-
Thread
LWL Schnittstelle Halb-Duplex (nur ein LWL!)
robust und zuverlässig, leider recht teuer - die sind vollständig Transparent, d.h. du kannst UART, PWM, oder sonstige beliebige Signalfolgen fahren, inklusive statisch an oder aus. Das können die Toslink wohl eher nicht. - Kabelkonfektion ist für Hobbyzwecke recht einfach und auch für ordentlich und
-
Thread
MICROCHIP PIC16C54RC programmieren
Ausgänge. Tasten entprellen und irgendwelche Ausgänge danach nach einen Regel schalten? Welche Regel? PWM muss man nicht generieren? Also nur ausgänge ein und aus schalten? Eventuell irgendwelche Zeiten einhalten?
-
 Bild
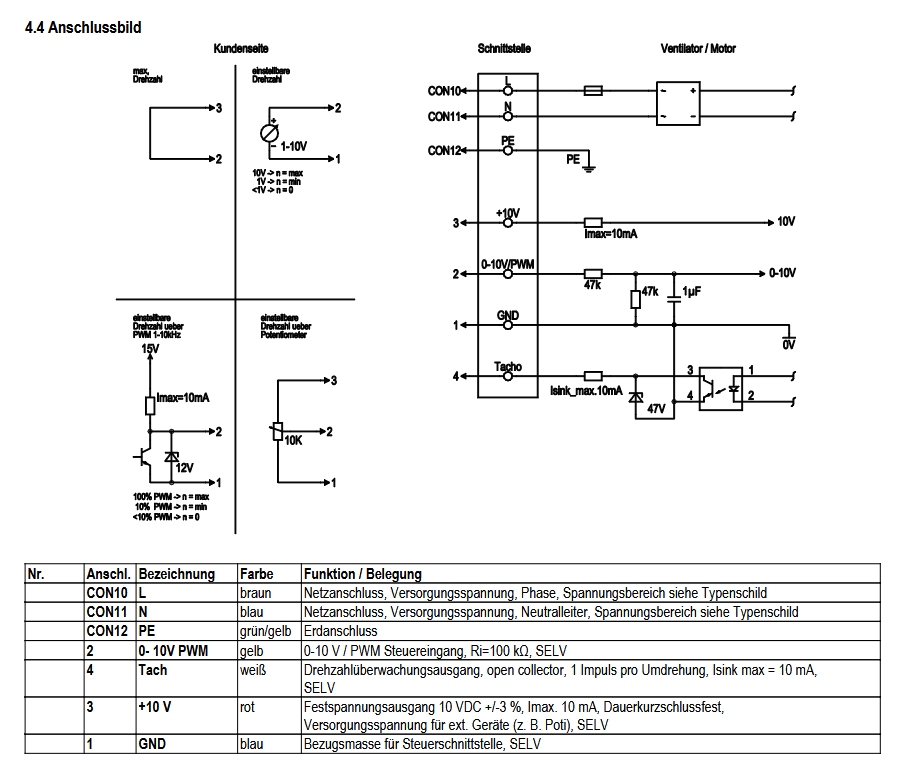
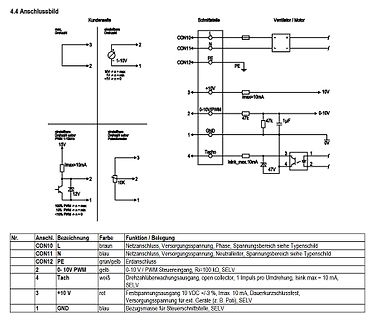
Schaltplan und Anschlussbelegung eines Ventilators
Drehzahl 1-10V 2 1 10V -> n = max 1V -> n = min <1V -> n = 0 CON10 L CON11 N CON12 PE 3 +10V 2 0-10V/PWM 4 Tach 1 GND Imax=10mA 47k 1uF 0V 0-10V Isink_max.10mA 47 15V 12V 100% PWM -> n = max 10% PWM -> n = min <10% PWM -> n = 0 Nr. Anschl. Bezeichnung Farbe Funktion / Belegung CON10 L braun Netzanschluss
-
Thread
Digikey teurer, Vivado unter Jahresabonnement, kostenlose Compiler von Microchip uvam
new in 0.5.0 — same WiFi library / brcmfmac driver as the 2 W). • Not available on either yet: PWM / analogWrite. • Not supported due to hardware limitation: analogRead() (no on-chip ADC, but external SPI/I²C ADCs like ADS1115 or MCP3008 work). [/c] ### DigiKey: Anhebung der Schwelle für
-
Thread
UART Receive Interrupt mit Freertos
funktionieren scheinen, zeigt der PCINT, der ja funktioniert. Ein weiteres Indiz ist aber, dass die PWM Ansteuerung meiner RGB LEDs nicht mehr funktioniert, sobald FreeRTOS eingebunden wird. Ich vermute nach wie vor ein Problem bei der Konfiguration. An sich funktioniert der Code ja.
-
 Bild
Diagramm LED-Strom vs. Tastverhältnis
LED Current vs. Duty Cycle 35 30 25 20 15 10 5 0 4V 5V 3V 2V 2V peak PWM PWM = 20kHz RSENSE = 10Ω DUTY CYCLE (%) 100 80 60 40 20 0

-
 Bild
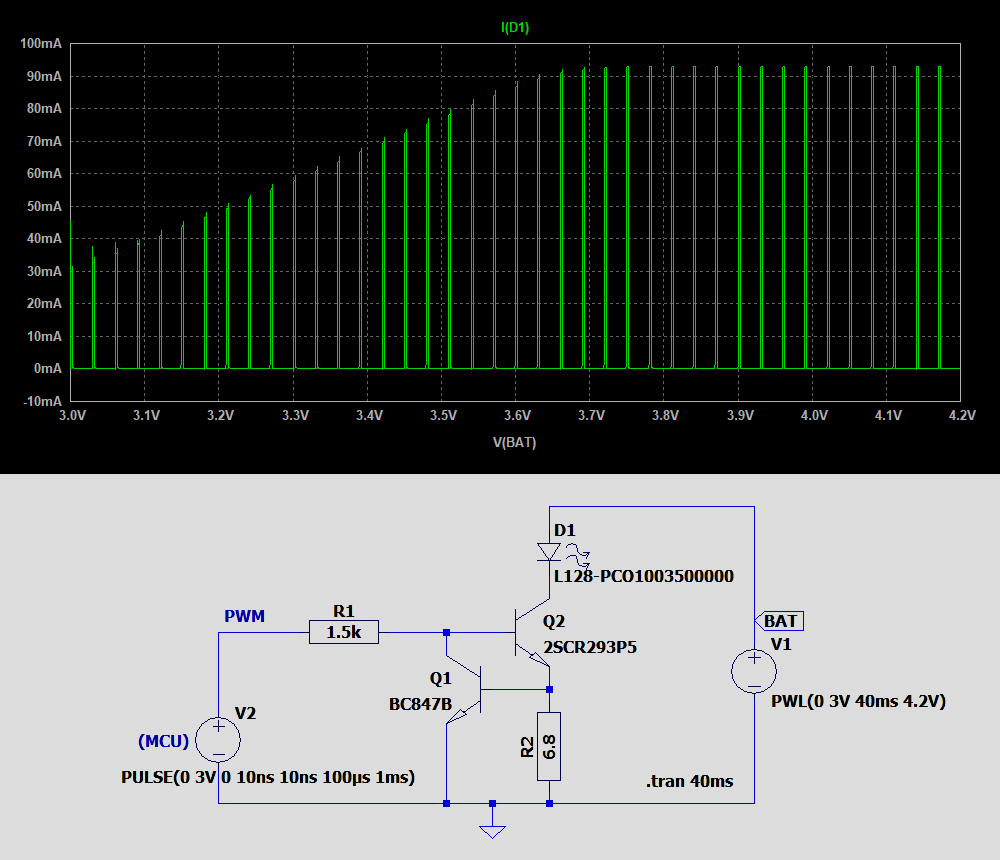
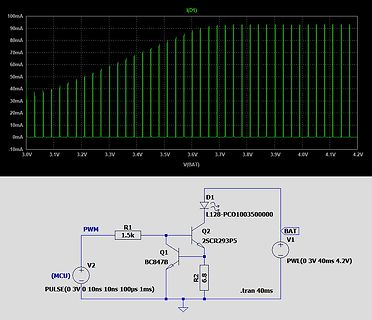
Schaltplan und Simulationsergebnis einer LED-Ansteuerung
3.1V 3.2V 3.3V 3.4V 3.5V 3.6V 3.7V 3.8V 3.9V 4.0V 4.1V 4.2V V(BAT) D1 L128-PCO1003500000 BAT V1 + PWM R1 1.5k Q2 2SCR293P5 Q1 BC847B R2 6.8 V2 (MCU) PULSE(0 3V 0 10ns 100µs 1ms) .tran 40ms
-
Thread
Generische Debug-Schnittstelle (Signaltap/ILA) über UART - gibt's das schon ?
einem Valid Signal einen Datenwert speichert (z. B. Eingangströme und Stromreglerausgang bei jedem PWM Zyklus). Wäre einfach, dem Ding noch ein einfaches Triggersystem zu geben. Tip: Hänge deinen eigenen Analyser (zusätzlich) an die selbe Schnittstelle wie alle andere Funktionalität. Unser Recorder
-
Thread
High-Power Golftrolley-Umbau
Core 0 kümmert sich in einem strikten 20-ms-Task exklusiv um die Motoransteuerung (lautlose 20 kHz PWM inkl. Beschleunigungs- und Bremsrampen) und den UART-Datenstrom. Core 1 übernimmt die Filterung des A3144 Hall-Sensor-Odometers (Streckenmessung) und die Batterieüberwachung. • Bedienteil oben: Die
-
Thread
PWM-Sinus-Steller, Sinus-Dimmer 220V AC, 3KW 1 phasig gesucht
Hallo, im Gegensatz zu klassischen Phasenanschnittsteuerungen (100-Hz-TRIAC-Taktung) wird bei einem PWM Sinussteller die 50-Hz-Netzspannung im Hochfrequenzbereich (kHz-Taktung mittels MOSFET/IGBT) über PWM Logik verarbeitet und über ein integriertes LC-Filter glättet. Kennt jemand einen Schaltplan
-
Thread
Überlegungen zu einem LED-Controller mit FreeRTOS und ESP32 (Lernprojekt)
(ich nehme zur Vereinfachung die Onboard eines Super-Mini Boards welche auf GPIO_NUM_13 liegt) per PWM ändern kann. Dabei möchte ich verschiedene Lichtmuster erzeugen können: - ON/OFF/DIM - BLINK - FADE IN/OUT - PULSE Um mehr mit dem Multitasking zu machen würde ich den Controller so umsetzen
-
Thread
Schaltung so funktional? MosFET Modellbahn
Dessen Signal schaltet über einen µC in Software meine H-Brücke ab. Ich fahre quasi analog mittels PWM. Als Überspannungsschutz verwende ich bidirektionale TVS Dioden an den PhotoMos Schaltern. Die eFuse sorgt auch mit einstellbarer Slewrate dafür, dass der dickere Elko für die H-Brücke sanfter aufgeladen
-
Thread
Bewertung und Feedback zu meinem 14.5V-to-11.0V DC-DC Buck Converter Design und PCB Layout (TPS6213)
sollten besser mindestens 3 Leds ran. Nach oben bis 38V Summe der Led Spannung. Der µC steuert per PWM mit Tasten +/- die Helligkeit. Der Widerstand am TPS gibt nur den maximalen Strom vor, in meinem Fall 150mA. Eingangsspannung sind 5V von einem USB Netzteil. Mit 3 Leds beträgt der max. Eingangsstrom
-
Thread
Wie Code modularisieren bei Zugriff auf Interrupts aus verschiednen Modulen
unteren Schicht Deine Bus-Treiber für I2C, SPI, GPIOs, ..., darüber dann die Chiptreiber für ADCs, DAC, PWM, GPIO-Externer etc, darüber dann die generischen Klassentreiber für GPIO, ADC, etc, und darauf Deine Applikation, die im Idealfall nur mit den generischen Klassentreibern spricht. Ob dann ein GPIO direkt
-
Thread
Kress/AMB Fräsmotor 1050-FME-1 Regelelektronik tauschen
genügen. Der Ersatztreiber sollte neben dem obligatorischen Tacho-Eingang auch einen Eingang für ein PWM Signal von einem CNC Controller (MESA 7i96S z.B.) besitzen für die automatische Drehzahleinstellung. Leider habe ich bisher nichts fertiges gefunden, das ist das Problem. Es gab hier im Forum
-
Thread
Splinter - Padauk Programmer mit CH32V003
auch mit Kapazitiver Ladungspumpe vervielfachen Da braucht man keine Regelung. Es reichen dazu zwei PWM Ausgänge die genau invertiert zueinander arbeiten. Ich nutze das in meinem PIC/AVR Programmer auf Basis vom CH552. Schlagwort Dickson Charge Pump
-
 Bild
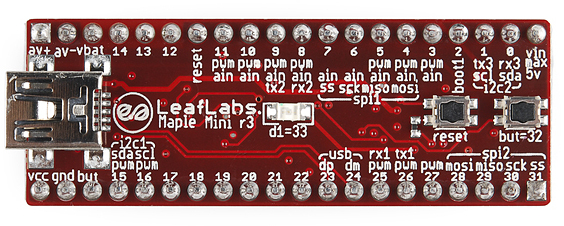
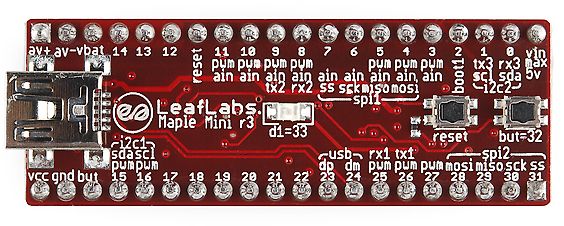
LeafLabs Maple Mini r3 Mikrocontroller-Platine
LeafLabs Maple Mini r3 av+ av-vbat 14 13 12 reset pwm ain tx2 rx2 ss sck miso mosi boot1 tx3 rx3 vin max 5v sda i2c d1=33 but=32 reset usb dp dm pwm pwm pwm mosi miso sck ss 23 24 25 26 27 28 29 30 31 22 21 20 19 18 17 16 15 vcc gnd but i2c1 sdasc1 pwm
-
 Bild
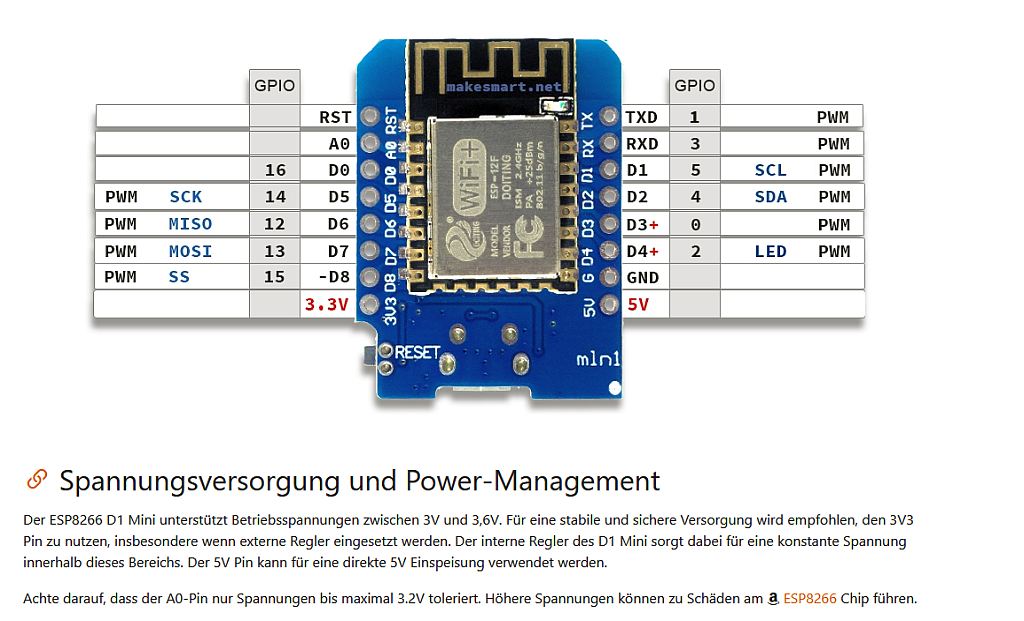
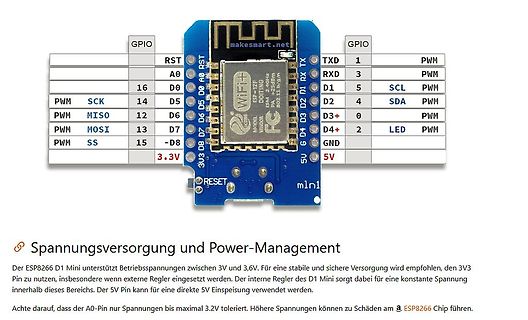
ESP8266 D1 Mini Pinbelegung und Spannungsversorgung
GPIO RST TXD PWM A0 D0 PWM 16 SCK D5 PWM 14 MISO D6 PWM PWM MOSI D7 D2 4 SDA D7 D4 2 LED SS -D8 6 D3 GND 3V3 5V RESET mlnl Spannungsversorgung und Power-Management Der ESP8266 D1 Mini unterstützt Betriebsspannungen
-
Thread
ESP Firmware anpassen
READ. Gleichzeitig wünsche ich mir, dass ich über MQTT einen Ausgang von 0-100 schalten kann, alsp PWM. Hier also WRITE. Da der Entwickler das nicht einbauen möchte, habe ich mir aktuell via ESP-Home einen zweiten ESP32 S3 direkt daneben gesetzt um diese Eingänge zu lesen und den Ausgang zu schalten
-
Thread
ICAR 150µF Langzeitkondensatoren zu verkaufen – minimal gebraucht
Frequenzumrichtern und Motorsteuerungen zur • Resonanzwandler: Optimiert für pulsweitenmodulierte (PWM) Spannungs- und Stromwandler. Wichtige technische Daten • Kapazität: 150 µF. • Nennspannung: 300 V AC / 420 V DC. • Maximalstrom: 30 A. • Sicherheitsmerkmale: Er verfügt über eine selbstheilende
-
Thread
Orange Pi Zero 4, NVIDIA investiert in MediaTek, MicroPython-Update und mehr
camera interfaces, a 16Pin FPC (PCIe 3.0 & USB 3.1), a 13Pin expansion header (USB2.0, I2C, UART, PWM, I2S (Digital Audio Input/Output), TWI Digital MIC, IR receiver, GPIO), a 26Pin GPIO (I2C, UART, PWM, SPI, GPIO), as well as a dedicated RJ45 Ethernet port and Type-C (supporting USB 3.1 + eDP/DP).
-
 Bild
Schaltplan und Simulationsergebnisse einer PWM-Schaltung
Schaltung_Gerhard_100Hz_PWM_BV_SV.asc V(pwm) I(R4) V(sol) VCC 5 R1 960k R2 240 PWM R3 100k C1 1u R6 10k U1 LM24_LM2902 R4 50 R7 10k R8 Auswerteelektronik Q1 BD135 R5 10 Ohm -> 0 - 100mA 0-1V 0.6V 40mA 5V 1.1V 0.0V

-
 Bild
Schaltplan eines Hochspannungsschaltkreises mit PWM-Steuerung
n = 50, n = 15000, HV, IRL3803, PWM-Signal, 1 kΩ, 0 - 20V/6A

-
 Bild
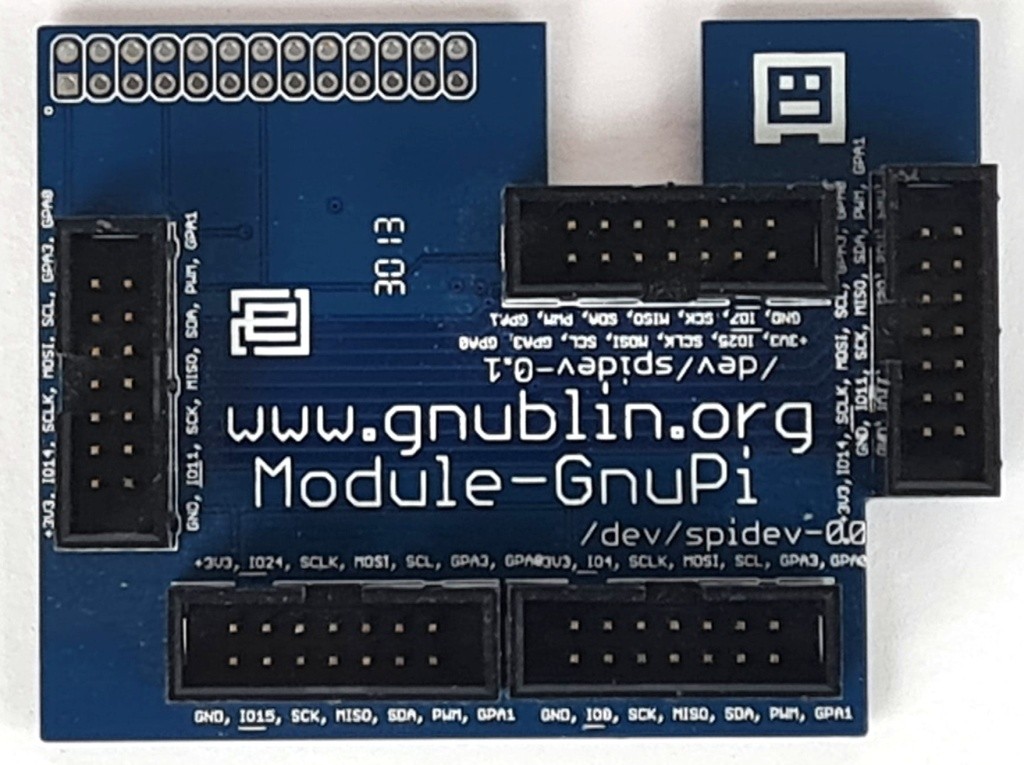
Blau bedruckte Leiterplatte mit Steckverbindern
www.gnupib.org Module-GnupI /dev/spidev-0.1 3V3, 1014, SCLK, MOSI, SCL, GP3, GP4 GND, 1011, SCK, MISO, SDA, PWM, GP1 3V3, 1025, SCLK, MOSI, SCL, GP3, GP4 GND, 1017, SCK, MISO, SDA, PWM, GP1 3V3, 1015, SCLK, MISO, SDA, PWM, GP1 GND, 1015, SCLK, MISO, SDA, PWM, GP1 30 13
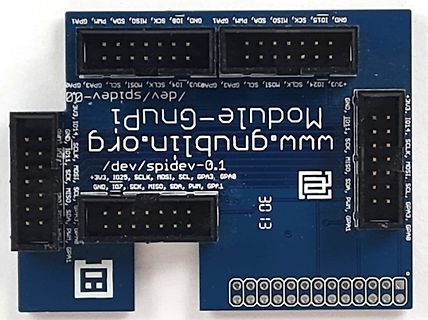
-
 Bild
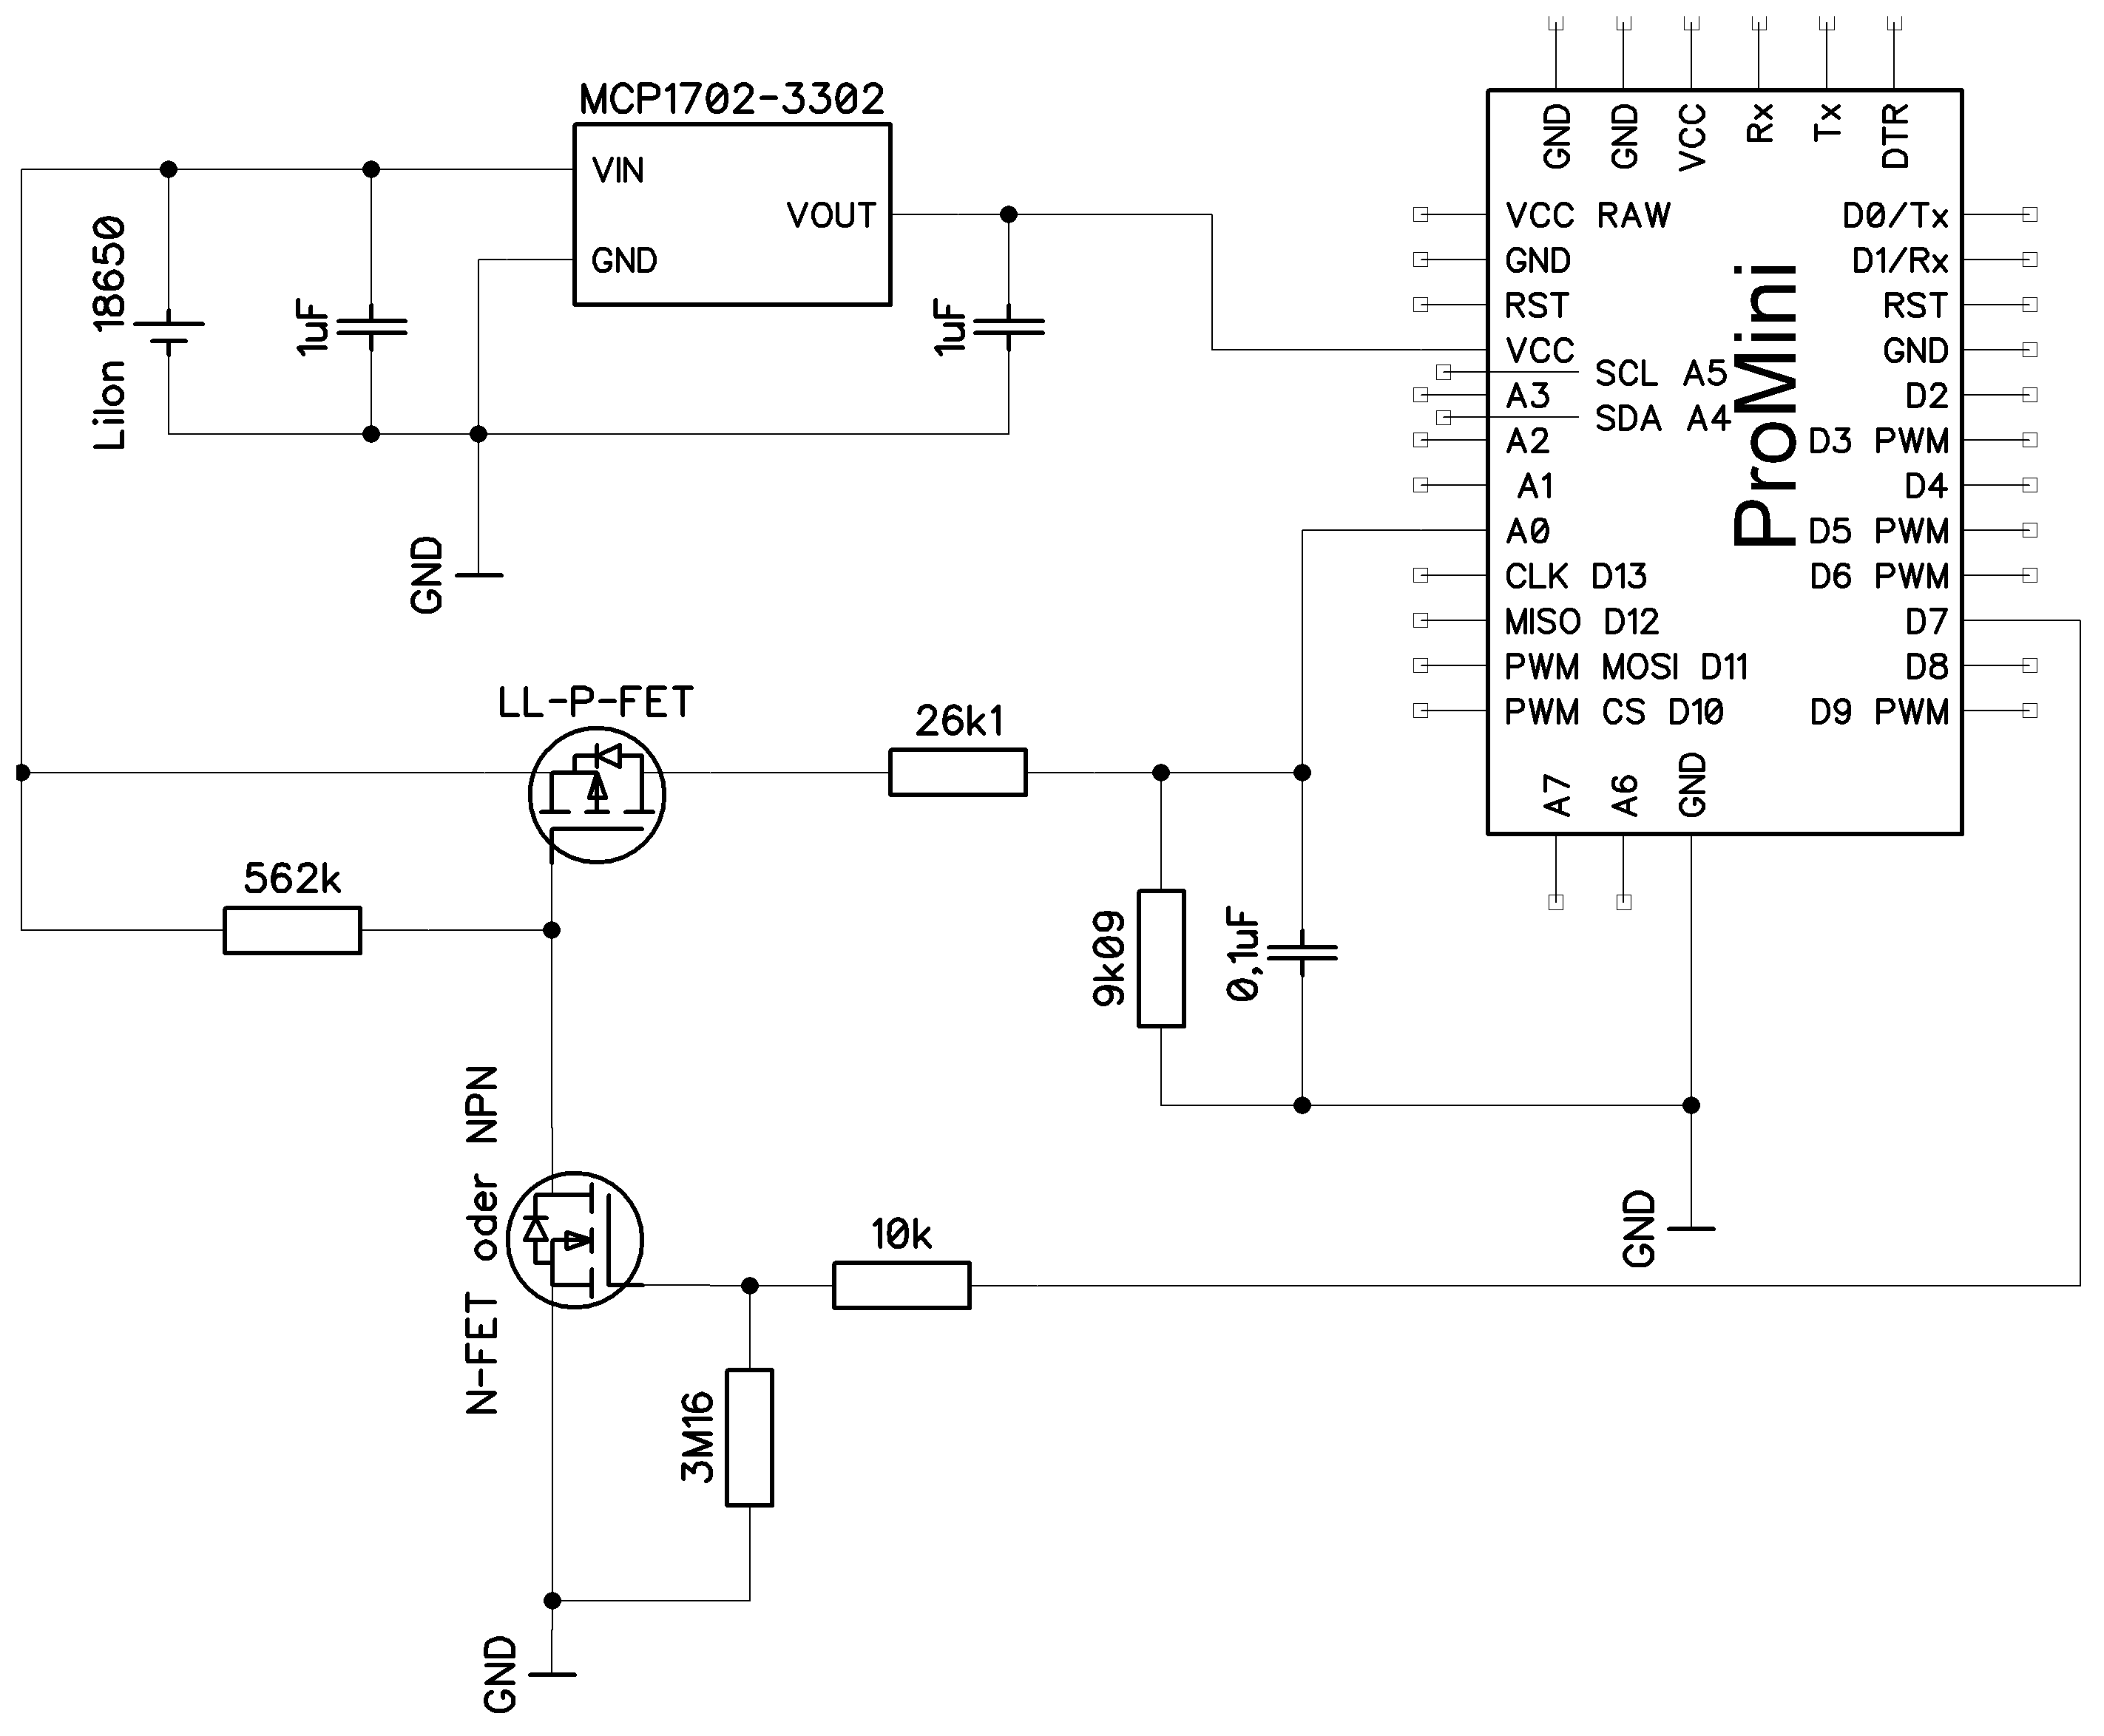
Schaltplan mit Pro Mini, MCP1702-3302 und MOSFETs
18650, 1uF, MCP1702-3302, VIN, VOUT, GND, 1uF, Pro Mini, GND, VCC, RAW, D0/Tx, D1/Rx, RST, GND, D2, D3 PWM, D4, D5 PWM, D6 PWM, D7, D8, D9 PWM, CS, D10, MOSI, D11, MISO, D12, CLK, D13, SDA, A4, A5, SCL, A3, A2, A1, VCC, A0, A7, A6, GND, LL-P-FET, 26k1, 562k, 9k09, 0,1uF, N-FET oder NPN, 10k, 3M16, GND
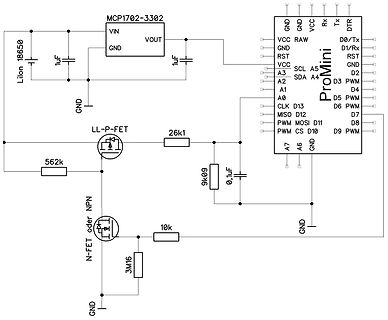
-
 Bild
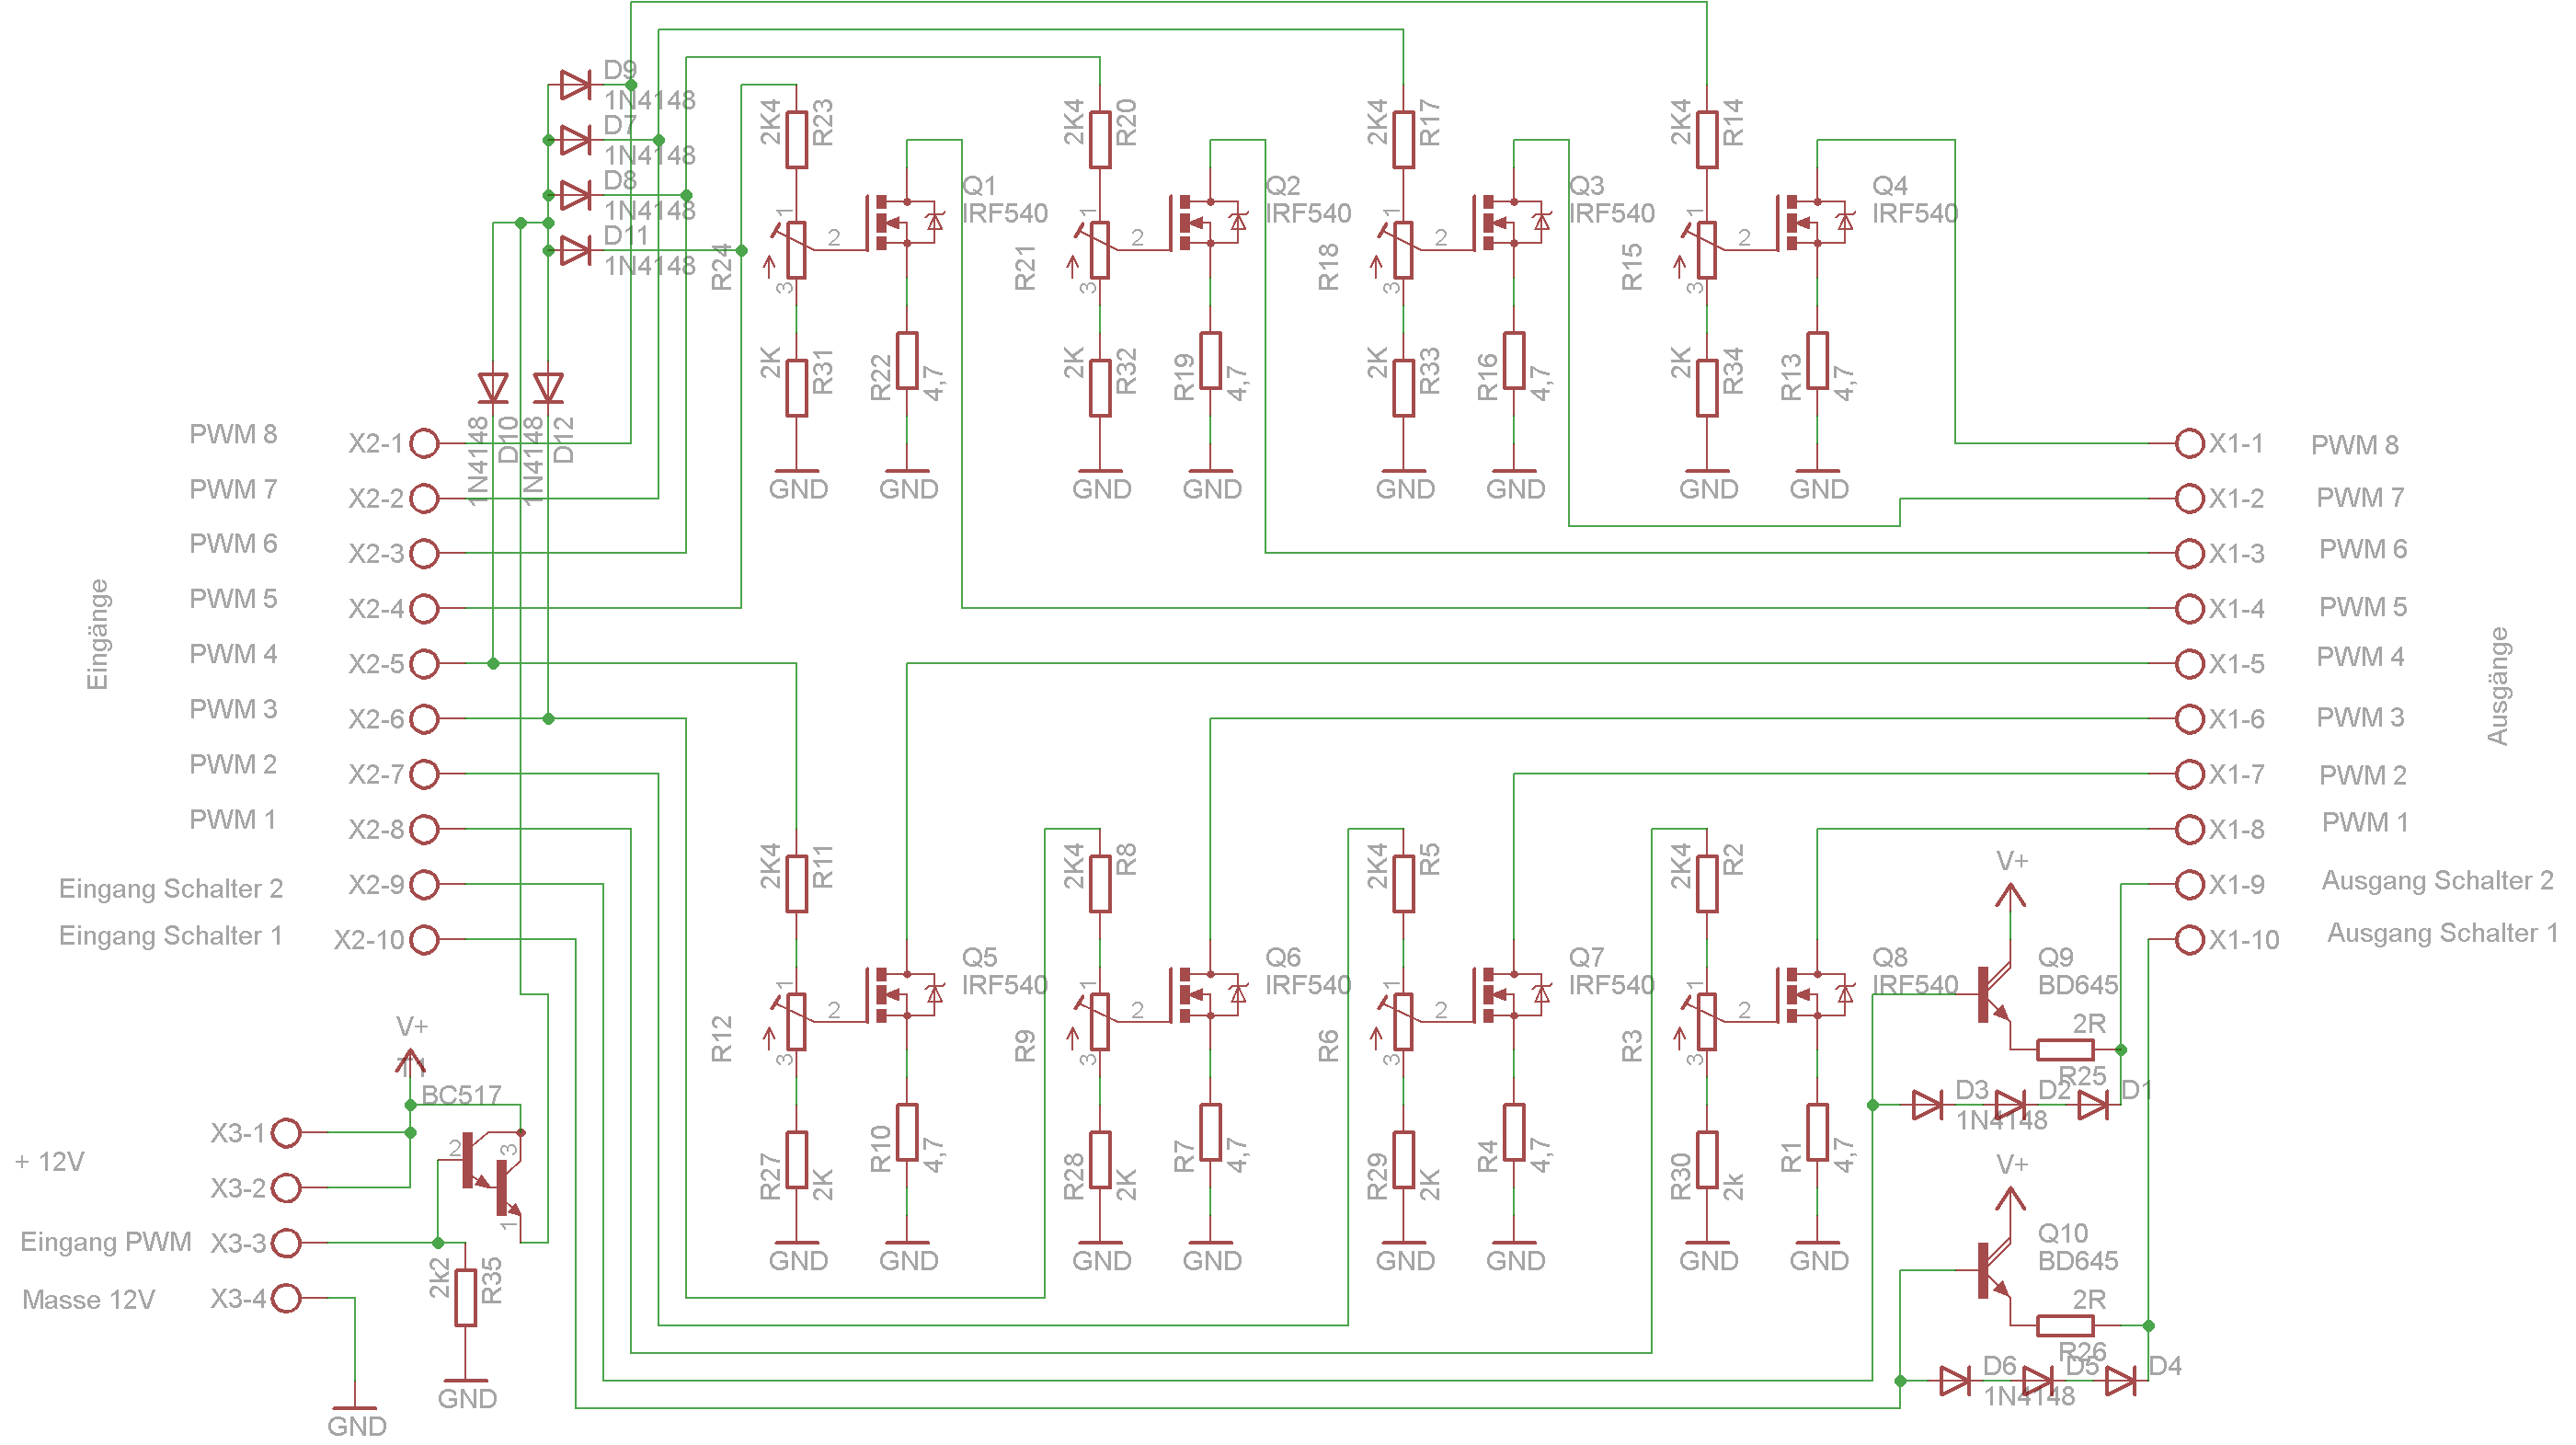
Schaltplan einer MOSFET-Leistungstreiberstufe
Eingänge PWM 8 bis PWM 1, X2-1 bis X2-10, Ausgang PWM 8 bis PWM 1, X1-1 bis X1-7, Eingang Schalter 2, Eingang Schalter 1, Ausgang Schalter 2, Ausgang Schalter 1, X3-1 bis X3-4, +12V, Masse 12V, GND, V+, Q1 IRF540
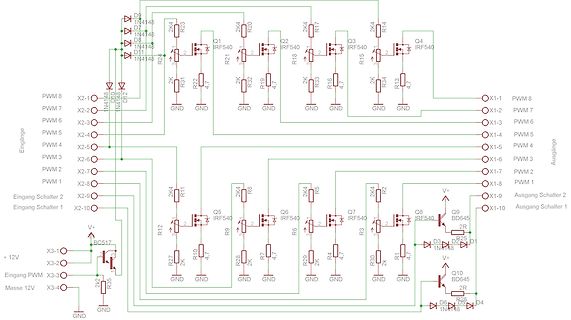
-
 Bild
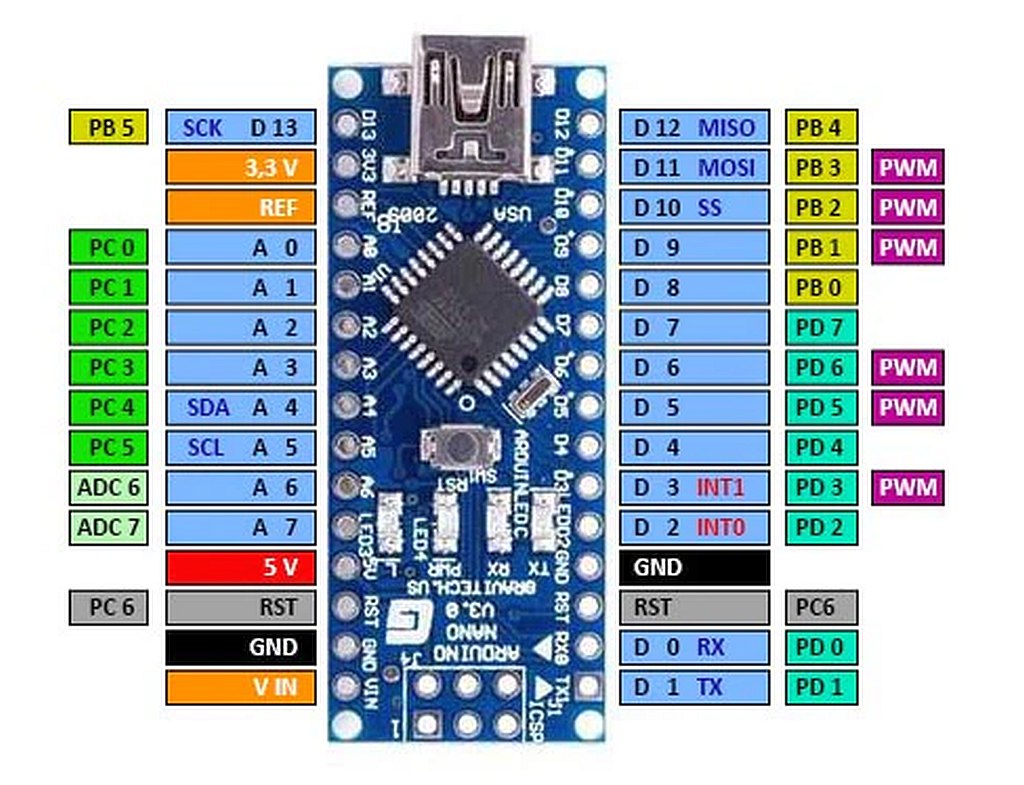
Pinbelegung eines Arduino Nano Moduls
PB 5 SCK D 13 3,3 V REF PC 0 A 0 D 12 MISO PB 4 D 11 MOSI PB 3 PWM D 10 SS PB 2 PWM D 9 PB 1 PWM D 8 PB 0 PC 1 A 1 D 7 PD 7 PC 2 A 2 D 6 PD 6 PWM PC 3 A 3 SDA A 4 D 5 PD 5 SCL A 5 D 4 PD 4 PC 4 PC 5 ADC 6 ADC 7 A 6 A 7 D 3 INT1 D 2 INT0 PD 3 PD 2 5 V RST GND V IN GND
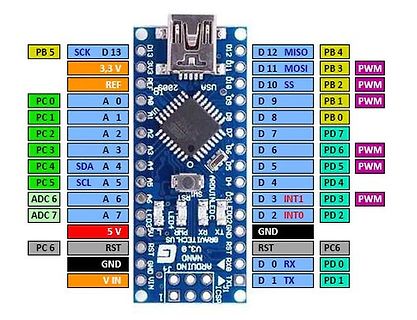
-
 Bild
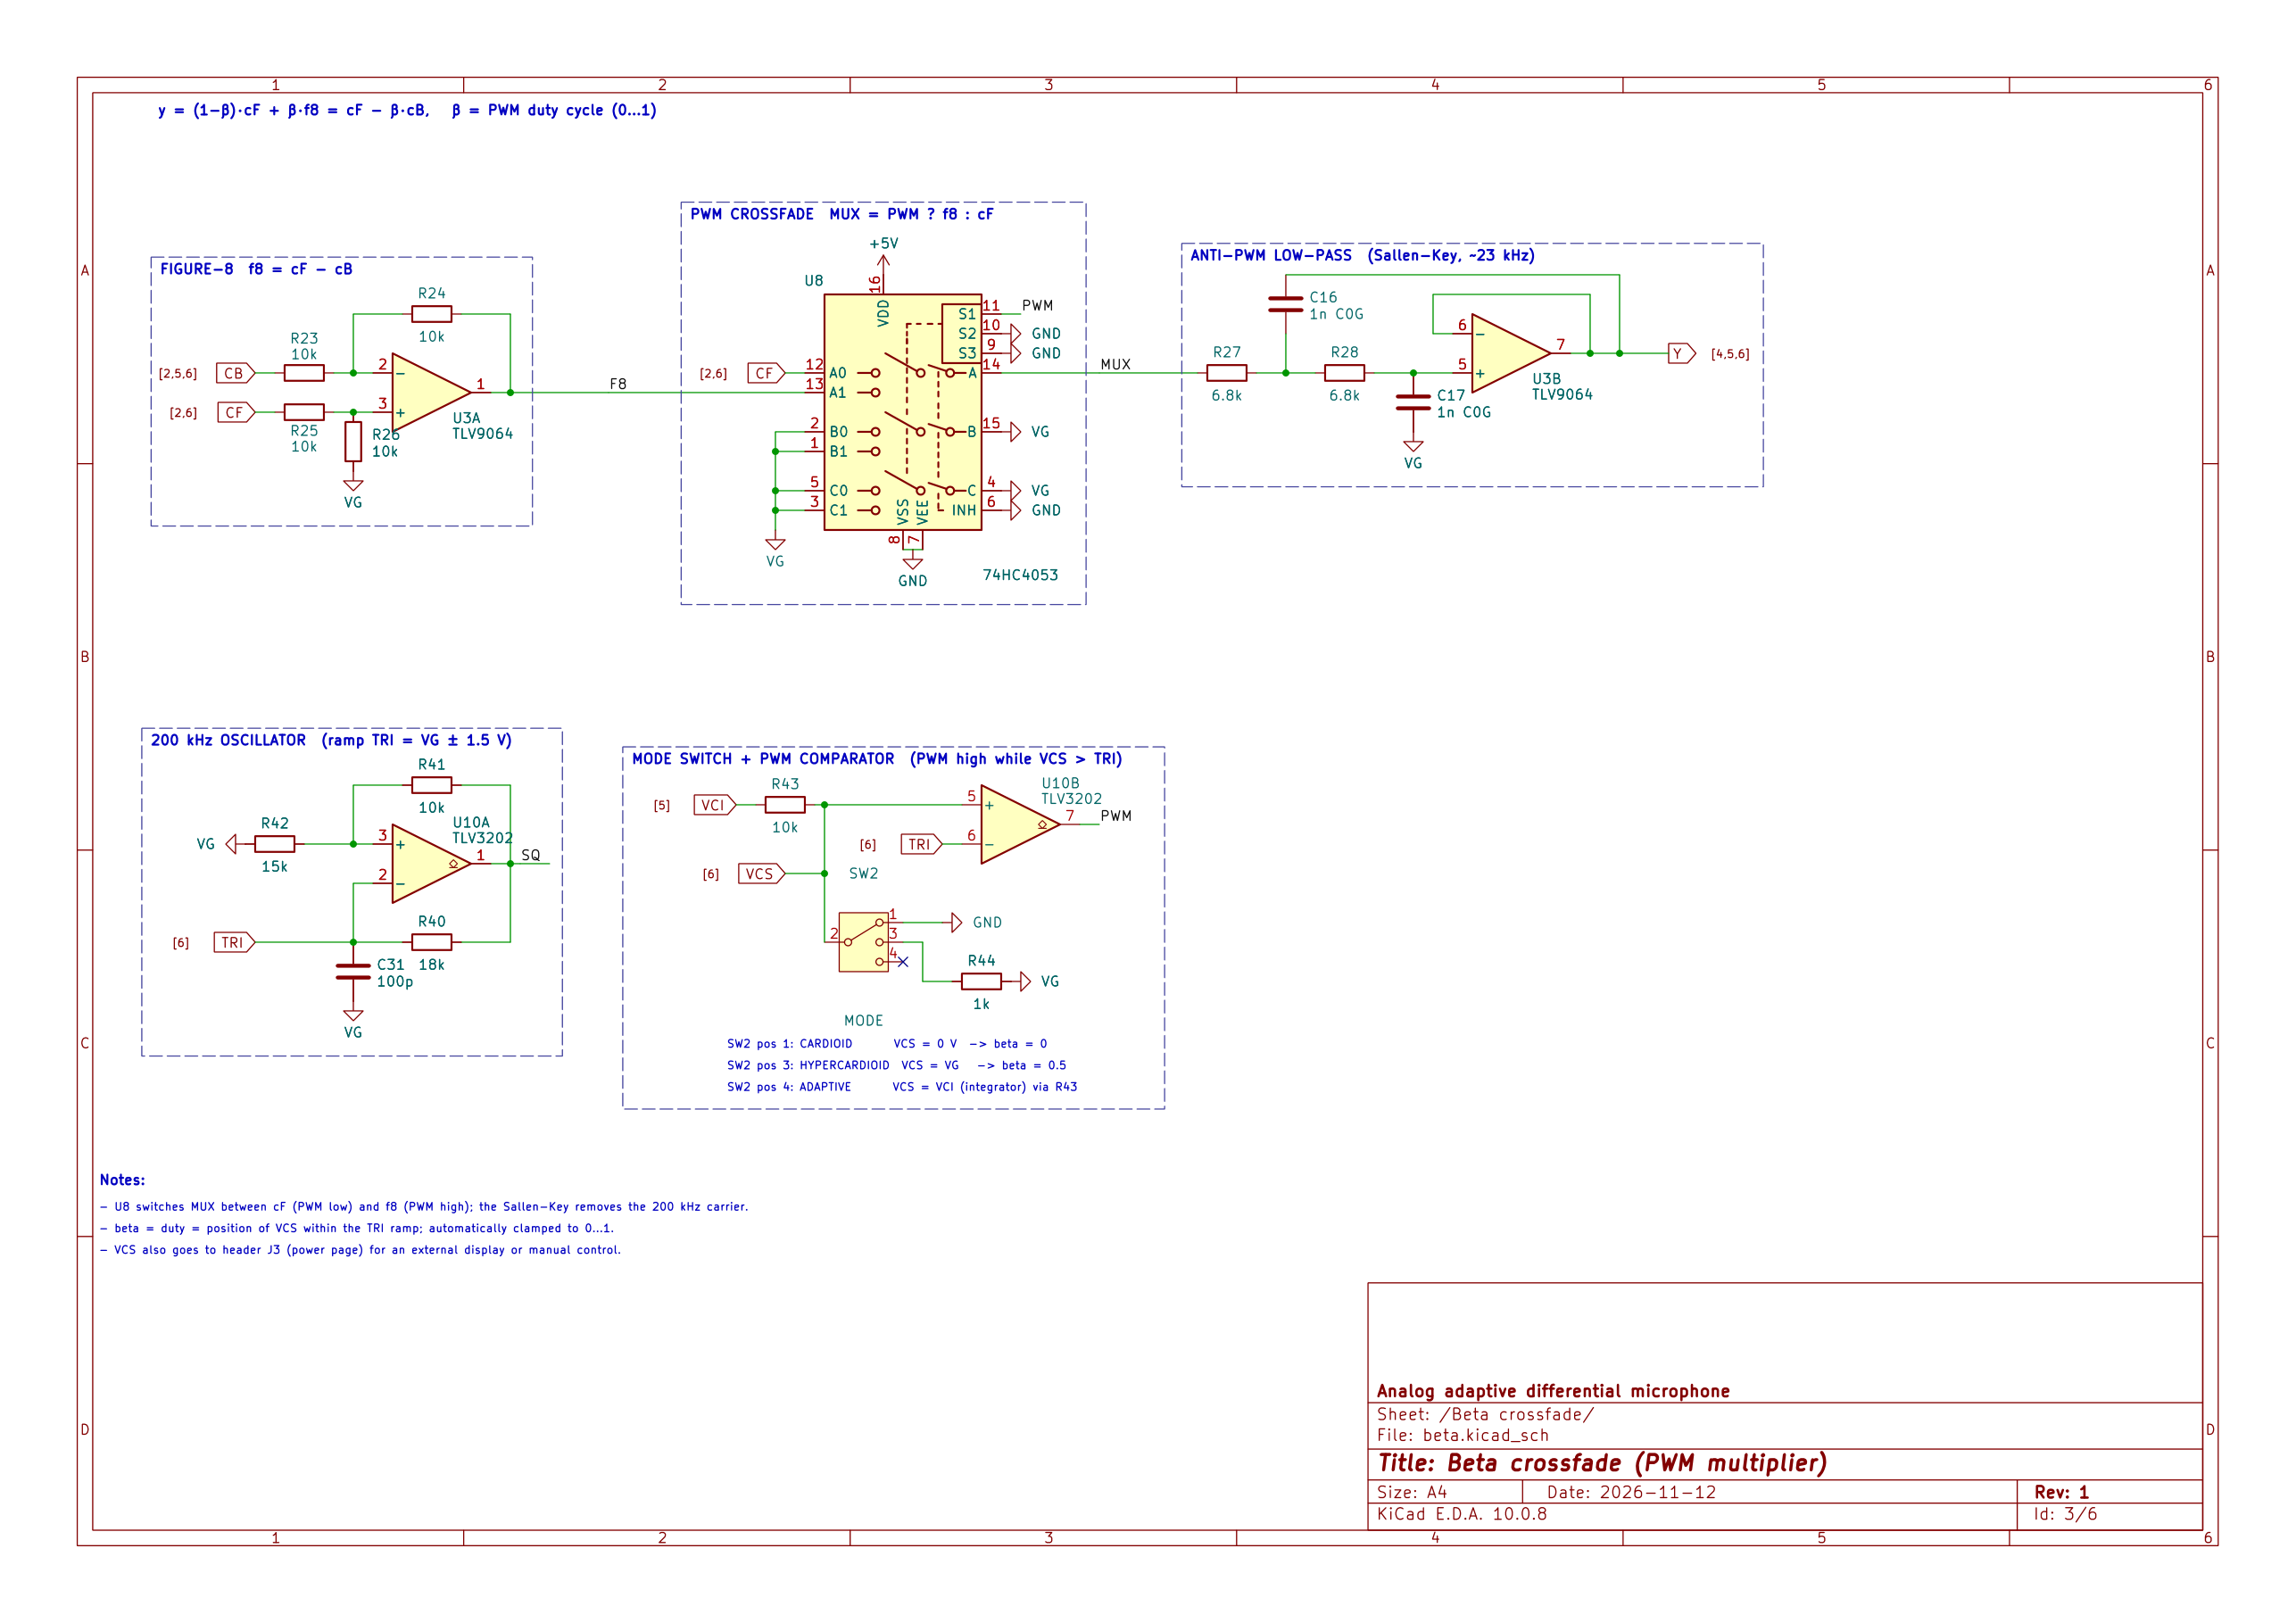
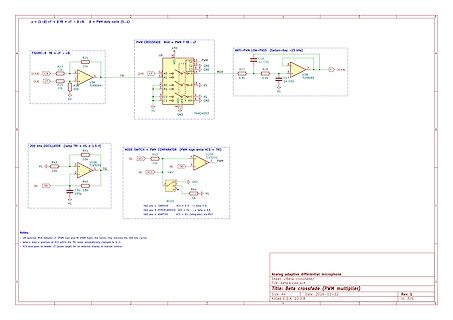
Schaltplan eines analogen adaptiven Differenzmikrofons
y = (1-β)cf + βf = cf - cβ, β = PWM duty cycle (0...1) FIGURE-B fb = cf - cβ R23 10k, R25 10k, U34 TLV9064, 2[a] CF, CB, R26 10k, R28 6.8k, U3B TLV9064, C16, C17, ANTI-PWM LOW-PASS, 7 [4.5A] 200 kHz OSCILLATOR, R41 10k, R42 15k, U35A TLV5202, [5] VCI, [6] TRI, SQ, R40 18k, C31 100p, MODE SWITCH + PWM COMPARATOR, PWM high VCS = VCI, SW2, SW3, SW4, ADAPTIVE, Analog adaptive differential microphone Beta crossfade/switch, KiCad E.A. 10.0.8, Date: 2026-11-12, Rev: 1, Id: 3/6
-
Thread
BD9615 (flyback) startet nicht zuverlässig
Hallo Leute! Ich habe ein Problem mit dem BD9615 (PWM controller für einen Flyback-converter). Dieser startet manchmal, aber nicht immer (Schaltung, Layout, und Aufbau im Anhang). Der Chip ist spezifiziert von 3.5V bis 60V. Diesen Bereich möchte ich
-
 Bild
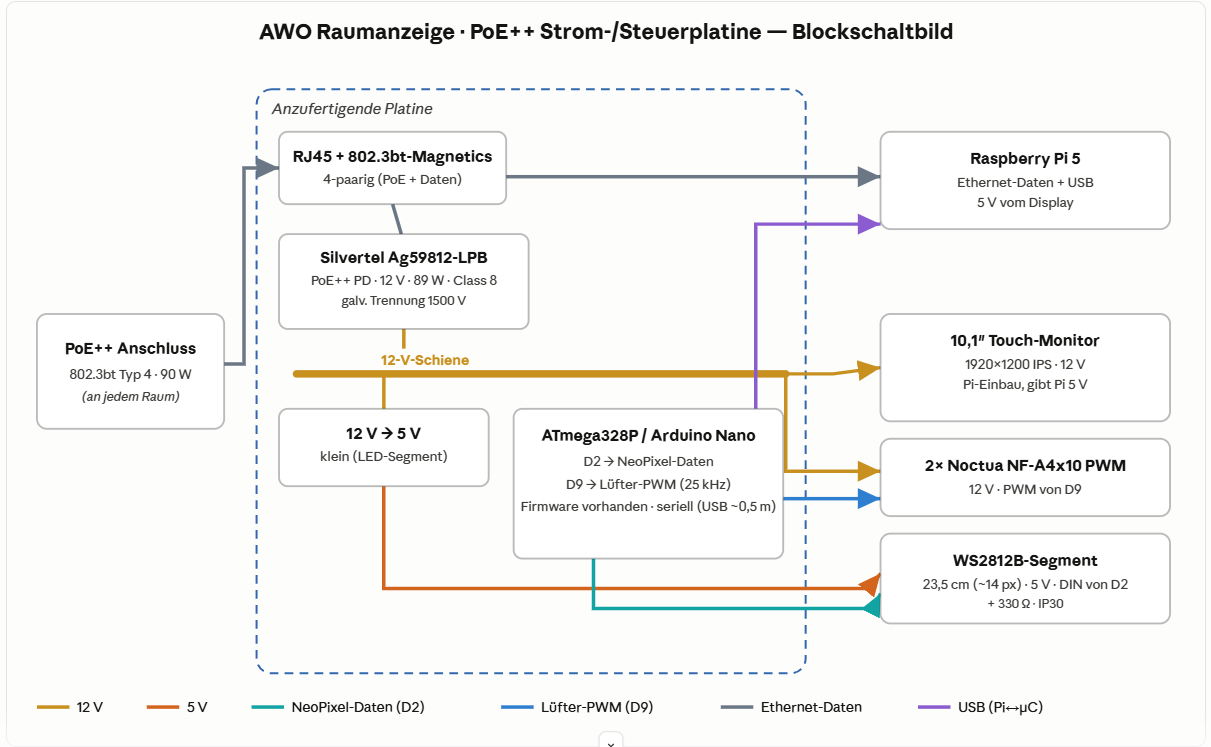
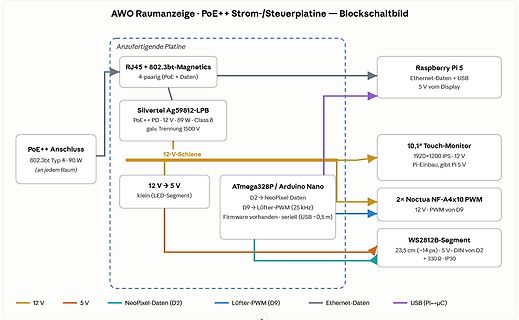
Blockschaltbild einer Strom- und Steuerplatine
Pi 5 V 12 V -> 5 V klein (LED-Segment) ATmega328P / Arduino Nano D2 -> NeoPixel-Daten D9 -> Lüfter-PWM (25 kHz) Firmware vorhanden · seriell (USB ~0,5 m) 2x Noctua NF-A4x10 PWM 12 V · PWM von D9 WS2812B-Segment 23,5 cm (~14 px) · 5 V · DIN von D2 + 330 Ω · IP30 12 V 5 V NeoPixel-Daten (D2) Lüfter-PWM
-
 Bild
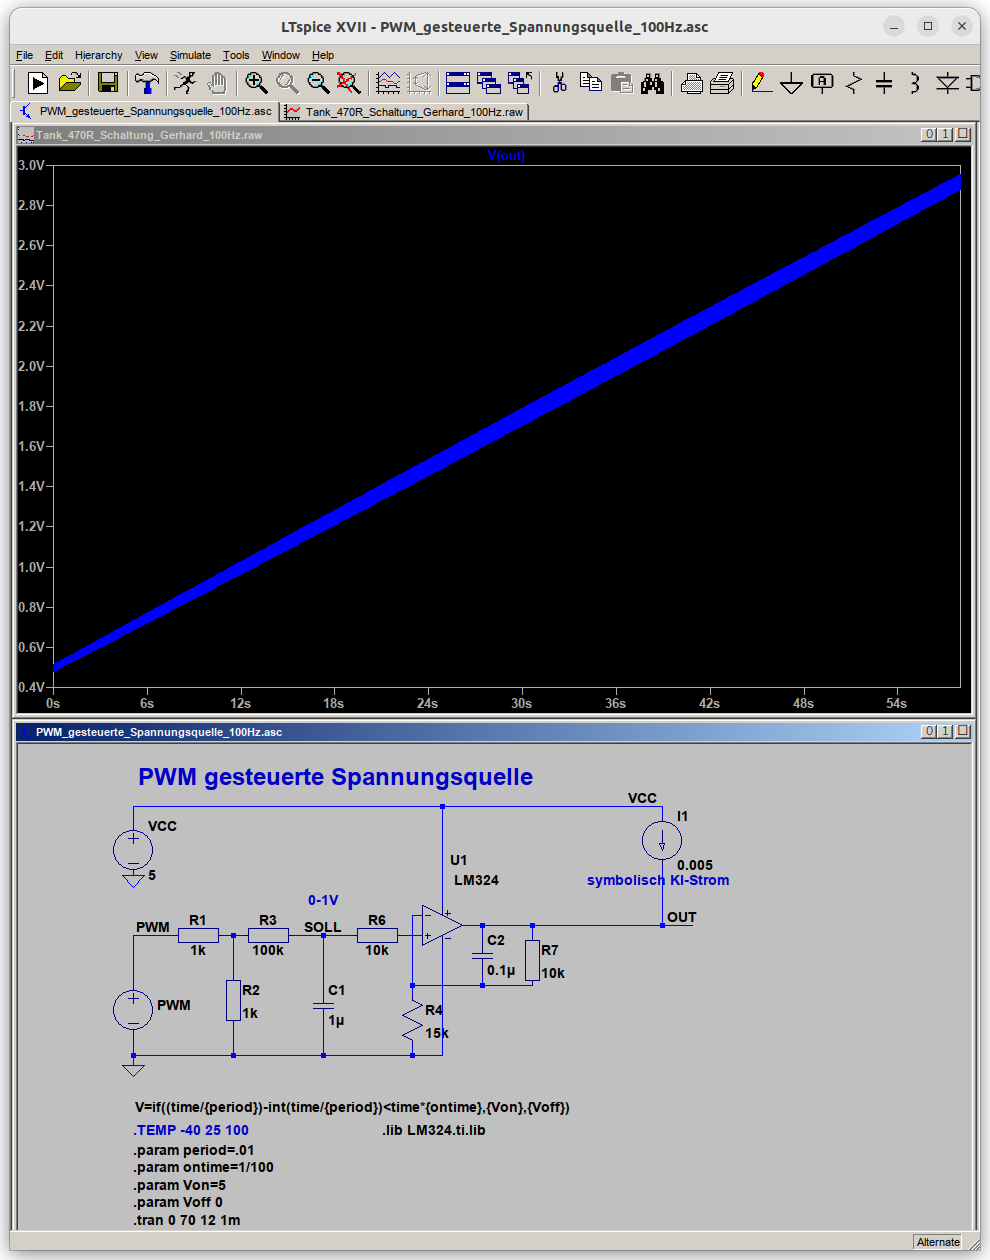
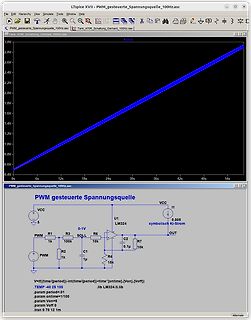
LTspice Simulation Schaltplan und Spannungsverlauf
LTspice - PWM_gesteuerte_Spannungsquelle_100Hz.asc File Edit Hierarchy View Simulate Tools Window Help PWM_gesteuerte_Spannungsquelle_100Hz.asc Tank 470R_Schaltung_Gerhard_100Hz.raw V[out] 3.0V 2.8V 2.6V 2.4V 2.2V 2.0V 1.8V 1.6V 1.4V 1.2V 1.0V 0.8V 0.6V 0.4V 0s 6s 12s 18s 24s 30s 36s 42s 48s 54s PWM_gesteuerte_Spannungsquelle PWM gesteuerte Spannungsquelle VCC I1 5 R1 R3 SOLL 0-1V U1 LM324 symbolisch 0.005 KI-Strom R2 C2 OUT 1k 100k 10k 1k C1 0.1u R4 15k 15k V=if((time/period)-int(time/period)*
-
Thread
Oelstandssensor G266
gut zu wissen danke!.. weisst du wie ich die pixelhelligkeit runterkriege.. widerstand an VCC? PWM? oder ist das eine Funktion beim SSD1306.. weisst du das spontan?
-
Thread
SANXIA S1310 -> weiß jemand, was das für ein IC ist?
machen und schon weiß erstmal niemand mehr, was das für ein IC ist. Oder wenn man sich mal den PWM-Dino TL494 anschaut - den gibts auch als KA7500(B) und noch mindestens zwei andere Namen, die ich schon irgendwo gefunden habe. Einmal glaube AZirgendwas und einmal Mxxxxx mit x als irgendwelchen Ziffern
-
 Bild
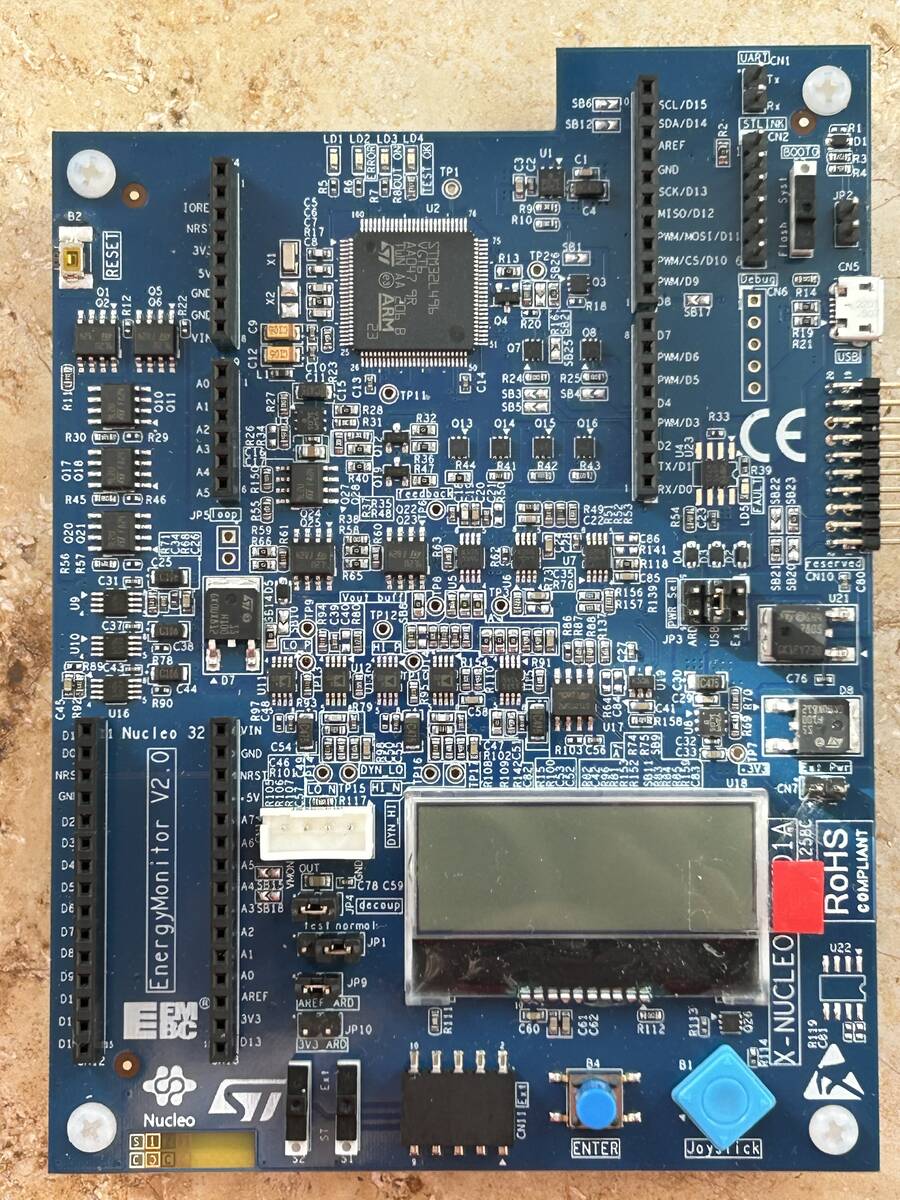
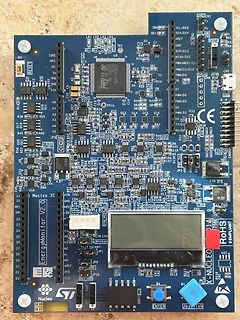
ST Nucleo-144 Entwicklungskit mit Display
LD1 LD2 LD3 LD4 SCL/D15 SDA/D14 STL NRK CN2 GND SCK/D13 MISO/D11 PWM/D5 CIN/D10 PWM/D6 PWM/D5 D7 D4 PWM/D3 RX/D2 TX/D1 PA15 bis PA0 USB CN5 R21 R26 R28 R32 R33 R34 R35 R36 R37 R38 R39 R40 R41 R42 R43 R44 R45 R46 R47 R48 R49 R50 R51 R52 R53 R54 R55 R56 R57 R58 R59 R60
-
Thread
SNT pumptnur und startet nicht
Wallbox, bei der das SNT nicht starten will. Angeblich ist die Box neu. Das SNT ist mit einem NCP1253 PWM Controller (U12) aufgebaut https://www.onsemi.com/download/data-sheet/pdf/ncp1253-d.pdf Die Ausgangsspannungen und auch die VCC des NCP1253 ist am pumpen und nicht stabil. Mit der Wärmebildkamera
-
Thread
Resol PSW Basic
Der Pumpensignalwandler PSW Basic erlaubt den Anschluss drehzahlgeregelter Hocheffizienzpumpen mit PWM- oder 0-10-V-Steuereingang an Regler ohne entsprechenden Ausgang. Er dient dazu, bei einem Pumpenwechsel ohne Regleraustausch die drehzahlgeregelte Ansteuerung der Pumpe zu gewährleisten. Der PSW Basic
ab – aus dem Eingangssignal eines drehzahlregelungsfähigen Halbleiterrelais macht er wahlweise ein PWM- oder 0-10-V-Signal, auf Wunsch auch invertiert.
-
Artikel
AVR
Projekte. Siehe dazu auch die Artikel in der Kategorie AVR-Projekte. 20 C-Code Beispiele für den ATmega8 PWM_foxlight – LED Lampe mit PWM Digitaler Funktionsgenerator Midi Rekorder mit MMC/SD-Karte Schrittmotor-Controller (Stepper) Pulsuhrempfänger mit AVR Butterfly DCF77-Funkwecker mit AVR Fahrradcomputer
Projekte finden sich in der Linksammlung. Anmerkungen. Es gibt nur wenige Typen mit D/A-Wandler (z.B. AT90PWM2); hierfür benutze man PWM oder externe Bausteine. Die Takterzeugung ist bei AVRs recht einfach gehalten. So gibt es bei den meisten Modellen keine internen PLLs um „krumme“ Prozessor- oder Peripherietaktfrequenzen
-
 Bild
Spezifikationen für PWM-Steuersignale eines Lüfters
2.1.4 PWM Control Input Signal The following requirements are measured at the PWM (control) pin of the fan cable connector see Figure 7 and Table 1: PWM Frequency: Target frequency 25 kHz, acceptable operational

-
Thread
Bastelprojekt Netzteil von Supramatic E Serie 3 (Supramatic E3) ersetzen
Der Motor wird wohl mit PWM angesteuert. Der macht ja auch langsam und schnell. Wird schon schief gehen.
-
Thread
48-V Stromtreiber für EM-Servicebremse (0–10 V, bis ~2,6 A) – Produktempfehlungen & Praxis-Tipps?
Speedgoat), ideal 2 Kanäle (links/rechts) Wunsch: stromgeregelt, schnelles Abschalten/Entmagnetisieren, PWM >20 kHz, Basis-Schutzfunktionen, gern IP-Gehäuse / steckbare Anschlüsse Zusätzlich vorhanden: Fail-safe/negative Bremse (~20,7 Ω), typ. 1,0 A Anzug / 0,5 A Halten (für Park/Backup) Fragen an euch
Release-Strom reduzieren/abschalten), und falls ja: Schwellwerte/Strategie? EMV/Thermik: Empfohlene PWM-Frequenz, Freilauf/Clamp (TVS vs. Diode), Leitungsführung/Querschnitte, typische Fallstricke? Schon gesichtet: klassische Proportionalverstärker sind oft nur 12/24 V (teils ≤ 36 V). EtherCAT-Klemmen
-
Thread
LED Matrix Ansteuerung mit STM32F4 ohne CPU Last
Überlauf einen zweiten DMA Kanal für die Spalten. Hat man genügend Speicher, kann man so jede LED per PWM dimmen und verschiedene Mischfarben erzeugen. Das funktioniert, indem der Helligkeitswert jeder LED in eine unäre Darstellung konvertiert wird und so die Werte für die Zeilen vorberechnet werden. Der
mit der Anzahl der Bits für die Helligkeitsstufen exponentiell ansteigende RAM Verbrauch. Für 9 Bit PWM sind das so pro Zeile 2^9 * sizeof(uint16_t) = 1KiB. Außerdem müssen die Ausgänge alle Zeilen und Spalten jeweils auf einem gemeinsamen Port liegen, was das ganze mit zwei DMA Kanälen auf eine 16x16