-
Thread
CAN-Bootloader Mega328p und Rpi mit MCP2515
Hallo, ich habe einen ATMega328p (Arduino Nano) mit einem MCP2515 CAN Controller verbunden.(fertiges shield) Ein Raspberry Pi habe ich ebenso mit einem MCP2515 CAN Controller verbunden(das selbe Shield nur der CAN-Treiber ist gegen einen 3,3V Version getauscht
-
Thread
[V] Riesiges Arduino Raspberry Digispark Konvolut Sensoren Displays AVR ATMEL Programmierer Funk 433
Modul Neu 2x MOSFET Modul Neu 2x Joystick Modul Neu 3x Low Level Trigger Relay Neu 1x CAN Bus MCP2515 Modul Neu 1x Micro SD Karten Modul Neu 2x DRV8825 Schrittmotor-Treiber Gebraucht 3x DRV8825 Schrittmotor-Treiber Neu 1x A4988 Schrittmotor-Treiber Wie neu 2x Optische Endschalter Neu Funkmodule
Joystick Modul Neu 3x Low Level Trigger Relay Neu 1x CAN Bus MCP2515 Modul Neu 1x Micro SD Karten Modul Neu 2x DRV8825 Schrittmotor-Treiber Gebraucht 3x DRV8825 Schrittmotor-Treiber Neu 1x A4988 Schrittmotor-Treiber
-
Thread
[MSP430] SPI funktioniert nicht richtig
Hallo zusammen, ich versuche mit meinem MSP430F5438 mit einem MCP2515 CAN-Controller zu kommunizieren. Die Verdrahtung steht auch schon und ich konnte bisher noch keine Fehler identifizieren. Ich verwende UCA1 als Hardware-SPI. Die Initialisierung läuft so ab: Kurz
schrieb im Beitrag #3862361: > Bei den allermeisten Chips ist SPI CS active low. So auch beim MCP2515, siehe Datenblatt, Seite 63, grauer Kasten.
-
Thread
AT90CAN mit sechs externen CAN-Controllern
Hallo, ich habe vor mit einem AT90CAN (AVR-CAN von Olimex) sechs externe CAN-Controller (MCP2515)über SPI zu steuern. Meine Frage ist ob das geht, und welche zusätzlichen Bauteile ich hierfür speziell noch dazu kaufen müsste.
jedenfalls auch nicht. Bei zwei Controllern würde ich allerdings eventuell doch wieder eher die MCP2515 nehmen, da diese 2 (mit einer 2-Message-Fifo) und zusätzliche 4 (ohne Fifo) Acceptance-Filter haben, während der SJA1000 nur eines hat (bei Extended ID). Damit würden nicht beide Controller alle Nachrichten
-
Thread
OpenMilight Neues Protokoll?
mlr.begin(); if(CAN0.begin(MCP_ANY, CAN_100KBPS, MCP_8MHZ) == CAN_OK) Serial.println("MCP2515 Initialized Successfully!"); else Serial.println("Error Initializing MCP2515..."); // Since we do not set NORMAL mode, we are in loopback mode by default. CAN0.setMode(MCP_NORMAL
_INT, INPUT); // Configuring pin for /INT input Serial.println("MCP2515 Library Loopback Example..."); /* pinMode(6, OUTPUT); pinMode(3, OUTPUT); pinMode(5, OUTPUT); */ } static int dupesPrinted = 0; static enum { IDLE, HAVE_NIBBLE, COMPLETE,
-
Thread
Hausbus über RS232 möglich?
ich "real" für einen Versuchsaufbau? Je 2x µC - atmega8 in Grundbeschaltung - Quarz nötig? MCP2515 MCP2551 Wenn ich nichts überlesen habe läuft das MCP-Gedöns auch mit 5V. Ich brauche also keine anderen Pegel? Kann ich, bei Verwendung von CAT7, die Versorgungsspannung für die Schaltungen mit
anderen Hausbussystem gesehen ;-) >Je 2x >µC - atmega8 in Grundbeschaltung - Quarz nötig? >MCP2515 >MCP2551 Ich kenn die Teile nicht so genau; sollte aber genügen (MC, Can-Controller, Can-Transceiver). >Wenn ich nichts überlesen habe läuft das MCP-Gedöns auch mit 5V. Ich >brauche also
-
Thread
CAN und I2C Projektumsetzung
Kurze ot Frage in die Runde. Wenn ihr den Mcp2515 mit einem 16Mhz taktet, tut ihr das beim mit spi beschaltetem Mikrocontroller auch?
Nicole F. schrieb im Beitrag #4085149: > Kurze ot Frage in die Runde. Wenn ihr den Mcp2515 mit einem 16Mhz > taktet, tut ihr das beim mit spi beschaltetem Mikrocontroller auch? Wenn ich am Atmega den UART mitbenutze nehme ich 14,7456 oder 11,0592 MHz.
-
Thread
Arduino Nano Atmel Mega328p sind Lock Bits ein witz? geht nicht wie es sollte. Gesperrt
darauf hinweist... ach ja arduino nano hat keine usb anbindung? Wie währs mit Arduino Nano + MCP2515 Can Shield... was muss ich mich da überhaupt von euch trollen rechtfertigen..
Beitrag #5028091: > ach ja arduino nano hat keine usb anbindung? Wie währs mit Arduino Nano > + MCP2515 Can Shield... was muss ich mich da überhaupt von euch trollen > rechtfertigen.. Na da bin ich ja mal 2 Jahre vorraus: https://www.mikrocontroller.net/topic/385996#4412484 Für dieses mein
-
Thread
MCP2515 und SD-card an SPI
das schon mal jemand gemacht? Hab mich mit SD-cards noch nie beschäftigt.... SPI-Init für den MCP2515: // ATMega32A // SPI initialization // SPI Type: Master // SPI Clock Rate: 2*4000,000 kHz // SPI Clock Phase: Cycle Half // SPI Clock Polarity: Low // SPI Data Order: MSB First Klappt das
-
Thread
Schaltplan mit TLC5940 und MCP2515
Hallo, ich wollte mal Fragen, ob ihr kurz über meinen Schaltplan schauen könnt, bzw. die Stellen, bei denen ich mir nicht ganz sicher bin. Zuerst einmal mein CAN-Teil: ich habe vorher noch nie was mit CAN gemacht, daher wollte ich mal Fragen, ob das so in Ordnung ist. Wie nun der RS-Pin anzuschließen ist, da scheint ja Uneinigkeit zu herrschen (also ob direkt auf GND oder über Widerstand), aber einen Widerstand kann man ja notfalls immer noch durch eine Drahtbrücke ersetzten und ein anderer Widerstand ist auch schnell eingelötet. Und der Rest sollte doch auch in Ordnung sein, oder? Ach ja, INT-Pin
-
Thread
ARM abseits der Mikrocontroller, neuer Einplatinenrechner mit x86-CPU uvm
versuchen, auszuführen. [/c] ### GigaDevice / Seeed Studio: GD32E103 als Ersatz für MCP2551 / MCP2515 GigaDevice setzt den vor einiger Zeit begonnen Trend fort, die hauseigenen Mikrocontroller mehr und mehr als Ersatz für Fixed Function-ICs zu offerieren. Im Zusammenspiel mit dem Modulanbieter Seeed Studio gibt es nun ein neues Grove-CAN-Modul, das das bekannte Zweigespann aus MCP2551 und MCP2515 durch einen GD32E103 ersetzt.  (Bildquelle: Seeed, via Instagram: tam.hanna) Das neue Modul enthält dabei eine Firmware, die die CAN FD – to – Serial-Funktionalität
-
Thread
Demoprojekt AVR MCP2515
ich nach einem lauffähigen Demoprojekt eines AVR (z.B. ATMega 8 oder 32) und per SPI angekoppelten MCP2515. Ich habe mich schon auf der Seite "creatives Chaos " umgesehen komme aber da irgendwie nicht zurande. Hat vielleicht noch einer eine lauffähge Demo die ich z.B. direkt im AVR Studio öffnen und nutzen
-
Thread
mcp2515 immer wieder Filterprobleme?!
Hallo Gemeinde, sehr oft haben die Benutzer des MCP2515 Probleme bei den Filtereinstellungen... Zum Glück gibt es dieses Forum, wodurch viele Fragen geklärt werden konnten, bis auf z.B. jene, welche der User (Bestromer) selber beantwortet hat: http:/
-
Thread
peliCAN - CAN sniffer fuer Linux/Windows
CAN-RS232 Adapter verwendest du? Ich bin noch dabei die Firmware für meinen selbst gebauten Adapter mit MCP2515 und AtMega zu schreiben. Ein Punkt des Lawicel-Protokolls ist mir dabei nicht ganz klar: Wie sieht die Bytefolge aus, wenn der CAN-Adapter eine empfangene Botschaft an den PC sendet (Auto-Modus
Adapter verwendest du? > Ich bin noch dabei die Firmware für meinen selbst gebauten Adapter mit > MCP2515 und AtMega zu schreiben. Ein Punkt des Lawicel-Protokolls ist > mir dabei nicht ganz klar: Selbstbau mit einem PIC18F26K80, FTDI und einem CAN-Transceiver. Controller koennte kleiner sein, aber
-
Thread
Suche MCP2515 CAN-Baustein
Schöne Abend! Ich brauche für ein CAN - Projekt einen MCP2515 SO oder/und DIP. Kann mir jemand sagen wo man das Ding in Österreich kaufen kann? oder eine Seite ohen Mindestbestellwert und günstigen Versandspesen. >> oder einen Alternativen Baustein.
-
Thread
Welches Protokoll
keine Derivate mit CAN Controller eingebaut, so dass Du einen externen Controller wie den Microchip MCP2515 verwenden müsstest. Für unwesentlich mehr Geld bekommst Du jedoch einen PIC18F25K80 Controller, der den MCP2515 und einen PIC Prozessor enthält. Für viele Anwendungen rechnet sich somit ein solcher
-
Thread
Re: Can bus mcp 2515 senden
Hallo ich wollte can bus ID's senden das geht auch ich möchte aber 16 ID's gleichzeitig senden ich bekomme das nicht hin hat jemand eine Lösung.
-
Thread
CAN-Bootloader Arduino
Hallo, ich möchte meinen Arduino Nano mit angeflanschtem MCP2515 Modul ganz gerne über den CAN-Bus flashen. Mit einem USBtin (fischl.de) mit Hilfe von SocketCAN kommuniziert der Arduino mit einem Linux-PC über Shellbefehle (http://www.fischl.de/usbtin/linux_can_socketcan
Der 328p und das MCP2515 Board sind mit 16MHz getaktet. CAN-Bus Speed 125 Kbps. Ein flashen ist leider nicht erfolgreich: ./bootloader.py -i 0xfd -f Blink.hex -p /dev/ttyACM0 CAN Bootloader Port : /dev/ttyACM0
-
Thread
array aus structs will nicht global :(
falsch? #include <avr/io.h> #include <stdint.h> #include <avr/interrupt.h> #include <mcp2515.h> // Erzeugen des Datentyps einer CAN-Botschaft // typedef struct { uint8_t IDh; uint8_t IDl; uint8_t EID8; uint8_t EID0; uint8_t DLC; uint8_t DATEN[8]; } can_msg_aufbau
==== [C] #include <avr/io.h> #include <stdint.h> #include <avr/interrupt.h> #include <mcp2515.h> // Erzeugen des Datentyps einer CAN-Botschaft // typedef struct { uint8_t IDh; uint8_t IDl; uint8_t EID8; uint8_t EID0; uint8_t DLC; uint8_t DATEN[8]; } can_msg_aufbau
-
Thread
Hausbus; so realisierbar?
Naja, CAN-Controller MCP2515 bekommt man für kleines Geld. Ist schon ne echte Alternative zu MC mit integriertem CAN. Mega8+MCP2515+PCA82C250 ist man mit 4€ dabei.
-
 Bild
Schaltplan eines SPI-Spannungsteilers
5V MCP2515 MISO 3V3 MCP2515 MISO SPI voltage divider 4.7K R60 10K R61 GPIO19 ESP32 GND

-
Thread
AVR ATmega1284P Bootloader wie 644p
nicht erst zum Programieren, denn er übt sich in schweigen auf die Aufforderung. Die Funktion: mcp2515_get_message gibt NO_MESSAGE zurück was nicht stimmt. Soweit war ich damals,da hatte ich noch was anderes in verdacht das sicher 3 Monate her wo ich das Probiert habe.
64k Falsh Ja, dort wird RAMPZ0 nicht gesetzt, und dann wird 46* 0xFF aus 0xFC02-0xFC2F an den MCP2515 gesendet; das mag der nicht :) Soweit war ich auch gerade. Aber beim Schreiben der Flash-Seiten musst du auch aufpassen, dass RAMPZ0 korrekt je nach Adresse gesetzt wird. Und Speicheradressen
-
 Bild
Datenblatt eines MCP2515 CAN Interface Moduls
mit MCP2515 CAN Interface & MCP 2562 Transceiver HAUPTMERKMALE Modell CAN Modul Chipsatz MCP2515, MCP2562 CAN Spezifikation CAN V2.0B Kompatibel mit Arduino, Raspberry Pi und weitere gängige Mikrocontroller Interface

-
 Bild
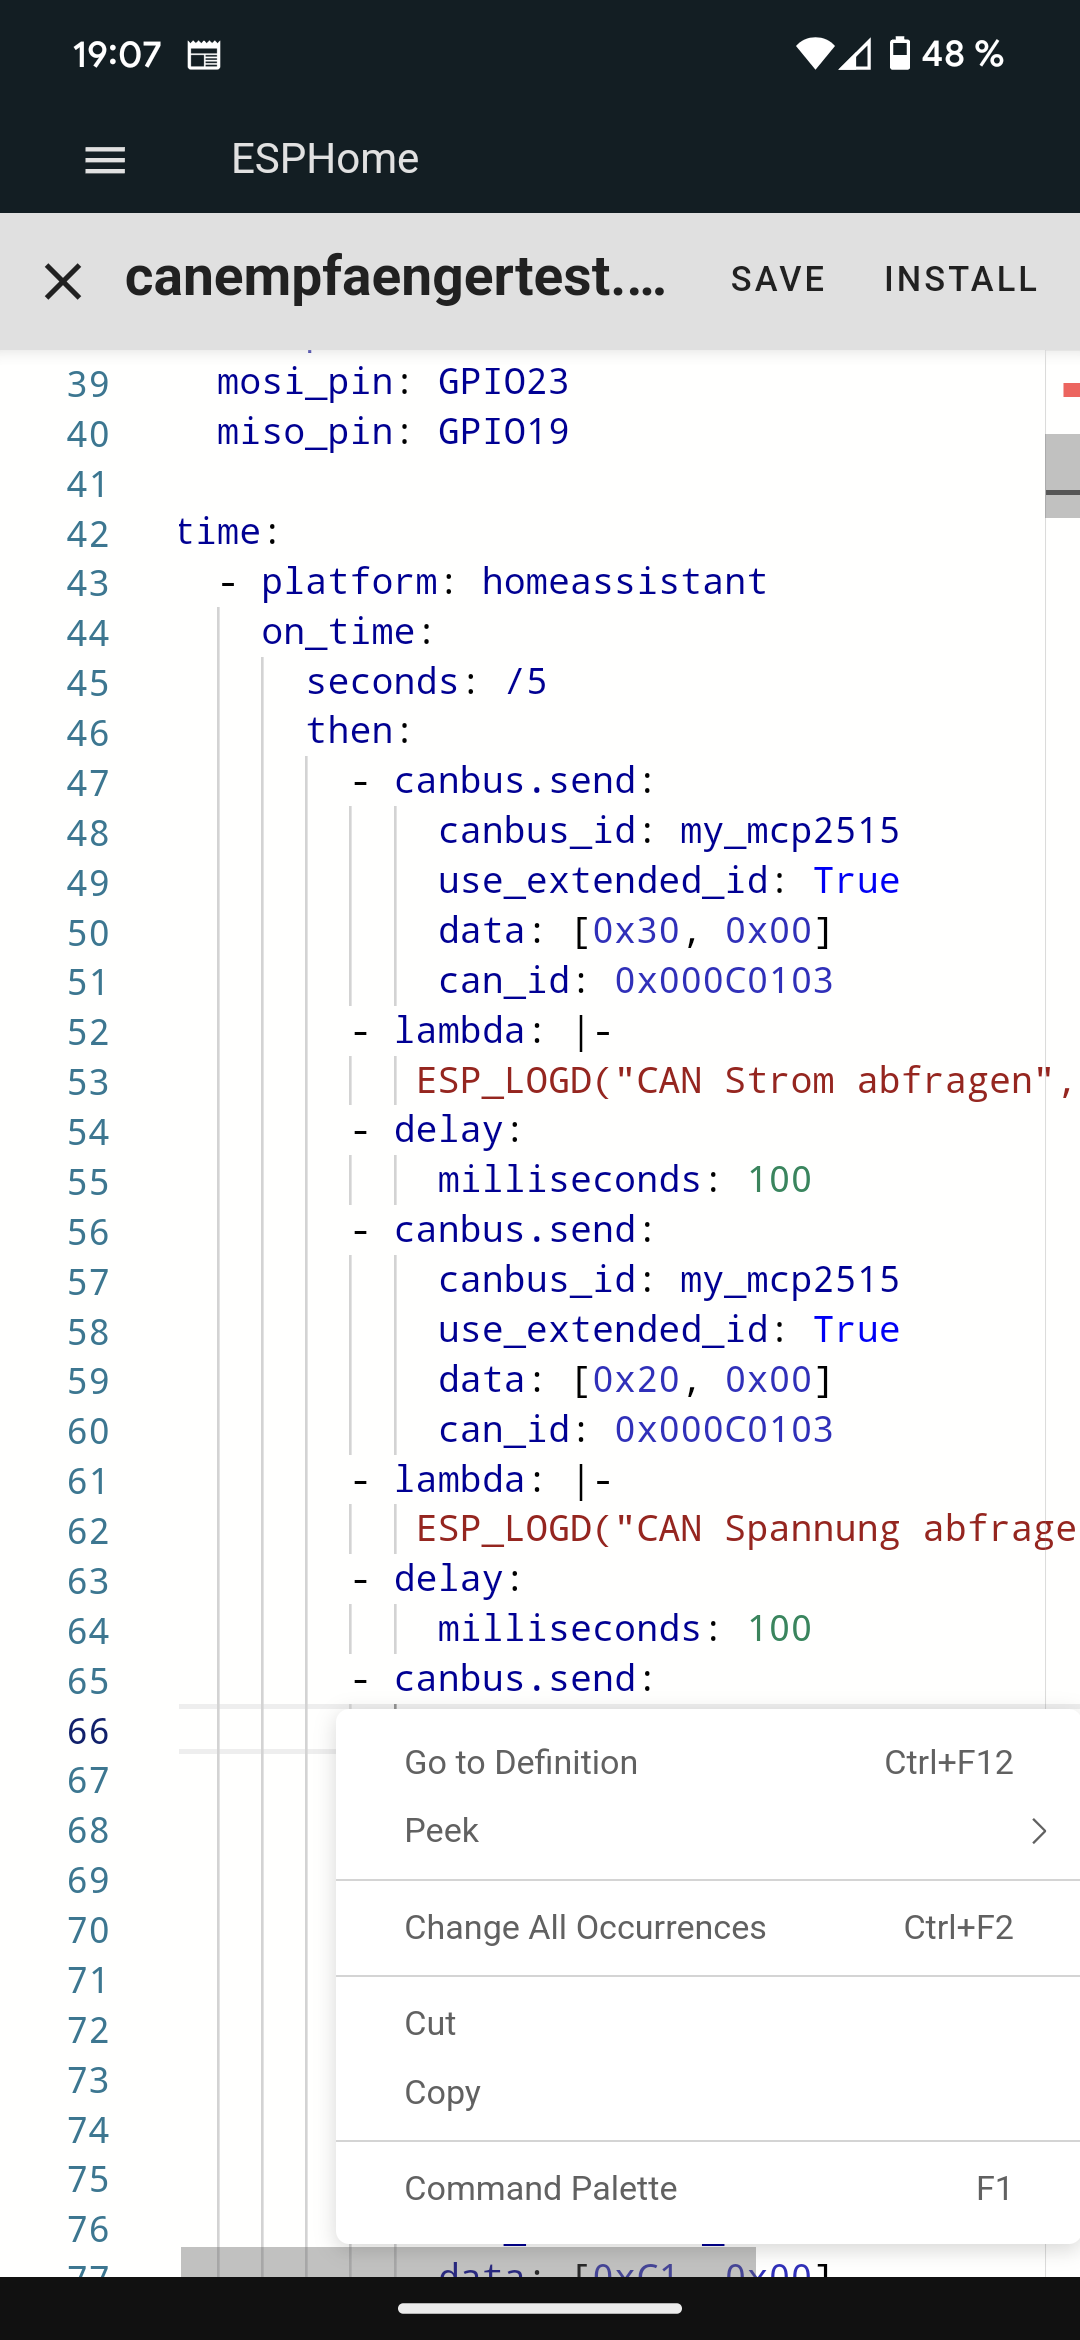
Smartphone-Screenshot von ESPHome YAML-Konfigurationscode
: GPIO19 time: - platform: homeassistant on_time: seconds: /5 then: - canbus.send: canbus_id: my_mcp2515 use_extended_id: True data: [0x30, 0x00] can_id: 0x000C0103 - lambda: |- ESP_LOGD("CAN Strom abfragen", - delay: milliseconds: 100 - canbus.send: canbus_id: my_mcp2515 use_extended_id: True data:

-
Thread
AVR-M168A: USART im SPI modus parallell zu SPI zieht CS zu früh hoch
P.s: hier etwas mehr code von dem interleaved lesen/schreiben: [c] RESET(MCP2515_CS); spi_putc_async(0x90); /* then prepare the SDCard block in the meantime */ mmc_prepareBlock();
b=spi_getc_async(); /* waiting for the MCP-byte to return*/ SET(MCP2515_CS); /* pulling byte high as early as possible */ uspi_getc_async(); /* waiting for the MCP-byte to return*/ uspi_putc_async(b); /* push
-
Thread
MCP2515 RXB0 Interrupt
Hallo...... Ich habe ein Verständnisproblem mit dem Datenblatt bezüglich der Interruptsteuerung mit RX0IE. Im Datenblatt steht unter 7.3 (S.49) daß ein Interrupt ausgelöst wird wenn eine Nachricht empfangen worden ist und im Buffer abgelegt ist. In der Registerbeschreibung allerdings steht, der Interrupt wird ausgelöst wenn der Buffer "voll" ist. Wenn aber nun eine Nachricht mit 3Bytes "Nutzlast" ankommt, wird der Interrupt jetzt ausgelöst, oder nicht? Ich bräuchte für meinen Fall einen Interrupt der auslöst sobalt eine gültige Nachricht angekommen ist bei der es egal ist wie viele
-
Thread
Datenlogger: SD oder CF?
Hässliche ist dann der Zugriff auf das Speichermedium und die Kosten. Ansonsten kann ich den MCP2515 von Microchip empfehlen. Das ist ein Standalone-CAN-Controller, den man per SPI an den µC anschließt. Der nimmt einem recht viel Arbeit ab, wenn man ihn per SPI konfiguriert hat und schiebt dann die
Stand-Alone Controller versehen. Diese würden dann über SPI kommunizieren. > Ansonsten kann ich den MCP2515 von Microchip empfehlen. Das ist ein > Standalone-CAN-Controller, den man per SPI an den µC anschließt. Der > nimmt einem recht viel Arbeit ab, wenn man ihn per SPI konfiguriert hat > und schiebt
-
Thread
CAN high-speed ,low-speed übertragungsraten
kommen sollen > wären 5v transceiver vielleicht schon besser Ich habe hier einen ATXmega32 und MCP2515-CAN-Controller an 3.3V und den MCP2551 an 5V zusammen auf einer Platine. Geht auch alles. Ein 3.3V-Transceiver kann logischerweise den Hi-Pegel nur auf 3.3V und nicht auf 3.5V ziehen.
sollen >> wären 5v transceiver vielleicht schon besser > > Ich habe hier einen ATXmega32 und MCP2515-CAN-Controller an 3.3V und den > MCP2551 an 5V zusammen auf einer Platine. Geht auch alles. > macht ein 3,3v controller nicht probleme mit einem 5v transmitter ? Ich stelle mir das nicht unproblematisch
-
Thread
MCP2515 DLC unbedingt einstellen?
Hallo. Ich habe bis jetzt immer den Register DLC (Data Lengh Code) vor dem Senden beschrieben. Muss man das eigentlich machen? Ich will jetzt nur noch mit LOAD TX BUFFER arbeiten. Kann mir das Jemand sagen, wenn ich den TX BUFFER lade (inkl. SIDH, SIDL) und dann nur noch REQUEST TO SEND Befehl schicke, ob das dann funktioniert? Danke. Gruss Alex S.
-
Thread
AVR Ethernet Platine
für die externe Lösung spricht. Der 82C251 ist besser als der 82C250 und den gibt es auch wie den MCP2515 bei Reichelt. Gruß Topsoft
nicht zuspammen,... Der FT245 hat sich nun auch erledigt, was bleibt sind die 2 ICs für Can : MCP2515-E/SO SIM1-505 LG Michael
-
Artikel
Loxone Link
config.h vorzunehmen. Die ID hat für eine Relaisextention immer mit 0x0B zu beginnen. Sollte ein MCP2515 verwendet werden, ist in den Projekteinstellungen die libcan durch libcan_mcp2515 zu ersetzen. Der MCP2515 ist mit 16Mhz zu takten. Sollte man weitergehende EInstellung bezüglich des CAN-Controllers
-
Thread
Hausbus-Knoten mit RS485
kannst Du Dir mal meine Busknoten-Platinen anschauen. Ich habe einen ATmega16/32 zusammen mit dem MCP2515 eingesetzt. Natürlich geht auch RS485, aber dass man sich über Buskollisionen etc. keine Gedanken machen muss ist schon ganz hilfreich. Ich habe bei mir teilweise Graphikdisplays angeschlossen,
SPI-Verbindung kommt beim Debuggen: in die mc-Register kannst Du überall komfortabel reinschauen, für die MCP2515-Register musst Du zum Debuggen Lesebefehle in den Code schreiben. (wenn Du Interesse hast, kannst Du gern den Code dafür haben, gpl). Heute würde ich wahrscheinlich einen mc mit integriertem CAN
-
Thread
MCP2515 TXn, Reset-Pin-Beschaltung
meinem AVR (MEGA48) ein klein wenig Pinmangel und möchte daher die Reset- und TXn-Leitungen zum MCP2515 einsparen. Einen Reset, sowie das Senden von Nachrichten kann man ja auch per SPI auslösen. Nun frage ich mich, ob es erlaubt ist alle diese 4 Pins zu verbinden und mit nur einem 10k Widerstand oder
-
Thread
Cortex M3 Hobby: STM32* oder LPC17* ?
nicht mit so hohen Taktfrequenzen fahren, da ansonsten unnötig. Da war ja selbst die Struktur des MCP2515 besser; der hat ein Register, wo _jede_ Nachricht erstmal reinkommt und erst dann in einen der beiden Receivebuffer verschoben wird, wenn die Nachricht akzeptiert wurde. Beim STM32* hingegen gibt
mit so > hohen Taktfrequenzen fahren, da ansonsten unnötig. Da war ja selbst die > Struktur des MCP2515 besser; der hat ein Register, wo _jede_ Nachricht > erstmal reinkommt und erst dann in einen der beiden Receivebuffer > verschoben wird, wenn die Nachricht akzeptiert wurde. > > Beim STM32* hingegen
-
Thread
Frage bzgl. Filter am MCP2515
Hallo! Wer kennt sich mit dem MCP2515 aus? Meine Frage ist, ob man mehrere Filter eingeben kann? z.B. 5. Lg Sven
-
Thread
Re: Can bus mcp 2515
Guten Abend ich Habe mir ein arduino Uno und ein can bus mcp 2515 gekauft und würde gerne damit meinem can bus lesen. Brauche eine funktionierenden sketch und Bibliothek.
-
Thread
Problem mit dem MCP2515 (CAN-Controller)
Hallo! Hab ein merkwürdiges Problem: Hab hier 2 identische Testboards mit M128 und dem MCP2515. Kommunikation klappt von Board 1 -> 2 sowie von Board 2 -> 1. (naja, fast..) Wenn ein Board mal gesendet hat kann es nur noch senden und nicht mehr empfangen und das andere, das mal was empfangen
-
Thread
MCP 2515 extendet Frames filtern
Hi Zusammen ! da denkt man alles läuft ohne Fehler und dann das: Ich bin am verzweifeln. Ich habe kein Problem Nachrichten zu Filtern (bzw. entsprechende Stellen der Identifier zu maskieren etc...). Nun möchte ich nur noch Extendet Identifiers empfangen. Daher lasse ich nach einem Reset per SPI-Kommando alle Filter und Masken unberührt und setze die Bits "RXM1+RXM2" im RXB0CTRL und RXB1CTRL auf "10". Laut Datenblatt: "10 = Receive only valid messages with extended identifiers that meet filter criteria" Nun erwarte ich das nur noch Extendet Idendifiers in die Empfangspuffer gelangen
-
Thread
Block lesen beim MCP2515
Hallo alle miteinander! Ich habe mir eine eigene MCP2515 Library für AVRs geschrieben, und habe aber Ärger mit dem Auslesen ganzer Blocks. Das senden von Frames klappt wunderbar, aber wenn ich über die "READ RX Buffer Instruction" einen empfangenen Frame
-
Thread
Meinung über Heizungsprojekt
Rs485 mit Modbus oder auch Can vorschlagen. can ist etwas teuerer da du zusätzliche Controler wie Mcp2515 benötigst, aber dann einfacher zu programmieren, da das Protokoll im Mcp2515 schon vorhanden ist. Da du aber eigentlich kein Multimasterbetrieb benötigst würde auch Rs485 ausreichen, da gibt es dann
-
Thread
Drehzahlmessung und senden über CAN
= 2; //formatted in DEC message.data[0] = rpm; message.data[1] = (rpm>>8); mcp2515_bit_modify(CANCTRL, (1<<REQOP2)|(1<<REQOP1)|(1<<REQOP0), 0); mcp2515_send_message(&message); pulse = 0; } } [/c]
-
Thread
Datenblatt URL ändern?
von BER. Hier schon wieder ein Standardbauteil, bei dem der Datenblattlink ins Nirwana führt: MCP2515 http://ww1.microchip.com/downloads/en/DeviceDoc/MCP2515-Stand-Alone-CAN-Controller-with-SPI-20001801J.pdf
-
Thread
Mehrere CAN Teilnehmer
keinerlei Kommunikation mehr. Mal so nebenbei: Mit einem 8-Bit Atmega328 mit 16MHz und einem externen MCP2515 CAN-Controller verarbeite ich 1000 CAN-Botschaften pro Sekunde. Ohne Probleme oder irgendwelche verspäteten Botschaften. Ein STM32 mit internen CAN sollte sich da geradezu langweilen. Mir scheint
Kommunikation mehr. > > Mal so nebenbei: Mit einem 8-Bit Atmega328 mit 16MHz und einem externen > MCP2515 CAN-Controller verarbeite ich 1000 CAN-Botschaften pro Sekunde. > Ohne Probleme oder irgendwelche verspäteten Botschaften. > > Ein STM32 mit internen CAN sollte sich da geradezu langweilen.