-
PDF
trace.pdf
data 0000 xxxx X6 No data xxxx 0000 xxxx Y6 No data X7 No data 0000 Y7 No data 0000 xxxx X8 No data xxxx Y8 No data 0000 xxxx X9 No data 0000 Y9 No data 0000 xxxx X10 No data xxxx Y10 No data 0000 xxxx X11 No data 0000
in „Debug Hilfe benötigt bei Mixed Language Modul“ · FPGA, VHDL & Co. ·
-
Datei
LCD-8bit.asm
LCD_init: timer,50000 ldi accu,0x30 ;init - 3 mal rcall LCD_cmd timer,5000 rcall LCD_cmd timer,5000 rcall LCD_cmd timer,2000 ldi accu,0x38 ;8bit,2Zeilen rcall LCD_cmd rcall LCD_clr ldi accu,0x0F ;Display on,Cursor, Blinken rcall LCD_cmd ldi accu,0x06 ;Cursoraddr. zählt aufwärts - kein schieben rcall LCD_cmd ret LCD_cmd: out LCD,accu cbi LCMD,RS rcall LCD_en timer,2000 ret LCD_data: out LCD,accu sbi LCMD,RS rcall LCD_en timer,100 ret LCD_en: sbi
in „wieder ein DS18B20 Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
esp32_BL_Master_00.ino
Please run `make menuconfig` to and enable it #endif BluetoothSerial SerialBT; uint8_t address[6] = {0xAA, 0xBB, 0xCC, 0x11, 0x22, 0x33}; String MACadd = "AA:BB:CC:11:22:33"; //uint8_t address[6] = {0x10, 0x52, 0x1C, 0x5D, 0x61, 0x66}; //String MACadd = "10:52:1C:5D:61:66"; //String MACadd = "9B:D3:71:
in „ESP32 D1 MINI als Bluetooth Master“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
#include "msp430f5529.h" // Einbinden der Definitionen #define T_OnOff 0x02 // Taster an P1.1 #define T_SET 0x02 // Taster an P2.1 #define LED_ON 0x80 // LED (grün) an P4.7 #define LED_X_Br 0x10 // LED_X Brücke an P7.4 (wegen TB0) #define N_Blinken 3 * 2 // 3x ON 3x OFF ..
in „MSP430 F5529 Wobbel-Generator“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
L298N_Motor_Driver.pdf
℃. • On-board +5V regulated Output supply (supply to controller board i.e. Arduino). • Size: 3.4cm x 4.3cm x 2.7cm 1 www.handsontec.com Schematic Diagram: 2 www.handsontec.com Board Dimension & Pins Function: 3 www.handsontec.com Connection Examples: Controlling 2-DC Motor with +5V Arduino onboard Power
in „Motorshield 12e / ESP8266“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
configfile_und_flashscript.txt
ft2232 ft2232_device_desc "Olimex OpenOCD JTAG TINY A" ft2232_layout "olimex-jtag" ft2232_vid_pid 0x15BA 0x0004 jtag_speed 3 #use combined on interfaces or targets that can't set TRST/SRST separately reset_config trst_and_srst separate #jtag scan chain #format L IRC IRCM IDCODE (Length, IR Capture,
in „LPC2148 Flash schreiben / debuggen klappt nicht“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
embm2003.pdf
biological cells and development of elec- C 60 tronic circuits for biomedical engineering. g i 40 8 x 1000 µs r (D50% = 842 ± 41 V/cm) TadejKotnikwasbornin1972inLjubljana,Slovenia.Here - S 20 8 x 500 + 500 µs ceived the Ph.D. degree in biophysics from the University of (D = 820 ± 66 V/cm) 0 50% Paris
in „High Voltage Amplifier“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
KA2821D.pdf
Device Package Operating Temp. • General stepping motor KA2821D 20-SOP-300 −20 ~ +75°C Rev. 1.0.2 May. 2000. ©2000 Fairchild Semiconductor International 1 KA2821D Pin Assignments 1 20 NC NC V 2 19 V CC 3 18 SA NC AOUT 4 17 SGND AOUT PGND 5 16 PGND 6 KA2821D 15 PGND PGND 7 14 SGND BOUT DIRB 8 13 BOUT 9 12
in „Schrittmotor“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
KA2821D.pdf
Device Package Operating Temp. • General stepping motor KA2821D 20-SOP-300 −20 ~ +75°C Rev. 1.0.2 May. 2000. ©2000 Fairchild Semiconductor International 1 KA2821D Pin Assignments 1 20 NC NC V 2 19 V CC 3 18 SA NC AOUT 4 17 SGND AOUT PGND 5 16 PGND 6 KA2821D 15 PGND PGND 7 14 SGND BOUT DIRB 8 13 BOUT 9 12
in „Bipolaren Schrittmotor ansteuern.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Petra-M10_Einblick_offen.html
';var pinto_module_config='{\x22RMhBfe\x22:{},\x22cdos\x22:{\x22cdobsel\x22:false},\x22cr\x22:{\x22qir\x22:false,\x22rctj\x22:true,\x22ref\x22:false,\x22uff\x22:false},\x22csi\x22:{},\x22d\x22:{},\x22gf\x22:{\x22pid\x22:196},\x22jsa
in „Lampentaster gesucht“ · Markt ·
-
Datei
hw_define.h
///////////////////////////////////////////////////////////////////////// #define DELAY_TIMER_1MS 0x0400 #define DELAY_TIMER_4MS 0x1000 #define DELAY_TIMER_8MS 0x2000 #define DELAY_TIMER_10MS 0x2800 // TAR 0x0060 ~100µS (berechnet) // TAR 0x0100 ~150µS // TAR 0x0180 ~400µS (berechnet) // TAR 0x0300 ~800µS // TAR 0x0400 ~1mS // TAR 0x1000 ~4mS // TAR 0x2000 ~8mS // TAR 0x2800 ~10mS /////////////////////////////////////////////////////////////////////////////////////////////////// ////////////////////////////////
in „Pcitiva Oled 128x64“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
uint32_t cnt = 0; void InitTimer(); int main(void) { double x=0,y=0,z=0; double x1=-rLDC; double y1=0; double z1=0; double x2=150.0; //ToDo double y2=sin(60.0 / 180.0 * PI) * rLDC; double z2=0; double x3=150.0; //TODO double y3=-sin(60.0 / 180.0 * PI) * rLDC; double z3=0; InitTimer(); while(1) { x+=0.001; y=sin(x); z1=sqrt(ARMLENGTH2 - pow(x-x1, 2) - pow(y-y1, 2)) + z; z2=sqrt(ARMLENGTH2 - pow(x-x2, 2) - pow(y-y2, 2)) + z; z3=sqrt(ARMLENGTH2 - pow(x-x3, 2) - pow(y-y3, 2)) + z; if((z1>0.0)||(z2
in „Mikrocontroller Rechenleistung reicht für aktuelles Projekt nicht?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
nuetzlich.c
Laenge des Balkens (waagerechte Position) if (a == 0) { for (i=0; i<=senkrechterBalken; i++) { printf("\x1b\x59%c%c", (32 +(z + i)), (32 + s)); printf("%c", ch1); printf("\n"); _wait_ms(2000); } } if (a == 1) { for (i=0; i<=waagerechterBalken; i++) { printf("\x1b\x59%c%c", (32 + z), (32 +(s + i))); printf
in „Schleife zuer Wiederholung von Switch-Case“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
NRF24_SendRcvMIesp.ino
istTag?"Tag":"Nacht"); //hmPackets.SetUnixTimeStamp (getNow()); } } #else //hmPackets.SetUnixTimeStamp(0x62456430); #endif delay(2000); //---NRF-------------------------- DEBUG_OUT.println(F("Setup NRF")); // Configure nRF IRQ input if(INTERRUPT) pinMode(RF1_IRQ_PIN, INPUT); activateRFConf(); delay(2000)
in „Wechselrichter Hoymiles HM-xxxx 2,4 GhZ Nordic Protokoll?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DAT-31-PP.pdf
1.3 +25°C +85°C 5 +25°C 1.2 -45°C 1.1 )4 ) B d 1 ( ( 3 0.9 0.8 2 0.7 1 0.6 0 0.5 0 500 1000 1500 2000 2500 3000 3500 4000 0 500 1000 1500 2000 2500 3000 3500 4000 Frequency (MHz) Frequency (MHz) ATTENUATION (2dB) @ +25°C, +85°C, -45°C ATTENUATION (4dB) @ +25°C, +85°C, -45°C 2.5 4.5 2.4 -45°C 4.4 -45
in „Signalpegel mit Pin-Dioden einstellen?“ · HF, Funk und Felder ·
-
Datei
NRF24_SendRcvMIesp.ino
istTag?"Tag":"Nacht"); //hmPackets.SetUnixTimeStamp (getNow()); } } #else //hmPackets.SetUnixTimeStamp(0x62456430); #endif delay(2000); //---NRF-------------------------- DEBUG_OUT.println(F("Setup NRF")); // Configure nRF IRQ input if(INTERRUPT) pinMode(RF1_IRQ_PIN, INPUT); activateRFConf(); delay(2000)
in „Wechselrichter Hoymiles HM-xxxx 2,4 GhZ Nordic Protokoll?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
P1K0.520.6W.B.010.pdf
at 0°C (Ohm) 100 P0k1.516.xW.x.010 500 P0k5.516.xW.x.010 5 1, 1000 P1k0.516.xW.x.010 1,6 ,6 2000 P2k0.516.xW.x.010 0 100 P0k1.232.xW.x.010 500 P0k5.232.xW.x.010 2, 1000 P1k0.232.xW.x.010 1, 2 0, 2000 P2k0.232.xW.x.010 100 P0k1.520.xW.x.010 5 500 P0k5.520.xW.x.010 13 1000 P1k0.520.xW.x.010 20 0, 2000 P2k0.520.xW.x.010 100 P0k1.102.xW.x.010 10 1, 500 P0k5.102.xW.x.010 1000 P1k0.102.xW.x.010 9 06 2000 P2k0.102.xW.x.010 Temperature
in „PT1000: wie mechanisch anschliessen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
WIMA_DC_Link_MKP_4.pdf
den Rastermaßen 2,5 mm bis 22,5 mm Stückzahl Bauform ROLL REEL AMMO Rastermaß lose Ø 360 Ø 500 340 x 340 490 x370 H16,5 H18,5 H16,5 H18,5 H16,5 H18,5 H16,5 H18,5 H16,5 H18,5 B H L Codes S N O F I H J A C B D 2,5 7 4,6 0B 5000 2200 2500 – 2800 – 3 7,5 4,6 0C 5000 2000 2300 – 2300 – 2,5 mm 3,8 8,5 4,6
-
 Bild
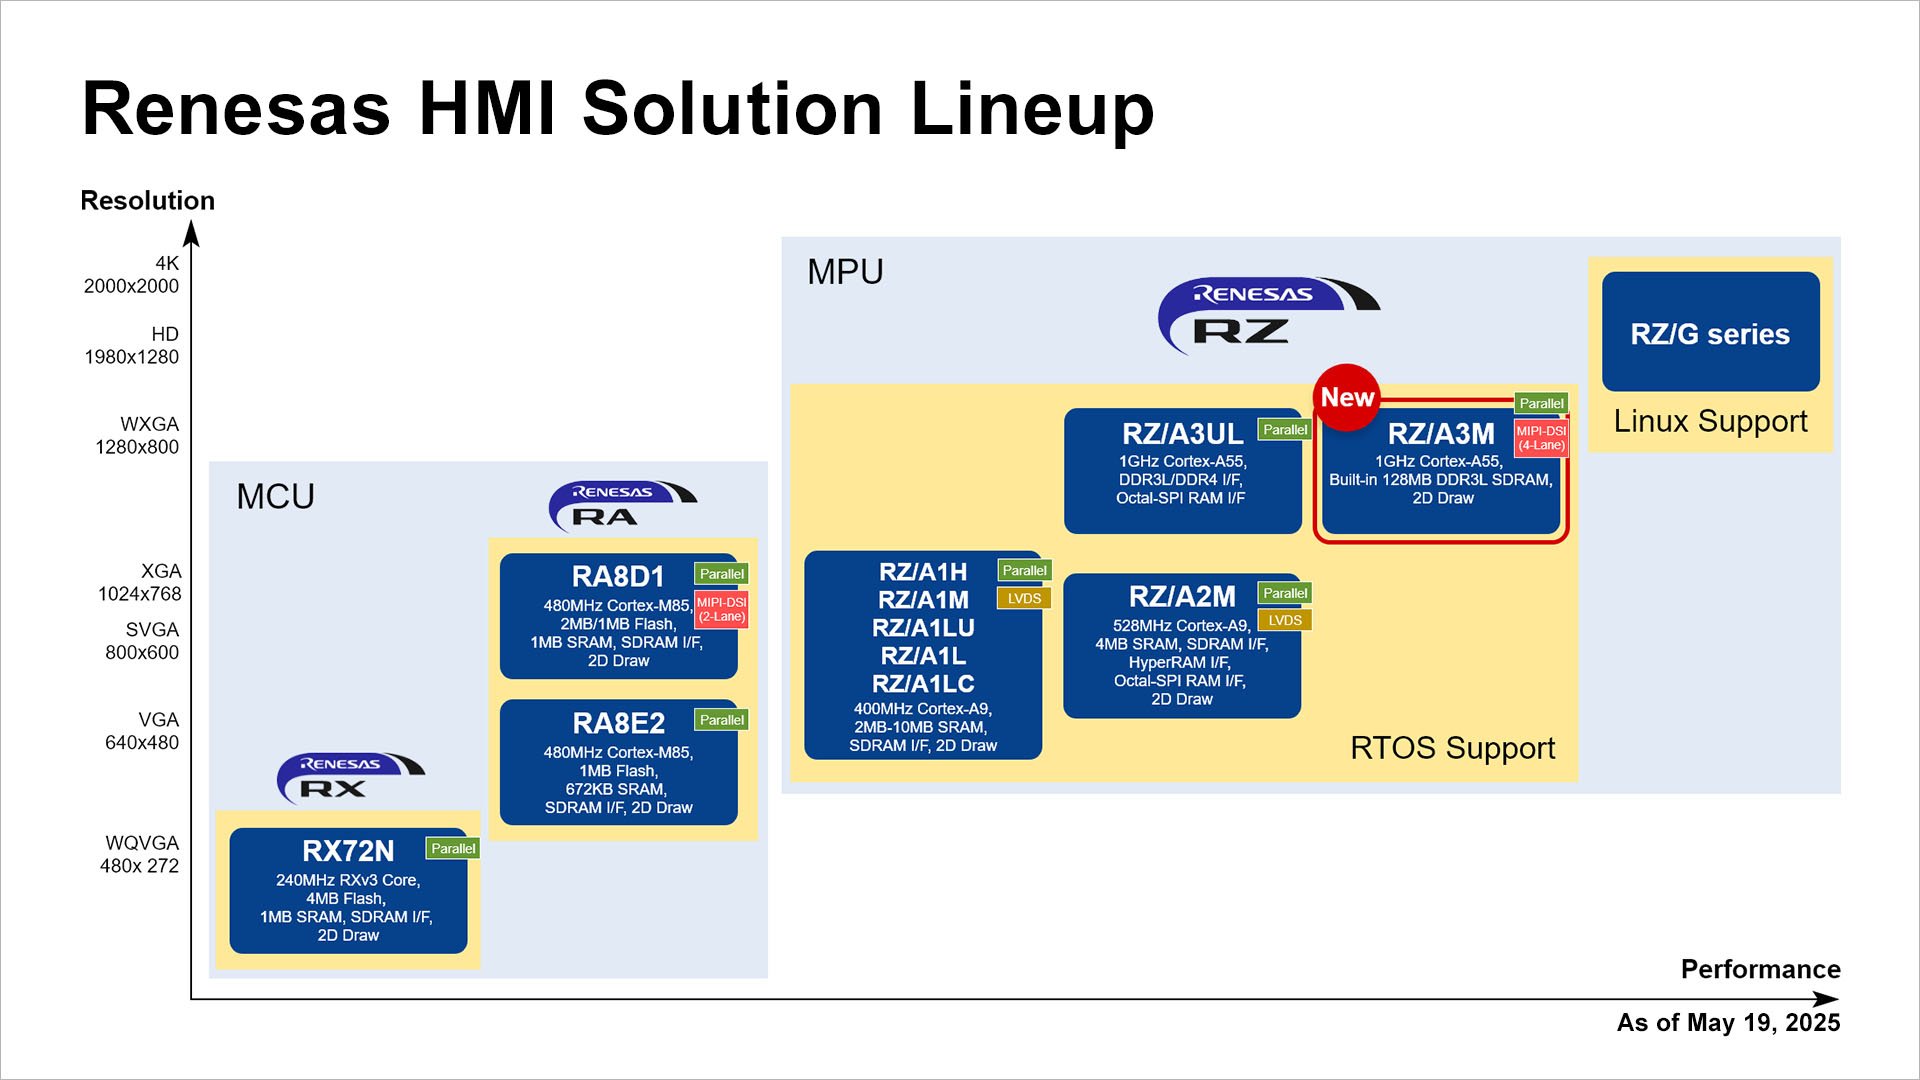
Renesas HMI Solution Lineup Übersicht
Renesas HMI Solution Lineup Resolution 4K 2000x2000 HD 1920x1280 XGA 1280x800 SVGA 800x600 VGA 640x480 WQVGA 480x272 MCU RENESAS RA RA8D2 480MHz Cortex-M85, 1MB Flash, 672KB SRAM, SDRAM I/F, 2D Draw RA8E2 480MHz Cortex-M85, 1MB Flash, SDRAM I/F,
in „Arduino-Module, preiswerter FPGA, vibrationsrobuste IMU, quantensicheres TPM uvam“ · Mikrocontroller und Digitale Elektronik · · Diagramme

-
PDF
gps-ms1e.pdf
of the temperature sensors on the module. GPS-MS-DS-ST-0132 Datasheet GPS-MS1E µ-blox ag, May 16, 2000 Page 14 Figure 6: Sensor Position GPS-MS-DS-ST-0132 Datasheet GPS-MS1E µ-blox ag, May 16, 2000 Page 15 9 Mechanical Specifications Figure 7 shows the mechanical dimensions of the module. The recommended
in „Aktive GPS Antenne mit 4,5 Volt wie Einspeisen?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
etd29.pdf
1,6 Approx. weight 28 g/set FEK0044-8 Ungapped Material A Lalue e P V Ordering code nH W/set N27 2000 +30/–20% 1470 < 1.04 (200 mT, 25 kHz, 100 °C) B66358G0000X127 N87 2200 +30/–20% 1610 < 2.80 (200 mT, 100 kHz, 100 °C) B66358G0000X187 N97 2250 +30/–20% 1670 < 2.40 (200 mT, 100 kHz, 100 °C) B66358G0000X197
-
Datei
t-wintec-wsg2000.c
anything but little-endian machines. Strip out the nal_t stuff for portable code" #endif /* * Wintec WSG 2000 (G-Trender II) external record format * * File extension: .NAL * File format: binary, 32 byte fixed block length, little-endian, * 32-bit int, 16-bit short, two's-complement, MSB * * For now we will
-
Datei
memtest.c
#define MEM_WINDOW_LOCATION 0x4000 #define MEM_WINDOW_SIZE 0x2000 unsigned int start_address = 0; unsigned int end_address = 0x2000; void memtest(void) { unsigned long int mem_block; unsigned int address; unsigned int *ptr; // Initialise system map_4k(MMU_ADR(MEM_WINDOW_LOCATION), MMU_ADR(0x800000)); // First pass printf("\r\nMEM_WINDOW: 0x4000 - 0x5fff\r\n"); for (mem_block = 0; mem_block <= 0xffffff; mem_block += MEM_WINDOW_SIZE) { printf("\rPass 1: %06lX", mem_block); // map 4k of physical
in „gcc variable placement“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
roboter_1.c
io.h> #include <util/delay.h> int vorwaerts_start_langsam() { PORTC |= (1<<PC0)|(1<<PC2); OCR1AH = 0x80;//Setze auf 32768 OCR1AL = 0x00; OCR1BH = 0x80; OCR1BL = 0x00; return 1; }//vw_start int vorwaerts_start_schnell() { PORTC |= (1<<PC0)|(1<<PC2); OCR1AH = 0xff;//Setze auf 65535 OCR1AL = 0xff; OCR1BH
in „Probleme mit PWM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
__________________________ #include "msp430f5529.h" // Einbinden der Definitionen #define T_OnOff 0x02 // Taster an P1.1 #define T_SET 0x02 // Taster an P2.1 #define LED_ON 0x80 // LED (grün) an P4.7 #define LED_X_Br 0x10 // LED_X Brücke an P7.4 (wegen TB0) #define N_Blinken 3 * 2 // 3x ON 3x OFF ..
in „MSP430 F5529 Wobbel-Generator“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Picoscope.txt
) idProduct : 0x1016 bcdDevice : 0x0012 iManufacturer : 0x01 (String Descriptor 1) Language 0x0409 : "Pico Technology" iProduct : 0x02 (String Descriptor 2) Language 0x0409 : "PicoScope 2000" iSerialNumber : 0x00 (No
in „Reparatur Picoscope 2203“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test6.c
TCCR1B); // Stop timer1 uint8_t a=TCNT1L; // READ LByte FIRST!!!!!!!!!! uint8_t b=TCNT1H; PulsL=b; // 2x 8bit in ... PulsL<<=8; PulsL|=a; // ...16bit input(PulsL); // jump to: void input (void) } else { outp(2,TCCR1B); // Timer Setup, CK/8, 8MHz, 2ms-->2000 cycles } // 1ms-->1000 cycles // 1,5ms-->1500
in „C Anfänger Tutorial AVR“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test6.c
TCCR1B); // Stop timer1 uint8_t a=TCNT1L; // READ LByte FIRST!!!!!!!!!! uint8_t b=TCNT1H; PulsL=b; // 2x 8bit in ... PulsL<<=8; PulsL|=a; // ...16bit input(PulsL); // jump to: void input (void) } else { outp(2,TCCR1B); // Timer Setup, CK/8, 8MHz, 2ms-->2000 cycles } // 1ms-->1000 cycles // 1,5ms-->1500
-
PDF
Energizer_ultimate_lithium.pdf
Constant Current Discharge 1 mA 10 mA 100 mA 25 mA 250 mA 1000 mA 1.8 3500 3000 ) 1.6 h 2500 e m a 1.4 ( 2000 l i V 1.2 c 1500 p 1000 1.0 C 500 0.8 0 0 1000 2000 3000 4000 -60 -40 -20 0 20 40 60 80 Temperature (°C) Capacity (mAh) Important Notice This datasheet contains typical information specific to products
in „Aufwachprobleme ESP8266 (Wemos D1)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ProjektWecker.c
TOIE0); //Global Interrupts aktivieren sei(); //init LCD RS_0; PORTC = 0b00111000;//8bit, 2zeilig, 5x7 E(); wait(); PORTC = 0b00001100;//Display ein E(); wait(); PORTC = 0b00000001;//clear Display E(); wait(); zeitstdweck = 6; zeitminweck = 0; while (1) { /////////////////////////////////////////Licht
in „LED multiplexen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.s
AREA DATA, READWRITE GPIOC_CRH EQU 0x40011004 GPIOC_ODR EQU 0x4001100C LED EQU 0x20000000 ;Register für RCC RCC_APB1ENR EQU 0x4002101C ;RCC APB1 peripheral clock enable register RCC_APB2ENR EQU 0x40021018 ;RCC APB2 peripheral clock enable
in „STM32 ASM Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
init.h
P0.10 #define ADC_CS3_Pin 0x0800 //P0.11 #define ADC_CS4_Pin 0x1000 //P0.12 #define ADC_CS1_Pin 0x2000 //P0.13 #define SD_CS_Pin 0x4000 //P0.14 #define WAKE_UP_Pin 0x8000 //P0.15 //Port1 #define LCD_CS_Pin 0x0001 //P1.0 #define
in „enc28j60 LanController initialisieren auf ARM7“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ADNS-3080-Avago.pdf
/second Decimal Hex Upper Lower 6469 3,710 OE7E OE 7E 5000 4,800 12C0 12 C0 3000 8,000 1F40 1F 40 2000 12,000 2EE0 2E E0 Motion_Clear Address:0x12 Access:Write ResetValue: Undefined DataType: Any. USAGE:Writing any value to this register will cause the Delta_X, Delta_Y, and internal motion registers to
in „ADNS3080 Steuerung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
haupt.pdf
wurde. Nachfolgend wird die resultierende Verteilung der Meßabweichungen dargestellt, zunac˜st fur˜die x-Position in 2 Auflo˜ungsstufen: 5500 Verteilung der x-Position 5000 4500 4000 l 3500 a n 3000 A 2500 2000 1500 1000 500 2 4 6 8 10 Betrag der Messabweichungen in mm Abb. 3.11: Meßabweichungen der x-Position
in „Verstaerker mit inverser charakteristik“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Spitzenwert.pdf
Vergleich Spitzenwerterfassung „peak“ / „crest“ Testsignal Sinus / Rechteck 10Vpp Generator FY6900 burst 1x / 5x Sinus f [Hz] Fluke 87V 1x 5x BM867S 1x 5x max/min [V] max/min [V] max/min [V] max/min [V] 50 5,006 -5,006 5,012 -5,006 4,988 -4,992 5,003 -5,011 100 5,006 -5,012 5,012 -5,006 4,968 -4,982 4,982
in „DVM Spitzenwerterfassung“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
main_-_Kopie.c
10bit-Messwert (0-1023) zurück } uint16_t ADC_Read(uint8_t Eingang) // ADC Einzelmessung { ADMUX = (ADMUX & ~(0x1F)) | (Eingang & 0x1F); // Eingangskanal wählen, ohne andere Bits zu beeinflußen ADCSRA |= (1<<ADSC); // eine Wandlung starten "single conversion" while (ADCSRA & (1<<ADSC)); // auf Ergenbnis warten
in „while( ) >>> mit Bedingungen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
01403841.asm
;* 6LEDTINY.ASM: Light 6 LEDs in sequence (mini KITT scanner) ;* ;* Rob's ElectroSoft ©2000 ;* ;* ;* MCU type: ATiny22 ;* Copyright: RES ;* Date: 06-03-2000 ;**************************************************************** .include "2343def.inc" rjmp RESET ;reset handle ;* Register variables
in „Programm für tiny22 direkt auf tiny45 lauffähig ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
w2000a-screenshot.cpp
*/ /* UI_Plane4 */ { 0xE6, 0xE6, 0x83 }, /* beige-ish yellow */ /* UI_Plane5 */ { 0x7E, 0x7E, 0x7E }, /* gray */ /* Channel_Plane1 */ { 0xFF, 0xFF, 0x00 }, /* yellow */ /* Channel_Plane2 */ { 0x90, 0xEE, 0x90 }, /* light green */ /* Channel_Plane3 */ { 0x32, 0xAB, 0xFF }, /* light blue */ /* Channel_Plane4 */ { 0xFF, 0x00, 0x00 }, /* red */ /* Channel_Math_Plane */{ 0xFF, 0x96, 0xF6 }, /* pink */ /* Memory_Plane1 */ { 0x00, 0x00, 0x00 }, /* n.y.d. */
in „Wittig(welec) DSO W20xxA Open Source Firmware“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Wlan_NetIoApp.c
bits to ones Port_A0 = 1; Zeit_ms(250); Port_A0 = 0; Zeit_ms(250); //CANSetFilter(_CAN_FILTER_B2_F4, 0x200,_CAN_CONFIG_STD_MSG); // set id of filter B2_F4 Port_A0 = 1; Zeit_ms(250); Port_A0 = 0; Zeit_ms(250); //CANSetOperationMode(_CAN_MODE_NORMAL,0x00); // set NORMAL mode Port_A0 = 1; Zeit_ms(250); Port_A0
in „PIC bearbeitet MAIN{} nicht richtig nach Programmänderung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
4492982.pdf
------------------: mechanischer Zwei-/Einschritt-Schalter -Maße------------------------------: 156x61x51 mm -Gewicht---------------------------: circa 320 Gramm (inklusive Batterien) 7-3 Empfänger Spezifikationen -Stromversorgungsspannung ---: AC 48/220V (50/60Hz) (± 10%) -3 -Empfindlichkeit ------
in „Taster auf Schalter umstellen bei fertiger Bedienung“ · Offtopic ·
-
Datei
display.txt
(15000); // Wait for more than 15 ms before init //Set function code four times -- 8-bit, 2 line, 5x7 mode IOWR(LCD_0_BASE, LCD_WR_COMMAND_REG, 0x38); usleep(4100); /* Wait for more than 4.1 ms */ IOWR(LCD_0_BASE, LCD_WR_COMMAND_REG, 0x38); usleep(100); /* Wait for more than 100 us */ IOWR(LCD_0_BASE
in „standard QSYS Character LCD vs. 16x4 LCD-Modul“ · FPGA, VHDL & Co. ·
-
PDF
DL-Bus_Protokoll_v1.7.pdf
irrelevant z.B.: 0 x x 0 0 0 0 0 → Drehzahlstufe = 0 0 x x 0 0 0 1 1 → Drehzahlstufe = 3 0 x x 1 1 1 1 0 → Drehzahlstufe = 30 1 x x x x x x x → Drehzahlregelung nicht aktiv Analogausgang: Die aktuelle Ausgangsspannung des
in „UVR 1611 (TA), Auswertung DL, Mega88, WinAVR“ · Projekte & Code ·
-
PDF
DL-Bus_Protokoll_v1.7.pdf
irrelevant z.B.: 0 x x 0 0 0 0 0 → Drehzahlstufe = 0 0 x x 0 0 0 1 1 → Drehzahlstufe = 3 0 x x 1 1 1 1 0 → Drehzahlstufe = 30 1 x x x x x x x → Drehzahlregelung nicht aktiv Analogausgang: Die aktuelle Ausgangsspannung des
in „L293 als 5V -> 12V LevelShifter?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
TPS2113A.pdf
REVISED MAY 2012 DEVICE INFORMATION TRUTH TABLE (1) (2) EN V I(VSNS)0.8 V V I(IN2)VI(IN1) STAT OUT 0 Yes X 0 IN1 0 No No 0 IN1 0 No Yes Hi-Z IN2 1 X X 0 Hi-Z (1) X = Don’t care. (2) The undervoltage lockout circuit causes the output (OUT) to go Hi-Z if the selected power supply does not exceed the IN1/IN2
in „Speisung umschalten“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
datenblatt2.pdf
and summarized in Table 1 below. Table 1 Parameter Specifications Unit Outline dimensions 78.0(W) x 70.0(H) x 10.0 Max.(D) mm Viewing area 62.0(W) x 44.0(H) mm Active area 56.27(W) x 38.35(H) mm Display format 128(Horizontal) x 64(Vertical) dots Dot size 0.39(W) x 0.55(H) mm Dot spacing 0.05(W) x 0.05
in „LCD 128x64 Initialisieren“ · Mikrocontroller und Digitale Elektronik ·