-
PDF
dds.pdf
PA1 DbgRx DbgRx DbgRx DbgRx VdVDigiD0l D7 DDSData DDSData DDSDatDDSData td D 3 Y v 2 31 4 25 ig V Q2 C n <nc> PA5 PA0 DbgTx DbgTx DbgTx DbgTx GND GND GND PGnd DGnd GND GND GND d F I n t D C x 3 30 5 24 V n V+
in „Testsender/Generator für 40MHz-Band“ · HF, Funk und Felder ·
-
Datei
alf.c
ausgeschaltet? Bitte mit PWMChannels // übereinstimmende Anzahl Initialisierer eingeben. // Channel2Port = C2P const unsigned char pmwC2PBitmask0_FLASH[PWMChannels] = { 0b00001000, 0b01000000, 0b00000000, 0b00000100, 0b00100000, 0b00000000, 0b00000010, 0b00010000, 0b00000000 }; const unsigned char pmwC2PBitmask1
in „12bit, 9-Kanal Soft-PWM für LEDs auf Mega16“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
STM32F100RB_Reference_Card_Ausschnitt_I2C.pdf
. I C register map and reset values 1 0 9 8 7 6 5 4 3 2 1 0 9 8 7 6 5 4 3 2 1 0 Offset Register 3 3 2 2 2 2 2 2 2 2 2 2 1 1 1 1 1 1 1 1 1 1 9 8 7 6 5 4 3 2 1 0 H T C E S S e R C S K P R E C E R Y e U 0x00 I2C_CR1 Reserved R r L E O C T T R N P A B r B P S
in „I2C an STM32F100RB konfigurieren“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
nRF24L01plus.pdf
T40X:00,40,16,AE,FD,AE,94,89,8E,A4,39,74,F3,D7,B0,74,D0,22,EB,ED,09,46,62,E4,9 A T40X:00,40,02,FF,0A RX:00,FF,12,FE,0A,D7,D5,85,52,2C,FF,B0,8E,34,F5,66,A6,38,02,CA,C8 Key,55,E5,8E,D0,F9,C4,BF,1C,B0,05,2F,08,BE,5E,E8,91 Autsch! Wie gut das der Serialmanager
in „Repeating und Routing Netzwerk mit Arduino und nRF24L01+“ · Projekte & Code ·
-
Datei
clock.c
== 59 && flags.parity_P1 == rx_buffer->P1 && flags.parity_P2 == rx_buffer->P2 && flags.parity_P3 == rx_buffer->P3) //Alle 59Bits empfangen stellen der Uhr nach DCF77 Buffer { //Berechnung der Minuten BCD to HEX mm = rx_buffer->Min
in „DCF77 und der C-Code von Ulrich Radig“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
clock.c
== 59 && flags.parity_P1 == rx_buffer->P1 && flags.parity_P2 == rx_buffer->P2 && flags.parity_P3 == rx_buffer->P3) //Alle 59Bits empfangen stellen der Uhr nach DCF77 Buffer { //Berechnung der Minuten BCD to HEX mm = rx_buffer->Min
in „Probleme mit Auswertung des DCF77-Signals“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
clockorig.c
== 59 && flags.parity_P1 == rx_buffer->P1 && flags.parity_P2 == rx_buffer->P2 && flags.parity_P3 == rx_buffer->P3) //Alle 59Bits empfangen stellen der Uhr nach DCF77 Buffer { //Berechnung der Minuten BCD to HEX mm = rx_buffer->Min
in „xmega und dcf von u. radig“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
clock.c
== 59 && flags.parity_P1 == rx_buffer->P1 && flags.parity_P2 == rx_buffer->P2 && flags.parity_P3 == rx_buffer->P3) //Alle 59Bits empfangen stellen der Uhr nach DCF77 Buffer { //Berechnung der Minuten BCD to HEX mm = rx_buffer->Min
-
Datei
clock.c
== 59 && flags.parity_P1 == rx_buffer->P1 && flags.parity_P2 == rx_buffer->P2 && flags.parity_P3 == rx_buffer->P3) //Alle 59Bits empfangen stellen der Uhr nach DCF77 Buffer { //Berechnung der Minuten BCD to HEX mm = rx_buffer->Min
in „DCF auf INT0“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mw_clock.c
== 59 && flags.parity_P1 == rx_buffer->P1 && flags.parity_P2 == rx_buffer->P2 && flags.parity_P3 == rx_buffer->P3) //Alle 59Bits empfangen stellen der Uhr nach DCF77 Buffer { //Berechnung der Minuten BCD to HEX mm = rx_buffer->Min
in „DCF auf INT0“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
nrf24l01.h
0x08 // 'Observe TX' register address #define CD 0x09 // 'Carrier Detect' register address #define RX_ADDR_P0 0x0A // 'RX address pipe0' register address #define RX_ADDR_P1 0x0B // 'RX address pipe1' register address #define RX_ADDR_P2 0x0C // 'RX address pipe2' register address #define RX_ADDR_P3 0x0D
in „RFM12 vs nrf24l01“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart.cpp
not a power of 2 #endif #if ( UART_TX_BUFFER_SIZE & UART_TX_BUFFER_MASK ) #error TX buffer size is not a power of 2 #endif /* ATmega with one USART */ #define UART0_RECEIVE_INTERRUPT USART_RX_vect #define UART0_TRANSMIT_INTERRUPT
in „ATmega328p fehlerhafte UART-Anzeige mit bootloader“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usart.c
unsigned long baudrate) { //Serielle Schnittstelle 1 //Enable TXEN im Register UCR1 TX-Data Enable UCSR0B =(1 << TXEN0 | 1 << RXEN0 | 1<< RXCIE0); // 0 = Parity Mode Disabled // 1 = Parity Mode Enabled, Even Parity // 2 = Parity Mode Enabled, Odd Parity //UCSRC = 0x06 + ((parity+1)<<4); //UCSRC |= (1<<USBS
in „USART in Funktion“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usart.c
Serielle Schnittstelle 1 //Enable TXEN im Register UCR1 TX-Data Enable + Interrupt Recieve + 8 bit UCSR0B =(1 << TXEN0 | 1 << RXEN0 | 1<< RXCIE0); // 0 = Parity Mode Disabled // 1 = Parity Mode Enabled, Even Parity // 2 = Parity Mode Enabled, Odd Parity //UCSRC = 0x06 + ((parity+1)<<4); //UCSRC |= (1<<USBS
in „Ethernet - Serielle Verbindung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
nRF24L01.h
RF_CH 0x05 #define RF_SETUP 0x06 #define STATUS 0x07 #define OBSERVE_TX 0x08 #define CD 0x09 #define RX_ADDR_P0 0x0A #define RX_ADDR_P1 0x0B #define RX_ADDR_P2 0x0C #define RX_ADDR_P3 0x0D #define RX_ADDR_P4 0x0E #define RX_ADDR_P5 0x0F #define TX_ADDR 0x10 #define RX_PW_P0 0x11 #define RX_PW_P1 0x12 #define RX_PW_P2 0x13 #define RX_PW_P3 0x14 #define RX_PW_P4 0x15 #define RX_PW_P5 0x16 #define FIFO_STATUS 0x17 /* Bit Mnemonics */ #define MASK_RX_DR 6 #define MASK_TX_DS 5 #define MASK_MAX_RT 4 #define EN_CRC
in „daten vom atmega328ß zum attiny2313 mit nrf24l01 übertragen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mac.h
/ #define MAC_ADDRESS5 0x16 #define MAC_ADDRESS4 0x35 #define MAC_ADDRESS3 0xAC #define MAC_ADDRESS2 0x4B #define MAC_ADDRESS1 0xAE #define MAX_FRAME 1536 /* maximum frame length */ #define CLRT_DEFAULT 0x0000370F /* default collision window / retry */ #define IPGR_DEFAULT 0x00000C12 /* default back-to-back
in „IP-Stack bauen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Firmware_v1.3.c
== dmx_adresse) dmx_buffer[1] = tmp; if(dmx_channel_rx_count == dmx_adresse+1) dmx_buffer[2] = tmp; if(dmx_channel_rx_count == dmx_adresse+2) dmx_buffer[3] = tmp; if(dmx_channel_rx_count == dmx_adresse+3) dmx_buffer[4] = tmp; if(dmx_channel_rx_count == dmx_adresse
in „DMX steuerbaren RGB LED PAR oder Pinnspot selber bauen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
lib_dmx.c
; //reset channel counter (count channels before start address) gDmxStateRX= BREAK; } else if (DmxStateRX == BREAK) { if (DmxByte == 0) gDmxStateRX= STARTB; //normal start code detected else gDmxStateRX= IDLE; } else if (DmxStateRX == STARTB) { if (--DmxCount == 0) //start address reached? { DmxCount= 1; //set up counter for required channels DmxRxField[0]= DmxByte; //get 1st DMX channel of device gDmxStateRX= STARTADR; } } else if (DmxStateRX == STARTADR) { DmxRxField[DmxCount]= DmxByte; DmxCount++; //get channel if (DmxCount >= sizeof(DmxRxField
in „DMX(RS485) Empfangen blockiert senden“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
spi.c
_5; spi_periph2->dma_channel_rx.transfer_ends = spi2_trans_end; spi_periph2->dma_channel_rx.transfer_error = spi2_trans_error; spi_periph2->dma_channel_rx.PeripheralBaseAddr = (uint32_t) &(SPI2->DR); spi_periph2->dma_channel_tx.transfer_ends
in „STM32L1xx DMA+SPI: 2 Bugs“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Lueftungszentrale.pdf
B8 28 FBus_Tx 8 A8 B7 27 VCC_3V3 FBus_TxEn 9 A9 B6 26 A10 B5 FBus_Rx 10 A11 B4 24 HBus_Rx 14 A12 B3 23 HBus_TxEn 15 A13 B2 22 R1 R2 R3 R4 R5 HBus_Tx 16 A14 B1 21 LED1 R15 10k 10k 10k 10k 10k 17 A15 B0
in „Umfrage zu installierten Hausbussen“ · Haus & Smart Home ·
-
PDF
2023-04-06_Schematic_ESP32-CAN_draft.pdf
▯' MCP_TXCAN 1 20 B5819W SL 10k▯' 3 4 100nF IO7_MOSI 6 IO6 IO19 13 USB_PROG_N R17 USB_TX MCP_RXCAN 2TXCAN VDD 19 R18 RESET_N LED1 R19 IO8 7 IO7 IO18 12 ESP_RX 0▯' 3RXCAN RESET# 18 MCP_CS_N LED2 LED3 LED4 19-213/Y2C-CQ2R2L/3T(CY) IO9_BOOT 8 IO8 TXD 11 ESP_TX 4CLKOUTSOF CS# 17 MCP_MISO 1k▯' NCD0805R1 19-213/Y2C-CQ2R2L/3T(CY) GND SW1 10k▯' IO9 RXD IO10_SCLK R20 USB_RX C13 TX0RTS# SO MCP_MOSI C5 C6 19-213/Y2C-CQ2R2L/3T(CY) TS-1187A-B-A-B 9 GND IO10 10 0▯' 5TX1RTS# SI16 ESP32-C3-WROOM-02-N4 6NC NC/2 15 GND GND
in „ESP32 C3 Wroom - USB Verschaltung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
startup.asm
DCD DMA1_Channel6_IRQHandler ; DMA1 Channel 6 DCD DMA1_Channel7_IRQHandler ; DMA1 Channel 7 DCD ADC1_2_IRQHandler ; ADC1 & ADC2 DCD USB_HP_CAN1_TX_IRQHandler ; USB High Priority or CAN1 TX DCD USB_LP_CAN1_RX0_IRQHandler ; USB Low Priority or CAN1 RX0 DCD CAN1_RX1_IRQHandler ; CAN1 RX1 DCD CAN1_SCE_IRQHandler
in „Erste Schritte: Bekomme STm32 nicht zum Laufen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DS18B20.pdf
Products ●● Thermometers Pin Configurations ●● Thermally Sensitive Systems TOP VIEW N.C. 1 + 8 N.C. DS18B20 N.C. 2 DS18B20 7 N.C. 1 2 3 VDD 3 6 N.C. DQ 4 5 GND SO (150 mils) (DS18B20Z) DQ 1 + 8 VDD GND DQ V DD N.C. 2 DS18B20 7 N.C. N.C. 3 6 N.C. 1 2 3 GND 4 5 N.C. 1 µSOP BOTTOM VIEW (DS18B20U) Ordering Information
in „DS18B20 Sensor“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
notwending, wenn mehrere Peripheriegeräte per uDMA arbeiten (Priorisierung, * siehe Datenblatt lm3s9b92 Januar 2012, Kapitel 7.2.3, S. 347) */ uDMAChannelControlSet(UDMA_CHANNEL_I2S0RX | UDMA_ALT_SELECT, UDMA_SIZE_32 | UDMA_SRC_INC_NONE | UDMA_DST_INC_32 | UDMA_ARB_4); /* * Konfiguriert die Übertragungsparamter
in „Probleme mit Goertzel Algorithmus und Festkommaarithmetik“ · Digitale Signalverarbeitung / DSP / Machine Learning ·
-
Datei
rfm70.h
register address #define RFM70_REG_CD 0x09 // 'Carrier Detect' register address #define RFM70_REG_RX_ADDR_P0 0x0A // 'RX address pipe0' register address #define RFM70_REG_RX_ADDR_P1 0x0B // 'RX address pipe1' register address #define RFM70_REG_RX_ADDR_P2 0x0C // 'RX address pipe2' register address #
in „Referenzparameter richtig übergeben“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
NRF24_SendRcvMIesp.ino
optTxCh = channelIdx; DEBUG_OUT.print(F("new optTxCh: ")); DEBUG_OUT.println(optTxCh); } if (p->packet[2] == 0xB6 || p->packet[2] == 0x89) { PV= 0; TotalP[1]=P_DC; pvCnt[0]=1; }//port 1 if (p->packet[2] == 0xB7 || p->packet[2] == 0x91) { PV= 1; TotalP[2]=P_DC; pvCnt[1]=1; }//port 2 if (p->packet[2] == 0xB8
in „Wechselrichter Hoymiles HM-xxxx 2,4 GhZ Nordic Protokoll?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ili9341.c
; if (x2 < a) a = x2; else if (x2 > b) b = x2; ili9341_drawHorizontalLine(a, y0, b - a + 1, color); return; } int16_t dx01 = x1 - x0, dy01 = y1 - y0, dx02 = x2 - x0, dy02 = y2 - y0, dx12 = x2 - x1, dy12 = y2
in „ILI9341 SPI Pixel auslesen geht teilweise. ID4 auslesen nicht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
startup_stm32f4xx.S
_TX_IRQHandler /* CAN2 TX */ .word CAN2_RX0_IRQHandler /* CAN2 RX0 */ .word CAN2_RX1_IRQHandler /* CAN2 RX1 */ .word CAN2_SCE_IRQHandler /* CAN2 SCE */ .word OTG_FS_IRQHandler /* USB OTG FS */ .word DMA2_Stream5_IRQHandler
in „FreeRTOS IDLE-Task“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
startup_stm32f40xx.S
_TX_IRQHandler /* CAN2 TX */ .word CAN2_RX0_IRQHandler /* CAN2 RX0 */ .word CAN2_RX1_IRQHandler /* CAN2 RX1 */ .word CAN2_SCE_IRQHandler /* CAN2 SCE */ .word OTG_FS_IRQHandler /* USB OTG FS */ .word DMA2_Stream5_IRQHandler
in „STM32 - Fragen zum Einstieg“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
startup_stm32f20x.S
_TX_IRQHandler /* CAN2 TX */ .word CAN2_RX0_IRQHandler /* CAN2 RX0 */ .word CAN2_RX1_IRQHandler /* CAN2 RX1 */ .word CAN2_SCE_IRQHandler /* CAN2 SCE */ .word OTG_FS_IRQHandler /* USB OTG FS */ .word DMA2_Stream5_IRQHandler
in „STM32 FreeRTOS Projekt (Makefile - GCC)“ · Projekte & Code ·
-
Datei
startup_stm32f4xx.S
_TX_IRQHandler /* CAN2 TX */ .word CAN2_RX0_IRQHandler /* CAN2 RX0 */ .word CAN2_RX1_IRQHandler /* CAN2 RX1 */ .word CAN2_SCE_IRQHandler /* CAN2 SCE */ .word OTG_FS_IRQHandler /* USB OTG FS */ .word DMA2_Stream5_IRQHandler
in „STM32F4 C++ springt bei __libc_init_array in den HardFault“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CD4528.PDF
RANGE RECOMMENDED PULSE WIDTH RANGE BLOCK DIAGRAM CX1 CX2 R 2 RX1 X V DD V DD 1 2 15 14 4 6 12 10 A1 Q1 A2 Q2 B1 5 7 B2 11 9 Q1 Q2 3 13 RESET 1 RESET 2 VDD= PIN 16 V = PIN 1, PIN 8, PIN 15 SS RXAND C XRE EXTERNAL COMPONENTS FUNCTION TABLE Inputs Outputs Reset
in „Unterschied CD4528 zu CD4538 ?“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
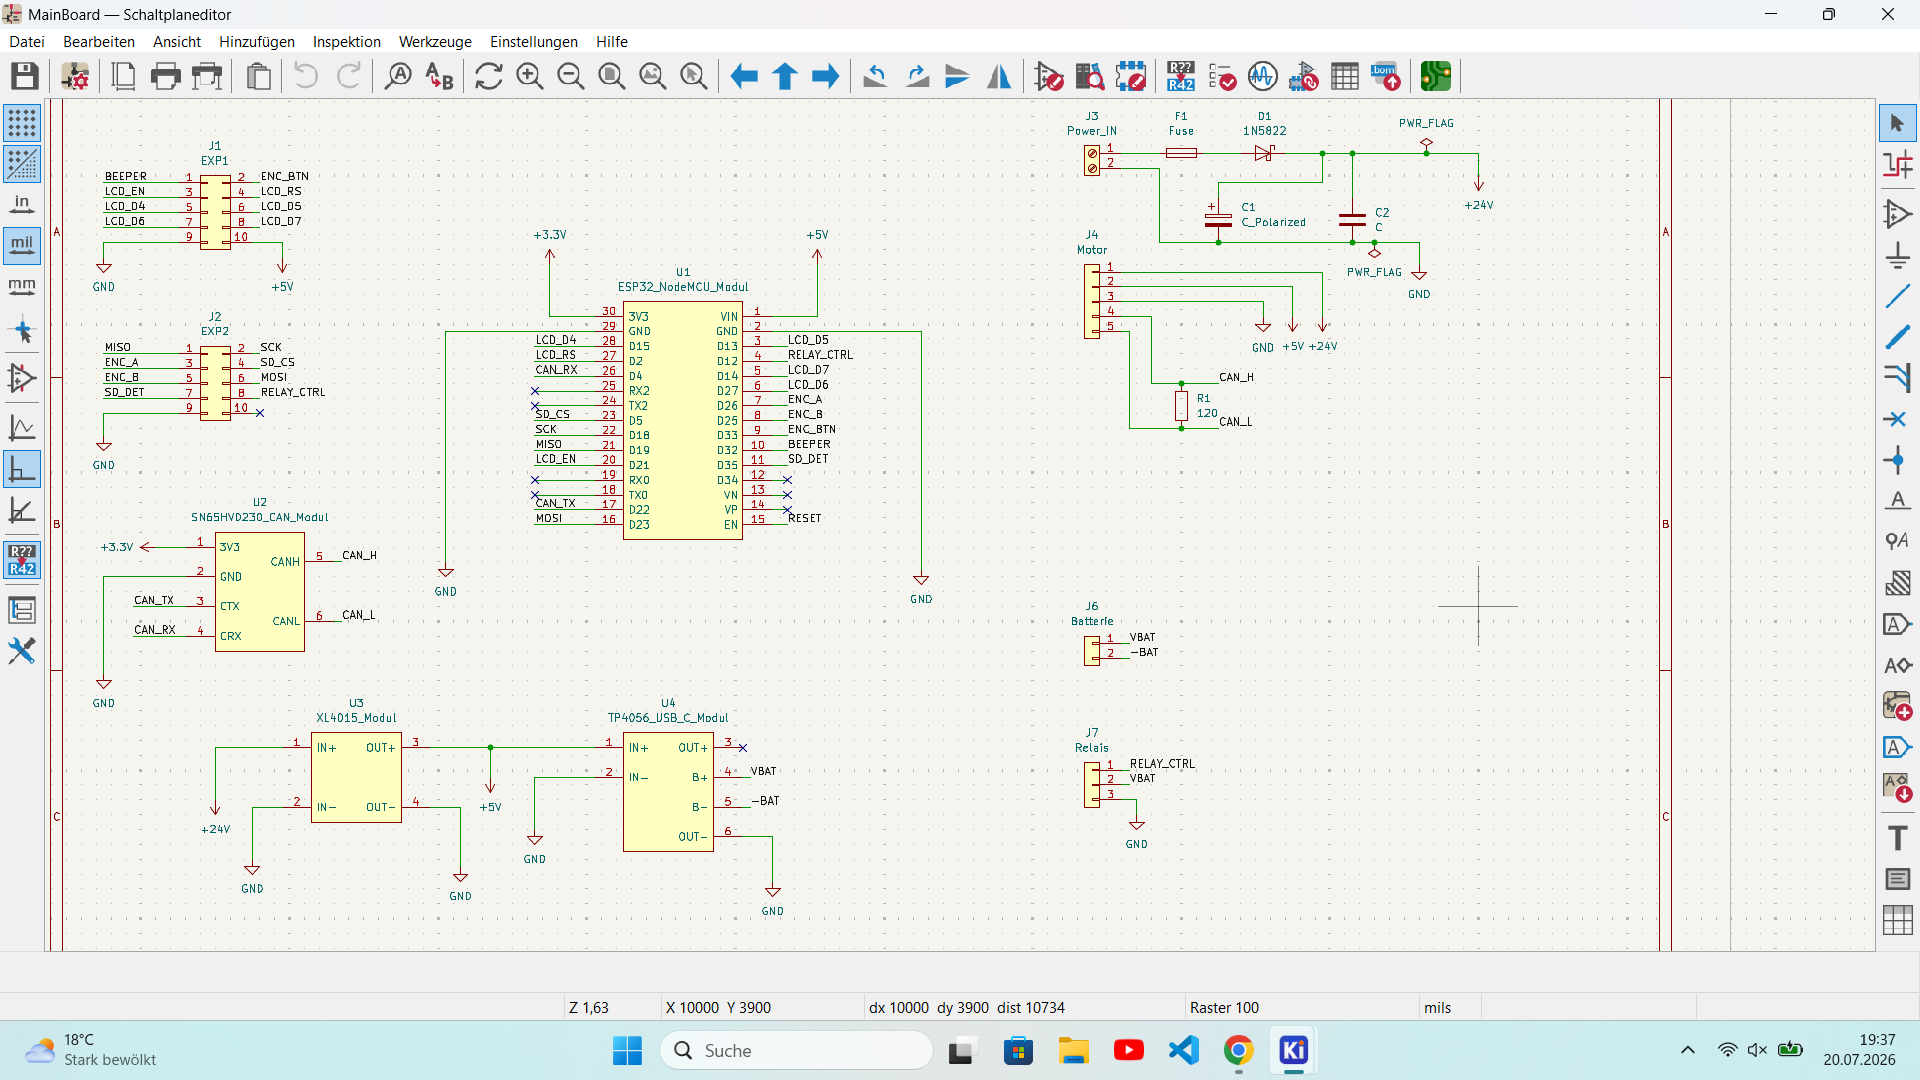
Schaltplan eines ESP32-basierten Mikrocontroller-Moduls
MainBoard - Schaltplaneditor Datei Bearbeiten Ansicht Inspektion Werkzeuge Einstellungen Hilfe EXP1 BEEP_R 2 ENC_BTN LCD_D6 3 LCD_RS LCD_D7 4 LCD_CS +3.3V +5V U1 ESP32_NodeMCU_Modul MISO 05 3V3 VIN MOSI 06 05 015 LCD_D8 SCK 07 014 RELAY_CTRL ENC_A 08 013 CAN_RX 04 012 CAN_D7 CAN_B 09 011 LCD_CS SD_DET 10 010 CAN_RX 02 026 CAN_B ENC_A SCK 11 025 TX2 GND 12 024 TX2 SD_DET 13 023 RESET 14 022 ENC_BTN 15 021 ENC_A 16 020 CAN_H 17 019 CAN_L 18 018 MOSI 19 017 CAN_RX 20 016 CAN_TX 21 015 CAN_RX 22 014 CAN_TX 23 013 CAN_RX
in „PCB Schaltplan“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
Datei
rfm70.h
register address #define RFM70_REG_CD 0x09 // 'Carrier Detect' register address #define RFM70_REG_RX_ADDR_P0 0x0A // 'RX address pipe0' register address #define RFM70_REG_RX_ADDR_P1 0x0B // 'RX address pipe1' register address #define RFM70_REG_RX_ADDR_P2 0x0C // 'RX address pipe2' register address #
in „RFM70 Timing Problem?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rfm12.h
sRFMSensorPackage) /* ------ */ //struct that contains the status of RFM12 struct RFM12_stati{ unsigned char Rx:1; unsigned char Tx:1; unsigned char New:1; }; //macro for converting data for SPI transfers typedef union conver2_ { unsigned int w; unsigned char b[2]; } CONVERTW; //definitions according to RFM12 datasheet #define RxBW400 1 #define RxBW340 2 #define RxBW270 3 #define RxBW200 4 #define RxBW134 5 #define RxBW67 6 #define TxBW15 0 #define TxBW30 1 #define TxBW45 2 #define TxBW60 3 #define TxBW75 4 #define TxBW90 5 #
in „RFM12 zuckt nicht ein bisschen.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
FileTransfer.c
{0x0A, 0x03, '1', 0, '2', 0, '3', 0, '4', 0}; __xdata BYTE USB_ProductStr[] = {0x10, 0x03, 'U', 0, 'S', 0, 'B', 0, ' ', 0, 'A', 0, 'P', 0, 'I', 0}; __xdata BYTE USB_MfrStr[] = {0x1A, 0x03, 'S', 0, 'i', 0, 'l', 0, 'i', 0, 'c
in „Puffer-Problem mit C8051F320 (8051)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
comm.c
(U2FCR[7:6]) Zeichen 110 (6) 2b CTI (Character Time-out indicator) +RX FIFO enthält mindestens 1 Zeichen und 3-4 Perioden kein neues Zeichen 001 (1) 3 THRE Interrupt aufgerufene Funktionen : - Eingabeparameter
in „Retro Fieber: Z80 oder 68000 ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
RIN32M3_CL.h
/*!< 0x100 : MAC Address 1A */ __IO uint32_t GMAC_ADR1B; /*!< 0x104 : MAC Address 1B */ __IO uint32_t GMAC_ADR2A; /*!< 0x108 : MAC Address 2A */ __IO uint32_t GMAC_ADR2B; /*!< 0x10c : MAC Address 2B */ __IO uint32_t GMAC_ADR3A; /*!< 0x110 : MAC Address 3A
in „R-IN32M3-CL (Cortex-M3): Wie funktioniert Senden/Empfangen auf dem Feldbus?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rfm70.h
register address #define RFM70_REG_CD 0x09 // 'Carrier Detect' register address #define RFM70_REG_RX_ADDR_P0 0x0A // 'RX address pipe0' register address #define RFM70_REG_RX_ADDR_P1 0x0B // 'RX address pipe1' register address #define RFM70_REG_RX_ADDR_P2 0x0C // 'RX address pipe2' register address #
in „RFM70 Timing Problem?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schematic_Aktor_Steuerung_2020-07-13_19-22-06.pdf
KNX U3 Header-Male-2.54_2x5 +3.3V TXB0108PWR U2 +5V 1 20 GND MP23070N Buck Converter Module RX 2 A1 B1 19 RX RS 1 3 +3.3V 3 VCCA VCCB 18 20V IN OUT U4 TX A2 B2 TX S MP23070N C35 ADP122AUJZ-3.3-R7 C36 NeoPix 4 A3 B3 17 NEoPix1
in „Schaltplan kontrolle“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
usblc6-2.pdf
R PU TRANSCEIVER USB connector SW 2 SW 1 VBUS VBUS RX LS/FS RX LS/FS RX HS TX HS+ RX LS/FS - D+ RX LS/FS - RX HS - RX HS - TX HS - D- TX HS - GND GND RS GND RS TX LS/FS USBLC6-4SC6 TX LS/FS RS USBLC6-2P6 RS TX LS/FS - TX LS/FS - R PD RPD
in „STM32 und USB A mit Schutz-ICs“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main_mc.c
CODE END USART2_Init 0 */ /* USER CODE BEGIN USART2_Init 1 */ /* USER CODE END USART2_Init 1 */ huart2.Instance = USART2; huart2.Init.BaudRate = 19200; huart2.Init.WordLength = UART_WORDLENGTH_8B; huart2.Init.StopBits = UART_STOPBITS_1; huart2.Init.Parity = UART_PARITY_NONE; huart2.Init.Mode = UART_MODE_TX_RX; huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE; huart2.Init.OverSampling = UART_OVERSAMPLING_16; if (HAL_UART_Init(&huart2) != HAL_OK)
in „STM32 CAN Botschaft empfangen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
resistorswitchzeug.py
www.mikrocontroller.net/topic/331314 #Thevenin-Aequiv. zu Spannungsteiler aus R1=R6=10k mit R3=R4=0 Vx=2.5 Rx=5000.0 #list with the differences of consecutive list elements def listdiff(t): return [j-i for i, j in zip(t[:-1], t[1:])] #value of two parallel resistors def par(a, b): return (a * b) / (a + b) #factor of voltage divider def vdiv(top, bottom): return bottom / (top + bottom) # Lin. ueberlagerung der Spannungen von Schaltern und Spgsteiler # fuer einen Schalterzustand # ra = R2, rb = R5 def
in „Widerstandsnetzwerk für 2 3-Wegetaster an ADC“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rfm12.h
typedef enum RFM12_VDI { VDI_fast, VDI_mid, VDI_slow, VDI_always } RFM12_VDI_t; typedef enum RFM12_RxBW { RxBWreserved = 0, RxBW400 = 1, RxBW340 = 2, RxBW270 = 3, RxBW200 = 4, RxBW134 = 5, RxBW67 = 6 } RFM12_RxBW_t; typedef enum RFM12_GAIN { LNA_0, LNA_6, LNA_14, LNA_20 } RFM12_GAIN_t; typedef enum RFM12
in „Problem RFM12 Library von Manuel Stahl“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
NRF24_SendRcvMIesp.ino
(p->packet[25] ); FCNT = (uint8_t)(p->packet[26]); FCODE = (uint8_t)(p->packet[27]); if (p->packet[2] == 0xB6) {PV= 0; TotalP[1]=P_DC; pvCnt[0]=1;}//port 1 if (p->packet[2] == 0xB7) {PV= 1; TotalP[2]=P_DC; pvCnt[1]=1;}//port 2 if (p->packet[2] == 0xB8) {PV= 2; TotalP[3]=P_DC; pvCnt[2]=1;}//port 3 if
in „Wechselrichter Hoymiles HM-xxxx 2,4 GhZ Nordic Protokoll?“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
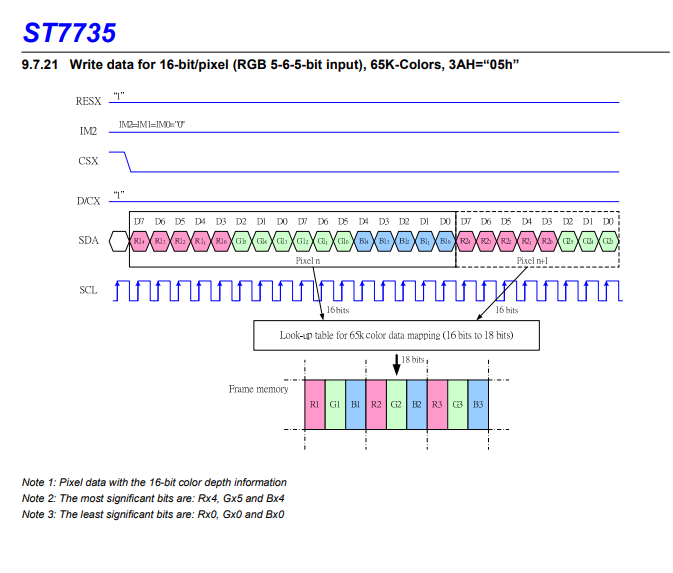
Timing-Diagramm für 16-Bit-Pixeldatenübertragung
ST7735 9.7.21 Write data for 16-bit/pixel (RGB 5-6-5-bit input), 65K-Colors, 3AH="05h" RESX "L" IM2 IM2=IM1=IM0="" CSX "L" D/CX D7 D6 D5 D4 D2 D1 D0 D7 D6 D5 D4 D3 D2 D1 D0 D7 D6 D5 D4 D3 D2 D1 D0 SDA Rx1 Gx1 Bx1 Rx2 Gx2 Bx2 Rx3 Gx3 Bx3 Rx4 Gx4 Bx4 Rx5 Gx5 Bx5 Pixel n Pixel n-1 SCL 16 bits 16 bits Look-up table for 65k color data mapping (16 bits to 18 bits) Frame memory R1 G1 B1 R2 G2 B2 R3 G3 B3 Note 1: Pixel data with the 16-bit color depth information Note 2: The most significant bits are: Rx4, Gx5 and Bx5 Note 3: The least significant bits are: Rx0, Gx0 and Bx0
in „Probleme mit SPI- PIC18“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
Datei
main.c
t1[3*(channel-1)]= RGB_VAL[colorval].R; t1[3*(channel-1)+1]= RGB_VAL[colorval].G; t1[3*(channel-1)+2]= RGB_VAL[colorval].B; memcpy(pwm_setting, t1, 8); } **/ // Timer 1 Output COMPARE A Interrupt /** ISR(TIMER1_COMPA_vect) { static uint8_t pwm_cnt=0; uint8_t tmp=0; OCR1A += (uint16_t)T_PWM; if (pwm_setting
in „Master und 3 Slaves, Kommunikation läuft nicht rund Bitte um Hilfe“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
TEM_uni_5_adc_stream_bench.vhd
writeline(output,my_line); end if; end if; end process; process begin --01110110 6*8+6 0 111 0 FT232RL_RX <= '1'; wait for 10 us; FT232RL_RX <= '0'; wait for 1*1085 ns; FT232RL_RX <= '1'; wait for 3*1085 ns; FT232RL_RX <= '0'; wait for 3*1085 ns; FT232RL_RX <= '1'; wait for 1*1085 ns; FT232RL_RX <= '0';
in „Wie Clockdomain crossing für FT232H, wie debuggen?“ · FPGA, VHDL & Co. ·
-
PDF
picastar-all.pdf
8 DB3 DB2 9 R39 R40 33µ board 1 27 27 22k 22k 3 PF2 Right 7 26 26 D2 KEY Rx 15kHz PF1 PF0 25 25 1N4148 1 1 D1 5V GND PTT 1 IC23a 2 3 IC23b 4 GND 24 24 74HC14 74HC14 1N4148 R98 R91 GND 50 50 R44 T/R Status 100k
in „Projekt Kurzwellenempfänger Doppelsuper welcher VCO?“ · HF, Funk und Felder ·
-
Datei
Bootloader230.a51
A, @A+DPTR cjne A, #0xFF, ROM_F92B ROM_F8FE: ; mov A, CHIP_ID ;if (CHIP_ID != 0x57)//there is no ch557 at WCH xrl A, #0x57 ;{ jz Init_key clr A mov USB_CTRL, A ; mov DPTR, #0x2447 ; UEP2_3_MOD = bUEP2_RX_EN | bUEP2_TX_EN mov A, #bUEP2_RX_EN or bUEP2_TX_EN ; movx @DPTR, A clr A inc DPTR ; UEP0_DMA= &EP0_BUFFER; movx @DPTR, A ; inc DPTR ; movx @DPTR, A mov DPTR, #0x244C ; UEP2_DMA= = &EP2_BUFFER movx @DPTR, A ; inc DPTR mov A, #low EP2
in „uC für 0,20€ CH552 / CH554 von WCH Billig Micro mit USB Funktion, Chip vorstellung“ · Mikrocontroller und Digitale Elektronik ·