Suchergebnisse für "IN-4"
Bild
Bild
l4 .jpg
in
„Bastelei identifizieren“
·
Offtopic
·
27.08.2023 13:12
·
Platinenfotos
Bild
Beckman INSTRUMENTS LIMITED GLENROTHES FIFE SCOTLAND Dundial Component Division Beckman Instruments Limited
in
„[V] 10-Gang Draht-Potis mit passenden Knöpfen“
·
Markt
·
11.08.2023 14:38
·
Fotos
Bild
TRULY®
TR-804
94V-0
MPG1N1437-A1-E
0414
in
„Kassenanzeigedisplays“
·
Mikrocontroller und Digitale Elektronik
·
29.07.2023 16:54
·
Platinenfotos
Bild
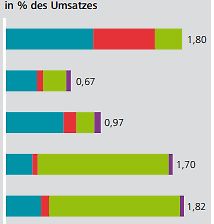
in % des Umsatzes
1,80
0,67
0,97
1,70
1,82
in
„Paypal only bei Pollin und jetzt auch Voelkner, warum?“
·
Offtopic
·
24.07.2023 13:36
·
Diagramme
Bild
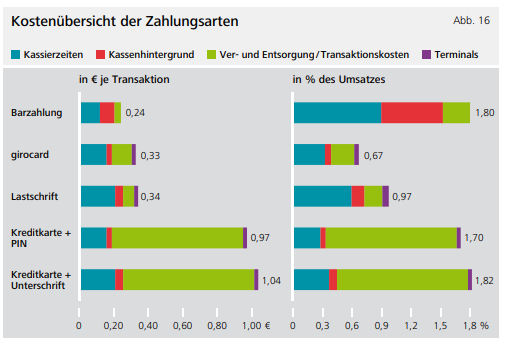
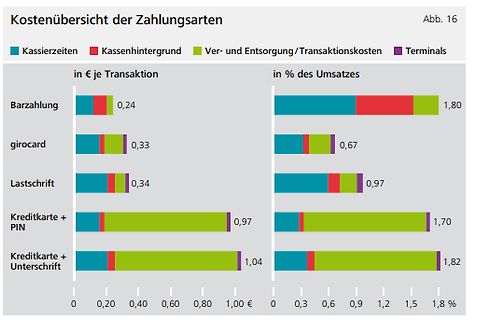
Kostenübersicht der Zahlungsarten Abb. 16
in € je Transaktion in % des Umsatzes
Barzahlung 0,24 1,80
girocard 0,33 0,67
Lastschrift 0,34 0,97
Kreditkarte + PIN 0,97 1,70
Kreditkarte + Unterschrift 1,04 1,82
0 0,20 0,40 0,60 0,80 1,00 € 0 0,3 0,6 0,9 1,2 1,5 1,8 %
in
„Paypal only bei Pollin und jetzt auch Voelkner, warum?“
·
Offtopic
·
24.07.2023 13:37
·
Diagramme
Bild
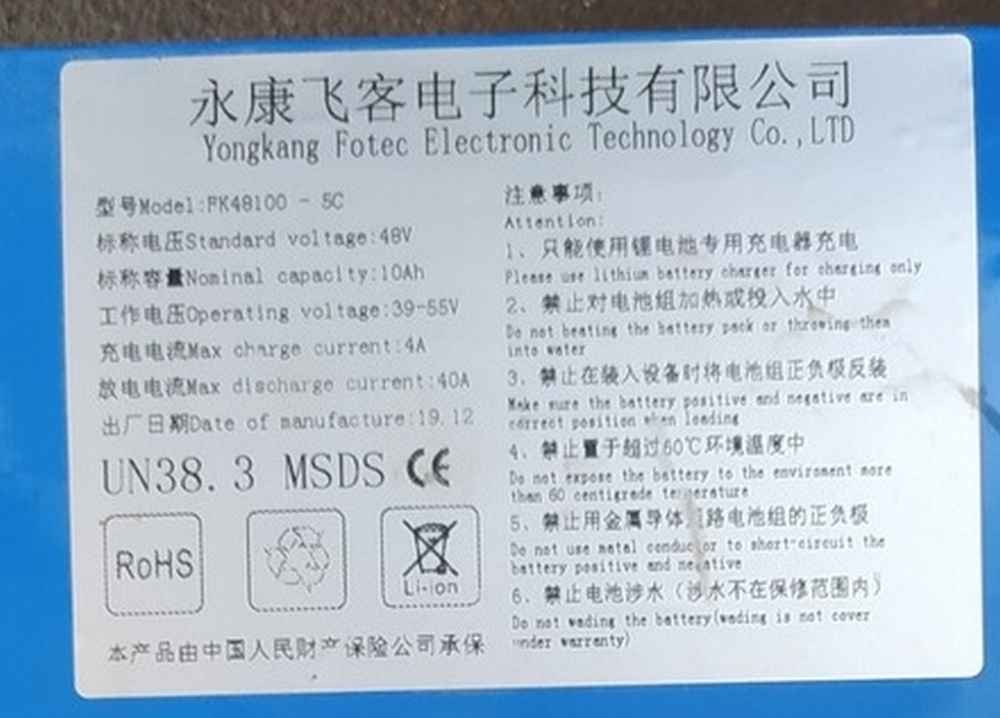
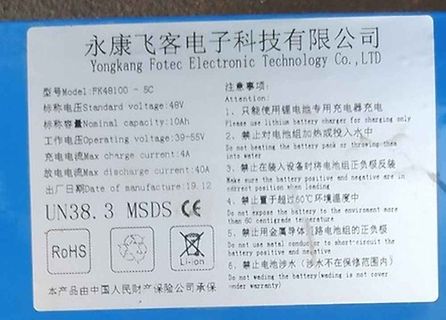
Standard voltage:48V
标称容量Nominal capacity:10Ah
工作电压Operating voltage:39-55V
充电电流Max charge current:4 A
放电电流Max discharge current:40A
出厂日期Date of manufacture:19.12
UN38.3 MSDS CE
RoHS
Li-ion
in
„Li 48V 10Ah Akku / 60 V Ladegerät OK?“
·
Fahrzeugelektronik
·
25.07.2023 13:03
·
Fotos
Bild
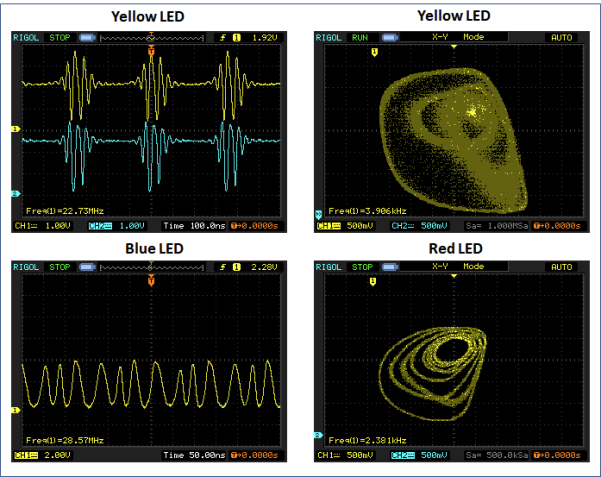
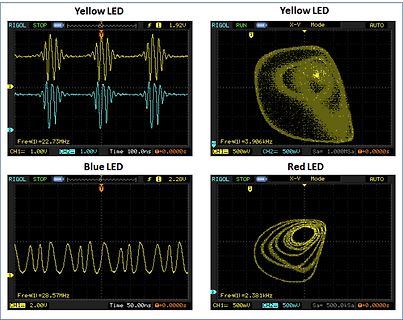
Yellow LED
RIGOL STOP f 1.92V
CH1 1.00V CH2 1.00V Time 100.0ns
Freq(1)=22.73MHz
Yellow LED
RIGOL RUN X-Y Mode AUTO
CH1 500mV CH2 500mV Sa=1.000Msa
Freq(1)=3.906kHz
Blue LED
RIGOL STOP
Freq(1)=28.57MHz
CH1 2.00V Time 50.0ns
Red LED
RIGOL STOP X-Y Mode AUTO
CH1 500mV CH2 500mV Sa=500.0ksa
Freq(1)=2.381kHz
in
„"Komisches" Ergebnis bei Planckkonstanten-mess-Versuch“
·
Analoge Elektronik und Schaltungstechnik
·
26.07.2023 21:05
·
Oszi-Bilder
Bild
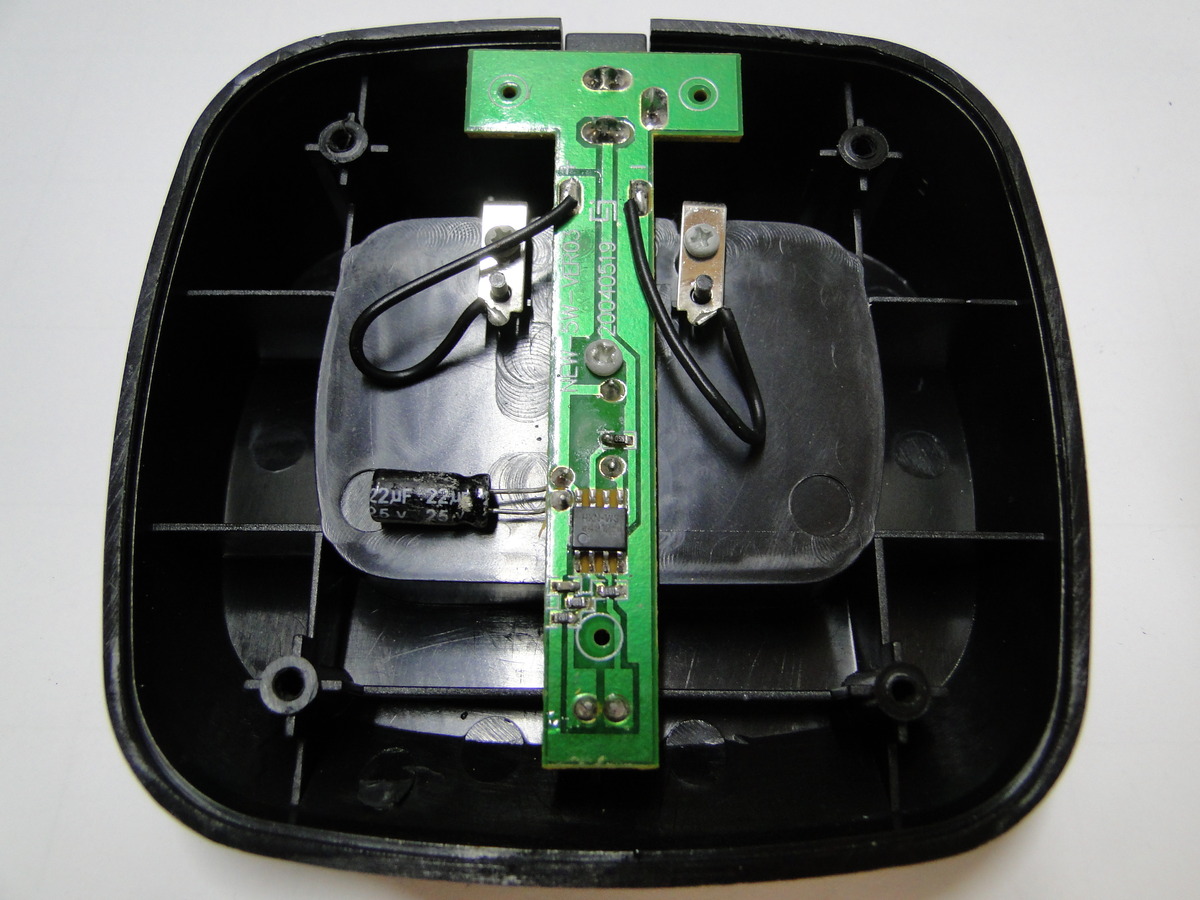
22uF 25V
in
„Baofeng UV-5R Ladespannung“
·
HF, Funk und Felder
·
27.07.2023 09:17
·
Platinenfotos
Bild
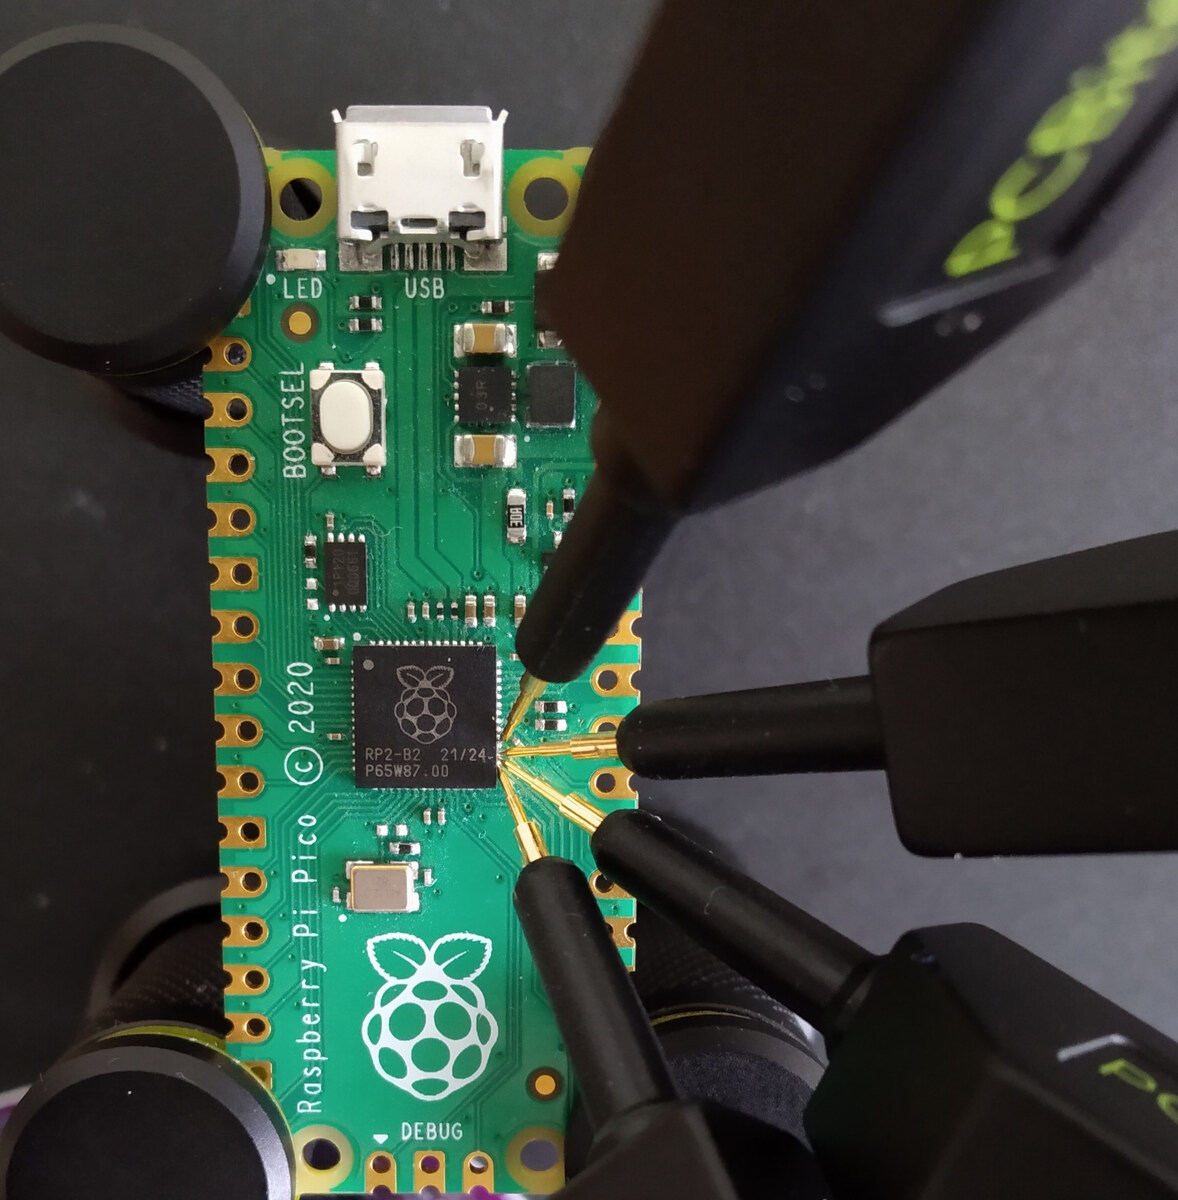
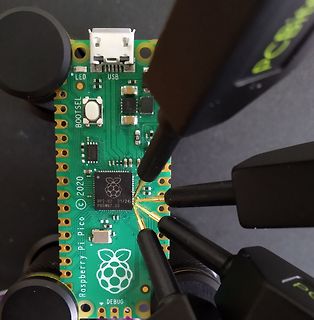
LED USB BOOTSEL 2020 RP2-B2 21/24 P65W87.00 Raspberry Pi Pico DEBUG
in
„Mal was anderes, 3.-Hand, Löthilfe“
·
Mechanik, Gehäuse, Werkzeug
·
04.07.2023 19:26
·
Platinenfotos
+12V E W 1 O S P 2 1 S2 MEGA8-P S3 n R3 S4 IN OUT 1 0 1 PC6(/RESET) PC0(ADC0) 23 1 S5 C6 C78 C 1 10k PC1(ADC1) 24 1 S6 GND N 22 GND PC2(ADC2) 25 1 S7 0.33uF IC6 0.33uF G 21 AREF PC3(ADC3) 26 1 2 7805 1 20 AVCC PC4 (ADC4 /SDA) 27 1 2 R 28 1 2 R
in
„Schaltung - Entprellung“
·
Mikrocontroller und Digitale Elektronik
·
26.04.2011 16:53
{ {20.3 3(0)} {24.3 0()} {28.4 9(1.4 )} {32.4 0()} {36.5 0()} {40.5 1(2)} {44.6 0()} {48.6 0()} {52.7 0()} {56.8 0()} {60.8 1(3)} {64.9 0()} {68.9 0()} {73 0()} {77 0()} {81.1 1(4 )} {85.1 0()} {89.2 0()} {93.3 0()} {97.3 0()} {100.8
in
„Kreisskala zeichnen“
·
Analoge Elektronik und Schaltungstechnik
·
10.07.2020 18:04
PRESCALE_2_MASK (( 0 << CS13 ) | ( 0 << CS12 ) | ( 1 << CS11) | ( 0 << CS10)) #define TIMER1_PRESCALE_4 _MASK (( 0 << CS13 ) | ( 0 << CS12 ) | ( 1 << CS11) | ( 1 << CS10)) #define TIMER1_PRESCALE_8_MASK (( 0 << CS13 ) | ( 1 << CS12 ) | ( 0 << CS11) | ( 0 << CS10)) #define TIMER1_PRESCALE_16_MASK (( 0 <<
in
„ATtinyX5 und SPI Daisy-Chain“
·
Mikrocontroller und Digitale Elektronik
·
04.01.2020 18:28
X ( ) 34 32 30 28 26 24 22 20 18 16 14 12 10 8 6 4 2 0 -2 -4 -6 .-8 -10 -12 Z (m ) 18 16 1 4 12 10 8 6 4 2 0 - -4 - -8 -0 -12Y ( ) 2 4 6 8 10 12 14 16 Z (m ) 18 D B 7E W B urg erss taß e 1 1 16 G rund s ück sg r nze K on trol erb arer B ere ih 14 S icher he is b s t nd FD 4 m itF rize lrafo 1 6 12 50 :3 00 O h m M an t l e l n s erre ( 3 fach ) 10 H öe übe rG rund 8 bis 15 m 8 6 4 11 2 1. J li 20 0
in
„Herzschrittmacher Grenzwerte EMVU > AFU“
·
HF, Funk und Felder
·
03.07.2011 01:14
X (m ) 34 32 30 28 26 24 22 20 18 16 14 12 10 8 6 4 2 0 -2 -4 -6 . 8 -10 -12 Y (m ) Z (m ) 18 16 14 12 10 8 6 4 2 0 -2 4 -6 8 -10 -12 2 4 6 8 10 12 14 16 Z (m ) 18 DB7EW Bur gers straß e 11 16 G rnds üt cks grenz e Kont rolli rbarer B erei ch 14 FD 4
in
„Herzschrittmacher Grenzwerte EMVU > AFU“
·
HF, Funk und Felder
·
03.07.2011 21:06
2 Grund in Metern: 15 15 14 14 14 3 Hauptstrahlrichtung N über O in Grad: Betriebsfrequenz in MHz: 4 430 1240 14 21 28 Senderleistung (Spitzenleistung, PEP) in Watt: 5 120 120 100 70 40 Sendeart (Modulationsart): 6 A3E A3E J3E J3E J3E A1A A1A 7 Faktormod Pers 0,38 0,38 1 1 1 1 1 8 Faktor mod HSM 2 2
in
„Herzschrittmacher Grenzwerte EMVU > AFU“
·
HF, Funk und Felder
·
03.07.2011 21:07
EMV Pre Compliance Report PEAK PEAK 100 90 80 ) u B l 70 g P 60 50 40 5 6 7 8 10 10 10 10 Frequenz(Hz) Gerät Messeinstellungen Hersteller HAMEG Messwandler Gerät HMS1000 Verstärker/Abschwä... SW 1,239 Grenzwert 1 HW 20000000 Grenzwert 2 SN 12859771 Startfrequenz 100,00 kHz Stopfrequenz 1,00 GHz Uhrzeit Schrittweite 60,00 kHz 21.07.2011,15:28 Messzeit 0,1s Referenzpegel 67dB Auflösungsbandbreite CISPR 120kHz Vorverstärker False Datei Kommentar
in
„EMV Precompliance Test - Ausstattung?“
·
HF, Funk und Felder
·
22.07.2011 07:10
www.mikrocontroller.net/topic/479017#new *Re: LTspice - Parameter innerhalb PWL-Datei * * V101 bitstream4 0 PWL ( + 0 0 + + {tfr0} {vlow} + + {trf} {vhigh} + + {tfr} {vhigh} + + {trf} {vlow} + + {tfr} {vlow} + + {trf} {vhigh} + + {tfr} {vhigh} + + {trf} {vlow} + + {tfr} {vlow} + + {+trf} {vlow} + + {tfr}
in
„LTspice - Parameter innerhalb PWL-Datei“
·
Analoge Elektronik und Schaltungstechnik
·
08.04.2020 23:59
*https://www.mikrocontroller.net/topic/479017#new *Re: LTspice - Parameter innerhalb PWL-Datei * * V101 d[1] 0 PWL 1 PWL ( + 0 0 + + {tfr0} {vlow} + + {trf} {vhigh} + + {tfr} {vhigh} + + {trf} {vlow} + + {tfr} {vlow} + + {trf} {vlow} + + {tfr} {vhigh} + + {trf} {vlow} + + {tfr} {vlow} + + {+trf} {vlow} + + {tfr} {vlow} + + {trf} {vhigh} + + {tfr} {vhigh} + + {trf} {vlow} + +{ tfr} {vlow} + )
in
„LTspice - Parameter innerhalb PWL-Datei“
·
Analoge Elektronik und Schaltungstechnik
·
09.04.2020 02:09
# # # # " 101 $(1)=" # # # # # " 102 $(2)="# # # # # ## # " 103 $(3)="# # # # # # # # # # " 104 $(4 )=" " 105 $(5)=" ## " 106 $(6)=" ## # " 107 $(7)=" ## # " 108 $(8)=" # # # " 109 $(9)=" ##### " 110 $(10)=" " 111 $(11)="## ### ## ## " 112 $(12)="# ## # " 113 $(13)="## # ## ## ## # " 114 $(14)="####
in
„Layout für MCS51 Experimentierboard“
·
Projekte & Code
·
28.05.2018 10:15
Bild
178 17 177 18 177 19 166 10 166 11 165 12 165 13 165 14 154 6 154 7 154 8 153 9 153 10 153 11 141 4 141 5 141 6 140 7 140 8 140 9 127 4 127 5 127 6 127 7 127 8 127 9 127 10 127 11 127 12 127 13 127 14 127 15 127 16 114 4 114 5 114 6 115 7 115 8 115 9 101 6 101 7 101 8 102 9 102 10 102 11 89 10 89 11
in
„Wie doppelte Werte in Datei finden?“
·
Softwareentwicklung
·
25.02.2021 14:46
Harmonische Schwingungen Seite 1 von 1 Addition gleichfrequenter Sinusgrößen Version 4 © 2002-2004 Prof. Dr.-Ing. T. Harriehausen 25.3.2004 Betrachtet werden zwei Sinusgrößen a(t) und b(t) mit beliebigen Amplituden und Phasenwin- keln, jedoch gleicher Kreisfrequenz ω. Aus ˆ a(t) = Asin
in
„Komplexe Funktionen Addieren“
·
Ausbildung, Studium & Beruf
·
14.10.2010 23:34
1k RESET (ADC7)PA7 34 1 , 1 , 1 , 1 , 1k 10k (ADC6)PA6 35 R 1 R 1 R 1 R 1 12 (ADC5)PA5 36 XTAL2 (ADC4 )PA4 37 4 13 (ADC3)PA3 38 2 4 9 XTAL1 (ADC2)PA2 39 + 2 C n (ADC1)PA1 + V 6 032 AREF (ADC0)PA0 40 K8 8 2 C 130 AVCC 1Omron D K7 7 + 31 GND (SCK)PB7 8 1T7NS D S1 O1 (MISO)PB6 7 1 2 +5V 6 K4 4 10 VCC (MOSI
in
„Schaltungsentwurf - Fehlerfrei?“
·
Mikrocontroller und Digitale Elektronik
·
18.10.2010 21:33
Portc.7 = 0 'Wenn Ruderkorrektur zu oft in eine Richtung, Ruderneutralstellung verändern If Trimmung > 4 Then 'Trimmung Backbord (neue Neutralstellung) Portc.6 = 1 Waitms 200 Portc.6 = 0 Else If Trimmung < -4 Then Portc.7 = 1 'Trimmung Steuerbord (neue Neutralstellung) Waitms 200 Portc.7 = 0 Wait 2 End
in
„Programmierhilfe Autopilot (Kurshalter)“
·
Mikrocontroller und Digitale Elektronik
·
20.03.2016 15:33
twi_ablauf: rjmp _twi_start ;Schritt 0 => TWI-STARTBEDINGUNG erzeugen rjmp _twi_sla_w ;Schritt 1 => $A4 rjmp _twi_data_write ;Schritt 2 => $F0 rjmp _twi_data_write ;Schritt 3 => $55 rjmp _twi_stop ;Schritt 4 => TWI-STOPPBEDINGUNG erzeugen rjmp _twi_start ;Schritt 5 => TWI-STARTBEDINGUNG erzeugen rjmp _twi_sla_w ;Schritt 6 => $A4 rjmp _twi_data_write ;Schritt 7 => $FB rjmp _twi_data_write ;Schritt 8 => $00 rjmp _twi_stop ;Schritt 9 => TWI-STOPPBEDINGUNG erzeugen ; ;Wii Nunchuk Vorbereiten fuer den Datenaustausch ( Conversion
in
„AVR8ASM TWI Interrupt“
·
Mikrocontroller und Digitale Elektronik
·
02.02.2019 20:17
/* * timer1.h * * Created on: 26.02.2014 * Author: mic */ #ifndef TIMER4 _H_ #define TIMER4 _H_ #define MAX_T4 _SAMPLES 2000 #define OVL_LOOPS 244 //Messintervall 1 Sekunde extern volatile uint8_t timer4 _ovf; extern volatile uint16_t delta; extern volatile long count; extern
in
„Messdaten als txt.file Ausgeben“
·
Mikrocontroller und Digitale Elektronik
·
25.06.2014 19:44
Wert des Timers High Byte auf 0 setzen TCNT4 L = 0; // Wert des Timers Low Byte auf 0 setzen timer4 _ovf = 0; PulseCapture::idx = 0; TIMSK4 |= (1<<ICIE4 )+(1<<TOIE4 ); // Input-capture und Overflow aktivieren TIFR4 |= (1<<ICF4 )+(1<<TOV4 ); // Schon
in
„Messdaten als txt.file Ausgeben“
·
Mikrocontroller und Digitale Elektronik
·
25.06.2014 19:44
next_empty_y(ix)) == -1) return USED; // set position xy[ix][iy] = player; xy_count++; #define CHECK4 (player, ix, iy, counter) \ for (i = 1; i <= 3; i++) \ if ( !xy_pl(player,ix,iy) ) \ break; \ counter += i - 1; // check for 4 in a row CHECK4 (player, ix-i, iy-i, tlbr_cnt); CHECK4 (player, ix+i, iy+i, tlbr_cnt); CHECK4 (player, ix, iy-i, tmbm_cnt); CHECK4 (player, ix, iy+i, tmbm_cnt); CHECK4 (player, ix-i, iy, mlmr_cnt); CHECK4 (player, ix+i, iy, mlmr_cnt); CHECK4 (player, ix+i, iy-i, trbl_cnt); CHECK4 (player, ix-i, iy+
in
„Retro Fieber: Z80 oder 68000 ?“
·
Mikrocontroller und Digitale Elektronik
·
19.10.2014 13:04
und Frequenz f mit den theoretischen Werten Gleichungen 4 .3 und 4 .4 ! 4 .4 Bemerkungen zur Sinusform des Wien-Oszillators Der Wien-Oszillator hat gegenüber den LC-Oszillatoren zwei Vorteile: a Die Periodendauer T=1/f ändert sich proportional zur Wurzel aus R1
in
„Wien Robinson Oszilator“
·
Analoge Elektronik und Schaltungstechnik
·
17.06.2010 19:40
Bild
UKW - STEREO kHz MHz kHz
in
„Dachbodenfund altes Schaub Lorenz Radio“
·
Offtopic
·
04.07.2023 11:40
·
Fotos
library IEEE; use IEEE.STD_LOGIC_1164.ALL; entity noinit is Port ( clk : in STD_LOGIC; enable : in STD_LOGIC; ausgang : out STD_LOGIC); end noinit; architecture Behavioral of noinit is signal flag : std_logic := '0'; -- erst die Initialisierung ergibt das Flipflop! begin process (clk) begin if rising_edge(clk) then -- Ganz logisch: ein Takt if enable='1' then -- mit enable flag <= '1'; -- ergibt ein Flipflop end if; end if; end process; ausgang <= flag; end Behavioral;
in
„Internes Signal "asynchron" fest auf '1' gelegt wird nicht erkannt.“
·
FPGA, VHDL & Co.
·
15.09.2016 16:43
int32_t z1, z2, z3, z4 ; void zaehler(uchar neuer_wert) { static uint8_t alter_wert; uint8_t muster, wechsel; wechsel = alter_wert ^ neuer_wert; alter_wert = neuer_wert; muster = neuer_wert; muster &= 0x03; if(wechsel & 0x01
in
„quadrature encoder noch schneller auslesen?“
·
Mikrocontroller und Digitale Elektronik
·
21.10.2016 19:42
.include "m16def.inc" ; LS1 = PD1 ; LS2 = PD2 ; LS3 = PD3 ; r20 = Wagennummer ; r21 = Wagennummer invertiert ; r22 = Merkerinit ; r23 = Merkerbit .def temp1 = r17 .def temp2 = r18 .def temp3 = r19 .equ Licht = PIND .cseg jmp RESET ; Reset Handler jmp EXT_INT0 ; IRQ0 Handler reti ;$004 jmp EXT_INT1 ; IRQ1 Handler reti ;$006 jmp TIM2_COMP ; Timer2 Compare Handler reti ;$008 jmp TIM2_OVF ; Timer2 Overflow Handler reti ;$00A jmp TIM1_CAPT ; Timer1 Capture Handler reti ;$00C jmp TIM1_COMPA ; Timer1 CompareA Handler reti ;$00E jmp TIM1_COMPB ; Timer1 CompareB Handler reti ;$010 jmp TIM1_OVF ; Timer1
in
„Wie mach ich das am schlausten? Lochstreifen einlesen mit ATmega16“
·
Mikrocontroller und Digitale Elektronik
·
28.10.2016 08:37
// g++ -Ofast collatz4 .cpp -o collatz4 -I ..\..\gmp\include\ -L ..\..\gmp\lib\ -lgmp #include <ctime> #include <stdio.h> #include "..\..\gmp\include\gmp.h" int main(int argc, char **argv) { //[ static const unsigned int width
in
„128 Bit Risc“
·
FPGA, VHDL & Co.
·
29.12.2016 10:13
data_D0_pin 39 #define data_D1_pin 38 #define data_D2_pin 37 #define data_D3_pin 35 #define data_D4 _pin 34 #define data_D5_pin 33 #define data_D6_pin 32 #define data_D7_pin 31 //#define GND_pin 36, direct digital GND, 36 wäre über shield //#define VCC_pin 24 direct digital +5V #define CE1_pin 28 //
in
„Altes EPROM auslesen Intersil 6654A (2xCE) mit Arduino“
·
Mikrocontroller und Digitale Elektronik
·
12.04.2023 19:10
, r4 = rs # Gleichungssystem repräsentiert durch 4 Terme. Eine Lösung ist # gefunden, wenn alle 4 Terme zu 0 werden. t1 = par(r1, r2 + r3 + r4 ) - m1 t2 = par(r2, r1 + r3 + r4 ) - m2 t3 = par(r3, r1 + r2 + r4 ) - m3 t4 = par(r4 , r1 + r2 + r3) - m4 # Der Rückgabewert der Funktion ist das aus den Ergebnissen der # 4 Terme gebildete Tupel return (t1, t2, t3, t4 ) # fsolve sucht iterativ eine Nullstelle von f,
in
„Messung von Widerstandswerten bei 4 Widerständen in Ringanordnung“
·
Analoge Elektronik und Schaltungstechnik
·
07.06.2023 23:01
sin(sqrt(x*x+y*y))/sqrt(x*x+y*y) 1 1 0.8 0.8 z 0.6 0.6 0.4 0.2 0.4 0 0.2 -0.2 0 -0.4 -0.2 -0.4 -10 -5 10 0 5 x 0 5 -5 y 10 -10
in
„Gnuplot-Frage“
·
PC Hard- und Software
·
05.10.2011 13:52
:Ñ ÿÿ Ñ0 ÿÿÓÑ0 ÿÿ9Ò0 ÿÿ Ò0 ÿÿÒÒ0 ÿÿ8Ó0 ÿÿ Ó0 ÿÿ Ô0 ÿÿjÔ0 ÿÿÐÔ0 ÿÿ Õ0 ÿÿiÕ0 ÿÿÏÕ ÿÿ Ö0 ÿÿhÖ0 ÿÿÎÖ ÿÿ4 ×0 ÿÿ ×0 ÿÿØ0 ÿÿ3Ø0 ÿÿ Ø ÿÿÿØ0 ÿÿ2Ù0 ÿÿ Ù0 ÿÿþÙ ÿÿdÚ0 ÿÿÊÚ0 ÿÿ0Û ÿÿcÛ ÿÿÉÛ0 ÿÿ/Ü ÿÿbÜ0 ÿÿÈÜ0 ÿÿ.Ý0 ÿÿ Ý0 ÿÿúÝ0 ÿÿ`Þ0 ÿÿ Þ0 ÿÿùÞ ÿÿ_ß0 ÿÿ ß0 ÿÿøß0 ÿÿ^à0 ÿÿÄà0 ÿÿ*á0 ÿÿ á0 ÿÿÃá0 ÿÿ)â ÿÿ â0 ÿÿÂâ0 ÿÿ(ã0 ÿÿ
in
„Einstellung - minicom - falsch ?“
·
Mikrocontroller und Digitale Elektronik
·
03.01.2023 10:44
m R 6 . 7 . y B M l n h p r f 4 V C 0 C 0 D a 1 7 S i t t i p o 4 V N m U o a e w i o F G a d o m o i n p h A 8 V V 4 N a i w e e t 6 0 t V B G t y n o d t C 1 s u a s pr t e i 6 5 n o d p a m k p c o i al t p 5 . F F r m a t uc n
in
„Stromwandler Simulation“
·
Analoge Elektronik und Schaltungstechnik
·
05.12.2012 12:36
10,0 mV AC 8,0 6,0 4 ,0 2,0 0,0 -2,0 -4 ,0 -6,0 -8,0 -10,0 -10,0 -8,0 -6,0 -4 ,0 -2,0 0,0 2,0 4 ,0 6,0 8,0 10,0 µs 30.12.2012 10:22:45 A Peak To Peak Whole trace 13,25 mV 10,54 mV 17,15 mV 14,71 mV 2,251 mV Pico Technology Tel
in
„Saubere Versorgungsspannung?“
·
Analoge Elektronik und Schaltungstechnik
·
30.12.2012 10:27
Tabelle1 1000 900 Spalte A 800 Spalte B Spalte C 700 Spalte D Spalte E 600 500 400 300 200 100 0 Seite 1
in
„Puls aus Sinuswelle herausrechnen“
·
Mikrocontroller und Digitale Elektronik
·
11.08.2015 17:22
Function Declaration To Whom it may concern, This device is acting as slave and operating in the 2.4 GHz (2412 – 2462 MHz) band. Ad Hoc function is supported but not able to operate on non-US frequencies. Please contact the one signed below or the authorized agent for this filing. Thank you. Regards
in
„Wlan2Serial Modul für 5 euro“
·
Mikrocontroller und Digitale Elektronik
·
10.01.2015 04:23
4 3 1 2 - 2 1 P 1 - E S 1 E 2 3 4 Hier fehlt noch: Hier muss es Hier fehlt noch: - Beschaltung 328p - PT100 - RS485 (Signale Leiterbahnen und Platine) - Stromverorgung 5V für beides dicht sein für 2,4
in
„YACMS - noch ein kapazitiver Feuchtigkeitssensor“
·
Analoge Elektronik und Schaltungstechnik
·
27.08.2018 12:28
fmessage-length=0 -fstack- protector-strong -Wformat-security -o /tmp/ccHy9UsU.s GNU C++ (Ubuntu/Linaro 5.4 .0-6ubuntu1~16.04.4 ) version 5.4 .0 20160609 (arm-linux- gnueabihf) compiled by GNU C version 5.4 .0 20160609, GMP version 6.1.0, MPFR version 3.1.4 , MPC version 1.0.3 GGC heuristics: --param ggc-min-expand
in
„Basic crosscompiler terminology ?“
·
µC & Digital Electronics
·
14.12.2017 18:42
1 2 3 4 5 6 7 8 C 5 n32 0eB1 IC2 fIfn A I n33 nen3 4 A n34 1 28 N fIfn 0eBPIn1 0eBPIn4 DnD nDD fIfn eDD IeCI L nen3 3 nen3 C 0eBPIn2 n35 0eBPIn3 D+ 2 Den# IeCI 27 n1f 0eBPIn3 nen3 0eBPIn2 2 D- nee 3 nee# eTee 26 1fk C27 C28 nen3 fIfn 0eBPIn4 Cfifeene Cfifeene 0eBPIn1 1 CB0e 4 CCCII ADnD 25 4 F7nc 1ffnc n36 5 24 0eBcCnnnecenn eDD fIfn nDD nC nen3 6 23 nI# CB0ef C29 Cfifeene 7 DnD CB0e1 22 DnD DnD 1fnc IC4 8 nC DnD 21 1 InP0e nC 8 9 2f Den#
in
„ATMEGA169 Programmierung DAC7718 varibale Ausgangsspannung“
·
Mikrocontroller und Digitale Elektronik
·
10.03.2018 13:02

 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild