-
Datei
canTest05_fowler.cpp
// CAN Send Example // #include <mcp_can.h> #include <SPI.h> MCP_CAN CAN0(10); // Set CS to pin 10 void setup(void) { Serial.begin(115200); // Initialize MCP2515, masks and filters disabled. if(CAN0.begin(MCP_ANY, CAN_125KBPS, MCP_8MHZ) == CAN_OK) Serial.println("MCP2515 Initialized Successfully!"); else Serial.println("Error Initializing MCP2515..."); CAN0.setMode(MCP_NORMAL); // Change to normal mode to allow messages to be transmitted } byte data[8] = {0x00,
in „CAN und MCP2515 - Kein Senden möglich“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CAN_send.ino
#include <mcp_can.h> #include <SPI.h> #include "setup.h" MCP_CAN CAN0(10); // Set CS to pin 10 void setup() { Serial.begin(115200); // Initialize MCP2515 running at 16MHz with a baudrate of 500kb/s and the masks and filters disabled. if(CAN0.begin(MCP_ANY, CAN_500KBPS, MCP_8MHZ) == CAN_OK) Serial.println("MCP2515 Initialized OK!"); else Serial.println("Error Initializing MCP2515..."); CAN0.setMode(MCP_NORMAL); // Change to normal mode to allow messages
in „Re: Can bus mcp 2515 senden“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_neu.h
PHSEG21) typedef struct { uint16_t id; uint8_t rtr; uint8_t length; uint8_t data[8]; } CANMessage; void mcp2515_init(void); void mcp2515_write_register( uint8_t adress, uint8_t data ); uint8_t mcp2515_read_register(uint8_t adress); void mcp2515_bit_modify(uint8_t adress, uint8_t mask, uint8_t data); void
in „AT90CAN128 und MCP2515-Controller“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
board-omap4panda.c
{ .name = "leds-gpio", .id = -1, .dev = { .platform_data = &gpio_led_info, }, }; static int overo_mcp2515_setup(struct spi_device *sdev) { printk(KERN_DEBUG "overo_mcp2515_setup: Entry \n"); return 0; } static int overo_mcp2515_transceiver_enable(int enable) { printk(KERN_DEBUG "overo_mcp2515_transceiver_enable: Entry %d\n", enable); return 0; } static struct mcp251x_platform_data overo_mcp2515_pdata = { .oscillator_frequency = 20*1000*1000, .board_specific_setup = overo_mcp2515_setup, .model = CAN_MCP251X_MCP2515, .power_enable = overo_mcp2515_transceiver_enable
in „CAN-Interface mit galvanischer Trennung für Pandaboard (OMAP4)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CAN_Extern_Neu.c
40 * Author: Simon */ #define F_CPU 16000000u #include <avr/io.h> #include <util/delay.h> #include "mcp2515_defs_neu.h" #include "mcp2515_neu.h" #include "SPI.h" #define setbit(ADR,BIT) (ADR|=(1<<BIT)) #define clearbit(ADR,BIT) (ADR&=~(1<<BIT)) /*typedef struct { uint16_t id; uint8_t rtr; uint8_t length
in „AT90CAN128 und MCP2515-Controller“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Projekt_Heimautomation.pdf
bedient.ImFolgenden erkläreichdenAufbaudesBoards. RPI_GPIO_06 – Pin 31: ist der StandBy-Pin des MCP2562. Er kann später verwendet werden, um Strom zu sparen. Schnittstelle zum Raspberry Pi 2 RPI_GPIO_13 – Pin 33: ist der Reset-Pin des MCP2515. Er hat vorerst noch keine Funktion. RPi_GPIO_25–Pin22
in „Schaltplan für Haussteuerung im Hutschienengehäuse (Raspberry Pi, CAN, MCP2515, MCP2562, PCF8574)“ · Haus & Smart Home ·
-
PDF
fehlerlesen.pdf
def address =r21 .def value =r22 .def mask =r23 ; for BitModify .def stack =r24 .def stack2 =r25 ; mcp2515 Instructions: .equ WRITE =0b00000010 .equ READ =0b00000011 .equ RESET =0b11000000 .equ BITMODIFY =0b00000101 ; mcp2515 addresses: .equ RXB0D0 =0b01100110 .equ RXB0D1 =0b01100111 .equ CANINTF =0b00101100
in „CAN übertragung brich ca. nach 10 sek ab“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
config.h
can-lib. * * Select ONE CAN controller for which you are building the can-lib. */ #define SUPPORT_MCP2515 1 #define SUPPORT_AT90CAN 0 #define SUPPORT_SJA1000 0 // ----------------------------------------------------------------------------- /* Setting for MCP2515 * * Declare which pins you are using
in „CAN Kommuikation ATmega328P“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
loopback.pdf
.def value =r22 008 .def mask =r23 ; for BitModify 009 .def stack =r24 010 .def stack2 =r25 011 ; mcp2515 Instructions: 012 .equ WRITE =0b00000010 013 .equ READ =0b00000011 014 .equ RESET =0b11000000 015 .equ BITMODIFY =0b00000101 016 017 ; mcp2515 addresses: 018 .equ RXB0D0 =0b01100110 019 .equ RXB0D1
in „CAN übertragung brich ca. nach 10 sek ab“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
spi.c
fabian $ */ // ---------------------------------------------------------------------------- #include "mcp2515_private.h" #ifdef SUPPORT_FOR_MCP2515__ #include "spi.h" #ifdef SPI_PRESCALER #if (SPI_PRESCALER == 2) || (SPI_PRESCALER == 8) || (SPI_PRESCALER == 32) || (SPI_PRESCALER == 64) #define R_SPSR (1
in „Merkwürdige Registerinhalte beim ADC AD7193“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
can_sender.pdf
0x00 ; EE(Sensor Failure)EE(Flowswitch out DDRC,temp ; Warning: set up FUSE-Bits ! See Datasheet! ; mcp Startup Delay rcall wait_500ms ; now SPI can be used in mcp2515 ; Stackpointer ldi temp,LOW(RAMEND) out SPL,temp ldi temp,HIGH(RAMEND) out SPH,temp ; SPI Master Init ldi temp,0b10100000 ; Output = SCK
in „Wie kann ich testen ob der mcp2515 auch was versendet??“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CAN.c
Mike Schaub. Änderungen bezüglich Taktfrequenz und aktualisierter Syntax (ANSI-C) // CAN-Controller: MCP 2515 von Microchip bei 24MHz // angesteuert via SPI // /SS (SlaveSelect) an PORTB.2 // MOSI des AVR mit SI des MCP verbunden // MISO des AVR mit SO des MCP verbunden // SCK des AVR mit SCK des MCP verbunden #include <avr/io.h> // allgemeine IO-Defines - controllerspezifisch #include "MCP_Reg.h" // Register-Defines des MCP2515 #define SlaveSelect 4 // PortB.4 #define MOSI 5 // PortB.5 #define MISO 6 // PortB.6 #define SCK 7 // PortB.7 #define Prellzeit 25 // Prellzeit-Makro void spi_init
in „*CAN Baudrate Berechnung*“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CAN.c
Mike Schaub. Änderungen bezüglich Taktfrequenz und aktualisierter Syntax (ANSI-C) // CAN-Controller: MCP 2515 von Microchip bei 24MHz // angesteuert via SPI // /SS (SlaveSelect) an PORTB.2 // MOSI des AVR mit SI des MCP verbunden // MISO des AVR mit SO des MCP verbunden // SCK des AVR mit SCK des MCP verbunden #include <avr/io.h> // allgemeine IO-Defines - controllerspezifisch #include "MCP_Reg.h" // Register-Defines des MCP2515 #define SlaveSelect 4 // PortB.4 #define MOSI 5 // PortB.5 #define MISO 6 // PortB.6 #define SCK 7 // PortB.7 #define Prellzeit 25 // Prellzeit-Makro void spi_init
in „CAN-Bus am Atmega 8“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Taz_Altium_Version.pdf
PC3 IP1A26 A3_VSENS PIC509 RST RXCAN PIIC52 VCCIO PIC102 VSS CANH PIC107 C NH P PI 1 27 A4_SDA D10_MCP2515_ 18 S 3 3 6 C NL 2 (SDA0/ADC4)PC4 IP1A27 NA 0SL PIC508 CS CLKOUT/SOF PIIC53 GND PIC103 VDD CANL PIC106 P (SCL0/ADC5)PC5 PII1A28 A5_SCL D12_MISO PIC507 SO TX0RTS PIIC54 PIC104 RXD VREF PIC105 PPTPTP1
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
#include "config.h" #include <avr/io.h> #include <avr/delay.h> #include "can.h" int main(void) { mcp2515_init(Tester); mcp2515_init(ECU1); mcp2515_init(ECU2); // Message 'Hi Welt!' can_t msg; msg.id = 0x555; msg.rtr = 0; msg.length = 8; msg.data[0] = 0x48; //H msg.data[1] = 0x69; //i msg.data[2] =
in „MCP2515 sendet kein SO Signal an MISO (SPI)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
TESTRobotclubLibary.c
avr/io.h> #include "can.h" #include "config.h" #include "spi.h" void main() { // initialisieren des MCP2515 uint8_t init = can_init(BITRATE_125_KBPS); // erzeuge eine Testnachricht can_t msg, recmsg; msg.id = 0x123456; msg.flags.rtr = 0; msg.flags.extended = 1; msg.length = 6; msg.data[0] = 0xaa; msg.data
in „Probleme bei CAN Bus“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_defs_neu.h
#ifndef MCP2515_DEFS_H #define MCP2515_DEFS_H /** \name SPI Kommandos */ /*@{*/ #define SPI_RESET 0xC0 #define SPI_READ 0x03 #define SPI_READ_RX 0x90 #define SPI_WRITE 0x02 #define SPI_WRITE_TX 0x40 #define SPI_RTS
in „AT90CAN128 und MCP2515-Controller“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_defs.h
#ifndef MCP2515_DEFS_H #define MCP2515_DEFS_H /** \name SPI Kommandos */ /*@{*/ #define SPI_RESET 0xC0 #define SPI_READ 0x03 #define SPI_READ_RX 0x90 #define SPI_WRITE 0x02 #define SPI_WRITE_TX 0x40 #define SPI_RTS
in „ATmega644PA und MCP2515 SPI Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MCP_Send.c
****************************************************************************/ /* Purpose: Test for MCP2515 CAN controller with standard ID */ /* Version: 1.0 */ /* Author: Mike Schaub */ /* Date: 16.01.2005 */ /* www: www.microcontroller-starterkits.de */ /* email: */ /* Software: WinAVR to compile *
in „CAN - MCP 2515“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
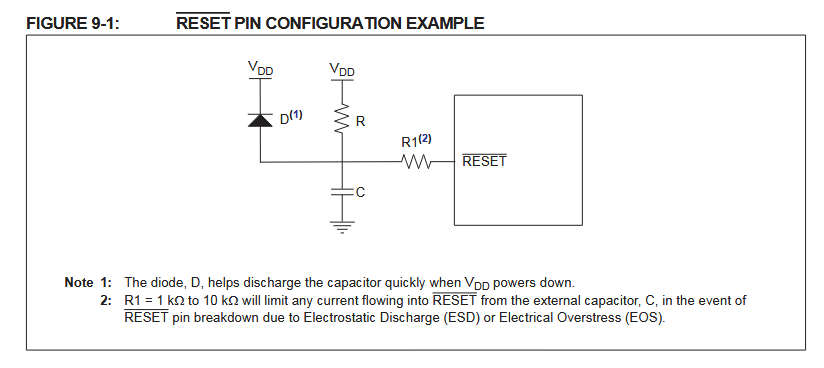
Schaltplan einer RESET-Pin-Konfiguration
FIGURE 9-1: RESET PIN CONFIGURATION EXAMPLE VDD D(1) R R1(2) RESET C Note 1: The diode, D, helps discharge the capacitor quickly when VDD powers down. 2: R1 = 1 kΩ to 10 kΩ will limit any current flowing into RESET from the external capacitor, C, in the event of RESET pin breakdown due to Electrostatic Discharge (ESD) or Electrical Overstress (EOS).
in „CAN und MCP2515 - Kein Senden möglich“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne

-
Datei
mcp2515.c
/********************************************* Project : MCP2515 Version : Date : 26.03.2004 Author : TheSecond Chip type : AT90S2313 Clock frequency : 8,000000 MHz Memory model : Tiny *********************************************/ #asm .equ sck = 0 .equ si =
in „Probleme mit CAN-Bus“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515.c
#include "mcp2515.h" void mcp_init() { uint8_t config2,config3,ints,state; /*Einstellen der Bitrate CNF1 = 0x00 Tq = 200ns bei 10MHz */ config2 = (1<<BTLMODE) | (1<<PHSEG12); /* PHSEG1 = 5xTq */ config3 = (1<<PHSEG20
in „MCP2515 sendet nicht richtig“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan.pdf
+5V R3 IC1A IO 29 PC6(RESET) (CLKO/ICP1)PB0 12 CLKO +5VIO 10k (OC1A)PB1 13 14 D10_MCP2515_CS (OC1B/SS0)PB2 15 D11_MOSI 7 (OC2A/TXD1/MOSI0)PB3 16 D12_MISO PB6(XTAL1) (RXD1/MISO0)PB4 17 1 k 4 k 4MHz (XCK0/SCK0)PB5 D13_SCLK R 1 R 1 8 PB7(XTAL2) 3 1 (MISO1/ADC0)PC0 23 A0_H2_CS (SCK1/ADC1
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
can_g1251_v02_12f.eagle7.sch.pdf
ICP1)PB0 13 RST GND GND 20 1 1 8 (OC1A)PB1 14 GND 19 VDD TXCAN 2 2 TXD RS 7 GND (OC1B/SS0)PB2 15 D10_MCP2515_CS 18 RST RXCAN 3 3 VSS CANH 6 (OC2A/TXD1/MOSI0)PB3 D11_MOSI CS CLKOUT/SOF VDD CANL Q1 7 PB6(XTAL1) (RXD1/MISO0)PB4 16 D12_MISO 17 SO TX0RTS 4 4 RXD VREF 5 TP1 0 (XCK0/SCK0)PB5 17 D13_SCLK 16 SI
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CanBus_RTC_Adapter.pdf
JP3 J1P24 CS 100n 100n1 2 5 ON/OFF L2 R R B FB 4 C8 9 MCP2515I/SO B 3*2 GND 0 2 D 100n 1 k LM2596S R 8 +C12 CAN 1 GND GND GND GND GND GND C13 220µ X3 3 100n 3 2 38 1A*2 9 k +1 IC5 R 2 1613-15 C9 +C10 4 TX0RTS DCLKOUT 3 2 1 5 TX1RTS D R6 100n 220µ 6 TX2RTS
in „LinuxCNC mit rasberry-PI als IO-Interface -“ · PC Hard- und Software ·
-
PDF
can_g1251_v02.eagle7_Falk.sch.pdf
RESET) (CLKO/ICP1)PB0 12 CLKO R15 R4 1 TXD RS 8 (OC1A)PB1 13 D9-EXTOFF 10k 10k 2 VSS CANH 7 14 D10_MCP2515_CS 3 6 (OC1B/SS0)PB2 15 D11_MOSI 4 VDD CANL 5 (OC2A/TXD1/MOSI0)PB3 RXD VREF TP1 0 7 PB6(XTAL1) (RXD1/MISO0)PB4 16 D12_MISO R 1 (XCK0/SCK0)PB5 17 D13_SCLK TJA1050 3 1 8 PB7(XTAL2) 23 A0_H2_CS 2 2
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
Schaltplan eines SPI-Spannungsteilers
5V MCP2515 MISO 3V3 MCP2515 MISO SPI voltage divider 4.7K R60 10K R61 GPIO19 ESP32 GND
in „MCP2515 CAN-Bus Modul“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne

-
Datei
board-omap3beagle.c
OMAP_PIN_OUTPUT); omap_mux_init_signal("mcbsp1_dr.mcspi4_somi", OMAP_PIN_INPUT_PULLUP); } static int mcp251x_setup(struct spi_device *sdev) { printk(KERN_DEBUG "mcp251x_setup: Entry\n"); return 0; } static int mcp2515_transceiver_enable(int enable) { printk(KERN_DEBUG "mcp251x_transceiver_enable: Entry %d\n", enable); return 0; } static struct mcp251x_platform_data mcp251x_info = { .oscillator_frequency = 10000000, //Benutzter Kristall /* .board_specific_setup = &mcp251x_setup, .power_enable = mcp2515_transceiver_enable, .transceiver_enable =
in „CAN-Bus: MCP2515 und MCP2551 mit Linux Treiber“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_defs.h
#ifndef MCP2515_DEFS_H_ #define MCP2515_DEFS_H_ ////////////////////////////////////////////////////////////////////////// // SPI INSTRUCTION SET #define SPI_RESET 0xC0 #define SPI_READ 0x03 #define SPI_Read_RX_Buffer
in „MCP2515 sendet kein SO Signal an MISO (SPI)“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
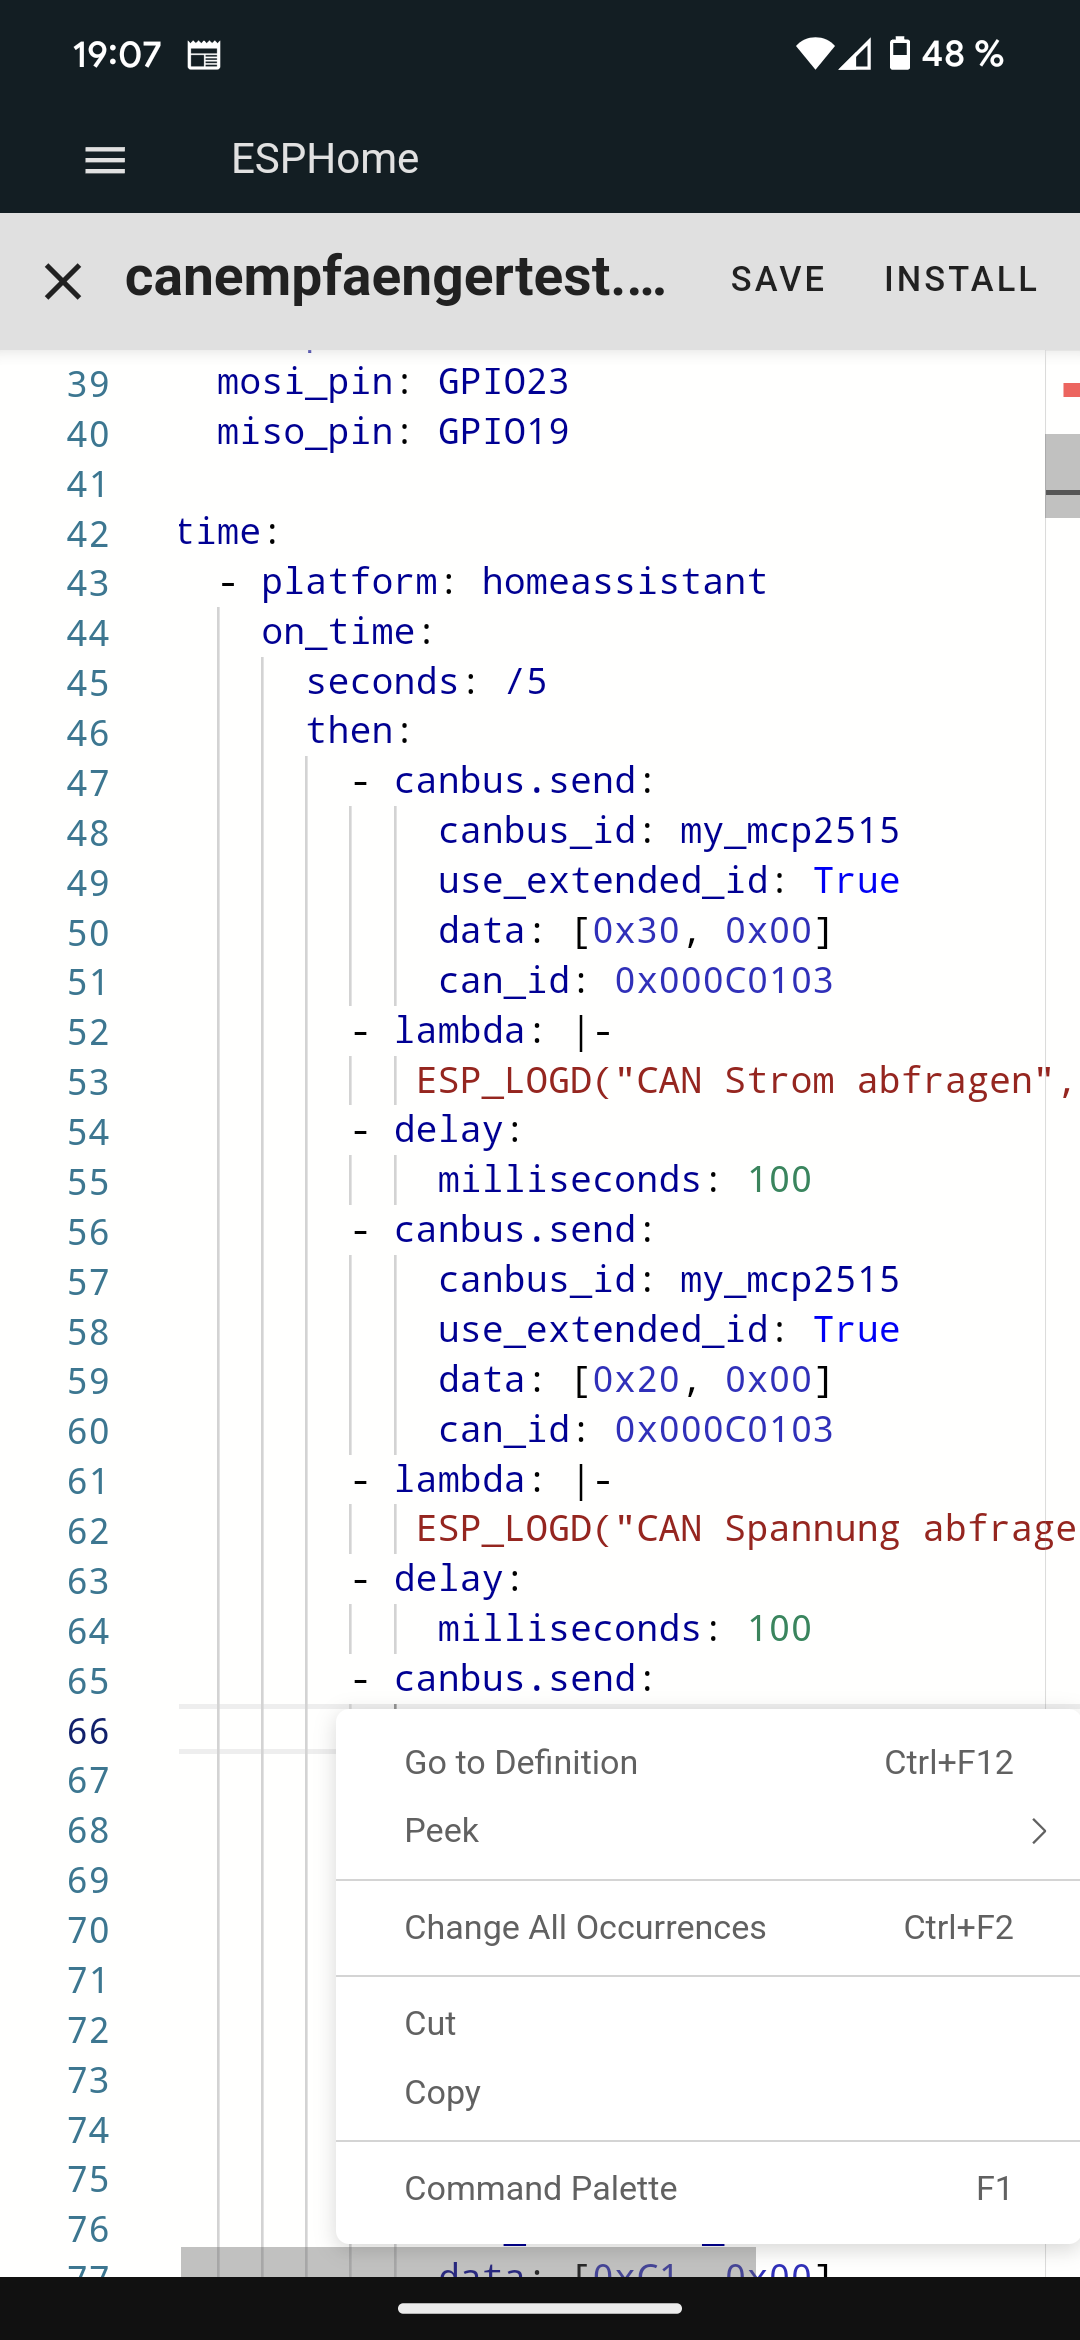
Smartphone-Screenshot von ESPHome YAML-Konfigurationscode
miso_pin: GPIO19 time: - platform: homeassistant on_time: seconds: /5 then: - canbus.send: canbus_id: my_mcp2515 use_extended_id: True data: [0x30, 0x00] can_id: 0x000C0103 - lambda: |- ESP_LOGD("CAN Strom abfragen", - delay: milliseconds: 100 - canbus.send: canbus_id: my_mcp2515 use_extended_id: True data
in „Can Bus interface reagiert nicht. Was mache ich falsch?“ · Mikrocontroller und Digitale Elektronik · · Screenshots

-
Datei
Raspberry_CAN_Konfiguration.txt
aktivieren /boot/config.txt/ öffnen SPI0 und SPI1 aktivieren mit dtoverlay=spi0-2cs dtoverlay=spi1-3cs MCP2515 aktivieren mit # CAN bus config waveshare RS485 CAN HAT dtoverlay=mcp2515-can0,oscillator=12000000,interrupt=25,spimaxfrequency=2000000 auf Kommandozeile Socket für CAN konfigurieren sudo /sbin/
in „USB2CAN Adapter aus China - kann der was ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MCP2510.c
// 8 Bytes write_MCP (TXB0D0, 0x11); // Datenbyte 0 write_MCP (TXB0D1, 0xFF); // Datenbyte 1 write_MCP (TXB0D2, 0x22); // Datenbyte 2 write_MCP (TXB0D3, 0xEE); // Datenbyte 3 write_MCP (TXB0D4, 0x33); // Datenbyte 4 write_MCP
in „SPI-Problem mit MCP2515 und ATmega16“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_equ.inc
.equ SPI_RX_STATUS =0xB0 .equ SPI_BIT_MODIFY =0x05 ;;*@};*; ;;*;* \name Adressen der Register des MCP2515 ;* ;* Die Redundanten Adressen von z.B. dem Register CANSTAT ;* (=0x0E, =0x1E, =0x2E, ...) wurden dabei nicht mit aufgelistet. ;*; ;;*@{;*; .equ RXF0SIDH =0x00 .equ RXF0SIDL =0x01 .equ RXF0EID8
in „CAN Controller MCP2515: Schreiben in CANCTRL“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
include <avr/io.h> #include <stdio.h> #include <avr/interrupt.h> #include <util/delay.h> #include "lib/mcp2515.h" #include "lib/spi.h" #include "lib/usart.h" #define Frq 10000000 #define BAUD 9600 #define UBRR_VAL (Frq/(BAUD*16)-1) #define BAUD_REAL (Frq/(16*(UBRR_VAL+1))) #define BAUD_ERROR ((BAUD_REAL*
in „MCP2515 sendet nicht richtig“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SPI_uebertragung_MCP2515.pdf
SPI übertragungsprotokoll zum MCP 2515 SPI Clock Rate: 156.25kHz MCP 2515 Initialisierung BIN HEX DEZ Command Register Data 0b1100 0000 0xC0 192 SPI Reset 0b 10 0x2 2 SPI Write 0b10 1010 0x2A 42 CNF1 0b 111 0x7 7 0b 10 0x2 2 SPI Write
in „ATmega644PA und MCP2515 SPI Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
dir.txt
17.12.2020 16:34 1.933 max98357a.dtbo 17.12.2020 16:34 1.605 mbed-dac.dtbo 17.12.2020 16:34 1.674 mcp23017.dtbo 17.12.2020 16:34 15.205 mcp23s17.dtbo 17.12.2020 16:34 1.797 mcp2515-can0.dtbo 17.12.2020 16:34 1.797 mcp2515-can1.dtbo 17.12.2020 16:34 4.213 mcp3008.dtbo 17.12.2020 16:34 4.213 mcp3202.dtbo 17.12.2020 16:34 2.854 mcp342x.dtbo 17.12.2020 16:34 3.414 media-center.dtbo 17.12.2020 16:34 720 midi-uart0.dtbo 17.12.2020 16:34 857 midi-uart1.dtbo 17.12.2020 16:34 1.446 miniuart-bt.dtbo 17.12.2020 16:34 1.221 mmc.dtbo 17.12.2020
in „Raspberry Pi bootet nicht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pdc_uno_CAN_.ino
#include <mcp_can.h> #include <SPI.h> const int SPI_CS_PIN = 10; MCP_CAN CAN(SPI_CS_PIN); int cm ; void setup() { pinMode(A5,OUTPUT); analogWrite(A5,0); pinMode(A0, INPUT); Serial.begin(115200); Serial.println("restart UNO PDC CAN BUS"); while (CAN_OK != CAN.begin(CAN_500KBPS)) {Serial.println("CAN BUS MCP 2515 / MCP 2562 init fail"); Serial.println(" Init CAN BUS again"); delay(100); } Serial.println("CAN BUS init ok!"); } unsigned char stmp[8] = {0, 0, 0, 0, 0, 0, 0, 0}; void loop() { if ( analogRead
-
Datei
SPI-Sequenziell.c.txt
MAster-operationClock divider 16-> SPI at 1 MHZ if oszillator at 16 MHZ CS_CAN_PO |= (1<<CS_CAN_PI); //CAN CS->HIGH: MCP disabled }; unsigned char read_MCP2515_buffer(unsigned char buffer_number) { unsigned char buffer_content[11]; CS_CAN_PO &= ~(1<<CS_CAN_PI); // MCP enabled switch (buffer_number) { case 0: SPDR = 0x90
in „Block lesen beim MCP2515“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mainpage.c
include <inttypes.h> #include <avr/interrupt.h> #include <avr/pgmspace.h> #include "SPI.h" #include "mcp2515_defs.h" #include "MCP2515_CAN.h" #include "glcd-Display3000-3251.h" #include "symbole.h" #include "display_lib.h" //#include "page2_left.h" //#include "page2_middle.h" //#include "page2_right.h"
in „ATmega2560, Speicher voll bei Program: 30% Data 8%“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan_2.pdf
GND 4 VDD CANL 5 PC6(RESET) (CLKO/ICP1)PB0 13 16 SO TX0RTS 5 +5IOO RXD VREF TP1 1 2 (OC1A)PB1 14 D10_MCP2515_CS 15 SI TX1RTS 6 TJA1050 R 1 (OC1B/SS0)PB2 15 14 NC' NC 7 (OC2A/TXD1/MOSI0)PB3 D11_MOSI SCK TX2RTS 7 PB6(XTAL1) (RXD1/MISO0)PB4 16 D12_MISO 13 INT OSC2 8 100n +5VIO I GND 2 (XCK0/SCK0)PB5 17 D13
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
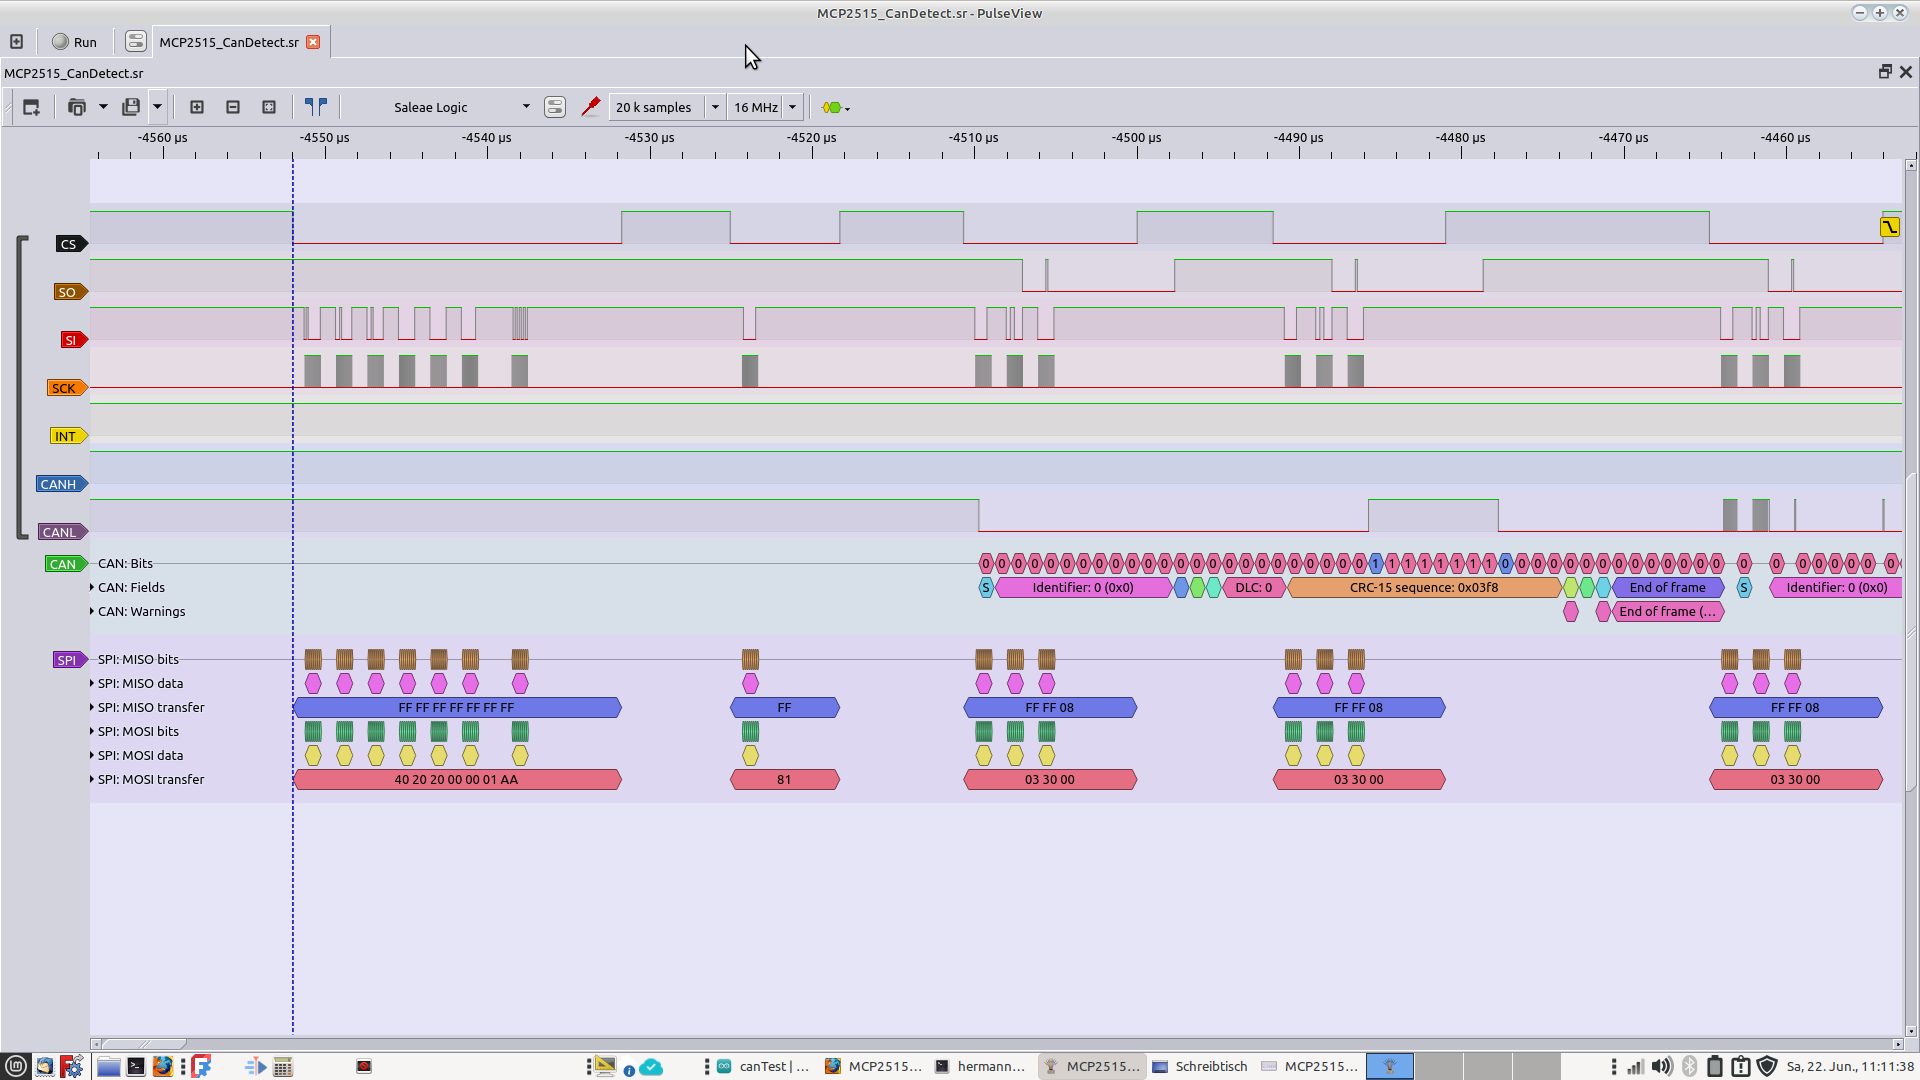
Logikanalysator-Screenshot von SPI- und CAN-Bus-Signalen
MCP2515_CanDetect.sr, Saleae Logic, 20 k samples, 16 MHz, CS, SI, SCK, INT, CANH, CANL, CAN: Bits, CAN: Fields, CAN: Warnings, SPI: MISO bits, SPI: MISO data, SPI: MISO transfer, SPI: MOSI data, SPI: MOSI
in „CAN und MCP2515 - Kein Senden möglich“ · Mikrocontroller und Digitale Elektronik · · Oszi-Bilder
-
PDF
mcp2515_tja1050.pdf
CANH 7 G 3 VCC CANL 6 CAN_N 4 5 +5V RXD VREF + C5 C6 3 3 u 10uF 100nF + C 1 D N + F G 0 3 0 C 1 IC2 6 MCP2515-I_SO 0 1 18 R21 10k, 1206 1 2 TXCAN VDD 17 F RXCAN RESET p 3 CLKOUT/SOF CS 16SPI_CS 2 2 z 4 TX0RTS SO 15SPI_MISO C H 5 TX1RTS SI 14SPI_MOSI 1 6 6 TX2RTS SCK 13SPI_SCK Q 1 7 OSC2 INT 12SPI_INT 1
-
Datei
readsend.cpp
-----------------------------------------*/ extern "C" { #include "main.h" /*send specific data to MCP2515 and enables transmission-------------------------------------------*/ // send only via TXB0 register int sendMessageStdId(tStdID *identifier, BYTE *pDataIn, unsigned char dataLength) { //local variables
in „Mit MCP2515 CAN-Bus-Daten auslesen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
2023-04-06_Schematic_ESP32-CAN_draft.pdf
5xRCf 20 us GND X2 8OSC2 INT# 13 INT_N GND GND GND 8MHz 9OSC1 RX0BF# 12 10VSS RX1BF# 11 C15 GND GND MCP2515-I/ST GND GND 22pF Extended Part Configuration / multi purpose / Debugging USB to UART 3V3 (backup if native USB fails) to MCP, directly to CAN or to the Mys connector. R23 IO0 R21 GPIO0_ESP_LED
in „ESP32 C3 Wroom - USB Verschaltung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
board-omap4panda.c
leds_gpio = { .name = "leds-gpio", .id = -1, .dev = { .platform_data = &gpio_led_info, }, }; static struct mcp251x_platform_data mcp251x_info = { .oscillator_frequency = 20000000, .board_specific_setup = NULL,//&mcp251x_setup, //.model = MCP2515, .power_enable = NULL,//mcp251x_power_enable, .transceiver_enable = NULL, }; static struct spi_board_info spi_board_info[] = { { .modalias = "mcp2515", .platform_data = &mcp251x_info, .irq = OMAP_GPIO_IRQ(140), .max_speed_hz = 8*1000*1000, .bus_num = 1, .mode = SPI_MODE_0, .chip_select = 0, }/*, { .modalias = "spidev", .max_speed_hz = 8000000
in „CAN-Interface mit galvanischer Trennung für Pandaboard (OMAP4)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
RasperryPI_CAN-S.pdf
B GND D C1 C2 V RX0BF 10 VDD L L 3 17 RESET RX1INT 12 VSS 2 C3 V V 33p 33p + 16 CS 5 5 14 SI SO 15 MCP2551 100n S S 13 SCK D P D P VDD 18 +3V3 GND VSS 9 GND C4 100n GND MCP2515 GND E E 1 2 3 4 5 6 7 8
in „MCP2515 CAN-Bus Modul“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MCP_Reg.h
*********************************************************/ /* Purpose: Register definition for the MCP2510/MCP2515 CAN Controller */ /* Version: 1.0 */ /* Author: Mike Schaub */ /* Date: 21.12.2004 */ /* www: www.microcontroller-starterkits.de */ /* email: */ /* Software: WinAVR to compile */ /* Hardware
in „SPI-Problem mit MCP2515 und ATmega16“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Atmega8CAN.pdf
CANH 7 A CON3 10k 2 A GND Power/GNDVCC 3 6 1 1 VCC VDD CANL C1 CON5 1 2 4 5 2 RXD VREF GND IC1 CON2 MCP2551 UART 47nF 1 28 GND PINout4 PC6 PC5 1 1 1 1 2 2 2 PD0 PC4 27 CON1 CANL/CANH CON7 3 PD1 PC3 26 VCC Switch 1 1 R5 2 4 25 SW-SPST GND 2 PD2 PC2 2.2k CON2 5 24 PD3 PC1 6 PD4 PC0 23 ISP VCC VCC 7 VCC
in „Atmega8 kann MCP2515 per SPI nicht ansprechen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
can2515.c
#include "can2515.h" void controller_reset() { set_cs(LOW); spi_putc(SPI_RESET); _delay_ms(1); set_cs(HIGH); _delay_ms(100); } void controller_normal_mode() { modify_register(CANCTRL, 0xE0, 0); } void init_bittiming(
in „Problem durch Optimierung -Os“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PICkit_3_Programmer_Application_ReadMe.txt
Vdd 8 (3) GND 5 (5) PGC /3 HCS20x, 320 \3 -or- 4 HCS30x, 36x (4) PGD 6 (1) VPP 2 HCS360, 361 only MCP250xx CAN Devices -------------------- MCP25020 MCP25025 MCP25050 MCP25055 !!IMPORTANT!! - MCP250xx devices are OTP and can only be programmed once. Connections for MCP250xx devices --------------------------------------- PICkit 3 Pin MCP Device Pin (DIP) (1) Vpp 11 Vpp (2) Vdd 14 VDD - The MCP device MUST be powered from PICkit 3! (3) GND 7 Vss (4) PGD 5 DATA (5) PGC 6 CLOCK Serial EEPROM Devices --------------------- NOTE: Other supported
in „PICkit3 und Windows 11“ · Mikrocontroller und Digitale Elektronik ·