
-
Datei
Code_IR_Empfaenger_09022013.c
===================================================================================== void displayZahl(uint16_t zahl, uint16_t dauer) { // Zahl in Ziffern zerlegen // Einser ziffer[3] = zahl % 10; zahl = zahl / 10; // Zehner if (zahl > 0) { ziffer[2] = zahl % 10; } else { ziffer[2] = 10; } zahl = zahl / 10; // Hunderter if (zahl > 0) { ziffer[1] = zahl % 10; } else { ziffer[1] = 10; } zahl = zahl / 10; // Tausender if (zahl > 0) { ziffer[0] = zahl % 10; } else { ziffer[0] = 10; } cli(); LED_interrupt_count = dauer; sei(); while
in „_delay_ms(500) funktioniert nur sporadisch“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
IR_Empfaenger_LED_Anzeige_v04.c
===================================================================================== void displayZahl(uint16_t zahl, uint16_t dauer) { // Zahl in Ziffern zerlegen // Einser ziffer[3] = zahl % 10; zahl = zahl / 10; // Zehner if (zahl > 0) { ziffer[2] = zahl % 10; } else { ziffer[2] = 10; } zahl = zahl / 10; // Hunderter if (zahl > 0) { ziffer[1] = zahl % 10; } else { ziffer[1] = 10; } zahl = zahl / 10; // Tausender if (zahl > 0) { ziffer[0] = zahl % 10; } else { ziffer[0] = 10; } cli(); LED_interrupt_count = dauer; sei(); while
in „IR Dekoder - Problem mit Interrupt-/Programmsteuerung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
IR_Empfaenger_LED_Anzeige_v04.c
===================================================================================== void displayZahl(uint16_t zahl, uint16_t dauer) { // Zahl in Ziffern zerlegen // Einser ziffer[3] = zahl % 10; zahl = zahl / 10; // Zehner if (zahl > 0) { ziffer[2] = zahl % 10; } else { ziffer[2] = 10; } zahl = zahl / 10; // Hunderter if (zahl > 0) { ziffer[1] = zahl % 10; } else { ziffer[1] = 10; } zahl = zahl / 10; // Tausender if (zahl > 0) { ziffer[0] = zahl % 10; } else { ziffer[0] = 10; } //cli(); LED_interrupt_count = dauer; sei();
in „_delay_ms(500) funktioniert nur sporadisch“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Code_IR_Empfaenger_Datenanzeige_09022013.pdf
===================================================================================== void displayZahl(uint16_t zahl, uint16_t dauer) { // Zahl in Ziffern zerlegen // Einser ziffer[3] = zahl % 10; zahl = zahl / 10; // Zehner if (zahl > 0) { ziffer[2] = zahl % 10; } else { ziffer[2] = 10; } zahl = zahl / 10; // Hunderter if (zahl > 0) { ziffer[1] = zahl % 10; } else { ziffer[1] = 10; } zahl = zahl / 10; // Tausender if (zahl > 0) { ziffer[0] = zahl % 10; } else { ziffer[0] = 10; } cli(); LED_interrupt_count = dauer; sei(); while
in „_delay_ms(500) funktioniert nur sporadisch“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
IR_Empfaenger_LED_Anzeige_v04.c
===================================================================================== void displayZahl(uint16_t zahl, uint16_t dauer) { // Zahl in Ziffern zerlegen // Einser ziffer[3] = zahl % 10; zahl = zahl / 10; // Zehner if (zahl > 0) { ziffer[2] = zahl % 10; } else { ziffer[2] = 10; } zahl = zahl / 10; // Hunderter if (zahl > 0) { ziffer[1] = zahl % 10; } else { ziffer[1] = 10; } zahl = zahl / 10; // Tausender if (zahl > 0) { ziffer[0] = zahl % 10; } else { ziffer[0] = 10; } cli(); LED_interrupt_count = dauer; sei(); while
in „Compiler Optimization Level (-O1) ändert Ablauflogik?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
avrasm.txt
wir uns mal die Zahl 255 näher an, die Sache mit den negativen Zahlen kommt später. Das übliche dezimale Zahlensystem kennt 10 Ziffern (0,1,2,3,4,5,6,7,8,9) und hat als Basis die Zahl 10. Die Dezimal-Zahl 255 kann man damit
-
Datei
I2C_routinen_USI_.asm
Ausgang sbi ddrb, 5 ; PortB5 (SDA) als Ausgang ldi temp, 0xFF out USIDR, temp ; Datenregister mit Einsen auffuellen ldi temp, 0x20 ; (1<<USIWM1);USICS1=0,USICS0=0,USICLK=0->no TWI clock out USICR,temp ret ; twidown: clr temp out USICR, temp ; USI-Funktion abschalten,PortB5, PortB7 wieder normal ret ;
in „LCD-Modul TC1602E-01 von Pollin ansteuern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Decoder.txt
me02z: sbis pinb,0 ;wenn noch 0 dann warten rjmp me02z me01z: sbis pinb,0 ;wenn noch 1 dann weiter zählen rjmp tst1z inc temp brne me01z inc temp2 brne me01z rjmp rx41t ;1 war viel zu lang tst1z: cpi temp2,3 brcs me99z ;1 zu kurz <480us cpi temp2,7 brcc gon2 ;1 zu lang >1,1ms ;1.langes eins bit gesehen ende präambel weins: sbis pinb,0 ;wenn noch 0 dann weiter zählen rjmp weins ;ldi temp,'2' ;rcall send ;ldi temp,' ' ;rcall send me99: clr temp clr temp2 me01: sbis pinb,0 ;wenn noch 1 dann weiter zählen rjmp jetztnull inc temp brne me01 inc temp2 brne me01 rjmp
in „Probleme bei 433Mhz Datenübertragung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
avrasm.txt
wir uns mal die Zahl 255 näher an, die Sache mit den negativen Zahlen kommt später. Das übliche dezimale Zahlensystem kennt 10 Ziffern (0,1,2,3,4,5,6,7,8,9) und hat als Basis die Zahl 10. Die Dezimal-Zahl 255 kann man damit
-
PDF
avrasm.pdf
entweder die Zahl 255 oder die (negative) Zahl -1 dargestellt. Schauen wir uns mal die Zahl 255 näher an, die Sache mit den negativen Zahlen kommt später. Dieser Text könnte Leuten nützlich sein, die sich für Mikrocontroller
-
Datei
BIN2DEC2.BAS
Binaerzahl in Dezimalzahl wandeln '======================================= PRINT "Gib eine aus Nullen und Einsen bestehende" print "Binaerzahl ein (max. 32 Bits)" INPUT bin$ a& = 0 FOR n% = 1 TO LEN(bin$) IF MID$(bin$, 1 + LEN(bin$) - n%, 1) = "1" THEN a& = a& + 2 ^ (n% - 1) END IF NEXT n% PRINT "die umgewandelte Zahl lautet"; a& '32 bit Double Word
-
 Bild
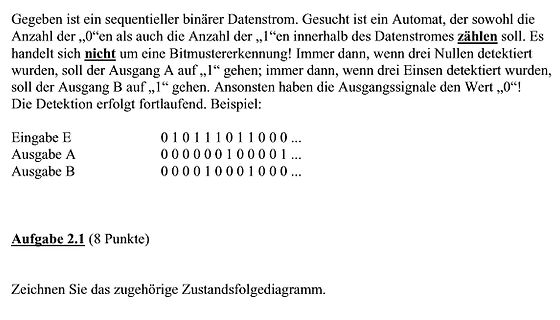
Textaufgabe zu einem sequentiellen binären Datenstrom Automaten
Automat, der sowohl die Anzahl der „0“en als auch die Anzahl der „1“en innerhalb des Datenstromes zählen soll. Es handelt sich nicht um eine Bitmustererkennung! Immer dann, wenn drei Nullen detektiert wurden, soll der Ausgang A auf „1“ gehen; immer dann, wenn drei Einsen detektiert wurden, soll der Ausgang
in „Hilfe bei Aufgaben mit Zustandsfolgediagrammen“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
 Bild
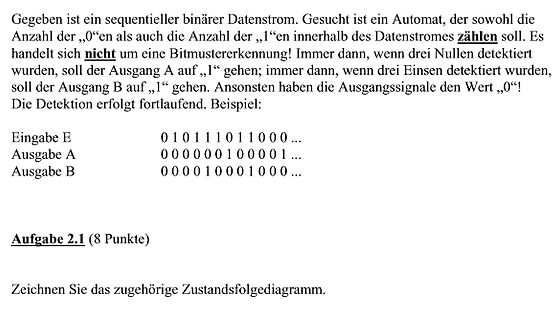
Textaufgabe zu einem sequentiellen binären Datenstrom Automaten
Automat, der sowohl die Anzahl der „0“en als auch die Anzahl der „1“en innerhalb des Datenstromes zählen soll. Es handelt sich nicht um eine Bitmustererkennung! Immer dann, wenn drei Nullen detektiert wurden, soll der Ausgang A auf „1“ gehen; immer dann, wenn drei Einsen detektiert wurden, soll der Ausgang
in „Hilfe bei Aufgaben mit Zustandsfolgediagrammen“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
Datei
TWI_Init_ATtiny2313.asm
Ausgang sbi ddrb, 5 ; PortB5 (SDA) als Ausgang ldi temp, 0xFF out USIDR, temp ; Datenregister mit Einsen auffuellen ldi temp, 0x20 ; (1<<USIWM1);USICS1=0,USICS0=0,USICLK=0->no TWI clock out USICR,temp ret ; twidown: clr temp out USICR, temp ; USI-Funktion abschalten,PortB5, PortB7 wieder normal ret ;
in „Anfänger Will ATtiny2313 mit Display uber I2C verbinden“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Lionkap1.asm
Programm für Lionkapmessung, erster Teil Stellen Multiplex über timer0int r16 Akku für ldi usw.... r17 Zähler mod 3 für Stellenmultiplex r31,r30 lookup-Vektor (Z-Register) r3,r2 Daten für Display (in BCD) r5,r4 Daten von Messung (in binär) fuses C9 ff ;8,6...MHz-Quarz; Ckopt brownout 2,7V +++++++++++++++++
in „Multiplexen - 2 Sieben Segment Anzeigen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
dcf_77.h.txt
Prüfbit's zu dem empfangenem Wert passt. Dabei muss | | das empfangene Parity-bit die Anzahl der Einsen im empfangenem Byte auf eine gerade | | Zahl ergänzen. | | | | INPUT: data --> detektierte Daten aus dem Synchronisierungssignal | | INPUT: pbit --> Wert des detektierte Parity-Bit | | OUTPUT: -->
-
PDF
MLSEcholot01_V02.pdf
verschlüsselte Binärzahl: Die Exponenten des Polynoms geben nämlich an, an welchen binären Stellen der Zahl die „Einsen“ stehen, alle anderen Stellen enthalten „Null“. Das Polynom 2 0 MLS x x der 5 entspricht also der Binärzahl 0b101, also der „5“. Diese Zahl nenne ich im Folgenden die "Polynomzahl". Im
in „Hadamard Transformation“ · Digitale Signalverarbeitung / DSP / Machine Learning ·
-
PDF
mikrobeginner_gesamt.pdf
Bits in der zwei- ten Zahl, Nichtaddieren/Addieren, etc. Sind alle Einsen herausgeschoben, ist die Multiplikation beendet. So sieht der Code aus. in R0,ADCH ; lese MSB vom ADC als LSB, 1 clr R1 ; MSB leeren, +1 = 2 clr R2 ; Ergebnis
in „Attiny26 PortD“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Einfuehrung_in_Matlab.pdf
b. a = sort(b) : a ist der vom kleinsten bis zum größten Element sortierte Vektor b. • Komplexe Zahlen Komplexe Zahlen werden i.a. in Komponentenform eingegeben: Z = a + j*b; Mit den folgenden Befehlen können komplexe Zahlen manipuliert bzw. in andere Schreibweisen umgeformt werden:: real(z) : Berechnet der Realteil einer komplexen Zahl z imag(z) :Berechnet den Imaginärteil einer komplexen Zahl z conj(z) : Berechnet die konjugiert komplexe Zahl zu z abs(z) : Berechnet den Betrag einer komplexen Zahl 2 2 r = z = a + b angle(z) :Berechnet
-
Datei
Dcf77.C
absacc.h> unsigned int g_count=0; // Dieser Wert wird vom Timer 15000mal in der Sekunde //erhöht ( ms zählen ) unsigned int g_count2=0; // Dieser Wert wird vom Timer erhöht und ermöglicht //dem INT1 ein Timing struct dcf { // DCF Signal dekodiert unsigned char sec; unsigned char minute; unsigned char stunde
in „dcf77 und µC“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ct_Heizkosten.pdf
Manchester-Encoding zum Ein- sorenein.DiesesVerfahrenheißtbeiden punkten beginnt im Datenblatt. In zahl- satz (mehr dazu auf S. 30), das so einfach Ablesefirmen Walk-by. Alternativ gibt es reichen Dokumenten unterschiedlicher ist, dass es auch günstige und alte Chips auch stationäre Gateways, die das
in „Heizungszähler zählt, obwohl Heizung aus“ · Mechanik, Gehäuse, Werkzeug ·
-
Datei
12_IR-Rx_Schalter_tn13.asm
.def rIRL = R12 ; aktueller Bitburst, LSB .def rIRH = R13 ; dto., MSB .def rCntH= R14 ; MSB TC0-Zaehler .def rSreg= R15 ; SREG Status .def rmp = R16 ; Vielzweckregister .def rimp = R17 ; dto., Interrupts .def rFlag= R18 ; Flaggen .equ bOvf = 0 ; Ueberlauf, Signal ausw. .equ bAdj = 1 ; Lernmodus .equ
in „IR-Schalter mit tiny 13“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Uhr.vhd
> '0')); signal sekunden_alt, minuten_alt : doppel_ziffer := (others => (others => '0')); signal zaehler : integer range 0 to teiler; begin -- Teilt die Taktfrequenz von 50 MHz durch 50.000.000 = 1 Hz process (clock) begin if rising_edge(clock) then if zaehler < (teiler-1) then zaehler <= zaehler + 1; else zaehler <= 0; end if; end if; end process; -- Ziffernweises Increment der Sekunden process (clock) begin if rising_edge(clock) then if zaehler = 0 then if sekunden_neu(0) < 9 then sekunden_neu(0) <= sekunden_neu
-
Datei
LED_display.c
OCIE0); // Interrupt zur Steuerung LED Mulitplexing } void LED_display_output(uint16_t number) { // Zahl in Ziffern zerlegen // Einser digit[3] = number % 10; number = number / 10; // Zehner if (number > 0) { digit[2] = number % 10; } else { digit[2] = 10; } number = number / 10; // Hunderter if (number
in „ATMega162 - Messung interne Taktfrequenz“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MSF60_V26.asm
t040: inc msfcnt ;MSF60-Sampling-Zaehler erhoehen bst flags, 0 ;akuellen MSF60-Pegel pruefen brts t060 ;ist MSF60 High? ja -> t060 bst flags, 1 ;sonst vorh. MSF60-Status pruefen brtc t100 ;war MSF60 vorher High? nein-> Ende rjmp t050 ;ja
in „I2C Display einfache Frage“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MSF60_2_LCD_RS232.asm
t040: inc msfcnt ;MSF60-Sampling-Zaehler erhoehen bst flags, 0 ;akuellen MSF60-Pegel pruefen brts t060 ;ist MSF60 High? ja -> t060 bst flags, 1 ;sonst vorh. MSF60-Status pruefen brtc t100 ;war MSF60 vorher High? nein-> Ende rjmp t050 ;ja
in „MSF60 Dekoder AVR Teil_2“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DL_Anleitung_XO2_140416.pdf
PLD des Demoboards und überprüfen Sie die Funktion des JK-Flipflops mit dem Demoboard. 7.2 4-Bit-Zähler Es soll ein 4-Bit-Zähler gemäß Abb. 7.34 realisiert werden. Der Zähler soll aufwärts Zählen bis zum Erreichen der höchsten Zahl 15. Danach beginnt der Zähler wieder bei 0. Mit dem asynchronen Reset
in „Bildung des Zweierkomplements einer 4 Bit-Zahl“ · FPGA, VHDL & Co. ·
-
Datei
main.c
alle 2 Mikrosekunden ein Overflow0 Interrupt ausgelöst * Berechnung: T = Vorteiler * Wertebereich Zähler / Taktfreuenz * = 64 * 256 / ( 8000000 Hz ) = 2,048 ms *---------------------------------------------------------------------------*/ TCCR0 |= (1<<CS01) | (1<<CS00); // 8-bit Timer mit 1/64 Vorteiler
in „Programmierung des Pingpong-Spiels von Franzis in C“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
adc_jeudi.asm
R1 ; Prüfe ob noch Bits zu multiplizieren or rmp,R2 ; Irgendein Bit Eins? brne fpconv10m2 ; Noch Einsen, mach weiter ret ; fertig, kehre zurück fpconv10m2: lsr R2 ; Schiebe MSB nach rechts (teilen durch 2) ror R1 ; Rotiere LSB rechts und setze Bit 7 brcc fpconv10m3 ; Wenn das niedrigste Bit eine 0 war, ; dann überspringe den Additionsschritt add R7,R3 ; Addiere die Zahl in R6:R5:R4:R3 zum Ergebnis adc R8,R4 adc R9,R5 adc R10,R6 fpconv10m3: lsl R3 ; Multipliziere R6:R5:R4:R3 mit 2 rol R4 rol R5 rol R6 rjmp fpconv10m1 ; Wiederhole für das n?chste Bit ; ; Runde die Zahl
in „Dezimale Umwandlung vor LCD Ausgabe“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Anne.txt
R1 ; Prüfe ob noch Bits zu multiplizieren or rmp,R2 ; Irgendein Bit Eins? brne fpconv10m2 ; Noch Einsen, mach weiter ret ; fertig, kehre zurück fpconv10m2: lsr R2 ; Schiebe MSB nach rechts (teilen durch 2) ror R1 ; Rotiere LSB rechts und setze Bit 7 brcc fpconv10m3 ; Wenn das niedrigste Bit eine 0 war, ; dann überspringe den Additionsschritt add R7,R3 ; Addiere die Zahl in R6:R5:R4:R3 zum Ergebnis adc R8,R4 adc R9,R5 adc R10,R6 fpconv10m3: lsl R3 ; Multipliziere R6:R5:R4:R3 mit 2 rol R4 rol R5 rol R6 rjmp fpconv10m1 ; Wiederhole für das n?chste Bit ; ; Runde die Zahl
in „Spannungmessung mit eine ADC“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
ADC.asm
R1 ; Prüfe ob noch Bits zu multiplizieren or rmp,R2 ; Irgendein Bit Eins? brne fpconv10m2 ; Noch Einsen, mach weiter ret ; fertig, kehre zurück fpconv10m2: lsr R2 ; Schiebe MSB nach rechts (teilen durch 2) ror R1 ; Rotiere LSB rechts und setze Bit 7 brcc fpconv10m3 ; Wenn das niedrigste Bit eine 0 war, ; dann überspringe den Additionsschritt add R7,R3 ; Addiere die Zahl in R6:R5:R4:R3 zum Ergebnis adc R8,R4 adc R9,R5 adc R10,R6 fpconv10m3: lsl R3 ; Multipliziere R6:R5:R4:R3 mit 2 rol R4 rol R5 rol R6 rjmp fpconv10m1 ; Wiederhole für das nächste Bit ; ; Runde die Zahl
in „Dezimale Umwandlung vor LCD Ausgabe“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ADCmer.asm
R1 ; Prüfe ob noch Bits zu multiplizieren or rmp,R2 ; Irgendein Bit Eins? brne fpconv10m2 ; Noch Einsen, mach weiter ret ; fertig, kehre zurück fpconv10m2: lsr R2 ; Schiebe MSB nach rechts (teilen durch 2) ror R1 ; Rotiere LSB rechts und setze Bit 7 brcc fpconv10m3 ; Wenn das niedrigste Bit eine 0 war, ; dann überspringe den Additionsschritt add R7,R3 ; Addiere die Zahl in R6:R5:R4:R3 zum Ergebnis adc R8,R4 adc R9,R5 adc R10,R6 fpconv10m3: lsl R3 ; Multipliziere R6:R5:R4:R3 mit 2 rol R4 rol R5 rol R6 rjmp fpconv10m1 ; Wiederhole für das n?chste Bit ; ; Runde die Zahl
in „Dezimale Umwandlung vor LCD Ausgabe“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Temp.txt
zero TCCR1B |= (1<<WGM12)|(1<<CS12); // CTC-Mode-4 Prescaler 256 and GO if ( dcfH >= 85) dcf[1]++; //Zähle die sekunden Hoch if (dcfH > 200) // kennung für Minutenstart { if (dcfst == 1) //nur wen Checksumme ok und alle Sek gelesen wurden { // dcfst == 0 Kein sync gefunden // dcfst == 1 alles OK gelaufen
in „DCF77 + Bascom“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Temp.txt
zero TCCR1B |= (1<<WGM12)|(1<<CS12); // CTC-Mode-4 Prescaler 256 and GO if ( dcfH >= 85) dcf[1]++; //Zähle die sekunden Hoch if (dcfH > 200) // kennung für Minutenstart { if (dcfst == 1) //nur wen Checksumme ok und alle Sek gelesen wurden { // dcfst == 0 Kein sync gefunden // dcfst == 1 alles OK gelaufen
in „Das Leidige Thema DCF77 mal eine Detailfrage zum Dekodieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ETH200.c
ethPaketi,bitcnt,Einscnt; uint16_t crc=0,i=0; int j; ethPaketi = 0; // Paketzähler Einscnt = 0; // Zähler für die aufeinanderfolgenden einsen b = 0; bitcnt = 0; cnt++; if (cnt>255)cnt=1; buf[0] = 0x7e; // init buf[1] = cnt; // spielt keine Rolle wenn ein Bitstream zeitlich versetzt mit der gleichen PaketID
in „CRC Berechnung für ETH comfort 200“ · Haus & Smart Home ·
-
Datei
Uhr.vhd
: out std_logic ); end sekunden_takt; architecture sekunden_takt_rtl of sekunden_takt is signal zaehler : integer range 0 to teiler := 0; type states is (one, two); signal state : states; begin -- Teilt die Taktfrequenz von 50 MHz durch 50.000.000 = 1 Hz process (clock) begin if rising_edge(clock) then case state is when one => if zaehler < teiler/2 then takt <= '1'; zaehler <= zaehler + 1; else state <= two; end if; when two => if zaehler > 0 then takt <= '0'; zaehler <= zaehler - 1; else state <= one; end if; end case; end if; end
-
PDF
Elektor_10_1980g.PDF
Trägereinhüllfüdie kodierUhrzeit 19.35 Uhr. Die untder Trägerein- denmarken von 100ms oder 200ms hüflendestehendeZahlen sind Nummern einigeSekundenmarkenOberhalb der Träger- wird dazu benutzt, im BCD-Kode einhüllendfindet man zunäcdie BinärwerderSekundenmarkenund darübdie deko- Uhrzeit und Datum zu übertragen. dierteDezimalziffern
in „DCF77 SChaltplansuche“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
dcf_empf_nger12_uhr.a51
Zeit2: JB 59H,Signal_auswerten ;prüfen ob 980ms (Timer 0 noch nciht überschritten wurde) JB P3.2,Zaehlen_2 ;Ist DCF-Signal High dann ziehe eins ab SJMP Zeit2 Zaehlen_2: DJNZ 20H,Zeit2 DJNZ 21H,Zeit2 INC R4 ;Zählregister eins hoch CJNE R4,#4,Signal_High2 ;Nochmals 60ms Auswerten um signal auszuwerten
in „8051 Assembler - Registerbänke“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ETH100.c
bitcnt, Einscnt, cnt; unsigned short crc = 0, i = 0; ethPaketi = 0; // Paketzähler Einscnt = 0; // Zähler für die aufeinanderfolgenden einsen b = 0; bitcnt = 0; l = 20; if (cnt >= 255) { // Paketzähler für das Datenpaket cnt = 1; } else { cnt++; } for (i = 0; i < k; i++) buf[i] = 0x7e; //Initialisierung
in „CRC Berechnung für ETH comfort 200“ · Haus & Smart Home ·
-
Datei
644-test.c
Fuer Motor 3 hier nur begrenzt abgebildet // zurueck // Gesch +- v+z li. Motorgeschwindigkeit in einser Schritten von -127 bis + 127 bei 0 Drehrichtungswechsel // Fuer Motor 1 // Fuer Motor 2 // Fuer Motor 3 // zurueck // Gesch +- v-z fix Motorgeschwindigkeit in 10 Schritten von -127 bis + 127 bei 0
in „Spielerei mit Bipolar-, Unipolar- und DC Motor sowie LM298 und Drehgeber mit ATMEGA644P“ · Projekte & Code ·
-
PDF
65013-8_LP_Lernpaket_Experimente_mit_USB.pdf
die kleinsten Informationseinheiten die Werte 0 und 1. Durch das Aneinanderreihen von Nullen und Einsen entstehen die Zeichen- ketten und Zahlen für die weitere Verarbeitung in Soft- und Hardware innerhalb des Computers. (Computer wird aus dem engl.Wort to„compute“ = rechnen, bzw. zählen, abgeleitet.
in „Buderus EMS-"Gateway" mit PIC18F / Sammelbestellung“ · Haus & Smart Home ·
-
PDF
Smartcard-Kode-Schloss_-_Zweites_leben_fuer_Chipkarten.pdf
0011 1111 1111 1111 1111 1111 Last (an K2). Das Relais verbindet diese denkbar, in denen eine große Zahl von 1100 0000 0000 0000 0000 0000 0000 0000 beiden Kontakte nur, wenn die richtige Autorisierten ein und dieselbe Tür öff- 0000 0000 1010 0000 0000 0000 0000 0000 Karte einsteckt wird. Die LED infor
in „Smartcard-Kode-Schloss mit PIC16F84“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SainSmart2004_ATtiny2313.asm
Ausgang sbi ddrb, 5 ; PortB5 (SDA) als Ausgang ldi temp, 0xFF out USIDR, temp ; Datenregister mit Einsen auffuellen ldi temp, 0x20 ; (1<<USIWM1);USICS1=0,USICS0=0,USICLK=0->no TWI clock out USICR,temp ret ; twidown: clr temp out USICR, temp ; USI-Funktion abschalten,PortB5, PortB7 wieder normal ret ;
in „I2C Display einfache Frage“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SainSmart2004_ATtiny2313.asm
Ausgang sbi ddrb, 5 ; PortB5 (SDA) als Ausgang ldi temp, 0xFF out USIDR, temp ; Datenregister mit Einsen auffuellen ldi temp, 0x20 ; (1<<USIWM1);USICS1=0,USICS0=0,USICLK=0->no TWI clock out USICR,temp ret ; twidown: clr temp out USICR, temp ; USI-Funktion abschalten,PortB5, PortB7 wieder normal ret ;
in „Anfänger Will ATtiny2313 mit Display uber I2C verbinden“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Messen_02_Teil_B.pdf
4 3 2 1 0 M ( x ) = a ⋅ x + b ⋅ x + c ⋅ x + d ⋅ x + e ⋅ x + f ⋅ x Dabei genügt es, die Terme mit Einsen anzugeben. Für die Bitfolge 100101 erhält man dann zum Beispiel: 5 4 3 2 1 0 5 2 0 5 2 0 M(x) = 1⋅ x + 0 ⋅ x + 0 ⋅ x + 1⋅ x + 0 ⋅ x + 1⋅ x = 1⋅ x + 1⋅ x + 1⋅ x = x + x + x Die Prüfbits werden durch
in „ARM9 / STR9 Dev-Kit mit Ethernet/USB/CAN für 39,-“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Test_44333.asm
; * Mit Timer test der Befehlszyklen Anzahl möglich, wenn Teiler 1 * ; * Einzelschritt Modus und Zähler Timer Low beobachten * ; ****************************************************************** timer1: ;*** Hilfs Delay um Zeit genau zu rechnen temp2 = alle Instructions ;*** gerechnenter Wert durch
in „Freier Speicher ab 0x60 4433?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DCF77_Decoder.c
/ dcfcnt++; // DCF77-Sampling-Zaehler erhoehen if (!(flags & (1 << 0))) { /* DCF77 ist Low */ if (flags & (1 << 1)) { /* vorher war High -> fallende Flanke */ if (dcfcnt >= 150) { // Zaehler >= 150 (1,5s)? flags |= (1 << 3); // Minutenanfang in Flags setzen } /* t050: */ dcfcnt = 0; // DCF77-Sampling-Zaehler loeschen } } else { /* DCF77 ist High */ if (!(flags & (1 << 1))) { /* vorher war Low -> steigende Flanke */ dcfsec++; // Sekunde hochzaehlen block = 0x40; // Bit6 high setzen in "block" // r25 wird
-
PDF
AT89S_ISP.pdf
Serie beschränkt. Der „Haken“ an beiden Programmen ist, dass es die zur Programmierung benötigten “Einsen“ und „Nullen“ über sogenanntes „Bitwackeln“ an der RS-232 herstellt, d.h. dass die Daten nicht über ein Protokoll an die Schnittstelle geschickt wird, sondern die Pins der Schnittstelle vom steuernden
in „Stand-Alone ISP-Flasher für AT89S über RS232“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
abb_sanftanlasser_handbuch_2CDC132002M0101.pdf
Abkürzung IP (International Protection = Internationaler Schutzcode) gibt anhand einer zweistelligen Zahl den Schutz vor Umwelteinflüssen an: die erste Zahl gibt den Schutz gegen Kontakt und Eindringen von Festkörpern, die zweite Zahl den Schutz des Motors gegen Wasser an. Die Motorseiten sind gemäß der
in „Santanlauf 400V für zwei Motoren?“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
SC93F8331M16U_C221434_deu.pdf
Logo Benutzerdefiniertes Logo P 0 Paritätsflagge. Dieses Flag ist der Paritätswert der Anzahl der Einsen im Akkumulator ACC. 1: Die Anzahl der Einsen in ACC ist eine ungerade Zahl 0: Die Anzahl der Einsen in ACC ist eine gerade Zahl (einschließlich 0) Datenzeiger DPTR (82H, 83H), DPTR1 (84H, 85H) und
in „Saunasteuerung "smart" machen - Taster aus Tastenfedern / Kontaktfedern kapazitiv“ · Haus & Smart Home ·

