
-
Datei
pegasus_5x7_font.bas
text screen with 15 x 7 characters using ' 5x7 Font. ' Display Controller Type: ST7626 ' Tested on ATMega8, 70% Flash used. Internal Oscillator 1 MHz. '############################################################### $crystal = 1000000 $regfile = "m8def.dat" $framesize = 10 Const Fontbreite = 5 '5x7Font
in „Mini-Farbdisplay (+mehr) für 1 Euro“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Minimalistischer_GPS_Logger.pdf
Streichholzschachtel werden In meinem Mustergerät habe ich statt einer Box mit 3 NiMH AAA Akkus einen 1000 mAhLi-Ion-Akku vorgesehen. Da der Logger im Mittel nur 25 mA beansprucht, reicht für die 16 h Speicherkapazität auch ein kleinerer 500 mAh-Li-Ion-Akku aus. Damit lässt sich gegenüber dem verwendeten Akku
in „Minimalistischer GPS-Logger ohne µC und SD-Karte“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_ADC_UART_05.c
>> 8 ); UBRRL = (uint8_t)UART_UBRR_CALC( UART_BAUD_RATE, F_CPU ); } Init_ADC() { ADMUX |= (1<<REFS1) | (1<<REFS0); // interne Referenzspannung nutzen // Activate ADC with Prescaler 16 --> 16Mhz/128 = 125kHz ADCSRA = _BV(ADEN) | _BV(ADPS2)|(1<<ADPS1)|(1<<ADPS0); // Select pin ADC0 using MUX ADMUX
in „Problem PWM_ADC_UART senden -> hterm“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AVR_Stamp_sheet_V1_1.pdf
AD3)PA3 49 A2 ARESET 2 2 +5V_Ext C4 (AD2)PA2 A1 A18 /PE4 62 AREF (AD1)PA1 50 3 3 64 AVCC (AD0)PA0 51 A0 D0 4 4 A17 /PE3 100n 63 AGND D1 5 5 A16 / PE2 17 PB7 D2 6 6 A15 VCC (OC0A/OC1C/PCINT7)PB7 16 PB6 D3 7 7 A14 (OC1B/PCINT6)PB6 PB5 D4 A13 21 VCC
in „Z180-Stamp Modul“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Temp_LCD.c
main(void) { DDRB = 0x00; PORTB= 0xFF; //ADC PORT DDRC = 0x00; PORTC= 0x3F; //LCD/LED PORT DDRD = (1<<PD7); lcd_init(LCD_DISP_ON); lcd_clrscr(); // info ("1234567890123456") 16 char ! lcd_puts(" ATmega 8 V1.5\n"); // ADCSRA |= (1<<ADEN) | (1<<ADSC) | (1<<ADFR) | (1<<ADPS2) | (1<<ADPS0); // ADC on, free
in „DS18B20 + LCD + ATmega will nicht funktionieren“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
TWI_logger_readme.pdf
bei ca. 40uA (bei 4.5 Volt) bzw. ca. 20uA (bei 3.3V). Während der Messung werden für die Dauer von 1 Sekunde ca. 15mA aufgenommen. Bei einem Messintervall von 5 Minuten entspricht das einer mittleren Stromaufnahme von 15mA / 300, also etwa 50uA. Ein Batteriesatz mit 1000mAh sollte somit für eine Betriebsdauer
in „TWI-Datenlogger mit M88, PCF8583, AT24C512 (+ DS18B20) für den Batteriebetrieb“ · Projekte & Code ·
-
PDF
OURDSO_V2.pdf
PD4 K1 GND AD8065ART 8 330 PD12 PD11 3 5 U2 R23 PD14 11 12 PD13 R3 R4 1 3 GND C70 PD16 13 14 PD15 BNC 473 C72 1M 1M +5v 4 IN 7 0603 0603 PD18 15 16 PD17 3/35P 4 AD603AR 100pF PD20 17 18 PD19 GND R24 GND 19 20 5 1 PD22 21 22 PD21 P3 S1A050000 R6 0603 2 6 1 1 2 3 9 4 49 U8A PD6 23 24 PD7 470k R25 C73 100 GND GND U13 IO, (ASDO) 1 ASDI PD23 25 26 PD5 1 3 5 7 C74 1206 C75 C76 D D D Q Q Q Q MT48LC4M16A2-75 1 IO, (nCSO
in „Oszilloskop aus STM32 und FPGA“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Rollix_Core_SRAM.pdf
SEL_BT1 SEL_BT0 R2004 C2003 C2004 CAP 47N X7R 1206 SEL_BT1 R 4K7 KSD2001 Vcc5 Gnd Gnd 21 L 1 DIODE 1N4148SMD CAP 47N X7R 1206 2 5 CAP 47N X7R 1206 Gnd Gnd C nc Gnd 2 S2002 4 U2001 Vcc5 22 Vcc D nc 2 C C ATMEGA128
in „Externes SRAM Problem:“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Stamp_Doku.pdf
14 14 A7 MOSI TXA0 15 15 A6 MISO RXA0 16 16 A5 PB4 CKA0 17 17 A4 PB5 TXA1 18 18 A3 PB6 RXA1 19 19 A2 PB7 CKA1 20 20 A1 PG3 TXS 21 21 A0 PG2 RXS 22 22 /NMI nc PG1 CKS 23 23 /ZRESET PG0 /DREQ1 24 24 /BUSREQ SDA /TEND1 25 25 /BUSACK SCL /HALT 26 26 /WAIT nc nc /RFSH 27 27 PHI nc CLKO 28 28 /RD nc /INT0 29 29 /WR nc /INT1 30 30 /M1 nc /INT2 31 31 /MREQ GND 32 32 /IORQ
in „Z180-Stamp Modul“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Wattmeter.c
interrupt.h> #include <stdint.h> #include "Wattmeter.h" /* General Information: Microcontroller: ATMEGA8 The system clock oscillates at 2 MHz. */ //Global Variables volatile uint16_t Tick_P_el = 0, Tick_P_th = 0, mSecond = 0; volatile uint8_t Second = 0, Flag_m = 0; // Statemachine enum state_t State
in „3 versch. Impulse Zählen mit Atmega8“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan.pdf
0 C3 1 13 R1 IN C R1 OUT 12 RXD 1 2200µ/16V 1 R1 0 1 - SB560 1 2200µ/16V 2 8 R2 IN C R2 OUT 9 6 1k2 - 0 TXD 11 T1 IN V T1 OUT 14 2 12V/3A 0 2 W R16 GND GND 10 T2 IN T2 OUT 7 7 2 W B 39m V+ Zielschaltung 1 4
in „Akku-Lader mit AVR“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PULL_UP.asm
; ; Interne PULL-UP-WIDERSTÄNDE der Eingänge aktivieren ; Bernhard.Erfurt@gmx.de ; 03/2006 ; ATmega8 .include "m8def.inc" ; REGISTER definieren .def temp = R16 .cseg ;Beginn eines Code-Segmentes .org 0 ;Startadresse=0 ; Interrupt-Vektoren für ATmega 8 rjmp RESET ; Reset Handler reti ;rjmp EXT_INT0 ; IRQ0 Handler reti ;rjmp EXT_INT1 ; IRQ1 Handler reti ;rjmp TIM2_COMP ; Timer2 Compare Handler reti ;rjmp TIM2_OVF ; Timer2 Overflow Handler reti ;rjmp TIM1_CAPT ; Timer1 Capture Handler reti ;rjmp TIM1_COMPA ; Timer1 CompareA Handler
in „PULL-UP der Eingänge aktivieren Beispiel (Assembler) ATmega“ · Projekte & Code ·
-
Datei
lcd_ssd1306_gfx.c
if(x1 > x2) { temp = x2; x2 = x1; x1 = temp; temp = y2; y2 = y1; y1 = temp; } for (uint16_t i = 0; i < lenght; i++) { if(x1+i <= x2) lcd_drawPixel(x1+i, (m*(x1+i)+b), color); } } else { if(y1 > y2) { temp = x2; x2 = x1; x1 = temp; temp = y2; y2 = y1; y1 = temp; } for (uint16_t i = 0; i <= lenght; i++) { if(x1-x2 != 0.0){ lcd_drawPixel((y1+i-b)/m, y1+i, color); } else { lcd_drawPixel(x1, y1+i, color); } } } } void lcd_drawRect
in „SSD1306/1309 Library zum Darstellen von Text auf OLED Displays“ · Projekte & Code ·
-
Datei
Wii_Nunchuk_Komplett.asm
Headerdatei ;HHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHH ;Der ATmega8L laeuft mit 1,8418432 MHz und wird an 3,3V betrieben. ; ;Ein Wii Nunchuk (I2C mit 100kHz ) wird dazu benutzt mittels des Motrotreibers ;L298N, 5 Gleichstrommotoren und deren Bremsen, sowie ein Ventil
in „AVR8ASM TWI Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ALgAn102.bas
CLR R16 Memclr1: ST X+,R16 SBIW R24,1 Brne Memclr1 $end Asm Smpadr = Bufsadr ' T v O f [ ^ o b t @ Ì « Ý | C ^ ð ú » Remlen = Smplen - 129 ' T v O f [ ^ Ì g K m ã Ì Â ð Z b g Smpmod = 1 ' T v O è Ý [ h ð g K
in „Bascom .def not found“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
AVRxt.asm
; SLdt 2405031200 PIT-Interrupt auf AVR64EA28 ; avrasm2 .include "m4809def.inc" /* .include "AVR128DA28def.inc" .include "AVR64EA28def.inc" .include "AVR16EB28def.inc" .include "AVR32DD28def.inc" .include "m4809def.inc" */ .equ DIR_LED = VPORTA_DIR .equ IN_LED = VPORTA_IN
in „AVR64EA28: PIT-Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ProgrammV1.asm
================================ .include "m8def.inc" .def temp1 = r16 ; allgemeines temp Register, zur kurzfristigen Verwendung .def temp2 = r17 ; Low- Byte für 16Bit ADC-berechnung .def temp3 = r18 ; High-Byte für 16Bit ADC Berechnung .def AwertL
in „Analog zu PWM. Fehler im Programm?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
kunstobject.asm
1s dec r18 brne loop5_3 ldi r18,5 loop5_4: ldi r16,0b00000010 out PORTB,r16 rcall myWait_1s ldi r16,0b00000100 out PORTB,r16 rcall myWait_1s ldi r16,0b00001000 out PORTB,r16 rcall myWait_1s ldi r16,0b00010000
in „kunstobjekt mit Weiterschaltung per interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ixTDM-Schematic.pdf
GND 16 MISO LED1 LED2 LED3 SWITCH1 R1 C5 (PCINT4/MISO) PB4 17 SCK GND Res Semi 20 (PCINT5/SCK) PB5 7 QZ1 22p 10 GND AREF (PCINT6/XTAL1/TOSC1) PB6 8 16 MHz C10 R10 R8 R18 Cap Semi (PCINT7/XTAL2/TOSC2) PB7 Res
in „Sammelbestellung? Mini-Platine: 3 Kanal Power-PWM mit ATMega+IR+RS485“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
swBalancer.pdf
(OC1A) 13 2 3 R15 14 1k2 T2 8F 2,8V PB2(SS/OC1B) 15 R47 Optional für ext. Referenz PB3(MOSI/OC2) EL357N(A)(TA)-G 560 6 7 PB4(MISO) 16 8 1 k 17 8 R 4 PB5(SCK) 4 Q9 C IC1 IRLML6244 L ed 7 ci 0 8 4 1k2 2 d M D cip S V R48 P JP1 3 r 7 R32 33 33 + pe9 U1 33 R54R31 1 2 S M T1 3 4 Q8 D r S 330 1 4 F SpL 0 5 6 IRLML6244 P R12 R35 C5 + 8 Oe08 2 3 8 1k2 S 4 8F 2,8V 2 4 1 4M 560 3 0 R49 D O C 1 k P S L EL357N(A)(TA)-G R 4 R 2 7 X2-
in „SuperCap Balancer mittels µC“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
K1000uC_rev11_Schaltplan.pdf
C D M R Pin9 SCK GND M C Pin8 MISO - Pin7 MISO S Pin6 IC3 IC2 IC5 GND Pin5 SCK 74HC595 74HC595 GND ULN2803 Pin4 Pin3 col7 c7 Pin2 MOSI C C Q7' col0 C C Q7' col8 Pin1 /CS H T Q0 H T Q0 col6 c6 S S Q1 col1 S
in „Atmega 1284p, Gelegentlicher Absturz bei Einstecken SD-Karte“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ZX81_debug_drv.h
PG2 #define nRD 40 // PG1 #define nWR 41 // PG0 #define nRFSH 52 // PB1 #define nM1 53// PB0 // I/O space /* > Die Frage ist: kann man die auch aktiv zurück setzen? OUT 0FEh startet VSync und setzt CAS low. IN 0FEh auch, aber
-
Datei
bero_nocontrol_asm.asm
.nolist .include "m8515def.inc" ;Definition für ATmega8515 laden .list ;*** ;Registerdefinition .def ireg = r17 ;Inputregister .def regr = r18 ;Vergleichsregister rechts .def regl = r19 ;Vergleichsregister links .def oreg
in „Motor- und Hubmagnetsteuerung mit L298N“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
BLDC-_Controller.pdf
Supply V V Ref. Speed 4 V 5 + + + 9 9 5 0 5 6 k 5 PAD1 DC2 +5V R 1 6 R 1 6 L2 2 4 4 4 +U 44V +C21 +VIN 0+VOUT r r Art.Nr. 335411 1 5 6 + C23 D t D t 7 h 3 i 4 w 5 PAD2 Art.Nr. 801827 -VIN 3-VOUT L A L A V 3 h D m D l D DC/DC CONVERTER Art.Nr. 802550 + 0
in „BLDC- Controller 44VDC“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_PA0_Uvergl.asm
;ausgangsspannungsregelung nach stepdown ;pwm an atmega16 für 2 khz ;bei 4mhz taktfrequenz ;mit timer0 im fast pwm mode, 8 bit aufloesung ;pwm-signal liegt auf pb3 oc0 ;adc takt mittels aufruf in main ;werner / 16.2.12 .include "m16def.inc" .def v_akku = r22 ;Messwert Akku-Spannung PA1 .def temp1 = r16 ;temporäre Variable .def temp2 = r17 ;temporäre Variable .def v_store = r20 ;gespeicherte Wunschspannung am PWM-Ausgang .org 0x000 rjmp RESET ;External Pin, Power-on Reset, Brown-out
in „Hilfe Ladereglung Atmega16 Assembler“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_PA0_Uvergl.asm
;ausgangsspannungsregelung nach stepdown ;pwm an atmega16 für 2 khz ;bei 4mhz taktfrequenz ;mit timer0 im fast pwm mode, 8 bit aufloesung ;pwm-signal liegt auf pb3 oc0 ;adc takt mittels rcall ;werner/16.2.12 .include "m16def.inc" .def v_panel = r14 ;Messwert PV-Spannung PA0 .def v_akku = r12 ;Messwert Akku-Spannung PA1 .def i_panel = r10 ;Messwert PV-Strom PA2 .def temp1 = r16 ;temporäre Variable .def temp2 = r17 ;temporäre Variable ;.def wait2 = r18 ;Zähler .def v_akkupwm = r19 ;ermittellter Vorladewert ocr0 .def
in „Hilfe Ladereglung Atmega16 Assembler“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uarttest.asm
.include "m8def.inc" .def temp = r16 .def data = r21 .def add_l = r22 .def add_h = r23 .equ CLOCK = 8000000 .equ BAUD = 9600 .equ UBRRVAL = CLOCK/(BAUD*16)-1 ldi temp, LOW(RAMEND) ; Stackpointer initialisieren out
in „Undefined variable referenced...“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
TechnicalReference_IspV2.pdf
16 2.6 Betriebsmodi........................................................................................... 19 2.6.1 Bootloader Modus..................................................................
in „unbekanntes Board / Programmer ib-markl“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
FreePDF_XP_File.pdf
15 WR X2 7 PE5 (OC3C/INT5) PF0 (ADC0) 61 PF0 X14 45 U2A X3 8 PE6 (T3/INT6) X16 46 R1 DLP-USB245M 2 X4 9 PE7 (IC3/INT7) VCC X17 47 10k 1 VCC J3 X18 48 3 WR 33 21 PF0 R3 RESET RD 34 PG0 (WR) VCC 52 10 CON109 PF1 49 MM74HC02 PG2 43 PG1 (RD) VCC 64 9 CON108 PF2 50 GND 15k PG2 (ALE) AVCC 62 8 CON107 PF3 51 U2B RESET 20 AREF R2 7 CON106 PF4 52 RESET 330E 6 53 5 PEN 1 PEN GND 22 5 CON105 PF5 54 4 GND 53 4 CON104 PB5 55 6 23 XTAL2 GND 63 3 CON103 PB6 56 24 XTAL1 A 2 CON102 PB7 57 MM74HC02 VCC 1 58 U2C Q1 ATmega128-16AI V1 CON10 59 8 LED 60 10 V2 + C4 C5 C6 C7 C8 CON64
-
Datei
Lauflicht.asm
;Projekt Lauflicht mit Timer1 16 Bit und rol mit Carry ;Timer1 ist ein 16 Bit Timer 0-65535 ;Mit Taster PB0 Umschaltung der Laufrichtung L,R ;Mit Taster PB1 läßt sich die Anzahl der durchlaufenden LEDs verändern 2-8 ;Mit Taster PB2
in „Noch ein Lauflicht auf Atmega8 in Assembler“ · Projekte & Code ·
-
Datei
empfaenger.asm
: ATmega8 ;| Takt : 3,6864 MHz ;| Sprache : Assembler ;| Datum : ... ;| Version : ... ;| Autor : Joachim Haß ;+---------------------------------------------------------------------- .include "m8def.inc" ;+-
in „Empfänger- Servosignal mit Atmega 8 auswerten“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
schaltplan.pdf
IC2 12VAnschluß F IN DOUT 0 G n 1 0 2 0 R9 T4 K8 K17 C 1 7805 C 1 1K BD241C FenstermotorLinks C4 C5 R10 T5 R7 T2 1K BD241C Zündung/Blinker 10nF C6nF 1K BD241C R11 T6 K9 K5 R8 T3 10nF 1K BD241C IC1 1K BD241C PC5 FenstermotorRechts PC6
in „Schaltvorhaben mit ATMega8, brauche diverse Infos“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
adc.txt
Taktfrequenz des AVR: 4 MHz # ;# # ;# CS-SOFT # ;########################################### .include "m8def.inc" ;Atmega8 ;.include "2313def.inc" ; Viele definierte Register werden nicht gebraucht .DEF rd1lh = R0 ; LSB Divident Multiplikator 1 (8 Bit) .DEF rd1l = R1 ; LSB Divident Multiplikator 1 (8 Bit
in „ADC-Atmega8 umrechnungsproblem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Akkulader4.bas
0 Minuten = 0 Messzaehler = 0 Call Set_daconverter(300) 'Strom 300mA einstellen Enable Compare1a 'Interrupts für weiteren Ablauf aktivieren Enable Interrupts End If While Status <> 0 ' in dieser Schleife verharren, bis Status auf Ende (0) gesetzt wird If Flag1 = 1 Then
in „AVR resettet auf mysteriöse Art“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test1.c
Svedic David Company : Germany Comments: Chip type : ATmega16 Program type : Application Clock frequency : 11,059200 MHz Memory model : Small External SRAM size : 0 Data Stack size : 256 *****************************************************/ #define TWINT 7
in „Fehler bei AD-Wandlung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Balkon.bas
Programmes : Steuert die elektrischen Anlagen des Gartens und des Balkons. ' 'Mikrocontroller : ATMEGA 32-16PU ' 'Programmierer : Markus Mahr '----------------------------------------------------------------------------------------- Waitms 500 $regfile = "m32def.dat" 'Definition des µ $crystal = 4000000
in „KS0066 mit 4Bit ansteuerung?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
/* m18st05b serial VFD * * example for AVR ATMega8(L) * * UART code comes from mikrocontroller.net wiki * */ #ifndef F_CPU #define F_CPU 10000000 // my devboard uses a 10MHz XTAL #endif #include <stdio.h>
in „Futaba m18st05b serielles VFD (Medion MD8800)“ · Projekte & Code ·
-
Datei
DIV_32_32.asm
; DIVISION 32-BIT durch 32-BIT ; 04/2006 ; Bernhard.Erfurt@gmx.de ; ATmega8 .include "m8def.inc" .def DIVIDENT_L_L = R16 .def DIVIDENT_L_H = R17 .def DIVIDENT_H_L = R18 .def DIVIDENT_H_H = R19 .def DIVISOR_L_L = R20 .def DIVISOR_L_H = R21 .def DIVISOR_H_L = R22 .def DIVISOR_H_H
in „DIVISION 32 BIT / 32BIT Beispiel (Assembler) ATmega8“ · Projekte & Code ·
-
PDF
VNC_AVR_Stromlaufplan.pdf
8 7 6 5 4 3 2 1 Weitere Informationen zu VNC1L VDIP1 mit VNC1L unter: www.vinculum.com Mikrocontroller VCC U1 SPI-Slave Firmware: VDAP V3.66 oder höher ATmega644 (DIP-40) D 13 XTAL1 SCL PC0 22 D1 CS D 23 SDO SDA PC1
in „SPI Schaltplan !Hilfe!“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SINUS_COSINUS.asm
; Bernhard.Erfurt@gmx.de ; SINUS und KOSINUS - FUNKTION ; 05/2006 ; ATmega8 .include "m8def.inc" ; REGISTER .def temp = R16 .def temp1 = R17 .def temp2 = R18 .def temp3 = R19 .def temp4 = R20 .def temp5 = R21 .def temp6 = R22 .def temp7 = R23 .def temp8 = R24 .def temp9 = R25 .cseg ;Beginn eines Code-Segmentes .org 0 ;Startadresse=0 ; INTERRUPT-VECTOREN für ATmega8 rjmp RESET ; Reset Handler reti ;rjmp EXT_INT0 ; IRQ0 Handler reti ;rjmp EXT_INT1 ; IRQ1 Handler reti ;rjmp TIM2_COMP ; Timer2 Compare Handler reti ;rjmp TIM2_OVF ; Timer2 Overflow Handler reti ;rjmp
in „SINUS - COSINUS / KOSINUS - BEISPIEL (Assembler) ATmega8“ · Projekte & Code ·
-
 Bild
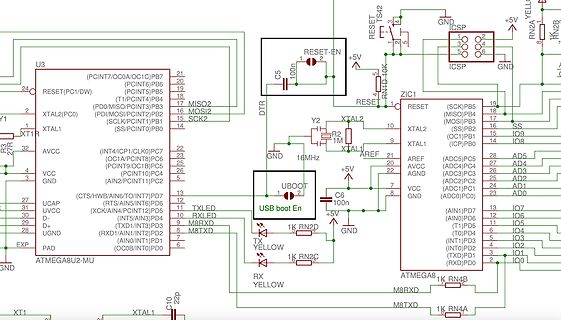
Ausschnitt eines Schaltplans mit ATmega8 Mikrocontroller
U3 ATMEGA8U2-MU, RESET(PC1/DW), XTAL2(PC0), SCLK(PC1), SS(PC0), MISO(PB3), MOSI(PB4, PB3), SCK(PB2), INT4(PC7), OC1A(PB6), PCINT9(OC1B)PC5, AIN2(PC11), C/T(WB/AIN6/TO), INT7(PD7), UCAP(PD6), D+, D-, UGND, EXP, PAD, XT1, XTAL1, VCC, GND, 16MHz, AREF, AVCC, AGND, ADC5 bis ADC0, USB boot En, TX YELLOW, RX YELLOW, ICSP, RN2A, RN2B, RN2C, RN2D, RN4A, RN4B, M8RXD, M8TXD, 10k, 100n, 1M, 22p
in „Arduino stürzt bei zweiter VCC ab“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne
-
Datei
Versuch.txt
$regfile = "m8def.dat" ' ATmega8L 8PU $crystal = 3686400 ' für myAVR Board USB $baud = 4800 ' NMEA Schnittstelle Config Lcd = 16 * 2 Config Lcdpin = Pin , Db4 = Portd.4 , Db5 = Portd.5 , Db6 = Portd.6 , Db7 = Portd
in „Garmin und Atmega8“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_PA0_Uvergleich-IVT2-239ms.asm
;ausgangsspannungsregelung nach stepdown ;pwm an atmega16 für 3,906 khz ;bei 4mhz taktfrequenz ;mit timer0 im fast pwm mode, 8 bit aufloesung ;pwm-signal liegt auf pb3 oc0 ;13.2.12 .include "m16def.inc" ;.def v_panel = r14 ;Messwert PV-Spannung PA0 .def
in „Hilfe Ladereglung Atmega16 Assembler“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_PA0_Uvergleich-IRQ4-239ms.asm
;ausgangsspannungsregelung nach stepdown ;pwm an atmega16 für 3,906 khz ;bei 4mhz taktfrequenz ;mit timer0 im fast pwm mode, 8 bit aufloesung ;pwm-signal liegt auf pb3 oc0 ;13.2.12 .include "m16def.inc" ;.def v_panel = r14 ;Messwert PV-Spannung PA0 .def
in „Hilfe Ladereglung Atmega16 Assembler“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
pjb_leichter-start-bascom_de.pdf
geschaltet) - 1 Lichtsensor (als Spannungsteiler geschaltet) Pinbelegung ATmega8 Stefan Hoffmann Leichter Start mit BASCOM und myAVR Seite: 4/14 Die Vorgehensweise 2 Die Vorgehensweise Der Ablauf des Programmierens
in „LCD Ansteuerung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
RS485_NODE.pdf
PB2(SS/OSC1B/PCINT2) 9 PD5 3 R5 MOSI 15 (T1/OC0B/PCINT21)PD5 2 PD4 VCC 2 RST MISO 16 PB3(MOSI/OC2A/PCINT3) (XCK/T0/PCINT20)PD4 C C4 1 RESET PB2 SCK 17 PB4(MISO/PCINT4) 1 PD3 C GND 1k PB5(SCK/PCINT5) (INT1/OC2B/PCINT19)PD3 PD2 100n LM809M3-4,63 C5 (INT0/PCINT18)PD2 32 GND 7 PB6(XTAL1/TOSC1/PCINT6) PD1_TxD 22p 2 (TXD/PCINT17)PD1 31 Y1 (RXD/PCINT16)PD0 30 PD0_RxD GND QUARZ 29 RST C6 1 8 (RESET/PCINT14)PC6 GND 22p PB7(XTAL2/TOSC2/PCINT7)
-
Datei
RP6RobotBaseLib.h
status register: union { uint8_t byte; struct { unsigned move_L:1; unsigned move_R:1; unsigned overcurrent:1; unsigned reserved:5; }; } motion_status; extern uint8_t mleft_dir; extern uint8_t mright_dir; extern int16_t mleft_power; extern int16_t mright_power; #define
in „PIC < > AVR (mit IIC)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Warenkorb.txt
1/4W 10K;10 MKS-2 100N;5 MKS-4 10N;5 RAD 1.000/16;1 AX 100/25;5 RAD 10/35;10 PT 10-S 10K;3 1/4W 1,0M;10 KERKO 100N;5 KERKO 27P;5 1/4W 1,0K;10 LED 5MM GN;8 B80C1500RUND;2 1/4W 100K;10 1/4W 330;10 MKS-4-100 47N;5 µA 7805;2 1/4W 360;10 1/4W 470;10 RAD 470/63;1 1/4W 3,3K;10 8,0000-HC49U-S;1 ATMEGA 8515-16 D;1 KERKO 33P;5
in „Anfänger Sortiment“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Impulszaehler16L.asm
************************************************************************ ;Interrupts zaehlen mit Atmega 16L ; ;weitere Beschreibung des Programms erfolgt spaeter ;********************************************************************************** .include "m16def.inc" .cseg ;Beginn des Code-Segments .
in „Tabellen in Assembler für Atmega 16“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Commexec.inc
;------------------------------------------------------------------------- ; Command Interpreter ATMega128 !!! ;------------------------------------------------------------------------- ;input: Y: input buffer ;output: addrh, addrl: 16 bit hex value ; T = 1 if question mark found exec_command: ldi a0
in „AVR Bootloader“ · Projekte & Code ·
