-
Thread
Initialisierung TJA1054
mir immer der ERR Ausgang aktiv ist. Die Schaltung besteht aus einem ATMEGA32, einem CAN Controller MCP2515 und dem besagten Transceiver. Sofort nach Einschalten werden die Eingänge /STB und EN des TJA1054 auf 1 gelegt, um in den normal Mode zu gehen. Nun habe ich gelesen, dass wenn die Eingangspegel
-
Thread
KFZ Can-Bus System Entkoppeln / Trennen von anderem System
ist jedes gerät im Media Bus ein Transceiver? also Empfangen und senden. nicht nur zuhören.. der MCP2515 CanBus Shield kann dies ja. wen ich Das Modul nun nur als neuen Teilnehmer einspeisse nach dem CID ? sollte doch gehen.. dann gehen die BUS Daten normal durch den BUS. -vom Body Controll
-
Thread
UART Software Flow Control Befehle werden ignoriert
Problem mit der seriellen Verbindung hänge. Ich verwende einen atmega168 in Kombination mit einem MCP2515 um die Daten auf den CAN-Bus zu schreiben. Der atmega nimmt dabei die Daten über UART vom PC entgegen und legt sie momentan noch byte-weise auf den Bus, wo sie ein anderer atmega32 empfängt und
-
Thread
Spannungsversorgung für Bussystem
eigentlich eine Eigenentwicklung und nicht etwasa Fertiges wie >z.B. CAN? Ich verwende ja dabei CAN (MCP2515) >Wie sind denn die Signalpegel auf dem Bussystem? Verträgt es auch >Gleichtaktspannungen, d.h. dass die 0V der Teilnehmer etwas >unterschiedlich sind? Ich gehe einmal davon aus, dass das
-
Thread
SJA1000 CLK_OUT unerwartetes Verhalten
Liebe CAN-Freaks, Ich steige gerade von ATMEGA162/MCP2515 auf AT90CAN und SJA1000 um :-) Den SJA habe ich an das XMEM interface von AT90CAN angeschlossen und setze !CS noch "per Hand" da ich mit dem Adressdecoder noch nicht zurecht komme. Um nun zu
-
Thread
Probleme mit CAN-Bus und ESP32
wieder Probleme. Kann es sein dass die CAN-Library "schlecht" ist <- wobei diese auf die Renommierte MCP2515 basiert. Ich suche immer noch nach Debugging-Möglichkeiten. Bzw. Ideen was ich falsch gemacht haben könnte. Morgen versuche ich einen Versuchsaufbau auf einer 5m Strecke mit 10 oder besser
-
Thread
CAN Bus Switch
CAN-Switch mit mindestens drei Ports muß also her. Wie tut man det jetzt am Besten machen? Dreimal MCP2515 + ATMega hätt ich noch auf Lager. Dazu noch ein paar Taster/LEDs. Schon ist die Lochrasterplatine fast voll. Dabei soll das Teil ja eigentlich auch noch den Strom auf den Bus geben. Also wenigstens
-
Thread
MAtlab und Mikrocontroller
von Conrad (ist schon etwas angestaubt), der SHT11 von Sensirion, den CAN-Treiber des atcanxxx, den MCP2515 (I/O) und das Grafikdisplay EDIP320TP. Bei dem Grafikdisplay sollen die Touch-Tasten als Modelltriggereingänge umgesetzt werden. Die Treiberimplementierung berücksichtigt dabei die HW-Trennung
-
Thread
Verkaufe Bauteile
10x PCF8574, SOIC, I²C Erweiterungsbaustein, á 0,8€ 1x AD7705, DIP, 16 Bit 2 KAnal ADC, á 5€ 3x MCP2515-E, DIP, CAN Controller, á 1,5€ 2x 24C512, DIP, 512k I²C EEprom, á 1,5€ 2x 24C1024, DIP, 1024k I²C EEprom, á 3€ 3x 24FC1025, DIP, 1024k I²C EEprom, á 3€ Versandkosten 1€. Bei Interesse
-
Thread
Temperatur über CAN Bus übertragen
schachtelt. Schwierig ist die fehlende Flusskontrolle. Macht zwar Broadcasts möglich, aber: Der MCP2515 z.B. hat nur zwei Empfangspuffer (plus MAB), heisst der Empfänger muss einen ersten Frame abholen bevor ein dritter angekommen ist. Und wenn am selben SPI-Bus noch ein Display hängt muss man ziemlich
-
Thread
Signalübertragung über 300 Meter
Nein, das kostet keine 10 Euro. Si6721 - 1,31 RECOM R1SE - 2,57 ATA6560 - 0,24 MCP2515 - 1,35 5,47 in 25er-Stückzahlen einschließlich Spannungsversorgung und µC. Noch ein bisschen Hühnerfutter, dann sind das unter 6 EUR - unrabattierter Mouser-Preis, dein Bestücker zahlt die Hälfte
-
Thread
USB-Treiber Programmieren
dann der PC/Notebook. Es könnte so aussehn: PC <--USB--> FT232R <--UART--> TriCore <--SPI--> MCP2515 <--CAN--> Seteuergeräte
-
Thread
6 Kanal PWM, unabhaengig Frequenz und Duty cycle variierbar
muss implementiert werden, auch Treiber Chips - CAN Bus (overkill, aber die CAN Controller, z.B. MCP2515 scheinen einem die Arbeit abzunehmen). Problem mit ATXMega 5/3.3V Habt Ihr speziell fuer die PWM Generierung Ideen wie dies "einfach" zu realisieren ist? Herzlicher Gruss, Thom
-
Thread
STM32 ST-Library Pro oder Kontra
beispielsweise ein Treiber für UART, mit sehr ähnlichem Interface bei LPC2000, STR9, STM32. Ebenso CAN für AVR/MCP2515, LPC2000, PIC16, STM32. Das lohnt sich aber nur, wenn sich ein einheitliches Interface nach oben anbietet und die Varianz der Funktionalität der Hardware sich verbergen lässt. Bei SPI scheint
-
Thread
Unterstützung - eigenes CAN Protokoll
CanOPEN war mir schlicht zu kompliziert, ich wollte das in einem Mega8 unterbringen und weder der MCP2515 noch der LPC2129 können etwas mit Message-Objekten anfangen (BasicCAN). Ich verwende dafür die erweiterte 29-Bit-Adressierung. Aufgeteilt in <n1> Bits Quelladdresse inkl. einer Broadcast-Adresse
jeder Teilnehmer und speichert die Nachricht zwischen (macht i.d.R. das CAN-IC wie z.B. SJA1000 oder MCP2515 oder die im µController integrierte Peripherie), schaut sich die ID der Nachricht an, vergleicht diese ID mit der Akzeptanzmaske und dem Akzeptanzcode (mittels deren du einstellen kannst, welche
-
 Bild
Foto einer blau bestückten Leiterplatte mit Messungen
3v3, 5v, 0,3 V, 1,67 V, MCP2515, INT, SCK, SI, SO, CS, GND, VCC, MP4560, OUT, VIN, EN, GND

-
Thread
SPI ATmega8L Beschleunigungssenor
Vielleicht hilft Dir ja folgende Seite http://www.kreatives-chaos.com/index.php?seite=mcp2515_reg Dort wird ein anderes SPI device (ein CAN-Controller) mit einem AVR angesteuert. Beispiel-Code in CD. -- Dirk PS: Wie kommst Du in die Lage ohne programmieren zu können so etwas
-
 Bild
Blockschaltbild einer CAN-Bus Schnittstelle mit Optokoppler
ATmega, SPI I/F, Opto-Koppler, GND-1, GND-2, MCP2515 CAN Module, SPI I/F, CAN-Bus, CAN-Bus Buchse, 19V DC mit GND-2, GND-2

-
Thread
Asynchrone Kommunikation mehrerer Slaves zu Master
Das einfachste ist ein kleiner CAN Bus. Als Controller hat sich der MCP2515 bewährt. http://de.wikipedia.org/wiki/Controller_Area_Network
-
Thread
Controllerauswahl für BLDC-Ansteuerung
wäre eine CAN-Schnittstelle wünschenswert – einen zusätzlichen externen CAN-Controller (wie z.B. den MCP2515) würde ich aus Platz- und Kostengründen gerne vermeiden. In den letzten Tagen habe ich mich im Netz umgesehen und mir einige Möglichkeiten angesehen: Als erstes sind hier die STM32F100/STM32F103
-
Thread
Declaration von stucts
Hallo Leute ich habe mir gerade einen Treiber für den CAN Controller MCP2515 geschrieben. Ich habe nur noch ein kleines Problem bevor ich endlich das Testen anfangen kann. und zwar brauche ich eine stuct um die verschiedenen Parameter für die CAN Botschaft einzustellen
-
Thread
[OS-HB] Richtlinien für Hutschinenkomponente...
kann man das Programm ja per ISP einspielen. Als Can Controller verwende ich vorerst einmal den MCP 2515 und den PCA 82C250
-
 Bild
Screenshot der Website mikrocontroller.net mit Artikel und Forenbeiträgen
Pico SDR Aktuell: 2m Ausbildung Optimierung RS485-Bus Wofie Dioden auf GND bei Colpits Oszi CAN und MCP2515 Pfwd preft Mittels U I und phase berechnen Auftrag für Modellrechner Steckverbinder für Instrumentenmikrofon C-Control IDE Letzte Änderungen HyperCon 2025 – Beschäftigung für Elektroniker?

-
 Bild
Grüne Leiterplatte mit Arduino Nano Steckplatz und CAN-Schnittstelle
Nano USB IN2 210 1-WIRE R8 + -5V GND POT-2 POT-1 SDA SCL IN1 DOOR C2 U1 L1 D1 TJA1050 SPI CAN Module MCP 2515 24V Z1 C1 279A8A_YG CAN L

-
 Bild
Grüne Leiterplatte mit Arduino Nano und SPI CAN Modul
T1, Z7, Z3, +12V, Z4, D2, +24V, +FAN, eStop, LED+, POT-1, POT-2, +5V, SDA, SCL, C2, SPI CAN Module, MCP 2515 & TJA1050, 2709848A_Y6, CAN, L, H

-
 Bild
Flipper Add-On CANBus Produktseite
V1.2 J1 J3 Attention: to enable pick up i country: United States, State N This Add-On along with the MCP2515 CAN bus app network. You can read messages that are transmit network, and catch any message/package to then address. Making the app a nice tool for analysis, er

-
Thread
Linux oder nicht
starten, aber nicht darauf warten, dass er beendet (das sind die Momente in denen man merkt, dass der MCP2515 vielleicht doch keine gute Wahl war). > 3: Kann ich meinen Ringpuffer verwenden oder hat Linux dann automatisch > einen Ringpuffer durch eigene Speicherverwaltung. Sowas wie kfifo? > 4
-
Thread
Welcher ARM ist für mich der Beste?
nicht). So dass ich z.B. erstmal auf CAN verzichten kann (und falls doch, dann habe ich noch ein paar MCP2515 rumfliegen) Ich glaube, ich bestell mir erst mal dieses Board http://shop.mikrocontroller.net/csc_article_details.php?nPos=0&saArticle[ID]=72&VID=mC19xT06e6HhN6Xj&saSearch[word]=&saSearch[category
-
Thread
Reichelt: Was ich gerne im Programm hätte
finde ich super. Meine Wunschliste: - Eisen III Chlorid + Entwickler von Bungard - CAN-Bus IC MCP2515 - schnelles 128kByte SRAM (für 16MHz...) - PLL IC MC145151 - DCF77 Modul - Drehimpulsgeber - FTDI USB Chips - CF Stecker - MMC Stecker - AT90CAN128 (wenn verfügbar) - 10bit oder 12bit DA-Wandler
gibt.... warum die allerdings unter CAN-Bus-Controller einsortiert ist, ist mir fraglich =) Der MCP2515 wurde gewünscht und ist nun auch da.
-
Thread
Bit setzen in C Gesperrt
Finde ich besonders lustig. > Was ist damit gemeint. Hardware: Man nehme beispielsweise einen MCP2515 oder ENC28J60. Einzig der Code für die SPI-Hardware ist abhängig vom Microcontroller, der Rest nicht. Ähnlich auch DS18x20, allerlei Realtime-Clocks, EEPROMs, Dataflashes, FRAMs usw. Software
-
 Bild
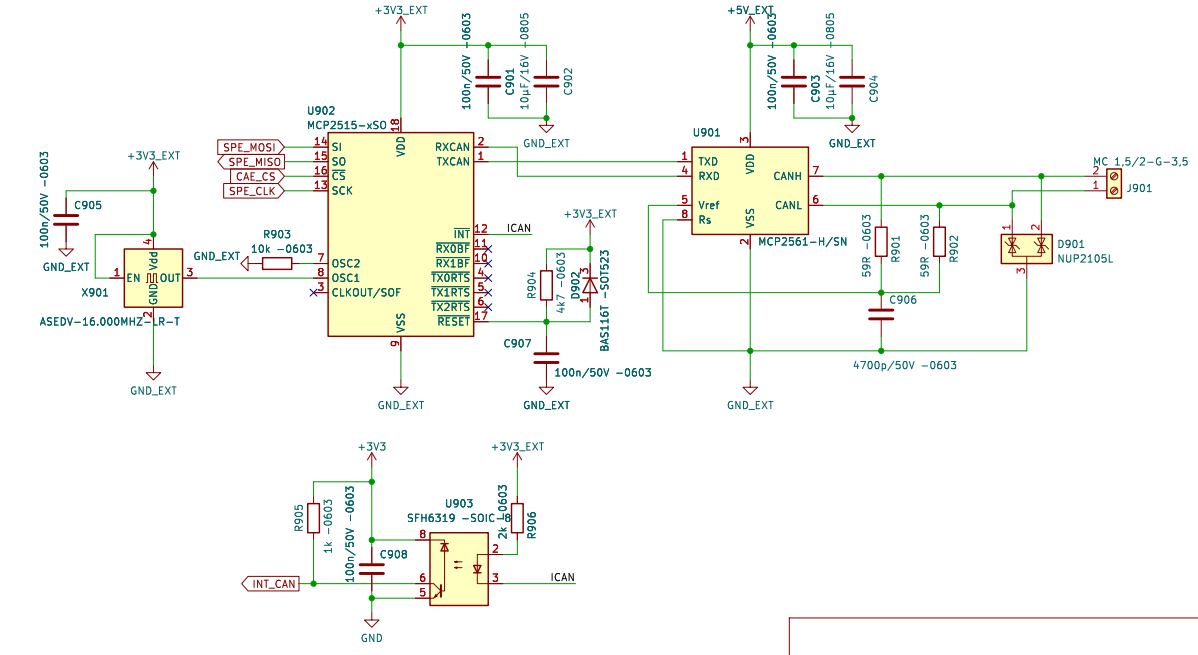
Schaltplan eines Mikrocontroller-Systems mit CAN-Schnittstelle
+3V3_EXT, C905, 100n/50V -0603, GND_EXT, U902 MCP2515-xSO, 14 SI, 15 SO, 13 CS, SCK, 2 RXCAN, 1 TXCAN, R903 10k -0603, X901 ASEDV-16.000MHZ R-T, 12 INT, 11 RXBF, 10 TXBF, 9 TXOSC, 8 OSC1, 7 OSC1, 6 CLKOUT/SOF, 3 RESET, VSS, GND_EXT, +3V3_EXT, U903

-
Thread
200 I/Os Modular mit AVR verbinden
eigentlich bietet der genau das, was ich brauche). Die Module kriegen dann alle einen ATmega162 + MCP2515 soweit klar. Der Master soll jetzt aber den CAN-Bus und Ethernet bedienen. Muss ich jetzt z.B. einen AT90CAN128 nehmen und diesen mit SPI an einen ENC28J60 anbinden, oder kann ich auch zwei Controller
-
Thread
Mit MC auf CAN-Bus im Auto zugreifen?
Controller mit CAN (z.B. LPC2129, AT90CAN128) oder "irgendeinen" Controller+externem CAN-Controller (z.B. MCP2515) dazu CAN-Transceiver (im Innenraum typisch "fail-save" Transceiver) zum physikalischen Anschluss an den Bus. Software: CAN-Controller in listen-only und immer damit betreiben, beim Init auf Busgeschwindigkeit
-
Thread
CAN-Bus Kollision-Symulation
aufwändig, aber machbar: trenne das Radio vom CAN, setz einen kleinen MC mit 2 CAN-Controllern dazwischen (MCP2515), alle Botschaften in beiden Richtungen durchreichen, nur die Botschaft zum Abschalten wird vom MC geschluckt und in den Datenhimmel geschickt. Dauerplus am Radio brauchst du natürlich auch noch
-
 Bild
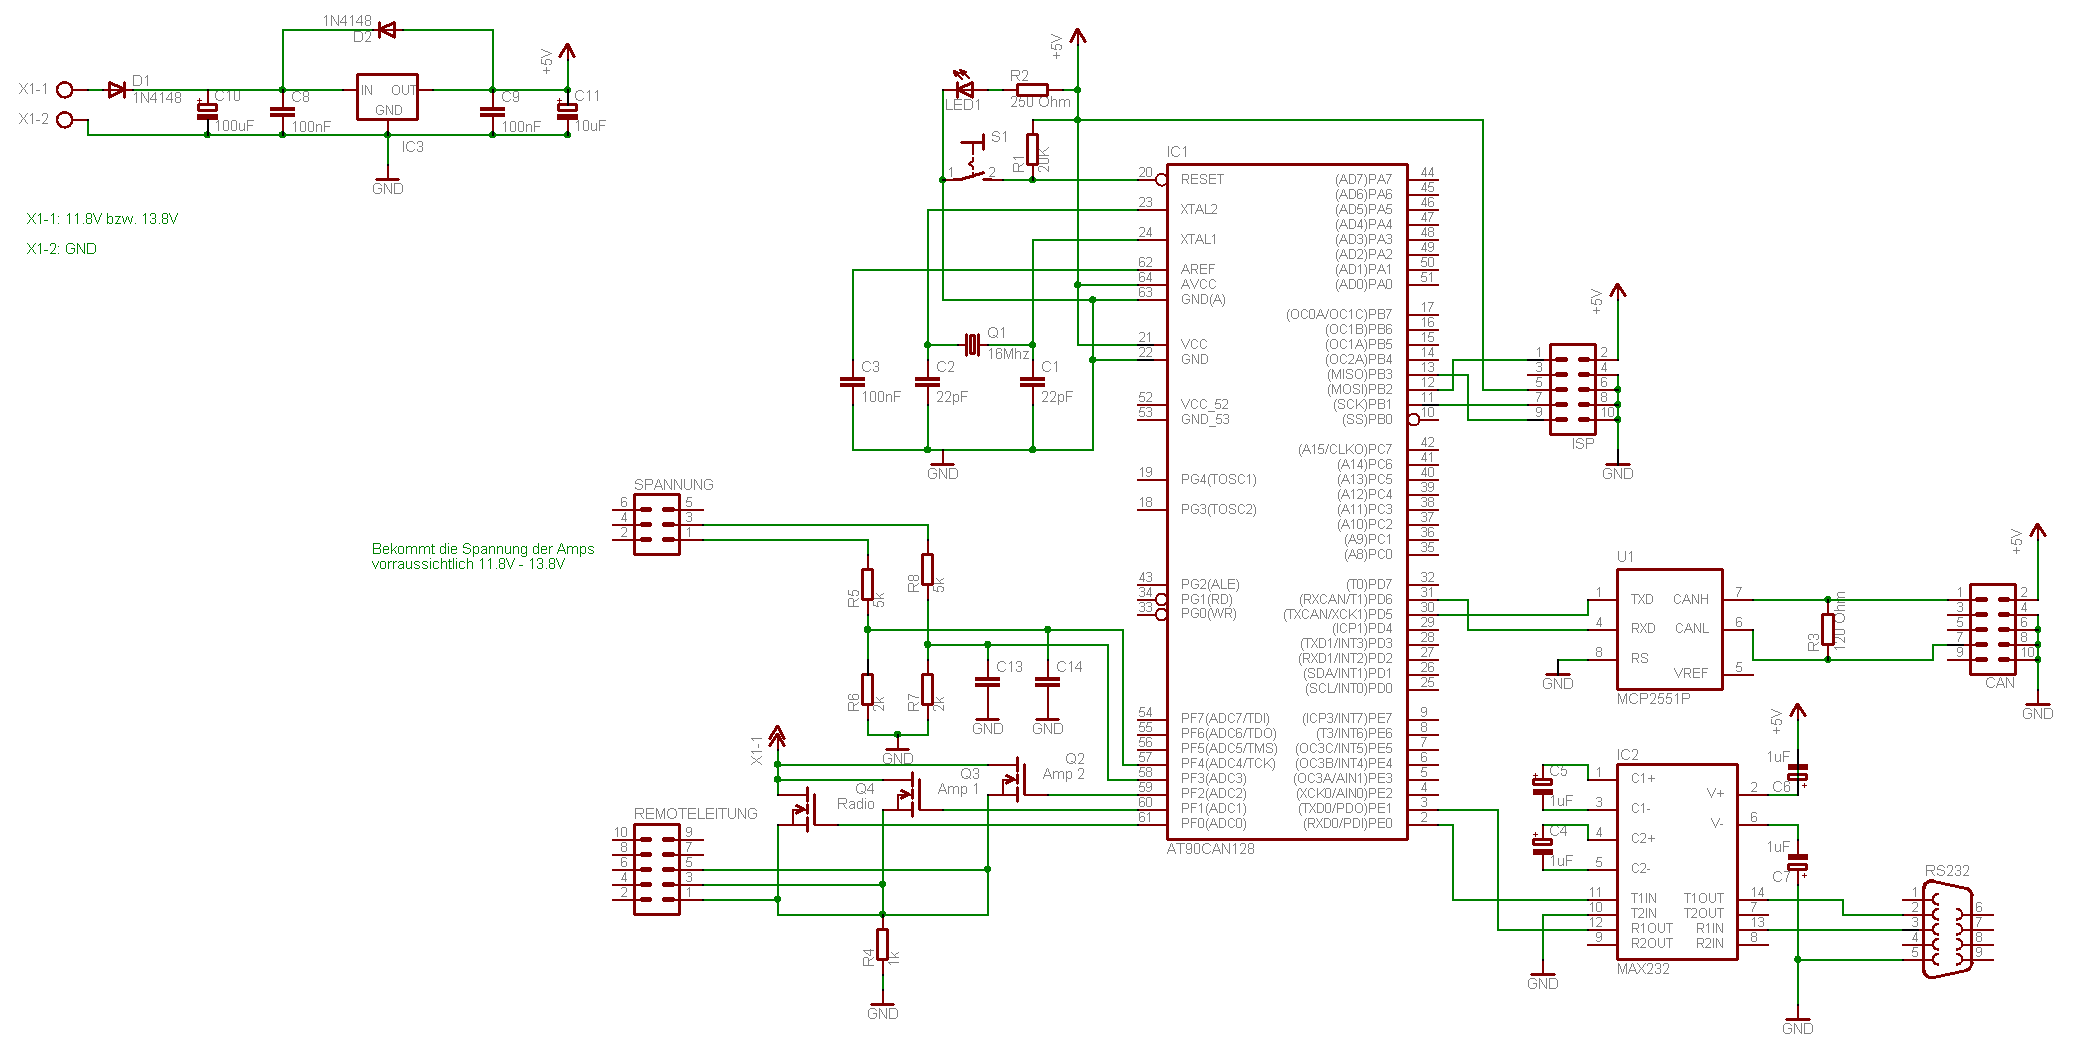
Schaltplan mit AT90CAN28 Mikrocontroller
R0 bis R7 REMOTELEITUNG Radio Amp 1 Amp 2 Q2 Q3 Q4 C13 C14 C15 AT90CAN28 U1 TJD CANH CANL RS VREF MCP2515 U2 C1+ C1- V+ C2+ C2- T1N T1OUT R1OUT R2IN MAX232 RS232
-
Thread
Hausbus RS485 erste Schritte sind getan
Preis macht er allemal wett. Für einen CAN-Bus brauchst Du zusätzlich zum Treiber noch z.B. den MCP2515 und hast dann keine Probleme mehr mit Kollisionen etc. (ich weiss, die sind lösbar. Das Ding kostet 2,50€, dafür sparst Du Dir viel Zeit beim Protokoll. So habe ich es gemacht und es noch nicht
-
Thread
Stromquelle 300mA/-50mA
mit dem DRV8833 endlich sauberer umsetzen. Ich hab also einen neuen Prototypen aus Pololu A*328PB, MCP2515/TJA1050, DRV8833 und zusammengesteckt und dann auch zusammengelötet. Dabei verwende ich jetzt einen 1,5Ω ISEN-Widerstand der 130mA Ventilstrom zulässt, zu dem ich mit einem IRLML6244 noch zwei parallele
-
Thread
HAP Home Automation Project
Controll-Interaface: 4X20 Display, 4 Eingabetasten, RC5 Decodierung,UART. Basis Atmega8 (viel zu klein),MCp2515. Softwaremenue, Rollläden ansteuern, Relais ansteuern, Uhrzeit-/ Datum-/ Temperaturanzeige CAN Universalinterface, konfigurierbar als input, output, handy interface, Can to Rs232,Rolladensteuereung
-
Thread
Mehr als zwei externe Interrupts
die sind sehr gut geeignet, um externe Peripherie-Chips anzuschließen, z.B.: SJA1000, LAN91C96, MCP2515, ENC28J60, PCF8574. Gerade bei Peripherie mit I2C- oder SPI-Anbindung spart ein Interruptpin Zeit. Und z.B. CAN mit 1MBit ist gegenüber dem schneckenlahmen Menschen Warp-schnell, da bringt
-
Thread
Loew Power Hausbus
nachdem mein Buesslein nu so ein Jahr laeuft... empfehlenswert: Mega88 + MCP2515 + PCA82C250 die komplette Kette kann im Ruhezustand in den Tiefschlaf geschickt werden und wacht problemlos wieder auf wenn ein Paket kommt. Spaetestens das 2. kommt durch, daher vorher ein nutzloses
-
Thread
DCF77 Uhr, zum X.ten Mal, jetzt mit SAF
Mein Atmega8 hängt am Clkout-Ausgang eines MCP2515, der mit 8 MHz getaktet wird, Vorteiler /1. Ich hab das ganze 2mal aufgebaut, das 2te mal allerdings mit ATmega16. Beide Systeme entwickeln eine Abweichung, der eine Aufbau etwas mehr als der andere
-
Thread
Grundlegende Fragen zum Bootloader
meinem Bootloader in die normale App springen? Dann könnte ich mir das doppelte initialisieren des MCP2515 sparen, weil das ja schon der Bootloader erledigt hat. Und muss in der App danach noch etwas beachtet werden oder kann ich die so programmieren wie früher auch mit einer main() usw? (zweimal main
-
Thread
Frage zu CAN Kommunikation
entweder durch mehrere Messageboxen (in den oben genannten µC) oder tatsächlich als Quasi-FiFo (z.B. MCP2515, bei dem Box 1 in Box 2 "überlaufen" darf). Auch gibt es Hardware, bei der man einstellen kann, ob bei einer vollen Messagebox die neue Nachricht verworfen oder die alte überschrieben werden soll
-
Thread
UVR 1611 (TA), Auswertung DL, Mega88, WinAVR
zugreifen. Das habe ich auch getestet, dann aber wieder aufgegeben. Testaufbau: - CAN Transceiver MCP2551 - 2 schnelle Optokoppler zur Entkopplung Rx,Tx (könnte auch entfallen) - CAN Controller MCP2515 - ATMega88 dazu ein Terminalprogramm, das den CAN-Controller bedient. Grundsätzlich hat es funktioniert
-
Thread
RasPi Daseins-Berechtigung?
RasPi mit 1 oder 2 CAN wäre ideal als Steuerzentrale. Ja. Wobei das über den per SPI angebundenen MCP2515 mittlerweile wohl kein Hexenwerk mehr sein soll.
Steuerzentrale. Der BeagleBone z.B. hat so etwas. Braucht man nur den Transceiver. Oder wie schon gesagt den MCP2515...
-
Thread
AVR+SD-Card: SD-Card legt manches mal 0.13s "pausen" ein
geplanter Hauptprozessor für die Orchestrierung der module dess Uboots - ein Raspberry Pi - mit einem mcp2515 unter Linux verschluckt sich and der hier beschriebenen Daten-rate nach einiger Zeit... Der ATMega verkraftet das einwandfrei - halt bis auf das SD-Karten-problem und dem damit verbundenen Datenverlust