-
PDF
AVR341.pdf
change is triggered. 3.5 Connecting the touch screen to the AVR The implementation example uses the ATmega88 as touch screen controller (see datasheet ATmega88 for details). Figure 3-1 and Figure 3-2 illustrates how to connect the ATmega88 to respectively a 5-wire and a 4-wire touch screen. In order to
in „Anleitung eines Touch Lcd“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
flashlog.txt
myuisp --erase Atmel AVR ATmega8 is found. Erasing device ... Reinitializing device Atmel AVR ATmega8 is found. myuisp --upload if=test3.hex -v=3 --hash=32 --verify Reset inactive time (t_reset) 1000 us AVR Direct Parallel Access
in „ATMega8 nur bei geringer Taktfrequenz flashbar“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schematic.pdf
(A8) 35 PC0 PE5 15 PF2 15 PC1 (A9) 36 PC1 PE6 16 PF1 16 CP_INT PD0 25 PD0 (SCL/INT0) PC2 (A10) 37 PC2 PE7 17 PF0 17 PD1 26 PD1 (SDA/INT1) PC3 (A11) 38 PC3 PD7 18 PB0 18 PD2 27 PD2 (RXD1/INT2) PC4 (A12) 39 PC4 PD6 19 PB1 19 PD3 28 PD3 (TXD1/INT3) PC5
in „PoE AVR Modul“ · Markt ·
-
Datei
PWM_PA0_Uvergleich_5ms_rs232.asm
;ausgangsspannungsregelung nach stepdown ;pwm an atmega16 für 2 khz ;bei 4mhz taktfrequenz ;mit timer0 im fast pwm mode, 8 bit aufloesung ;pwm-signal liegt auf pb3 oc0 ;adc takt mittels rcall ;rs232 ausgabe+bcd wandlung mittels rcall ;werner/16.2.12 .include "m16def.inc" .def v_panel = r14 ;Messwert PV-Spannung PA0 .def v_akku = r12 ;Messwert Akku-Spannung PA1 .def i_panel = r10 ;Messwert PV-Strom PA2 .def temp1 = r16 ;temporäre Variable .def temp2 = r17 ;temporäre
in „Hilfe Ladereglung Atmega16 Assembler“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.asm
DEC_OK: rcall TUNER_WRITE rjmp MAIN ; ============================================================ ; 16-Bit -> BCD ; ============================================================ ToBCD: mov XH, FREQ_H mov XL, FREQ_L ldi temp, low(107) sub XL, temp ldi temp, high(107) sbc XH, temp rcall Div16_10 mov DIG0, XL mov XH, YH mov XL, YL rcall Div16_10 mov DIG1, XL mov XH, YH mov XL, YL rcall Div16_10 mov DIG2, XL mov DIG3, YL ret ; ============================================================ ; Schnelle 16-bit durch 10 Division ; ===============
in „Frequenzanzeige und LM7001 mit ATTiny2313 macht mir Probleme..“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.asm
ea-dogs-display.asm ; ; Created: 29.12.2015 19:34:26 ; Author : Bernd ; ;Graphik-Anzeige EADOGS102-6 am ATmega32 ; angeschlossen am SPI-Bus ; erste Versuche ;portb4=cs,L während der Übertragung ;portb5=MOSI=Daten ;portb6=MISO ;portb1=cd=(L=Steuerung,H=Daten) ;portb7=sck ;portb2=reset (aktiv =L) .include "m32def.inc
in „Ansteuerung EA DOGS 102-64, asm-schleife hängt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
HCS-3602_schematics_opt.pdf
PBS/MOSI PAS/ADCS MISO 2 PB6/MISO PA61AOC6 SCK PB7/SCK PA7/ADDC7 RESET 4 RESET AREF vcc GND OND ATMEGA16L AVCC w ~adjust XTAL2 PC7 26 25 .----+---~"--; B XTALI PC6 24 RXDIPDO PCS TXDIPDI PC4 2-1 hut Down •SVTl INl'OIPD2 PCJ 22 21 INT1/PD3 PC2 OCIBIPD4 PCI OCIAIPDS PCO PD6 PD7/0C2 •SVA vcc GND A TITLE
in „Manson HCS-3602 HCS-3600 Reparatur“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
test.c
/* avr-gcc -mmcu=atmega644 -Os -funsigned-char -funsigned-bitfields -fpack-struct -fshort-enums -fdata-sections -ffunction-sections \ -Wall -Wstrict-prototypes -Wundef -std=gnu99 -Wl,--gc-sections test.c -o test.elf && \
in „Alternative Firmware für Homematic Komponenten“ · Haus & Smart Home ·
-
Datei
LPH8731-3C.c
******************************************************************** file: LPH8731-3C.c purpose: ATMega LCD display driver for LPH8731-3C, controller S1D15G14 author, copyright: Henryk Richter <bax@comlab.uni-rostock.de> version: 0.1 date: 10-Jan-2016 devices: Siemens A62 (tested here), supposedly also
in „LCD LPH8731-3C aus Siemens-Handys, Treiber“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_PA0_Uvergleich-239ms-14.2.12.asm
;ausgangsspannungsregelung nach stepdown ;pwm an atmega16 für 3,906 khz ;bei 4mhz taktfrequenz ;mit timer0 im fast pwm mode, 8 bit aufloesung ;pwm-signal liegt auf pb3 oc0 ;adc takt mittels OVF1addr ;14.2.12 .include "m16def.inc" .def v_panel = r14 ;Messwert
in „Hilfe Ladereglung Atmega16 Assembler“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
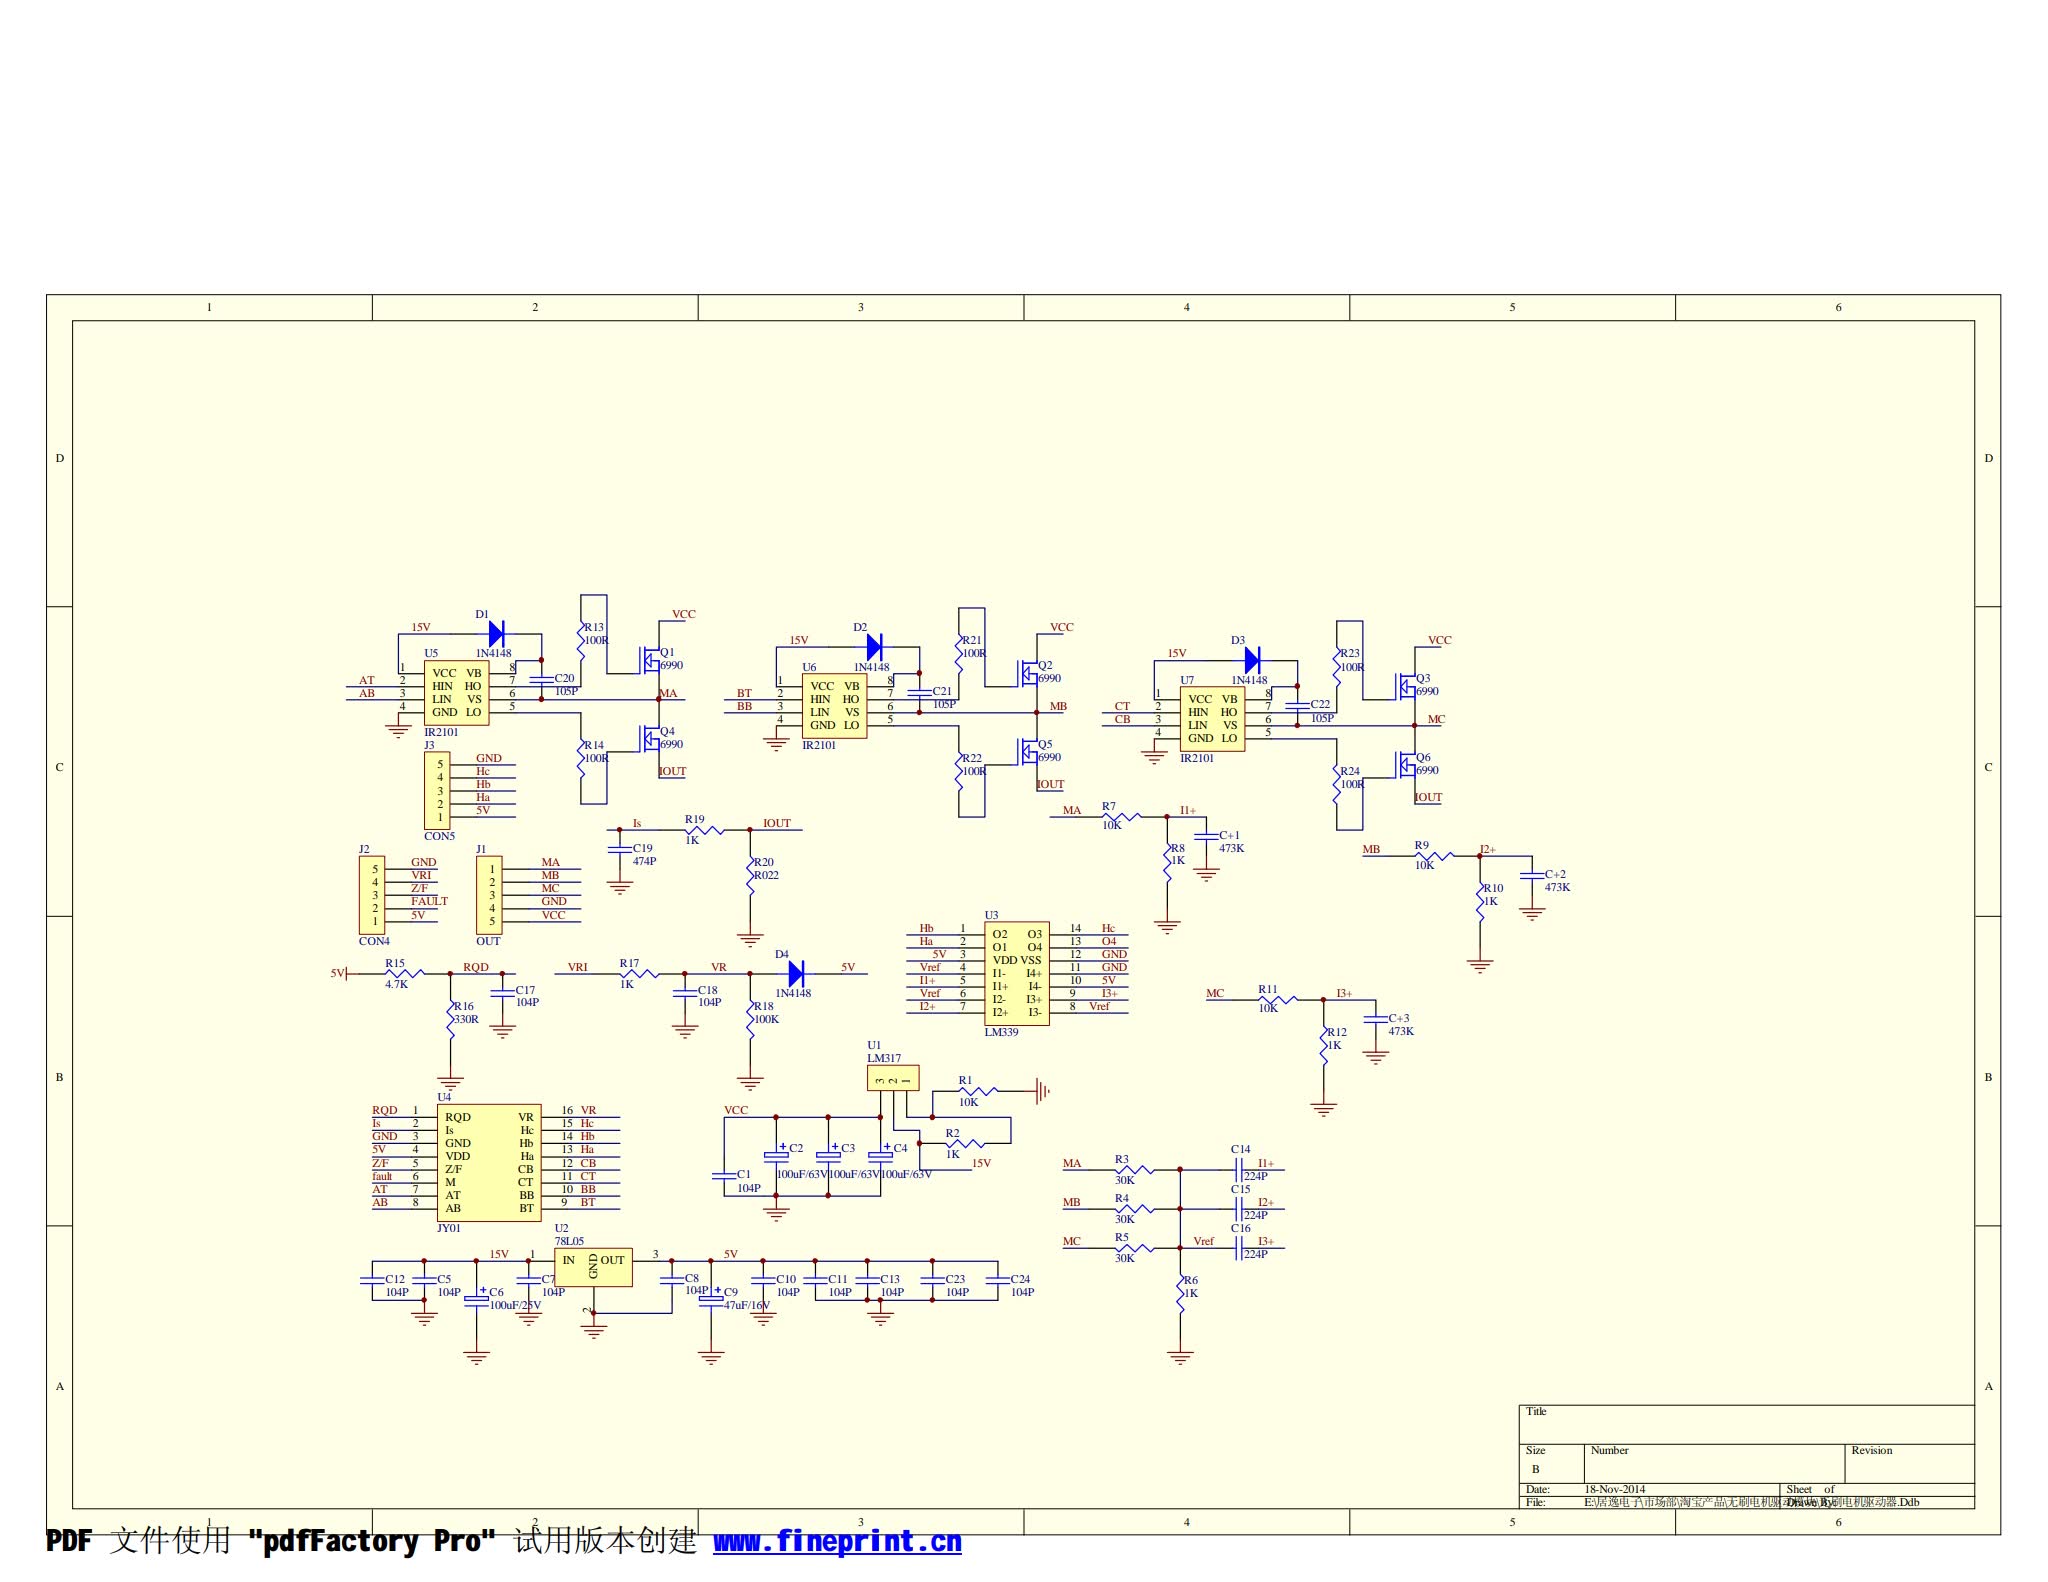
Schaltplan einer Spannungsregelung mit LM358
15V, VCC, VB, VR, LIN, GND, LO, ROUT, R13, R14, R15, R16, R17, R18, R19, R20, R21, R22, R23, R24, R25, R26, R27, R28, R29, R30, C1, C2, C3, C4, C5, C6, C7, C8, C9, C10, C11, C12, C13, C14, C15, C16, C17, C18, C19, C20, C21, C22, C23, C24, C25, C26, C27, C28, C29, C30, U1, U2, LM358, ATmega8
in „bldc-controller“ · Analoge Elektronik und Schaltungstechnik · · Schaltpläne
-
Datei
RGB-main.c
#include <avr/io.h> //Standard IO Einstellungen #include <avr/iom16.h> //Standard Atmega16 Einstellungen #include <avr/signal.h> //Signal definieren #include <avr/interrupt.h> //Signal definieren //Funktionsprototypen void Timerinit(void); void PWM(void); //globale Variablen
in „Mal wieder 'ne Software PWM Frage“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sun.c
multipliziert mit 100, damit 2 Nachkommastellen mitgenommen werden // wandelt dann die Floats um in uint16_t // und legt upper und lower Byte in Array SUN_data ab. // und zeigt natürlich die Werte auch noch an. void SUN_display (void) { static uint8_t x = 0; uint16_t tmp; DCF_make_UTC_time(); // UTC-Zeit
in „Auflösung von Kompass und Neigungssensoren“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schematic_Prints.pdf
10k Xtal2 23 GND 63 C105 C106 C107 C108 C Xtal1 24 XTAL2 GND 100nF 100nF 100nF 100nF XTAL1 1 Q1 2 ATmega128L-8AC AGND GND GND GND AGND AGND XTAL C2 C1 22pF 22pF GND Title D D Size Number Revision A4 Date: 16.09.2005 Sheet of File: H:\Elektronik\..\MCU.SchDoc Drawn By: 1 2 3 4 w w w P.pdfmLER.Dailer.de
in „ATMEGA128 XXX Dev Board“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
LS_328_ARD.ino
Routinen zur Erfassung der Eingangsimpulse ISR(TIMER1_OVF_vect) // wird mit ca. 244Hz aufgerufen (16MHz/65536) { ueberlauf++; // Ueberlaeufe von T1 ergeben obere 16bit der Messzeit sei(); // gleich wieder freigeben } ISR(INT0_vect) // Start-Zeitpunkt erfassen { TCNT1 = 0; // T1 loeschen ueberlauf =
in „Stoppuhr – Geschwindigkeit – Pulsweite mit Atmega88“ · Projekte & Code ·
-
Datei
Warenkorb.txt
1/4W 10K;10 MKS-2 100N;5 MKS-4 10N;5 RAD 1.000/16;1 AX 100/25;5 RAD 10/35;10 PT 10-S 10K;3 1/4W 1,0M;10 KERKO 100N;5 KERKO 27P;5 1/4W 1,0K;10 LED 5MM GN;8 B80C1500RUND;2 1/4W 100K;10 1/4W 330;10 MKS-4-100 47N;5 µA 7805;2 1/4W 360;10 1/4W 470;10 RAD 470/63;1 1/4W 3,3K;10 8,0000-HC49U-S;1 ATMEGA 8515-16 D;1 KERKO 33P;5
in „Anfänger Sortiment“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
USB-PRINZIP-HARDWARE.pdf
USB - Hardware 3,3V RESET 10µ 10µ 10µ ATmega8-16 1k 1 (PC6) (PC5) 28 2 (PD0) (PC4) 27 3 (PD1) (PC3) 26 4 (PD2) (PC2) 25 5 (PD3) (PC1) 24 6 (PD4) (PC0) 23 7 (VCC) (GND) 22 100nF r 8 (GND) (AREF) 21 p d 9 (PB6) (AVCC) 20 PIN 1 - (RESET) i 1 1 10(PB7) (PB5) 19 m a 11(PD5) (PB4) 18 g D+ 12(PD6) (PB3) 17 P 100 D- 13(PD7) (PB2) 16 100 14(PB0) (PB1) 15 Bernhard.Erfurt@gmx.de 07/2006
in „USB - Schnittstelle Eigenbau“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AVR_Stamp_sheet_V1_1.pdf
2 +5V 62 (AD2)PA2 50 A1 3 3 A18 / PE4 64 AREF (AD1)PA1 51 A0 D0 4 4 A17 PE3 100n AVCC (AD0)PA0 D1 A16 PE2 63 AGND 5 5 (OC0A/OC1C/PCINT7)PB7 17 PB7 D2 6 6 A15 VCC 16 PB6 D3 7 7 A14 21 (OC1B/PCINT6)PB6 15 PB5 D4 8 8 A13 52 VCC (OC1A/PCINT5)PB5 14 PB4 D5 9 9 A12 VCC (OC2A/PCINT4)PB4 C5 n C6 (MISO/PCINT3
in „Z180-Stamp Modul“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ProgrammV2.asm
Spannung von PORTC.0 in ein entsprechendes PWM-Signal ;am PORTB.1 um. Das Programm ist für einen ATmega 8 geschrieben ; ; ;======================================================================================== .include "m8def.inc" .def temp1 = r16 ; allgemeines temp Register, zur kurzfristigen Verwendung .def temp2 = r17 ; Low- Byte für 16Bit ADC-berechnung .def temp3 = r18 ; High-Byte für 16Bit ADC Berechnung .def AwertL = r19 ; Analogwert Low .def AwertH = r20 ; Analogwert High .def PWMteiler = r21 ; Teiler für PWM .def Messungen = r22
in „Analog zu PWM. Fehler im Programm?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ProgrammV2.asm
Spannung von PORTC.0 in ein entsprechendes PWM-Signal ;am PORTB.1 um. Das Programm ist für einen ATmega 8 geschrieben ; ; ;======================================================================================== .include "m8def.inc" .def temp1 = r16 ; allgemeines temp Register, zur kurzfristigen Verwendung .def temp2 = r17 ; Low- Byte für 16Bit ADC-berechnung .def temp3 = r18 ; High-Byte für 16Bit ADC Berechnung .def AwertL = r19 ; Analogwert Low .def AwertH = r20 ; Analogwert High .def Messungen = r21 ; Zähler für Analogmessungen .equ F_CPU
in „Analog zu PWM. Fehler im Programm?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
diff_adc.c
/*####################################################################################### ATmega8535,16,32,64 and 128 ADC Functions Copyright (C) 2005 Branko Golubovic branko.golubovic@gmx.at #######################################################################################*/ #include "main.h
in „Kleinsignal mit ADU auswerten“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Frequenznormal_SCH.pdf
1 10 0 SER 1 1 2 VLOGIC VREF 9 2 1 2 3 4 RESET! SDI 7 K8 3 8 1 R 72 4 LDAC! SYNC! 7 C GND SCLK 5 6 16LED- 4 15LED+ 2 D2 D 14D7 L 1 13D6 K 12D5 Y 11D4 A D3 L D4 10 P 1 9D2 I k k D1 - 21 1 5 3 S1a 1 K7 IC4 32 31 30 29 28 27 26 25 8 D µ2 2 1 0 6 5 4 3 2 7D0 C 2 PD3/OC2B P P P P P P P P PC1 E L 1 Encoder
in „Ein minimalistisches GPS-Frquenznormal“ · Projekte & Code ·
-
PDF
Butterfly_Schematics.pdf
Butterfly.Sch 1 2 3 4 5 6 7 8 1 2 3 4 5 6 7 8 D D PF[7..4] PF[7..4] GND 1 VCP C100 1 Sensor_2 2 100N_16V_X7R C101 PF1 (voltage reader) VCC 100N_16V_X7R 2 PF0 (temperature sensor) COM[3..0] COM[3..0] GND VCP M M M 1 L100 2 F F F F F F O O O 1 VCC P P P P P P C C C BLM-21A102S 1 C102 100N_16V_X7R C103 2 100N_16V_X7R 2 GND GND 4 3 21 0 9 8 7 6 5 4 3 2 1 0 9 2 GND 6 6 66 6 5 5 5 5 5 5 5 5 5 5 4 C U100 C C105 C D F 0 1 2 3 4 5 6 7 D C 0 1 2 1U_16V_X7R V G R P P P P P P P P G V P P P 1 A A A 0 1 2 3 4 5 6 7 0 1
in „Mikrocontroller mit Rs232 Schnittstelle“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
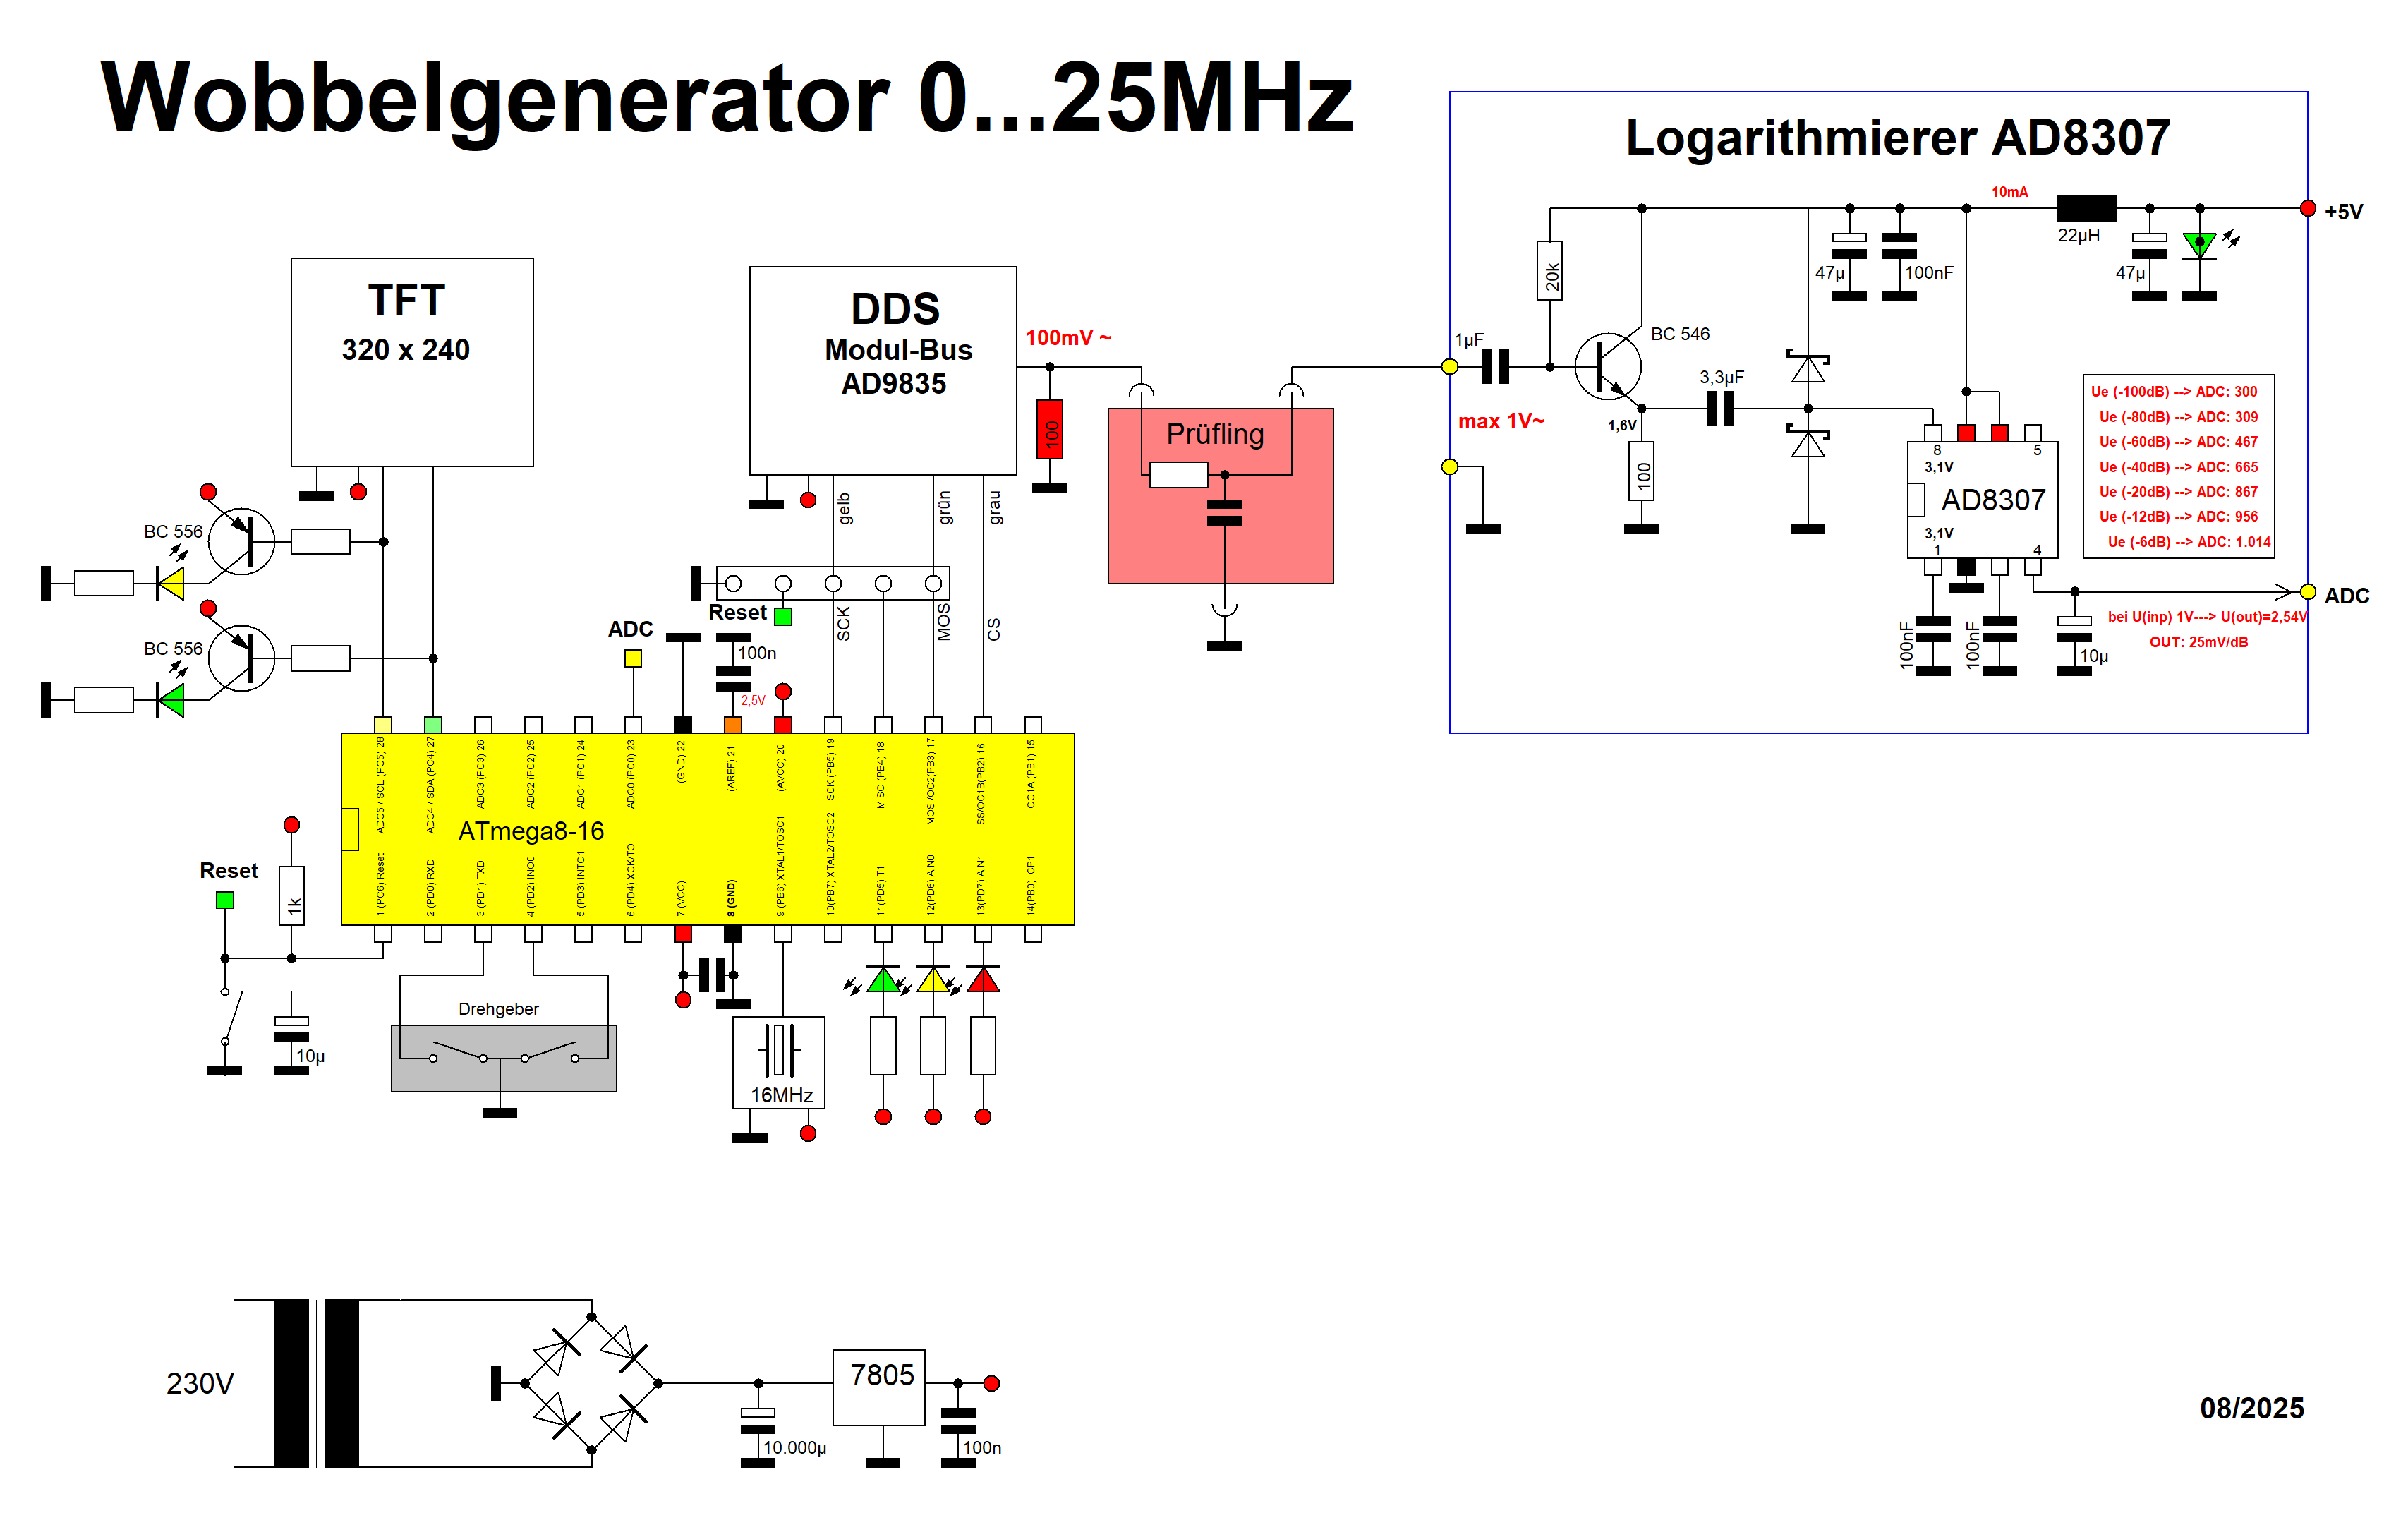
Schaltplan eines Wobbelgenerators mit AD8307 Logarithmierer
687 Ue (-10dB) => ADC: 956 Ue (-4dB) => ADC: 1.015 bei U(inp) 1V => U(out) 2,54V OUT: 25mV/dB ADC ATmega8-16 Reset SCK MOSI CS Reset 1k 10µ 16MHz Drehgeber 230V 7805 10.000µ 100n 08/2025
in „Wobbelgenerator 0.25MHz TFT EDIPTFT32ATP AD9835 AD8307 ATmega8 Assembler“ · Projekte & Code · · Schaltpläne
-
Datei
usbdrv.h
(1 << USB_INTR_ENABLE_BIT) * or use cli() to disable interrupts globally. */ extern unsigned usbCrc16(unsigned data, uchar len); #define usbCrc16(data, len) usbCrc16((unsigned)(data), len) /* This function calculates the binary complement of the data CRC used in * USB data packets. The value is used
in „ATMega48 mit V-USB (AtmelStudio 6)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Atmega64_mit_4xLS7060_in_MHz__MCP3204-Version2-20-09-2017-1.bas
------------------------------------------------------ ' Frequenzzähler, mit externem Interrupt, Atmega64, 4x LS7060 '------------------------------------------------------------------------------ 'letzte Änderung 20.9.17 durch Berres Potiabfrage $regfile = "m64def.DAT" 'Atmega64 $crystal = 10000000
in „Frequenzanzeige Spektrumanalyzer“ · HF, Funk und Felder ·
-
Datei
lcd2.c
*********************** * lcd.c * LCD-Funktionen * Version: 2.0 * 11.05.2005 * Gaston K * * CPU: ATmega8515 * LCD: 2x16 Zeichen, HD44780 kompatibel * Ansteuerung im 4-Bit Modus ****************************************************************************/ #include <stdio.h> // Bibliothek der Standardfunktionen
in „LCD - 4Bit - Textausgabe“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.s
.file "main.c" .arch atmega8 __SREG__ = 0x3f __SP_H__ = 0x3e __SP_L__ = 0x3d __tmp_reg__ = 0 __zero_reg__ = 1 .global __do_copy_data .global __do_clear_bss .stabs "main.c",100,0,0,.Ltext0 .text .Ltext0: .stabs "gcc2_compiled.
in „Warum besitzt der AVR keine Division-Funktion?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
power_down.c
/* AT-Mega16 at 1MHz internal. 32KHz connected at Pin 28 and 29 (TOSC1 and TOSC2) Key at Pin 16 (PD2 - INT0) active pulled to ground with internal Pullups enabled On OC1A (PD5) PWM */ #include <stdlib.h> #include
in „Mega16 PowerDown funtioniert nicht.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
RC5obj.c
void set_vmax(uint16_t myspeed); // setzen der Motorgeschwindigkeit void operate(); // Betriebsfunktion des Roboters }; // Objekt-Methode: Initialisierung des Objektes mit Basiswerten und -ausgaben void Roboter::init() {
in „Objektorientierung mit avr gcc“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DOGM162_Test.c
/* * DOGM-162 Test mit ATMega164PA * * Created: 08.11.2013 * Author: rriedel */ #include <avr/io.h> #include <avr/interrupt.h> #include <avr/sleep.h> volatile uint8_t timer0_counter = 0; volatile uint8_t display_data[2][16] = {
in „DOGM162 an ATMega164PA“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test_dmx.c
10000000 #include <util/delay.h> //Konstanten #define DMX_BAUD 250000 #define myBaud (F_CPU / (DMX_BAUD * 16L) - 1) #define DMX_BAUD_BREAK 80000 #define myBaudBreak (F_CPU / (DMX_BAUD_BREAK * 16L) - 1) //Variablen volatile uint8_t data; volatile unsigned char slot[512]; volatile int adc1, adc2, interrupt, zaehler
in „CTC-Modus beim ATmega32 ?1us mit 10MHz?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Hauptplatine.pdf
PIU1031 C133 C2 Cap GND PIQ102 Q1Q1 C 22pF Y1Y PIU1013XTAL2 GND PIU101112 Cap 100nF BC547 C C5C 1 16MHz XTAL1 GND 100nF PIC501 PIC5020 VCC VCC Q0 ATmega16-16PC GND Cap 22pF 02 R2 GND R6R6 R5R5 Res2 Res2 P1616 P181 01K7 R14K7 PIP16011 Pin 1 PIP18011 2 PIP1802 Pin 99 PIP16022 GND Pin 3 PIP18033 4 PIP1804
in „AVR Wecker mit Netzwerk“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Hauptplatine.pdf
PIU1012 PIU1031 C133 C2 Cap GND Q0 C 22pF Y1Y PIU1013XTAL2 GND PIU101112 Cap 100nF PIQ102 Q1Q1 C C5C 1 16MHz XTAL1 GND 100nF BC547B PIC501 PIC5020 VCC VCC ATmega16-16PC GND Q3 Cap P1919 22pF 02 R2 PORX PIP1901 R6R6 R5R5 PIP1902 Res2 Res2 P1616 POTX PIP1903 GND P181 01K7 R14K7 PIP16011 Pin 1 PIP18011 2 PIP1802
in „AVR Wecker mit Netzwerk“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usb_serial.h
initialize everything uint8_t usb_configured(void); // is the USB port configured // receiving data int16_t usb_serial_getchar(void); // receive a character (-1 if timeout/error) uint8_t usb_serial_available(void); // number of bytes in receive buffer void usb_serial_flush_input(void); // discard any buffered
in „Atmega32U4-Board: USB-Ausgabe in Betrieb nehmen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
avrcp_m.pdf
RTS 3 TXD G 20 AVCC PC4(ADC4/SDA) 27 D5_A5 15 A4 100n 10µ 19 RESET CTS 11 C14 C8 PC5(ADC5/SCL) 28 16 A5 DTR 2 100n +3V3 D6_A6 17 A6 27 OSCI DSR 9 9 PB6(XTAL1/TOSC1) D7_A7 18 A7 3 28 OSCO DCD 10 100n MOSI_A8 19 A8 2 RI 6 C1 27p 10 PB7(XTAL2/TOSC2) PD0(RXD) 2 D0_A0 MISO_A9 21 A9 Power Switch 1 JP2 1 H
in „CP/M auf ATmega88“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Athlet_BCH6L2560_SCH.pdf
k 2 k 8 k 9 k 3 0 5 1 R 1 R 1 R 1 R 2 R CN5 1 2 3 4 GND U4 ATMEGA328PB-AU 4 5 S1 TP49 TP50 TP51 4 4 1 6 1 32 T T 1 O (PCINT19/OC2B/INT1)_PD3 PD2_(INT0/PCINT18) 2 2 5 2 (PCINT20/XCK/T0)_PD4 PD1_(TXD/PCINT17) 31 3 3 4 3 GND_2 PD0_(RXD/PCINT16) 30 4 VCC_2 PC6_(RESET
in „Bosch Athlet 25,2 V Akku 7 Stück Tauschen“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Schematic_Controller_-_USB_C_PD.pdf
(PCINT20/XCK/T0)PD4 PD1(TXD/PCINT17) 30RXI +5V 1 SDA 8 SCL VBUS_VS_DISCH 17 3 2 4 GND PD0(RXD/PCINT16) 29 9 SDA A_B_SIDE 16 R9 5 VCC PC6(RESET#/PCINT14) 28 SCL 1 VDD 10 DISCH VBUS_EN_SNK 15 5k X2 6 GND PC5(ADC5/SCL/PCINT13) 27 2 11 GND GPIO 14 GND 16MHZ QUARZ 5X3.2 7 VCC PC4(ADC4/SDA/PCINT12) 26 SDA
in „USB C PD -> 12V Steuerung 6 Kanal“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
fft3.asm
2:0]=110 outi ucsrb, 8 outi ubrrh, 0 outi ubrrl, 9 outi tccr0, 2 ;2304kHz outi timsk, 1<<TOIE0 in r16, WDTCR ori r16, (1<<WDCE) | (1<<WDE) out WDTCR, r16 ldi r16, (1<<WDE) | (1<<WDP2) out WDTCR, r16 clr _Flags wdr sei sbr _Flags, bit0 ;Start wave form captureing ;-------------------------------------
in „Schnelle FFT in Assembler“ · Digitale Signalverarbeitung / DSP / Machine Learning ·
-
Datei
EEPROM_93C86.asm
93C86 * ;* * ;******************************************************************************** ; ATMega16 ; +--+-+--+ ; (XCK/TO)PB0 | |_| | PA0(ADC0) ; (T1)PB1 | | PA1(ADC1) ; (INT2/AIN0)PB2 | | PA2(ADC2) ; (OC0/AIN1)PB3 | | PA3(ADC3) ; (SS)PB4 | | PA4(ADC4) ; (MOSI)PB5 | | PA5(ADC5) ; (MISO)PB6 | |
in „asm Code für EEPROM 93C86“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
step_m328.c
/ aktuelle Position volatile int8_t schritte_aktiv, stepper_ack; // flag, ob Stepper noch aktiv int16_t i_tout; // nach Ablauf auf Ruhestrom schalten uint32_t stepper_langsam, stepper_schnell, // zeiten in 0,054us !!! nachladewert; // akt. Zeit zu Schrittfrequenz int16_t brems_schritte; void schreibe_strom
in „Schrittmotoransteuerung mit A4982 und ATmega328“ · Projekte & Code ·
-
PDF
Timer_Erklaerung_Netz.pdf
Beispiel: Wir wollen mit einem 8-Bit Timer Impulse von 1 ms erzeugen. Unser Quarz hat eine Frequenz von 16 MHz. Erste Überlegung: - 8 - Bit Timer 0 (zählt von 0 bis 255) - 4 Prescaler (Teiler) (8, 64, 256, 1024) - 16 MHz Quarz (16 000 000 Schwingungen pro Sekunde) Treibe ich den Timer mit 16Mhz an, dann brauch
in „Berechnung Zeit/Frequenz beim Prescaler/Timer“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
code.txt
#include <avr/io.h> //Standard IO Einstellungen #include <avr/iom16.h> //Standard Atmega16 Einstellungen #include <avr/signal.h> //Signal definieren #include <avr/interrupt.h> //Signal definieren volatile unsigned char buffer; int toggle; void UARTinit() { UCSRB |= (
in „atmega16 serielle Kommunikation“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
myblink.c
#include <avr/io.h> // Atmega644P -> Pin 19,20 #define LED0 PA0 #define LED1 PA1 #define output_low(port,pin) port &= ~(1<<pin) #define output_high(port,pin) port |= (1<<pin) #define set_input(portdir,pin) portdir &= ~(1<<pin) #define set_output(portdir,pin) portdir |= (1<<pin) void delay_ms(uint8_t ms) { uint16_t delay_count = F_CPU / 17500; volatile uint16_t i; while (ms != 0) { for (i=0; i != delay_count; i++); ms--; } } int main(void) { set_output(DDRA,LED0); set_output(DDRA,LED1); while (1) { output_high
in „Atmega644P Ausgangsspannung niedrig, wenn CKDIV8 ausgeschaltet?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltung2.pdf
Schaltung Der ATmega 1284P wird mit 16Mhz betrieben. Er speist 5TLP250, die jeweils eine eigene +- 12VVersorgung brauchen. Dafür habe ich 3Trafos genommen. VDD sollte von einem NT mit Strombegrenzung versorgt werden (z.B
in „Spielerei mit einem 5-Phasen-Schrittmotor“ · Projekte & Code ·
-
Datei
main.c
uint16_t *isr_ptr_time = pwm_timing; uint16_t *main_ptr_time = pwm_timing_tmp; uint16_t *isr_ptr_mask = pwm_mask; // Bitmasken fuer PWM-Kanäle uint16_t *main_ptr_mask = pwm_mask_tmp; // ändern uint16_t oder
in „Soft-PWM Version 3: Probleme beim Anpassen des Programms“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usb_descriptors.h
struct { U8 bmRequestType; //!< Characteristics of the request U8 bRequest; //!< Specific request U16 wValue; //!< field that varies according to request U16 wIndex; //!< field that varies according to request U16 wLength; //!< Number of bytes to transfer if Data } S_UsbRequest; //! Usb Device Descriptor
in „Dual Role USB - Device (CDC + CDC)“ · Mikrocontroller und Digitale Elektronik ·