AD5206 * DAC_MOTOR_CURRENT_DEFAULT - used by PRINTRBOARD_REVF & RIGIDBOARD_V2 * known compatible chips: MCP4728 * DIGIPOT_I2C_MOTOR_CURRENTS - used by 5DPRINT, AZTEEG_X3_PRO, MIGHTYBOARD_REVE * known compatible chips: MCP4451, MCP4018 * * Motor currents can also be set by M907 - M910 and by the LCD. * M907
digital MOVWF ANSELB ; MOVLW B'11010101' ;Data direction "1"= Input / "0"= Output ; ; RB7= I RBG Pin-25 (28) for EMU ; RB6= I PGC Pin-24 (27) for EMU ; RB5= O /CS_MOTCONT Pin-23 (26) SPI /CS ; RB4= I /IRQ_DIDO Pin-22 (25) from MCP23008 ; RB3= O MOSI_1 Pin-20 (24) ; RB2= I MISO_2 Pin-19 (23) ; RB1= O SPICK
P O R X D PR3 PI20 PI710 VBUS PII241 TXD P VREGIN DCD PII200 1k NVU DTR 23 DTR CR4 5V_USB 5V_USB R25 PI610 22 PR41 PI20 P O T X D P21 47k C22 PIC10 VDD DSR PII194 RTS P 100n C23 RTS PII203 NLR EN VBUS 1 IC22 CO2 PC PIC10 VIO CTS PII202 CP1 D- 2 D- 1 I/O1 I/O1 6 CC P0100n RI/CLK 1 NLT Q21A 3 D+ 2 5 GND
hinreichend genau direkt aus der USB-Anbindung generieren. ** Hab' nun doch nachgeschaut: FullSpeed:±0.25% LowSpeed:±1.5%
Der CH340B mag die Seriennummern-Misere ja verbessern - genau wie eine Reihe anderer IC (CP210x oder MCP…) auch. Der „ahnungslose Anfänger“ stößt ja ganz gerne auf den CH340 ohne Seriennummer. Nimmt er halt beim nächsten Mal den CH340B oder eben nen ganz anderen.
Sachich Nich schrieb: > Can soll umgesetzt werden wie? Mit einem CAN-Controller, z.B. MCP2515. Ja, der ist noch nicht drauf, es geht mir auch erst einmal um die Verteilung der Schnittstellen und die Abmessungen.
groesser als 100x100mm werden, und 100x75mm werden bereits vom AddOn-Platz eingenommen, bleiben noch 100x25mm am Rand fuer hoehere Bauteile (Buchsen, diverse Jumper).
EMS_GND CAN_RX 4 GND1 GND2 5 RXD CANL 2 1 CAN Bus M S 8 RS E E VREF 5 D9 M EMS_GND GND 3PSD2CAN S MCP2551SN V 4 _ 5 4 M _ EMS_TX 1 E M 1 1 1 1 E 9 9 9 9 1 1 1 1 IC6 EMS_5V 7 2 R R R R 8 1 B 1 k 4 1 EMS_TX VIN VOUT EMS_5V 8 B R 4 5 IC1B R 78L05SMD 7 6 GND EMS_232_TX LM393D T1 2 3 6 7 4 BC847 EMS_GND
Beispiel (gcc): Sifive E21 (RISC-V): 1,47 DMIPS/MHz 3,1 CoreMarks/MHz ARM Cortex M3/M4: 1,25 DMIPS/MHz 2,76 CoreMarks/MHz Nur ein Beispiel. Gibt auch noch effizientere RISC-V Cores.
mache und dann mal CAN brauche, passiert genau das gleiche wie beim richtigen Raspi: Man pflanzt einen mcp2515 aus dem letzten Jahrtausend dran. Fehlt noch ne Lösung für CANFD. Am besten nimmt man dann einen passenden STM32 zu Hilfe. Oder gleich den STM/NXP o.ä. für das ganze Projekt... Tim . schrieb
specific to read later, the PIC18F2520 measures the high pulse to compassing are the 2x8 LCD, and the MCP6022/ determine the angle. The MXD2020EL has a tempera- MCP6024 operational amplifiers. The MOSFET ture output that is connected to AN3 on the responsible for creating the Set/Reset pulse is an PIC18F2520
699496/22.jpg) 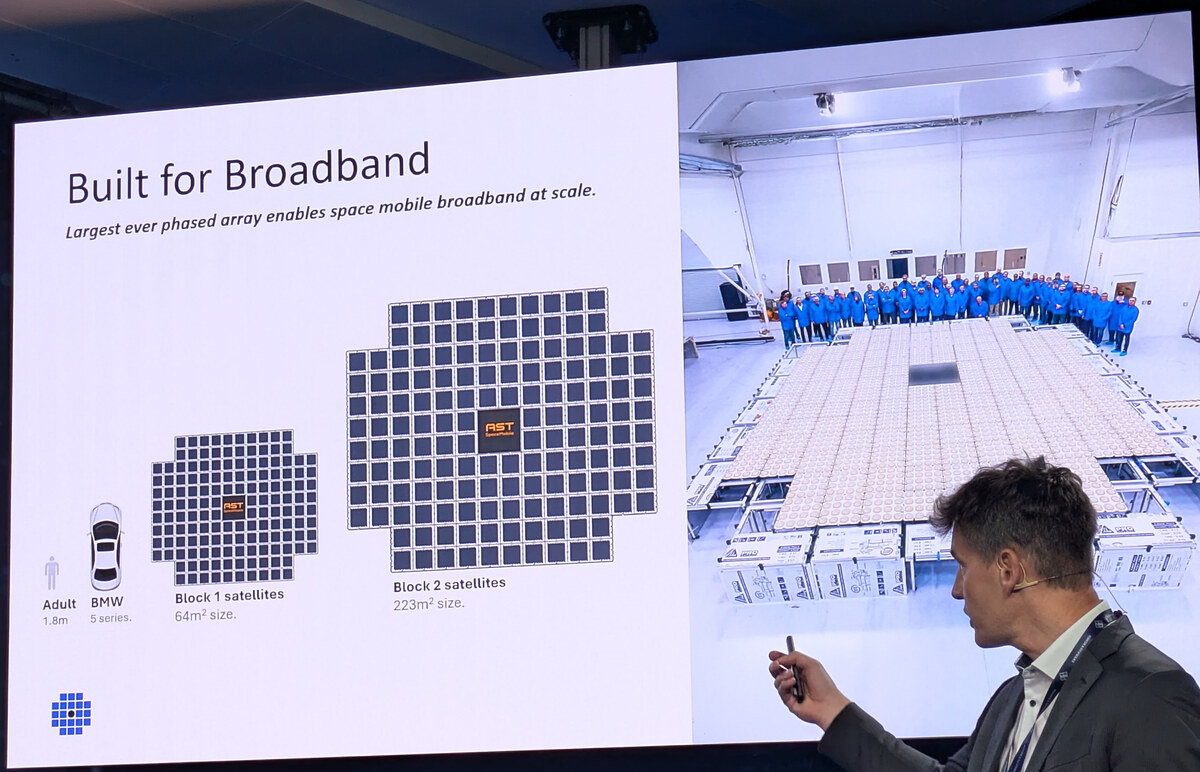 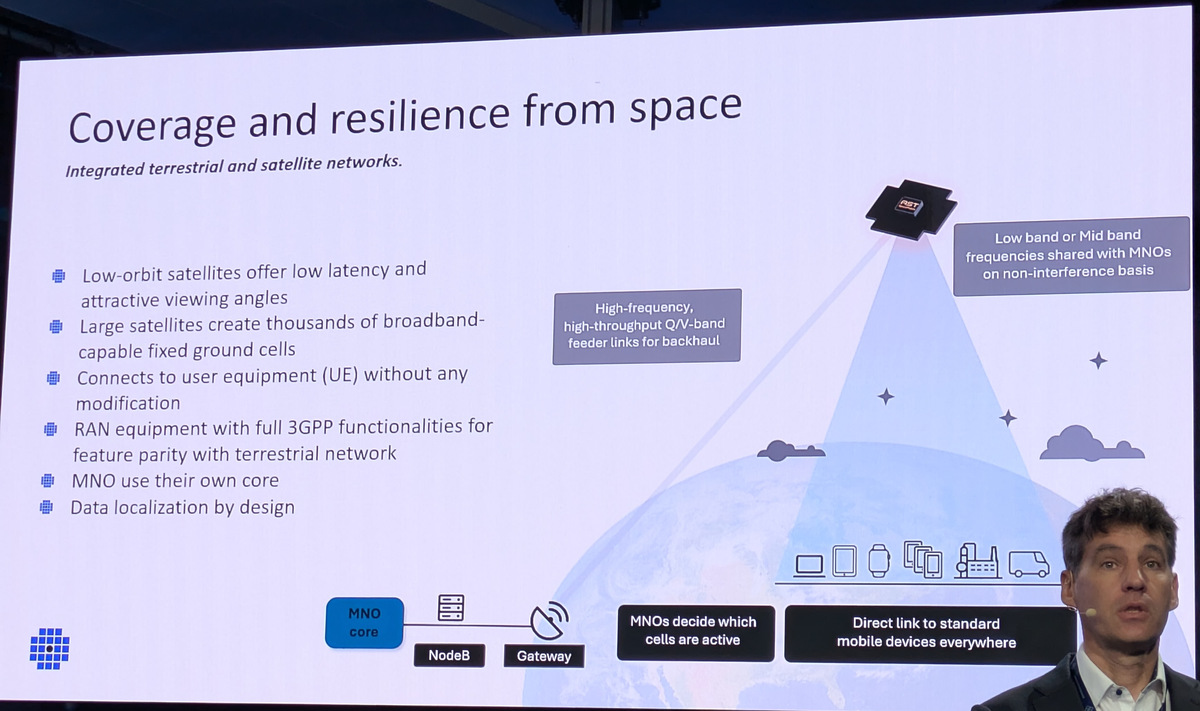 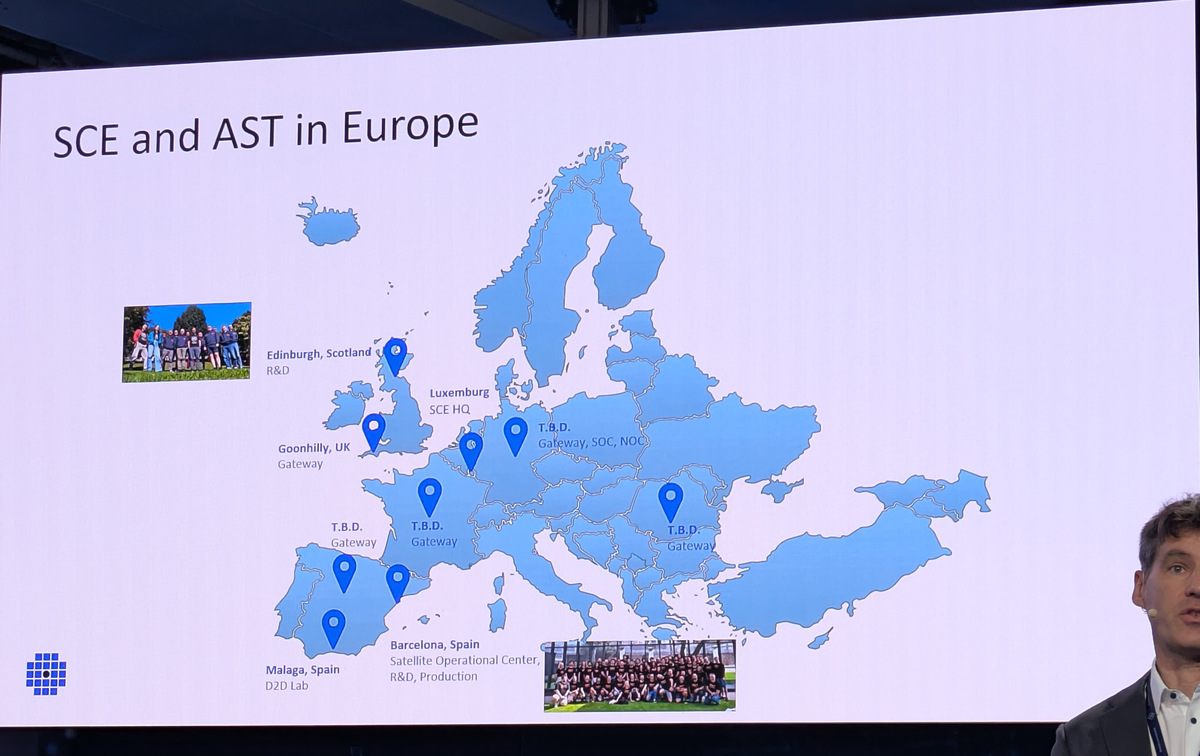 Skynopy möchte derweil die Zeit reduzieren, die eine Basisstation auf das Eingehen der vom Satelliten gesammelten Informationen warten muss. Zur Umgehung betreibt man ein geographisch verteiltes
vorgesehen waren, gab es einige interessante Neuerungen zu sehen. System Nummero eins ist ein MCP-Server, der - im Zusammenspiel mit Cursor AI und einem beliebigen LLM - die AI-gesteuerte Ansteuerung von verschiedenster Rohde-Messtechnik erlaubt.  Kandidat Nummero
0 T 1 S T C 1 2 1 2 R1 1 2 2 100m 2 4 K 3 K R 1 R 1 1 1 C1 + 1 2 220nF 22pF 22pF 2 1 2 1 C2 C3 IC1 MCP3914A1-E/MV 41 40 39 38 37 36 35 34 33 32 31 P 1 1 0 0 _ _ _ _ _ E E H H H H D D C D D S C C C C N V N V N E A A D D R 1CH2+ SDI30 CH2- SDO 2 29 3CH3- SCK 28 4CH3+ CS 27 5NC_1 OSC2 26 6NC_2 OSC1/CLKI25
nicht eingehend auf so etwas trainiert sind. Das wird sich aber ändern. Wenn STM32CubeMX mal einen MCP-Server eingebaut bekommt, kann das LLM sich die Hardware-PWM einfach "zusammenklicken". Jens M. schrieb im Beitrag #7988545: > Gnade uns Gott. Alles funktioniert nur noch mit KI-Blockchain in der
. Zudem gibt es viele HW-Funktionen. Verzweifelt bin ich an den Uart-Bugs in Voll-Duplex. Seit 25 Jahren werden die bei uns ausschließlich in C programmiert (16er und 18er), inclusive Funktionspointer bei den 18ern. Der Compiler kompensiert den fehlenden Stack perfekt. Wenn ein PIC passt, ist
given in the following table. Serial Port TX RX CK CTS RTS Serial1 D26 D25 D27 D24 D23 Serial2 D9 D8 D7 D11 D10 Serial3 D1 D0 D31 D30 D29 Low-Noise ADC Pins Maple Mini has an electrically isolated analog power plane with its own regulator, and a geometrically isolated ground
Im Datenblatt vom MCP1034 ist sogar schon ein Beispiel-Layout für ein Leistungsteil dabei, das sich für eine MPP-Ansteuerung modifizieren ließe. Von klassischen Schaltreglerbausteinen wie TL494 würde ich absehen, da die
Timer mit einer höheren Frequenz zu versorgen. Wenn ich mich recht erinnere müßten das sein: Attiny25/45/85 und Attiny 261/461/861. Möglicherweise sind da inzwischen weitere Modelle hinzugekommen. Wenn Du wirklich alles selbst bauen willst: Treiber für die Fets nicht vergessen oder Logiklevel Fets
LED2 C DIG0 H00 H01 H02 H03 H04 H05 H06 H07 2 C10 V DIG1 11 L01 R R 1 E 100n R1 6 L02 LED3 D L U? 25.9k DIG2 74HCT244 DIG3 7 L03 D1 D2 D3 D4 D5 D6 D7 D8 R 7 3 L04 R DIG4 LED LED LED LED LED LED LED LED 2 GNDD DIG5 10 L05 GNDD 18 I_SET DIG6 5 L06 L00 2 C 18 1 8 L07 1A0 C 1Y0 DIN DIG7 H00 H01 H02 H03
S SpicSpiceOrdeSpicSpiceOrder 2 S SpicSpiceOrderSpicSpiceOrder 2 ZEILE3 3 8 3 L L L D5 D6 D15 D16 D25 D26 SpicSpiceOrdeSpicSpiceOrder 2 SpicSpiceOrdeSpicSpiceOrder 2 SpicSpiceOrderSpicSpiceOrder 2 ZEILE4 4 9 4 L L L SpicSpiceOrdeSpicSpiceOrder 2 SpicSpiceOrdeSpicSpiceOrder 2 SpicSpiceOrderSpicSpiceOrder
um die EEProm Wartezeiten handelt. Die Funktionen nutze ich für andere Dinge wie zum Bsp. RTC oder MCP Portexpander o.ä. Danke für die Erläuterung.
attachment/244099/m1284p_timing.jpg eine LED angesteuert vom nano328 gelber Kurvenzug 30µs = 24 Bit x 1,25µs. Derselbe Code, dieselbe LED vom m1284p 33µs. Mit der Korrektur auf 90% F_CPU für den m1284p passte es dann! Veit D. schrieb im Beitrag #6343999: > Die "96MHz" war auch so ein > Ding was völlig
Ausgangsspannung: 1,2-37V TO220 0 bis 125°C LM3914 Treiber für 10-stellige Balkenanzeige; A/D-Wandlung bis 25V PLCC; DIP 0 bis 70°C LM75 digitaler Temperatursensor; I2C 3-5,5V SO8 -55 bis 125°C LM78XX Festspannungregler Eingangsspannung bis 35V (LM7824: 40V) Ausgangsspannung: xx=05: 5V, xx=12: 12V, usw. TO220
bis 125°C (A-Versionen: 0 bis 125°C) M. Name Beschreibung Spannungen Bauformen Betriebstemperatur MCP79410 Echtzeitkalender mit I2C 1,8-5,5V SOIC; TSSOP; MSOP; TDFN -40 bis 85°C N. Name Beschreibung Spannungen Bauformen Betriebstemperatur NE555 Zeitgeber; unterschiedlichste Frequenzen 4,5-16V DIP; SO

 Bild
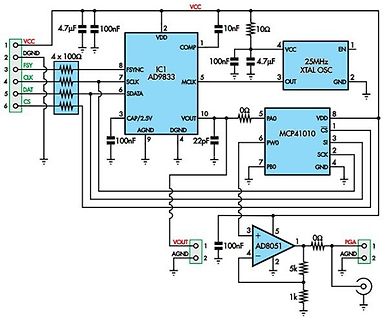
 Bild

 Bild
 Bild

 Bild

 Bild
 Bild
 Bild