Hallo!!
Wie oder mit was kann ich ein Modellflugzeug so stablisieren das es
immer grade aus fliegt, also nicht mit Quer- höhen- oder Seitenruder
gegengesteuert wird??
Ich dacht da an eine Beschleunigungssensor oder Gyrosensor, aber wie
mache ich das??
Und für was genau verwende ich eigentlich Beschleunigungs- oder
Gyrosensor??
MFG Ingo
gyrosensor für den winkel und beschleunigungssensoren für die
beschleunigung bzw kann man mit den beschleunigungssensoren bei einem
sich nicht bewegendem system den winkel bestimmen indem man misst aus
welcher richtung die stärkste beschleunigung wirkt (ist dann meist der
erdmittelpunkt(unten)) aus dem wert von xy und z achse kannste dann die
richtung errechnen
ein sich drehender, vollkardanisch aufgehängter kreisel behält seine
lage im raum bei, was u.a. bei einigen instrumenten in flugzeugen
ausgenutzt wird (kurskreisel, ...). falls du es schaffst, sowas in das
flugzeug einzubauen kannst du mit relativ einfachen sensoren eine
abweichung von der gewünschten fluglage bestimmen (z.b. optisch mit
gray-code oder so)
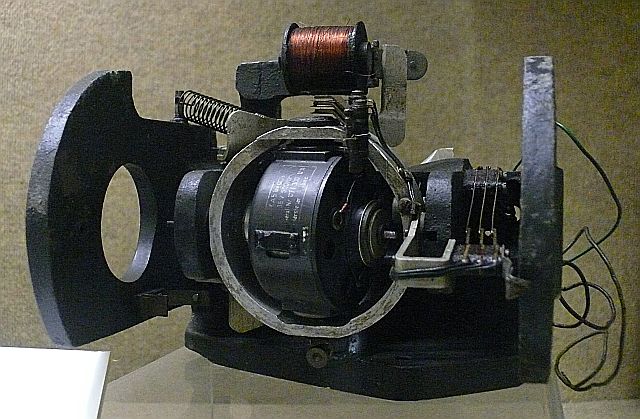
Man begebe sich zielgerichtet in ein geeignetes Museum Deiner Wahl in
Richtung einer HS293 und baue dieses, auf dem Foto gezeigte, Teil aus.

Kleiner Tipp: nicht erwischen lassen.
gut aber noch ne frage: wie soll denn mein 2,5kg schwehrer Flieger
dieses Ding das ca.xkg hat tragen???

Nein im ernst, habe in der zwischenzeit rausgefunden das man mit dem
Beschleunigungssensor einen Winkel bestimmen kann.
Aber was ich nicht weis is wenn man den Sensor schnell um die z.b. die X
Achse dreht wird er ja die Beschleunigung anzeigen und nicht den Winkel,
oder irre ich mich da??
Ingo,

Wozu willst Du denn das Rad neu erfinden?
Das ist für Modellhubschrauber seit mindestens 15-20 Jahren ein absolut
alter Hut. Wurde früher mechanisch als Kreisel gemacht, gibt es heute
auch mit anderen Sensorsystemen, klein, feritg für Modellservos und
konfigurierbar, und auch für kleines Geld in jedem Modellbauladen.

Jochen Müller
Du musst so ein System sowieso erst NACH dem Start aktivieren, sonst
kommst Du nie in die Luft. Dann allerdings könntest Du doch den Flieger
in der gewünschten Höhe manuelle ausrichten und ab dann mit einem Gyro
stabilisieren.

Wenn es um einen konkreten Winkel gehen soll, woran soll der denn
ausgerichtet sein, also was wäre der Nullpunkt?

Jochen Müller
Ein beschleunigungssensor hat die eigenschaft, das er flach auf der erde
aufgelegt genau 1g anzeigt, wenn man ihm neigt ändert sich auch die
ausgangsspannung!!
Was ich aber nicht weis ist ob sich die ausgangsspannung auch ändert
(besser - verfälscht) wenn ich den Winkel schnell änderet!!
wie schon gesagt, du brauchst die gyros für drehungen und die
beschleunigungssensoren für die nullage. das ist ein grosses thema beim
sog. x-ufo (mechanischer kreisel), dessen umbauten und konstruktionen
wie mikrokopter
Beschleunigungssensoren können Beschleunigung, Erdanziehung und
Zentrifugalkraft nicht unterscheiden. Bis zu einem gewissen Grad kann
man einige der Effekte gegeneinander aufrechnen, indem man drei Achsen
in Relation bringt, das geht aber nicht für alle Situationen, Kräfte
durch Rotation sind halt nicht von Beschleunigung zu unterscheiden wenn
man eine ruhende Masse zum Messen verwendet.

Es gibt aber auch bezahlbare (analoge) Gyro-Sensoren (siehe Wii), nur
sind die mit etwas Elektronik und Software verbunden um sie auszuwerten.
Beschleunigungssensoren sind in der Entwicklung deutlich weiter, da gibt
es mittlerweile eine Vielzahl mit IIC oder SPI Schnittstellen.
Du hast ein paar Problemkreise
* Diese Beschleunigungssensoren messen Kräfte.
  Sie können die Gravitation nicht von sonstigen Kräften unterscheiden.
  Wenn dein Flugzeug eine koordinierte Kurve fliegt, dann zeigt
  dein Sensor brav an, dass das FL in der Waagrechten liegt, weil
  die Gewichtskraft nach wie vor im lokalen Koordinatensystem des
  Fliegers senkrecht wirkt.

* Diese Sensoren haben Drift. Die guten weniger,die schlechten mehr.
  Nach ein paar Minuten kannst du genausogut würfeln.
  Auch die Gyros in einer Cessna, die den künstlichen Horizont
  bedienen, zeigen nach x Minuten (x kleiner 60) nur noch Müll an.
  Einen Gyro, der genau genug gebaut ist, dass er das nicht tut,
  kannst oder willst du dir nicht mehr leisten.

  Fazit: Dein künstlicher Horizont zeigt eine Kurve an, die
  real nicht existiert.

* Die beste und günstigste Art einen Modellflieger eigenstabil
  zu kriegen ist nach wie vor eine entsprechende aerodynamische
  Auslegung. Ordentlich bemessener Leitwerksträger und eine
  entsprechende V-Form in den Tragflächen wirken Wunder. Den
  Rest, das Ausgleichen von Böen, kann ein normaler Flächenkreisel
  übernehmen.
Hallo,

bei mir macht das eine Kombination aus Gyro und Beschleunigungssensor.
Die Messweret beider Systeem kombiniere ich dann mitr einem
Kalmanfilter, der dann zusätzlich auch noch die Drift der Gyro's mit
"berechnet/schätzt". Das Ganzze ist natürlich nicht unendlich lange
Präzise, sondern muss zwischenzeitlich immer wieder gestützt werden,
z.B. GPS oder "Reset" bei bekannter Fluglage. Falls Interesse besteht
kann ich mal den Code des Kalmanfilters als Matlab .m-file posten.

Gruss