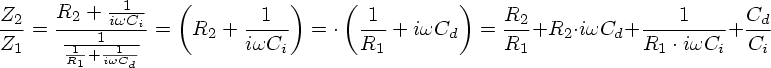Digitaler PID Regler

Gast #950478
Hallo,

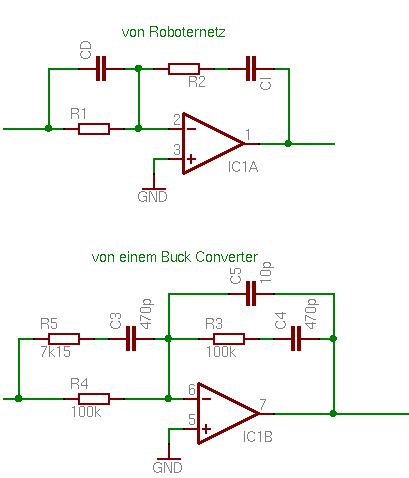
ich hab ein Bild angehängt, auf dem man den PID-Regler von Roboternetz 
sieht, für die es auch die Formeln zum Berechnen der Größen Kp, Ki und 
Kd gibt. [1]


Auf dem Bild gibt's außerdem eine Schaltung für einen Schaltregler, aus 
einer Applikation-Note, die genau ein PID-Regler sein sollte. Der OP ist 
eingebaut, die Komponenten werden außen angeschlossen.

Hat jemand eine Ahnung, wie ich die Formeln von Roboternetz anpassen 
muss, dass ich Kp, Ki und Kd für die Schaltung, wie sie bei dem 
Schaltregler ist, erhalte?

lg
Gast, der sich schon tagelang die Finger wund-gegoogelt hat :-(


[1]: 
http://www.roboternetz.de/wissen/index.php/Regelungstechnik#PID-Regler
Angehängte Dateien:
Gast #950500
Du stellst einfach die Gleichung Ua/Ue auf und dann ist der Kp-Anteil 
der ohne komplexe Größe der Ki-Anteil mit iw im Nenner und der Kd-Anteil 
der mit iw im Zähler.
Der Grundlage bildet die invertierende Grundschaltung mit zwei komplexen 
Widerständen Z1 und Z2, die du vorher berechnest und dann einfach in die 
Gleichung einsetzt.
Gast #950502
>Gast, der sich schon tagelang die Finger wund-gegoogelt hat :-(

Ein PID Regler ist so etwas Triviales wenn man daruber nachdenkt. Aber 
Kugeln scheint beliebter zu sein....
Gast #950761
@ich:
Danke für den Tipp, ich konnte die Formeln vom Roboternetz herleiten, 
den Rest schaff ich dann (wahrscheinlich) auch noch :-) (Bild im Anhang 
...)
Angehängte Dateien:
Gast #951892
Hallo und guten Morgen,

ich plag mich immer noch mit dem digitalen PID rum und hab jetzt 2 
Ansätze gefunden ...

In den meisten Datenblättern ist die Spezifizierung mittels Polen und 
Nullstellen in der gebrochen rationel Transfer-Funktion angegeben. Also 
eigentlich müsste man die Laplace-Transformierte nur ins zeitdiskrete 
(z-transformierte) übersetzen und könnte dann die IIR-Filter-Struktur 
quasi direkt ablesen. Bin ich da soweit korrekt?

Der zweite Ansatz wäre, das Ganze auf ein PI-Filter zu beschränken, wie 
von Roboternetz. Das ist aber irgendwie nicht das Optimale, wobei es 
wohl gut genug gehen würde ... Die Unterschiede zwischen verschiedenen 
PI-Filtern mit einem oder 2 Polen gibts hier, für interessierte:
http://www.analog-europe.com/howto/207602998?pgno=3

lg
Gast
Gast #951959
Ja. Entweder s->z transformieren (Abtasttheorem beachten!) oder die 
Sprungantwort in FIR-Filterkoeffizienten überführen.
Beides hat mehr oder weniger Fehler (besonders wenn \Omega gegen 1 
strebt). Es gibt noch ein paar andere, eher numerische Ansätze, optimale 
Koeffizienten für ein gegebene Übertragungsfunktion in digitale Filter 
zu überführen. Aber im Allgemeinen reichen die allgemeinen Ansätze. Man 
kann, zur Not, auch noch eine Fensterung der Sprungantwort (im 
Frequenzbereich) vornehmen um so die Aliasingeffekte zu verringern.

Viele Grüße,
 Martin L.

Antwort schreiben

Eine eigene Frage? Dieser Thread ist über 18 Jahre alt. Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.

Neuen Thread starten

Eine Lösung, Ergänzung oder Rückmeldung zu diesem Thread? Dann antworte hier.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.