Hallo

Ich habe mit meinem µController eine gleitende Mittelwertberechnung
realisiert. Wenn ich mir die Werte die errechnet werden in Excel
importiere, ist das Tiefpassverhalten gut zu sehen.
Wie kann ich diesen Tiefpass nun berechnen? Also Grenzfrequenz,
Eckfrequenz, Ordnung des Tiefpasses...
Generell würde mich der theoretische Hintergrund interessieren.
Sicher könnt ihr mir da weiter helfen.

Grüße!

Bean
Die Grenzfrequenz berechnet man nicht, die gibt man vor, wenn man ein
Filter bastelt. Also genauer: Wenn man die Koeffizienten des Filters
berechnet. Und dafür gibt's z.B. MATLAB :-)

Für die Theorie siehe z.B. hier:
http://wwwex.physik.uni-ulm.de/lehre/physikalischeelektronik/phys_elektr/node65.html

Ach so, jetzt versteht ich die Frage erst so richtig glaube ich: Die
Koeffizienten eines FIR-Filters erhält man ja, wenn man sich die
Impulsantwort anschaut. Von dieser kommt man zum Frequenzgang durch eine
inverse diskrete Fouriertransformation.
Hallo ja genau,

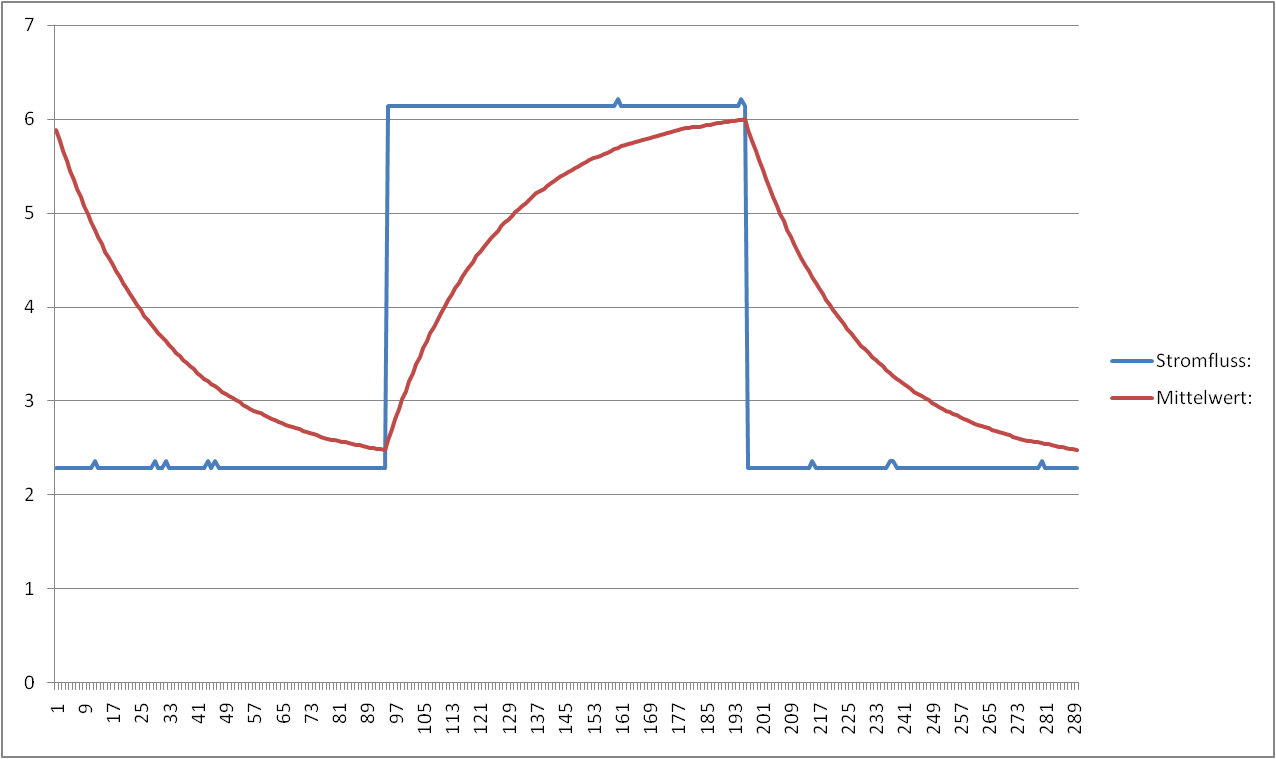
Also ich habe mir jetzt im Excel eine Sprungantwort des Filters zeichnen
lassen. Aber ich habe diese Sprungantwort eben nur als "Bild". Wie
bekomme ich jetzt die Werte raus mit denen ich weiterrechnen kann?

Gruß!
Ausgehend von der Sprungantwort müsstest Du die Ableitung bilden, um die
Impulsantwort zu erhalten. Aber wozu die Mühe, wenn eine einzelne 1 ins
Filer reingeschickt doch schon die Koeffizienten ergibt :-)
Die Zahlenwerte an sich hast Du doch, oder was steht in den Zellen
Deiner Excel-Tabelle?
hmm ja, in den Zellen stehen Zahlenwerte. Ich messe einen Strom. Dieser
steigt dann Sprunghaft an. So "simuliere" ich einen Sprung. (Siehe Bild)
Die Werte des Mittelwerts nähern sich dann an den eigentlichen Strom an.
Ich brauch doch aber irgendwie die Zeitkonstante oder täusche ich mich
da?
Wie kann ich mit den Werten die ich in Excel habe weiter rechnen?

Gruß!
Einen digitalen Filter.
Die rote linie in dem Diagramm sind die Mittelwerte die in meinem
Controller berechnet wurden. Ist also denke ich digital ;-)

Gruß!
Am einfachsten würdest Du die Grenzfrequenz erhalten, wenn Du einen
Funktionsgenerator benutzt und einen Sinus mit variabler Frequenz duch
Deinen µC schickst. Dann siehst Du mit einem Oszilloksop am Ausgang, bei
welcher Frequenz sich Dein Eingangssignal mehr oder weniger schnell
verabschiedet ;-)

Ah ja und Deinen Code könntest Du auch mal posten, zumindest den für die
Berechnung relevanten Teil.
Wie bereits gesagt:

Filterordnung = Koeffizienten   -1 = Fensterlänge -1

Ein Mittelwertfilter mit gerader Anzahl Koeffizienten blockt alle
Signale mit 2, 4, 6, ..., halbe Anzahl Koffizienten x Sampling Frequenz.

Am einfachsten kann man die Grenz und Eckfrequenzen ermitteln, indem man
die Amplituden über Frequenz plottet.
Hallo

Vielen Dank für die Antworten!

Hier mal noch der Code den ich zur Mittelwertbildung verwende. Stammt
auch aus einem Beitrag hier im Forum:
1
longmittelwert_filter(longnewval)
2
{
3
staticshortn=1;//Zählvariable anlegen
4
staticunsignedlongavgsum;//Variable zur Summenspeicherung anlegen
5
unsignedlongavg;//Variable zur Mittelwertspeicherung anlegen
6
7
if(n<32)//Mit dieser if Schleife wird die Fenstrgröße festgelegt
8
//hier sollte eine 2er potenz für die Größe gewählt werden.
9
{
10
avgsum+=newval;//Wert n-mal aufaddieren
11
avg=avgsum/n;//Summer durch n teilen
12
n++;//n um eins erhöhen
13
}
14
else
15
{
16
avgsum-=avgsum/32;
17
avgsum+=newval;
18
avg=avgsum/32;
19
}
20
returnavg;
21
22
}
Zum Messen der Grenzfrequenz mit dem Oszi noch eine Frage. Ich habe ja
in dem Sinne keinen Ausgang. HIerfür bräuchte ich ja wieder einen DAC.
Oder wie hast Du das gemeint @Marc Brandis ;-)

Gruß

Bean
Dein TP per Mittelwertbildung sollte durch ein PT1-Glied gut angenähert
sein.
In der Sprungantwort in Deinem Diagramm sucht Du 63% vom Maximalwert
(Strom). Genau an dieser Stelle findest Du Deine Zeitkonstante!
Mr Bean schrieb:
> Zum Messen der Grenzfrequenz mit dem Oszi noch eine Frage. Ich habe ja> in dem Sinne keinen Ausgang. HIerfür bräuchte ich ja wieder einen DAC.> Oder wie hast Du das gemeint @Marc Brandis ;-)
Ja, so in der Art. Sinus-Signal mit variabler Frequenz --> ADC --> Rein
ins das "Filter" --> Digitale Ausgangswerte aus Deinem Algorithmus -->
DAC --> Eingang Oszilloskop.
Das 'gleitende Mittelwertfilter', das Du beschrieben hast, ist ein IIR
Filter mit der Differenzengleichung

y(k)=-1/32*y(k-1)+x(k)

Das Ding hat die z-Übertragungsfkt.

H(z)= 1/(z+1/32)

Ersetzen des z durch exp(j*w) liefert Dir den Frequenzgang, nen Tiefpaß
1.Ordnung mit einer maximalen Sperrdämpfung bei der halben
Abtastfrequenz von ca. 0.5dB.

Ich hoffe, dass ich mich nicht verrechnet habe.

Cheers
Detlef
Detlef _a schrieb:
> Das 'gleitende Mittelwertfilter', das Du beschrieben hast, ist ein IIR> Filter mit der Differenzengleichung>> y(k)=-1/32*y(k-1)+x(k)
Nehmen wir an, diese Differenzengleichung sei korrekt. Nun die
z-Transformation:
Mit z durchmultiplizieren:
Die Terme mit Y(z) auf eine Seite bringen:
Y(z) ausklammern:
Durch X(z) und durch (z+1/32) dividieren:
Dies ist die Übertragungsfunktion. Es gibt eine Nullstelle (z=0) und
eine Polstelle (z=-1/32). Dies erscheint mir für ein IIR-Filter ehrlich
gesagt auch plausibler als nur eine Polstelle :-)
Dein Filter berechnet einen "modifizierten gleitenden Mittelwert" nicht
den "gleitenden Mittelwert" im eigentlichen Sinne. (FIR Filter mit
Mittelwert über die letzten N Werte)
ja, meiner Überragungsfkt. fehlt das z.

Das macht aber für den Betragsfrequenzgang keinen Unterschied, weil die
Entfernung von jedem Punkt des Einheitskreises zum Nullpunkt immer eins
ist (das ist ja gerade das Schöne am Einheitskreis).

Die Eins steht dann im Zähler der Übertragungsfkt. wenn der 'alte wert
des Zustandsspeichers' (also im Beispiel avgsum vorm update)
Ausgangswert wäre.

Cheers
Detlef
Hallo!

Vielen Dank für eure Antworten. Hat mir egentlich wirklich sehr
geholfen.
Ich hab jetzt aber nochmal für mich die Formel aufgestellt und komme
irgendwie auf was anderes.
Das ist was ich heraus bekomme. Wo liegt da mein Rechenfehler? Ich hab
halt noch den Therm mit
drinnen.

Bin von folgender Formel ausgegangen:
Oder bin ich einfach von der falschen Anfangsformel ausgegangen?

Gruß!
Bean
y ist der modifizierte, gleitende Mittelwert und u ist der Eingang.


Die Differenzengleichung ist dann

y_k+1=31/32 y_k+1/32 u_k+1

(oder evtl  y_k+1=31/32 y_k+1/32 u_k  was aber eher ungewöhnlich wäre.)

Im ersten Fall hat man  die Übertragungsfunktion

zY =31/32  Y +1/32 zU

U/Y= (1/32 )z/ (z-31/32)

Also eine Nullstelle bei z=0 und ein Pol bei z=31/32<1.


Somit ist das Filter stabil und zudem schwingt es nicht. Es hat eine
statinäre Verstärkung von 1.
In der "Filterdarstellung.

U/Y= 1/ (1-31 z^1)

Es gibt also keine Verzögerung.
Guten Morgen!

@Gast: Danke für die Antwort. Allerdings habe ich Schwierigkeiten
nachzuvollziehen wie Du auf die Differentialgleichung kommst. Kannst Du
das noch etwas näher erklären?
Hast Du die aus meinem C Code abgeleitet?
Außerdem wären ein paar Klammern glaube ich hilfreich.

Gruß

Bean
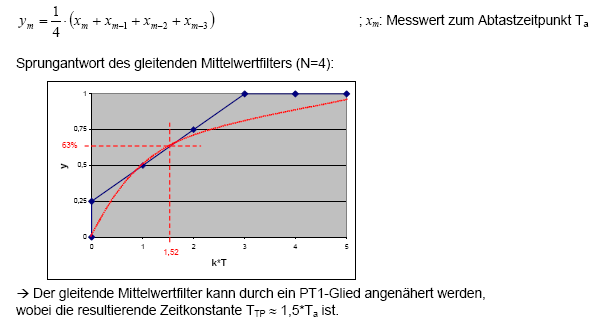
Wie ich schon am 06.07.2009 schrieb, kann man die Mittelwertbildung
näherungsweise durch ein PT1-Glied beschreiben.
Sicher ist das Aufstellen und Berechnen der Übertragungsfunktion die
100%-ige Variante... und wenn's gefordert ist, führt kein Weg daran
vorbei!
Wenn's aber nur darum geht, das Verhalten des Mittelwertfilters in guter
Näherung zu beschreiben, dann würde ich auch die wesentlich einfachere
Näherungslösung bevorzugen. Exemplarisch mal an einem Mittelwertfilter
mit N=4 dargelegt.
Hi Mr Bean,

also ich habe mir den C Code nochmal angeschaut.

Du hast

      avgsum -= avgsum/32;
      avgsum += newval;
      avg = avgsum/32;

Was abgesehen vom Rundungsverhalten, Rechenaufwand (?) und der
Initialisierung sich wie

      avgsum -= avgsum/32; (1)
      avgsum += newval/32;  (2)
      avg = avgsum;     (3)
verhält. Du willst nur die Ü-Funktion, also ist dies egal.
Nimm

y - avgsum
u - newval

Also ist

y_(k+1)=y_(k)-y_(k)/32+u_(k+1)/32


(die ungewöhnliche Variante wäre   Vertauschung von (2), (3))


Dann die z-Trafo zur Ü-Funktionbestimmung (ohne Berücksichtigung von
Anfangswerten)

zY(z)=31/32 Y(z)+1/32 U(z)

Umstellen, fertig.

Matlab liefert ein monotones Tiefpassverhalte mit -36 db bei der halben
Abtastfrequnz. Grenzfrequenz -3db ca bei 1/200 der Abtastfrequenz.
Ah ich habe da ein Tipp-Fehler gemacht

zY(z)=31/32 Y(z)+1/32 zU(z) <-- z vor U(z)

Es ist keine Differentialgleichung, sondern eine Differenzengleichung.
Hallo

Ah ja, jetzt passt es.
Aber der Pol bei 31/32 macht mich doch etwas stutzig, ich meine mich
dunkel daran erinnern zu können dass bei einem stabilen System kein Pol
in der rechten s-Halbebene vorkommen darf.
Ist aber auch schon ne ganze Weile her... :-)

Gruß

Bean
Es ist ein zeitdiskretes System (Differenzengleichung) und kein
zeitdiskretes (DGL)!

Für Stabilität müssen alle Pole in der z-Ebene (!) im Einheitskreis sein
- 31/32 ist das.

Da der Pol auf der rechten Seite auf der Realteil-Achse ist, schwingt
das System nicht.
Hallo

Ich hab mir die Sache noch einmal angeschaut.  Ich habe leider noch
immer Probleme mit der Formel ansich die sich aus dem Code ergibt. Muss
ich die Summe die sich in der ersten if Schleife ergibt nicht auch bei
der Transformation berücksichtigen?

Ich hab ja eigentlich sowas:
Wie kann ich eine Summe transformieren?

Sorry dass ich den Thread nochmal vorkram und nochmal frag, aber ich
stolper immer wieder über diese Formel und bin mir nicht sicher ob die
Transformation so stimmt.

Gruß
Bean
Hi Bean,


Der Einfachheitshalber würde ich nur den Teil ab n=32 anschauen (mit
z-Trafo). Nach einiger Zeit ist der Anfangsteil vernachlässigbar.
(Filter ist asymptotisch stabil)

Auch kann man mit der z-Trafo nur Übertragungsfunktionen von
zeitinvarianten Systemen anschauen.

Fazit: die ersten 31 Schritte ändern das Übertragungsverhalten nur am
Anfang des "Filterns".

Summe transformieren: wie oben erwähnt musst du dazu die Filterformeln
umschreiben.
Eine eigene Frage?
Dieser Thread ist über 17 Jahre alt.
Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.