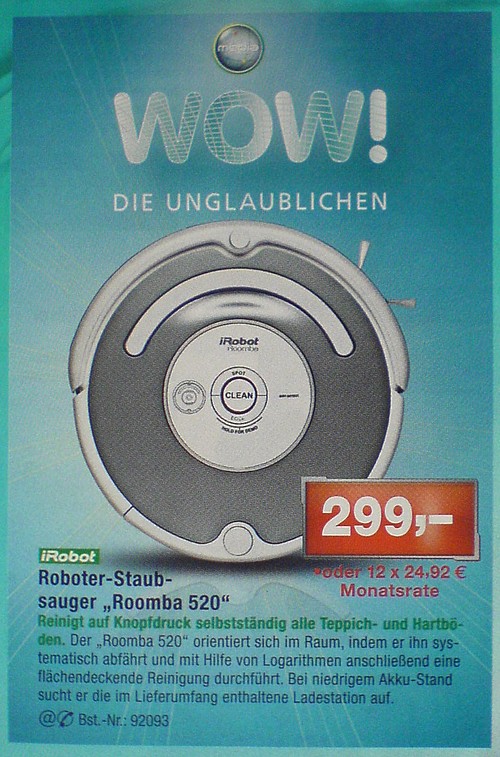
Auf dem Bild (Ausriß aus dem Kaufhofprospekt vom 25.11.2009) ist ein
Reinigungsroboter. Den Textteil unter dem Bild verstehe ich nicht. Kann
mir jemand diesen näher erläutern?
Interessant das man sich ueber "Logarithmen" im Raum zurecht findet.
Das muesste mein Taschenrechner doch auch koennen der kann auch
Logarithmen.

Gruss Helmi
Mahlzeit,

Na der fährt von seiner Basisstation aus los bis er an ein Hindernis
kommt.
Dann dreht er um, aber nicht 180 Grad sondern etwas zwischen 180 und 90.

Dann fährt er bis zum nächsten Hindernis usw.

so erreicht er das er jede Stelle des Bodens überfährt.

Viele überfährt er doppelt und hundertfach (hab so ein Teil mal wo
gesehen)

Wie er allerdings seine Basis wiederfindet weis ich nicht.


Mfg Bouni
hihi mit hilfe von logarithmen ...
unfreiwillig komisch ... ich glaube es waren algorithmen gemeint.
das heißt eigentlich nur, dass der robistaubsauger den raum vermisst und
dann ein progrämmchen abspielt mit dem er herumfährt und möglichst keine
stelle auslässt. und wenn sein akkuwächter im erzählt, dass er gleich
laden muss fährt er wohl zur ladestation...
Hallo,

ja, da war wieder ein Profi am Werk ^^

Als Erklärung:
Ich habe mal eine Doku gesehen, wo etwas ähnliches gemacht wurde. Der
Roboter "merkt" sich eigentlich nur, wie lang/weit er in eine bestimmte
Richtung gefahren ist, bis er irgendwo gegenstößt. Aus diesen
Informationen erstellt er dann mit seinen internen "Logarithmen" (^^)
eine Art Karte aus welcher er "ablesen" kann, wie weit er von seinem
aktuellen Standpunkt aus in welche Richtung fahren kann und vor allem,
wo er schon überall war, so dass er nicht stundenlang nur den gleichen
Bereich saugt.
Elias B. schrieb:

> Wie er allerdings seine Basis wiederfindet weis ich nicht.

Das würde mich allerdings auch interessieren.
Weiß jemand wie das zb in der versschärften Version funktioniert? Es
gibt ja auch Rasenmäher die das können. Odometrie wird da nicht
funktionieren, da man ja auch jederzeit mit dem Schlupf der Räder
rechnen muss.

Wie finden die Dinger also wieder zurück?
Infrarotbake/Funkbake?
Nick Müller schrieb:
>> Den Textteil unter dem Bild verstehe ich nicht.>> Steht doch da: Der reinigt mit Logarithmen. Hat also einen hohen> Kehrwert. :-))>>> Gruß,> Nick
ROFL, der ist gut!
Algorithmen waren wahrscheinlich gemeint, aber das ist bei Chinaware
eben so.
Die Ladestation sendet ein Infrarotsignal, der Roboter versucht, sich
nach diesem auszurichten. Ist die Ladestation durch Hindernisse
verdeckt, bewegt sich der Roboter (wie sonst auch) auf zufälligen
Bahnen, bis er irgendwann den IR-Strahl quert. Da die Suche nicht
deterministisch ist, kann es prinzipiell passieren, dass der Akku
erschöpft ist, bevor der Roboter die IR-Quelle findet :)
Hm, könnte der Roboter nicht einfach eine Fläche abfahren? In etwa so:

Start
    |>|>|
    |||||
    |||||
    |||||
    |||||
    >^>^>usw.
XXXXXXXXXX Wand XXXXXXX

Immer wenn er ein Hindernis erkennt, dreht er um eine "Wagenlänge"
versetzt um 180 Grad... und bewegt sich so nach und nach über den
gesamten Raum?
Ich habe einen Roomba560. Der merkt sich gar nichts.
Das Teil hat ein paar Bewegungsmuster wie 'Wandverfolgung', 'irgendwo
gegenstossen und in einem Winkel davon wegfahren', 'Spiralen' etc
zwischen denen er willkürlich wechselt. Damit erzielt er über die Zeit
eine erstaunlich gute Raumabdeckung.
Ich lasse den für 75m^2 ca ne Stunde lang rumrödeln (selber machen geht
schneller, aber lieber lass ich ihn machen :) ).

Die Basisstation findet er, indem er bei niedrigem Akkustand bzw. Zeit
zufällig durch den IR-Leitstrahl der Basisstation fährt (Öffnungswinkel
ca.10° bei ca 3-4m Reichweite).

Beeinflussen kann man ihn durch:
* 'Leuchtürme' - virtuelle IR-'Wand' mit der er über Funk kommuniziert,
nach ca.30min wird dieses Tor geöffnet, nach dem Passieren wieder
geschlossen. Damit kann man zeitliche Raumaufteilungen machen.

* 'Fernbedienung' - halt Ferngesteuert (eher ein nettes Spielzeug)

* 'RS232' - das Ding kann man auch mit eigener Hardware steuern, in
diesem Mode hat man Zugriff auf die Steuerung und Sensoren (Protokoll
ist frei verfügbar). Wenn ich mal Zeit habe mein nächstes Atmel- oder
PIC-Projekt :)
Der Rasenmäher eines Bekannten (soviel ich verstanden hab) fährt einfach
los bis er auf die Schleife trifft (mit dieser wird das zu mähende Feld
umringt) unf folgt dann dem Draht bis zur Station.
Mark Brandis schrieb:
> Und was hält ihn davon ab?

zb das Spielzeug rumliegt.
zb das die Räder der einen Seite auf dem Parkett mehr Schlupf haben als
die Räder auf der anderen Seite. zb das exaktes Geradeausfahren u.A
durch zu überwindende Teppichkanten gar nicht so einfach ist, wie man
annehmen möchte. etc.
Karl heinz Buchegger schrieb:
> Mark Brandis schrieb:>> Und was hält ihn davon ab?>> zb das Spielzeug rumliegt.
Okay, aber alles was seine Position im Raum nicht verändert kann man
sich merken. Man braucht nur genug Speicher für die "Karte" des Raums,
die man z.B. in einem Array ablegt. Vielleicht 1 Bit für einen
Quadratzentimeter Raum?
Schwierig wird es natürlich, wenn Menschen oder Haustiere durch den Raum
hopsen :-)
> zb das die Räder der einen Seite auf dem Parkett mehr Schlupf haben als> die Räder auf der anderen Seite.
Kann man das nicht durch einen Sensor am Rad erkennen? Sicher kann man,
nicht anderes wird ja beim ABS oder besser gesagt bei der
Traktionskontrolle gemacht. Die Frage ist wohl eher wie aufwändig/teuer
das ist.
> zb das exaktes Geradeausfahren u.A> durch zu überwindende Teppichkanten gar nicht so einfach ist, wie man> annehmen möchte. etc.
Für den Anfang würde ich natürlich einen Raum annehmen, der entweder nur
glatten Boden oder nur Teppichboden hat, keine Kanten... und dann mal
schauen, wie weit ich damit komme. ;-)
Mark Brandis schrieb:
> Kann man das nicht durch einen Sensor am Rad erkennen?
Das Problem ist, dass dir die Radsensoren melden, dass sich beide Räder
genau gleich schnell drehen und der Robot fährt trotzdem eine Kurve,
weil ein Rad keine Haftung hat.
> Sicher kann man,> nicht anderes wird ja beim ABS
ABS ist ein anderes Thema:
Ein Rad sollte drehen, tut es aber nicht.
> oder besser gesagt bei der> Traktionskontrolle gemacht.
Die stellt auch nur fest, ob sich die Räder übermässig schnell drehen
oder nicht.
Da gibt es doch ein tolles Projekt (GPS im Wohnzimmer). Ist gar nicht so
schwierig. Dann weiß der Robbi genau wo er ist. Hindernisse kann man ihm
sagen. Dann braucht er nur noch nach Spielzeug zu schauen.
Ist doch gar nicht so schwer.

Gruß Mattias
Karl heinz Buchegger schrieb:
> Mark Brandis schrieb:>>> Kann man das nicht durch einen Sensor am Rad erkennen?>> Das Problem ist, dass dir die Radsensoren melden, dass sich beide Räder> genau gleich schnell drehen und der Robot fährt trotzdem eine Kurve,> weil ein Rad keine Haftung hat.
Ähm... dann taugt aber die Bereifung nix? Was ist das für ein Material,
das fröhlich durchdreht bei gleicher Drehzahl? ;)
Ich möchte mal bezweifeln, dass sich die Entwickler Gedanken darüber
gemacht haben, wie sie wirklich jeden Quadratzentimeter des Bodens
säubern können.
Mark Brandis schrieb:
> Ähm... dann taugt aber die Bereifung nix? Was ist das für ein Material,> das fröhlich durchdreht bei gleicher Drehzahl? ;)
Natürlich drehen die Räder nicht durch wie auf Glatteis. Aber schon ein
geringer Schlupf kann die Positionsbestimmung schnell zunichte machen.
Beispiel:
Der Abstand zwischen linkem und rechtem Rad ist 20cm. Das linke Rad hat
keinen Schlupf (Parkettboden), das rechte einen Schlupf von 1%
(Teppichboden). Die 1% nimmst du mit dem Auge noch lange nicht als
Rutschen wahr. Trotzdem steht der Roboter schon nach 3,5m Fahrstrecke
10° verdreht und über 30cm (also mehr als eine Roboterbreite) neben
seiner Sollposition. Statt der schönen parallelen Bahnen fährt er nur
noch Kraut und Rüben :)
> Okay, aber alles was seine Position im Raum nicht verändert kann man> sich merken. Man braucht nur genug Speicher für die "Karte" des Raums,> die man z.B. in einem Array ablegt. Vielleicht 1 Bit für einen> Quadratzentimeter Raum?
Warum sollte man so einen Aufwand betreiben? Die Abdeckung scheint ja
gut zu sein, außer bei dem Robocleaner 3000 wird nichts gegenteiliges
geschrieben.
Die aktuelle Lösung ja auch viel kundenfreundlicher, einstecken,
aufladen lassen und dann lass jucken Kumpel.
Das Problem beim Speichern der 'immerwährenden' Hindernisse ist auch,
wie sage ich der Büchse, dass ist immer im Weg und dass ist nur die
vermaledeite Dreckstöhle, die faul auf dem Teppich vor sich hinfurzt.
Die von dir angedachten Sensoren würden mehr Strom benötigen, das
Produkt teurer machen und vermutlich den Akku schneller leer machen.
yalu schrieb:
> Beispiel:>> Der Abstand zwischen linkem und rechtem Rad ist 20cm. Das linke Rad hat> keinen Schlupf (Parkettboden), das rechte einen Schlupf von 1%> (Teppichboden). Die 1% nimmst du mit dem Auge noch lange nicht als> Rutschen wahr. Trotzdem steht der Roboter schon nach 3,5m Fahrstrecke> 10° verdreht und über 30cm (also mehr als eine Roboterbreite) neben> seiner Sollposition. Statt der schönen parallelen Bahnen fährt er nur> noch Kraut und Rüben :)
Okay, und wie klappt dann beim Auto der Geradeauslauf, wenn der Grund
unter den Reifen rechts und links nicht der gleiche ist? Alleine
dadurch, dass der Fahrer dies (unbewusst) ausgleicht?
>Okay, und wie klappt dann beim Auto der Geradeauslauf, wenn der Grund>unter den Reifen rechts und links nicht der gleiche ist? Alleine>dadurch, dass der Fahrer dies (unbewusst) ausgleicht?
Du kannst es ja mal ausprobieren indem du das Lenkrad loslässt.
Irgendwann wirst du von der Strasse abkommen.
Das regelst du unbewusst mit aus.
Ein Auto hat vier Reifen und fährt prinzipiell dahin wo man hinlenkt,
der Roboter lenkt wohl nur durch verschiedene Geschwindigkeiten der
beiden angetriebenen Reifen und einem frei drehbaren, dritten Rad.

In einem Auto steckt aber auch ein Differenzial, hätte das Auto auch nur
ein frei drehbares Vorderrad würde es sich mehr oder weniger zufällig im
Kreis bewegen. ;)

ABS hindert einfach nur die Reifen am Stillstehen, aber nur ab einer
Geschwindigkeit über 4 km/h, man will ja das das Auto am Berg ganz
stehenbleibt und nicht trotz Bremsen wegrollt.
ESP ist da etwas heikler, da werden wohl durchaus mehr als nur die vier
Geschwindigkeitssensoren am Rad abgefragt, könnte mir u.A. noch einen
Drehratensensor für die Hochachse vorstellen. Wenn der nicht das selbe
meldet wie die gefahrene Kurve, die sich aus den Drehzahlen der Räder
berechnen lässt, ist die Karre grade am abfliegen und das ESP kann
selbstständig einen Abschleppdienst verständigen.
Mark Brandis schrieb:
> Okay, und wie klappt dann beim Auto der Geradeauslauf, wenn der Grund> unter den Reifen rechts und links nicht der gleiche ist? Alleine> dadurch, dass der Fahrer dies (unbewusst) ausgleicht?
Das Auto hat es etwas leichter, weil es vier statt zwei Räder hat.
Selbst wenn auf der einen Seite die Traktion schlechter ist, führt das
nicht sofort zu einer Drehbewegung des Fahrzeugs, da sich hierfür ja
mindestens zwei der Räder leicht quer zur Fahrtrichtung bewegen müssen.
Trotzdem wird man es bspw. nicht hinbekommen, mit exakt der gleichen
Lenkbewegung mehrmals hintereinander eine genaue 180°-Kehre zu fahren.
Das geht nur, wenn der Fahrer den entstehenden Fehler korrigiert.
Der Roomba hat nur zwei nebeneinander liegende Räder (plus eine frei
bewegliche Stützrolle, die aber nichts zur Fahrstabilität beiträgt).
Sobald sich ein Rad auf Grund von Schlupf etwas langsamer vorwärts
bewegt als das andere, beginnt sich der Roboter sofort leicht zu drehen.
Und wenn erst einmal die Richtung nicht mehr stimmt, wächst die Abwei-
chung von der gewünschten Bahn natürlich stetig an. Um über 100m und
mehr eine vorgegebene Bahn genau abfahren zu können, braucht der Roboter
in irgendeiner Form eine externe Referenz, sei es mit GPS, in den Zim-
merecken aufgestellte "Leuchttürmen", an die Decke projizierte "Sterne"
oder auch einfach nur einer auf den Boden aufgebrachte Leitlinie.
Die Zufallsnavigation des Roomba (und praktisch aller anderer Roboter-
staubsauger und -rasenmäher) bringt zwar bei Weitem nicht die theore-
tisch mögliche Flächenleistung, ist dafür aber maximal robust: Man kann
den Roboter des Öfteren ein paar Meter zur Seite kicken, und er wird den
Raum trotzdem noch in der gleichen Zeit (im Mittel) säubern, wenn die
Kickrichtung ebenfalls zufällig ist. Zufall plus Zufall ergibt eben
immer noch Zufall :)
Für ein normles ESP werden nur 4 Drehzahlgeber und ein Lenkwinkelsensor
gebraucht.

Erst ab aktivem Fahrwerk kommen Beschleunigungsaufnehmer dazu.

(Auto = Billig nicht vergessen)

Stichwort wäre noch Schräglaufwinkel.
> Interessant das man sich ueber "Logarithmen" im Raum zurecht findet.> Das muesste mein Taschenrechner doch auch koennen der kann auch> Logarithmen.
der hat leider keinen eigenen antrieb. also mußt du ihn "anwerfen". ich
denke dann findet er auch die wand!

 kaho.jpg
(130 KB)