Hallo,

ich versuche momentan ein 5V TTL Signal eines PIR auf meinen uc zu
bekommen. Ich habe den Vout direkt ohne zusätzlichen Pullup anden uc
angeschlossen. Das DDR auf Eingang und die Internen Pullups aus.
Doch es tut sich nichts.

Wenn ich versuche zu programmieren spinnt das Board/AVR Studio und liest
dauernd ne andere Signatur, sagt Fehler im Flash usw... Wenn ich alle
Kabel entferne geht das programmieren wieder wie gewohnt. Also muß es am
Programm liegen. Hab die Pullups schon ein und ausgeschaltet; hatte
jedoch keine Veränderung.

Hier mal der Code:

#include <avr/io.h>

int main(void)
{
DDRD = 0x00;
PORTD= 0x00;

DDRC = 0xFF;
PORTC = 0xFF;

while(1)
{
 if (!(PIND & (1 << PD2)))
 {
 PORTD ^= (1<<PD2);
 }
}
}

Vielleicht kann ja mal einer drauf gucken und mir nen Tip geben.
Thomas H. schrieb:
> Hallo,>> ich versuche momentan ein 5V TTL Signal eines PIR
So, welchen denn?
> auf meinen uc
Gott schütze die Erfindung des einzig wahren Einheitsmikrocontrollers!
> zu> bekommen. Ich habe den Vout direkt ohne zusätzlichen Pullup anden uc> angeschlossen. Das DDR auf Eingang und die Internen Pullups aus.> Doch es tut sich nichts.>> Wenn ich versuche zu programmieren spinnt das Board/AVR Studio und liest> dauernd ne andere Signatur, sagt Fehler im Flash usw... Wenn ich alle> Kabel entferne geht das programmieren wieder wie gewohnt.
Eine Veränderung an der Hardware bringt Besserung, also muß es sich nach
Scheibenweltlogik zwangsläufig um ein Softwareproblem handeln?
> Also muß es am> Programm liegen. Hab die Pullups schon ein und ausgeschaltet; hatte> jedoch keine Veränderung.>> Hier mal der Code:>> #include <avr/io.h>>> int main(void)> {> DDRD = 0x00;> PORTD= 0x00;>> DDRC = 0xFF;> PORTC = 0xFF;>> while(1)> {> if (!(PIND & (1 << PD2)))> {> PORTD ^= (1<<PD2);> }> }> }>> Vielleicht kann ja mal einer drauf gucken und mir nen Tip geben.
Pin PD2 wird abgefragt und soll gleichzeitig was ausgeben? PORTC hat
überhaupt keine Funktion?
Warum muß man denn immer gleich so auf jemandem rumhacken?! Es hat doch
jeder mal klein angefangen -.- ...

Controller ist ein ATMEGA8.

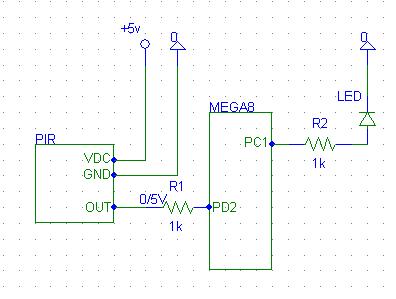
Und beschaltet habe ich den 0/5V Ausgang des PIR mit einem Widerstand
von 1kOhm auf PD2 gegen Kurzschluss. Die Kontroll LED liegt an PC1. Bei
HIGH des PIR messe ich 4,94V und bei LOW 33mV. Pullups habe ich nun
ausgemacht und den Code so korrigiert:

#include <avr/io.h>

int main(void)
{

DDRD = 0x00;
PORTD= 0x00;

DDRC = 0xFF;
PORTC = 0xFF;

while(1)
{

if (!(PIND & (1 << PD2)))
{
PORTC ^= (1<<PC1);
}
}

}

Leider blinkt die LED nach wie vor nicht.
> Und beschaltet habe ich den 0/5V Ausgang des PIR ....
So richtig gut zur Kommunikation zwischen Elektronikern hat sich ein
Medium namens "Schaltplan" bewährt. Hast du so einen? Wie sieht der aus?
Idealerweise incl. der Programmierschinttstelle, der Reset-Beschaltung,
benamten Bauteilen (sonst muß man immer vom Widerstand "rechts oben"
reden)...
Wärs nicht trotzdem viel einfacher, wenn du kurz die Typenbezeichnung
des "PIR" hinschreiben würdest, damit eventuell Interessierte mal einen
Blick auf das entsprechende Datenblatt werfen können?

Und was das Programm angeht, blinkt die LED denn, wenn du abwechselnd
mit einem Draht über einen 1K Widerstand mal GND und mal VCC auf PD2
legst?
Schaltplan siehe oben.

Das Datenblatt

http://www.roboter-teile.de/datasheets/KC7783R.pdf

Auch der Trick mit dem Kurzschließen über den Widerstand führt zu keinem
Erfolg. Mein Schädel brummt und ich weiß nicht weiter.. hmpf.
Thomas H. schrieb:
> Schaltplan siehe oben.>> Das Datenblatt>
Ja da wirds schon lichter, das ist kein nackter PIR-Sensor, (Wobei "PIR"
ja auch sonst alles mögliche hätte sein können, gib den Begriff einfach
mal in Google ein ...), sondern ein komplettes PIR-Modul.
Und dieses Modul liefert entweder 5V am Ausgang oder ...
(Trommelwirbel), gar nichts (kein GND)!
D.h. der Eingangspin PD2 muß erst einmal mit einem 10K Widerstand direkt
auf Masse gelegt werden und der Ausgang des PIR-Moduls wird dann
entweder direkt oder wenn man will über einen Widerstand 330 bis 1000
Ohm an PD2 angeschlossen.
http://www.mikrocontroller.net/articles/AVR-GCC-Tutorial#Eing.C3.A4nge_.28Wie_kommen_Signale_in_den_.C2.B5C.29";
> http://www.roboter-teile.de/datasheets/KC7783R.pdf>> Auch der Trick mit dem Kurzschließen über den Widerstand führt zu keinem> Erfolg.
Da hast du ja hoffentlich vorher das PIR-Modul weggemacht, nicht dass es
noch Schaden nimmt?
Trotzdem, das mit dem testweise VCC über 1K Widerstand kurz auf PD2
gehen, muss natürlich erst mal, auch ganz ohne PIR-Modul, funktionieren
sonst stimmt mit dem Programm irgendwas nicht.
> Mein Schädel brummt und ich weiß nicht weiter.. hmpf.
Jetzt geht es!

Ich habe mal probiert mit 330 Ohm statt der 1k kurzzuschliessen. Und es
geht! Beim PIR dasselbe.. Puh. Ich hab schon gedacht das Wochenende wird
n Reinfall, aber nun :-) Danke an alle, die mitgedacht haben.
Thomas H. schrieb:
> while(1)> {> if (!(PIND & (1 << PD2)))> {> PORTC ^= (1<<PC1);> }> }
Ohne zu wissen, wie lange ein PIR denn den Eingang auf Low lässt: Du
weißt, dass dein Code die LED nicht nur einmal toggelt, sondern ziemlich
oft und ziemlich schnell nacheinander, geschätzt alle 10-15 Takte,
solange PIND2 low ist? Daher ist es eher Zufall, in welchem Zustand sie
nach dem Abschalten ist...
MfG, Heiko
Eine eigene Frage?
Dieser Thread ist über 16 Jahre alt.
Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.