Gast
#162118
Hallo,
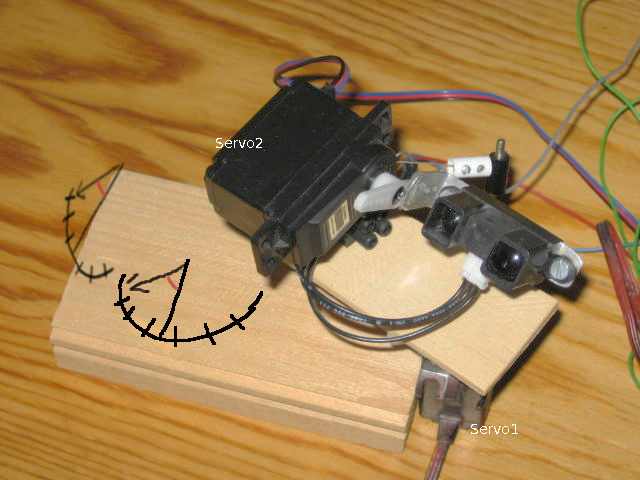
ich versuche schon eine Weile anhand der Position zweier Servomotoren,
welche einen Distanzsensor in zwei Ebenen drehen können, und dem
Entfernungswert(l) des Distanzsensors die x,y, und z Koordinaten im
Verhältnis zu dem Sensor zu berechnen.
Wenn beide Servos Mittelstellung haben, dann müssten x,y = 0 und z die
direkt vom Sensor gelesene Entfernung sein.
Die Servos lassen sich von -70° bis 70° drehen und mit Werten von 1 bis
255 Positionieren.
Die Winkel müssten sich so berechnen lassen:
alpha = (140°/254)*servo1-70°
beta = (140°/254)*servo2-70°
Mit nur einem Servo (2D) müsste sich z wie folgt ausrechen lassen:
z = cos(alpha)*l
Aber beim 3D Raum stehe ich irgendwie auf dem Schlauch.
Zur Veranschaulichung habe ich mal ein Bild als Anhang beigefügt.
Weiß jemand Rat?
Angehängte Dateien:
-
 img_0539-winkel.jpg
(32 KB)