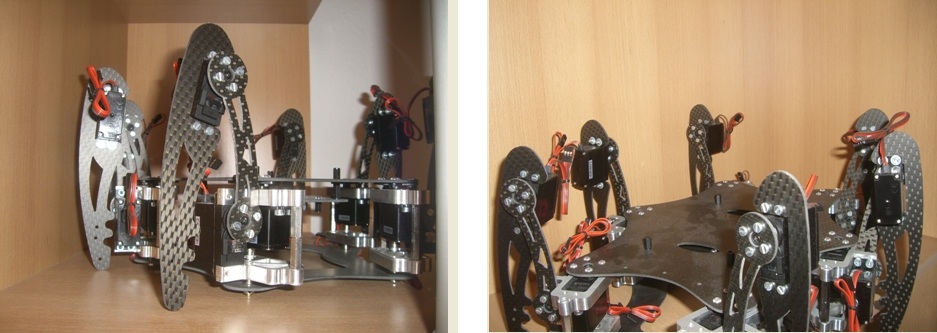
Hi,

ich bin momentan auch noch in der Experimentierphase. Die Kommunikation
mit den S. Controllern über UART oder TWI habe ich nach folgenden
Protokoll aufgebaut.

4 Byte pro Servo.

1. Port ( Servo-Nr.)
2. Stellgeschwindigkeit ( noch nicht genau spezifiziert)
3. Position
4. Prüfsumme ( crc8 )

Ich möchte zum Anfang eine 1:5 Gangart programmieren. Also brauche ich 6
Schrittepunkte (Positionen) pro Bein. Die Methode mit 50% beschleunigen
und wieder bremsen habe ich auch vorgesehen. Nach meiner Überlegung
werde ich es aber nur bei dem Bein benötigen, welches
angehoben/abgesetzt wird. Die anderen Positionen liegen nach meiner
Vermutung so nahe beieinander, dass es nichts bringt.

Aber mein HexaPod ist noch nicht fertig.

Hast du Fotos/Bilder von deinen HexaPod?
Wie hast du die Karbon-Teile hergestellt?

Das Computerprogramm erstelle ich momentan... Sollte erst eine 3D
Simulation werden, aber dann war mir das Erstellen zu aufwendig. Dieses
sind meine 2D Zeichnungen aus Corel Draw, die ich auf einen Bild richtig
positioniere und rotiere...

Gruß,
Sascha