Regelungstechnik Fragen, sehr wichtig

Gast #2743911
Guten Tag,

ich habe morgen eine mündiche Prüfung und habe leider ein paar sachen 
nicht ganz verstanden, vielleicht könntet ihr mir ja helfen.

Hier die Fragen:

1. Legen Sie die Drehzahlregelung eines Gleichstrommotors aus.

a. Warum wird typischerweise ein PI-Regler für die Drehzahlregelung 
eingesetzt?
eventuelle antwort: Treten eventuell Regelabweichung auf, bewirkt der 
P-Anteil eine sofortige Änderung des Solldrehmoments und damit 
unverzögerte Änderung des Drehzahlreglers. Somit steht der P-Anteil für 
die Dynamik der Drehzahlregelung. Der I-ANteil dient der Kompensation 
von stationären Störgrößen.

b. Kann der Parameter Kp des PI-Reglers die Stabilität des geschlossenen 
Regelkreises verschlechtern? der Parameter TN? oder beide?

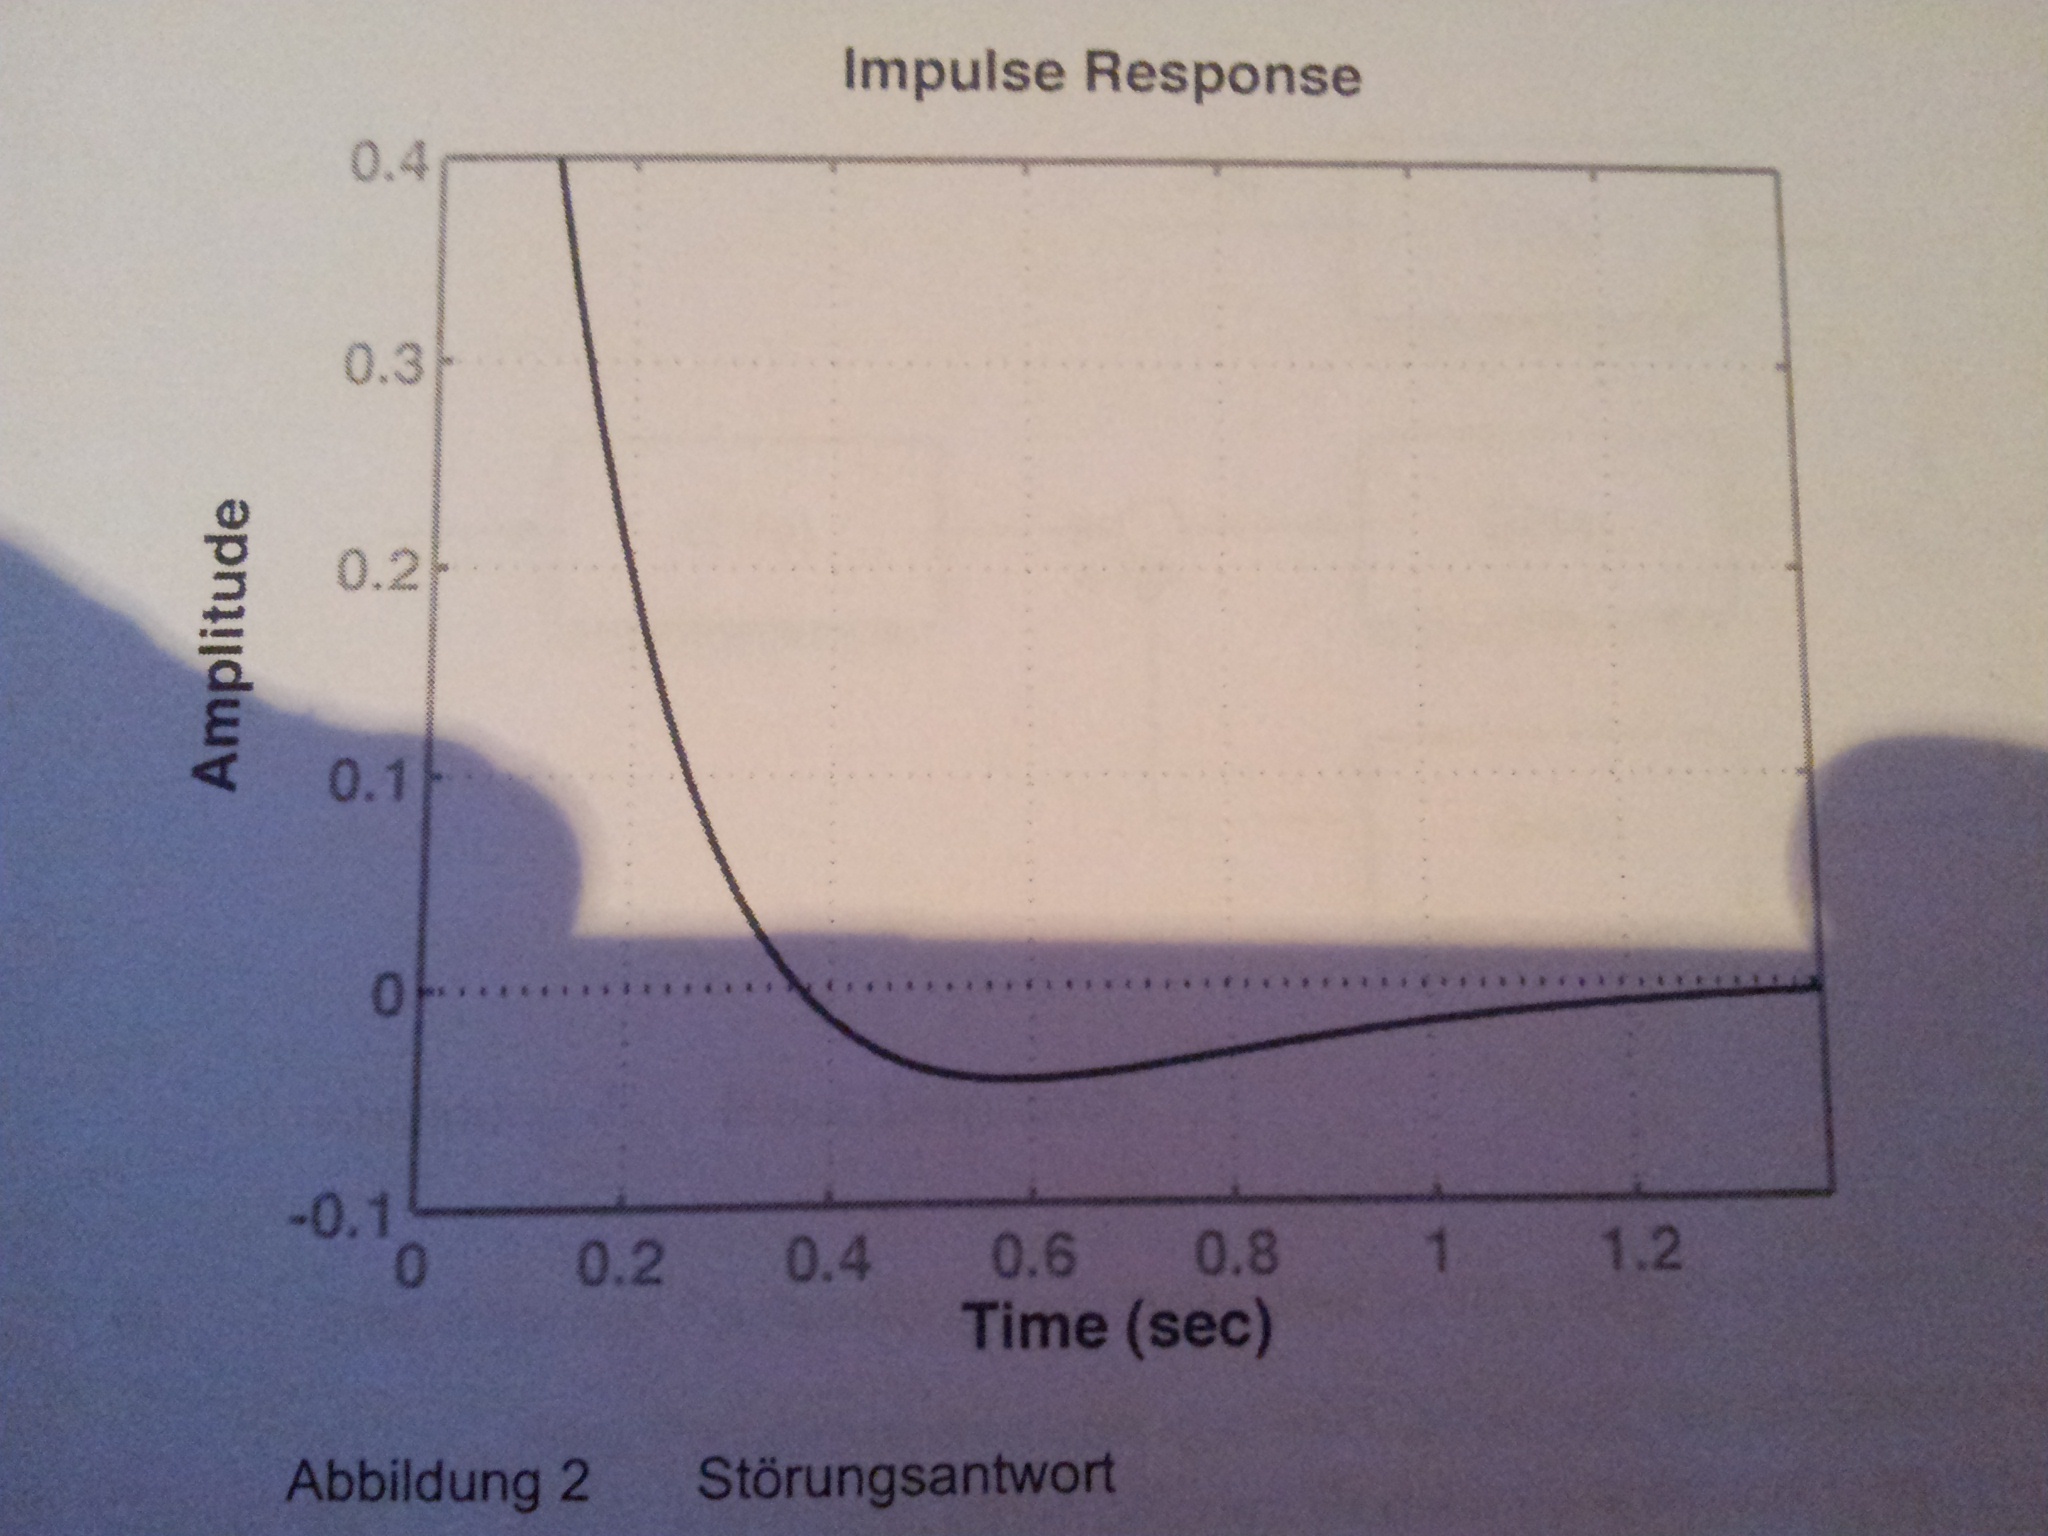
2. Die Regelabweichung eines Regelkreises für Störverhalten ist 
aufgetragen( Abbildung anhang). Bestimmen Sie die charakteristischen 
Merkmale dieser Systemantwort (geforderter Bereich der Regelabweichung 
+- 2%).


Vielen Dank schon mal, ist sehr wichtig für mich

Mfg festin
Angehängte Dateien:
#2743986
Der Begriff Dynamik ist mir nicht klar, aber ansonsten würde ich Deiner 
Antwort a zustimmen. Als nicht-akademiker hätte ich es laienhaft so 
formuliert:

Der P-Anteil sorgt für schnelle sprunghafte ungenaue Antworten auf 
Abweichungen von der Soll-Drehzahl, während der I-Anteil durch 
fortlaufende Korrektur die Drehzahl allmählich an den Soll-Wert anpasst. 
Richtig getunt führt die Kombination der beiden Regler zu einer 
schnellen Drehzahl-Korrektur mit wenig Überschwingung. P alleine würde 
Abweichungen entweder unzureichend oder über kompensieren. I alleine 
würde langsamer regeln, als die Kombination beider. Ein reiner I Regler 
kann also je nach Anwendungsfall auch geeignet sein, ein reiner P Regler 
aber eher nicht, da eine exakte Berechnung des Korrekturwertes nur 
anhand einer einzelnen Abweichungs-Messung praktisch annähernd unmöglich 
ist.

Ein zu hoher Kp Faktor kann zu anhaltender Schwingung führen. Ist der Kp 
Wert niedriger, als optimal, wird die Drehzahl bei Abweichung langsamer 
korrigiert, als technisch möglich (was durchaus gewollt sein kann, um 
z.B Kräfte oder Stromaufnahme zu begrenzen).

Ein zu hoher Tn Faktor führ ebenfalls zu Schwingungen wegen 
Über-Kompensation, während ein niedriger Tn Faktor die Regelung 
verlangsamt.

Durch Kombination beider Regler kann der Kp Faktor beide meist höher 
gesetzt werden, als ohne I Regler, da der I Regler Schwinungen des P 
Regler gegen-kompensiert.

Frage 2 verstehe ich nicht, ist über meinem Horizont.

PS: Ich glaube, das sind ganz elementare Fragen der Regelungstechnik, 
die Du bei deiner Ausbildung eigentlich im Schlaf können solltest.

Antwort schreiben

Eine eigene Frage? Dieser Thread ist über 14 Jahre alt. Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.

Neuen Thread starten

Eine Lösung, Ergänzung oder Rückmeldung zu diesem Thread? Dann antworte hier.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.