Eine Bitte vorweg: lasst und hier nicht streiten.

Ich habe heute etwas mit einem BLDC-Motor (Nanotec DB57L01) gespielt:
http://de.nanotec.com/produkte/644-db57-buerstenloser-ec-servomotor/

Die Zielsetzung beim Antrieb ist:
- keine Verwendung der Hallsensoren
- keine Verwendung der BEMF als 'Sensor'
- elektrische Ansteuerung: 3x Halbruecke mit IRS2004 + SI4946 FETs,
Vbus=30V
- einfache Software-Ansteuerung ueber Sinus-Modulierte PWM, 32kHz

Die Software verwendet eine Drehzahlabhaengige Kennlinie, d.h. Spannung
wird an Drehzahl angepasst. Linearer Verlauf passt momentan ganz gut.
Die Drehzahl wird von 0 bis zur Zielfrequenz hochgefahren,
Beschleunigung begrenzt.

Die Hardware bietet noch folgende Messmoeglichkeit: ein Stromsensor
(INA193) misst die gemeinsame Stromaufnahme Ibus der 3 Halbbruecken,
d.h. man bekommt ganz einfach ueber P = Ibus*Vbus die Leistungsaufnahme
des Motors (falls Endstufenverluste vernachlaessigbar).

Nun dachte ich, ich koennte einfach den PhasenStrom Ip (Effektivwert)
ausrechnen mit:

Ip = Vbus/Vmot * Ibus

wobei Vmot die PWM-erzeugte Spannung (Effektivwert) an den Motorphasen
ist.
Ich verwende zum Spielen Ip = 0.5A
Soweit, so gut.
Dann hab ich eine Stromzange an eine der Phasen angeschlossen und direkt
gemessen: Ipreal. Betrieb bei konstanter Vmot und Drehzahl. Zu meinem
Entsetzen zeigt sich nun folgendes (auch bei unterschiedlichen
Drehzahlen):

a) Im Leerlauf deckt sich das gemessene Ipreal mit dem berechneten Ip.

b) Bei leichter Belastung steigt Ip, aber Ipreal sinkt deutlich !

c) Bei starker Belastung steigt Ipreal wieder und uebersteigt auch das
Ireal des Leerlaufs. Ip steigt weiter, wie zu erwarten.

Fall b) will mir nicht in die Birne. Oder Fall a), je nach Standpunkt.
Warum ist der Strangstrom im Leerlauf groesser als bei leichter
Belastung? Wie kommt es zu dieser Scheinleistung? Sie fuehlt sich aus
der Sicht der Endstufe ja wie eine Induktivitaetsverminderung an.
Hat jemand eine anschauliche Erklaerung dafuer??
Belastung verändert den Phasenwinkel, das wirkt sich auf die Induktion
aus.

Kannst du die Stromverläufe für die Belastungsfälle aufnehmen? Hast du
ein Oszilloskop?
Ja. Mach ich morgen (aehmm: heute:) mal.
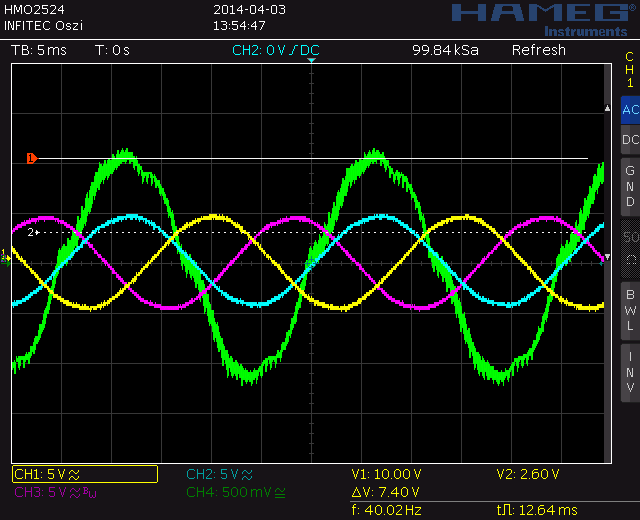
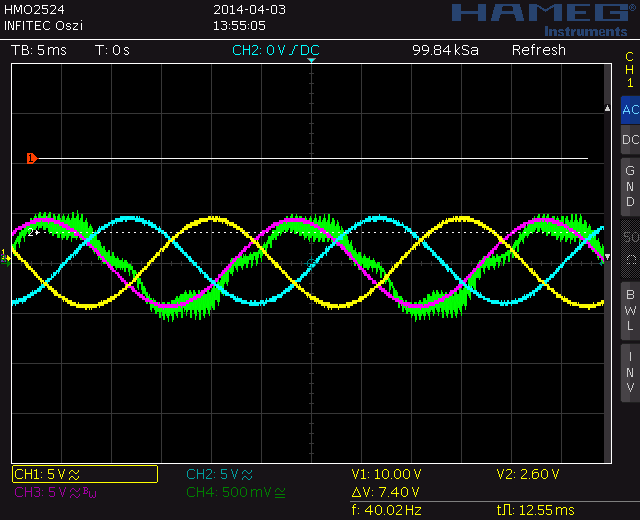
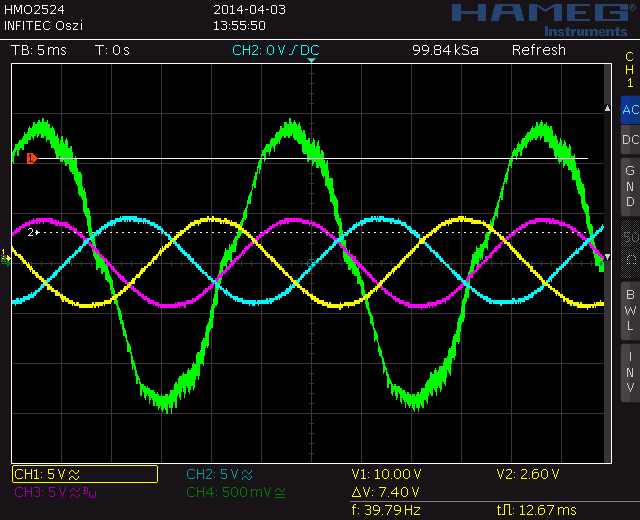
Okay, hier sind die Messungen.

Motordrehzahl 20/s, bei 2 Polpaaren = 40Hz Phasenstrom/spannung.

cyan = Spannung Phase U
pink = Spannung Phase V
gelb = Spannung Phase W
jeweils 5V / div. Die Spannungen sind der PWM-Treiberausgang jeweils mit
RC = 10k * 100nF integriert.

gruen = Strom Phase U, 0.5A / div

Die Dicke der gruenen Kurve gibt den Ripple-Strom ganz gut wieder.
Vbus = 34V.

'no-load'    : Ip = 0.54A (Fall a von oben)
'min-Ipreal' : Ip = 0.41A (beinahe Fall b von oben)
'max-Ipreal' : Ip = 1.20A (Fall c von oben)

Interessanterweise kann ich bei dieser Drehzahl den Fall b) von oben
nicht mehr mit steigenden Ip sondern nur mit fallendem Ip nachbilden.
Der Fall b) von oben war mit 50/s und das ist leider schon ausserhalb
der spez. Drehzahl - hups :)
Bleibt aber trotzdem noch der dramatische Abfall des Strangstromes bei
Belastung.
Angehängte Dateien:
-
 DB57-no-load.png
(11 KB)
-
 DB57-min-Ipreal.png
(10 KB)
-
 DB57-max-Ipreal.png
(11 KB)