Gast
#3761824
Hallo, stellt Euch mal einen PID vor, der irgendeine Ausgangsgröße (zB
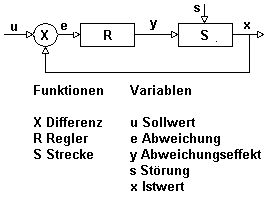
einen Winkel) einer Strecke regeln soll. Der Regelkreis sieht ja dann
ungefähr so aus (Abb1).
Es wird der Sollwinkel mit dem Istwinkel verglichen, die Differenz geht
in den Regler, der berechnet eine Stellgröße (zB Spannung), diese wird
der Strecke zugeführt und die Strecke zaubert einen Winkel.

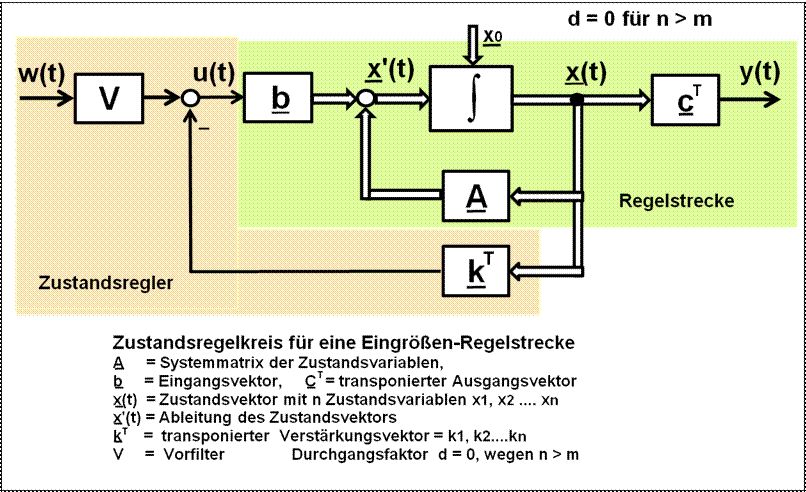
Bei einem Zustandsregler ist es ja aber so, dass der Regler (k-Matrix)
direkt mit den Zuständen (der Winkel) gefüttert wird und daraus direkt
die Stellgröße (Spannung) berechnet. Die Vergleichsstelle mit der
Führungsgröße kommt im Gegensatz zum PID erst nach dem Regler, die
Differenz geht in die Strecke(Abb2).

Hier ist nun mein Problem: ich will ja noch immer den Winkel als
Führungsgröße vorgeben, und nicht die Spannung. Wie handhabe ich das
nun?
Angehängte Dateien:
-
 regelkreis.gif
(2,6 KB)
-
 Blockschaltbild_des_zustandsregelkreismodells.gif
(36 KB)