Gast
#21312
Weiß jemand, wo man einen Kreisel mit analoger Ausgangsspannung bekommt?
Diese analoge Spg. würde ich dann über den ADC im AVR als Indikator für
die Querlage nehmen, und gegensteuern.
Danke
Max
|
Anzeige
|
Kreiselsystem/Gyro
Gast
#21312
Weiß jemand, wo man einen Kreisel mit analoger Ausgangsspannung bekommt? Diese analoge Spg. würde ich dann über den ADC im AVR als Indikator für die Querlage nehmen, und gegensteuern. Danke Max
Gast
#21313
Hallo Max,

wenn Du nur die "Querlage" messen willst, kann man auch einen
Incliniometer verwenden. Ich baue grad eine Regelung für mein Modell
U-Boot. Den Schaltungsteil mit dem Neigungssensor habe ich grad eben
hier gepostet, weil ich Probleme mit dem Temperatur Drifts habe.
Ansonsten kann ich mit einer Auflösung von 0.1 Grad die Neigung messen.
(Analog Ausgang 0..4V)
Das ganze kostet so um die 5 Euro.

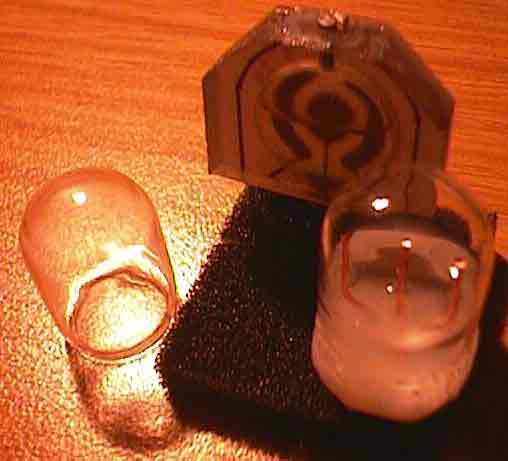
Im Ahang noch ein Bild von der eigentlicher selbstgebauter "Messkammer".

Gruss
Zoltan
Angehängte Dateien:
Gast
#21314
Hey - dein Inclinometer ist ja toll!
Funktioniert aber nur bei geringer Beschleunigung??

Von Analog devices (freie Muster..)gibts einen ADXRS150 bzw. ADRS300 -
sehr tolles Teil, allerdings im BGA Package.

Was soll der Drehratesensor überhaupt messen?? Wlecen Messbereich -.
welche Anwendung??

schau mal hier:

http://www.fastascent.com/Projects/Guidance/Rate_Gyro_Comparison/rate_gyro_comaparison.htm

mfg

Christian
Gast
#21315
Hi Christian,


>Funktioniert aber nur bei geringer Beschleunigung??
Für einen Hubschrauber würde ich es nicht empfehlen. Ich weis nicht was
MAX messen will(?) Für einen Uboot reichts allermahl.

>ADXRS150
An dem Gyro "stört" mich der Preis. $33,00.

>Drehratesensor
???

>Messbereich, Anwendung
90°, Uboot für Tiefenkontrolle waagerecht halten.

http://www.sensorsmag.com/articles/0500/120/main.shtml
Gast
#21316
Hallo Max

Die Kreisel messen Drehgeschwindigkeiten. Damit läßt sich nicht ohne
weiteres eine Lage Stabilisieren sondern nur eine Drehgeschwindigkeit
dämpfen. Für Dich wäre ein Beschleunigungsmesser, horizontal eingebaut,
besser.
Beispiel der ADXL150 von Analog Devices.
Gruß
Michael
Gast
#21317
Danke mal für die Ideen.
Mein Ziel ist, ein GPS-gesteuertes Modellflugzeug mehreren
vorprogrammierten Punkten nachfliegen zu lassen. Damit ich nun von einem
passierten Punkt den nächsten ansteuern kann, möchte ich mit einem
Kreisel immer die Querlage überprüfen und eventuell nachregeln.
So das ich eine max. Lage von 30°(links+rechts) nicht übersteige, wenn
der nächste Punkt auf z.B. "8Uhr" liegt, damit das Flugzeug nicht
instabil wird. Aber auch bei geringen Kursanpassungen, die andauernd
nötig sein werden, muß ich die Lage kontrollieren, da ich nicht
irgendeinen unkontrollierten Querruderausschlag setzen will. Außerdem
wäre dann das System lernfähig und somit in theoretisch jedem Modell
anwendbar. Man setzt einen Querruderauschlag und mit dem Kreisel messe
ich die Winkeldifferenz/Zeit. Dasselbe gilt für die Höhensteuerung.
Also ich bräuchte einen Meßbereich von -50° bis +50° von der
Normalfluglage, somit 0-5V oder -5V bis +5V (je nachdem was es für
Kreiselsysteme gibt).
Ich könnte mir vorstellen das solche Kreisel ja komplette 360°
verarbeiten können?!
Bitte um weitere Vorschläge.

danke
Max
Gast
#21318
Max, da hast Du aber was vor. Anstelle des Flugzeuges wäre ein Ballon,
(oder ein Uboot :) ) am Anfang einfacher, da es nicht so einfach
abstürzt??
Tolles Projekt!
Gruss
Zoltan
Gast
#21319
Da hab ich keine Angst!
Fliege schon seit längerer Zeit und bin auf der Suche nach dem nächsten
Kick.
Siehe:
http://members.chello.at/markus-huber
Gast
#21320
Hi Max,

von Murata gibt es Gyroskope mit der Bezeichnung "Gyrostar". Die sind
zwar nicht ganz billig (ca. 40EUR), aber dafür sehr klein und leicht und
wären sicher so für Deine "fliegende Anwendung" ideal.
Der Ausgang ist analog, Empfindlichkeit 0,67mV/°/s.

Infos unter:
http://www.murata.com/catalog/s42e2.pdf

Gruß Andreas
Gast
#21321
Danke für den Link, aber das ist ein Winkelgeschwindigkeitssensor, der
mir nicht sagt in welchem Winkel ich nun von einer Normallage abweiche.
Von diesen Winkelgeschwind. sensoren gibts ja genügend wie oben schon
ein Link darauf verweist.
Gast
#21322
Hallo Max,

aus der Winkelgeschwindigkeit lässt sich über eine Integration über die
Zeit eine Winkelinformation berechnen. Wo ist das Problem?

Gruß Andreas
Gast
#21323
das problem ist, dass durch die integration ein fehler entsteht, der
immer und immer wieder aufsummiert wird und bereits nach kurzer zeit das
messergebnis unbrauchbar macht - ein beschleunigungsaufnehmer muss für
sowas dagegen nicht integriert werden.....

mfg

Christian
Gast
#21324
Eine Art künstlicher Horizont wie aus echten Flugzeugen müßte her. Die
halten ja auch ihre Ursprungsposition und geben ein entsprechendes
Signal aus.
Gast
#21325
Das könnte Dich interessieren:
http://www.mil.ufl.edu/projects/avigator/
Gast
#21326
>>das problem ist, dass durch die integration ein fehler entsteht,...

Hallo Christian,
da gebe ich Dir Recht - dass ist wirklich ein Problem.
Beschleunigungssensoren sind jedoch auch mit Vorsicht zu genießen. Da
man den Horizont ja durch die 1g Beschleunigung in Richtung Erde
ermittelt und das Flugzeug sich ja sicher nicht immer gleichförmig
bewegt, addiert sich die Beschleunigung des Flugzeuges zu den 1g in
Richtung Erde vektoriell dazu. Und schon ist der künstliche Horizont
futsch.
Ideal ist wohl eine Kombination aus Gyroskopen und
Beschleunigungsmessern - da die sich gegenseitig korrigieren können.

Gruß Andreas
Gast
#21327
Dieses Problem, dass der künstliche Horizont mit der zeit futsch ist,
ist eigentlich kein Problem. Wenn man mit GPS-Daten fliegt, kann man den
Horizont ja nachkalibrieren, indem man versucht einige Punkte die in
einer Geraden liegen anzusteuern. Währenddessen nehme ich die Daten vom
k.Hori. auf und mittle sie.
Gast
#21328
An die Runde
Ich gaube daß es nicht möglich ist solch ein System (kreisel mit Stüzung
durch Beschleunigungsmesser) als Privatperson zu realisieren da der
Aufwand enorm ist. Solche Systeme heißen "Strap-down" Systeme und es
gibt diese ab ca 30.000 EU zu kaufen. Es sind dort 3-Laserkreisel und 3
Beschleunigungsmesser eingebaut (hochgenaue) und die Geräte haben ein
Volumen von ca 3 Liter und es ist jede Menge Software drin. Die einzige
Möglichkeit die ich sehe ist ein eigenstabiles Flugzeug zu bauen
(starker V-Flügel) welches nur mit dem GPS-Signal auf Seiten/Querruder
wirkend , allerdings nur mit soviel Authorität daß die Kurven nicht zu
eng werden, von selbst bestimmte Strecken fliegen kann. Das wäre
ziemlich einfach da aus den GPS-Geräten alle dazu erforderlichen Daten
über RS232 kommen.
Grüße
Michael
Gast
#21329
Servus,

Gegenbeweise:
http://autopilot.sourceforge.net/
diese homepage ist von privatmenschen, denen es mit avr controllern
gelungen ist einen Modellhubschrauber mit 3 drehrate und 3
beschleunigungssensoren zum schweben zu bringen - geplatn ist ein
autonomer flug......

http://perso.wanadoo.fr/laforest/drone/drone.htm
auch proivatmann (leider franzose)

http://www.genesys-offenburg.de/archiv/iss/inertial.htm
hier gibts ein paar allgemeine infos, für leute, die mehr wissen
wollen....

http://www.electronic-engineering.ch/study/ins/ins.html
sehr interessante seite, die sich auch mit den messfehlern preiswerterer
gyros und beschleunigungssensoren beschäftigt (gibt ganz unten am
dokument auch auf deutsch zum runterladen)

Meiner Meinung nach hat Michael  grundsätzlich recht - ein gps alleine
reicht aber vermutlich nicht aus bei starken windböen oder ähnliches wo
kurz ein kräftiger richtungswechsel auftritt, der per gps nicht so gut
und vor allem schnell erfasst werden kann, wie mit einem drehratesensor
zum beispiel....

mfg

Christian
Gast
#21330
http://www.iwhat.nl/rienatmarobi/bots/Wheeley/tilt/
Gruss
Zoltan
Gast
#21331
Hallo Christian

Ich akzeptiere Deinen "Gegenbeweis" allerding gist das was auf der
"sourceforge" Webseite zu finden ist schon sehr proffesionell.
Insbesonders der Bereich Kallman filter der für das Lage-Referenz system
(ahrs)benötigt wird. Sa hat wohl jemand mitgearbeitet der aus der
Branche kommt.
Trozdem, danke für den Link, ich kannte ihn nicht obwohl ich selbst
schon nach Kallman-filter gesucht habe.
Gruß
Michael
Gast
#21332
Hallo Michael ,

das mit dem "Gegenbeweis" war keinesfalls bös gemeint - meine Wortwahl
war ein wenig schlecht..... Wollt' nur zeigen, dass es doch möglich ist
(wenn auch sehr aufwendig.....) Das mit sourceforge ist auch recht
professionell - hast recht, aber es sind nur ein paar Privatleute, die
einfach Ahnung haben.....

mfg

Christian
Gast
#21333
Hallo,

ein befreundeter Unfallrekonstrukteur möchte folgendes tun:

Er möchte auf einem Motorrad die Seitenneigung messen.

Wir haben schon Erfahrung mit den Analog-Devices Beschleunigungssensoren
im PKW Bereich. Ich habe ein Meßsystem mit serieller Schnittstelle für
Geschwindigkeit, Längs- und Querbeschleunigung gebaut/programmiert, er
dann aus diversen Meßfahrten mit dem PKW eine Diplomarbeit erstellt.

Das Problem ist folgendes:
Beim PKW haben wir die Seitenneigung des Fahrzeugs und damit den Einfluß
auf die Querbeschleunigung teilweise vernachlässigt und teilweise über
Messungen der Fahrzeugneigung bei verschiedenen Kurvengeschwindigkeiten
und -radien rausgerechnet.

Auf dem Motorrad sieht die Sache nun deutlich anders aus. Eine statische
Neigung ist mit dem AD Sensor ja problemlos möglich, da die Meßachse bei
Neigung ja ins Erdfeld eintaucht - fertig.
Wenn das Motorrad aber fährt, kommt der Vektor für die
Querbeschleunigung hinzu - was nun.

Hat jemand eine Idee??

Gruß Dirk
Gast
#21334
Da fällt mir spontan nur die Messung per Kreisel ein. Im Modellbau gibts
sowas für Hubschrauber.
Gast
#21335
Hallo,
ich suche ein System zum Erfassen der seitlichen Neigung und der
Neigung in Fahrtrichtung eines Schienenfahrzeuges (Straßenbahn bzw.
Eisenbahn) während der Fahrt. Die geforderte Genauigkeit:
Gleisüberhöhung kleiner 0,5 mm bei einer Spurweite von 1450 mm
Wer kann mir hlefen.
Antwort schreibenBitte melde dich an, um einen Beitrag zu schreiben. |
Anzeige
|