Winkel von Hebelarm mit Propeller regeln

Gast #3951245
Hallo Leute

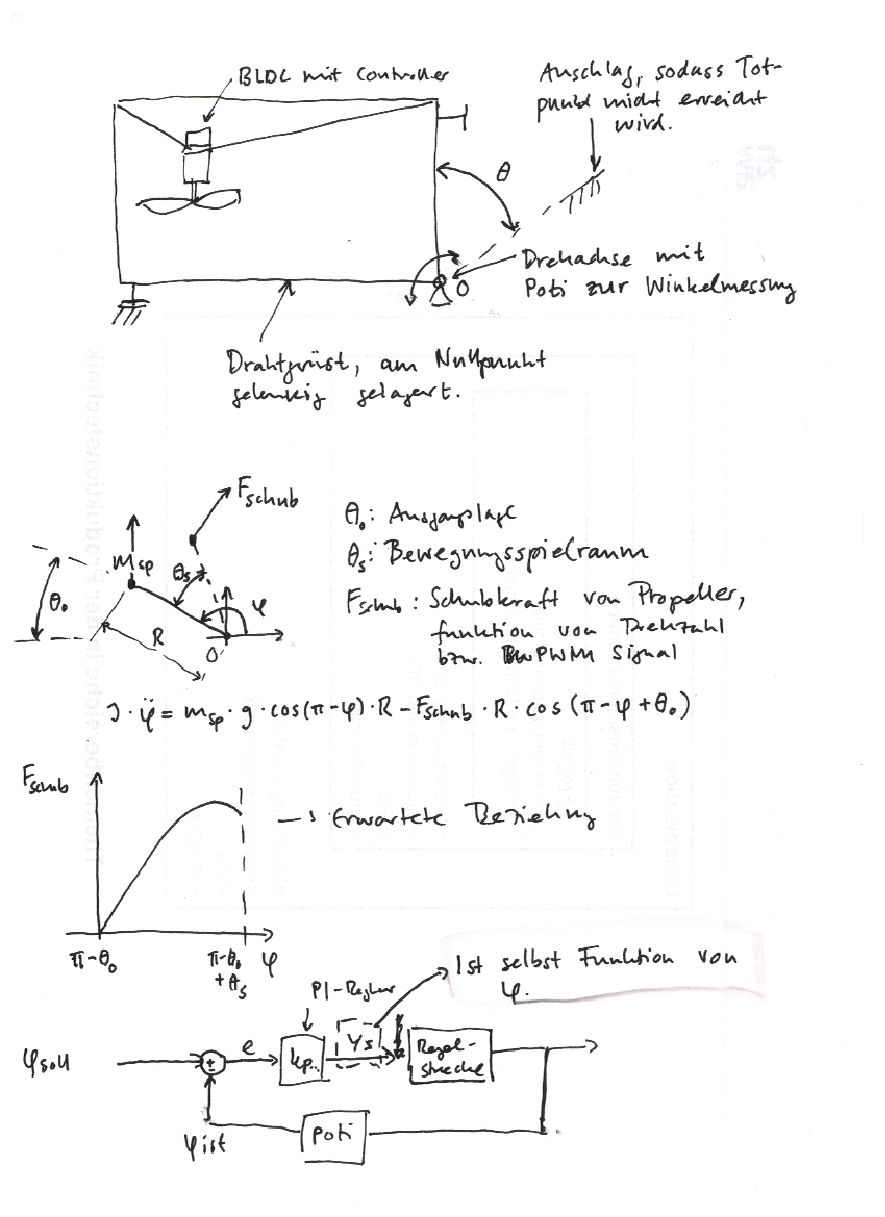
Mit einem ATmega8 möchte ich den Winkel eines Hebelarmes der durch einen 
Propeller angehoben wird regeln (siehe Skizze).

Was mir etwas Kopfzerbrechen bereitet ist, dass für jeden konstant 
gehaltenen Hebelwinkel eine andere Kraft notwendig ist. Ich kann mir gut 
vorstellen, dass der Regler bei diesem System nicht schnell genug 
reagieren kann.

Nun zu meiner (vielleicht etwas komischen) Frage. Wäre es sinnvoll das 
Stellsignal nicht nur durch den PID-Regler, sondern auch durch eine 
Funktion des aktuellen Winkels zu beeinflussen?

Gerne erwarte ich auch kritische Kommentare :)

Vielen Dank für Antworten und Gruess,

Samuel
Angehängte Dateien:
Gast #3951264
>Ich kann mir gut vorstellen, dass der Regler bei diesem System nicht
>schnell genug reagieren kann.

Was außer Deiner Phantasie läßt Dich dies annehmen?

>Nun zu meiner (vielleicht etwas komischen) Frage. Wäre es sinnvoll das
>Stellsignal nicht nur durch den PID-Regler, sondern auch durch eine
>Funktion des aktuellen Winkels zu beeinflussen?

Hast Du Dich schon mit Reglern beschäftigt?
Was denkst Du macht ein P-Anteil in der Regelung?
Gast #3951273
Der I Anteil sorgt für eine Abweichung 0.
Ein I-Anteil macht die Regelung jedoch auch nur halb so schnell.
Deshalb wird für solche Systeme wie Deines oder zum Beispiel auch 
inverses Pendel gerne ein PD Regler, also I=0 verwendet.

Um bei konstanter Störgröße (Gewicht) auf eine gute Positionsgenauigkeit 
zu kommen, kann es sinnvoll sein, beim PD Regler auf den Sollwert noch 
einen Konstanten Wert zu addieren.
Gast #3951279
Hallo,

Der P-Anteil verstärkt die Regelabweichung mit einem konstanten Faktor.

Kenne die Grundlagen der Regelungstechnik welche aber etwas eingerostet 
sind.

Meine Bedenken sind bei dem System dass bei Winkeln nahe am Endanschlag 
weniger Leistung gebraucht wird als bei kleineren Winkeln. Sind diese 
Bedenken nicht angebracht?
#3951491
>
> Nun zu meiner (vielleicht etwas komischen) Frage. Wäre es sinnvoll das
> Stellsignal nicht nur durch den PID-Regler, sondern auch durch eine
> Funktion des aktuellen Winkels zu beeinflussen?

Du würdest durch Probieren so eine Zuordnung sicherlich herausfinden 
können.
Die Wertetabelle könntest Du dann entsprechend programmieren:

Winkel    Motorleistung
0°         20%
30°        40%
50°        70%
65°        50%

Wenn keine unerwartete Störung auftritt, würde die Anordnung den 
gewünschten Winkel halten. Was aber nicht funktionieren kann ist, dass 
Du einen Sollwertänderung ausgehend von 0° über den Punkt mit der 
maximalen Motorleistung, in dem Beispiel 50°, durchführst.

Also braucht es doch einen Regler. Ich könnte mir vorstellen, dass man 
das mit einem PID-Regler in den Griff bekommen kann. Da braucht man 
unbedingt auch einen I-Anteil, weil sonst die stationäre Genauigkeit 
nicht gewährleistet ist.

Ein interessantes Projekt. Halte uns auf dem Laufenden.

Antwort schreiben

Eine eigene Frage? Dieser Thread ist über 11 Jahre alt. Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.

Neuen Thread starten

Eine Lösung, Ergänzung oder Rückmeldung zu diesem Thread? Dann antworte hier.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.