MEMS Lagebestimmung: Gyroskop/Beschleunigungssensor, divergiert/konvergiert

Gast #4748106
Lesenswert?
• ▲
▼
Hallo,

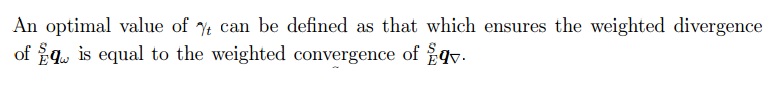
weshalb divergiert die Lagebestimmung eines Beschleunigungssensor und 
die Lagebestimmung eines Gyroskop konvergiert?
Würde ein Beschleunigungssensor die ganze Zeit beschleunigt, wäre dieser 
doch auch konvergent und würde der Gyroskope die ganze Zeit rotieren, 
wäre dieser divergent .....
Vielen Dank
Gast #4748202
Lesenswert?
• ▲
▼
Angehängte Dateien:
#4748402
Lesenswert?
• ▲
▼
Mit ein acc wird Beschleunigung gemessen. Mit ein Gyro wird Drehrate 
gemessen. Wen du aber Lage um die Drehachse wissen wollen, gibt 2 
Methoden : Aus die x/y/z acc Werten kannst du mit goniometrie die Lage 
gegenueber die Erdbeschleunigung wissen, aber nicht die Lage gegeneuber 
North. Aus die Gyro, kannst du mit integrieren die Lage "messen". Leiter 
ist beim Integrieren immer eine Drift, da die kleinste mess Abweichungen 
von Drehrate auch addiert werden.

Antwort schreiben

Bitte melde dich an, um einen Beitrag zu schreiben.

oder

Mit Google-Account einloggen

Die Registrierung ist kostenlos und dauert nur eine Minute.

Jetzt registrieren