Digitales Pole Placement

Gast #6531941
Lesenswert?
• ▲
▼
Hi,

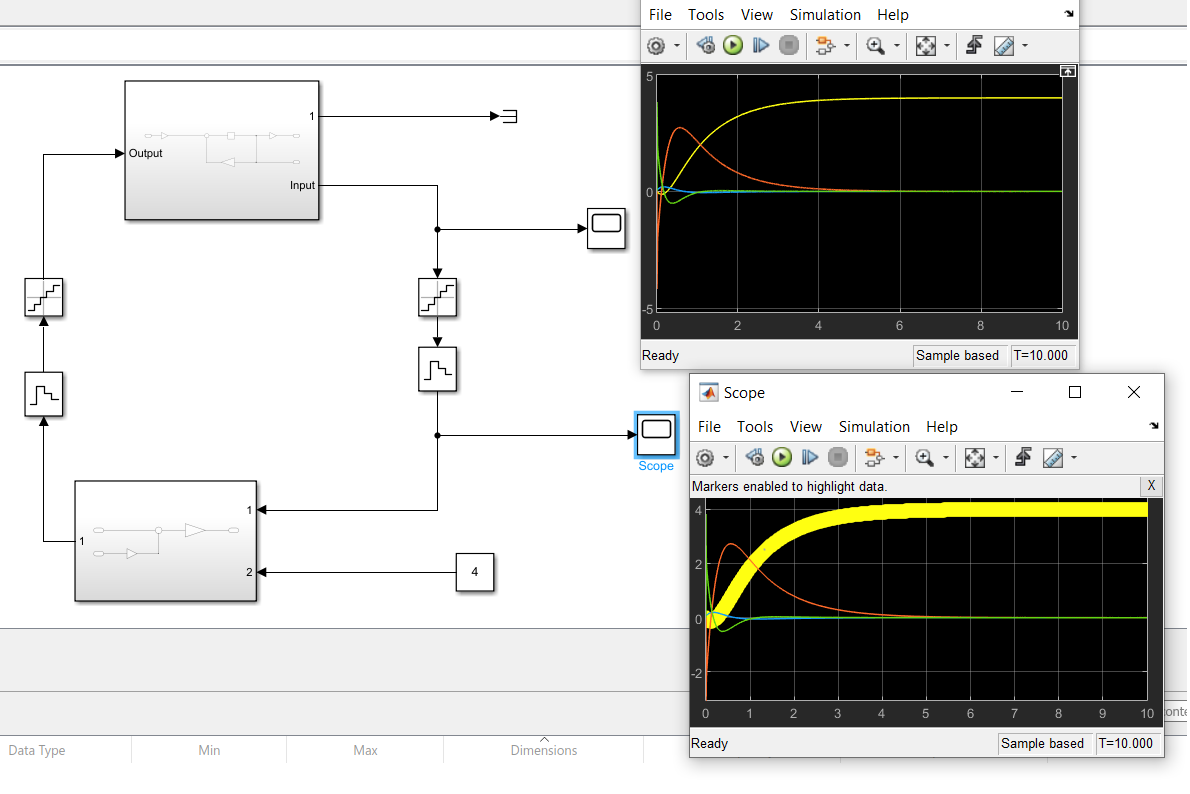
wenn meine Zustände im kontinuierlichen in Simulink mit dem 
LQR-Verfahren bzw Pole Placement verfahren geregelt werden nehmen die 
Sollwerte meiner Zustände die korrekten Werte an. Nun ist es aber so das 
in der Praxis der Regler digital ist, d.h. ich wollte mein 
Zustandsraummodell in der m-File diskretisieren mit c2d-command und aus 
den neuen Matrizen meinen digitalen Regler Kd = 
place(Ad,Bd,dDesiredPole) ermitteln. Meine Zustandsantworten sind dann 
nicht mehr korrekt, weiss jemand wo der Fehler liegen könnte?  Die 
Abtastzeit und Quantisierung sind ebenfalls korekt eingestellt und im 
Simulink Modell mitberücksichtigt (Zero-Order-Hold Block und Quantizator 
Block).


lg und guten rutsch
Antwort schreiben

Hinweis: der ursprüngliche Beitrag ist mehr als 6 Monate alt. Bitte hier nur auf die ursprüngliche Frage antworten, für neue Fragen einen neuen Beitrag erstellen.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.