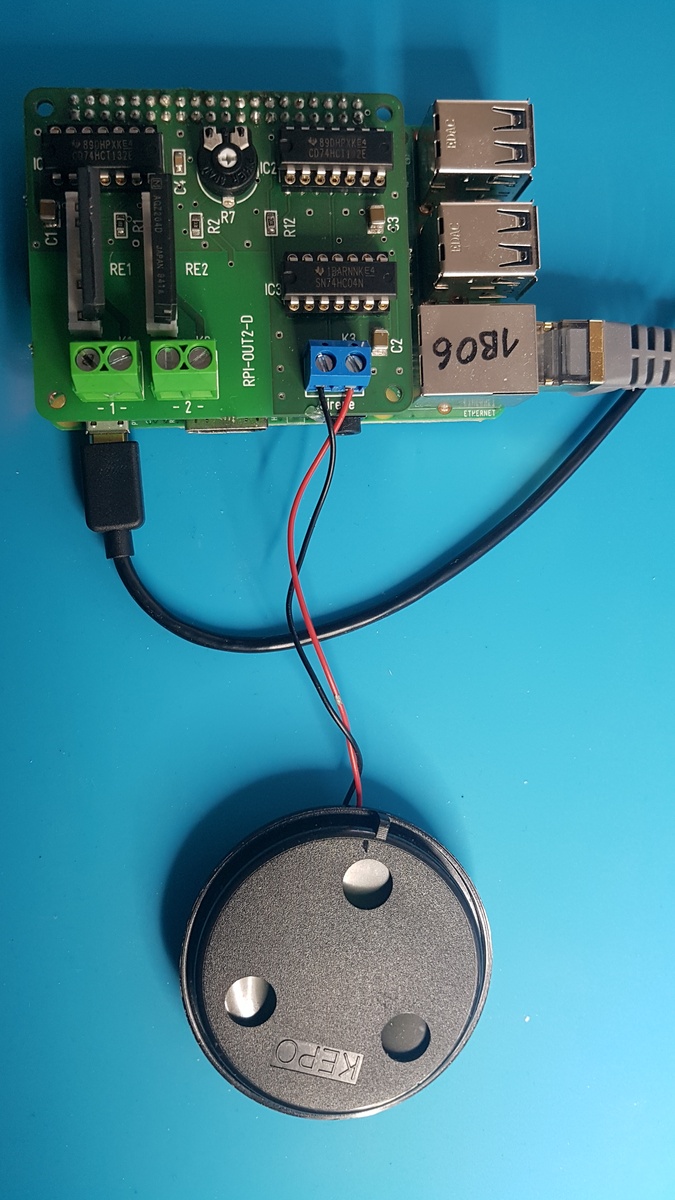
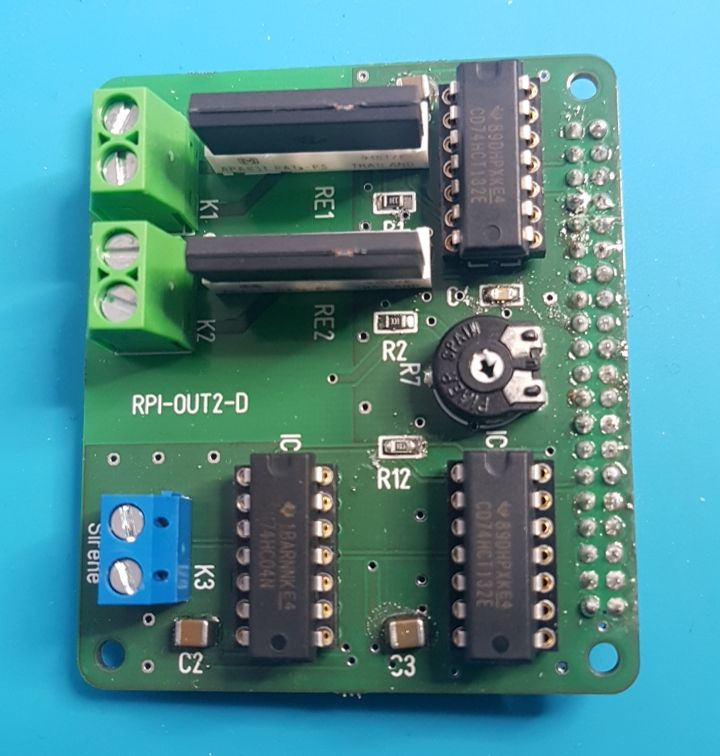
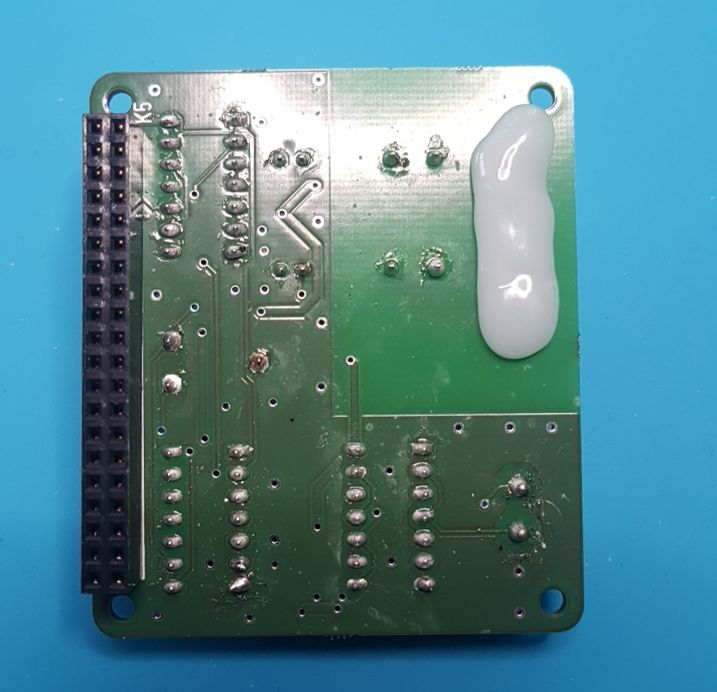
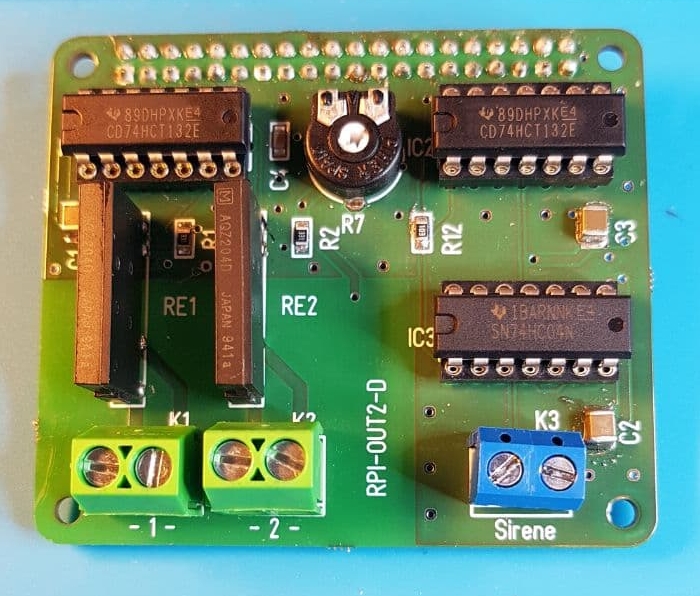
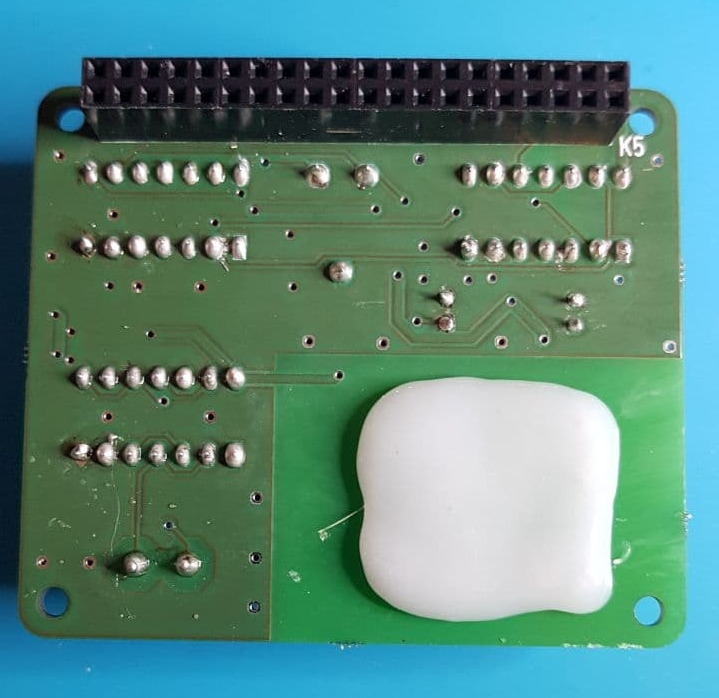
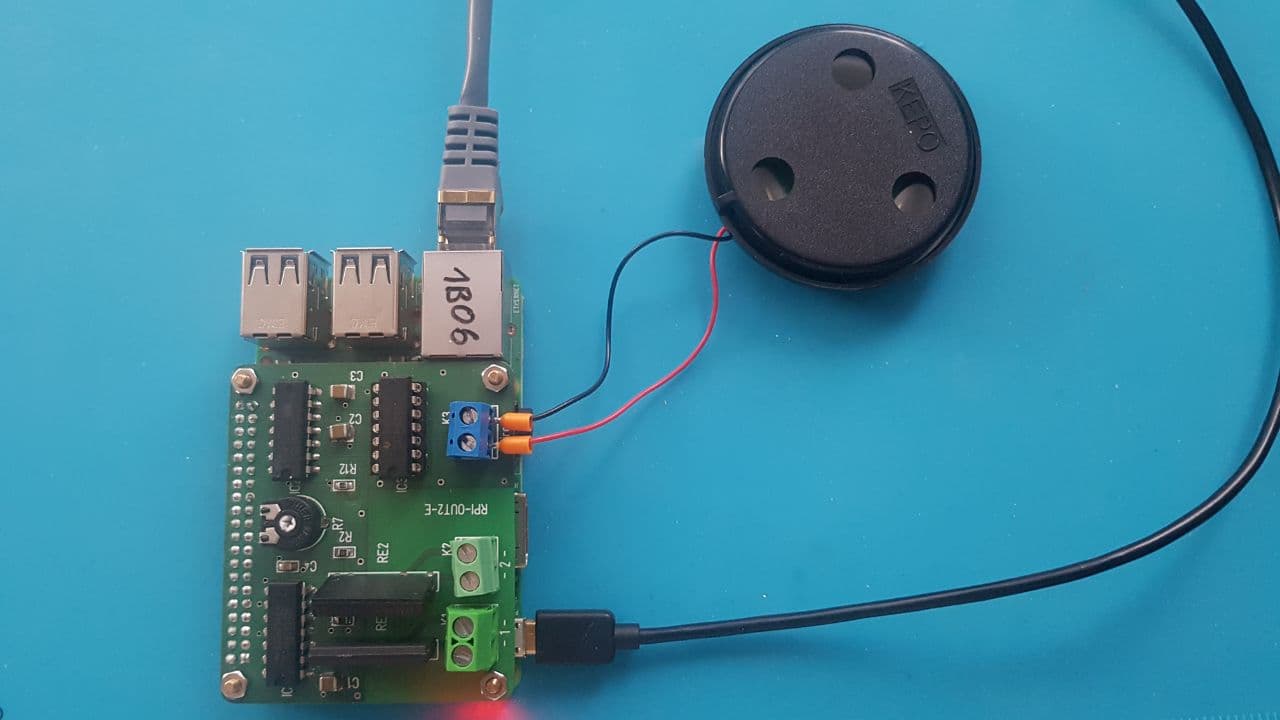
Der Modul RPI-OUT2-D kann auf einem Raspberry Pi mit 40 poligem
Stecker aufgesteckt werden.

Es sind folgende Ausgänge realisiert :

    . Sirene für Piezosignalgeber
      z.B.: KEPO PCT-G5720-6320 Conrad 710666 - 62

    . -1- OptoMOS AQZ202D oder
          OptoMOS AQZ204D oder
          Dual Power SCR Thyristor CPC1976

    . -2- OptoMOS AQZ202D oder
          OptoMOS AQZ204D oder
          Dual Power SCR Thyristor CPC1976


Pos Name    Wert        Gehäuse

    C1      100µF       1210    Mouser 963-JMK325ABJ107MM-P
    C2      100µF       1210    Mouser 963-JMK325ABJ107MM-P
    C3      100µF       1210    Mouser 963-JMK325ABJ107MM-P
    C4      10nF        0805
    IC1     74HCT132    DIL14
    IC2     74HCT132    DIL14
    IC3     74HCT14     DIL14
    K1      KLEMME2POL  KLEMME2 Conrad 731986 - 62
    K2      KLEMME2POL  KLEMME2 Conrad 731986 - 62
    K3      KLEMME2POL  KLEMME2 Conrad 731091 - 62
    K5      Raspberry PI 40pol. Conrad 1094904 - 62
    R1      330     0805
    R2      330     0805
    R7      250K    TRIMMER_PTC10LV
    R12     10K 0805
    RE1     Sockel Conrad 505418 - 62
    RE2     Sockel Conrad 505418 - 62


https://aisler.net/p/CCIEBQGD

Software für Raspberry PI :

https://www.elektronik-kompendium.de/sites/raspberry-pi/2202121.htm

Initalisierung :

    pigs mode 2 w
    pigs mode 3 w
    pigs mode 4 w
    pigs mode 5 w

Ansteuerung :

Generelle Freigabe pig w 4 0

    Sirene:  pigs w 5 1
    Out -1-: pigs w 2 1
    Out -2-: pigs w 3 1

Generelles Sperren pigs w 4 1

Mit R7 kann die Frequenz für den Piezosignalgeber optimiert werden (4kHz
für KEPO PCT-G5720-6320), Lautstärke: 104dB !

Nachbau und Betrieb auf eigene Veranwortung und Risiko!
Angehängte Dateien:
-
 RPI-OUT2-D_mit_RPI.jpg
(240 KB)
-
 RPI-OUT2-D_Oberseite.jpg
(73 KB)
-
 RPI-OUT2-D_Unterseite.jpg
(57 KB)