Guten Abend
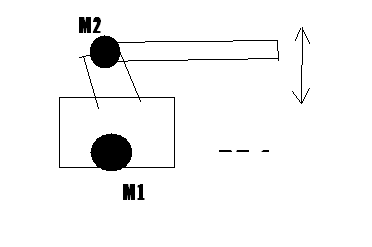
Die Problemstellung meines Auftrags. Ich habe einen Geschützturm. Dieser
wird in der vertikalen Lage mittels eines Motors (Bild M1) von oben nach
unten bewegt, um ein schütteln zu imitieren. Ein zweiter Motor (Bild M2)
muss den Lauf immer auf das Ziel halten.

Meine Aufgabe ist es nun die auslenkung (Bild Pfeil) zu messen. ich
werde erst morgen erfahren wie gross sie auf 2 Meter sein kann. Ich gehe
davon aus das sie au 2m nicht grösser als plusminus 2cm sein wird.

Meine Idee:
einen Laserpointer am Lauf befestigen und in zwei Meter entfernung auf
einen Print zielen lassen. Auf dem Print sind in vertikaler Lage SMD
Fotodioden aneinander gereit. Der Lauf wird auf die mittlere Diode
ausgerichtet und M1 fängt an seine Bewegungen zu machen. Der Lauf bewegt
sich geringfügig und "aktiviert" die entsprechende Diode bei auslenkung
des Laufes. Die ausswertung erfolgt über einen PIC mit Display.

Könnt ihr mir vileich etwas anderes vorschlagen?

Ich habe den Auftrag bekommen ein
Da es hier keine Bilder gibt, rate ich mal:
Motor M1 schüttelt das Objekt (Turm) und Motor2 soll diese
schüttelbewegung ausgleichen und die Objektrichtung konstant auf einen
vorgegebenen Wert halten??
Sehe ich das so richtig??
Dann würde ich das Regelkreis auffassen:
Mittels eines Winkelssensors wird der aktuelle Winkel des Rohres gegen
die Horizontale ermittelt. Diese wird mittels eines Reglers auf einen
Sollwert verglichen und mit dem Motor M2 nachgeführt.. Der Motor M1
simuliert Störungen...
Sowas nennt sich Lageregelung...
Ich würde den Ansatz wohl so nehmen...
Leider lässt sich mit einem Kreisel eine lineare Bewegung nicht erfassen
und auswerten. Wenn Beschleunigungssensoren nicht einsetzbar sind, ist
Target tracking imho die einzige verbleibende Möglichkeit.

Arno
Kein Wunder, daß bei Manövern immer wieder Beobachter ums Leben kommen.
Marks Regelung braucht ja auch garnicht so richtig zu funktionieren,
weil Deutschlands Freiheit ja am Hindukusch nicht mit Panzerkanonen
verteidigt wird. Vielleicht auch besser so, wenn man die Frage liest.

Feuer frei!
Detlef
die Regelung für die Bordkanone vom Leopard hat mein ehemaliger Prof
entwickelt. Jedes Semester musste sich immer wieder den gleichen Salomon
anhören...

(obwohl - hab's mal live gesehen - echt beeindruckend)
.
Ich würde es mit zwei gyroskopen machen, die gyroskope haben durch den
drehimpuls raumfeste achsen.

wenn der winkel bloß interressant ist brauchst du bloß ein gyroskop, im
rohr.
Wird das ziel anvisiert werden die raumfesten achsen bzgl des rohres
gespeichert, stellt sich eine verschiebung des unteren bereiches ein so
verändert sich im "ersten moment" auch das rohr, nun kompensiert man
dieses.

das klappt für alle drei achsen.
natürlich muss man die relative position des zieles zu dem eigenen (z.b.
durch wärmestrahlungssensoren oder optische erfassung) messen. rohr
abgleichen, gyroskopdaten abspeichern, kompensieren, ziel erfassen, rohr
abgleichen,.....

feddich,..

an deiner stelle würde ich eine simulation schreiben, die raumfesten
achsen des gyroskop und die achsen des koordinatensystem (kartesisch)
können dabei ein und dasselbe sein, dann erzeugst du durch random eine
beschleunigung nach oben oder unten, das ziel anzuvisieren würde ich in
der simu durch einfache vektoraddition verwirklichen, dann
"gyroskopdaten" abspeichern, bewegungen kompensieren,..

das wär mein ansatz,.. aber naja
grüüße
@ Kai Scheddin:
wenn das System sich längs einer noch so raumfesten Achse verschiebt
kann das mit einem Kreisel oder Gyro nicht ausgewertet werden. Hier
bewegt sich der Turm gemäß "Zeichnung" nur senkrecht auf und ab, ein
Kreisel ist also sinnlos.

Arno
Man kann auch einen Stellkondensator zwischen Lauf und Karosse bringen
und anhand seiner Kapazität (Federeffekt - Ausdehnung - Hub/Senke des
Laufes), den Motor steuern.

Zugegeben, das würde an nem Leo ziemlich doof aussehen aber um's
Aussehen geht es ja bekanntermaßen nicht wirklich.

Allerdings wundert es mich schon dass sich die Military-Fraktion hier
Rat holt...
Dadurch kennt man nur den momentan winkel zwischen Rohr und karosse,
welche sich ohne weitere anseuterung ja nicht verändert.
Wichtig ist halt immer noch die zielerfassung, und zwar die relative
position des ziel's zum fahrzeug,..
wenn man wirklich nur delta h, also die veränderung der höhe, wie oben
genannt betrachten will ist es schwierig, den ein Gelände ist tückisch
und hat binnen einem meter auch mal 30cm höhendifferenz, also ist die
einzige position an welcher die koordinaten abgelesen werden sollten,
das zentrum des turms.
GPS ist zu langsam und ungenau,..
eine alternative sind beschleunigungssensoren (wurde oben schon
genannt),
die geben ziemlich gut beschleunigung, (momentan)geschwindigkeit, und
strecke des rütelns wieder, schnell sind die dinger auch.
beschleunigung messen, zurückgelegte strecke ausrechnen, die balistik
auf die alte relative position des ziels berechnen, neue position des
ziels mit der zielerfassung bestimmen,...
>Allerdings wundert es mich schon dass sich die Military-Fraktion hier>Rat holt...
hier werden ja fräsen und sonstiges gedönst gebastelt, wo von
klassischer mechanik über mathematik, software und hardware alles in
einen Topf fliesst. Mich würde es auch nicht wundern wenn es in
wirklichkeit um ein Echtzeit Strategiespiel ginge, wobei das oben
genannte problem aus einer sicht gelöst werden will die hier im Forum
anzutreffen ist. Wie schon gesagt, von Detektoren bis zu Michelson
Interferometrie ist hier (fast) alles zu finden.
grüüüüße (langer text g )