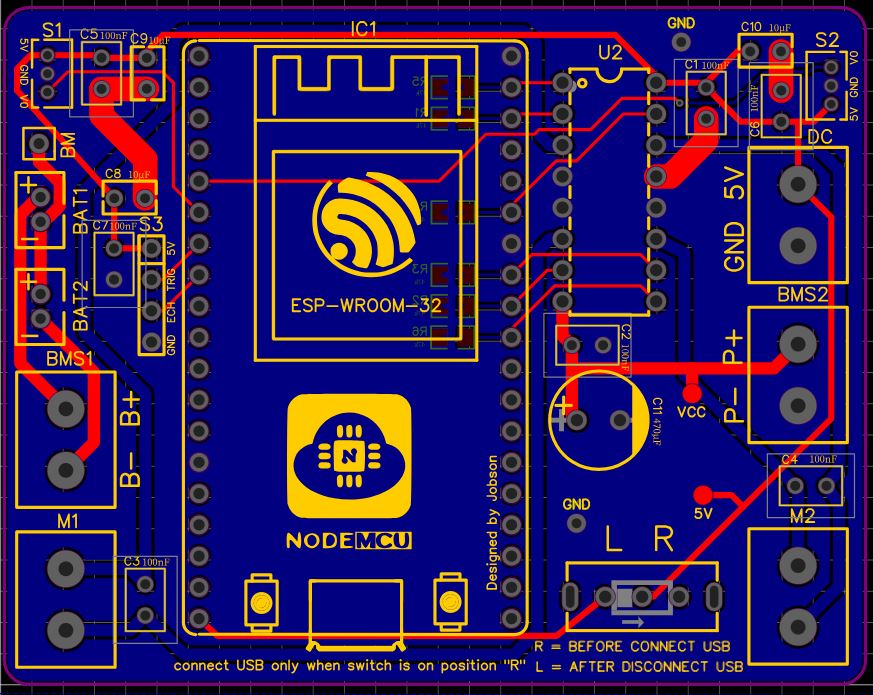
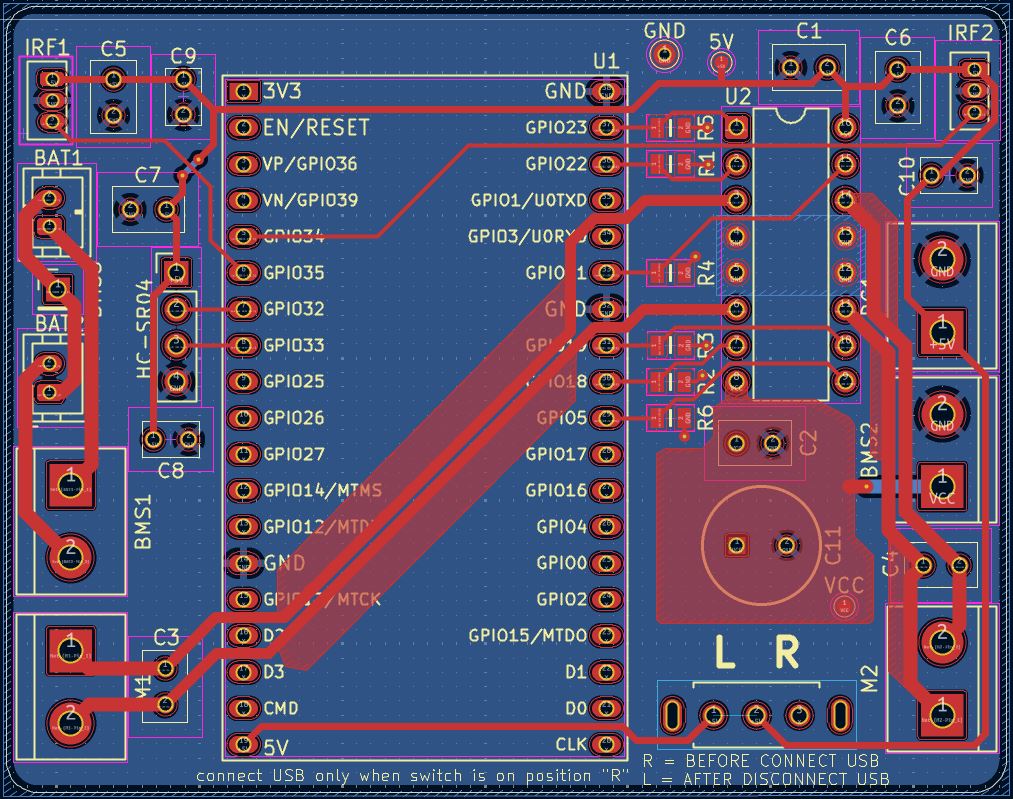
habe zwei verschiedene PCB-Layouts, von einem Micro Mouse Projekt, von denen ich eure Meinung bzw. Einschätzung bezüglich des routings gerne hätte. Eines mit EasyEda und das andere mit Kicad erstellt. Anordnung der Bauteile ist nahezu identisch, außer die SMD Pull-Down Widerstände, mit EasyEda auf dem bottom layer und mit Kicad auf dem top layer. Das routing, vor allem Motorleitungen, ist allerdings unterschiedlich.
M1 und M2 sind Motoranschlüsse.
U2 ist ein L293D H Brückentreiber.
Controller ist ein ESP32.
Bauteile sind vorgegeben und fix. Geht "nur" ums routing.
Die 47k Widerstände sind in der Nähe der Antenne zu hochohmig. Sie werden auf das eigene Funksignal reagieren. Du schriebst zwar, die Antenne nicht zu benutzen, aber ich denke, das hast du nicht 100% unter Kontrolle.
Die 100nF soll(t)en als Motorentstörung dienen. Sind physisch so nah wie möglich an der Schraubklemme zu den Motoren. Auf dem Breadboard hat die Schaltung so funktioniert.(Allerdings noch ohne Pull-Down 47k Ohm)
Betriebsspannung sind 2 LiPo Akkus in Reihe, also ~7,4V für den l293d. Die 5V sind für die Sensoren und den ESP.
Sind 2,2k Ohm nicht etwas zu niedrig für Pull Down?
Auf dem Breadboard hat die Schaltung so funktioniert.
Das Breadboard hat ja auch beträchtliche Übergangswiderstände an den Kontakten, die den Kurzschluss lindern.
Sind 2,2k Ohm nicht etwas zu niedrig für Pull Down?
Bei mir waren mal 10k zu viel und 4,7k grenzwertig. Deswegen empfehle ich 2,2k. Das ist bestimmt nicht zu niederohmig, denn der ESP kann mehr als 10x so viel Strom liefern.
Wenn es egal ist, das die Motoren beim Booten ein bisschen zucken, kannst du die Pull-Widerstände ganz weg lassen.
Zweimal habe ich es schon geschrieben. Jetzt zum dritten mal: ja.
Hast recht, danke!
Sind die Werte für den LC Filter 47uH und 47nF gängige Werte? Oder wie bist du so schnell auf die Werte gekommen? Ich denke die typische Formel für Fg kann man hier nur näherungsweise annehmen, oder ?
Oder wie bist du so schnell auf die Werte gekommen?
Das ist ein viel zitiertes Schaltungsbeispiel. Die Werte müssen an die jeweilige Maschine angepasst werden. Dazu gibt es keine einfache Formel. Ich schätze, die optimalen Werte ermittelt man eher durch Versuche in einem Messlabor. Und ich schätze auch, dass im Consumer Bereich fast kein Hersteller Zeit und Geld in diesen Aufwand steckt. Hauptsache, der Fernseher fällt nicht aus, wenn der Ventilator läuft.
Die Werte müssen an die jeweilige Maschine angepasst werden.
UKW Drosseln und Keramikkondensatoren blocken schon mal das meiste. Zumindest verhindern die Spulen, dass die Schalttransistoren jedesmal in einen Kurzschluss schalten müssen. Optimal, klar, wird es durch messen und probieren.
Tja, mit einem der diversen auf Motorsteuerung optimierten STM32 dürfte es vermutlich einfacher sein präzise Timings für den Motortreiber zu erzeugen. Allerdings spielt es bei DC-Motoren vermutlich keine große Rolle... Und wenn man sowieso kein HF macht kann man den Mikrocontroller auch direkt aufs PCB löten, da braucht man kein klobiges Modul. Ein Layout für den STM32 ist schnell gemacht.
Pulldown auf 2,2k Ohm reduzieren, einen ordentlichen LC Filter für beide Motoren. Wenn ich schon am ändern, verbessern des Layouts bin, gibt es noch andere Baustellen die ihr auf Anhieb adhoc ändern würdet? IRF1/2 sind Sharp GP2Y0A51SK0F. Ultraschallsensor ist der HC-SR04. Danke bis hierhin für euren Input!

 MicroMouse_v1_easyeda.JPG
(160 KB)
 MicroMouse_v2_kicad.JPG
(210 KB)
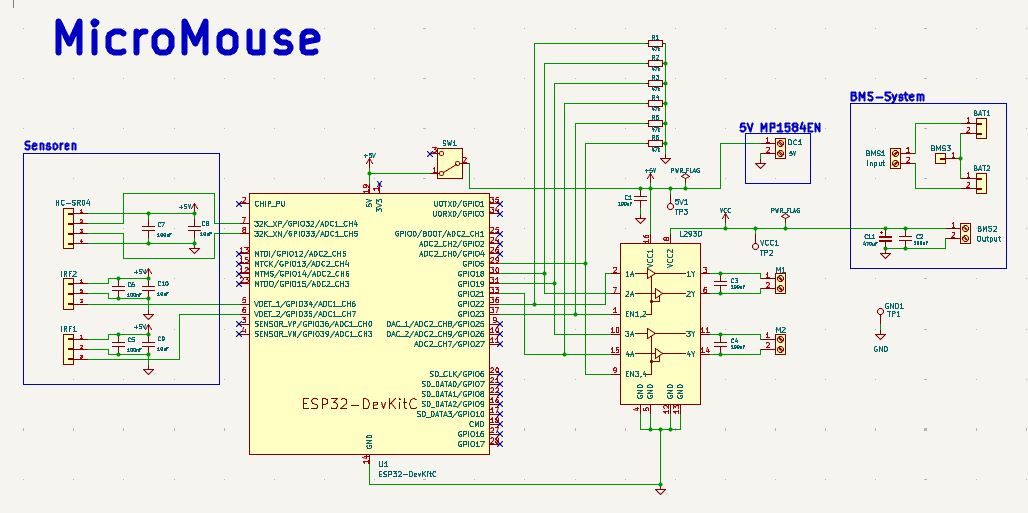
 MicroMouse_v2_kicad_sch.JPG
(85 KB)