Hallo zusammen,

langsam verzweifle ich. Folgendes habe ich bisher getan: ich habe ein
kleines mechatronisches System modelliert (DC-Motor mit einem Trägheits-
und Reibmoment als Last und einer Rückholfeder). Das ganze soll geregelt
werden. Ich habe mich jetzt für eine Kaskadenstruktur entschieden: Ein
unterlagerter Stromrelger als PI-Regler (Polstellenkompensation) und
darüber soll dann der Lageregler arbeiten. Und darin liegt auch mein
Problem: Ich habe nach bestem Gewissen verschiedene Verfahren angewandt,
aber komme einfach nicht zu einem brauchbaren Ergebnis. Bin mir schon
nicht sicher, ob es ein PI- oder PID-Regler oder gar war anderes werden
soll. Habe es mit beiden Typen nach dem symmetrischen Optimum und auch
mit der Polstellenkompensation versucht, aber da kommt nur Mist raus.
Deswegen die Frage an euch: wie würdet ihr das ganze angehen?
Meine Regelstrecke habe ich im Zustandsraum definiert. 2 Eingänge: Uk
als Klemmspannung und Fload als Lastkraft, wobei die sowieso erstmal 0
ist, und 3 Ausgänge: den Strom, die Drehzahl und den Winkel.

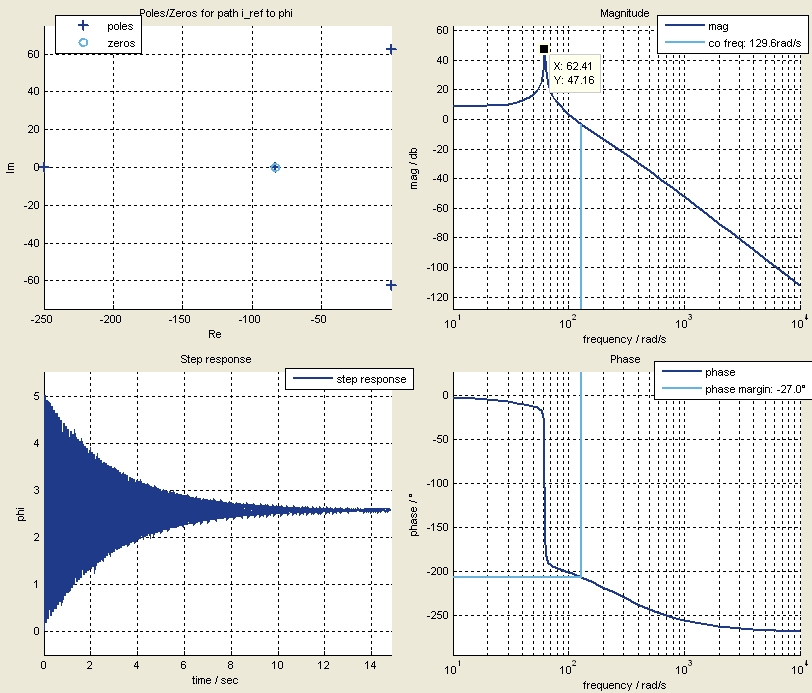
Im Anhang habe ich eine kleine Analyse meiner Regelstrecke für den
Lageregler hinterlegt: Also mein bereits Stromgeregeltes Modell, dass
auf dem Pfad I_soll (Ausgang des Lagereglers) nach Phi (also dem Winkel)
untersucht wurde. Zu sehen sind die Pol-Nullstellen-Karte, das
Bode-Diagramm (Amplitude/Phase) und die Sprungantwort.

Helft mir bitte!! :-)

MfG,

Barto


Achja, ich gebe gerne alle benötigten Daten an!
Ja oftmals wird das so gemacht, allerdings muss in meinem Fall nicht die
Drehzahl begrenzt werden, da der Motor später nur im einem Winkel bis 90
Grad arbeitet. Somit kann man die unterlagerte Drehzahlregelung auch
weglassen...
Warum sollte der (gewünschte) Drehwinkel des Motors irgendeinen Einfluss
auf die Auslegung des Reglers haben? Entweder ist der Drehzahlregler
hilfreich umd das System zu stabilisieren, oder er ist es nicht. Das hat
aber nichts damit zu tun, wie weit der Motor drehen soll.

Mit freundlichen Grüßen
Thorsten Ostermann
Hi Thorsten,

ich habe es so beigebracht bekommen, dass man die unterlagerten Kaskaden
letzlich zur Bergrenzung der jeweiligen Größen verwendet. Um den Motor
nicht so überlasten wird beispielsweise der Strom mit der innersten
Kaskade begrenzt.
Mir wurde auch gesagt, dass ich die Drehzalregelung auslassen kann, da
keine Begrenzung verlangt wird.
Näher kann ich es leider nicht begründen, arbeite mich derzeit in das
Thema ein...
Der Drehzahlregler begrenzt aber nicht. Bei einem Sollwertsprung am
Eingang oder einem zu weit aufgedrehten Lageregler würde auch der
Drehzahlregler einen zu großen Ausgangswert liefern. Wenn man
Stellgrößenbeschränkungen benötigt, werden die i.d.R. auch als solche
zusätzlich eingebaut.

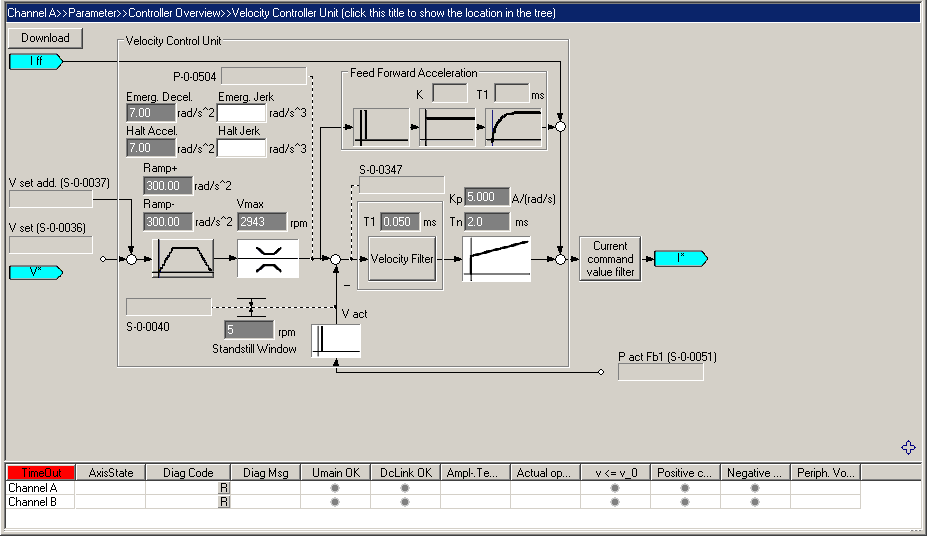
Ich habe dir mal ein Blockschaltbild des Geschwindigkeitsreglers aus
einem kommerziellen Servoregler angehängt (Beckhoff AX5000). Vor dem
eigentlichen Drehzahlregler kommt eine Rampe (zum Verschleifen von
Sprüngen), dann die Stellgrößenbeschränkung und noch ein
Geschwindigkeitsfilter. Ich fand es damals in meiner Diplomarbeit sehr
hilfreich, mich zunächst an kommerziell eingesetzen Lösungen zu
orientieren (damals Sinumerik 611D).

Mit freundlichen Grüßen
Thorsten Ostermann
Okay, verstehe. Aber es muss doch auch ohne gehen, oder?
Ich habe, bevor ich den Lageregler entwerfen wollte, auch mal mit dem
Drehzahlregler begonnen...da bekam ich auch nie gescheite Ergebnisse.
Erst dann hieß es: Hey den Drehzahlregler brauchst du nicht.
Deswegen probiere ich es jetzt ohne...

Was ich ja doch jetzt habe ist ne PT3-Strecke, von der 2 Polstellen
konjugiert komplex sind...
Habe mal probiert diese zwei Polstellen mit den Nullstellen vom
PID-Regler zu kompensieren...ne stationäre Genauigkeit erreiche ich
zwar, aber nicht hinreichend schnell oder mit zu langem überlagertem
Schwingen.
Die Aufgabe des unterlagerten Drehzahlreglers wäre genau das, nämlich
das System schneller zu machen. Für den Anfang würde ich aber erst
einmal den vorhandenen Regler stabil einstellen. Google mal nach
Stabilitätskriterium oder Phasenreserve. Bei -180° Phase sollte die
Amplitude < 0dB sein, sonst ist das System nicht stabil. Laut deinem
Bodediagramm bist du hart am Stabilitätsrand, wenn nicht sogar drüber.

Mit freundlichen Grüßen
Thorsten Ostermann
Die von mir hochgeladenen Plots beziehen sich alle auf den Pfad Eingang
Stromregler nach phi. Muss ich diese Ergebnisse etwa auch in Betracht
ziehen, wenn ich meinen Stromregler auslege? Bin dabei jetzt nur vom
Pfad Uk, also Klemmspannung des Motors (=Stellgröße des Stromreglers),
nach i ausgegangen. Wenn man diese Charakteristiken plottet erhält man
aufgrund der kompensierten Polstelle ein PT1-Verhalten und somit immer
stabiles Verhalten. Wohl gemerkt nur für den einen Pfad....möchte den
Pfad nach phi betrachten, dann kommen 2 konjugiert komplexe Pole dazu
und das ganze System wird instabil, das stimmt...
Eine eigene Frage?
Dieser Thread ist über 12 Jahre alt.
Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.

 lti_char_curr_ctrl_plant.jpg
(370 KB)