-
 Bild
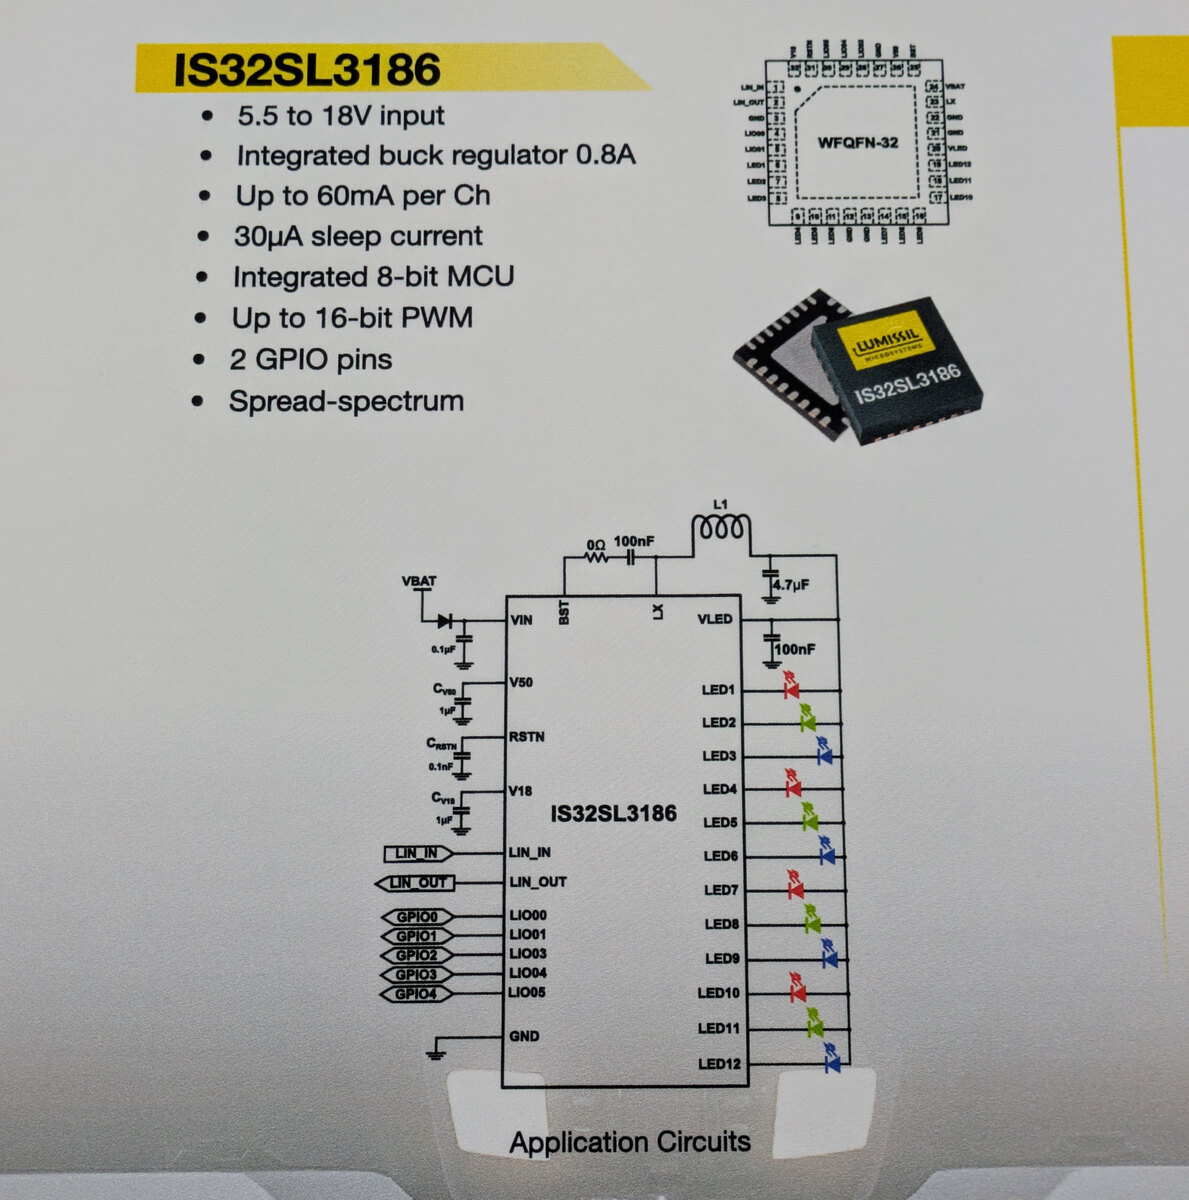
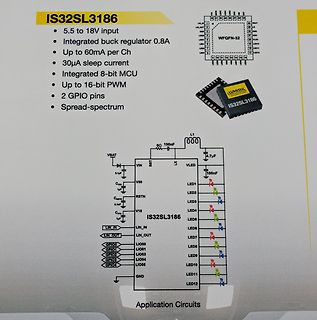
Datenblattseite mit IS32SL3186 Eigenschaften und Schaltplan
Integrated buck regulator 0.8A Up to 60mA per Ch 30µA sleep current Integrated 8-bit MCU Up to 16-bit PWM 2 GPIO pins Spread-spectrum VBAT L1 10µH 100nF VLED 100nF VIN CSTB CSTN RSTN V18 CPST LIN_IN LIN_OUT GPIO0 bis GPIO4 LIO00 bis LIO05 GND LED1 bis LED12 Application Circuits
-
 Bild
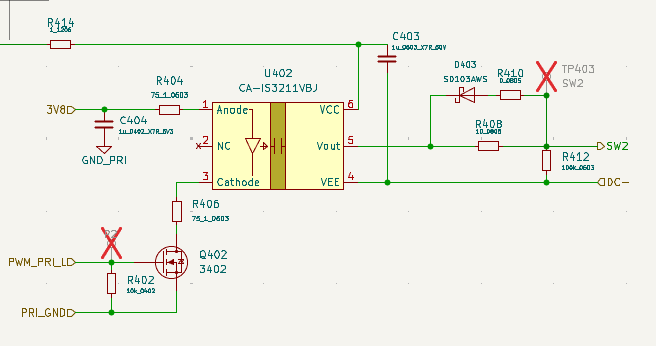
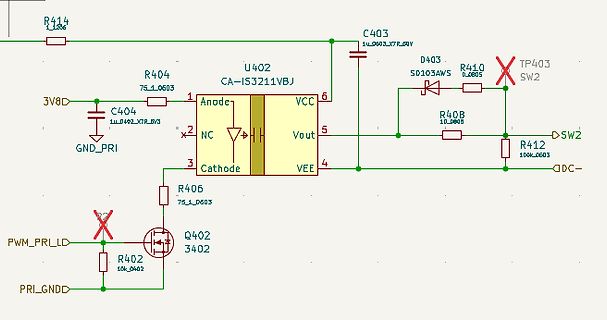
Schaltplan eines elektronischen Bauteils
SD103AWS R410 0603 TP403 SW2 R408 10_0603 Vout VEE R412 100k_0603 SW2 DC- R406 75_1_0603 Q402 3402 PWM_PRI_LD R402 10k_0402 PRI_GNDD
-
 Bild
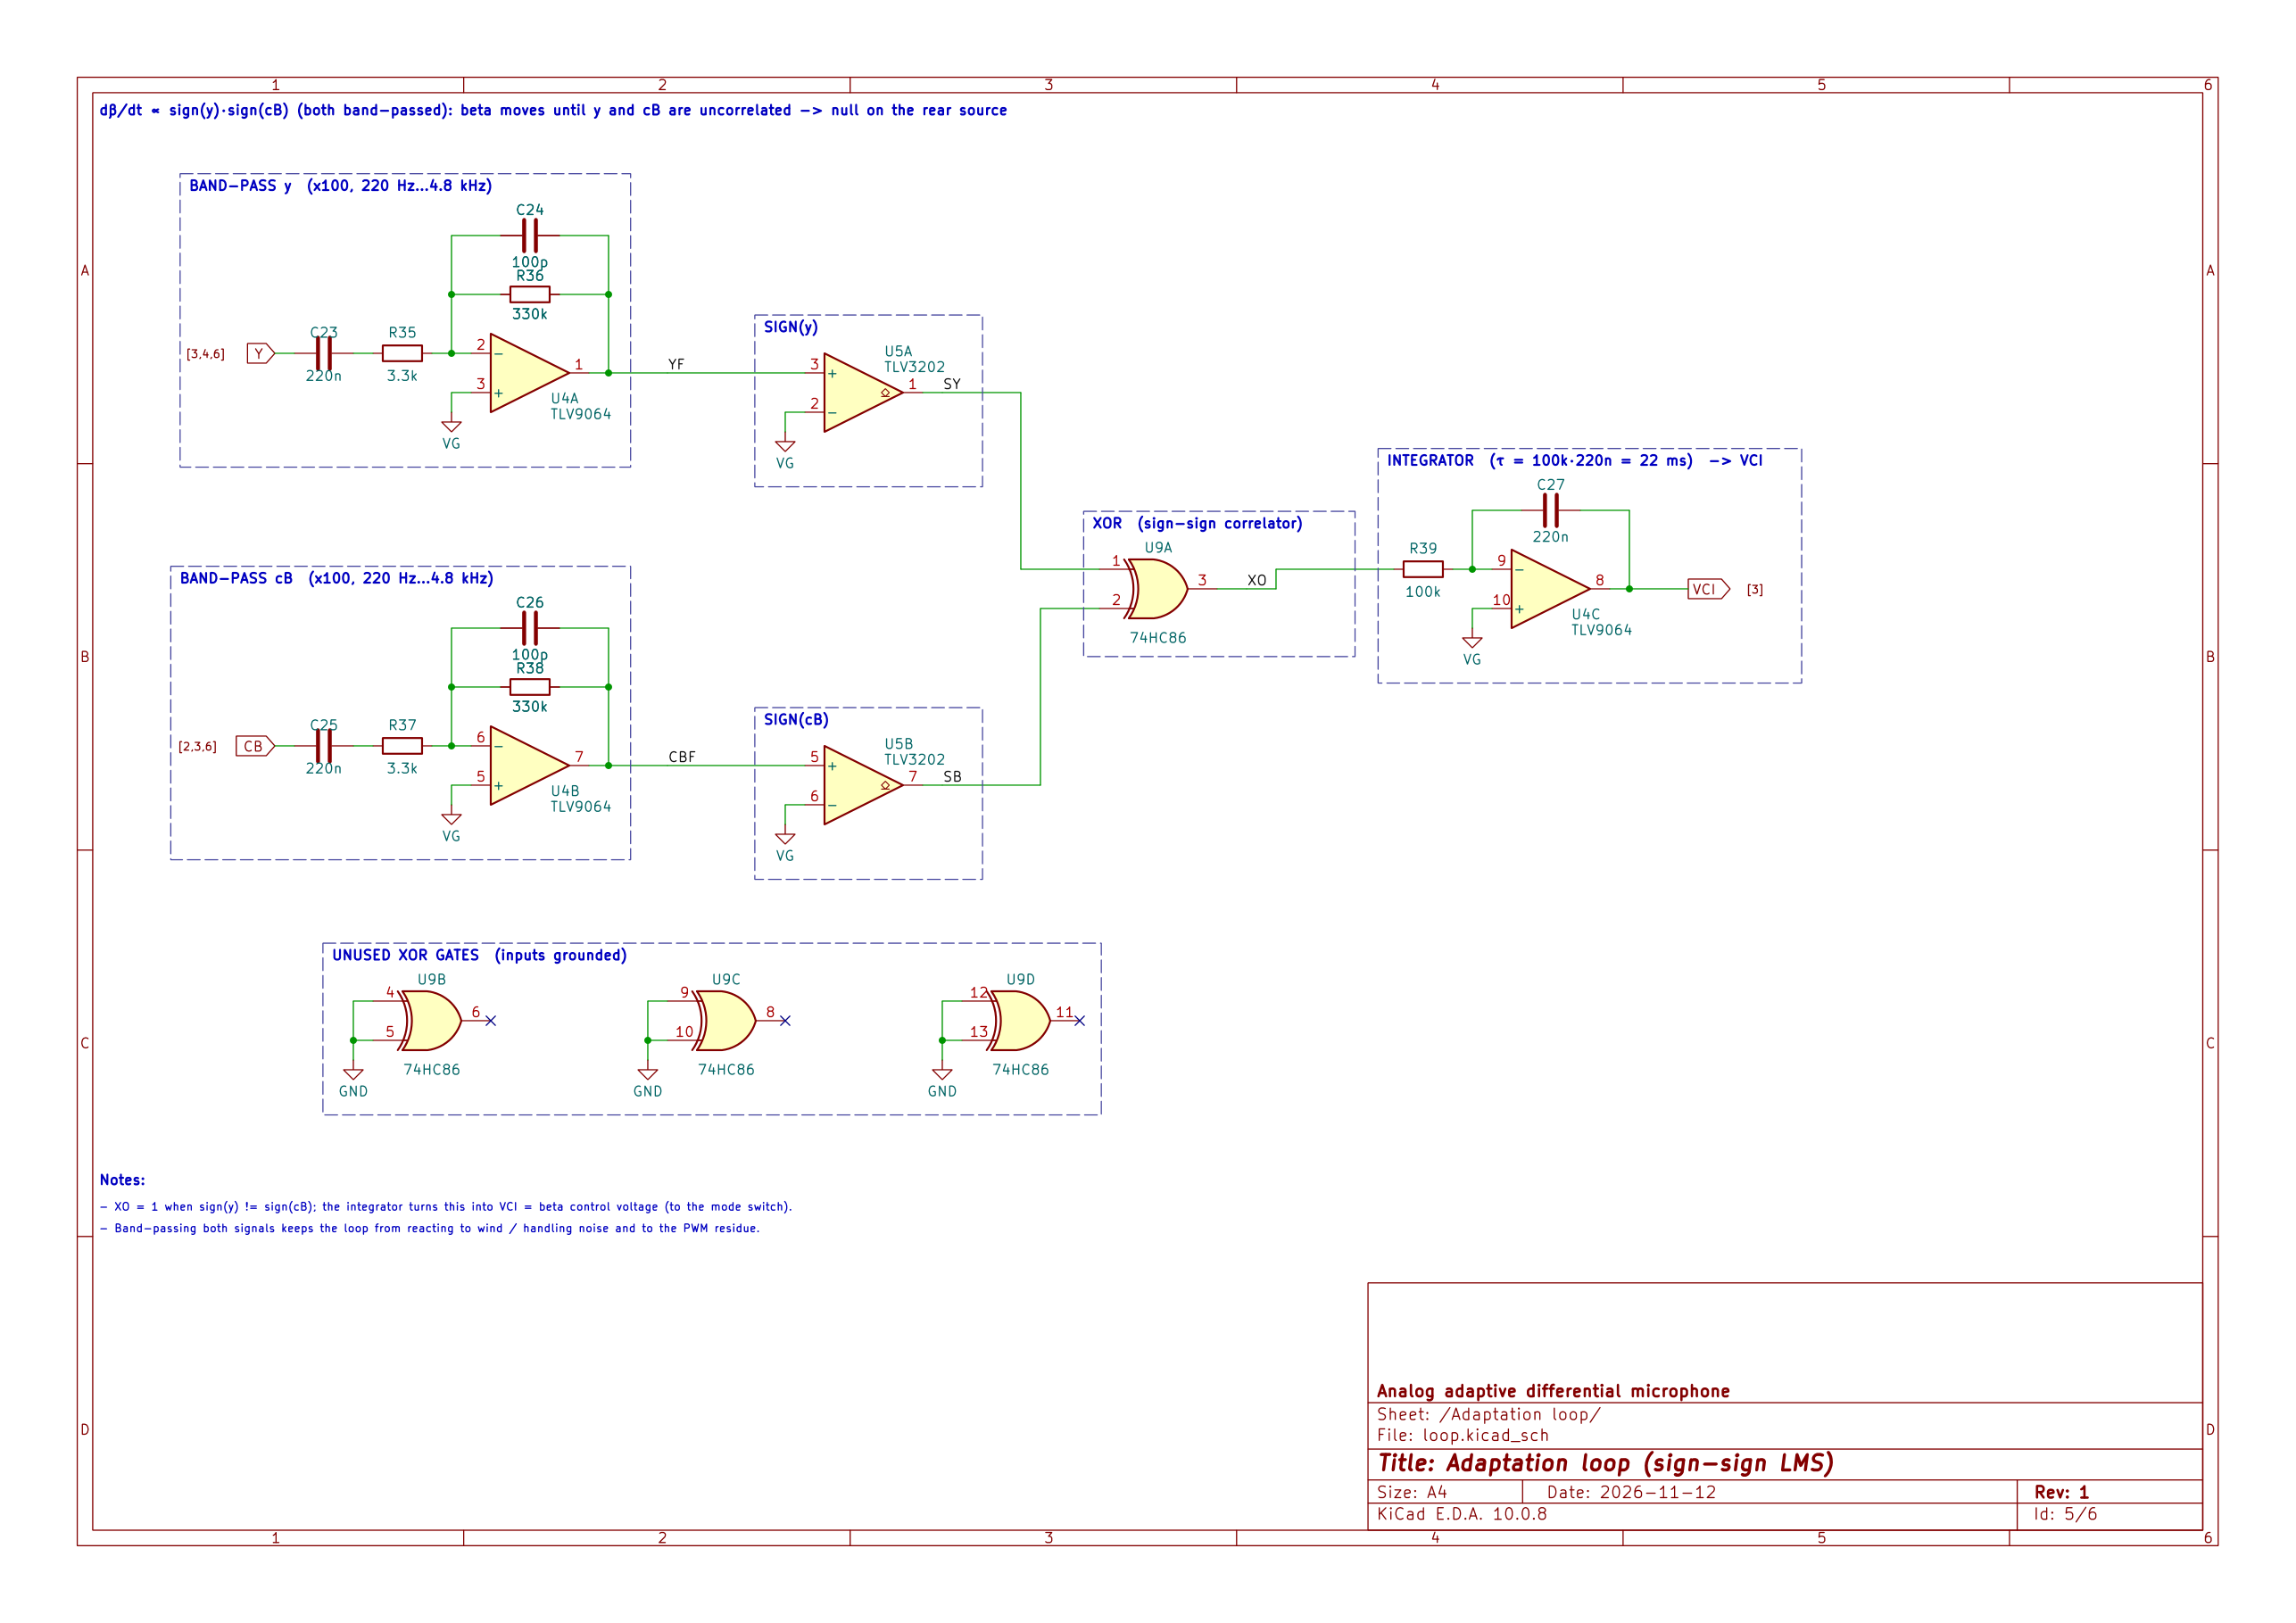
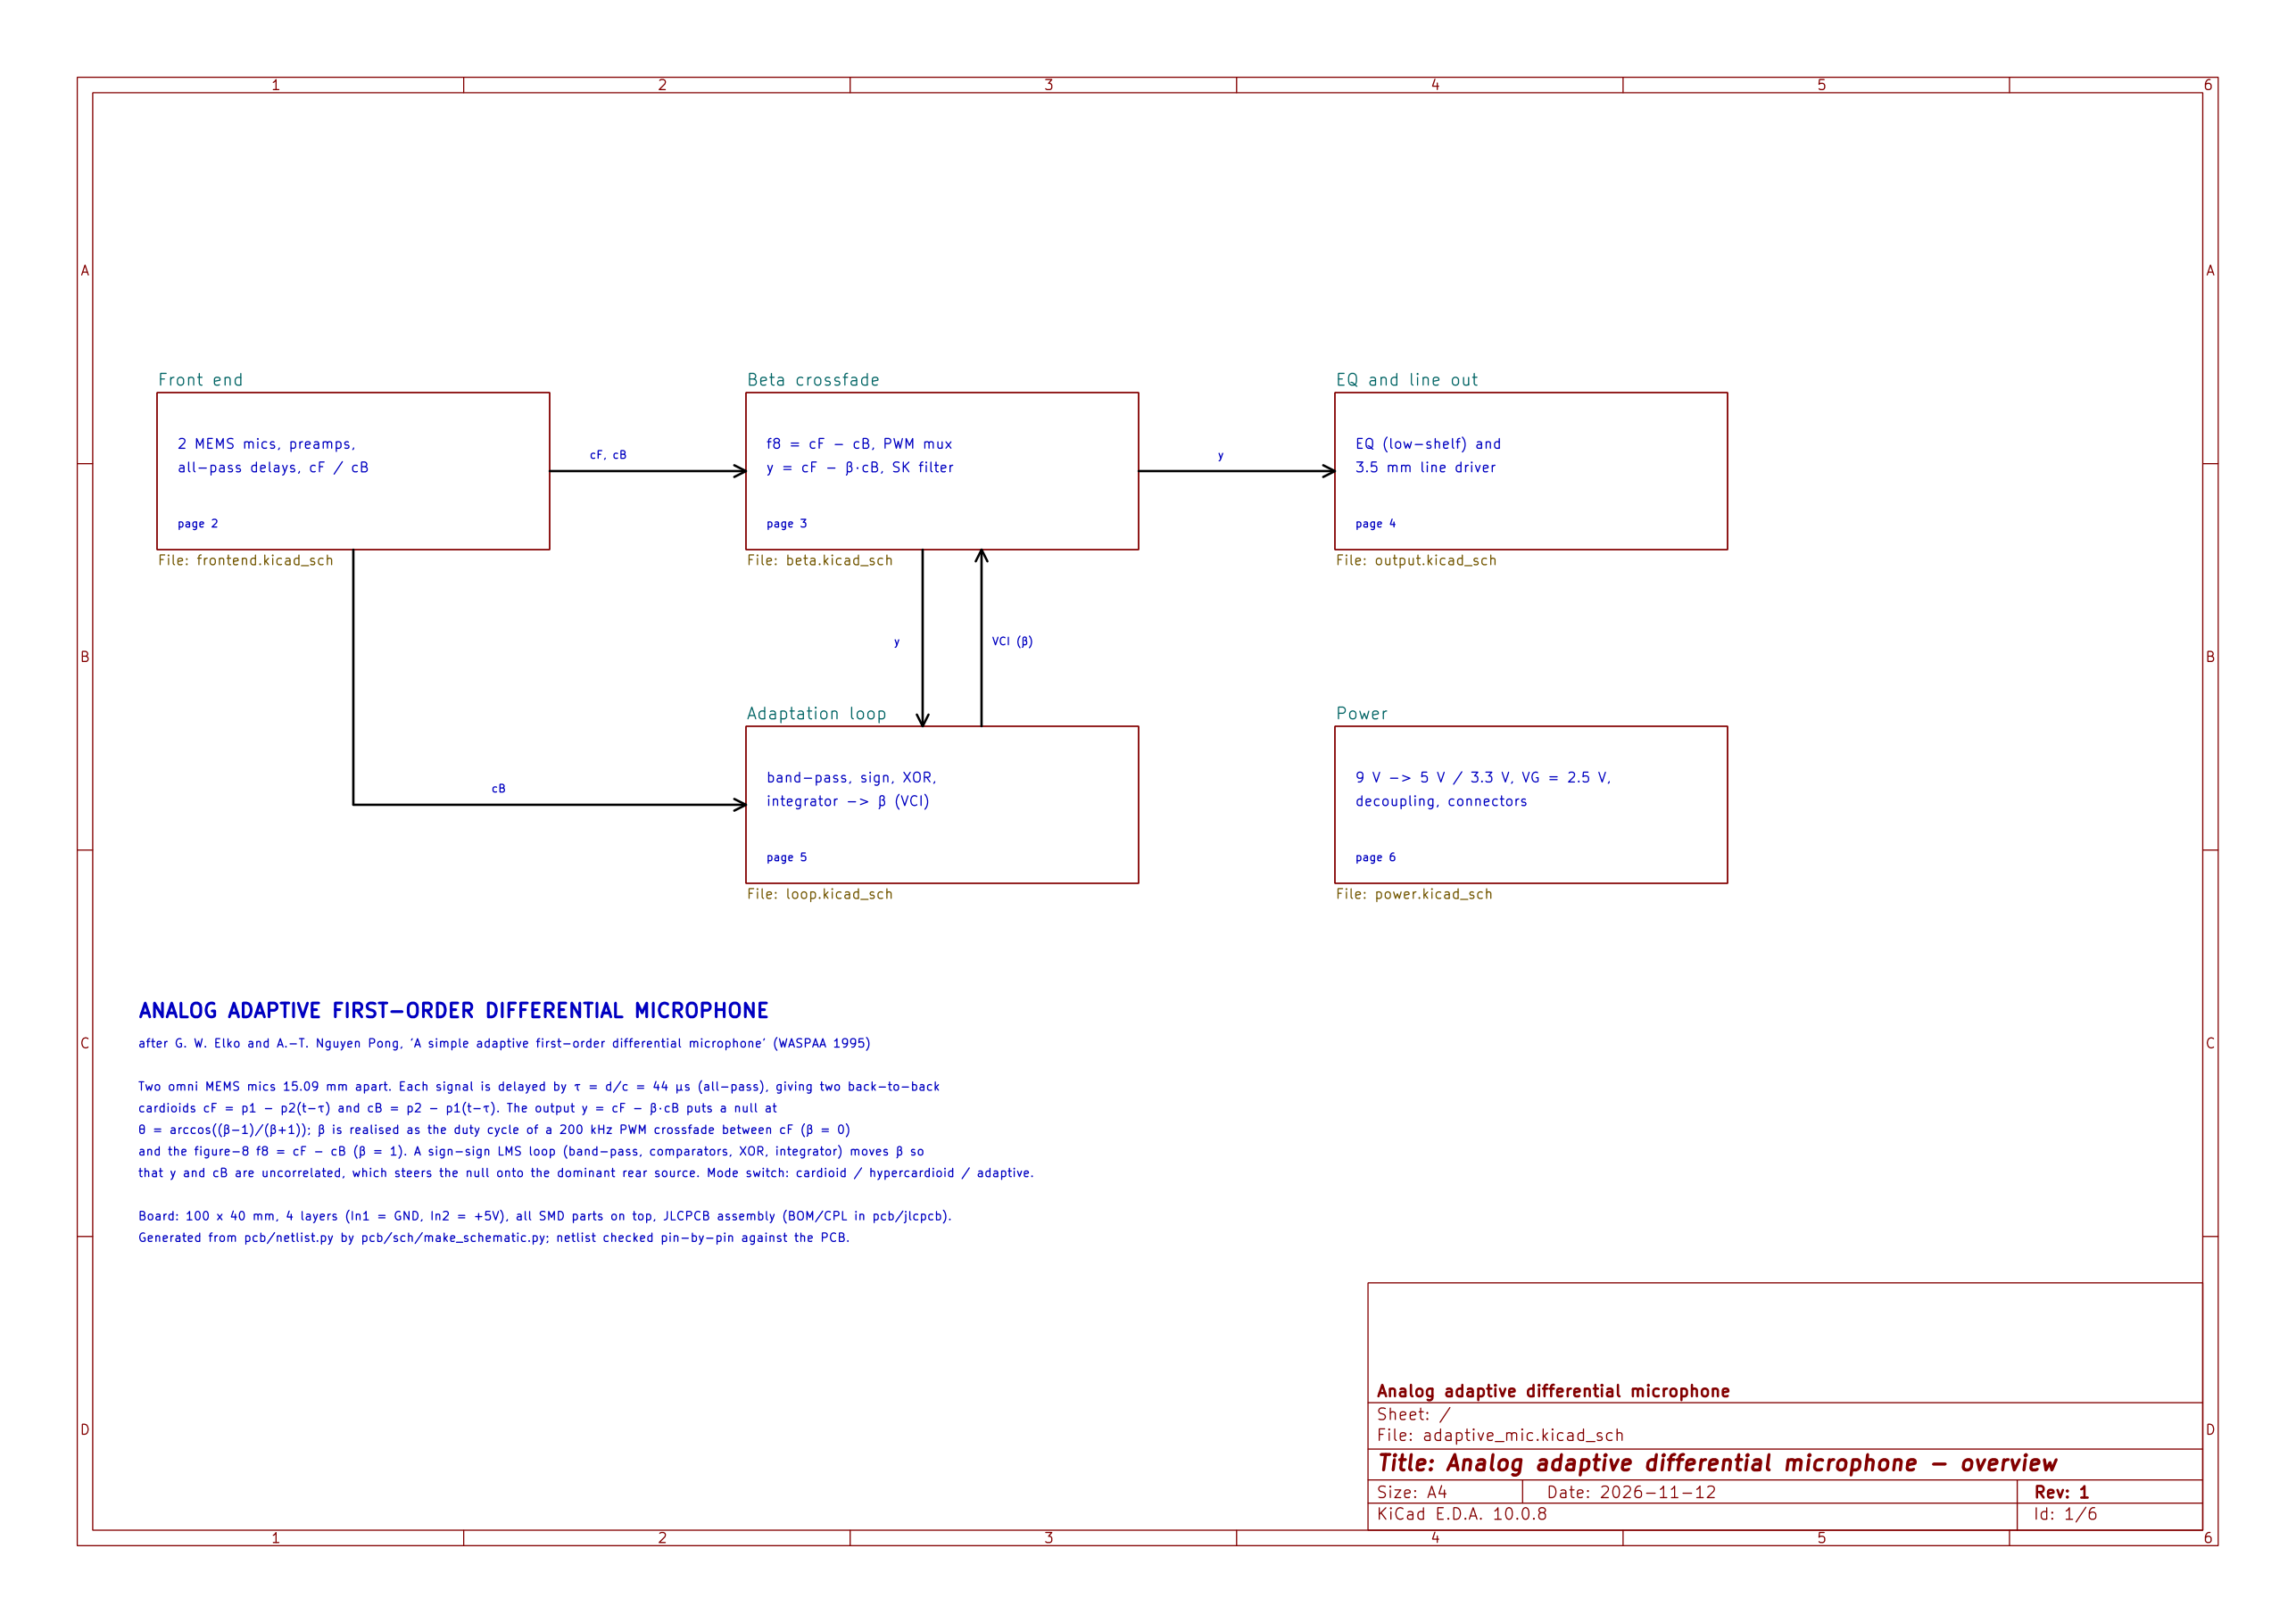
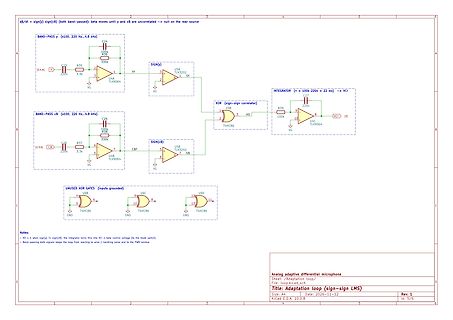
Schaltplan eines adaptiven Mikrofon-LMS-Algorithmus
switch). - Band-passing both signals keeps the loop from reacting to wind / handling noise and to the PWM residue. Analog adaptive differential microphone Sheet: Adaptation loop/ File: loop_LMS.sch Title: Adaptation loop (sign-sign LMS) Size: A4 Date: 2026-11-12 Rev: 1 Id: 5/6 KiCad E.D.A. 10.0.8
-
 Bild
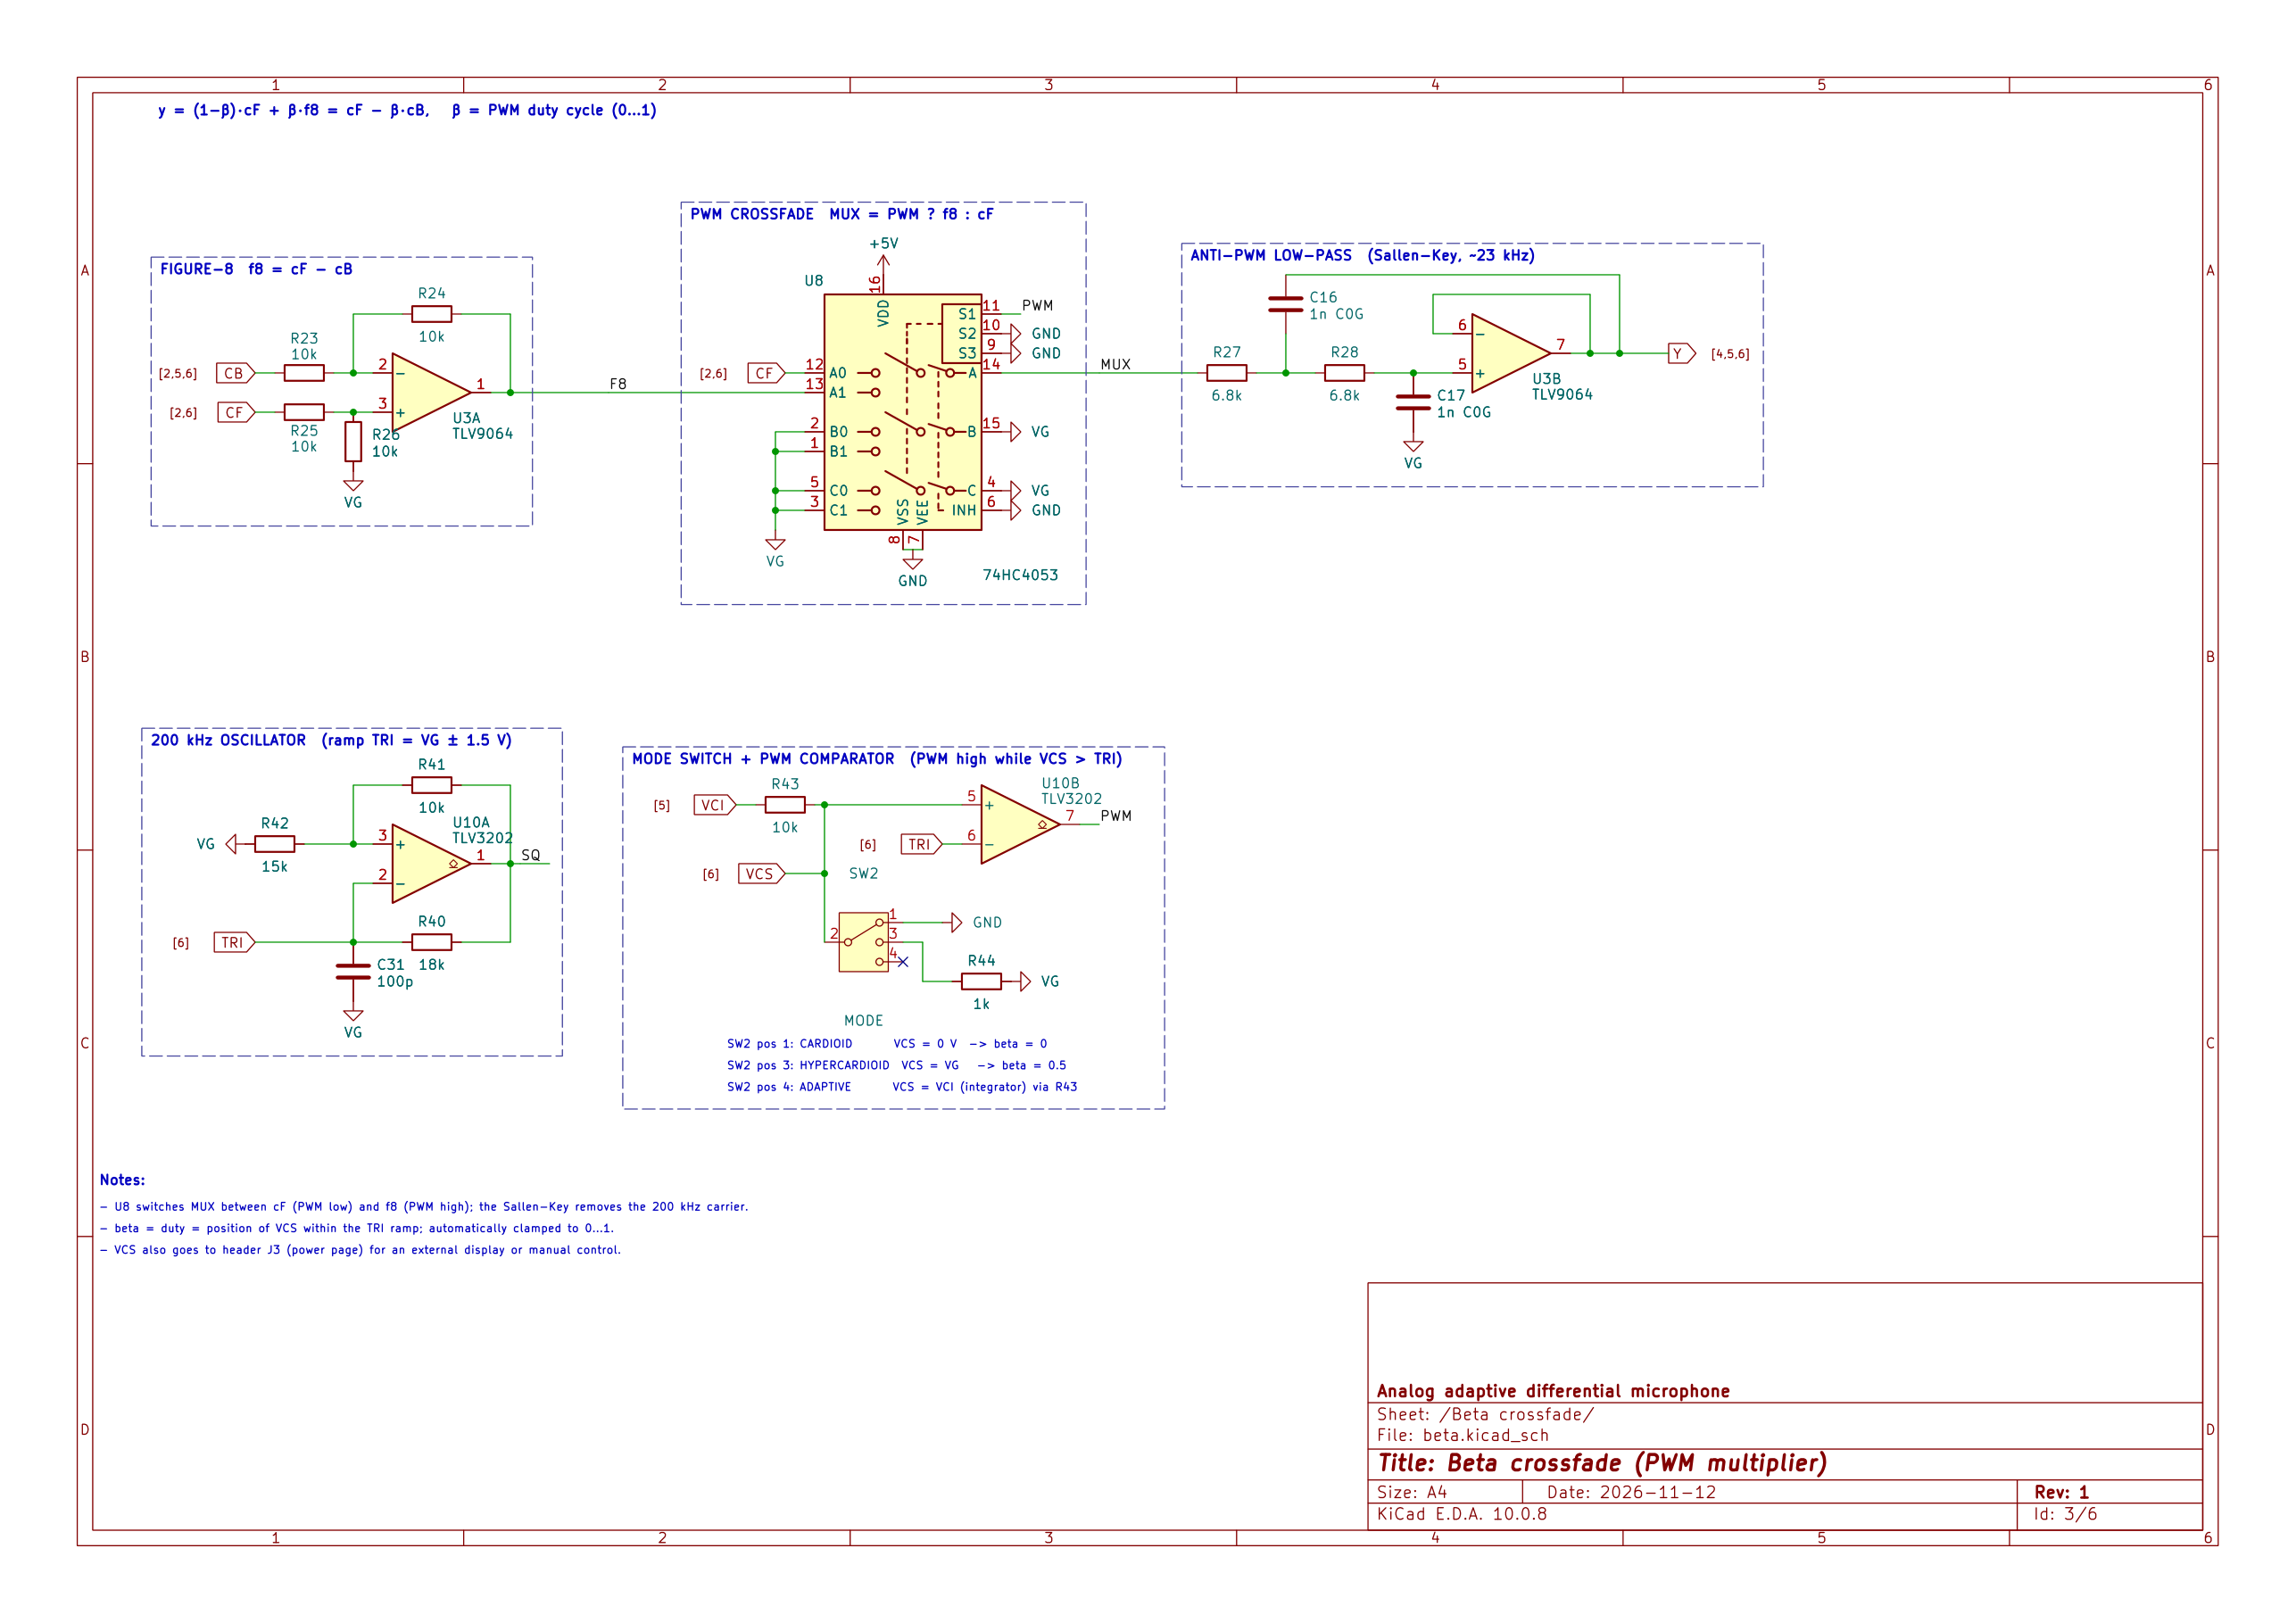
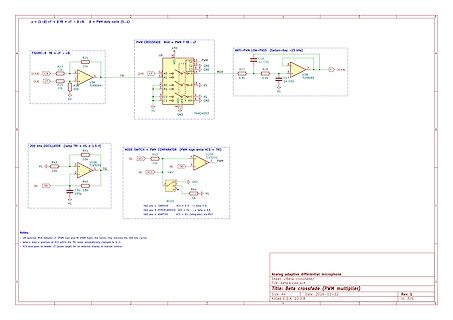
Schaltplan eines analogen adaptiven Differenzmikrofons
y = (1-β)cf + βf = cf - cβ, β = PWM duty cycle (0...1) FIGURE-B fb = cf - cβ R23 10k, R25 10k, U34 TLV9064, 2[a] CF, CB, R26 10k, R28 6.8k, U3B TLV9064, C16, C17, ANTI-PWM LOW-PASS, 7 [4.5A] 200 kHz OSCILLATOR, R41 10k, R42 15k, U35A TLV5202, [5] VCI, [6] TRI, SQ, R40 18k, C31 100p, MODE SWITCH + PWM COMPARATOR, PWM high VCS = VCI, SW2, SW3, SW4, ADAPTIVE, Analog adaptive differential microphone Beta crossfade/switch, KiCad E.A. 10.0.8, Date: 2026-11-12, Rev: 1, Id: 3/6
-
 Bild
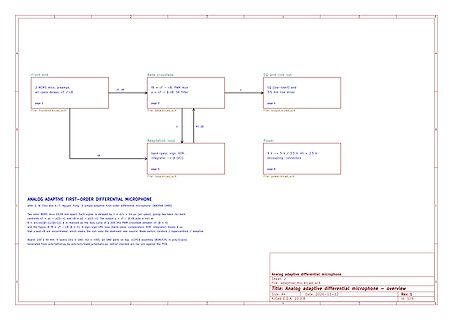
Blockschaltbild eines adaptiven differentiellen Mikrofons
Front end, 2 MEMS mics, preamps, all-pass delays, cf / cB, Beta crossfade, YB = cf - cB, PWM mux, y = cf - beta cB, SK filter, EQ and line out, EQ (low-shelf) and 3.5 mm line driver, Adaptation loop, band-pass, sig, XDR, integrator -> beta (VCI), Power, 9 V -> 5 V, VG = 2.5 V, ANALOG ADAPTIVE
-
 Bild
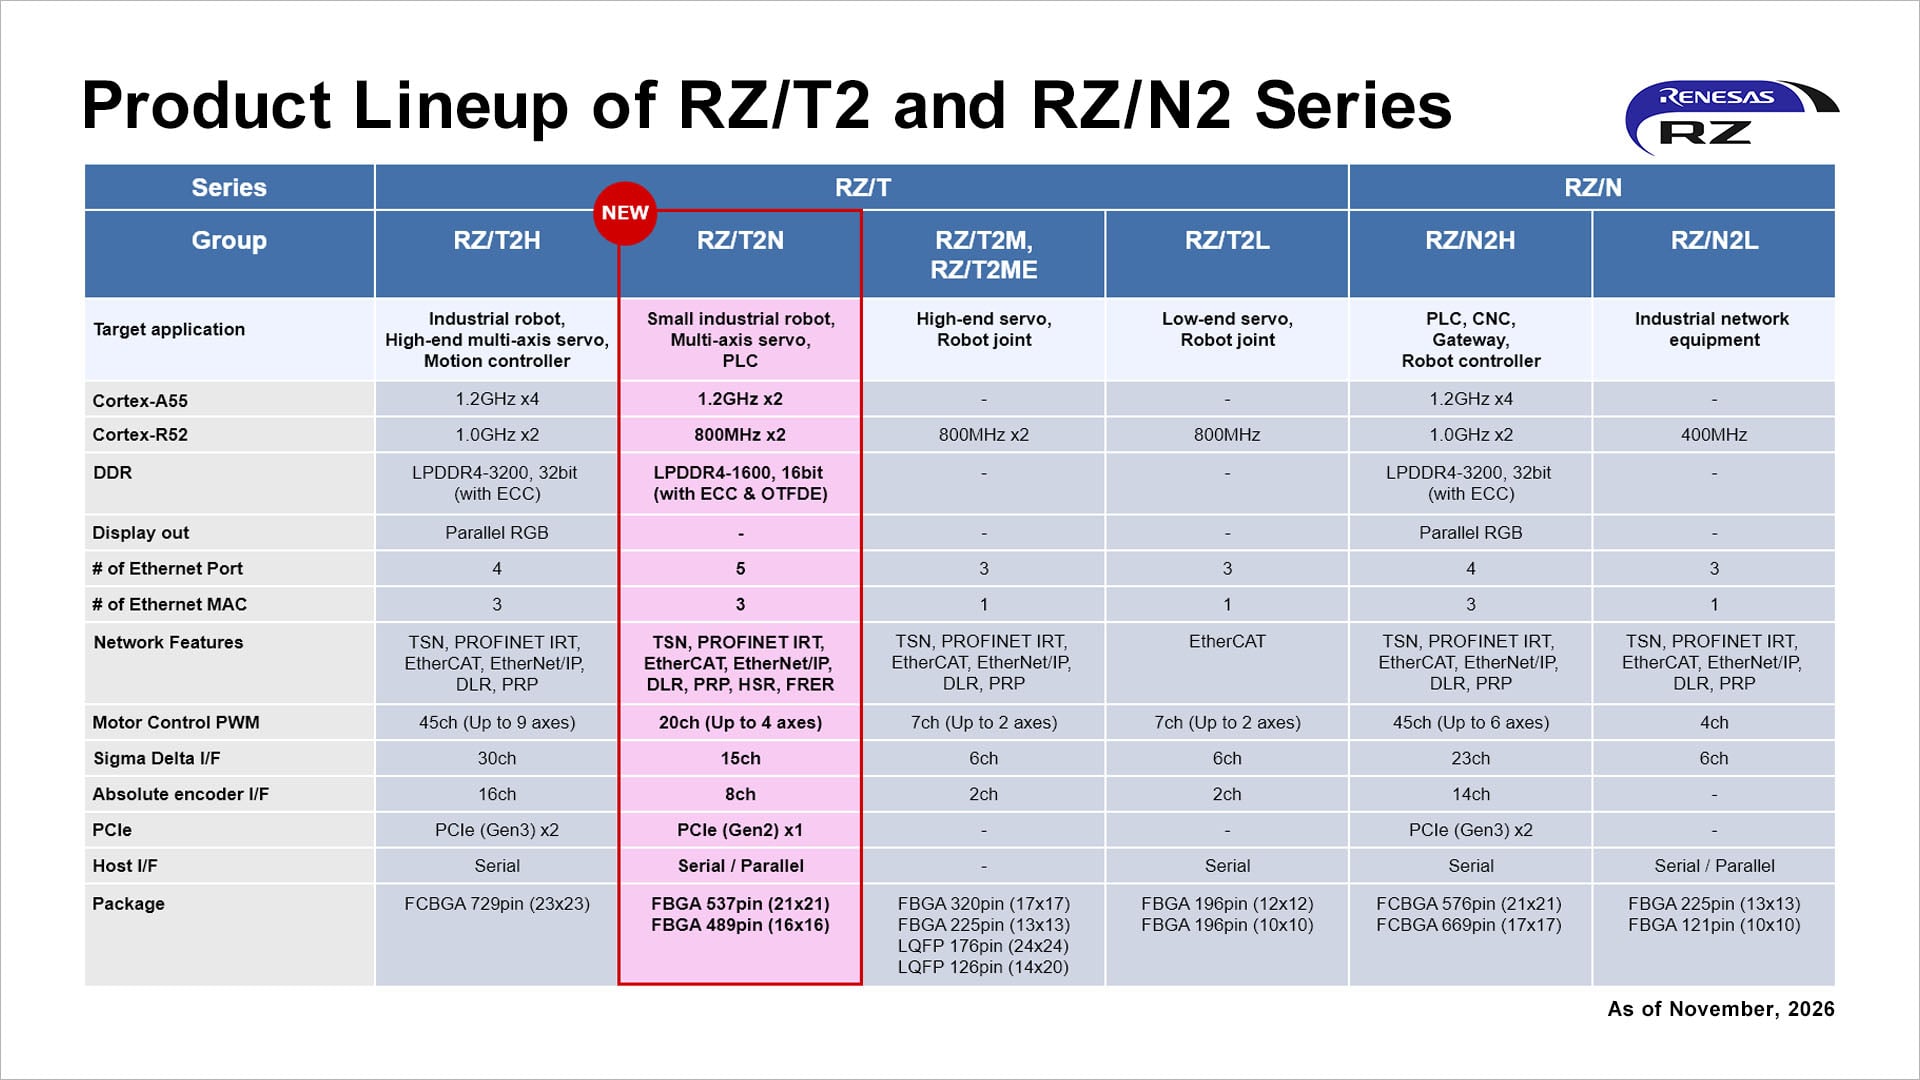
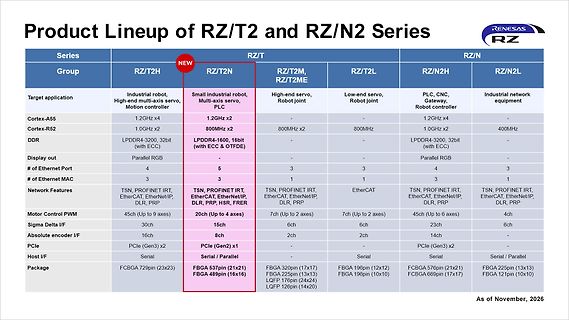
Produktübersicht Renesas RZ/T und RZ/N Serien
PROFINET, EtherCAT, Ethernet/IP, DLR, PRP TSN, PROFINET, EtherCAT, Ethernet/IP, DLR, PRP Motor Control PWM 45ch (Up to 2 axes) 20ch (Up to 4 axes) 7ch (Up to 2 axes) 7ch (Up to 2 axes) 45ch (Up to 6 axes) 4ch Sigma Delta I/F 15ch 6ch 6ch 23ch 4ch Absolute encoder I/F 30ch 16ch 8ch 2ch 2ch 14ch PCIe 2ch PCIe
-
 Bild
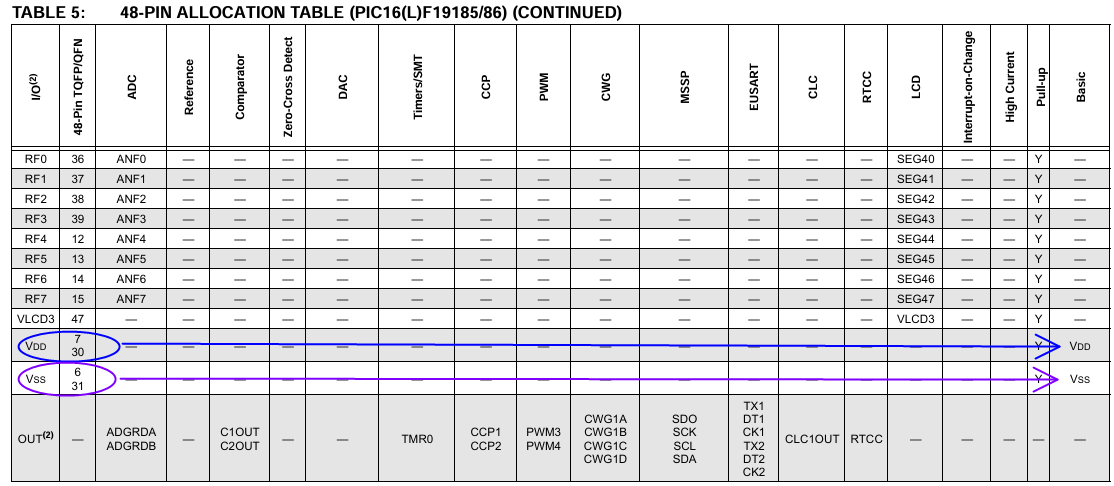
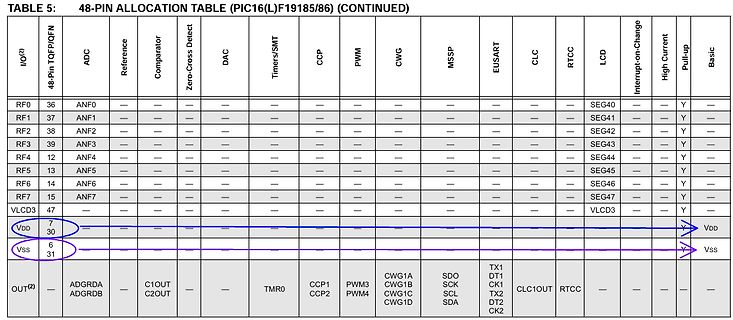
Pin-Belegungs-Tabelle für PIC16(L)F19185/86 Mikrocontroller
CONTINUED) I/O, 48-Pin TQFN/QFP, ADC, Reference, Comparator, Zero-Cross Detect, DAC, Timers/SMT, CCP, PWM, CWG, MSSP, EUSART, CLC, RTCC, LCD, High Current, Pull-up, Basic RF0, 36, ANF0, SEG40, Y RF1, 37, ANF1, SEG41, Y RF2, 38, ANF2, SEG42, Y RF3, 39, ANF3, SEG43, Y RF4, 12, ANF4, SEG44, Y RF5, 13, ANF5
-
Thread
LED STrassenlampe auf 240V nachrüsten
durchaus sein, dass die LED direkt ohne Strombegrenzung am Akku hängen, und reduzierte Helligkeit durch PWM erreicht wird. Dann wird fix die erste LED kaputt gehen und danach der Rest. Aber bau ruhig das 3.3V Netzteil dran an Stelle des Akkus und klemm das Solarmodul ab. Sollte halt regenwasserdicht sein
-
Thread
LED Akku-Fahrradlampe stört Empfang des Fahrradcomputers
anderen Sensoren Bluetooth(BLE) oder ANT+ bei 2.4GHz (2400000kHz). Die Lampe verwendet vielleicht 60kHz PWM? Der Fahrradcomputer verwendet störanfälliges AM (Naja, "Modulation"... Der Sender springt halt immer kurz an, wenn der Magnet vorbeikommt), Bluetooth und ANT+ haben Fehlerkorrektur, Re-Transmission
Εrnst B. schrieb im Beitrag #8113279: > Die Lampe verwendet vielleicht 60kHz PWM? Das wäre für heutige Schaltregler recht wenig. Aber dass die auf gleicher Frequenz wie der Sensor "sendet" ist absolut plausibel.
-
 Bild
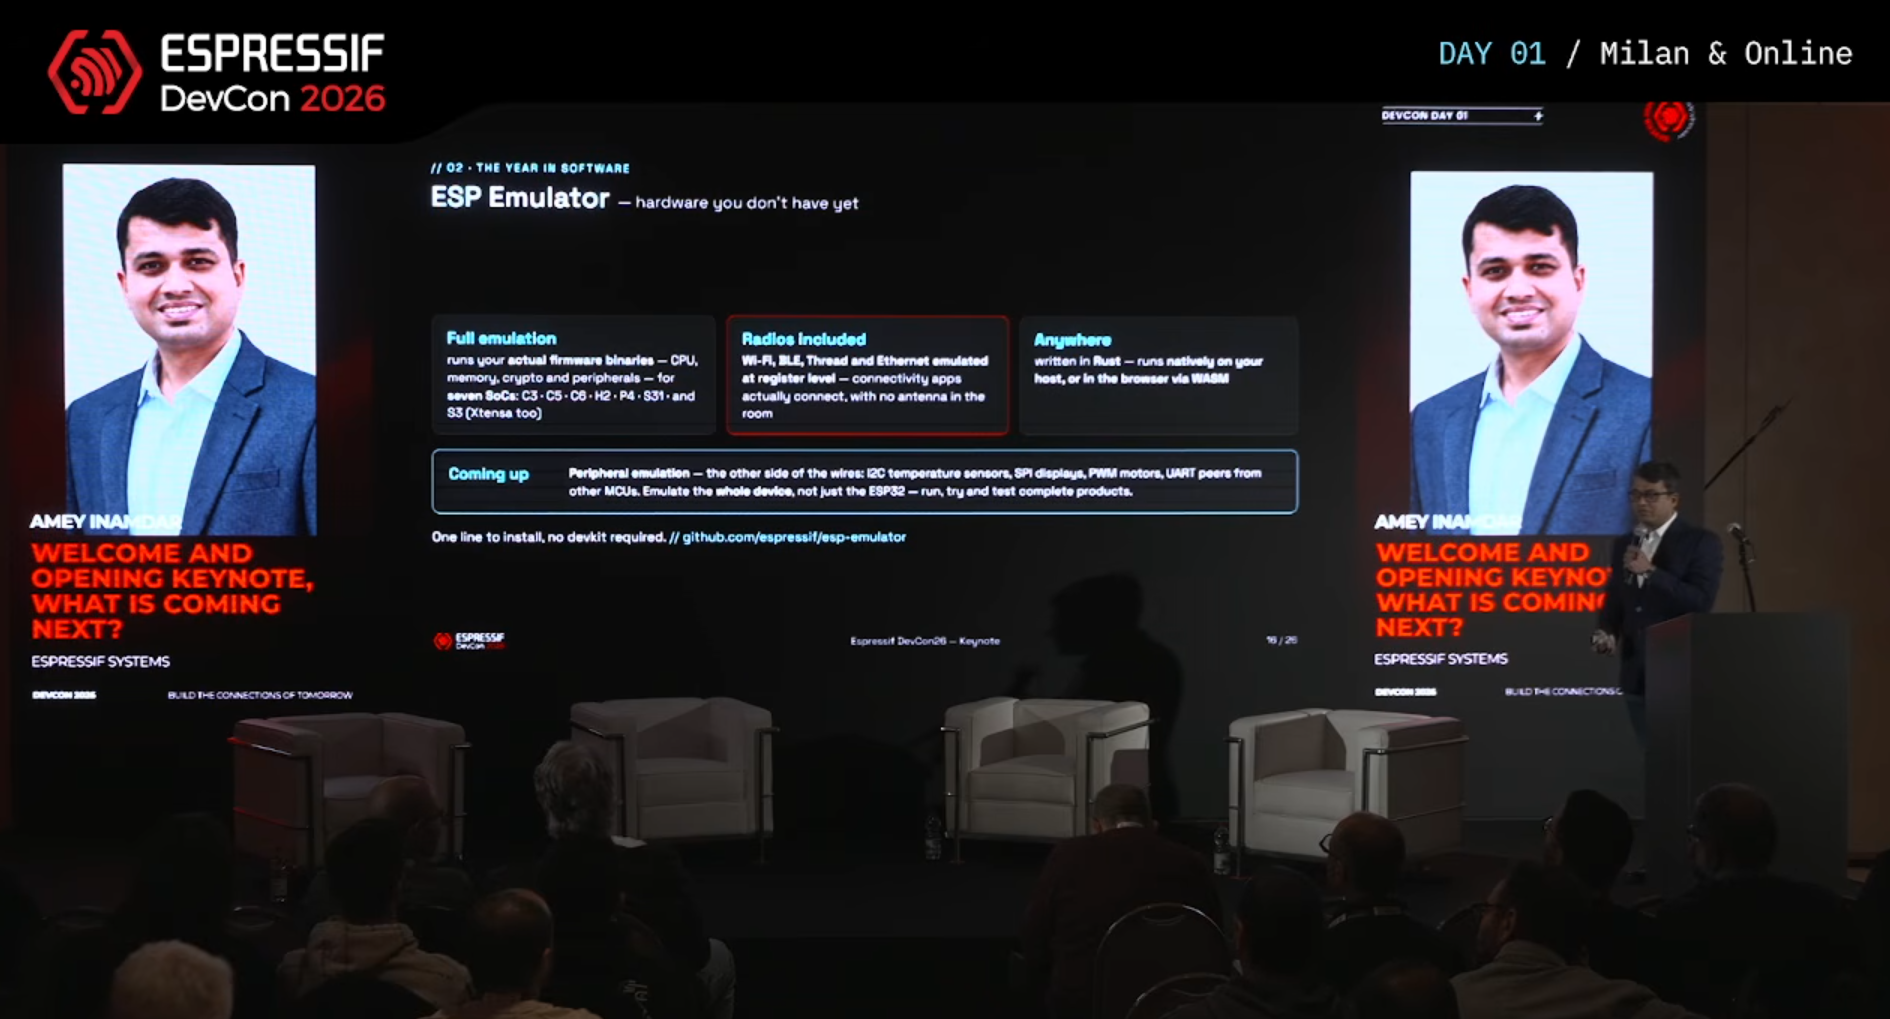
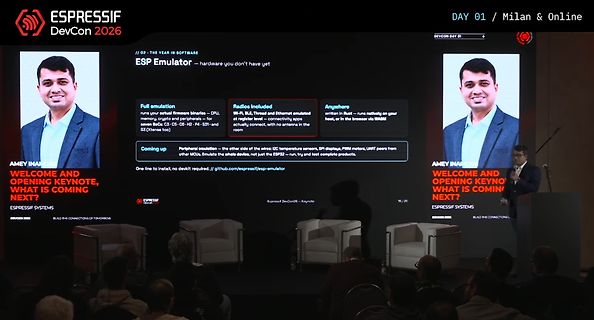
Präsentation von Espressif DevCon 2026
browser via WASM Peripherals emulation - the other side of wires: I2C temperature sensors, SPI displays, PWM motors, UART peers from other MCUs. Emulate the whole device, not just the ESP32 - run, try and test complete products. One line to install, nodevkit required. github.com/espressif/esp-emulator AMEY
-
 Bild
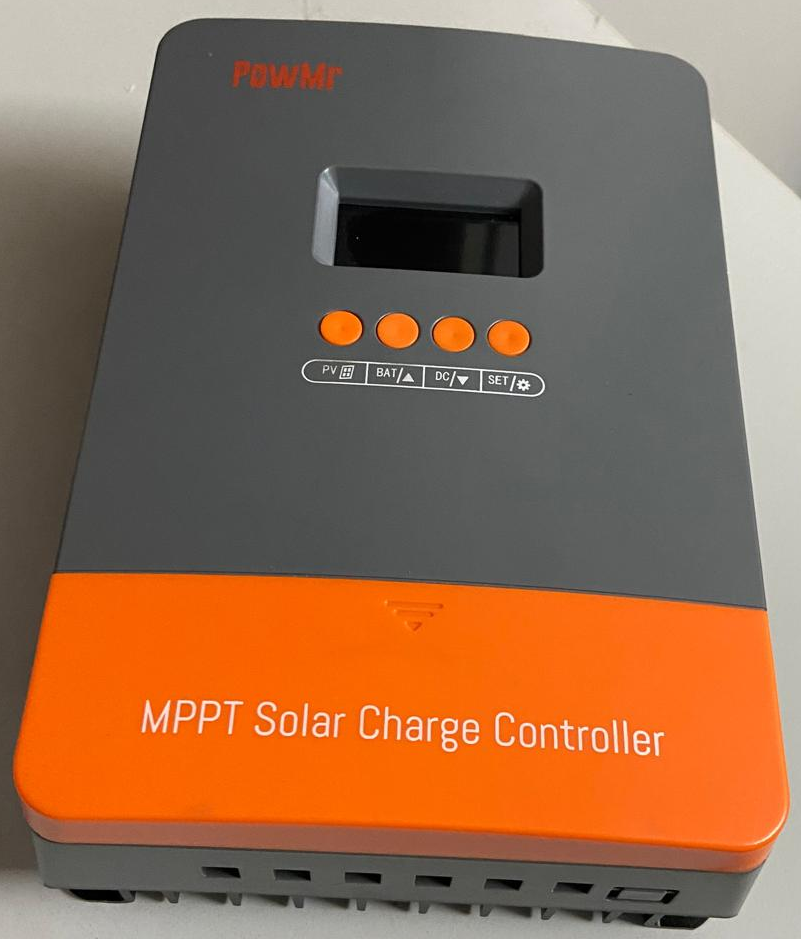
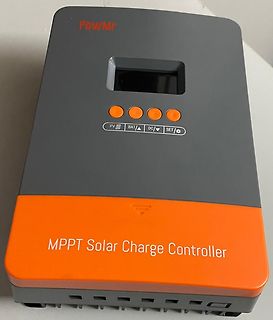
MPPT Solar Charge Controller
PWM PV BAT/ DC/ SET/ MPPT Solar Charge Controller
-
Thread
kalorimetrischer Strömungsmesser
FS2 laut dem Datenblatt möchte ich nicht treiben, ich werde eine Regelschleife über den ESP32 und PWM testen.
-
 Bild
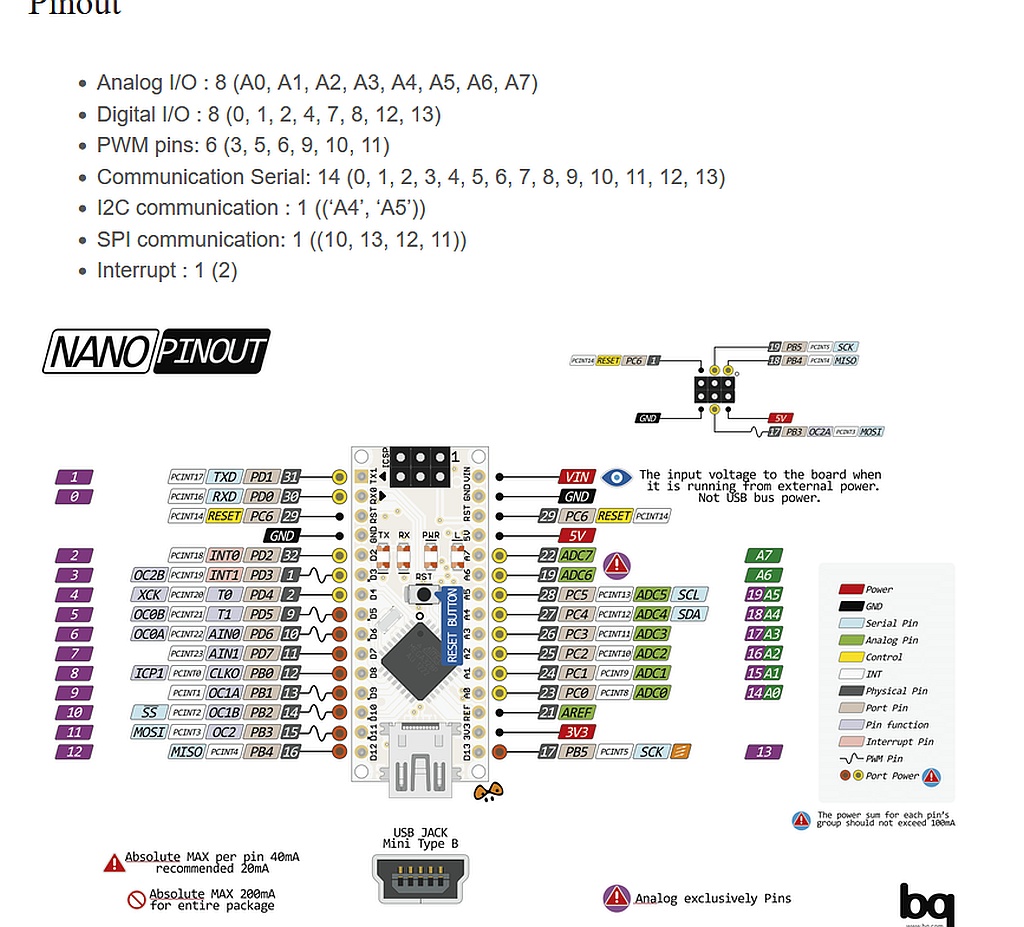
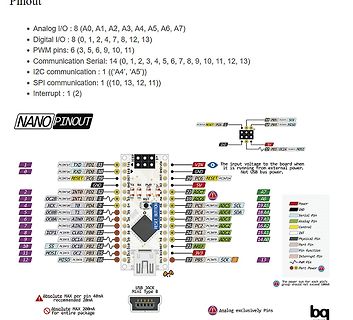
Pinbelegung und Funktionsbeschreibung eines Arduino Nano
Analog I/O: 8 (A0, A1, A2, A3, A4, A5, A6, A7) Digital I/O: 8 (0, 1, 2, 4, 7, 8, 12, 13) PWM pins: 6 (3, 5, 6, 9, 10, 11) Communication Serial: 14 (0, 1, 2, 3, 4, 5, 6, 7, 8, 9, 10, 11, 12, 13) I2C communication: 1 ((A4, A5)) SPI communication: 1 ((10, 13, 11)) Interrupt: 1 (2) NANO PINOUT
-
 Bild
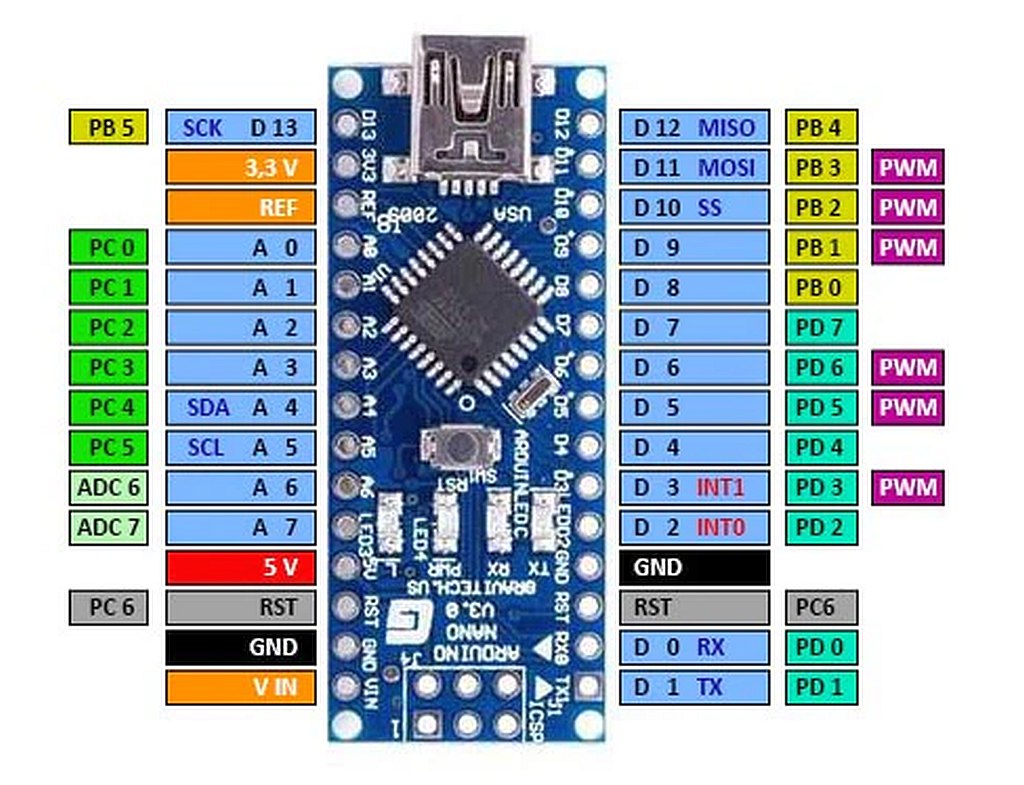
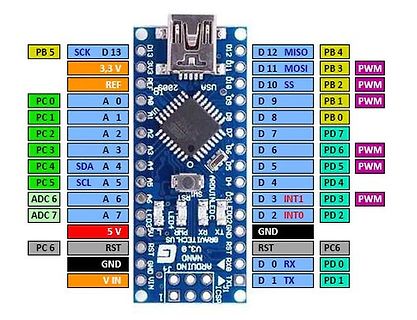
Pinbelegung eines Arduino Nano Moduls
PB 5 SCK D 13 3,3 V REF PC 0 A 0 D 12 MISO PB 4 D 11 MOSI PB 3 PWM D 10 SS PB 2 PWM D 9 PB 1 PWM D 8 PB 0 PC 1 A 1 D 7 PD 7 PC 2 A 2 D 6 PD 6 PWM PC 3 A 3 SDA A 4 D 5 PD 5 SCL A 5 D 4 PD 4 PC 4 PC 5 ADC 6 ADC 7 A 6 A 7 D 3 INT1 D 2 INT0 PD 3 PD 2 5 V RST GND V IN GND
-
 Bild
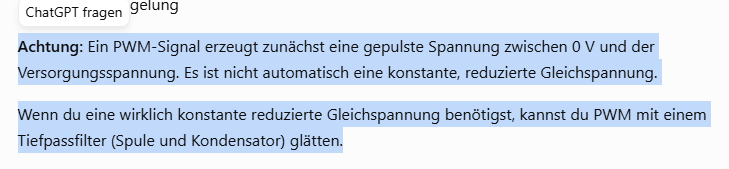
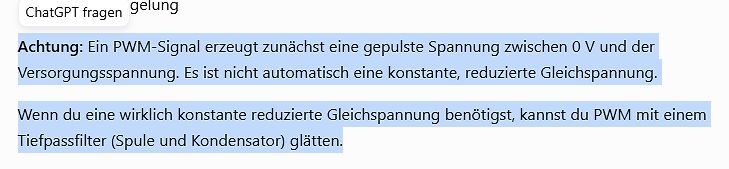
Deutscher Text über PWM-Signale und Tiefpassfilter
ChatGPT fragen gelung Achtung: Ein PWM-Signal erzeugt zunächst eine gepulste Spannung zwischen 0 V und der Versorgungsspannung. Es ist nicht automatisch eine konstante, reduzierte Gleichspannung. Wenn du eine wirklich konstante reduzierte Gleichspannung benötigst, kannst du PWM mit einem Tiefpassfilter (Spule und Kondensator) glätten.
-
Thread
unerwartet hohe Spannung bei Ringkerntrafo
#8110174: > Ich habe jetzt ein DC-DC-SSR bestellt. Vielleicht bekomme ich die > Spannung damit per pwm auf 70V herunter. Nein, naturlich nicht. Dir fehlt es massiv an Grundlagen.
Karl K. schrieb im Beitrag #8110174: > Vielleicht bekomme ich die Spannung damit per pwm auf 70V herunter. Gepulste 76 Volt sind immer noch 76 Volt.
-
 Bild
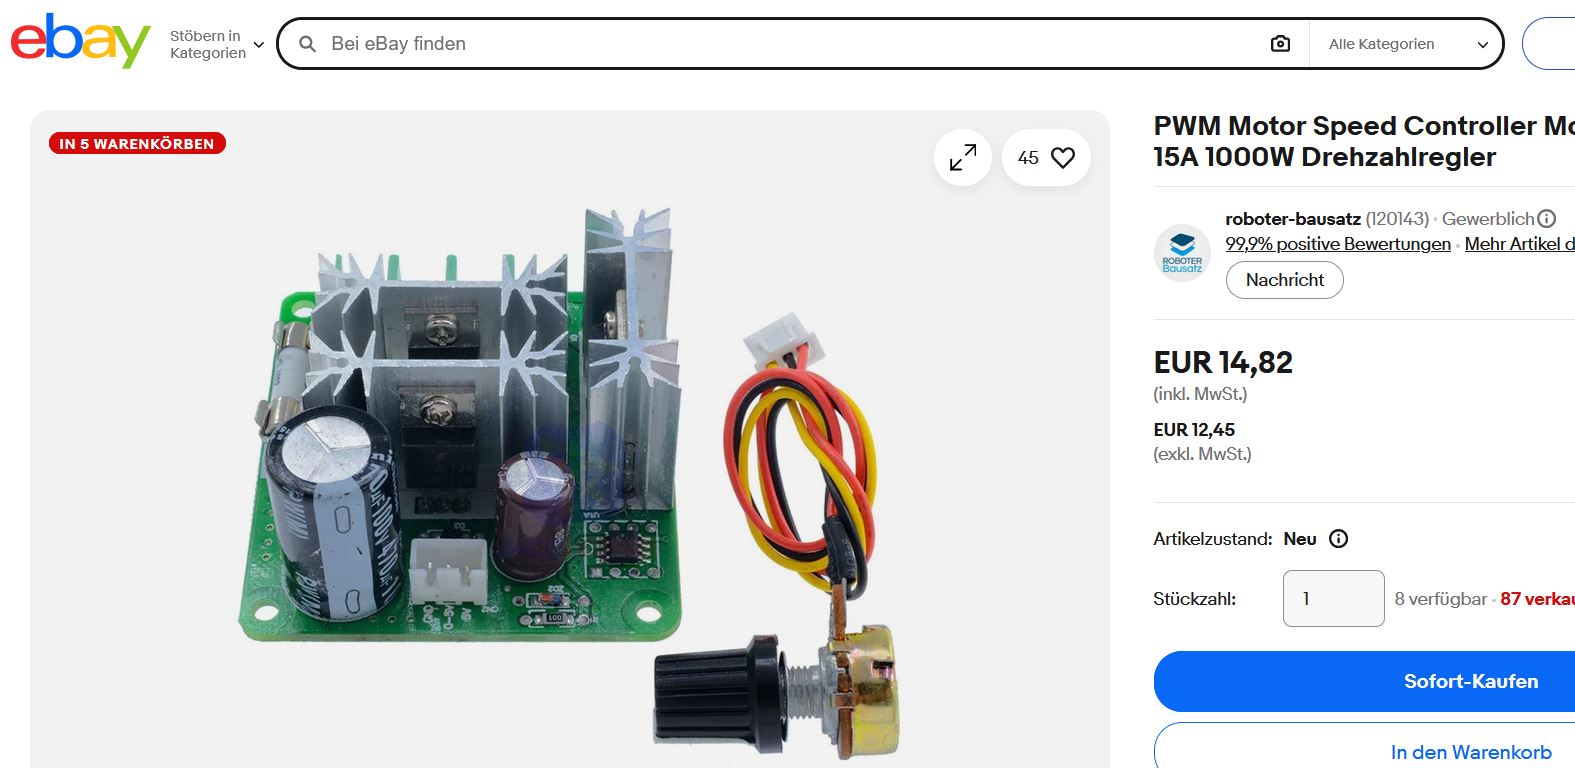
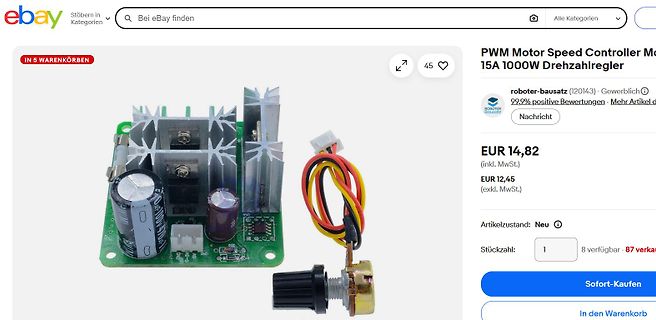
PWM Motor Speed Controller mit Kühlkörper und Potentiometer
ebay, Bei eBay finden, Alle Kategorien, IN 5 WARENKÖRBEN, PWM Motor Speed Controller, 15A 1000W Drehzahlregler, roboter-bausatz, 99,9% positive Bewertungen, Nachricht, EUR 14,82, inkl. MwSt., EUR 12,45, exkl. MwSt., Artikelzustand: Neu, Stückzahl: 1, 8 verfügbar
-
Thread
Stelltrafo mit geringerer Eingangspannung betreiben als vorgesehen
mit bis zu 42V Gleichspannung betrieben? Wenn ja konnte man mit einem ausreichend spannungsfesten PWM-Regler den Motor versorgen. Auf Null herunterregeln muss man ja eh nicht können.
billiger zu kriegen. Daher die Frage: Was magst investieren? Elektronischer Umbau: Hier mal ein PWM Teil für zwar mehr Power, aber sowas in der Art kannste überlegen zu nehmen
-
Artikel
STM32
erheblich Strom sparen lässt Bis zu 168 IOs, viele davon 5V-tolerant Viele Timer/Counter mit IC/OC/PWM Ausgängen. Systick Counter 24-Bit Real Time Clock (RTC) mit eigenem Quarz und separater Stromversorgung AD-Wandler oft mehrere meist mit 12-Bit gemultiplexte Eingänge integrierter Temperatursensor Referenzspannung
-
 Bild
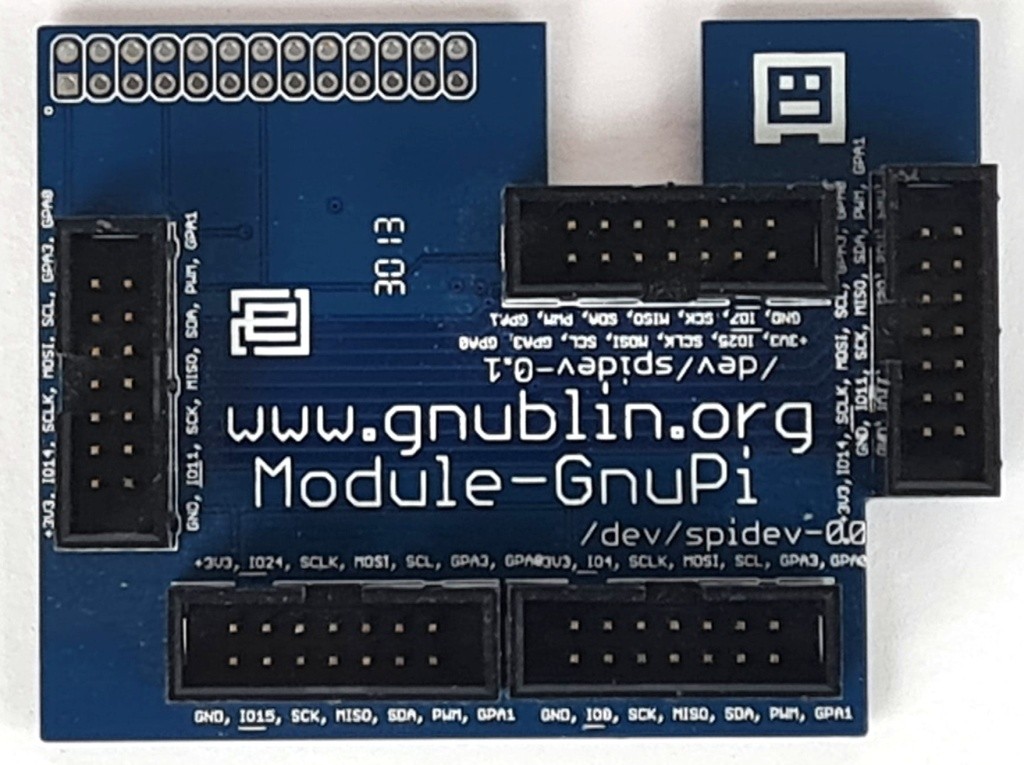
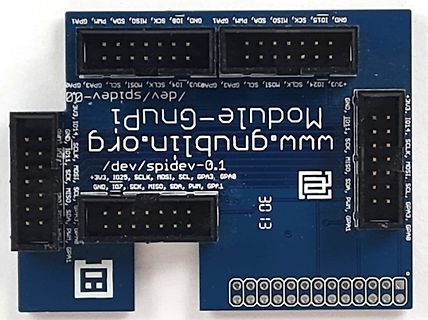
Blau bedruckte Leiterplatte mit Steckverbindern
www.gnupib.org Module-GnupI /dev/spidev-0.1 3V3, 1014, SCLK, MOSI, SCL, GP3, GP4 GND, 1011, SCK, MISO, SDA, PWM, GP1 3V3, 1025, SCLK, MOSI, SCL, GP3, GP4 GND, 1017, SCK, MISO, SDA, PWM, GP1 3V3, 1015, SCLK, MISO, SDA, PWM, GP1 GND, 1015, SCLK, MISO, SDA, PWM, GP1 30 13
-
Thread
High-Power Golftrolley-Umbau
Core 0 kümmert sich in einem strikten 20-ms-Task exklusiv um die Motoransteuerung (lautlose 20 kHz PWM inkl. Beschleunigungs- und Bremsrampen) und den UART-Datenstrom. Core 1 übernimmt die Filterung des A3144 Hall-Sensor-Odometers (Streckenmessung) und die Batterieüberwachung. • Bedienteil oben: Die
-
Thread
Review erbeten: Synthesizer mit RP2350, 2× AAA, ohne USB Erstentwurf, kein Elektronikhintergrund
Display als Module, ein paar Buttons dazu ein paar Jumpwires. Ein DAC brauchst Du für den Anfang nicht, PWM für Audioausgabe reicht zum Testen. Das mit dem nur SWD zum programmieren würde ich mir überlegen. USB am RP2350 macht vieles viel einfacher. Du könntest damit auch später Firmwareupdate/Midi/Audio
-
Thread
ABE Desktop: kostenloses EDA unter Windows, öffnet Eagle-Projekte – Tester für Zusammenarbeit gesuch
Emulator (Programm ohne Hardware) Arduino Uno, Nano und Mega 2560 im eigenen AVR-Emulator: Pins, PWM, Taster, Potis an den Analogeingängen, Serial. STM32 und nRF52840 über Renode, mit demselben Debugger wie auf der echten Platine. ESP32, ESP32-S3 und ESP32-C3 über QEMU. Weiteres Live-Simulation
-
Thread
Akku laden bei Unterspannung
diese ki-lösung zum laden beliebiger Akkus bis 10S? Ringkertrafo - gleichrichter - Siebkondensator - pwm-abwärtswandler Frage: Ich möchte ein regelbares DC-Netzteil aus meinem 48-V-AC-Ringkerntrafo bauen. Maximale Ausgangsspannung: 0–48 V. Regelung: PWM. Trafoleistung: 240 VA. Maximaler Ausgangsstrom
die Schaltung und nenne geeignete Bauteile. Für deinen 48-V-Ringkerntrafo mit 240 VA würde ich ein PWM-gesteuertes, regelbares DC-Netzteil mit MOSFET-Abwärtswandler (Buck) vorsehen. Es ist effizienter als eine lineare Regelung und kann mit einem Drehknopf oder einem externen PWM-Signal gesteuert werden
-
Thread
KiCAD: Erste Gehversuche - bitte um Feedback
Den Beweis hat ein Steckbrett-Aufbau auch bereits angetreten - Piepst wunderbar. Ich habe sogar die PWM auf 1:255 gedreht, damit er nicht so laut ist. > Wenn er nicht mehr tut, wirst du wohl eher keine Daten mehr bekommen, > als dass da irgendwie die Temperaturmessung keine Temperatur mehr misst.
-
 Bild
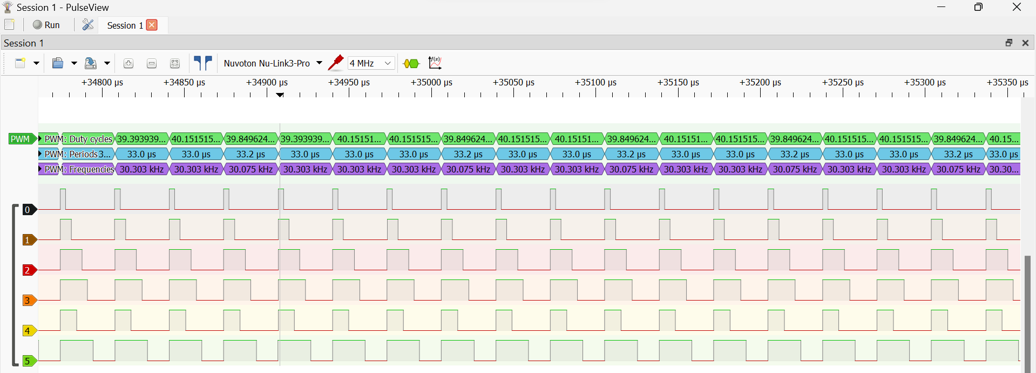
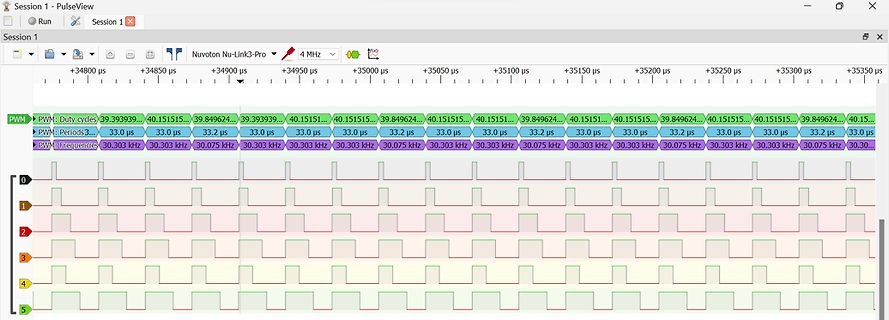
Software-Screenshot einer PWM-Analyse von einem Nuvoton Mikrocontroller
34900 µs +34950 µs +35000 µs +35050 µs +35100 µs +35150 µs +35200 µs +35250 µs +35300 µs +35350 µs PWM: Duty cycles 39.393939 40.151515 39.849624 39.393939 40.151515 39.849624 40.151515 40.151515 39.849624 40.151515 40.151515 39.849624 40.15... PWM: Periods 33.0 µs 33.0 µs 33.2 µs 33.0 µs 33.0 µs 33.0 µs 33.2 µs 33.0 µs 33.0 µs 33.2 µs 33.0 µs 33.0 µs 33.2 µs 33.0 µs PWM: Frequencies 30.303 kHz 30.303 kHz 30.075 kHz 30.303 kHz 30.303 kHz 30.303 kHz 30.075 kHz 30.303 kHz 30.303 kHz 30.075 kHz 30.303 kHz 30.303 kHz 30.075 kHz 30.30...
-
 Bild
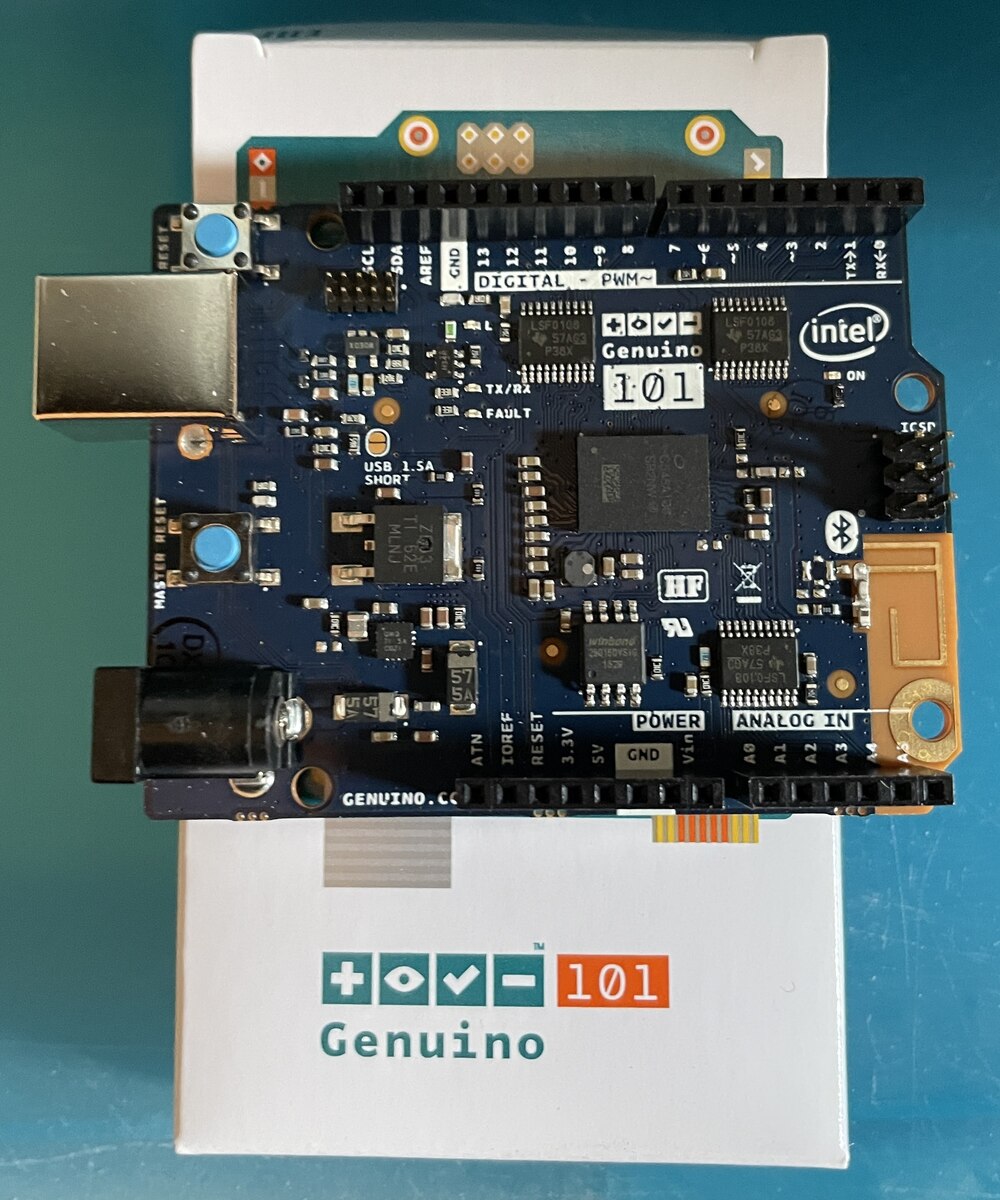
Genuino 101 Mikrocontroller-Board auf Verpackung
RESET, AREF, GND, DIGITAL - PWM~, TX, RX, (intel), LSF0106, GENUINO 101, ON, ICSP, USB 1.SA, SHORT, FAULT, MASTER RESET, ATmega, HF, POWER, ANALOG IN, A0 bis A5, 3.3V, VIN, GND, 5V, RESET, ATN, IOREF, GENUINO.COM, + - 101 Genuino

-
Thread
"Defekte Blinker" bei Neufahrzeugen umcodieren?
Animation. Kann sich auch jeder als Spielerei zu Hause programmieren. Dafür reicht ein µC und seine Timer PWM Ausgänge. Wenn man das einmal programmiert hat, dann weiß man auch, dass dafür der Datenverkehr auf dem Bus Wahnsinn und unnötig wäre. Für den Blinker werden spezielle Led-ICs mit entsprechende vielen
-
Artikel
AVR-Tutorial: Equipment
V beim ATmega8 (Signalspannungen sind leichter teilbar als multiplizierbar) Timer 0,2 erweitert um PWM- und Compare-Einheit Ausgabe des Systemtaktes auf einen I/O-Pin möglich USART statt UART programmierbarer Teiler für den Takt Eine detaillierte Beschreibung der Unterschiede zwischen ATmega8 und ATmega88
bietet viele ausgereifte Bibliotheken für Servoansteuerung, Serielle Schnittstellen (COM, TWI, SPI), PWM, Timernutzung, LC-Displays usw. Außerdem gibt es eine kostenfreie Version für den Mega8 und den Mega88. E-LAB. Basic. Auch Basic-Fans kommen nicht zu kurz, für die gibt es z. B. Bascom AVR ($69, Demo