-
PDF
avrcp_m.pdf
A2 I/O3 D7_A7 C5 18 16 CS 9 A3 I/O4 19 10n GND 21 PB2(SS/OC1B) 17 MOSI_A8 D4_A4 11 A4 GND PB3(MOSI/OC2) 18 MISO_A9 D5_A5 12 A5 FT232RL IC1 PB4(MISO) 19 SCK_A10 D6_A6 13 A6 NC 5 ATmega168 PB5(SCK) D7_A7 14 A7 MOSI_A8 15 A8 10 +3V3 M /WE 3 VCC C 0 0 /OE 16 WE 100n T A _ _ _ A _ /RAS 4 OE S K O S O K S /CAS 17 RAS 20 C4 R S M M M S M CS CAS VSS C 5 3 1 C SV1 Gelb LED2 330 R 3 ISP + 6 4 2 CON1'CONTROL +3V3 P1 CON1'POWER #CS Vcc GND
in „CP/M auf ATmega88“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
avrcp_m.pdf
I/O3 D7_A7 C5 18 16 CS 9 A3 I/O4 19 10n GND 21 PB2(SS/OC1B) 17 MOSI_A8 D4_A4 11 A4 GND PB3(MOSI/OC2) 18 MISO_A9 D5_A5 12 A5 FT232RL IC1 PB4(MISO) 19 SCK_A10 D6_A6 13 A6 NC 5 ATmega168 PB5(SCK) D7_A7 14 A7 MOSI_A8 15 A8 10 +3V3 M /WE 3 VCC C 0 0 /OE 16 WE 100n JP3 T A _ _ _ A _ /RAS 4 OE 1 +3V3 S K O S O K S /CAS 17 RAS 20 C4 2 RESET_CPM R S M M M S M CS CAS VSS 3 C 4 RXD_AVR 5 3 1 C 5 TXD_AVR SV1 6 5V USB Gelb LED2 330 R 3 ISP
in „CP/M auf ATmega88“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ld8kdemo_build_output.txt
-I"D:\riedl\mikrocontroller_demo\trunk\include" -I"D:\riedl\mikrocontroller_demo\trunk\." -mmcu=atmega2560 -mmcu=atmega2560 -Wall -std=gnu99 -gdwarf-2 -DF_CPU=16 000000UL -O0 -funsigned-char -funsigned-bitfields -fpack-struct -fshort-enums -MD -MP -MT xram.o -MF dep/xram.o.d -x assembler-with-cpp -Wa
in „.data-Segment größer als 8KB möglich“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
IQP_500_GSM.pdf
................................................ 25 5.3. LAYOUT DER M OBILTELEFONADAPTERPLATINE ......................................................................... 26 3 1.Einführung 1.1. Was erwartet den Leser dieses Dokuments? Dieser Abschnitt kurz zusammengefasst
in „IQP 500 GSM Bildübertragung Tonerätzverfahren“ · Projekte & Code ·
-
PDF
ppm_v1_3_v1.pdf
C05 CORE 1u J01 USB Mini−B R05 S02 1 31 UVCC 47k SPST−NO VBUS D02 D+ 3 R01 29 13 SD101A R06 1 2 D+ /HWB HWB D− 2 R02 22 30 D− 330 ID4 1 2 C09 5 22 28 D A A GND UGND N T T 100n G X X 3 1 2 U02 16M C06 C07 27p 27p TITLEPPM | Microcontroller Core FILE:03−mcu−core.sch REVISION: 1.3 PAGE 3 OF 14 DRAWN BY: Bradley Worley U01 (/SS) PB0 (SCLK) PB15 HWSPI_SCK 16 (MOSI) PB2 (MISO) PB3 HWSPI_MISO PB4 18 2 U01 2 PB5 19 PD0 6 3 g 20 7 e T PB6 LDO_EN PD1 m R A P PB7 21 PD2 8 PD3 9 REL_EN
in „Nuclear magnetic resonance (NMR) im Erdmagnetfeld“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
timer1.ino
to TIMSK1 byte tim1wgm = 0; // w to TCCRA and TCCRB byte tim1ica = 2; // m ICNC1 and ICES1 0..3 to TCCRB const uint16_t tim1presc[6] = {0, 1, 8, 64, 256, 1024}; bool volatile autoOn = false; // y to switch uint16
in „AVR Timer1 Capture und Overflow gleichzeitig“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ATmega32.pdf
12,5Ohm ATmega32 200mW 200mW 200mW 200mW 200mW 200mW 200mW 200mW PB0 PA0 PB1 PA1 C -R1 PB2 PA2 C -R2 T1 B PB3 PA3 C -R3 T2 1K0 PB4 PA4 C -R4 T3 B E bc547 1K0 PB5 PA5 C -R5 T4 B E bc547 C B E 1K0 PB6 PA6 -R6 T5 1K0
in „ATmega32 5V Relais Ansteuerung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
RF_Relay_Box.pdf
/P 12V 1 N xA C13 W06M-BP 2 GND_1 220uF L_1S R9 R10 R11 R5 10mm x 16mm WKA500 3Pole 10k 100k 100k 100k 3 D7 1 0603Signal_S1 12V 12V GND 1206 1206 1206 D11 X2 PMLL4148L L_1 0 L_1S L SOD80C 4 2 GND 1 1 1 N_1 N
in „ATmega 164P USART funktioniert nur mit beschaltung auf PB7“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rfm70.h
/********************************************************* Title: RFM70 definitions based on ATMega Current version: v1.0 Function: RFM70 2.4GHz Module processor: ATMega16 Clock: 8M internal 64ckl startup Author: HopeRF(18.06.10)// edited (13.09.11) TB ********************************************
in „RFM70 und ATMega16 benötige Hilfe!!“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Bauteile.pdf
LMR38020FDDAR 3,51 € MAX662ACSA+ DCDC 5.5V 12V 30mA 3 700-MAX662ACSA 6,33 € BQ25570RGRR DCDC Harvester/ Batterie 5 595-BQ25570RGRR 7,46 € MCP1252-33X50I/MS DCDC 5,5V 3,3V 120mA 16 579-MCP125233X50I/MS 1,86 € MCP41100-E/SN Digitalpoti 100kohm 2 579-MCP41100
in „[V] diverse Bauteile“ · Markt ·
-
Datei
avarice_log.txt
: 81 3F 30 40 B9 JTAG id = 0xB940303F : Ver = 0xb : Device = 0x9403 : Manuf = 0x1f Looking for device: atmega16 command[0x0c, 1]: 0C FF 6F FF FF FE FF FD FF 00 00 00 00 01 00 00 00 8F 26 B6 FD FE FF BD FA 00 00 00 00 01 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00
in „Debuggen in Eclipse geht nicht GDB <-> AVaRICE problem“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Sheet2.pdf
0Analog Input GND GND GND PD7 PIU2050 DB7 GND P I U 2 0 DNC (RXD/PCINT0) PE0 P I U 2 0 2 Harness 0 M4M P1212 Schrittmotor 1 GND P I U 2 0 DNC (TXD/PCINT1) PE1 P I U 2 0 3 P I M 4 01 2 P I M 4 0 2 POPJ0 P I P 1 210 1 P I U 2 0 DNC (XCK/AIN0/PCINT2) PE2 P I U 2 0 4 P I M 4 03 4 P I M 4 0 4 POPJ1 P I P
in „Atmega6450 mit S1D13700, Codeproblem!?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
t6963c.h
>100)return; if(!first){ glcd_line(x1,y2,x2,y2,1); // down glcd_line(x2,y1,x2,y2,1); // right glcd_line(x1,y1,x1,y2,1); // left first=1; } M=100/abs(y2-y1); horizon_line=persent/M; for(i=0;i<horizon_line;i++) glcd_line(x1+2,y2-2-i,x2-2,y2-2-i,1); horizon_line2=100/M; for(i=horizon_line;i<horizon_line2;i++) glcd_line(x1+2,y2-2-i,x2-2,y2-2-i,0); sprintf(str1,"%02d%% ",persent); glcd_print_ram( (x2+x1)/16-1 , (y2+y1)/16,str1); } */
-
PDF
Taz_Altium_Version.pdf
NFAULT PIIC08 CR GND PP05 PJ16 D3_RG+ P2 CO11 M CR6 IP0 PR81 GND PP07 PJ18 GND P P DRV8833 150 VCCIO 19 20 VCCIO CO11 0 PP09 PJ10 RP 1 P2200u D23_TRIG PP01 PJ12 D22_ECHO 23 24 2503 PJ26 PP05 PJ16 PP07 PJ18 29 30 GND IC88 GND 3109 PJ32 GND AIn1 16 1 H2_CS PP01 PJ12 IP806 AIN1 NSLEEP PIC801 RXD PP03 PJ14 TXD M1_BOut2 35 36 M1_BOut1 +5VIO AIn2 IP805 AIN2 AOUT1 PIC802 3705 PJ38 +3V3 M1_AOut2 PP07 PJ18 M1_AOut1 AAT3220 CC4 M2_BOut2 PP09 PJ10 M2
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AVR_ISP_USER_GUIDE.PDF
AT90S/LS2323 AT90S/LS2343 AT90S/LS2333 AT90S4414 AT90S/LS4433 AT90S/LS4434 AT90S8515 AT90S/LS8535 ATmega161(L) ATmega16(L) ATmega163(L) ATmega32(L) ATmega323(L) ATmega103(L) ATmega128(L) Information about supported devices in latest versions of the firmware can be found in the AVR Studio Online Help System
-
PDF
Netzteil-modul-test.pdf
_4 7 G X1-13 K1 GND_3 2 G X1-14 GND GND_2 G X1-15 5 X1-16 C7 NC 4 X1-17 NC_2 X1-18 GND MCP3426A0-E/SN GND 100nFVOUT VIN 8 X1X1-20 VDD U2 X1-21 100nF B2 X1-22 3 k VSS 6 N D VDD X1-23 R 1 G D10 16 VDD SDO 13 U1
in „20V mit ADC messen bei Auflösung 0,01V ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
AVR910-m8.txt
.equ S2343A = 0x4C .equ S2333A = 0x34 .equ S4433A = 0x30 .equ S4434 = 0x6C .equ S8535 = 0x68 .equ m83 = 0x65 .equ m161 = 0x60 .equ m163 = 0x64 .equ m603 = 0x42 .equ m103 = 0x41 .equ m8 = 0x76 ;ATmega8 .equ m8b = 0x77 ;ATmega8 boot ;**** Revision Codes **** .equ SW_MAJOR = '2' ; Major SW revision number
in „Wer wandelt ASM ---> Hex ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Tastatur.asm
************************************** ;writtten by: Heiko Knejfl * ;date: 20.03.2006 * ;version: V1.0 * ;file saved as: Tastatur * ;for AVR: Atmega16 * ;clock frequency: 8Mhz * ;*********************************************** ;Program function:___Tastatur-Emulation__________________________________
in „Tastatur-Emulator gesucht“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SCHALTUNG.pdf
Feuchtesensor HH10D / Feuchtesensor HYT939 5V I2C-BUS HP03S HH10D HYT939 V L A D 5 C D N + S S G OLCD 4x20 1 0 D W 16 0 s / 1 s D S 0 1 2 3 4 5 6 7 L A L L D D L A t D D D L A D V V R R E D D D D D D D D C D C C D N C D o D N D C D N S S X M V G S S F V G V S S G 0 0 0 k k 1 1 1 1 1 3,3V 100n 10µ 3 3 BC 546 2 3 3 2 2 BAT48 BC 546 BAT48 32kHz 2 2 2 2 2 2 2 2 2 ) ) 1 ) 1 5 C 3 2 1 0 D E C B B 3 B 1 ( ( P P P P ( R V ( ( ( ( P C D 3 2 1 0 ( ( S S C 1 A / / D D D D M M I / C 5 4 A A A A O S O D D M A A ATmega8-16 2 C S O T t 1 T 1 2 s D D O T K A A I I P R R T I I
in „I2C TWI HP03S HH10D HYT939 Drucksensor Luftfeuchtesensor Beispiele ATmega8 Assembler“ · Projekte & Code ·
-
PDF
vfd20.pdf
F1 V2 VFD 1 DC205J 59 17 IC2 5 0 2 27 DIN DOUT DIN 58 16 15 CLK 6 1 CLK 16LOAD 57 15 LOAD 13LANK 7 2 BLANK 56 14 RG20 8 3 0 22 55 13 OUT OUT 1 23 9 4 (0-19) 2 24 54 12 3 25 10 5 4 26 53 11 5 27 11 6 IC4
in „Alte VFD-Anzeige übrig, möchte gerne eine Uhr damit bauen“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
SCHALTUNG_HP03S_HH10D_HYT939.pdf
Feuchtesensor HH10D / Feuchtesensor HYT939 5V I2C-BUS HP03S L A D HH10D HYT939 V C D N + S S G OLCD 4x20 1 0 D W 16 0 / 1 K s D S 0 1 2 3 4 5 6 7 L A L L D D L A u D D D L A D V V R R E D D D D D D D D C D C C D N C D o D N D C D N S S X M V G S S F V G V S S G 0 0 0 k k 1 1 1 1 1 k k 3,3V 100n 10µ 3 3 BC 546 2 3 3 2 2 BAT48 BC 546 BAT48 32kHz 2 2 6 5 4 3 2 2 2 ) ) 1 1 5 5 4 3 2 1 0 D E C B B 3 2 1 ( ( P P P P ( A V ( ( ( ( P L A 3 2 1 0 ( ( I I C 1 A / / D D D D M M I / C 5 4 A A A A O S O D D M A A ATmega8-16 C C S O O / 2 s D D 0 O K A A N N P R R T I I X X X
in „I2C TWI HP03S HH10D HYT939 Drucksensor Luftfeuchtesensor Beispiele ATmega8 Assembler“ · Projekte & Code ·
-
 Bild
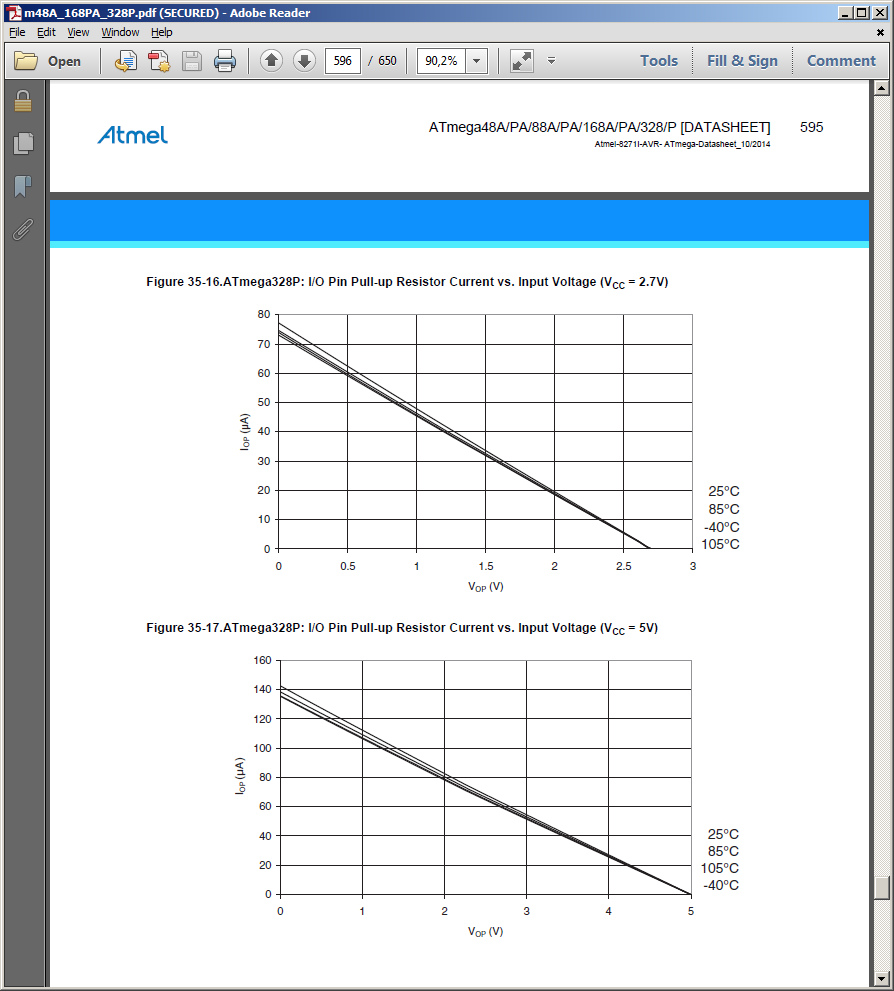
Datenblatt Diagramme für ATmega328P Pull-up Widerstand Strom
m48A_168PA_328P.pdf (SECURED) - Adobe Reader Atmel ATmega48A/PA/88A/PA/168A/PA/328P [DATASHEET] 595 Atmel-82711-AVR-ATmega-Datasheet_10/2014 Figure 35-16. ATmega328P: I/O Pin Pull-up Resistor Current vs. Input Voltage (VCC = 2.7V) IOP (uA) 25°C 85°C -40°C 105°C 0 0.5 1 1.5 2 2.5 3 VOP (V) Figure 35-17. ATmega328P: I/O Pin Pull-up Resistor Current vs. Input Voltage (VCC = 5V) IOP (uA) 25°C 85°C 105°C -40°C 0 1 2 3 4 5 VOP (V)
in „ATmega328P Stromverbrauch“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
Datei
m48def.inc
******************************************* ;* A P P L I C A T I O N N O T E F O R T H E A V R F A M I L Y ;* ;* Number :AVR000 ;* File Name :"m48def.inc" ;* Title :Register/Bit Definitions for the ATmega48 ;* Date :13.08.03 ;* Version :1.00 ;* Support E-mail :support@atmel.no ;* Target MCU :ATmega48
in „.def.inc-Datei für AtMega48“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
peps_avr_v10.bas
' EPROM Adresse (wird nur für die 1. Zeile ausgewertet) Dim Adr_hilo(2) As Byte At Adresse Overlay ' Startadresse PEPS Dim Peps_dat(16) As Byte ' Datenpuffer PEPS als Array Dim Peps_str As String * 16 Dim Hex_typ As Byte ' Intel-Hex Type
in „Suche MOPPEL Projekt in Heft oder .PDF“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
probieren.asm
; TID 10 Stellen Display Anzeige ; Überarbeitet Version von Marco Reinke (DG1YIQ) ; Features: Festtext ; Anpassung an Atmega 8 von PIC 16F88 ; Version v0.2 .include "m8def.inc" ;Include Datei Atmega8 ;--- Reset und Interruptvectoren; VNr. Bezeichnung begin: rjmp main ; 1 Power
in „Hat schonmal einer ein Opel TID ->erfolgreich<-angesteuert ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
RC-QUARZ-FREQUENZ_PB1_PB3.asm
; Halber Takt an PB3 im Asyncronmodus ; bernhard.erfurt@gmx.de ; 09/2019 .include "m8def.inc" ; ATmega8 .cseg ;Beginn eines Code-Segmentes .org 0 ;Startadresse=0 ;------------------------------------------------------------------------------- ; Timer1-CTC ldi R16,high(0) ; Frequenz out ocr1AH, R16 ldi R16,low(0) out ocr1AL,R16 ldi R16,(1<<wgm12|0<<cs12|0<<cs11|1<<cs10) out tccr1B,R16 ldi R16, (1<<com1A0) out TCCR1A,R16 sbi DDRB, 1 ;(OC1A) ;-----------------------------------------------
in „Asynchronmodus ASSR Takt messen ATmega8 Assembler“ · Projekte & Code ·
-
Datei
GSM_GPS_Shield_Mega.cpp
Libary for using the GSM and GPS-Modul on the GSM/GPRS/GPS-Shield Rev.8 Included Functions Version: 1.5.0 Date: 10.04.2013 Company: antrax Datentechnik GmbH Uses with: Arduino Mega2560 (ATmega2560) */ #if defined(ARDUINO) && ARDUINO >= 100 // Choose Arduino.h for IDE 1.0 #include "Arduino.h" #else //
in „GPS - Shield von Antrax mit 10hz betreiben [Arduino Mega]“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sender.c
uint8_t m=0; uint8_t n1=0; int8_t n2=0; uint16_t AVGHelligkeit=0; uint16_t Helligkeit=0; uint16_t genautemp=2512; uint32_t Temp1=0; uint32_t Temp2=0; uint32_t AVGTemp1[2]; uint32_t AVGTemp2[2]; uint16_t T1=0;
in „16bit Zeichen über SPI übertragen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
Einstellungen // die neuen Werte für die Interruptroutine void pwm_update(void) { uint8_t i, j, k; uint16_t m1, m2, tmp_mask; // ändern uint16_t oder uint32_t für mehr Kanäle uint8_t min, tmp_set; // ändern auf uint16_t für mehr als 8 Bit Auflösung // PWM Maske für Start berechnen // gleichzeitig die Bitmasken generieren und PWM Werte kopieren m1 = 1; m2 = 0; for(i=1; i<=(PWM_CHANNELS); i++) { main_ptr_mask[i]=~m1; // Maske zum Löschen der PWM Ausgänge pwm_setting_tmp[i] = pwm_setting[i-1]; if (pwm_setting_tmp[i]!=0) m2 |= m1; // Maske zum setzen
in „Soft-PWM Version 3: Probleme beim Anpassen des Programms“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
stk300full.pdf
7 8 AGND 0 P 1 1 TOSC2 ) 9 10 E P 0 M M F PD5 11 12 PD2 PB7 Active 0 on LEDs 64 AVcc ) D 2 4 5 6 7 1 B B M W WPB7(OC2/PWM2) 17 R PD6 13 14 100R X X P E P P P P B P I ) P / / V PD7 I O + - 4 5 6 7 ) K S S 0 1 1 15 16 100NF E D D C C N N N N S S M M O O O ( PD3 P ( P ( ( ( ( ( ( ( ( ( ( ( ( ( R HEADER 8X2 O P PD4 1 2 3 4 5 6 7 8 9 1 1 1 1 1 1 1 G L N A PD5 O T PD6 PD7 Active 0 on Switches + R RS232 Circuit T +10V - M +5V +5V -10V U4 P9 2 Programming
in „stk300 LCD Interface Problem“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan_2.pdf
3 1 C GND (SDA1/ICP4/ACO)PE0 SDA C18 C16 5 4 VCC (SCL1/T4)PE1 6 SCL + (SS1/ICP3/ADC6)PE2 19 100n 100n GND 5*2 GND (MOSI1/T3/ADC7)PE3 22 N$6 RXD ATMEGA328PB-AU TXD D3_RG+ GND A6_G1188 A3_VSENS D23_TRIG D22
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
STK300_Stromlaufplan.pdf
17 8 A1 D1 13 AD2 D3 Q3 A2 D2 ) ) ) ) ) L ) ) ) ) ) ) ) ) D R AD3 5 D4 Q4 16 7 A3 D3 15 ( ( ( ( ( A 1 1 1 1 1 1 ( ( R W AD4 6 D5 Q5 15 6 A4 D4 16 49 PA2 (A2) 3 4 5 6 7 ( ( ( ( ( ( 1 0 PD7(T2) 32 AD5 7 14 5 17
-
PDF
STK300S.pdf
17 8 A1 D1 13 AD2 D3 Q3 A2 D2 ) ) ) ) ) L ) ) ) ) ) ) ) ) D R AD3 5 D4 Q4 16 7 A3 D3 15 ( ( ( ( ( A 1 1 1 1 1 1 ( ( R W AD4 6 D5 Q5 15 6 A4 D4 16 49 PA2 (A2) 3 4 5 6 7 ( ( ( ( ( ( 1 0 PD7(T2) 32 AD5 7 14 5 17
in „Kanda AVR Starterboard und noch keine Ahnung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Belegung_Controllter_Bordcomputer.pdf
250 m/Auswertintervall Seite 3 Schaltplan 12V 1N4001 (Dauerplus) 5V- + 7805 + 10µF 0,1µF 0,1µF GND 10µF 0,1µF 0,1µF 5V- + 7805 + 12V 1N4001 (Zündung) Geschwindig- keitsschalter Seite 4 Schaltplan Geschwindig- keitsschalter + Durchfluss- messer Taster 1 Taster 2 18 100 17 16 15 14 EA DI Seite 5 Schaltplan EA DI 13 12 11 10 Seite 6 Schaltplan 28 27 26 25 24 23 22 21 20 19 18 17 ATMEGA8-16PI 100nF 10k 1 2 3 4 5 6 7 8 9 10 11 12 16MHz Seite 7 Schaltplan
in „Durchflussmessung mit ATMEGA8“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Handschalter.bas
funktionfähig '----------------------------------------------------------- ' Grundeinstellungen ATMEGA128 $regfile = "m128def.dat" 'ATMega128 definieren $crystal = 16000000 'Taktfrequenz auf 6 MHz setzen $baud = 19200 'Baudrate für Diagnose $hwstack = 128 ' default use 32 for the hardware stack $swstack
in „3.5" TFT-Display an Atmega128“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DTMF-MF-Teletype.BAS
' Umwandlung in ASCII Code z.B. A=65 X = Asc(zeichen) ' Umwandlung Beispiel Zeiche A DEZ 65 ' 65 / 16 4,0625 Wert = X / 16 ' Berechnung Tone2 (im Beispiel Zahl 4) ' Integer von 4,0625 = 4 Tone2 = Int(wert) ' Berechnung Tone1 (im Beispiel Zahl 1) ' Fractal (Nachkommawert) von 4,0625 = 0,0625 Wert = Frac(wert) ' 0,0625 * 16 = 1,0 Wert = Wert * 16 ' Integer von 1,0 = 1 Tone1 = Int(wert) Gosub Dtmf Next End Sub Sub Dtmf ' MF-Teletype Speed = Doublespeed Tone=20ms,Pause=10ms ' Code für MF-Teletype aus Tabelle holen Code =
in „DTMF Töne übertragen ASCII Text (zum Fernsteuern!?)“ · Projekte & Code ·
-
PDF
ProMini328PB_R1.pdf
1 2 3 4 5 6 ARDUINO PRO-MINI C14 10n R12 1R0 VCC R13 U3 F1 1 Vin Vo 5 +3V3 VCC VCCIN D 10M 3V3EN 3 D 2 on/off- 4 C12 C8 200mA GND Gnd Bp 2u2 C9 10uF, 16V ZD1 LP2985-33DBVR C13 0u1 5V6 TP2 10n EN JP3-3
in „Heute aus China angekommen: fake or not“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_modulation.c
/* ATmega644 programmieren */ /* Testprogramm PWM-Modulation */ /* Timer0 8-Bit; Zaehler */ /* Timer1 16-Bit; PWM-Modus */ /* Timer2 8-Bit; Zaehler */ /* PID-Regler */ /** C P U _ Definieren und BAUDRATE berechnen
in „uC Sprungantwort (Drehzahl) aufzeichen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_modulation.c
/* ATmega644 programmieren */ /* Testprogramm PWM-Modulation */ /* Timer0 8-Bit; Zaehler */ /* Timer1 16-Bit; PWM-Modus */ /* Timer2 8-Bit; Zaehler */ /* PID-Regler */ /** C P U _ Definieren und BAUDRATE berechnen
in „Rechenzeitproblem im uC ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
reichelt.htm
<html> <head> <title>..:: Atmel AVR ATmega8 Experimentierboard - Partlist - AT_M8_EX (Version: 01.03.2008)::..</title> <style> body { text-align: center; } table { border: 1px solid #919293; } table, input { font-family: arial; font-size: 11px
-
PDF
13370-70705di.pdf
V 5V NOMINAL for comparison with the input signal’s S R2 amplitude. Upon first application of 1M input signal V IN the voltage on the C hold capacitor, C , is 0V, and V is 1 F 1 OUT 2 _ also 0V. 8 R1 + When the input signal goes more IC1 1 100k 2 ½TLC372 _ IC8 VOUT positive than the output voltage
in „Taster entprellen und erkennen funktioniert schlecht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Test.asm
.include "m4809def.inc" .macro put #if defined (__ATmega4809__) .if @0 < $40 out @0,@1 .else sts @0,@1 .endif #else .if @0 < $60 out @0,@1 .else sts @0,@1 .endif #endif .endmacro ;---------------------- .macro puti ldi tmp0,@1 put @0,tmp0 .endmacro ;---------------------- .macro putiw #if defined (__ATmega4809__) .ifdef @0H ldi tmp0,low (@1) put @0L,tmp0 ldi tmp0,high(@1) put @0H,tmp0 .else ldi tmp0,low (@1) put @0+0,tmp0
in „ATmega809 Timer CMP Interrupt funktioniert nicht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
All.txt
1 IC1 ATTINY2313-20P ATTINY2313-20P DIL20 MICROCONTROLLER 1 IC1 ATMEGA640-16AU ATMEGA640-16AU TQFP100 MICROCONTROLLER 1 IC1 ATMEGA2560-16AU ATMEGA2560-16AU TQFP100 MICROCONTROLLER 1 IC1 ATMEGA168-20A ATMEGA168
in „[KiCad] Bibliotheksaufbau - Konzeptideen gesucht“ · Platinen ·
-
Datei
Software-UART-2.bas
$regfile = "m32def.dat" $framesize = 32 $swstack = 32 $hwstack = 32 $crystal = 16000000 '------ Taster ----------- Taster1 Alias Pind.7 Config Taster1 = Input Portd.7 = 1 '------------------------- '------ LCD----
in „Software+Hardware UART's für atmega32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SCHALTUNG_OLED_DECODER.pdf
RDS-OLCD-DECODER OLCD 4x20 1 W D / 16 s D S 0 1 2 3 4 5 6 7 V V R R E D D D D D D D D BC 556 MENUE-WERT 2 1 0 9 8 6 ) ) ) ) ) ) ) ) ) 5 4 ) ) ) C C C C C C N R C P P B P B ( ( ( ( ( ( ( ( ( O O 2 B ( C C C C C C I I O C 1 A A A A A A M M S S O M S ATmega8-16 1 2 S S O / / e 0 O / L A 0 1 1 R R T I I X T X T A A I 6 0 1 2 3 4 C D 6 7 5 6 7 0 0 P P P P P P V G P ( ( ( ( ( 1 1 2 3 4 5 6 7 8 9 1 1 1 1 1 MENUE 100nF 22 22 Bernhard.Erfurt
in „RDS DECODER selber bauen / Rohdatendecoder Eigenbau“ · Projekte & Code ·
-
PDF
FacharbeitsDocument.pdf
sich aus der Taktfrequenz, dem Prescaler und dem verwendeten Timer (8 oder 16 BIT ). Berechnet wird sie durch Formel 4. mit N =8oder16(Bit-Zahldes Timers) Formel4 :T=2 × N Prescale Prescale =1, 8, 64, 256, 1024 Taktfrequenz vgl. AVR Risc Mikrocontroller, S.146 15 16 Der 8 BIT
in „Lichtschranke und Optokoppler an ATMEGA 8“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
avrcp_m.pdf
14 VCC NC/TS 1 n 7 PD4(XCK/T0) 11 D5_A5 RAS OE B 1 100n 15 CBUS3 12 C3 1 VCC PD5(T1) 12 D6_A6 B - 2 16 USBDP CBUS4 10k 8 PD6(AIN0) 13 D7_A7 U$1G$1 DRAM_4M_4 2 B USBDM PD7(AIN1) D0_A0 9 A0 DQ0 2 D4_A4 6 S 3 TEST 26
in „CP/M auf ATmega88“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Software-UART-2.bas
$regfile = "m32def.dat" $framesize = 32 $swstack = 32 $hwstack = 32 $crystal = 16000000 '------ Taster ----------- Taster1 Alias Pind.7 Config Taster1 = Input Portd.7 = 1 '------------------------- '------ LCD----
in „Software+Hardware UART's für atmega32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
doc7559.pdf
and acceleration. The mechanical elements are described in Figure 5. Figure 5. Window-lift Model T 1 n M r T 2 Z F 1 r Z T 1 (Mz +2F z +vF2+ Mg s ) 1 n Z 2 F2 n : Gear ratio F W e ig h t r : Radius T 1 , T2 : Torque M g F v : Viscous Friction F s : Static Friction This model is executed to obtain system
in „Stromflussabbruch mit Arduino Nano steuern?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
avrcp_m.pdf
7 PD4(XCK/T0) 11 D5_A5 RAS OE B 1 100n 15 CBUS3 12 C3 VCC PD5(T1) 12 D6_A6 B - 2 16 USBDP CBUS4 10k 8100n PD6(AIN0) 13 D7_A7 U$1G$1 DRAM_4M_4 2 B USBDM PD7(AIN1) D0_A0 9 A0 DQ0 2 D4_A4 6 S 3 TEST 26 7 D1_A1 10 3 D5_A5 N U 4 25 GND GND
in „CP/M auf ATmega88“ · Mikrocontroller und Digitale Elektronik ·