-
Artikel
Reichelt-Wishlist
LM317EMP oder LM317AEMP SMD-Spannungsregler einstellbar (SMD TO-223 Gehäuse) | | (ENP vorhanden) Maxim MAX629, MAX1795, MAX1703 (Aufwärtsregler / Step-Up-Konverter) | | | | MAX859CSA | MAX 8865 Dual, Low-Dropout, 100mA Linear Regulator | MC78LCxx Serie - Ultra Low Drop Spannungsregler 3-5 Volt mit 1 Mikro-Ampere
ISD 5116 (Sprachaufnahme bis 16min & I2C-Interface) | | | | LTC1694-1 (I2C/SMBus Accelerator) | | MAX6650 I2C-Lüftermonitor * MAX6958 / MAX6959 (I2C 4-Digit, 9-Segment LED Display Drivers with Keyscan) | | * MAX7311AWG 2Wire Interface von Maxim | | MCP23008 8Bit I2C I/O Expander | MCP23S08 8BIT SPI
-
 Bild
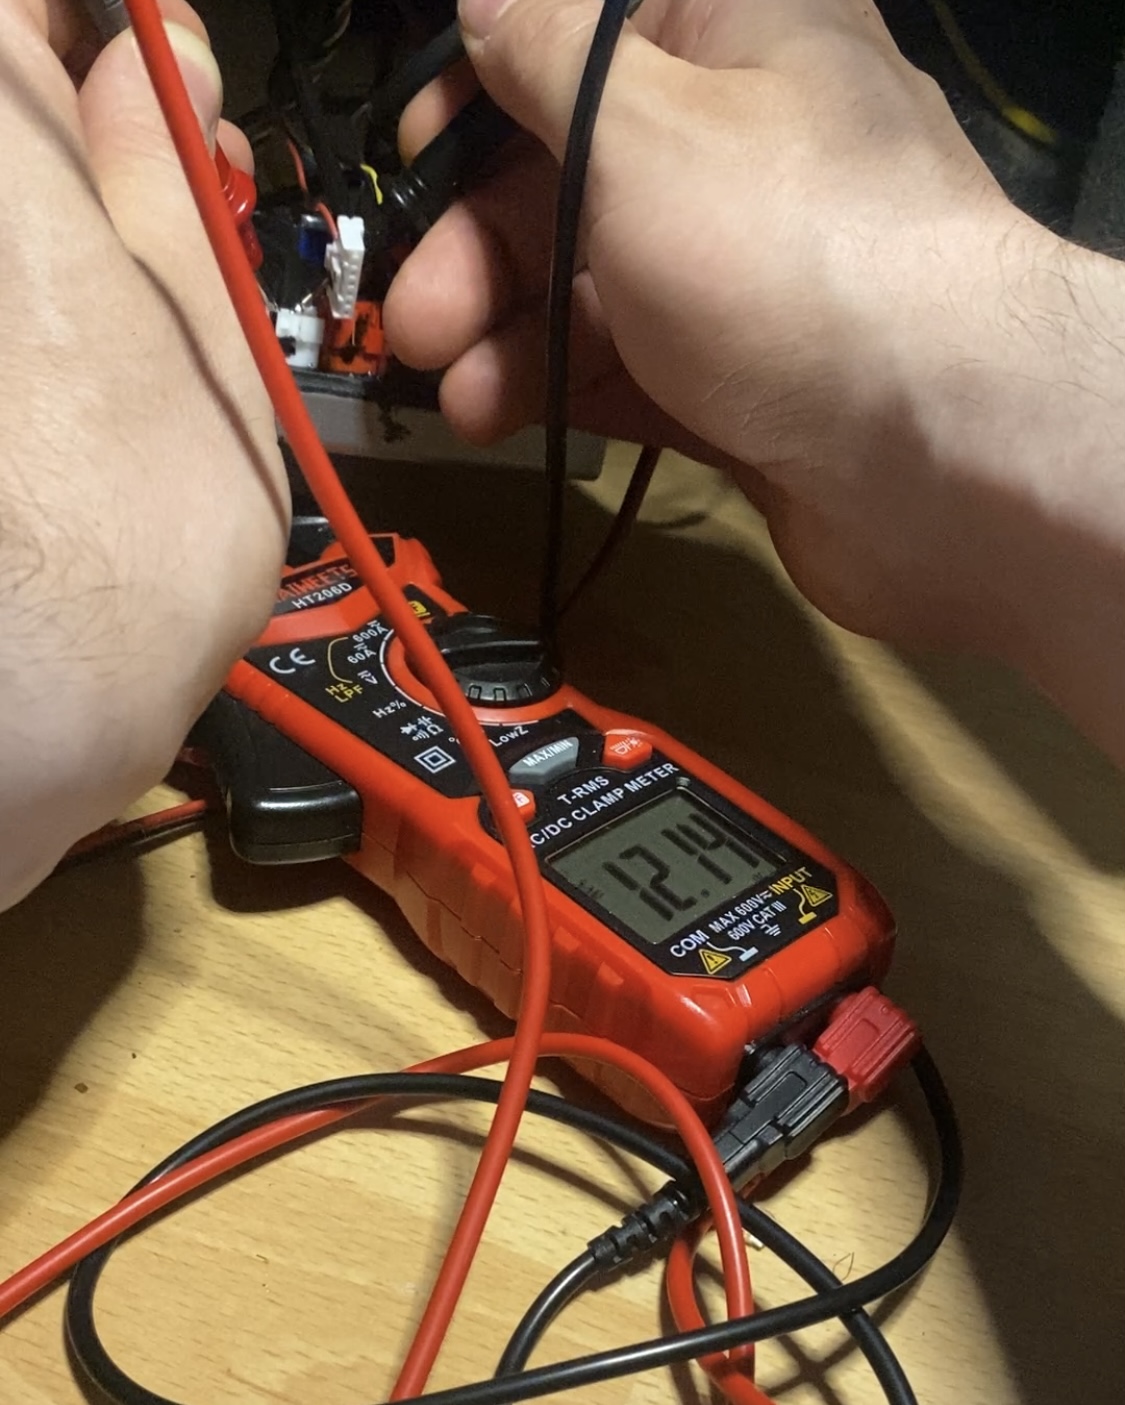
Multimeter misst Spannung an einer Schaltung
UNI-T HT256D T-RMS C/DC CLAMP METER 12.14 MAX/MIN
-
Thread
Hilfe bei JFET Impedanzwandler
BF256b gemessen mit Oszi Tektronix 200MHz 10Mom Tastkopf ,Masse ist angeschlossen.
Bitte auch darauf achten, die Anschlußbelegung des BF256 kann unterschiedlich sein, ob BF256A oder BF256B. Da bin ich auch schon mal drauf reingefallen. Ich hatte mal damit beim Experimentieren befürchtet, daß ich sie alle kaputtgespielt habe, ich hatte
-
Thread
Rust Problem Compile mit Fehler
following warnings were emitted during compilation: warning: fathom/src/tbprobe.c:196:9: warning: 'max' macro redefined [-Wmacro-redefined] warning: #define max(a,b) a > b ? a : b warning: ^ warning: C:\Program Files (x86)\Windows Kits\10\Include\10.0.22621.0\ucrt\stdlib.h:1282:17: note: previous
/src/tbprobe.o" "-c" "fathom/src/tbprobe.c" cargo:warning=fathom/src/tbprobe.c:196:9: warning: 'max' macro redefined [-Wmacro-redefined] cargo:warning=#define max(a,b) a > b ? a : b cargo:warning= ^ cargo:warning=C:\Program Files (x86)\Windows Kits\10\Include\10.0.22621.0\ucrt\stdlib.h
-
Thread
STM32 Win10 COM-Treiber
Klasse angehören. Das Datenformat der Bulk Eps ist dabei klassenspezifisch. USB legt nur fest, dass max 64B (Fullspeed) oder 512B (HighSpeed) über den EP laufen. Darüber liegen dann Funktionen die die Datenpakete filtern und an die entsprechenden Systemtreiber weiterleiten. MS hat dafür früher den Begriff
Dann sind die sehr, sehr schlecht programmiert. Daß serielle Schnittstellen unter Windows bis \\.\COM256 heißen können, ist seit 1993 bekannt.
-
Thread
Immer wieder MicroSD Ausfälle beim Raspberry Pi
trocken! Könnte das was ausmachen? Eigentlich doch nicht wirklich, oder? Wir reden hier von -5°C - max. 30°C
deaktiviert werden? Kommt darauf an was Du damit machen willst. Also ich schränke die Journale auf 256MB ein, da kann ich mit log2ram arbeiten. Bei mir läuft langweiliger Kram - zu 95% headless. Gelegentlich schalte ich mal den Monitor ein. Es ist (glaube ich) wichtiger, dass regelmäßig geguckt wird
-
Thread
Netzspannungserhöhung durch zu viel Solarstrom Gesperrt
Cha-woma M. schrieb im Beitrag #7672420: > Um 10 Uhr hab ich so um die 248-256 Volt. > ----> Squeeze-out PV-Kleinanlagen? Welche Spannung hast Du, wenn Deine PV-Anlage abgeschaltet hat? Immer noch die 250V? Weisst Du wie weit der Trafo von Dir weg ist, von dem die Leitung
. > > Weisst Du wie weit der Trafo von Dir weg ist, von dem die Leitung zu Dir > führt? Max. 300 m > Wieviele Nachbarn (absolut und in %) mit PV-Anlagen hängen da dran? ?????? Ca. 45 Häuser, ca. 25%PV belegt.
-
Thread
Transistoransteuerung
Hey ich programmiere grad auf dem dsPIC33CK256MP508 eine Software die am Ende einen Konverter ansteuert. Dabei geht es bei meiner Frage um die Ansteuerung der 50 Hz Brücken. Ich benutze den ADC um die Netzspannung (skaliert) einzulesen. Anschließend
Am Ausgang wird einmal ein R Last von 88.2 Ohm angeschlossen und dann eine RL Last mit max Phasenverschiebung von 45 Grad lg
-
Thread
CMOS-RAM puffern
einen (kleinen) Speicher bekommen, der entweder aus 4 x 4505 (64 x 1 Bit SRAM) oder 1 x PCD5101P (256 x 4 Bit SRAM) bestehen soll. Welche Bausteine auch immer, der Inhalt des/der RAMs soll nach dem Abschalten des "Computers" (zumindest ein paar Tage lang) erhalten bleiben. Einfach eine Knopfzelle
Es gibt dafür ordentliche Supervisor-ICs, z.B. MAX691. Die schalten zwischen VCC und VBATT um. Außerdem trennen sie das /CE Signal, damit nicht versehentlich der RAM überschrieben wird bei low VCC.
-
Thread
Spannungsquelle 0-10V mit uC, OpAmp, Poti
ein digitales Poti, zB MCP4161 nehmen. Dieser verträgt an den Potieingängen (PxA, PxB, PxW) jedoch max Vdd + 0.3V, dh 5.3V im vorliegenden Fall. Die Rückkopplung am OpAmp erreicht aber bis +10V. Der MCP4161 ist somit nicht geeignet, da bis zu +10V an PxW anliegen und sollte durch einen HV-Typen ersetzt
als 5V: CAT5132 (16V I2C OnSemi) CAT5133 (16V INC/DIR OnSemi) AD5291/92/93/AD7376 (30V SPI Analog), MAX5436-39 (30V SPI Maxim), DS1808 (+/-12V TWI log) DS3501/02 (15V I2C Dallas) X9312 (15V INC/DIR Xicor) MCP41HVx1 (36V 256steps SPI Microchip, Reichelt) Auch den LM358 solltest du durch was besseres
-
Thread
STM32 counter up/down mit Step/Dir Signalen
um das Lesen der Signale für die Steuerung einer 5-Achs CNC Fräsmaschine. (5 Step/Dir Signale mit max. 250 kHz) Derzeit mache ich es mittels ext. Interupt möchte aber die Möglichkeit nutzen die Timer 1,2,3,4,5 zu verwenden , ähnlich den HW-Countern für Quadrature Encoder. Diese hab ich getestet
Varianten durch probiert, d.h. Stresstests mit verschiedenen G-Codes über mehrere Stunden Laufzeit bei max. speed. (380kHz an allen 5 Achsen) Dabei wurde besonders darauf geachtet dass die benötigten Interrupts f. 16bit Timer- Über/Unterlauf und Richtungsumkehr alle gemeinsam angefordert wurden.
-
Thread
Renesas: drei neue, für Motorsteuerung optimierte Mikrocontrollerfamilien
Zu guter letzt gibt es einen CAN-FD-Transceiver mit den Performancedaten SO 11898-1:2015 compliant, max. 5 Mbps. Neben einem I2C-Interface steht auch ein I3C Basic-Interface zur Verfügung, um die „Zukunftssicherheit“ des Controllers zu sichern. Die eigentliche „Darbietung“ erfolgt in verschiedenen Gehäusen
Zu guter letzt gibt es einen CAN-FD-Transceiver mit den Performancedaten SO 11898-1:2015 compliant, max. 5 Mbps." Die haben doch gar keinen CAN Transceiver eingebaut? Ist da nicht ein CAN-FD Controller drin der bis 8 MBit/s läuft?
-
Thread
HS USB MSC mit Stm32F4 und USB3300
: 0x81 (Direction=IN EndpointID=1) bmAttributes : 0x02 (TransferType=Bulk) wMaxPacketSize : 0x0200 (max 512 bytes) bInterval : 0x00 (never NAKs) ----------------- Endpoint Descriptor ----------------- bLength : 0x07 (7 bytes
: 0x81 (Direction=IN EndpointID=1) bmAttributes : 0x02 (TransferType=Bulk) wMaxPacketSize : 0x0040 (max 64 bytes) bInterval : 0x00 (never NAKs) ----------------- Endpoint Descriptor ----------------- bLength : 0x07 (7 bytes
-
Thread
ESp32 Multithreading
steuert mittlerweile so viele Relais und Geräte... ist schon ein geiles Teilchen. http://l11vzu256z3bfz2j.myfritz.net/abfrage?pass=myesp32
microseconds // Wait for notification (puts task to sleep) ulTaskNotifyTake(pdTRUE, portMAX_DELAY); esp_timer_delete(timer); } [/c]
-
Thread
"Bester" Weg für Eigenbau USB-DMX-Interface mit ATSAM
Ich würde dir stark empfehlen Netzwerk (Art Net) zu DMX zu bauen. - 100m statt 3m max Leistungslänge - Galvanische Trennung schon inklusive - deutlich zuverlässiger und angenehmer als USB Protokoll Dazu gibt es auch zahlreiche Projekte
ja das volle Universum raus und brauchen daher für alle möglichen Kanäle den kompletten Loop von 256/250kHz. Das ist grottenlangsam in der update-Rate. Wenn schon, musst du eine Verbesserung dahingehend fahren, dass du einen splitter baust, der z.B. 8 x 32 Kanäle fährt, um da erst einmal Tempo reinzubringen
-
Thread
Wer kann 12L6 Gleichungen in bspw. ein GAL16V8 programmieren?
Ja, ist bank switching. 8 kByte pro Bank. Max. 8 Banks, über R2, R1, R0. Hier (ROM-Erweiterung) immer auf Bank 2 (/R2, R1, /R0). Auswahl des 8k EPROMs über D0/Q0 und D1/Q1 (write only latch). Also max. 4 EPROMs zu 8 kByte. Wenn ich jetzt Q0 und Q1 als Adressen für ein 256 kByte EPROM nehme... Ist doch von außen egal, ob 4x 2764 oder 1x 27256. Der Rest in TTL könnte so aussehen (da bitte aber mal drüber schauen...). VG Jürgen Wie kann ich das erste Bild löschen
-
Thread
Zahl umdrehen?
zwei "frei verwendbare" (hier natürlich als Cache für das Reverse der Long-Words). 128Bit oder gar 256Bit mit vMax zu reversen braucht eine Kombination aus PIO und ARM-Assembler. *Das* ist dann schon nicht mehr ganz so trivial...
Bei max. 2048b: Eine PIO-SM hat jeweils vier ›WORD‹ FIFO kann also 8*32b = 256b ohne weiteres halten. Vier davon sofort verarbeiten und vier im FIFO halten. Acht SM können so 2048b entgegen nehmen. Die
-
Artikel
PIC
vs. PIC16F1827 PIC16F84A PIC16F1827 ROM/Flash 1k Word 4k Word SRAM 68 Byte 384 Byte EEPROM 64 Byte 256 Byte Pins/IOs 18/13 18/16 Max. Frequenz 20MHz 32MHz Internal Oscillator - 32MHz, 32kHz Comparators 0 2 ADC-Channels 0 12 Communication - 1xUART, 2xI2C/SPI CCP - 2xECCP, 2xCCP Timer 1x8bit 4x8bit, 1x16bit
PIC16F887 vs. PIC16F1939 PIC16F887 PIC16F1939 ROM/Flash 8k Word 16k Word SRAM 368 Byte 1024 Byte EEPROM 256 Byte 256 Byte Pins/IOs 40/36 40/36 Max. Frequenz 20MHz 32MHz Internal Oscillator 8MHz, 32kHz 32MHz, 32kHz Comparators 2 2 ADC-Channels 14 14 Communication 1xUART, 1xI2C/SPI 1xUART, 1xI2C/SPI CCP 1xECCP
-
Thread
Arduino Nano lässt plötzlich keinen Code mehr hochladen
Polled Memory Type Mode Delay Size Indx Paged Size Size #Pages MinW MaxW ReadBack ----------- ---- ----- ----- ---- ------ ------ ---- ------ ----- ----- --------- eeprom 65 20 4 0 no 1024 4 0 3600 3600 0xff 0xff flash 65 6 128 0 yes 32768 128 256 4500 4500 0xff 0xff lfuse 0 0 0 0 no 1 0 0 4500 4500 0x00 0x00 hfuse 0 0 0 0 no 1 0 0 4500
-
Thread
Ersatz für DRV8825 Treiber (Stepper leiser machen)
suche nach 'Silent Stepper'. Da gibt es mehre von Trinamic die dann auf 1/128 oder 1/256 interpolieren. Die Auswahl ist sehr groß geworden, genauen Typen kann ich jetzt auch nicht nennen. TMC2130, TMC220x habe ich noch in Erinnerung. Sonst im https://drucktipps3d.de/ Forum fragen.
fache vom DRV8825). Die Typen hier findet man recht häufig: TMC2208 native Mikrosteps: 1/256 TMC2209 native Mikrosteps: 1/256 TMC2100 native Mikrosteps: 1/16 TMC2130 native Mikrosteps: 1/256 Die Zahl der max. mögl. nativen Mikrosteps stammt von hier: https://learn.watterott.com
-
Thread
KI und Urheberrecht
Max M. schrieb im Beitrag #7411723: > Urheberrecht bei KI ist doch Blödsinn. > Ich lerne doch auch jeden Tag durch die Schöpfungen anderer auf die sie > ein Urheberrecht haben. > Ich kopiere deren
Max M. schrieb im Beitrag #7413224: > KI nicht verstanden. > Setzen. Max und Alexander drücken gerade die glühenden Kohlen in die Wunden des menschlichen Selbstbildnisses aus 😮 oder decken den blinden
-
Thread
Geeignete Wärmebildkamera finden
Vielen Dank für eure Beiträge. Max M. schrieb im Beitrag #7405045: > Funzt aber nur in einem festen Abstand. Interessant. Wie groß ist dieser Abstand ungefähr? Gunnar F. schrieb im Beitrag #7405057: > wie soll das auch gehen?
Max M. schrieb im Beitrag #7406781: > Mehr als ausreichend. > Was willst Du sehen? > Einen 4K Film in Infrarot? Auch meine 640 x 480 sind keine 4K, sondern das ist lediglich nur klassisches VGA. Ja
-
Thread
Checksumme decodieren
hätten folgende Prüfsumme im letzten Byte: "QX Packet Checksum" 255 - [SUM(Byte 3 thru Byte 28) Mod 256]
Header = Byte[0] bis Byte[3] Prüfbyte = Byte[24] Prüfbyte = 255 - (Summe(Byte[4] bis Byte[23]) % 256)
-
Thread
Berlin Uhr aus ICs bauen
noch 256Hz, welche man nun durch 2^8 teilen müsste um wieder auf 1Hz zu kommen, oder 2^9 für 0,5Hz.
acht und der dritte teilt nochmal durch vier (Probe=8x8x4=256).
-
Thread
[V] Propeller-Board
mein altes Propeller-Board. Verbaut sind ein P8X32A-D40, ein gesockelter 12MHz Quarz und ein 24LC256 EEPROM. In den freien Sockel kommt ein RS-232 Wandler von MAX rein. Vor dem Versand werde ich noch einen raussuchen und einbauen. Ich dachte als Preis an 20 Euro. Gruß Haydar
-
Thread
Präzise Pulse aus Arduino Leonardo
Bit gemacht wird, wegen des Überlaufs. [c] uint16_t min = (OCR1A * 96L) >> 7; // 75% uint16_t max = (OCR1A * 115L) >> 7; // 90% while ((TCNT1 < min) || (TCNT1 > max); // warte auf Fenster TCCR1B = 0; // Timer stop, output HIGH [/c] Dann kann man auch mittels des richtigen IO-Modes [c
8 case 64 : tccr1b_setup |= (1 << CS11) | (1 << CS10); break; // prescaler 64 case 256 : tccr1b_setup |= (1 << CS12); break; // prescaler 256 case 1024 : tccr1b_setup |= (1 << CS12) | (1 << CS10); break; // prescaler 1024 [/c] Diese Kommentare sind ein Papagei
-
Thread
ATMEGA UART Empfang mit Verzögerung
Interrupt ISR(USART0_RX_vect) wird > aufgerufen, wenn ein Zeichen empfangen wird. Nur kann er max 3 Zeichen puffern. Richte doch einen FIFO ein für eine komplette Nachricht. Ich nehme typisch je 128 Byte für RX und TX.
nennbar. Welche Datengöße hat denn z.B. > RS485_Empfang_Buffer_Position? uint8_t und der Buffer 256 char. Aber wie gesagt, das klappt fehlerfrei.
-
Thread
Referenzdesign für Elektretmikrofon mit Vorverstärker und Ultra Low Noise Spannungsversogung
Bereich 1:1000, so etwa, die obersten 512 (512-1023) schritte ensprechen den obersten 6dB, die naechsten 256 (256-511) schritte sind dann die naechsten 6 dB, die naechsten 128 Schritte (128-255) sind nochmals 6 Bits, die naechsten 64 (64-127) Schritte nochmals 6dB, das sind also erst 24dB, nicht wirklich der
Kevin H. schrieb im Beitrag #7393987: > Einem MAX4466 Mikrofon. > Dabei ist mir das Mikrofon mit dem starken Rauschen aufgefallen. Also ein Elektred am 4466 sollte nicht relevant rauschen. Schliess mal das Mikro kurz, rauscht es immer noch
-
Thread
Thread jede Millisekunde etwas machen lassen
signum, stackframe): global idx, end_all arr[idx] = time.time() idx += 1 if idx >= MAX_COLLECT: signal.setitimer(signal.ITIMER_REAL, 0,0) end_all = True MAX_COLLECT = 1000+1 end_all = False arr = array.array('d', (0 for _ in range(MAX_COLLECT))) idx = 0 signal.signal
immer ~80ms zusätzlich in Summe, egal wie oft man after aufruft. [code] #!/usr/bin/tclsh set max 1000 set i 0 set t1 [clock milliseconds] #puts "time1 is: $t1" while { $i < $max } { incr i #puts $i after 1 } set t2 [clock milliseconds] #puts "time2 is: $t2" puts "diff