-
Thread
News-Roundup: IoT-Marktanteile, neue AI-Software und Chips
’s extensive interface options include UART ports, USB 2.0, USIM, SWD, network status and power-on status indicators, ADCs, I2S, I2C, SPI, and GPIO pins. The C17QS iterates upon the earlier foundation laid by C16QS and offers upgraded hardware that
controller compliant with USB Type-C Rev. 2.1 and USB Power Delivery Rev. 3.0 specifications. The controller featuring USB Type-C pull-high and pull-low resistors, Dead battery and fast role swap supported, and flexible Power Delivery along
-
Thread
Raspi real time pin toggle
/c] Ergebnis ~3.6MHz
etwas von 200MHz bei der PRU. > Das würde bedeuten, daß Du in C schneller bist als die CPU, oder aber es > einen Befehl gibt, der im Systemtakt den Pin togglet. Eine Instruktion dauert 5 ns. Kein Cache etc. Zu etwa 2 Dutzend I/O-Pins hat die PRU Direktzugang
-
Thread
FritzBox 7590 - kein Lebenszeichen mehr
verstehst Bei dir hat ja die ganze Platine nur einen Kurzschluß, nur komisch dass so ein Teil mehr als 5x Spannungen auf den ganzen Anwendungen hat. 3,3V + 1,8V, die 12V ja sowieso als Eingangsbasis, die U-Betrieb für die analogen Ports ca. 28 V, die Ruf~U dafür bei ca. 35 V~, vllt. noch was mit 5V digital
es reicht auch ein 3,5 stelliges DVM
-
Thread
Ansteuerung einer Anzeigetafel - Federal Vama Traffic Storm
Ja das dürfte der ICSP-Port sein, die Pins gehen auf 16, 17 und 18 des µC. Wie würde man das Auslesen ohne viel Aufwand prüfen können?
Anlegen der 12V-Versorgung so aus: 1) Pin 1 (Gate) zu Pin 3 (Source) hat das gleiche Potential, somit ist der FET gesperrt. 2) Beim Anlegen von 12V an Pin 2 (Drain) wird über die Body-Diode die Kondensatorbank geladen. 3) Durch das Laden
-
Thread
ESP32: SPIRAM wird nicht gefunden (?)
clk_drv:0x00,q_drv:0x00,d_drv:0x00,cs0_drv:0x00,hd_drv:0x00,wp_drv:0x00 mode:DIO, clock div:1 load:0x3fff0030,len:7524 load:0x40078000,len:16528 ho 0 tail 12 room 4 load:0x40080400,len:4 0x40080400: _init at ??:? load:0x40080404,len:4312 entry 0x4008065c I (31) boot: ESP-IDF v5.2.2 2nd stage
app_main() I (327) gpio: GPIO[25]| InputEn: 1| OutputEn: 0| OpenDrain: 0| Pullup: 1| Pulldown: 0| Intr:2 I (336) cam_hal: cam init ok I (339) sccb: pin_sda 26 pin_scl 27 I (343) sccb: sccb_i2c_port=1 I (347) gpio: GPIO[32]| InputEn: 0| OutputEn: 1| OpenDrain: 0| Pullup: 0| Pulldown: 0| Intr:0 I
-
Artikel
IRMP
[bit 2: pulse = 6, pause = 5] 0 18.200ms [bit 3: pulse = 6, pause = 5] 0 19.300ms [bit 4: pulse = 6, pause = 5] 0 20.500ms [bit 5: pulse = 6, pause = 6] 0 21.600ms [bit 6: pulse = 6, pause = 5] 0 23.800ms [
C 1011=27°C 1100=28°C 1101=29°C 1111=30°C vvvv: Ventilation: 0000=slow 0010=medium 0011=???? 0100=high 0101=light 0110=???? 0111=???? ... 1111=???? Checksum: PPPP = (DataNibble1 + DataNibble2 + DataNibble3
-
Artikel
STECCY
wird die Matrix folgendermaßen angeschlossen: + ZX-Spectrum Tastatur-Matrix Zeile STM ADDR D0 D1 D2 D3 D4 D4 D3 D2 D1 D0 ADDR STM Zeile 3 PC3 A11 1 2 3 4 5 6 7 8 9 0 A12 PC4 4 2 PC2 A10 Q W E R T Y U I O P A13 PC5 5 1 PC1 A9 A S D F G H J K L CR A14 PC6 6 0 PC0 A8 CS Z X C V B N M SS SP A15 PC7 7 STM
Farbe Original Farbe Clone Pin STM32 1 Grün Gelb PB9 (SDA) 2 n.c. Schwarz n.c. 3 Rot Grün 3,3V 4 Weiß Rot GND 5 n.c. n.c. n.c. 6 Gelb Weiß PB8 (SCL) Da man in der Regel einen Clone erworben hat, kann man sich auf die Farben nicht
-
Thread
Bauteil-News: Entwicklerboards, Elektromechanik und vieles andere mehr
### M5Stack BugC2 – Roboterbausatz mit interessantem Vortriebsschema Dass die M5Stack-Basismodule mit verschiedensten Erweiterungen kombiniert werden können, dürfte Leser von Mikrocontroller.net nicht wirklich
Bildquelle: https://shop.m5stack.com/products/m5stack-magnetic-type-c-cable-with-connector-1m
-
Thread
Altium Lizenzänderungen (2024)
auch extrem mächtig. Man kann Regeln für wirklich alles in wirklich jeder Kombination schreiben. 2mm Abstand ausschließlich auf mid1 zwischen Netz-x und Netz-y aber nur für Polygone und auch nur wenn eines der Bauteile ein so-8 ist? NPTH Bohrungen in mindestens 5mm Abstand vom Edgecut und 3mm Abstand
(62mil) M3 - Optische Slots routen (47mil) Silkscreen Ansichts Layer DM=48mm, 48 Slots 3x1mm plus Index Slot fuer 0.8mm G10 Substrat. Radius der Slots ist 21.5mm. Router DM ist 1.2mm. Das Design ist in Polar
-
Thread
Raspberry Pi 4B funktioniert nicht
Auf dem Rapi ist eine Sicherung für die 5V-Stromversorgung und ein DC/DC-Wandler (5 auf 3.3V). Auf Pin 1 müssen 3.3V und auf Pin 2 müssen 5V sein.
Messe mal die Spannung an Pin 1 (am 40-pol-Connector). Dort müssen 3.3V sein und wenn dort 5V sind ist der DC/DC-Wandler kaputt. Wenn dann dort 5V sein sollte: Klemme die 5V ab und speise 3.3V am Pin 1 (am 40-pol-Connector)
-
Thread
Grundsatzfrage zum Bustransfer
noch sowas, damit ich weiß, ob die Batterie es nicht evtl. kalt hat: [code] bool dht11__read(int pin) { // BUFFER TO RECEIVE zrtos_bitfield_t bits[5] = {};//40 // EMPTY BUFFER for (int i=0; i< 5; i++) bits[i].val = 0; // REQUEST SAMPLE pinMode(pin, OUTPUT); digitalWrite(pin
-- == 0) return true; Serial.print("DHT11.2"); loopCnt = 10000; while(digitalRead(pin) == HIGH) if (loopCnt-- == 0) return true; Serial.print("DHT11.3"); // READ OUTPUT - 40 BITS => 5 BYTES or TIMEOUT for (int i=0; i<
-
Artikel
HD44780
falscher Anschluss kann zur Zerstörung führen! Daher immer das zugehörige Datenblatt zu Rate ziehen. Pin style="width:10%" | Funktion Beschreibung 1 U SS GND, Bezugspotenzial 0 Volt 2 U CC , V DD Speisespannung + 5 Volt, ≈ 1 mA 3 U 0 Kontrastspannung, zwischen U CC und U SS , typisch 0…1 V, kann auf U
Befehl RS RW D7 D6 D5 D4 D3 D2 D1 D0 Bildschirminhalt löschen 0 0 0 0 0 0 0 0 0 1 Cursor auf Startpos 0 0 0 0 0 0 0 0 1 X Modus festlegen 0 0 0 0 0 0 0 1 I/D S Display/Cursor 0 0 0 0 0 0 1 D C B Cursor/Display schieben 0
-
Thread
AVR64DD28, mEDBG, Studio 7.0 - Fehler beim Schreiben von Fuses
Firmware-Update-Möglichkeit auf einer Seite zu einem ähnlichen Board: https://onlinedocs.microchip.com/pr/GUID-FC2A0384-AC9D-45B4-951E-5C0DEFE8B2E9-en-US-5/index.html?GUID-E45ECAF4-48D5-4D67-BE87-4DF8AE01358D Habe das dort aufgeführte Kommando ausgeführt (siehe Screenshot), was erstmal erfolgversprechend schien
... (1) Read SIB (2) Read UPDI register (3) Read byte from UPDI address space (4) Chip erase (5) Write fuse byte 3 Address: 1400 NVM version number: 2 LDS returned: AB (1) Read SIB (2) Read UPDI register (3)
-
 Bild
Ausschnitt aus einem Lattice MachXO2 Datenblatt
are various ways to configure a MachXO2 device: 1. Internal Flash Download 2. JTAG 3. Standard Serial Peripheral Interface (Master SPI mode) – interface to boot PROM memory 4. System microprocessor to drive a serial slave SPI port (SSPI mode) 5. Standard I2C Interface to system microprocessor Upon power-up, the configuration SRAM is ready to be configured using the selected sysCONFIG port. Once a configuration port is selected, it remains active
-
Thread
Anfänger-Entwicklung einer Gärbox Steuerung
also an und versuche, mich möglichst kurz zu fasssen. Grundelemente der Steuerung: - Power: 12V, 2A Steckernetzteil - IN-Buchse 5,5 * 2,1mm; Kippschalter, Fadensicherung - DC-DC Spannungswandler 12 -> 5V, 1A - NodeMCU ESP8266 12E, I2C, 4MB - OLED-Display, 1.3", 4-PIN - Heizdraht - 2 Stck. Bimetall-Sicherungselemente
ersten Beitrag: Uli schrieb im Beitrag #7674671: > Grundelemente der Steuerung: > - Power: 12V, 2A Steckernetzteil > - IN-Buchse 5,5 * 2,1mm; Kippschalter, Fadensicherung > - DC-DC Spannungswandler 12 -> 5V, 1A > - NodeMCU ESP8266 12E, I2C, 4MB > - OLED-Display, 1.3", 4-PIN > - Heizdraht >
-
Thread
Neue Chips, Ubuntu Server für RISC-V, Nachrichten im Hause CircuitPython uvam
folgenden Spezifikationen: [c] 2 x Gigabit Ethernet (1 x TSN) • 2 x MIPI-CSI camera • 1 x ISP camera • 2 x USB3 with OTG • 1 x PCIe 3.0 • 2 x CAN FD • 3 x SPI • 5 x I2C • 3 x SDIO eMMC 5.1 • 4 x UART 5Mbit • 4 x PWM • Audio: ASRC,HiFi 4 DSP,SAI/I2S,eARC • 4 x 40 pin, 1 x 20 pin GPIO connectors [/c] Wer das SoM testen möchte, kann dies über das in der Abbildung
-
Thread
AVR: blink without delay, without interrupt, without CPU
ATtiny402 VDD 1|‾‾‾‾‾‾‾|8 GND LED ---- LUT0-OUT/PA6 2| |7 PA3 PA7 3| |6 UPDI PA1 4|_______|5 PA2 [/pre] [c] #include <avr/io.h> int main(void) { PORTA.DIRSET = PIN6_bm; RTC.CLKSEL
S. L. schrieb im Beitrag #7673875: > ... Stand-by-Sleep auch realisiert wäre ... [c] #include <avr/io.h> int main(void) { PORTA.PIN1CTRL = PORT_ISC_INPUT_DISABLE_gc; PORTA.PIN2CTRL = PORT_ISC_INPUT_DISABLE_gc; PORTA.PIN3CTRL = PORT_ISC_INPUT_DISABLE_gc; PORTA.PIN6CTRL
-
Thread
Produkt-Allerlei: Steckverbinder, Prozessrechner, LTSC-Windows-11 und vieles andere mehr
contacts of male connectors are round contacts with Ø 1 mm, Ø 1,5 mm, Ø 1,8 mm, Ø 2,25 mm and Ø 4 mm, with current ratings up to 64 A per pole and rated voltage of 50 V, 300 V or 600 V AC/DC. [/c] Interessant ist, dass die mittlerweile zu Amphenol gehörende Connec
IEC 61850 Ed. 2.1 und IEC 62351-3 für eine sichere Kommunikation in Energiemanagementsystemen zertifiziert worden. Zuvor wurde die Steuerung als erste auf dem Markt mit einem der IEC 62443 4-2 SL2 entsprechenden Funktionsumfang
-
Thread
XP Laptop RS232 Schnittstelle funktioniert nicht
Mess doch mal mit einem Multimeter die Spannungen an den Pins der Schnittstelle. Meist wird 2,3 und 5 (GND) benutzt. AM PC sollte Pin 3 ca -9V haben. Am Autoadapter sollte Pin2 -9V haben.
hole ich noch nach, ich baue mir erst noch ein passendes Kabel. Ich habe aber jetzt mal alle Pins auf Masse gemessen und zumindest am OBD2 jetzt mehr Fragen als Antworten. Folgende Werte konnte ich messen: RS232: 1. 5,215V 2. 5,243V 3. -5,395V 4. -5,395V 5. Masse 6. 5,215V 7. -5,395V
-
Thread
Suche IC (PMIC/LDO?) um Synology BeeDrive wiederzubeleben
//dl7avf.info/charts/outlines/lfcsp8c.gif https://dl7avf.info/charts/outlines/lfcsp8g.gif https://dl7avf.info/charts/outlines/utdfn8.gif 2*2,3: https://dl7avf.info/charts/outlines/vssop8.gif Vielleicht hilft das weiter
der Code von unten drunter? X25R 2822 (gleiches Boardlayout, siehe: https://www.hkepc.com/21164/USB_3.2_Gen_2x2__%E6%A5%B5%E9%80%9F_1.6GBs__CORSAIR_EX100U_1TB_%E5%A4%96%E7%BD%AE_USB-C_SSD )
-
Thread
MCP23017 und UDN2981A
(SPI_MOSI, OUTPUT); // TO U2/U4 DATA pinMode(SPI_MISO, INPUT_PULLUP); // FREE pinMode(SPI_SCK, OUTPUT); // U2/U4 CLK pinMode(U2U4XFR, OUTPUT); // HC595 RCK and delayed G- action [/c] Pin Setups
Moin, hier ist noch ein Beispiel, wo ich gleich sechs solcher Käfer ansteuere: [c] enum HC595_REGS { U2_595, U1_595, U12_595, U6_595, U31_595 , U4_595, Last_SR}; enum U2_Bits { U2_Bit0, U2_Bit1, U2_Bit2, U2_Bit3, U2_Bit4, U2_Bit5, U2_Bit6, U2_Bit7 }; uint8_t HC595_Data[Last_SR
-
Thread
Suche programmierbare Funktastatur
Menge Nachbauten: https://www.amazon.de/Demeras-Injektor-ABS-Kunststoff-Fernbedienung-Computerausr%C3%BCstung-default/dp/B08N5XCX59/ref=sr_1_2 Die haben sogar Wifi. Eigentlich auf der falschen Seite. Aber als HID welches vor dem Einloggen enumeriert werden soll, geht das vermutlich nicht anders als
Sicherheitswarnungen angefangen von einem ungültigen https Zertifikat auf der chinesischen Downloadseite. 2) Unter Linux enumeriert das Teil noch nicht mal. Dazu gibt es keine vernünftige Begründung denn HID ist HID. Weder im ausgeloggten noch im eingeloggten Zustand funktioniert irgendwas. 3) Unter
-
Thread
Datensalat bei RS 485
$ Trans_Start: < Adresse des µCU: Alle: A Einzeln: 5 [/code] Als Randinfo. Terminal = Picocom v3.1 Settings: [code]picocom --b 19200 /dev/ttyUSB0 picocom v3.1 port is : /dev/ttyUSB0 flowcontrol : none baudrate is : 19200 parity
Bild https://knowledge.ni.com/servlet/rtaImage?eid=ka03q0000012koN&feoid=00N0Z00000HEWRt&refid=0EM3q0000030QRj zu sehen ist, sind im Grunde 2 Interfaces: 1. oben: vom Master zu den Slaves besteht eine *RS422 Multidrop* Verbindung. 2. unten: der Rückweg von den Slaves zum Master ist ein üblicher *
-
Thread
Cheap Yellow Display
Den ESP01 verwenden, der hat keinen USB. https://edistechlab.com/esp8266-01-einfach-erklaert/?v=3a52f3c22ed6 hat leider zuwenig PINs aber der ESP32 hat 3 Serielle Ports: https://circuits4you.com/2018/12/31/esp32-hardware-serial2-example/
>Vielleich solltest du Serial2 oder 3 ummappen? Super Idee, damit geht es. [c] int8_t rxPin=35; int8_t txPin=22; int8_t ctsPin = -1; int8_t rtsPin = -1; Serial2.begin(9600); Serial2.setPins( rxPin, txPin, ctsPin
-
Thread
PCA9548A Expander stören sich gegenseitig
Pull ups habe ich auch probiert. 2,2k an 3,3V direkt am Eingang vom Pico SDA SCL. Ergebniss auch gleich Null.
Hier sind Schaltplan und Doku von dem Board: > https://learn.adafruit.com/adafruit-tca9548a-1-to-8-i2c-multiplexer-breakout/downloads Ahhhh, MOMENT! Wie hat denn der OP seine Board angeschlossen? Das Ding ist ein I2C Multipelexer, welcher den I2C Bus, der ihn selber steuert, auf einen oder mehrere
-
 Bild
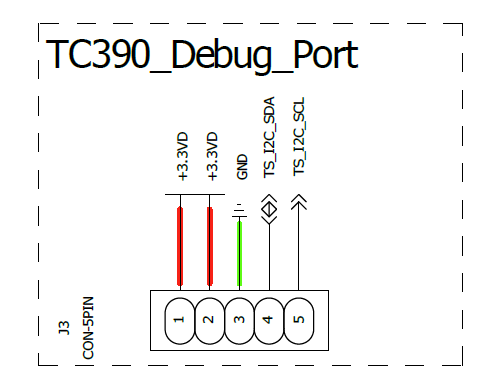
Schaltplan eines Debug-Ports
TC390_Debug_Port +3.3VD +3.3VD GND TS_I2C_SDA TS_I2C_SCL J3 CON-5PIN 1 2 3 4 5