Table 2-1 Described Model Numbers and Diversity 2 4 9 10 11 Block Mechanics Diagrams Schematics ) g l d w l v g i v l o i r o v e a v a e o R e O n v R e a r a l / n s m e R o a g p ) a t e e v r m B i u D o e D R C k R D D r L y g n e n r a B E c e B R e l CTN o i t e p S / l o S ( ( t C W S R S S I
testen. Beispiel: https://www.reichelt.com/ch/de/shop/produkt/arduino_-_grove_i2c-motortreiber_l298-191248 Nachtrag: Wenn du einen einfachen Einstieg willst, probiers erstmal mit Servos. Digitale Servos halten übrigens ihre Position auch dann, wenn die Impulse mal ausbleiben. Das vereinfacht
oder über 3 Schieberegister 74HCT595 (Arduino-Funktion ShiftOut). Alternativ könnte man auch einen L297 pro Motor-Treiber verwenden, der hat dann am Eingang wieder die Steuerung über Step/Dir - aber das ist bei dem Motor mit Kanonen auf Spatzen geschossen... Wenn du für den Anfang bei 4 Motoren bleibst
A A A A A A G V IC809 0.1 C839 10/16(CF) V V S D D D D D D D D D R906 0 WP A1 CHASSIS L L L L L L L L L C C I I L L L L L L L L I I C C L L L L L L L L L I I O O 74HC4050 C 10/10 C925 6 SCL A2 3 ADC1_LRCKR881 1802 C 3 R875 47 0.1 D901 6 5 4 3 2 1 0 9 8 7 6 5 5 SDA GND 4 7 8 9 0 1 2 3 4
is omitted due to 1 same as L-ch. +2.5V VDDI T N T O IN K +3.3V P S C A S R M D D C L VDDE G B H H X P H H H 68 56 36 32 2 113 35 33 34 Q1601 INV. 95 96 97 98 94 100 1 2 3 4 5 6 7 18 19 20 8 9 10 12 13 TUNER/ L C D O L T A P S C
reset each time CD pin changes state (when CS bus operation, MSB followed by LSB, including the dummy l i t Ex___nal n WR e RD i d f D[15:0] LLSB D L DL+K CMSB CLSB Dummy DC n DC+1 MMSB M LSB Internal o Write C Read Latch D L DL+K Dimmy D C DC+1 DC+2 Address L L+K L+K+1 h C C+1 C+2 C+3 M c FIGURE 3: 16
Management GoBack Register 9.22. RTC_CNTL_EXT_XTL_CONF_REG (0x0060) T E U TARKUF T FO SL K K 3KO_RE_E_ALK E L_N PO 3K 32 _3 32 _3 T P_UOUTUTXTCD_D D_E K_ AE AL AL TL TA_ TLI_K_K_K_AK KEKWK K_ L2 TS C_T _X E_X MX U_CK L2L2L2L L3L3 L L2 _T _D _A _P _D _G _D_ _XT_T_T_ _X_XA_ _T e e) ed) NT NTL NT NT NL NT NLN NLNTNTN
Management GoBack Register 9.22. RTC_CNTL_EXT_XTL_CONF_REG (0x0060) T E U TARKUF T FO SL K K 3KO_RE_E_ALK E L_N PO 3K 32 _3 32 _3 T P_UOUTUTXTCD_D D_E K_ AE AL AL TL TA_ TLI_K_K_K_AK KEKWK K_ L2 TS C_T _X E_X MX U_CK L2L2L2L L3L3 L L2 _T _D _A _P _D _G _D_ _XT_T_T_ _X_XA_ _T e e) ed) NT NTL NT NT NL NT NLN NLNTNTN
FLASHlogic Devices) Application Note 39 (JTAG Boundary-Scan Testing in Altera Devices Altera Corporation 297 FLASHlogic Programmable Logic Device Family Data Sheet Pin Table 9 describes the pin names and descriptions for FLASHlogic devices. Descriptions Table 9. Pins Descriptions Pin Name Description VCC,
AM LOOP ANTENNA CS A1A027Z 1 S TAPLE 4 BATTERY 3 5 NS TRUONM ANU AL CQX1A1132Y 1 11 6 FM 1POL ANT(U L) CS A1A019Z 1 7 REM OCONTRANTTERAS S ’Y CARTAV R145 1 8 S HEETDE(QCKS TART DE)I CQE1A297Z 1 9 S HENPORTANT 1 10 S TAPLE 3 NO DES CRPTION PARTS NO. Qty COV ERAS S ’Y 11 DOOR KIT CGRAV R130ZA 1 1 FRONT
Warmwasserspeicher WWSP Technische Daten WWSP 229 WWSP 335 WWSP 442 WWSP 556 WWSP 770 Nenninhalt 237 l 300 l 400 l 500 l 700 l Nutzinhalt 212 l 273 l 353 l 433 l 691 l Wärmetauscherfläche 2,9 m2 3,5 m 2 4,2 m2 5,65 m 2 7,0 m2 Inhalt Wärmetauscher 24 l 29 l 42 l 49 l Höhe 1433 mm 1350 mm 1598 mm 1925 mm
www.st.com/en/motor-drivers.html aber für 75V stehen hier nur zwei Treiber ohne Leistungstransistoren L6480 und L6482 bis 85V und powerSTEP01 (85V 10A) "System-in-package integrating microstepping controller and 10 A power MOSFETs" Gehäuse VFQFPN 11x14 mm https://www.st.com/en/motor-drivers/powerstep01
Hätten die einen Dir-Eingang, wäre das der optimale Stepper-Driver-Ersatz für die ganzen alten L297/L298 und Nachfolger, aber so? Ist er komplett unbekannt. Falls ihn jemand verwenden will, es gibt ein Demo-board X-NUCLEO-IHM03A1. Ich hoffe, dass es bald einen powerSTEP02 mit Dir-Eingang gibt
0 ] 0 ] ] [ : 3 S : : : 0 C [ T R C [ [ [ [ F E F E R e E E T W RCC_CFG MCOPRES[3:0] U MCO[2:0] R L S L r P P AHBPRES[3:0] S S 004h M B U L P e 2 1 L L L S L P R P P C S P U P A A S Reset Value 0 0 1 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 R R R R R R L C C L C L E I E E E I I I I I I
100 3 100 ) 90 ) 90 2 R 80 2 R 80 ( ( y 70 y 70 d 60 d 60 m 50 1.8 m 50 1.8 u u e 40 e 40 t 30 t 30 l 20 l 20 R 2 R 10 10 2 0 3 0 0 10 20 25 30 40 50 60 70 80 0 10 20 25 30 40 50 60 70 80 Temperature (°C) Temperature (°C) Figure 6. Typical RH accuracy tolerance over humidity Figure 7. Typical RH accuracy
100 3 100 ) 90 ) 90 2 R 80 2 R 80 ( ( y 70 y 70 d 60 d 60 m 50 1.8 m 50 1.8 u u e 40 e 40 t 30 t 30 l 20 l 20 R 2 R 10 10 2 0 3 0 0 10 20 25 30 40 50 60 70 80 0 10 20 25 30 40 50 60 70 80 Temperature (°C) Temperature (°C) Figure 6. Typical RH accuracy tolerance over humidity Figure 7. Typical RH accuracy
type labelf origin D until week 35/2006 U until week 08/2010 K to N Slovenia: K until week 39/2012 L until week 34/2011 M until week 02/2012 N until week 02/2012 A, D, L,M, R, U Slovakia: A from week 01/2006 D from week 38/2006 L from week 45/2011 M from week 09/2012 R from week 01/2005 U from week
D0 o 0 A L2 [2*D 0 0 EL1 Iu �:�:=f nz. LJ A J 0 0 L?SD o o · A L ELJ A H E A L9 EL9,L10 26A o 0 L[7 EL11 Q A L11 A L10 [ 0 A A L12 E L12.L13 L28 o . L29 E L1* Do / A L13 EDo o E A u . EL17 � A L1S A A L17 o o0
Different Sleep Modes Active Clock Domains Oscillators Wake-up Sources e t b k c d s u r d U S C Y l e s e a r r / r I w i C L k A A C r r b : d e M D t r f D l l c l l i o e n 2 A i S A I t S D c c c c a S i E N I T T O O M T I T W B Sleep Mode Idle X X X X X(2) X X X X X X X (2) X( ADCNRM X X X X
but perhaps even km. SCL SDA a select 3 Typical Signaling Characteristics e t select 2 S i select 1 l e l f RorD Shift Reg# Shift Reg# Shift Reg# a h WRITE? enable// to Ser.enable // to Ser.enable// to Ser. P S R/W R/W R/W “MASTER” SLAVE 2 DATA SLAVE 1 SLAVE 3 LVTTL • A point to point communication does
respective Strobe bit in the appropriate Channel Strobe register: • Software Events on asynchronous channel l are initiated by writing a '1' to the ASYNCSTROBE[l] bit in the Asynchronous Channel Strobe register (EVSYS.ASYNCSTROBE). • Software Events on synchronous channel k are initiated by writing a '1' to
..continued ) / , n 4 4 8 8 2 2 8 8 2 ( a n 4 S T N P N P N P I C P e c C C n C D R I (n A A B D Y L F Q F Q F Q D O S a p D P A A C A S W C C C C V L V T V T V T S S S n S A D Z U T T T T T E C i C P 1,AINP2 30 24 14 10 PD4 AIN4 X20/Y20 WO4 (3) 2,AINP1 31 25 15 11 PD5 AIN5 X21/Y21 1,AINN0 WO5 (3) 0
ungefähr gleich bleibt. IC5 und Rechts“ verstärkt werden. Die Gleichung, IC6 bilden aus den Signalen L+ R und L- die dies ausdrückt, sieht wie folgt aus: R die Ausgangssignale. (L+R)+(L-R)=2·L und (L+R)-(L-R)= Falls erwünscht oder notwendig, können 2·R die Eingangs- und Ausgangssignale über Koppelkondensatoren
von! Der Beweis: https://github.com/arduino/ArduinoCore-avr/blob/master/cores/arduino/wiring.c#L297
> > Der Beweis: > https://github.com/arduino/ArduinoCore-avr/blob/master/cores/arduino/wiring.c#L297 Gut. Wiring.c soll intern sogar noch vor setup() aufgerufen werden. Das soll der 'normale' Benutzer aber garnicht wissen. Vermeiden kann man all dies, indem man kein setup() aufruft und main()
Die können dann nämlich mit ihren durchkontaktierten Multilayer PCBs mit 100% E-Test einpacken. 1L Kupfer blank in Kuchenblechgröße um THD Giganten zu verwenden, sei ja gerade ganz groß im kommen, munkelt man. Die ersten Bauteilhersteller fragen schon beim Schrotti an ob die vor 10J ausgemusterten
eliminieren. X/Y Schrittmotor Treiber sind auf Basis von Allegro 3977. Der Z-Achsenmotor auf Basis L297/8. Die Genauigkeit und Wiederholgenauigkeit der Führungen ist gemessene 0.00025". Die Maschine wiegt über 40kg. Die silberne Arbeitsfläche (Verbrauchsmaterial) besteht aus Alu kaschierten
Helmut L. schrieb im Beitrag #7615566: > Quelle Digikey. Es gibt mehrere Einträge, z.B.: https://www.digikey.de/de/products/detail/diotec-semiconductor/BC547B/13164496 Produktstatus: Aktiv
Helmut L. schrieb im Beitrag #7616606: > Georg M. schrieb im Beitrag #7616589: >> Hoffentlich gibt es die bastlerfreundlichen SOT23 und SOT89 noch >> eine >> Weile, und wenn nicht, dann wird man sich wohl
der Bedarfsanalyse für 450 die Markt- und Netzanalyse ] 400 W [ 350 e 300 215 n Bestandteile: i 250 L 200 Szenario r 59,3 30,8 Marktanalyse Teil I l 150 7,8 t 100 56,1 115 Netzanalyse I 50 32,1 Stabilitätsanalyse bestehend aus 29,5 0 Dimensionierung des Bedarfs an Referenz 2020/2021 LA2030
Boot Size Configuration)(16k) ) t e o y n t n b n s n s t a i ( n t e e t e c t S c Z Z e t e d a e d l s ( S E S S S c S a L S a p n R s r I O O t e l h e t h e A t t re d E O O o a p l y o l y n e o dd o D B B B P A F (b B F (b E S B A L 0x0000 - 0x3E00 - 1 1 512 bytes 4 0x3DFF 0x3FFF 0x3DFF 0x3E00 0x0000
0.6mm balls 7 x MAN6410 7seg anzeigen 1 x ZIF24 sockel 6 x M5480 LED disp. driver 2 x NEC uPD70208L V40 8/16bit MCU 1 x Zilog Z8018008VSC µC (wie HD64180) und ein HD64180 user manual buch 1 x NXP 80C592 µC (gebraucht aber ok) 1 x SAB 80C535-16 µC 1 x MAX134CPL 1 x DAC4815AP 1 x MHS 80C32-16 1 x RFM
(LEDs, Widerstände, Dioden). ein (fast) fertig aufgebauter Stepperdriver auf Lochraster auf Basis L297/L298 zum Auslöten. Zusätzlich habe ich mir noch erlaubt, die Kiste mal ein wenig aufzuräumen. Entfernt habe ich: zwei als defekt gekennzeichnete Ethernet-Hubs. ein Steckernetzteil (Schukostecker mechanisch
und drastisch größeren Hubräumen. Fordere ich während der Fahrt konstant 50PS ab, verbraucht die 1l Turbonähmaschine etwa gleich viel wie der 3l Sauger. Das Fahrzeuggewicht spielt dabei eine geringere Rolle als der Luftwiderstand. Denn mit 50PS am Antrieb wirds schon deutlich schneller als 100kmh
November 2023: ~60% Anteil EE. https://www.energy-charts.info/charts/renewable_share/chart.htm?l=de&c=DE&year=2023
T 2 T N A S S 0 I 0 A 0 T 1 B U 1 _ / K / C / T T I L L C N /C D 0 A I 1 2 S 2 / C / L / A B / U 0 / I T S C T 2 I U C D A / D I / C S O N 3 0 U D 4_ / _ U 0 2 1 C 0 A / U 1 3 N O _ D A / I C 0 / I 1 L _0 O X C U L / D I / I 0 / / W I / _ U / L 2 7 N N

 Bild
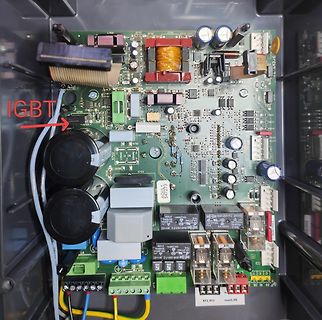
 Bild
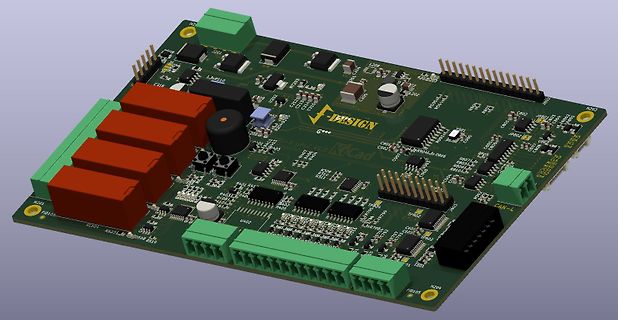
 Bild