-
Thread
AVR64DD32, UART-Ausgabe bleibt hängen, Assembler
S. L. schrieb im Beitrag #7821371: >> in einer ISR erfolgt und somit das I-Flag gelöscht ist > > Das kann man so bei den AVRxt nicht sagen ... Ah, hat sich da wohl was geändert? Dann muss ich mich
Johann L. schrieb im Beitrag #7821458: > Veit D. schrieb im Beitrag #7821382: >> Johannes F. schrieb im Beitrag #7821375: >>> S. L. schrieb im Beitrag #7821371: >>>>> in einer ISR erfolgt und somit das I-Flag
-
Thread
Open Source Halbleiter entwerfen (z. B. 75HC4411)
als Beispiel einen 75HC4411 als Open Source Halbleiter umsetzen. Der SN754411 ist ein verbesserter L293, aber immer noch TTL. Ich fände es schön, wenn es eine 1:1 austauschbare CMOS-Variante davon gäbe. Das ist doch eigentlich ein relativ einfaches IC. Das sollte man problemlos selbst entwerfen können
Beispiel einen 75HC4411 als Open Source Halbleiter > umsetzen. Der SN754411 ist ein verbesserter L293 Warum sollte man diesen alten Schrott nachbauen wollen. Mir sind die L293 und L298 regelmäßig abgebrannt. Es sind haufenweise fertige Treiber in MOS und mit Schutzschaltungen verfügbar. Such
-
 Bild
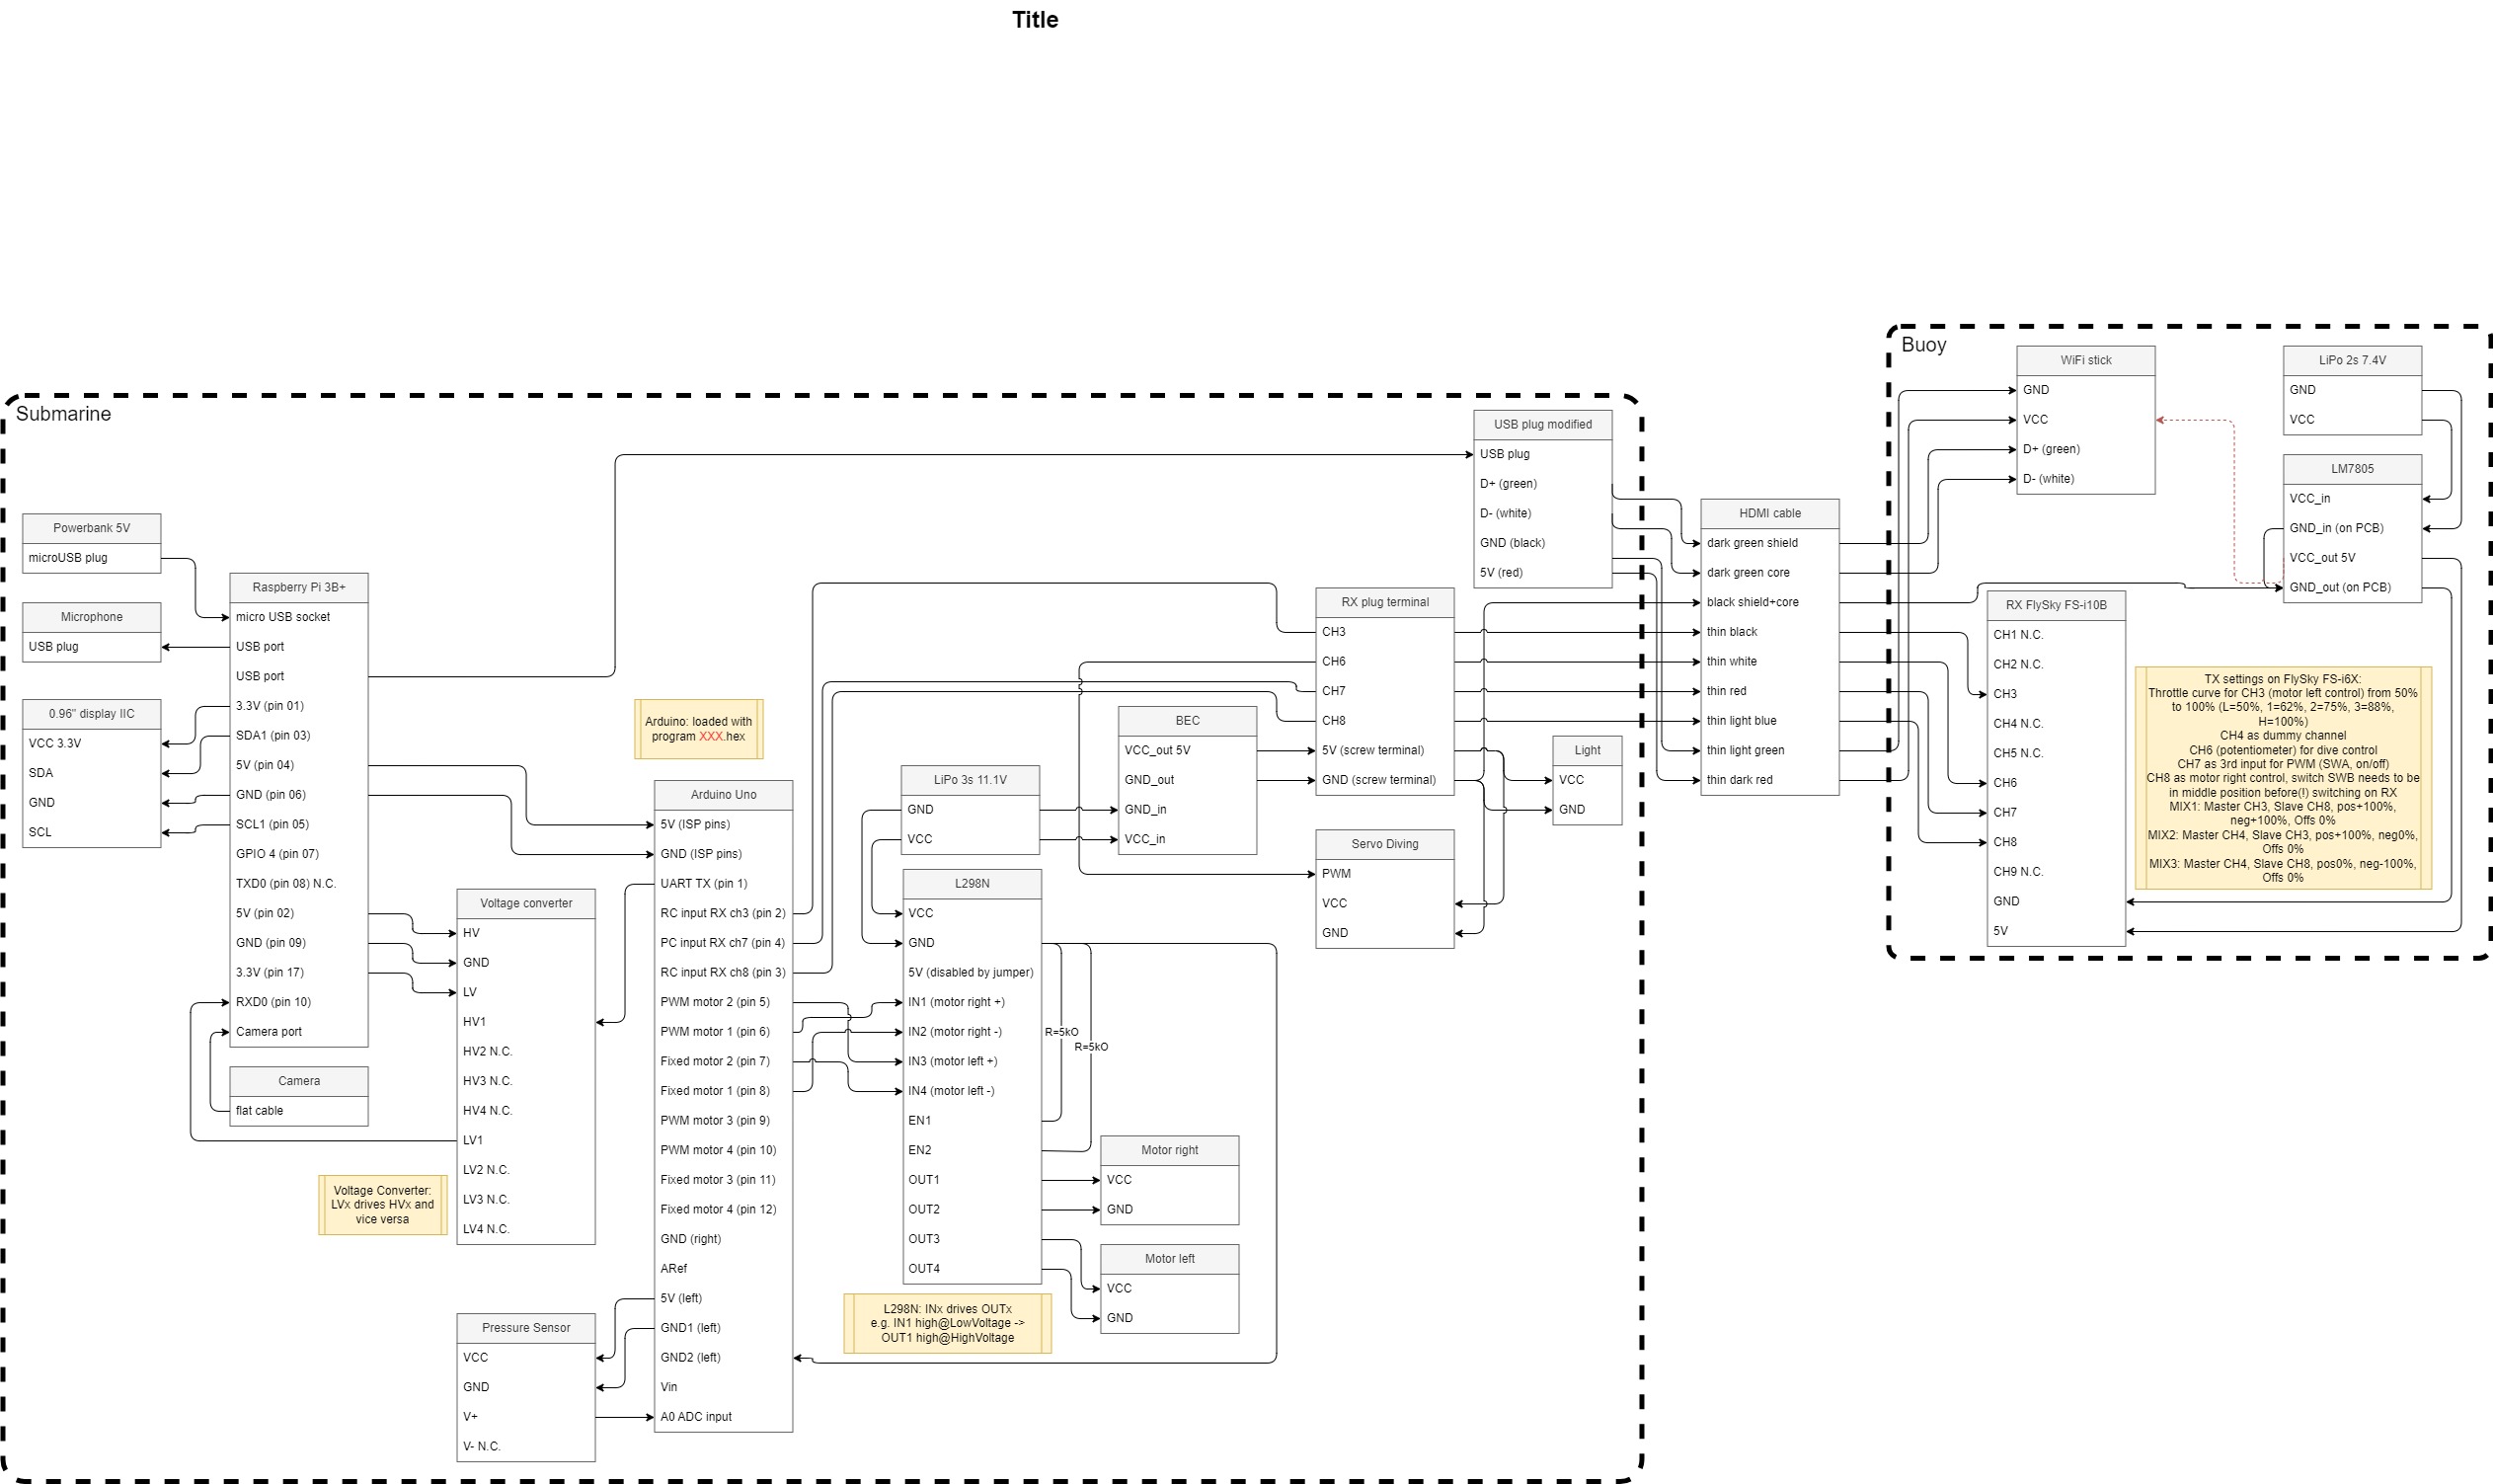
Blockschaltbild eines Submarine und Buoy Systems
dark light green, dark tan, RX Flysun FS-I6X, CH1 bis CH8, 5V, WiFi stick, GND, D-, D+, VCC, LM7505, L298N, Motor right, Motor left, PWM
-
Artikel
Pegelwandler
dann muss ein spezieller Baustein her, wie z. B. MOSFET-Treiber z.B. ICL7667 Motortreiber ICs: (z. B. L293, L298, UCC27325 und deren Verwandte), wenns nicht zu schnell ist (einige Dutzend kHz) CD40109, 4fach Pegelwandler, bei Reichelt verfügbar HEF4104, 4fach Pegelwandler mit normalen und invertierten
ermöglicht und während des Betriebs umgeschaltet werden kann. Antworten: So ein IC ist der Linear LTC1555L-1.8 . SN74LVC1T45 SN74LVC8T245 AVR SPI (SDC/MMC). Für bidirektionalen Betrieb zwischen 5V-AVR und 3,3V-Geräten und anders herum gibt es den Level-Translator MAX3378E von Maxim. Wenn die Datenrichtung
-
Thread
CHANCS Getriebemotor Drehmoment
Blockierdrehmoment ist und auch die möglichen Stromflüsse werden nicht erwähnt. Mein Motortreiber (L298N) schafft maximal 2 A. Kennt hier jemand die weiteren technischen Daten dieses Motors? Zudem interessiert mich, wie weit man das Nenndrehmoment kurzfristig überschreiten kann. Der Motor soll
-
Thread
Wie funktioniert das Netzteil ?
unangenehm. Die interne H-Brücke muß wohl mit höheren Frequenzen arbeiten. Eine echte H-Brücke wie L298N mit 100Hz getaktet würde vermutlich funktionieren.
-
Thread
Stahlturm aus Kleinteilemagazinen?
https://www.buerklin.com/de/p/raaco/aufbewahrungssysteme/drehturm-fuer-stahlmagazine-serie-1200/19L862/
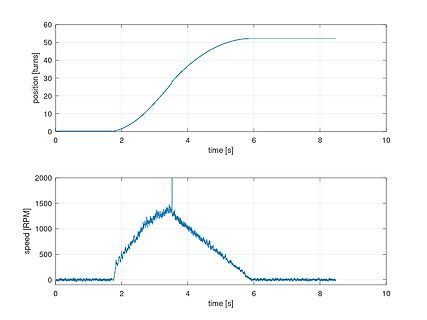
Scheibenwischermotor und hat ca. 18Nm Anzugsmoment. Damit bekommt er den Turm zum Drehen. Mit einem Motorregler L298N klappt es auch prima mit dem sanften Anlauf und dem Stoppen auf einer genauen Position. Für die Positionsbestimmung habe ich etwas geklotzt. Statt einem teuren Absolut-Positions-Sensor von Cherry
-
Thread
Wie viele Schrittmotoren kann ich über einen ESP32 ansteuern?
testen. Beispiel: https://www.reichelt.com/ch/de/shop/produkt/arduino_-_grove_i2c-motortreiber_l298-191248 Nachtrag: Wenn du einen einfachen Einstieg willst, probiers erstmal mit Servos. Digitale Servos halten übrigens ihre Position auch dann, wenn die Impulse mal ausbleiben. Das vereinfacht
oder über 3 Schieberegister 74HCT595 (Arduino-Funktion ShiftOut). Alternativ könnte man auch einen L297 pro Motor-Treiber verwenden, der hat dann am Eingang wieder die Steuerung über Step/Dir - aber das ist bei dem Motor mit Kanonen auf Spatzen geschossen... Wenn du für den Anfang bei 4 Motoren bleibst
-
 Bild
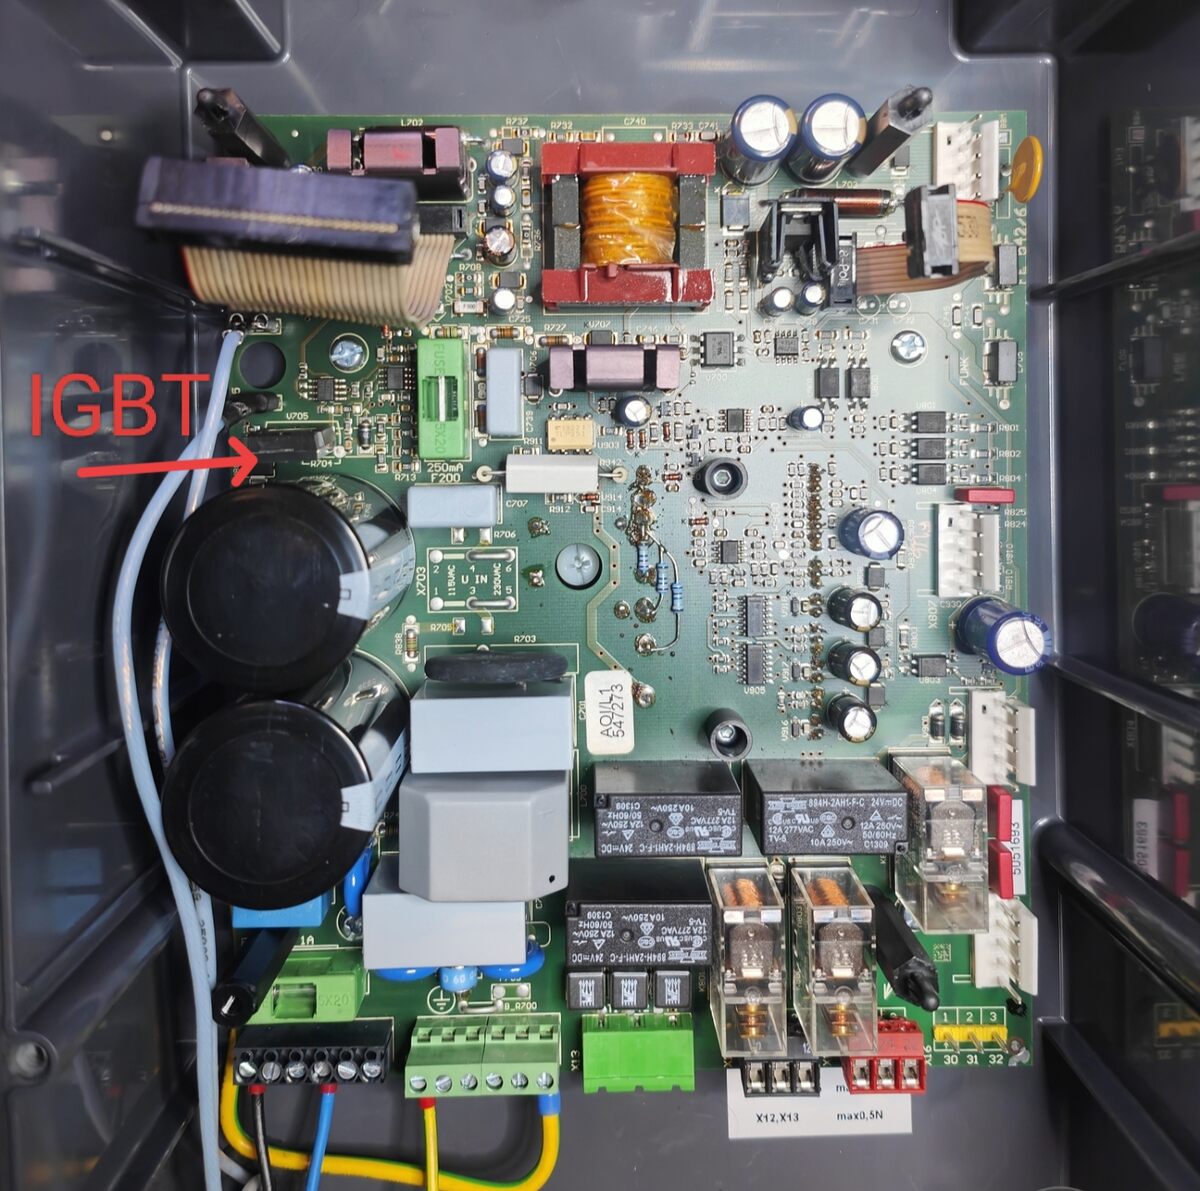
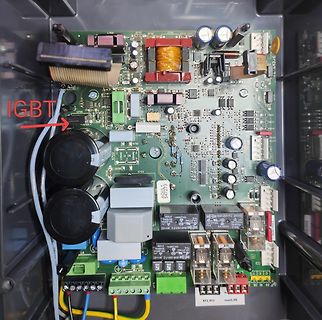
Bestückte Leiterplatte mit markiertem IGBT
IGBT L703 RP39 RP39 CP40 U2 U1N R202 R203 L703 L702 R201 R202 R203 R204 R205 R206 R207 R208 R209 R210 R211 R212 R213 R214 R215 R216 R217 R218 R219 R220 R221 R222 R223 R224 R225 R226 R227 R228 R229 R230 R231
-
Thread
Laufwerksbuschstaben zuweisen?
Markus L. schrieb im Beitrag #7782468: > Seit wann braucht es ein Filesystem, um einen Laufwerksbuchstaben > vergeben zu können? Braucht man nicht, aber einen Partitionstyp, der zu einem von Windows unterstützten
60V5T112.01A12 Datensatz: 64) 202: 4E 00 54 00 4C 00 - 44 00 52 00 N.T.L.D.R. dann ist es warscheinlich eine Windows Partition.
-
 Bild
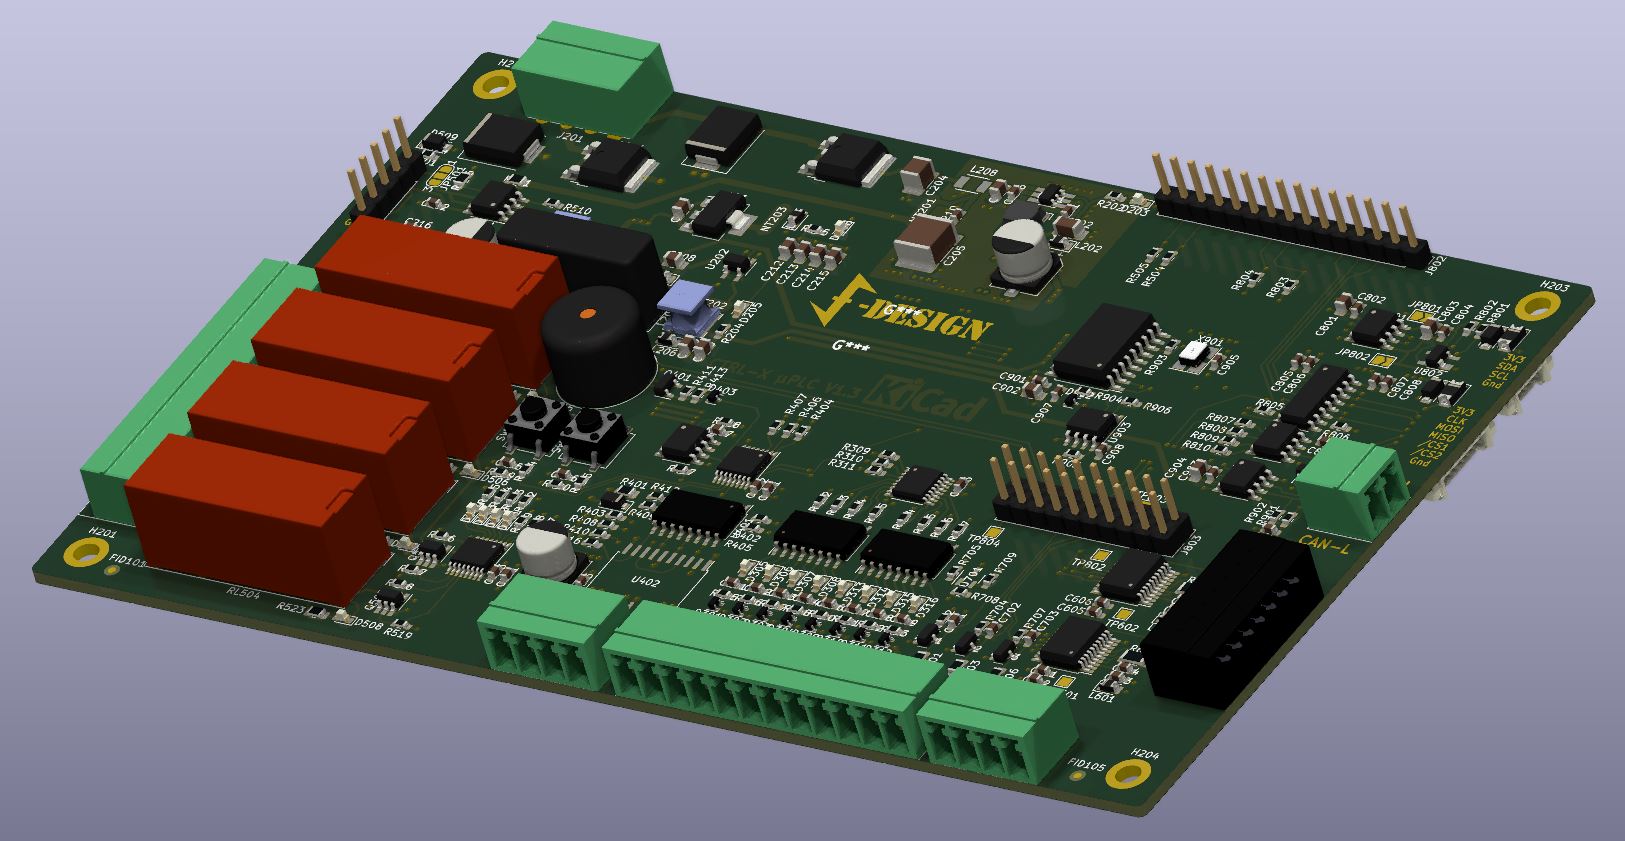
3D-CAD-Modell einer Leiterplatte
DESIGN G*** CAD J201 L1011 L201 L202 L203 R201 R202 R203 R204 R205 R206 R207 R208 R209 R210 R211 R212 R213 R214 R215 R216 R217 R218 R219 R220 R221 R222 R223 R224 R225 R226 R227 R228 R229 R230 R231 R232 R233 R234 R235 R236
-
Thread
Black Friday 2024 - was lohnt sich wirklich? Gesperrt
Benedikt L. schrieb im Beitrag #7777709: > Norbert schrieb im Beitrag #7777129: >> kwt > > Diamantmehl?? Im Leben nicht wird das so günstig. Was kostete das denn zu Zeiten, als die Eigen-/Nonamemarken der
. schrieb im Beitrag #7779092: >> Nicht ganz. > > Doch, mit dem 10% Gutscheincode. Tatsache 298€
-
Thread
Ansteuerung Motoren mit H-Brücke
möglich zu machen, würde ich die Motoren gerne mit einer H-Brücke mit MOSFETS ansteuern, ich weiß ein L298N wäre viel einfacher. Lösungsansatz wäre folgendes Bild, ich weiß jedoch nicht ob diese Schaltung überhaupt funktioniert. Wäre für jede Hilfe dankbar...
dankbar... Ohne Deinen Motor zu kennen: diskret würde ich es auf keinen Fall machen und mit dem 298 natürlich auch nicht. Von STM gibt es L6205, +++ und von anderen Herstellern ähnliche Typen.
-
 Bild
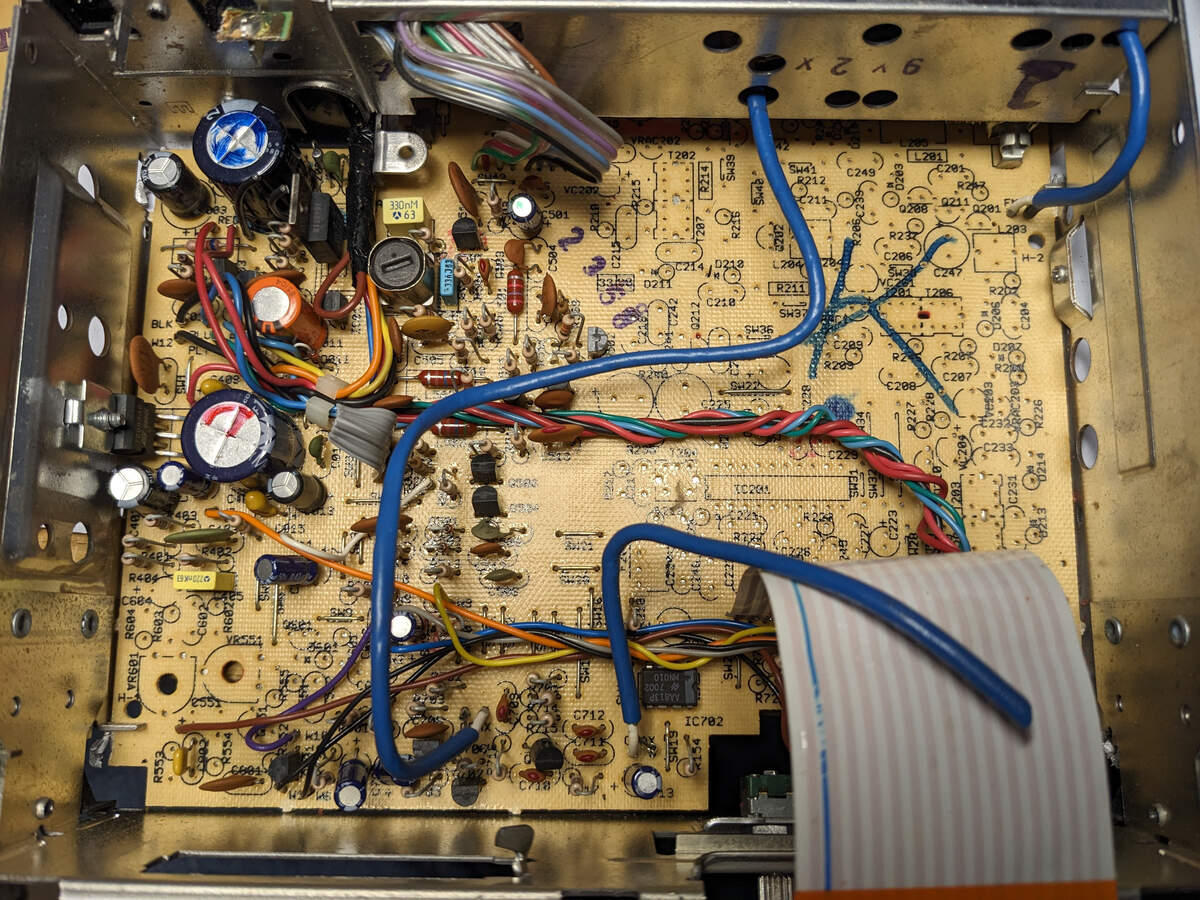
Innenansicht einer bestückten Leiterplatte in einem Gehäuse
330nF, T202, YC202, S01, SW1, C249, L201, L202, R281, R283, G201, G212, C211, C212, C214, L284, R211, C247, C206, C208, C207, R226, R225, C223, C224, C225, C226, C227, C228, C229, C230, C231, C232, C233, C234, C235, C236, C237, C238, C239
-
Thread
Schaltplan Taupunktlüfter
Benedikt L. schrieb im Beitrag #7752784: > Wenn du anstelle vom dem veralteten Arduino einen ESP32 nimmst kann dein > ganzes Projekt auch noch per WLAN gesteuert werden und Maßnahmen > durchfunken. Genau!
die Linearantriebe muss man umpolen. So wars ja gemeint. Aber evtl reicht ja der angestaubte LM298.
-
Thread
EPROM defekt
zuständig für einen Schrittmotor Scheint auch Unsinn zu sein. Auf der Platine werkelt das bewährte Duo L297/L298.
Der L298 ist ein sehr empfindliches Pflänzchen. Auf Seite 1 des DB wir erwähnt „up to 4A“. Die 4A ist aber ein „absolute maximum Rating“ und wir haben die Erfahrung gemacht, dass ein Teil dieser L298 sofort
-
Thread
ACS712 Hysterese
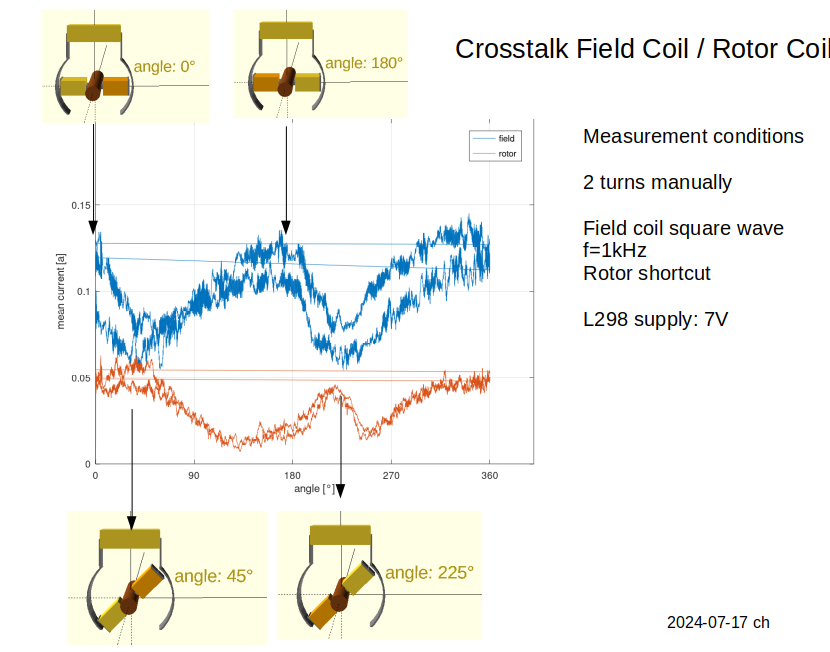
einer Feldspule des Bastelmotors: https://www.mikrocontroller.net/attachment/640044/2024-07-09_L298Motorsteuerung.png Wahrscheinlich magnetisiert sich das Blech. Die Magnetisierung hält sich dann im Motorblech und irritiert den Sensor beim nächsten Einschalten ..
-
Thread
kompakte, fertige H-Brücke als Modul
Hätten die einen Dir-Eingang, wäre das der optimale Stepper-Driver-Ersatz für die ganzen alten L297/L298 und Nachfolger, aber so? Ist er komplett unbekannt. Falls ihn jemand verwenden will, es gibt ein Demo-board X-NUCLEO-IHM03A1. Ich hoffe, dass es bald einen powerSTEP02 mit Dir-Eingang gibt
> L298 genau den habe ich mal als Modul für Arduino und ähnliche gekauft. Aber der kann nur "Operating supply voltage up to 46 V. Total dc current up to 4 A" Die Platinen sind anscheinend noch erhältlich
-
 Bild
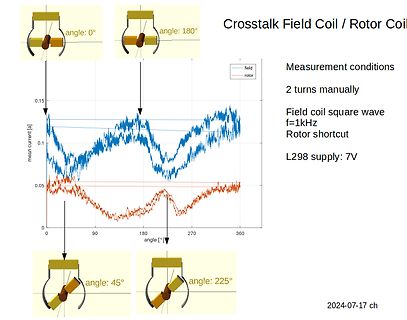
Diagramm von Crosstalk Field Coil / Rotor Coil
field rotor 0.15 mean current [a] 0.1 2 turns manually Field coil square wave f=1kHz Rotor shortcut L298 supply: 7V 0.05 0 90 180 270 360 angle [°] angle: 0° angle: 180° angle: 45° angle: 225° 2024-07-17 ch
-
 Bild
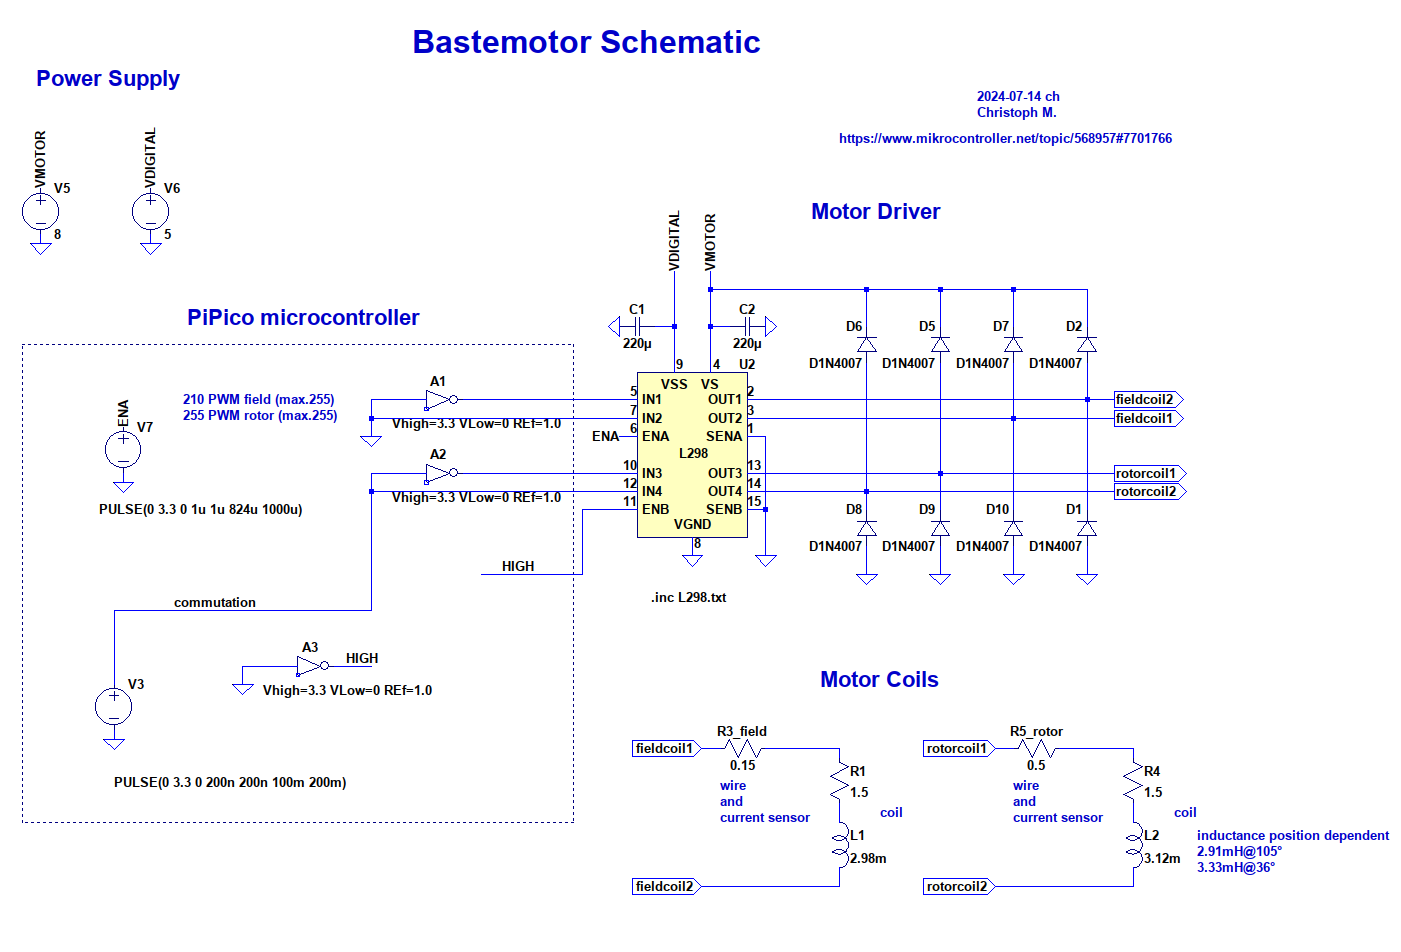
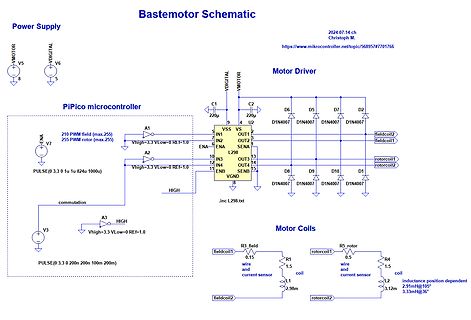
Schaltplan eines Bastelmotors mit Mikrocontroller und Motortreiber
EN6 ENSB VGND fieldcoil2 fieldcoil1 rotorcoil1 rotorcoil2 D8 D9 D10 D1 D1N4007 D1N4007 D1N4007 .inc L298.txt HIGH A3 Vhigh=3.3 Vlow=0 REF=1.0 PULSE(0 3.0 0 200n 200n 100m 200m V3 Motor Coils R3 fieldcoil1 R1 rotorcoil1 R5 rotor R4 coil L1 0,15 1,5 0,5 coil L2 2,98m 3,12m fieldcoil2 rotorcoil2 Inductance
-
 Bild
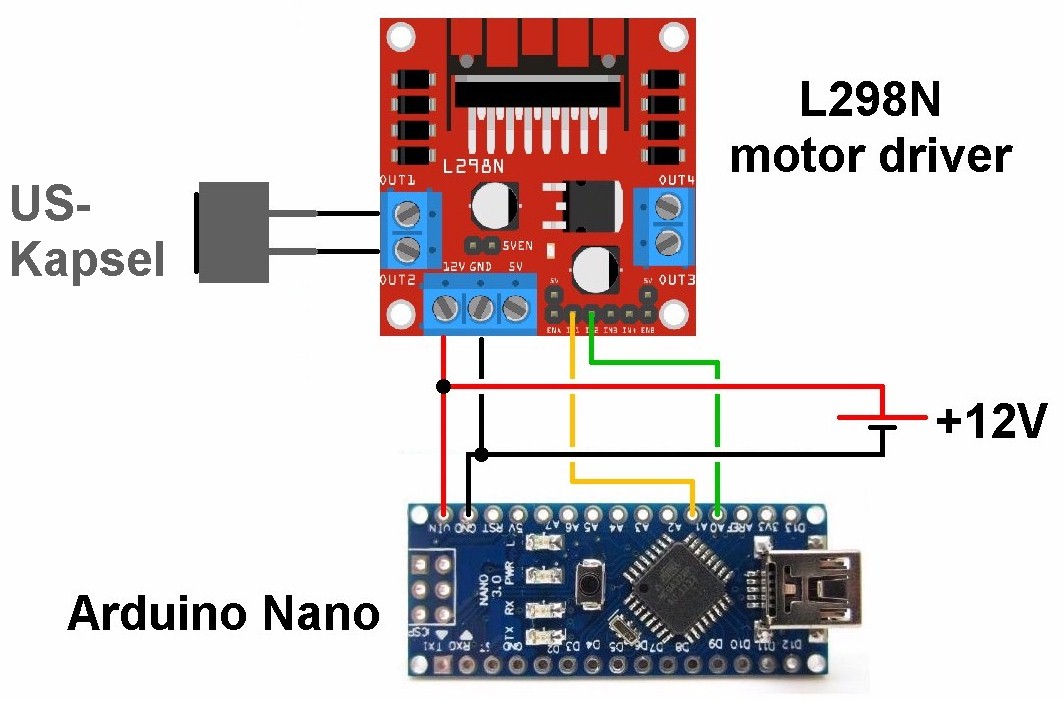
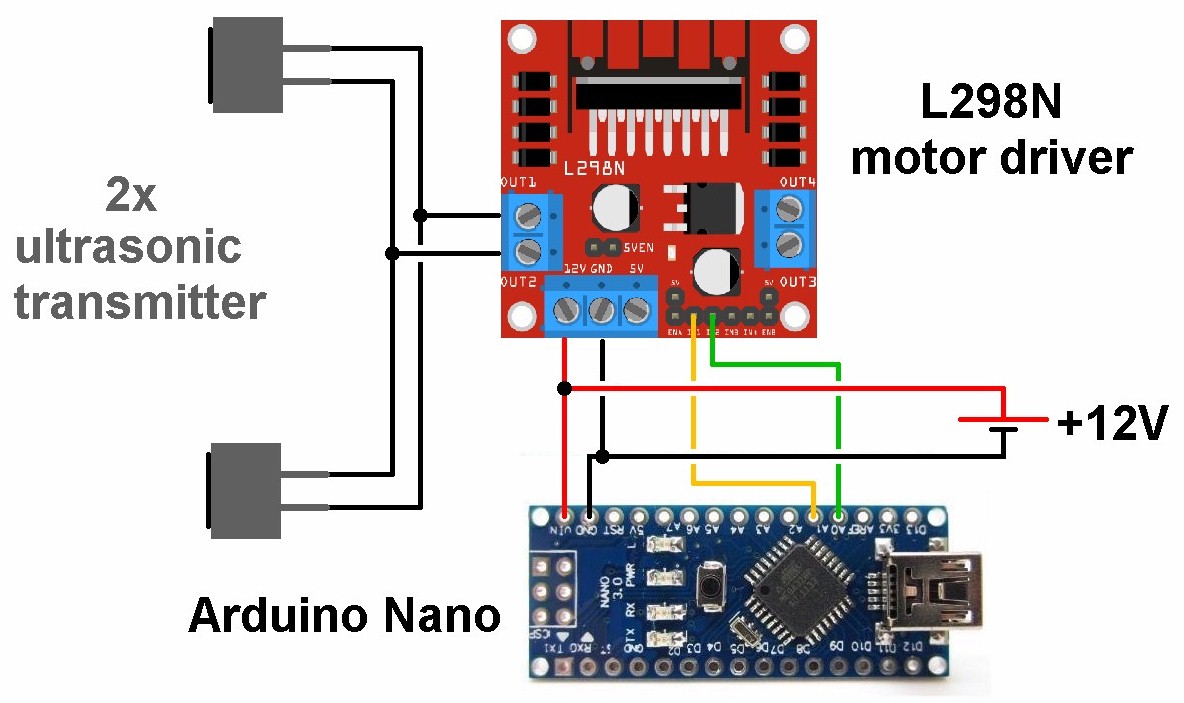
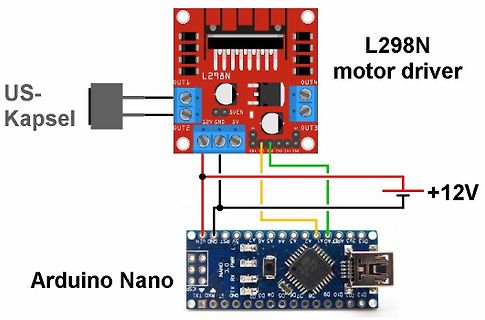
Verdrahtung L298N Motortreiber mit Arduino Nano
US-Kapsel L298N motor driver OUT1 OUT4 OUT2 OUT3 12V GND 5V 5V EN A IN1 IN2 IN4 IN3 ENA ENB +12V Arduino Nano D13 D3 VIN RST 5V A0 A1 A2 A3 ARD A4 A5 GND D2 D12 D11 D10 D9 D8 D7 D6 D5 D4 D3 D2 TX D1 RX
-
 Bild
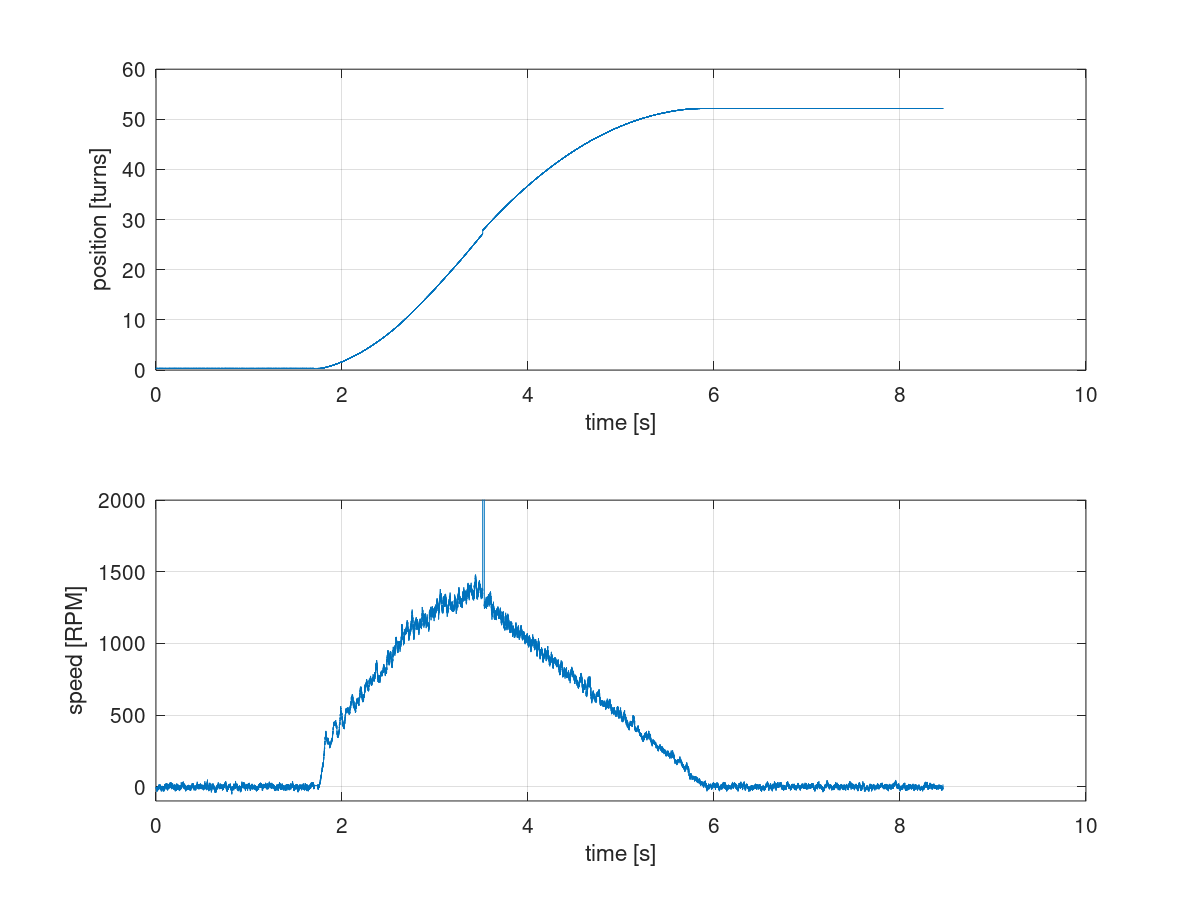
Diagramme von Position und Geschwindigkeit über der Zeit
60 50 40 30 20 10 0 position [turns] 0 2 4 6 8 10 time [s] 2000 1500 1000 500 0 speed [RPM] 0 2 4 6 8 10 time [s]
-
Thread
LtSpice L298 ?
Ich bin auf der Suche nach einem LtSpice Modell für den L298. Hat jemand zufälligerweise eines?
https://www.ltspiceusers.ch/threads/l298-l293b-e-dual-h-bridge.1774/
-
 Bild
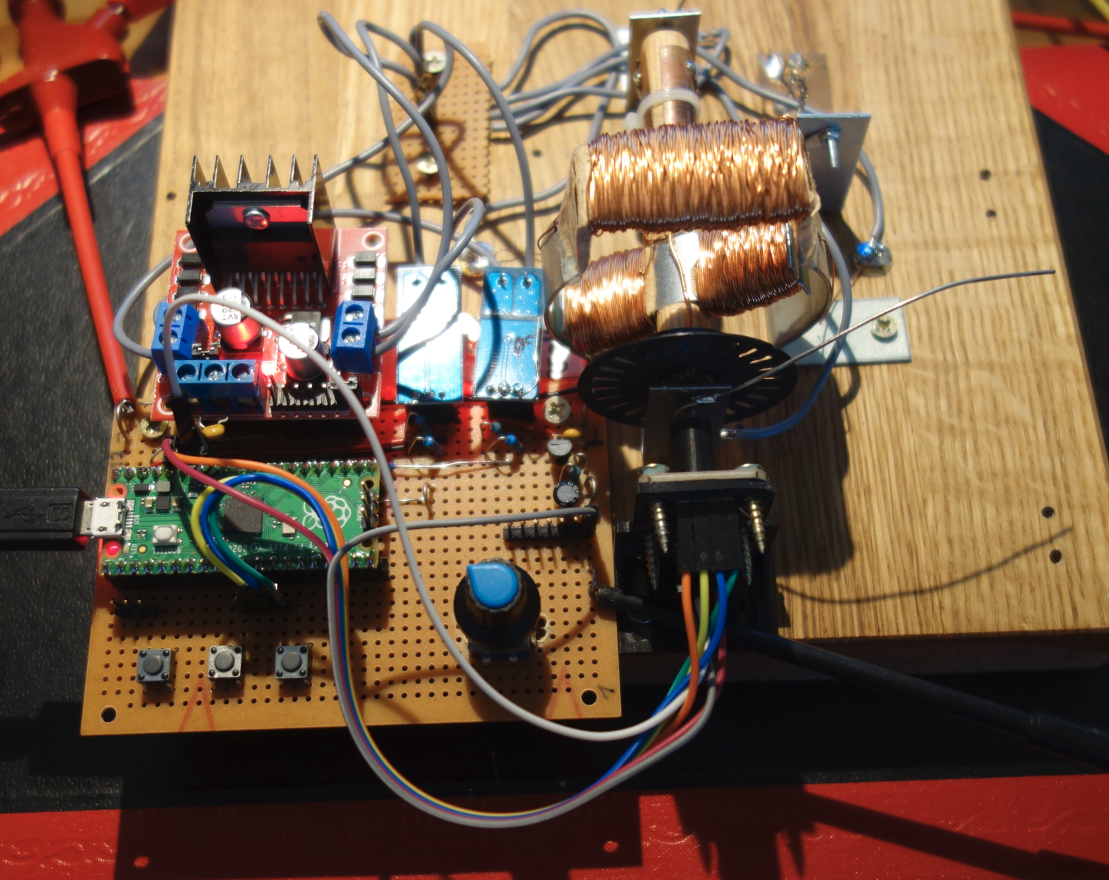
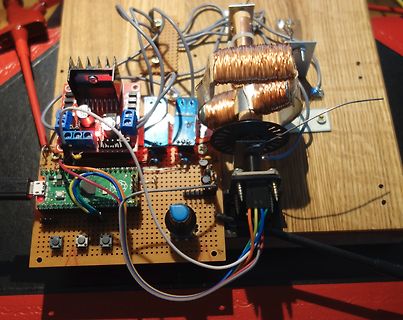
Elektronischer Aufbau mit Spulen und Leiterplatten auf Holzbrett
2024-07-09_L298Motorsteuerung.png
-
Thread
Bastelmotor Gleichstrommotor Modell
könnte man eventuell eine Optimierung ableiten. Ich im Versuchsaufbau ja mittlerweile einen L298 https://www.mikrocontroller.net/attachment/640439/BastelmotorSchematic.png mit dem man die Feldspule und die Rotorspule getrennt ansteuern kann. Leider ist der L298 eine Vollbrücke und kann
streut und den Sensor beeinflusst. https://www.mikrocontroller.net/attachment/640044/2024-07-09_L298Motorsteuerung.png
-
 Bild
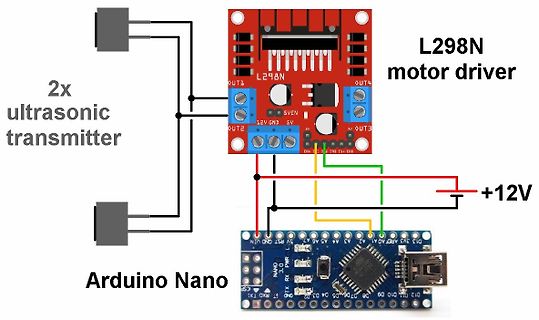
Verdrahtung Arduino Nano, L298N Motortreiber und Ultraschallsensoren
2x ultrasonic transmitter, L298N motor driver, Arduino Nano, OUT1, OUT4, OUT2, OUT3, 12V, GND, 5V, IN1, IN2, IN3, IN4, ENA, ENB, D13, D3, 5V, GND, A0, A1, A2, A3, A4, A5, D2, D4, D5, D6, D7, D8, D9, D10, D11, D12, RX, TX, +12V
-
Thread
Astabiler Multivibrator mit TLC555 (LMC555)
Günter L. schrieb im Beitrag #7674764: > Schau mal dieses electronica Heft, da ist der 555 > ausführlich beschrieben. Der TE ist doch auf dem Holzweg, der 555 ist da völlig fehl am Platze.
+s6G8-EMHA9t+OUdiTtjCCHJX8jjaYgBuIKynU298BOnaVAxIPxgCHYABNXgFvq8UiBIXwQYwAGYAQwArgAbAAu7FQkDwULkkNYqSm6TsEFJcAgHAxr0KvAIUP69MCjzWDHhyPRWO4nxhDFY-UhYh5zNcAoZQvEvNG4uWA1lYCoNAVJKlzMJEIyIqZH2ho2F+LlRPkWgNrk0DONFvl0MhYVEUrp-WYhWNc1pcmNzDqhoYQTgUp9xoWvvEIeDEyWYgA9vIZr9cXigrZKTdUAC44t2LHib8gqkKfA8LI09lwOwgA