-
PDF
MCP41HVX1.pdf
WIPER CODE (R W = R FS = R ZS = 0) FOR V+ - V- = 36V, 5K AND 10K DEVICES. Code V Code V Code V BW(MAX) BW(MAX) BW(MAX) Hex Dec R R Hex Dec R R Hex Dec R R S(MIN) S(MAX) S(MIN) S(MAX) S(MIN) S(MAX) 00h 0 0.000 0.000 20h 32 12.549 18.824 40h 64 25.098 01h 1 0.392 0.588 21h 33 12.941 19.412 41h 65 25.490
in „MCP41HVX READCMD falsch verstanden??“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sevenSegDisplay.c
<CS10) | (1<<CS12); // 1024 ////////////////////////////////////////// // Synchronisierung TCNT0 = 127; // Counter0 zu 127 setzen // - Counter0 eilt um 127 Schritte voraus TCNT1 = 0; // Counter1 zu 0 setzen TCNT2 = 0; // Counter2 zu 0 setzen } void SEVENSEG_set_intensity(uint8_t intensity) { /*** /*
in „Atmega328P, PWM mit Timer1 Problem“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SSD1327_1.2.pdf
| COM126 7E D126[3:0]D126[7:4] D254[3:0] D254[7:4] D8062[3:0] D8062[7:4] D8190[3:0] D8190[7:4] COM127 7F D127[3:0]D127[7:4] D255[3:0] D255[7:4] D8063[3:0] D8063[7:4] D8191[3:0] D8191[7:4] Row COM Address Outputs (HEX) (Display Startline=0) Nibble re-map A[1]=0 Table 7-8 shows the GDDRAM map under the
in „OLED Display mit SSD1327 Controller ansteuern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
wird im Interrupt gesetzt while(pwm_sync==0); // Zeiger tauschen cli(); tausche_zeiger(); pwm_cnt_max = k; sei(); } void countpwm(void) { // ----Neue Funktion n++; // n = Anzahl der PWM Durchläufe if (n >= 3) { n = 0; flag = 1; // flag = 1 --> neue Werte setzen } } // Timer 1 Output COMPARE A Interrupt
in „Soft-PWM Version 3: Probleme beim Anpassen des Programms“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
S5_-_95U_Anleitung.pdf
Byte) (0 ... 255) DR Datenwort (rechtes Byte) (0 ... 255) DW Datenwort (0 ... 255) E Eingang (0.0 ... 127.7) EB Eingangsbyte (0 ... 127) EW Eingangswort (0 ... 126) FB Funktionsbaustein (0 ... 255) Formaloperand Ausdruck mit max. 4 Zeichen, wobei das erste Zeichen ein Buchstabe sein muß. FUP STEP>5>Darstellungsart
in „SPS Eingänge werden regelmäßig beschädigt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SSD1351-Revision_1.5.pdf
NC 119 NC 199 SB103 279 SC76 40 NC 120 NC 200 SA103 280 SB76 41 NC 121 NC 201 SC102 281 SA76 42 COM127 122 NC 202 SB102 282 SC75 43 COM126 123 NC 203 SA102 283 SB75 44 COM125 124 NC 204 SC101 284 SA75 45 COM124 125 NC 205 SB101 285 SC74 46 COM123 126 SC127 206 SA101 286 SB74 47 COM122 127 SB127 207 SC100
in „OLED128x128 SSD1351 RGB Initialisierung Color Farbe bunt SPI 3.3V AVR ATmega8 ATmega328p Assembler“ · Projekte & Code ·
-
 Bild
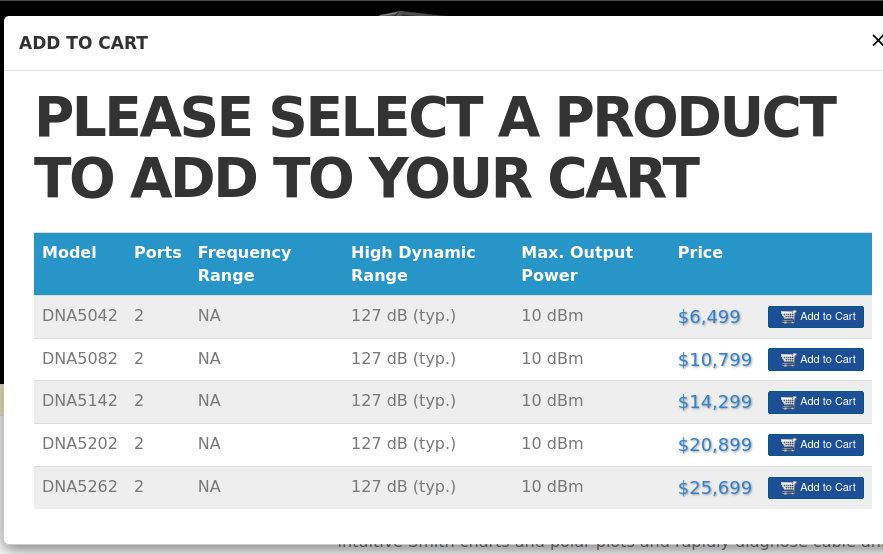
Preistabelle für DNA-Messgeräte in einem Webshop
TO CART PLEASE SELECT A PRODUCT TO ADD TO YOUR CART Model Ports Frequency Range High Dynamic Range Max. Output Power Price DNA5042 2 NA 127 dB (typ.) 10 dBm $6,499 Add to Cart DNA5082 2 NA 127 dB (typ.) 10 dBm $10,799 Add to Cart DNA5142 2 NA 127 dB (typ.) 10 dBm $14,299 Add to Cart DNA5202 2 NA 127 dB (typ.) 10 dBm $20,899 Add to Cart DNA5262 2 NA 127 dB (typ.) 10 dBm $25,699 Add to Cart
in „Armbian 26.2, preiswerte Rigol-VNAs, Bluetooth und WLAN am Arduino uvam“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
Datei
sd.asm
breq error_cmd0 push SDCounter2 rjmp wait_cmd0 ; Ende: Kommando CMD0 senden (max 20 Mal dann Timeout) go_on_cmd1: ldi ZL, LOW(MMC_SEND_OP_COND*2) ; CMD1 -> Z Pointer ldi ZH,HIGH(MMC_SEND_OP_COND*2) ; CMD1 -> Z Pointer ; Kommando CMD1 senden (max 10 Mal dann Timeout) ldi SDCounter2,0
-
Datei
sd.asm
breq error_cmd0 push SDCounter2 rjmp wait_cmd0 ; Ende: Kommando CMD0 senden (max 20 Mal dann Timeout) go_on_cmd1: ldi ZL, LOW(MMC_SEND_OP_COND*2) ; CMD1 -> Z Pointer ldi ZH,HIGH(MMC_SEND_OP_COND*2) ; CMD1 -> Z Pointer ; Kommando CMD1 senden (max 10 Mal dann Timeout) ldi SDCounter2,0
in „SD-Karten Ansteuerung über SPI liefert keine Antwort“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
servo12.asm
temp,low(2) out _tccr0,temp ; tccr0b = 2; //Prescaler /8 mov temp,servo lsr temp ; /2; // -> 0 .. 127 Bereich -> ca. 1ms ldi temp2, low(127) add temp,temp2 ; // 127 .. 254 out _tcnt0,temp ; tcnt0 = servo/2 + 127; sbi _portb,4 ; //servopuls high x6: ; } cpi tc,low(2) ; if(tc == 2){ //third 16ms low part
in „einfachste Servoansteurung mit alten ATTiny12“ · Projekte & Code ·
-
PDF
VishayPrecRes.pdf
Material Category Policy”: www.vishay.com/doc?99902 DIMENSIONS in millimeters (inches) A D D C B E E A B MAX. TOL. MAX. TOL. CASE SIZE + 0.152 (+ 0.006) + 0.127 (+ 0.005) C D/E MIN. TOL. MIN. TOL. - 0.152 (- 0.006) - 0.127 (- 0.005) NOMINAL NOMINAL NOMINAL TOLERANCE 0302 0.75 (0.029) 0.60 (0.024) 0.15 (0.006
in „Auswahl Widerstände für Temp-Messung mit OP“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
ADCversuch1.c
atomic.h> #include "ADC_Division_Results.h" #define numberOfMags 6 #define freqConversionConst 8 // Max Frequency divided by Max resolution of 256(8bit) => 2048 / 256 = 8 #define timerFreq 500 // Timer Frequency at 500 Hz #define atomic(prozess) ATOMIC_BLOCK(ATOMIC_FORCEON){prozess} // set actualizing
in „alternative für for-schleife zeitmangel“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pmx_specs.txt
already 0 for channels 0-120) b) Send Address - 137 (128 = channel 1) c) Send Level - 64 (range is 0-127) 2. Put channel 150 to 100% a) Send Page - 249, 1 (only necessary if the Page Number is not already 1 for channels 121-240) b) Send Address - 157 (128 = channel 121) c) Send Level - 127 ( 7 bit resolution) or - 127, 64 ( 8 bit resolution) or - 127,127 (14 bit resolution) PRODUCT RESOLUTION: 7 BIT - Pulsar BBC Lighting Control Desk program, Intelligent Interface, Clay Paky Golden Scan controller and Golden Scan
in „Probleme bei DMX512-Signalerzeugung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
redlab.pdf
CompactFlash Allgemeine Daten TC TC CF WLS TC TC AI TEMP TEMP CF WLS TEMP TEMP AI Abmessungen (mm) Ca. 127 (L) x 88,9 (B) x 35,56 (H) Versorgung Vom PC über USB, max. 100 mA; Modelle CF: Zusätzlich Puffer-Batterie. Modelle CF, WLS: Externes Netzteil. Interface USB 2.0 Full-Speed, kompatible zu USB 1.1, 2.0
in „Schaltung für PT1000“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
wird im Interrupt gesetzt while(pwm_sync==0); // Zeiger tauschen cli(); tausche_zeiger(); pwm_cnt_max = k; sei(); } void countpwm(void) { // ----Neue Funktion n++; // n = Anzahl der PWM Durchläufe if (n >= 20) { n = 0; flag = 1; // flag = 1 --> neue Werte setzen } } // Timer 1 Output COMPARE A Interrupt
in „Soft-PWM Version 3: Probleme beim Anpassen des Programms“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
eltako.pdf
Schalthäufigkeit max. 10 /h 10 /h 10 /h Schließverzug 10-20ms 10-20ms 10-20ms Öffnungsverzug 5-15ms 5-15ms 5-15ms Schaltstellungsanzeige ja ja ja Handbetätigung ja ja ja 2 2 2 Maximaler Querschnitt eines Leiters 6mm 4mm
in „Relai für 600 Watt Vorschaltgerät“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DS3502-3122456.pdf
I C AC ELECTRICAL CHARACTERISTICS (VCC = +2.5V to +5.5V,AT = -40°C to +100°C, timing referencedIL(MAX)and VIH(MIN) See Figure 2.) PARAMETER SYMBOL CONDITIONS MIN TYP MAX UNITS SCL Clock Frequency fSCL (Note 10) 0 400 kHz Bus Free Time Between STOP t 1.3 μs and START Conditions BUF Hold Time (Repeated
in „Anschluss des Potentiometers an den Microcontroller“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LCD_Controller_320x240.pdf
Mega32/324/644) (reduzierter Zeichensatz 0-200) • 24x40 Font (Nur Mega644) Ein Benutzerzeichensatz (max. 240 Zeichen) (nur mit einem 256kx4 DRAM) • maximale Größe je Zeichen 128 Byte • Größe einstellbar • X -> 4/8/12/16/20/24/(28/32/36/40) • Y -> 1-42 Touchpanel Unterstützung • Für ein four-wire Touchpanel
in „Grafikfähiger LCD Controller für 320x240 LCD mit D-RAM“ · Projekte & Code ·
-
PDF
LANF7236.pdf
8.30 0.254 / 0.327 0.010 D D = 3.2 0.3 / 0.126 0.012 H H E = 2.54 / 0.100 (TYP) E F D F G F = 0.46 0.127 / 0.018 0.005 G = 1.09 0.127 / 0.043 0.005 7.62 UNIT : mm / inch H = 7.62 / 0.300 (TYP) A = 25.40 0.254 / 1.000 0.010 I = 0.25 0.127 / 0.010 0.005 B = 10.40 0.254 / 0.409 0.010 J = 7.62 0.254 / 0.300
in „winziger Webserver mit enc28j60+mega32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
503643-da-01-en-REEDSCHALTER_59166_1_T_00_A_10W_1S.pdf
ELECTRICAL RATINGS CONTACT FORM A .095 [2.40] CONTACT RATI.000 to .005 WATTS 10 59166-1-X-0XXXX [0.000 to 0.127] VOLTAGE SWITCHING VDC-MAX 200 NOTE: PADS NOT TO EXTEND .095 [2.40] BELOW THE SENSOR BODY PLANE. VDC-MIN 250 ARC - QUENCH VDC-MIN 200 0.630 [16.00] MAX Ø.0185 [0.47] CUCLLEAD SWITCHING AMPS-MAX 0.5
in „Reedkontakt Conrad“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
01051.pdf
signed(7 downto 0) ); end; Architecture ark_modulering of modulering is signal carrier: integer range -127 to 128; signal data: integer range -127 to 128; signal summa: integer range -127 to 128; signal max_amplitud_data: integer range -127 to 128; signal max_amplitud_carrier: integer range -127 to 128; signal min_amplitud_carrier: integer range -127 to 128; begin process(reset,ModIndex,P_Ut) begin if reset = '1' then max_amplitud_data<=0; max_amplitud_carrier<=0; min_amplitud_carrier<=0; else max_amplitud_data<=ModIndex; max_amplitud_carrier<=(
-
Datei
defaults.ini
This enables automated log rotate(switch of following options), default is true log_rotate = true # Max line number of single file, default is 1000000 max_lines = 1000000 # Max size shift of single file, default is 28 means 1 << 28, 256MB max_lines_shift = 28 # Segment log daily, default is true daily_rotate = true # Expired days of log file(delete after max days), default is 7 max_days = 7 [log.syslog] level = # Syslog network type and address. This can be udp, tcp, or unix. If left blank, the default unix endpoints will be used. network = address = #
in „Hargassner / Rennergy Touchtronic Netzwerkanbindung/Visualisierung“ · Haus & Smart Home ·
-
Datei
V9.txt
DCC-Laborbooster Unterstützt momentan: -nur 128 Fahrstufen (127, also eigentlich 126) -Funktionen FL, F1, F2, F3 und F4 -nur 127 Weichenadressen Menüstruktur: Durch Drehen am Knopf blättert man durch's Haupmenü. Ein Druck auf den Knopf bringt einen in die Untermenüs
-
Datei
Serial_Plot.txt
************ Voltage Range 9 ******************** Calibration run 1 Channel 0: ADC average value = 127 Diff = -1 Channel 1: ADC average value = 131 Diff = 3 Channel 2: ADC average value = 121 Diff = -7 Channel 3: ADC average value = 127 Diff = -1 Calibration run 2 Channel 0: ADC average value = 127 Diff
in „Wittig(welec) DSO W20xxA Open Source Firmware (Teil5)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Configuration_adv.h
(Z2) #define Z2_MICROSTEPS 128 #define Z2_OVERCURRENT 2000 #define Z2_STALLCURRENT 1500 #define Z2_MAX_VOLTAGE 127 #define Z2_CHAIN_POS -1 #define Z2_SLEW_RATE 1 #endif #if AXIS_IS_L64XX(Z3) #define Z3_MICROSTEPS 128 #define Z3_OVERCURRENT 2000 #define Z3_STALLCURRENT 1500 #define Z3_MAX_VOLTAGE 127
in „Ender3 Z-Achse fährt mit Marlin nur nach oben“ · Mechanik, Gehäuse, Werkzeug ·
-
Datei
main.c
wird im Interrupt gesetzt while(pwm_sync==0); // Zeiger tauschen cli(); tausche_zeiger(); pwm_cnt_max = k; sei(); } // Timer 1 Output COMPARE A Interrupt ISR(TIMER1_COMPA_vect) { static uint8_t pwm_cnt; // ändern auf uint16_t für mehr als 8 Bit Auflösung uint16_t tmp; // ändern uint16_t oder uint32_
in „16 Kanal Software-PWM, Bitte um Hilfe“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
HM17CM4096.pdf
660 SEGC109 -6188 1396 711 SEGC126 -8483 1396 762 COM126 -9831 -45 661 SEGA110 -6233 1396 712 SEGA127 -8528 1396 763 COM127 -9831 -90 662 SEGB110 -6278 1396 713 SEGB127 -8573 1396 764 COM128 -9831 -135 663 SEGC110 -6323 1396 714 SEGC127 -8618 1396 765 COM129 -9831 -180 - 8 - HM17CM4096 PAD coordinates
in „LCD Graphik Display mit µController ansteuern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
runangle.vhd
1; CONSTANT clkTosqrt : integer range 0 to 127 := 1; CONSTANT clkTodiv : integer range 0 to 127 := 2; CONSTANT clkFPtoInt : integer range 0 to 127 := 1; CONSTANT clkToAtan : integer range 0 to 127 := 25; CONSTANT clkToAcos : integer range 0 to 127 := 25; CONSTANT clkToCos : integer range 0 to 127 := 25; CONSTANT clkAtan : integer range 0 to 127 := 30; CONSTANT clkAtan32 : integer range 0 to 127 := 11; CONSTANT clkdiv32 : integer range 0 to 127 := 32; CONSTANT clkTosin : integer range 0 to 127
-
PDF
SEPS525-Revision_0.5.pdf
SWAP = 1 Input R G B R G B Output R G B B G R SM : Scan mode. RD : Row scan shift direction. SM RD G[127:0] 0 0 0 1 2 125 126 127 … 0 1 127 126 125 … 2 1 0 1 0 0 2 4 … 126 1 3 … 125 127 1 1 127 125 123 … 1 126 124 … 2 0 CD : Column data shift direction. When CD= 0, D0 to D159 shift When CD= 1, D159 to
in „[Sammelbestellung] 1,45" OLED mit 160x128 Pixel 24Bit Farbe“ · Markt ·
-
PDF
SEPS525-Revision_0.5.pdf
SWAP = 1 Input R G B R G B Output R G B B G R SM : Scan mode. RD : Row scan shift direction. SM RD G[127:0] 0 0 0 1 2 125 126 127 … 0 1 127 126 125 … 2 1 0 1 0 0 2 4 … 126 1 3 … 125 127 1 1 127 125 123 … 1 126 124 … 2 0 CD : Column data shift direction. When CD= 0, D0 to D159 shift When CD= 1, D159 to
in „[Sammelbestellung] 1,45" OLED mit 160x128 Pixel 24Bit Farbe bis 25.06.“ · Markt ·
-
Datei
Main.c
Crystalfontz const signed char SIN[64]= {0, 12, 24, 37, 48, 60, 71, 81, 90, 98, 106, 112, 118, 122, 125, 127, 127, 127, 125, 122, 118, 112, 106, 98, 90, 81, 71, 60, 48, 37, 24, 12, 0,-12,-24,-37,-48,-60,-71,-81,-90,-98,-106,-112,-118,-122,-125,-127, -127,-127,-125,-122,-118,-112,-106,-98,-90,-81,-71,-60,-48
in „Probleme mit Array im Flash“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SweepGen.vhd
CLK200 : std_logic := '0'; signal Locked_i : std_logic := '0'; signal CalibrationEn : std_logic_vector(127 downto 0) := (others=>'0'); signal CalibrationBusy : std_logic_vector(127 downto 0) := (others=>'0'); signal DelayOBUFIn : std_logic_vector(127 downto 0) := (others=>'0'); signal DelayOBUFOut : std_logic_vector(127 downto 0) := (others=>'0'); signal DelayIBUFOut : std_logic_vector(127 downto 0) := (others=>'0'); signal DelayOut : std_logic_vector(127 downto 0) := (others=>'0'); signal Inc : std_logic_vector(127
-
PDF
data.pdf
Data Dimensions (mm) Type A B C E F OAR-1 11.43 +1.020/-0.508 5.08 ±2.54 3.18 ±0.762 1.65 +0.254/-0.127 1.02 ±0.051 OAR-3 15.24 +1.020/-0.50 25.4 max. 3.18 ±0.762 1.65 +0.254/0.127 1.02 ±0.051 OAR-5 20.32 +1.020/-0.50 25.4 max. 3.18 ±0.762 1.65 ±0.254/-0.127 1.02 ±0.051 be eliminatedes stand-off may B
in „0,025Ohm Shunt“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
0900766b8096571f.pdf
SCHUTZART IP 40 / 41 IP40:XS,IP41:M,LundXL. MitDichtung(Zubehör)bisIP65:LundXLohne Batteriefach. L/XL MAX. PLATINENMASSE B SMART- L xB/B2inmm H CASE Unterteil Oberteil XS 46x 29/18 – M 58x 38/30 63 x40/31 L L 88x 50/42 117 x51/37 B2 XL 127x 60/50 78 x60/56+ 50 x55/47 (Dom-undBatterieaussparungunberücksichtigt
in „Suche günstige Quelle für Handgehäuse“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
runangle.vhd
1; CONSTANT clkTosqrt : integer range 0 to 127 := 1; CONSTANT clkTodiv : integer range 0 to 127 := 2; CONSTANT clkFPtoInt : integer range 0 to 127 := 1; CONSTANT clkToAtan : integer range 0 to 127 := 25; CONSTANT clkToAcos : integer range 0 to 127 := 25; CONSTANT clkToCos : integer range 0 to 127 := 25; CONSTANT clkAtan : integer range 0 to 127 := 30; CONSTANT clkAtan32 : integer range 0 to 127 := 11; CONSTANT clkdiv32 : integer range 0 to 127 := 32; CONSTANT clkTosin : integer range 0 to 127
-
PDF
CPC1981Y.pdf
0.015) 3.302±0.051 PCB Hole Pattern (0.130±0.002) 1.150 DIA. x4 1.75 (0.045 DIA. x4) (0.069) 10.160±0.127 (0.400±0.005) 7º TYP 4 Places 5.080 (0.200) 1.016±0.127 Pin 1 Pin 1 (0.040±0.005) (0.400) 1.778 (0.070) 4.572±0.127 (0.180±0.005) 2.540 0.762±0.076 0.381±0.013 (0.100) (0.030±0.003) 10.160±0.127 1.651±0.102 (0.015±0.0005) (0.400±0.005) (0.065±0.004) 2.540±0.127 5.080±0.127 1.778 (0.100±0.005) (0.200±0.005) (0.070) 7º TYP 4 Places Note: Pin-to-pin tolerances are non-cumulative. Dimensions mm (inches) For additional information please visit our website at: https
in „Welches SSR für Zündunterbrecher bzw. Alternativen zum SSR?“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
code.c
/* servoset_generell angeben */ /* als postitionsangabe servo_rel[servonummer].pos 0-255 angeben (127 Mitte)*/ /* max/minimalausschlag des servos in servoset_generel angeben */ /* eventuelle korrekturen bitte nach initialisierung in servorel[].max / min vornehmen */ /* Port ausgangsbelegung in servo_gen
in „Probleme mit Impuls (Seroansteuerung)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DCM230_Stromzaehler.pdf
(default), 200mS Pulse output indicate Total kWh/ import kWh/ export kWh Display LCD with backlit Max. Reading 999999.9kWh Weight 220g Standard GB/T 33708-2017 Accuracy class 1 (max.1%measurementdeviation) Unit Characteristics The Unit can measure and display: ⚫ voltage ⚫ Currents ⚫ Power ⚫ Active energy
in „DC Stromzähler mit Mess-Shunt zählt nicht“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
mmh-config.ini
stepper motor vref to lower value while heating\nM6 T0; wait for bed and extruder to heat up\nG130 X127 Y127 A127 B127; set stepper motor vref to defaults\nM108 T0 R3; set extruder speed\nG92 E0; set E to 0\nG90; use absolute coordinates\nM320; acceleration enabled for all commands that follow\nG1 Z[first_layer_height
-
PDF
lcdcon_320240.pdf
320x240 LCD Controller - LCD Controller für ein 320x240 4bit LCD (oder auch andere Auflösungen bis max. 1024x252) - Schnittstelle: UART - 8x8 oder 8x12 Zeichensatz (256 Zeichen) - Grafik möglich (Pixel, Bilder, Linien, Rechtecke, Kreise) - 2, 4, 8 Graustufen (in der Software einstellbar) - 1024x240 (
in „Grafikfähiger LCD Controller für 320x240 LCD mit 4 Graustufen“ · Projekte & Code ·
-
PDF
W25Q64FV.PDF
Upper 7/8 0 1 1 0 1 32 thru 127 200000h – 7FFFFFh 5MB Upper 3/4 0 1 1 1 0 64 thru 127 400000h – 7FFFFFh 4MB Upper 1/2 X X 1 1 1 NONE NONE NONE NONE 1 0 0 0 1 0 thru 127 000000h – 7FEFFFh 8,188KB L – 2047/2048 1 0 0 1 0 0 thru 127
-
PDF
OAR.PDF
0.040/-0.020 0.27 Typ 0.125 ±0.030 0.065 +0.010/-0.005 0.040 ±0.002 (11.43 +1.020/-0.508) 0.32 (8.12) max (3.18 ±0.762) (1.65 +0.254/-0.127) (1.02 ±0.051) 0.600 +0.040/-0.020 0.65 Typ 0.125 ±0.030 0.065 +0.010/-0.005 0.040 ±0.002 OAR-3 (15.24 +1.020/0.508) 0.92 (23.4) max (3.18 ±0.762) (1.65 +0.254/-0.127
in „Shunt extrem teuer oder Preis gerechtfertigt?“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
LDS517_Displaycontroller.pdf
: simultaneous scan mode.(half piriod) D[1:0] DispDirection Case of 128 Line Scan 0 R0,R1,R2…R126,R127 0 2 R127,R126,R125…R1,R0 0 R0,R2…R126,R1,R3,…R127 1 2 R127,R1253…R1,R126,R124…R0 R0,R2…R126 0 R1,R3…R127 2 R127,R125…R1 2 R126,R124…R0 In Mode 3, maximun Row number is 64 line at Display Size setting
in „Verkaufe OLED Displays FullColor 128*128 bzw. 96*64“ · Markt ·
-
Datei
Aggregat_v2.c
volatile uint16_t stat_volt1=0, stat_volt2=0, stat_volt3=0, info_hours=0; volatile int16_t stat_temp1=-127, stat_temp2=-127, stat_temp3=-127; volatile uint32_t stat_throt=0, lastwarn_temp=0, lastwarn_etc=0, i=0, lastchange_throt=0; volatile float stat_curr1=0, stat_curr2=0, stat_curr3=0, stat_prms1=0, stat_prms2
in „AVR Frequenzmessung, DS18S20“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
glcd_ui_cfg.h
45, 0, TXT_SYN_CHR_R) GUI_CMD_TEXT ( LHB, 55, 0, TXT_SYN_CHR_D) GUI_CMD_HSLIDER ( LCB, 15, LCL, 0, 127, PVS+ 97) GUI_CMD_HSLIDER ( LCB, 25, LCL, 0, 127, PVS+ 98) GUI_CMD_HSLIDER ( LCB, 35, LCL, 0, 127, PVS+ 99) GUI_CMD_HSLIDER ( LCB, 45, LCL, 0, 127, PVS+100) GUI_CMD_HSLIDER ( LCB, 55, LCL, 0, 127, PVS
in „Konzeptphase für Hobbyprojekt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
servotest.c
/* servoset_generell angeben */ /* als postitionsangabe servo_rel[servonummer].pos 0-255 angeben (127 Mitte)*/ /* max/minimalausschlag des servos in servoset_generel angeben */ /* eventuelle korrekturen bitte nach initialisierung in servorel[].max / min vornehmen */ /* Port ausgangsbelegung in servo_gen
in „Timer/Interrupt-Problem bei Atmega32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
computer_math_lec9.pdf
Standard • Single Word format • 32 bits, one word • 1 sign bit • 8 bits exponent, with the bias value of 127 • 23 bits fraction bits (f) for the significant (24 with the hidden bit) −23 • Significant range = 1,2 − 2 • Exponent values for normal values: 1,254 ⇒ [−126,127] • Exponent + bias = 0 and 255 are special
in „Profitiert double von der 32bit FPU?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DS18S20.c
containing error information: */ /* 0: No error */ /* 1..126: No of _re_trys until CRC was correct */ /* 127: More than 126 retrys had been necessary */ /* 255: CRC error occured often than coMaxDataReadTrials */ /* 254: No response often than coMaxResetTrials */ /* 253: Short circuit of temperature sensor
in „DS18S20 mit Infineon Mikrocontroller“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SSD1307.pdf
SEG & left / right COL0 COL1 COL1 . . . . . COL63 COL63 COL64 COL64 COL65 . . . . COL126 . COL127 COL127 127…64 38…0 0…63 127…64 0…63 M 38…0 EG M G E M E SE O E SE O E SSSD13C7Z S SSSD13C7Z S (3) Sequential SEG & SEG remap (4) Sequential SEG & SEG remap & left / right Solomon Systech Oct 2008 P 30/55 Rev 1.2 SSD1307 COL127 COL127 . COL126 COL126 . . . . COL125 . . . . . . . . . . . . . . . . COL3 . . . COL2 COL2 COL1 COL0 COL1 COL0 127…64 38…0 0…63 127…64 38…0 0…63 GG COM G GG COM G SSSSD13C7Z S EESSD1307Z E SS C S (5
in „STM32 F103 - I2C Probleme“ · Mikrocontroller und Digitale Elektronik ·