Update: Die Einzeladern sind alle vergeben, ebenso die L297/L298 und die beiden Schaltnetzteile Meanwell PS-05-5. Neu dazu: 50 Stück Sicherungshalter Schurter OGD-Serie, 0031.8231, für Feinsicherung 5x20 oder US 6,3x32mm je 0,50€ Zu einigen Teilen gibt es
Michael schrieb im Beitrag #7390199: > Ich nutze einen DC Motor Driver MX1508 Den simplen urzeitigen L298-Verschnitt hier? - https://www.pololu.com/product/1381 > und in Tinkercad den komplizierteren Pololu Motor controller. Den da? - https://www.roboter-bausatz.de/p/mx1508-dc-motor-treiber-modul-ln298n
alten Maschine Anno 1995-6. Wiegt 40kg. Allegro A3917 Motor Treiber sind da eingebaut. Vorher waren L298 Treiber drin, aber die Motoren zischten im Ruhestand. Die 3917 machen das nicht. Spindle geht bis 60kRPM und ist ein 500W BLDC Typ. Spindellager sind Keramik. Metallkugellager fingen bei bestimmten
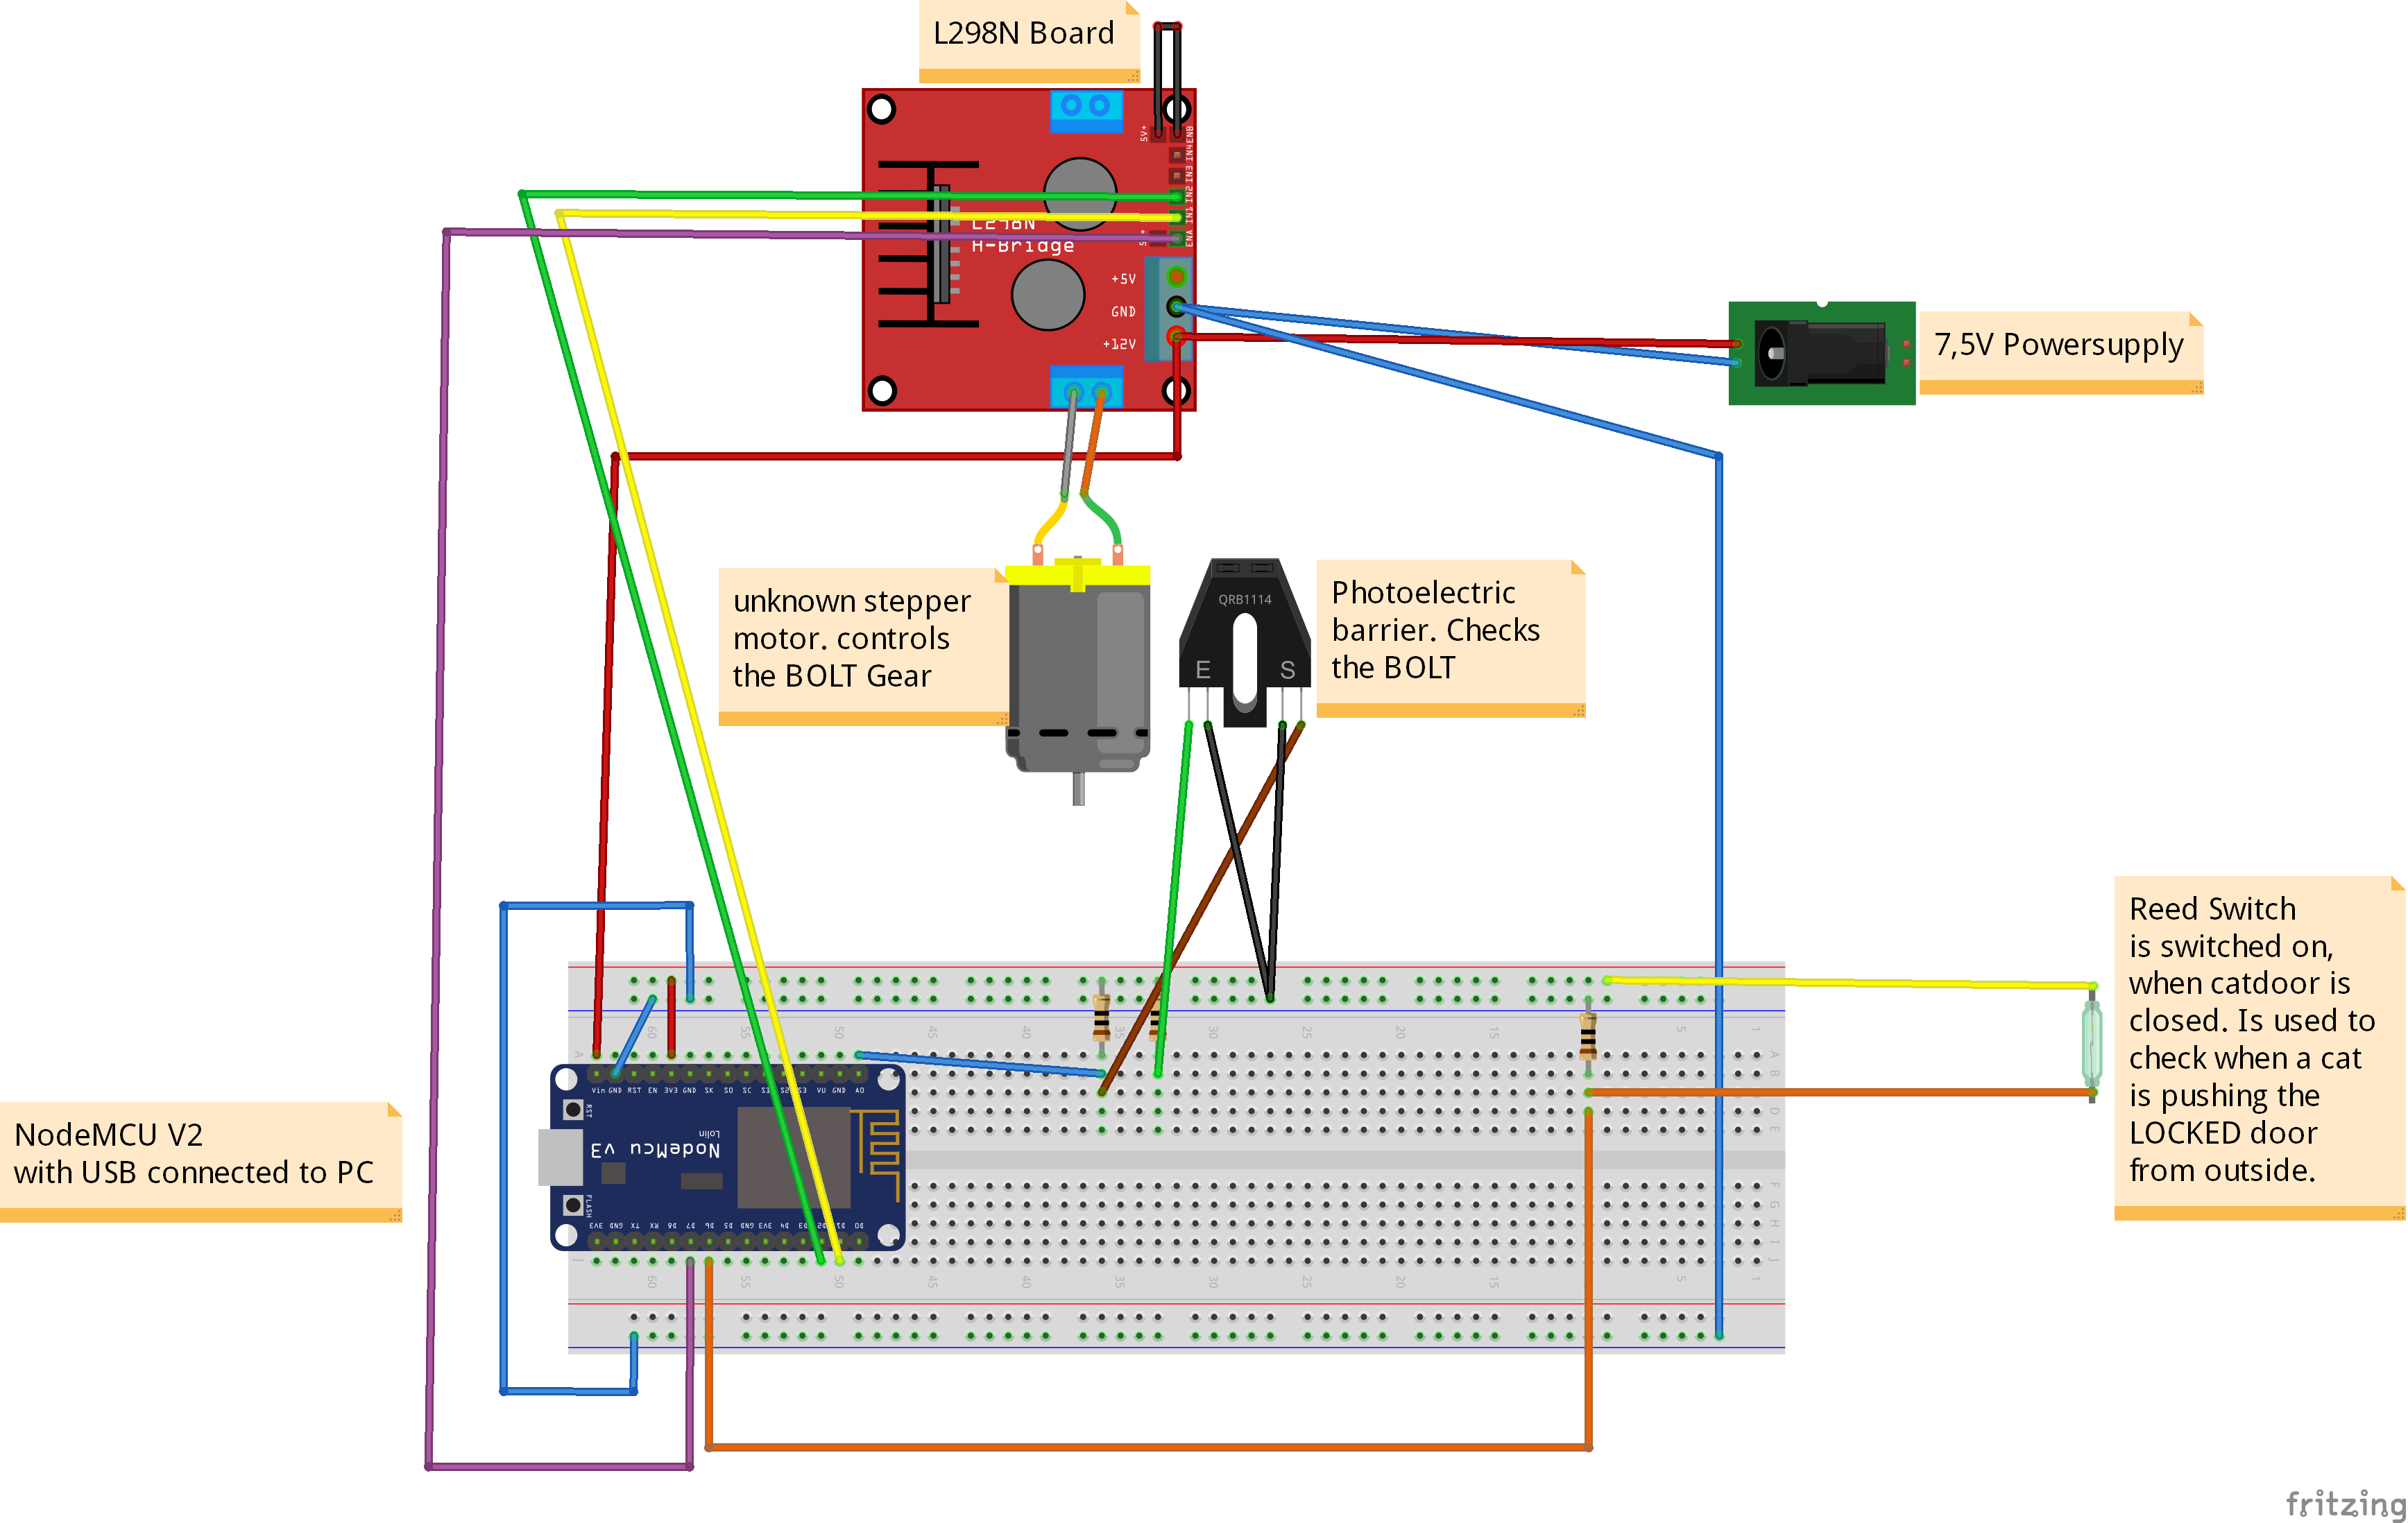
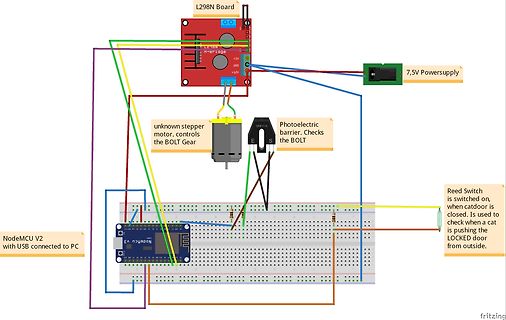
L298N Board, +5V, GND, +12V, 7,5V Powersupply, unknown stepper motor. controls the BOLT Gear, Photoelectric barrier. Checks the BOLT, E, S, Reed Switch is switched on, when catdoor is closed. Is used to
, Wechselschalter aus Monitor Umschaltbox, SMD-Ics und Kleinzeugs, 3-Phasen Brückengleichrichter, L298 auf kleiner Platine + einzelnen L297 07.09.2013 Phillip Kopprasch - (pkopprasch) 09.09.2013 fabs Drehpotis, eine LED-Matix, 9x 7-Segmentanzeigen, Dioden, Kondensatoren, Spannungsregler, 2x Schalter,
(snooz3r) 21.09.2013 snooz3r Kleinteile(Kondensatoren, Dioden, paar NAND Chips), den MP3 Player, L298, POM Platte, 2 Displays, einer der Kühlkörper, eine Streifenrasterplatine. Entsorgt: Die Leiterplatten von den fetten Kühlkörpern, die fetten 400V Kondensatoren, Kabel in der Tüte. 0,24 Starrkupfer
. Ja und 3 10pol-Kabel zwischen Steuer- und Treiberplatine sind mir zu viel. Ich weiß, dass L297/L298 das ganze mit weniger Pins erledigen - nur hätte ich dann eine Software-Aufgabe und ich möchte mich eben mit Hardware beschäftigen, bzw. das eben lernen. Deshalb wollte ich auch einen Transistor
Sinussignale vom Adc –Ausgang meines uC? Oder nur logisch 1 oder 0 je nachdem ob ein Ausgang des L298N auf Masse oder Betriebsspannung liegen soll? 3.) RC Glied welches die Frequenz der PWM für Stromregelung festlegt. Laut Datenblatt soll R mind. 700 ohm sein. Welche Vor und Nachteile haben die Wahl
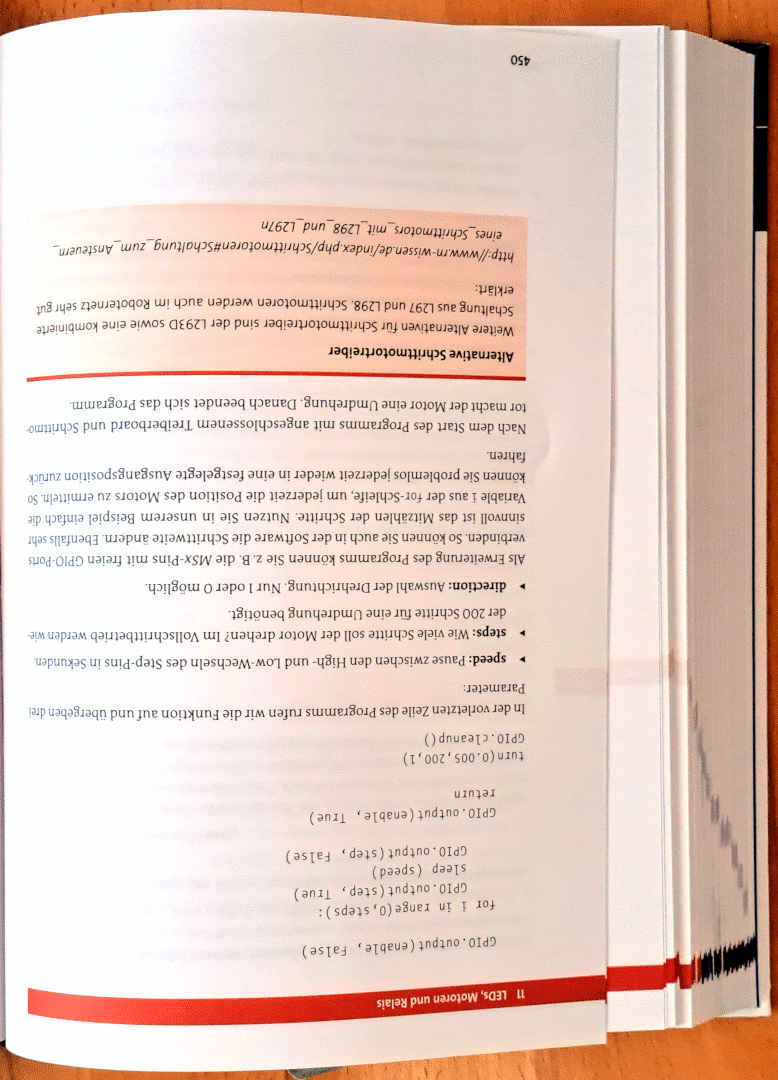
Alternativen für Schrittmotortreiber sind der L293D sowie eine kombinierte
Schaltung aus L297 und L298. Danach beendet sich das Programm.
Nach dem Start des Programms mit angeschlossenem Treiberboard und Schrittmo-
tor kann Sie jederzeit wieder in eine festgelegte Ausgangsposition zurück
fahren.
Variable
In V+ +In Out PD0 PC4 SenseB Q3 V- Sense PD1 PC3 SenseA Q4 T o _ S c h rittm o to r INA106 PD2 PC2 L298N PD3 PC1 PD4 PC0 VCC VCC GND GND AREF IC2 PB6 AVCC R/C VCC IC3 OSC REF.2 CLK Vcc PB7 PB5 SYNC REF.1 PD5 PB4 PWEN VSENSE2 Din IN1 OUT1 Vout PD6 PB3 IN2 OUT2 IN3 OUT3 LOAD REF PD7 PB2 IN4 OUT4 T o _ L
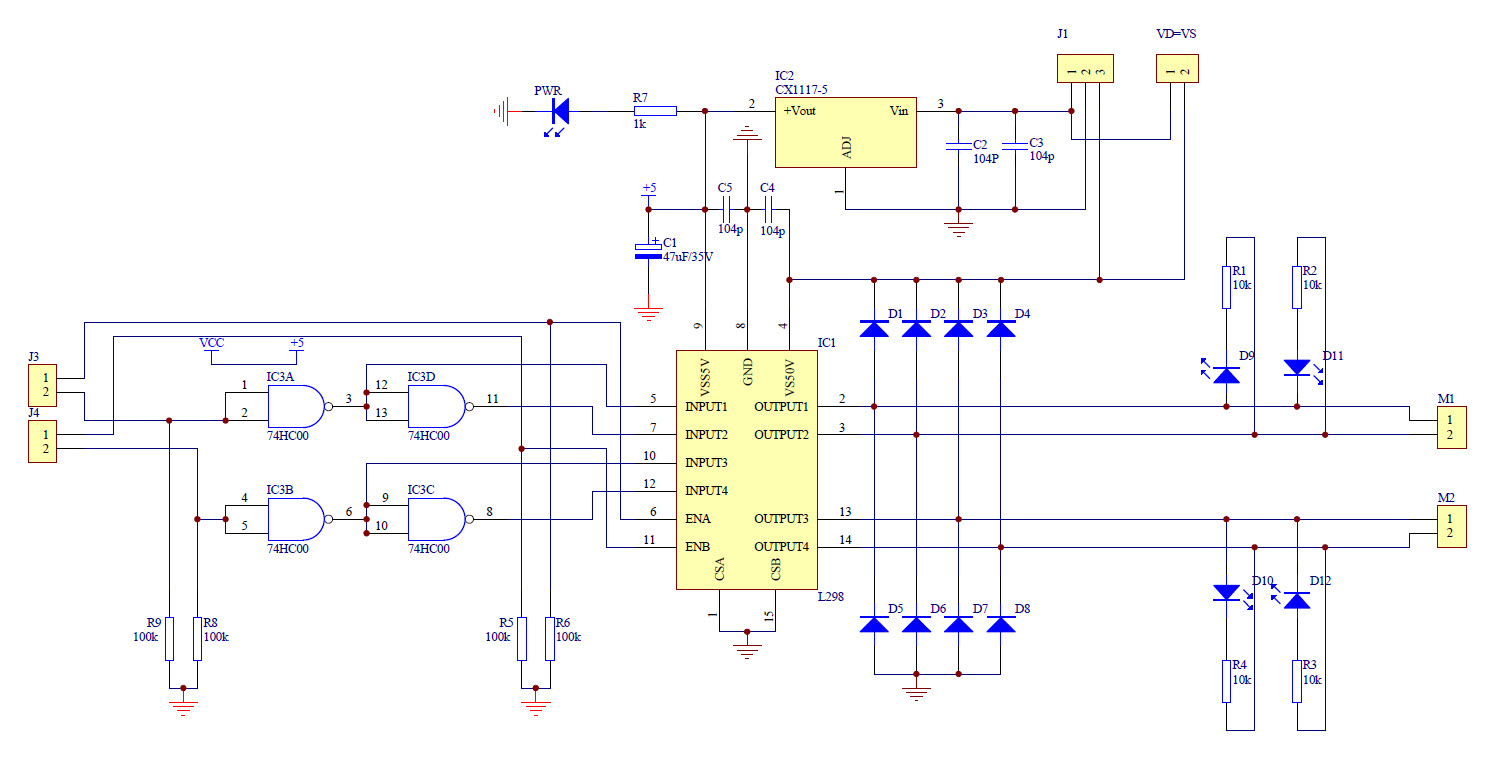
Ich habe mal so ein Ding gebaut: 8 x AA NiMH als Spannungsquelle Ein L298, dahinter 2 1:10 Audiotrafos von Reichelt, je ein 10K Poti pro Ausgang als Spannungsteiler um die Ausgangsspannung zu regeln, antiparallele LEDs zur Anzeige. Ein ATMEGA48 zur Ansteuerung. Pulse
There is no system level requirement to maintain the accuracy for inputs less than 24. L6506 & L6203/L298 Microstepping drives can be implemented using the L6506 controller and bridge IC's like the L6201, L6202, L6203 and L298. The main difference between the standard half step application and a microstepping
gemacht: https://github.com/j6t/cpptk/blob/0809f20ba028a87c58587c4024c5c8a910d2adcf/base/cpptkbase.h#L298-L310 aber nicht verwirren lassen: im dortigen Beispiel ist die get-Funktion nicht std::get, sondern eine Member-Template der Klasse Params.
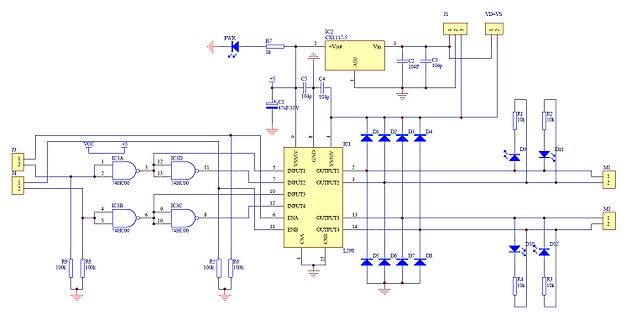
12 INPUT3 OUT3 14 ENABLE 14 INPUT4 OUT4 9 9 9 9 SENS1 8 V V V V 4 13 GND D B D B D B D B 6 A SENS2 L298 7 B 11 9 D CNTL 5 INH1 SYNC 1 8 INH2 HOME 3 GNDGNDGNDGND 2 GND 2 , 1 , R 0 R 0 L297 GND GND GND GND Aufzugssteuerung 1)
OUT2 3 GND 10 INPUT3 OUT3 13 12 INPUT4 OUT4 14 14 9 9 9 9 8 GND 5 Y 6 Y7 Y 8 Y 13 D B D B D B D B L298 11 1 3 2 , 1 , GNDGNDGNDGND R 0 R 0 GND GND GND 1)
OUT3 13 P +C4 PB5(SCK) 19 12 INPUT4 OUT4 14 7 7 7 7 2u2/16V IC1 8 GND 2 2 2 2 5 Y 6 Y 7 Y 8 Y GND R2 L298 D B D B D B D B $ P GND 10k R-MOTOR o Motor Rechts 2 4 6 8 1 c M n o C 2 1 1 3 5 7 9 P P J I GND GND 16.12.09 09:03 f=0.90 /home/lucabert/eagle/Motorensteuerung/motorensteuerung.sch (Sheet: 1/1)
. Dort seht ihr alles detailliert. Hab mich geirrt, es ist KEIN atmega32 sondern Atmega16L. Der L298 IC ist die Motorsteuerung. Für die PWM benutzen wir PD4 und PD5 vom uC und für die Motorsteuerung PB0,PB1,PB3 und PC2.
18 10 INPUT3 OUT3 13 $ +C4 PB5(SCK) 19 12 INPUT4 OUT4 14 P 2u2/16V IC1 8 2 2 2 2 GND V V V V GND L298 D B D B D B D B 1 R2 P GND r 10k R-MOTOR 0 c Motor Rechts 2 4 6 8 1 n M n C 2 1 1 3 5 7 9 P P J I GND GND 16.12.09 13:22 f=0.90 /home/lucabert/eagle/Motorensteuerung/motorensteuerung.sch (Sheet: 1/1
18 10 INPUT3 OUT3 13 $ +C4 PB5(SCK) 19 12 INPUT4 OUT4 14 P 2u2/16V IC1 8 2 2 2 2 GND V V V V GND L298 D B D B D B D B 1 R2 P GND 9 0 1 0 o 10k R 1 R 1 R-MOTOR 0 c Motor Rechts 2 4 6 8 1 n M n C 2 1 1 3 5 7 9 P P J I GND 16.12.09 14:01 f=0.90 /home/lucabert/eagle/Motorensteuerung/motorensteuerung.sch
18 10 INPUT3 OUT3 13 $ +C4 PB5(SCK) 19 12 INPUT4 OUT4 14 P 100n/16V IC1 8 2 2 2 2 GND V V V V GND L298 D B D B D B D B 1 R2 P GND 9 0 1 0 o 10k R 1 R 1 R-MOTOR 0 c Motor Rechts 2 4 6 8 1 n M n C 2 1 1 3 5 7 9 P P J I GND 16.12.09 22:41 f=0.90 /home/lucabert/eagle/Motorensteuerung/motorensteuerung.sch
GND PB4(MISO) 18 10 INPUT3 OUT3 13 $ PB5(SCK) 19 12 INPUT4 OUT4 14 P IC1 8 2 2 2 2 GND V V V V GND L298 D B D B D B D B 1 R2 P 9 0 1 0 o 10k R 1 R 1 R-MOTOR 0 c Motor Rechts 2 4 6 8 1 n M n C 2 1 1 3 5 7 9 P P J I GND 17.12.09 08:33 f=0.90 /home/lucabert/eagle/Motorensteuerung/motorensteuerung.sch (Sheet
GND PB4(MISO) 18 10 INPUT3 OUT3 13 $ PB5(SCK) 19 12 INPUT4 OUT4 14 P IC1 8 2 2 2 2 GND V V V V GND L298 D B D B D B D B 1 R2 P 9 0 1 0 o 10k R 1 R 1 R-MOTOR 0 c Motor Rechts 2 4 6 8 1 n M n C 2 1 1 3 5 7 9 P P J I GND 16.12.09 22:57 f=0.90 /home/lucabert/eagle/Motorensteuerung/motorensteuerung.sch (Sheet
GND PB4(MISO) 18 10 INPUT3 OUT3 13 $ PB5(SCK) 19 12 INPUT4 OUT4 14 P IC1 8 2 2 2 2 GND V V V V GND L298 D B D B D B D B 1 R2 P 9 0 1 0 o 10k R 1 R 1 R-MOTOR 0 c Motor Rechts 2 4 6 8 1 n M n C 2 1 1 3 5 7 9 P P J I GND 16.12.09 23:14 f=0.90 /home/lucabert/eagle/Motorensteuerung/motorensteuerung.sch (Sheet
3,3V betrieben. ; ;Ein Wii Nunchuk (I2C mit 100kHz ) wird dazu benutzt mittels des Motrotreibers ;L298N, 5 Gleichstrommotoren und deren Bremsen, sowie ein Ventil zu steuern. ;Eine Programmlaufanzeige-LED ( PLA ) signalisiert durch blinken den Programm- ;lauf. ; ;Eine Debugroutine sendet pro Tasterbetaetigung
hätte ich aber noch zu Motortreibern. Welchen würdet ihr mir da empfehlen? Die "normalen" L293D und L298N halten wohl nicht genug aus. Das Problem ist, dass ich nicht den genauen Anlaufstrom kenne und auch nicht messen kann. Ich gehe aber von min. 30A und max. 80A (siehe weiter oben) aus. Dafür hätte
Alle anderen zu sehenden Werte sind die aufaddierten X-Achsenwerte. Zur Zeit fliegt mir immer der L298N um die Ohren, deshalb erstmal Programmierpause ;-) https://www.mikrocontroller.net/topic/429762#5768174 Bernd_Stein
Solid-State-Relais/S202-S02... Das ist in etwa als würdest du als Timer den NE555, als Motortreiber den L298 oder den 78** als Spannungsregler empfehlen.
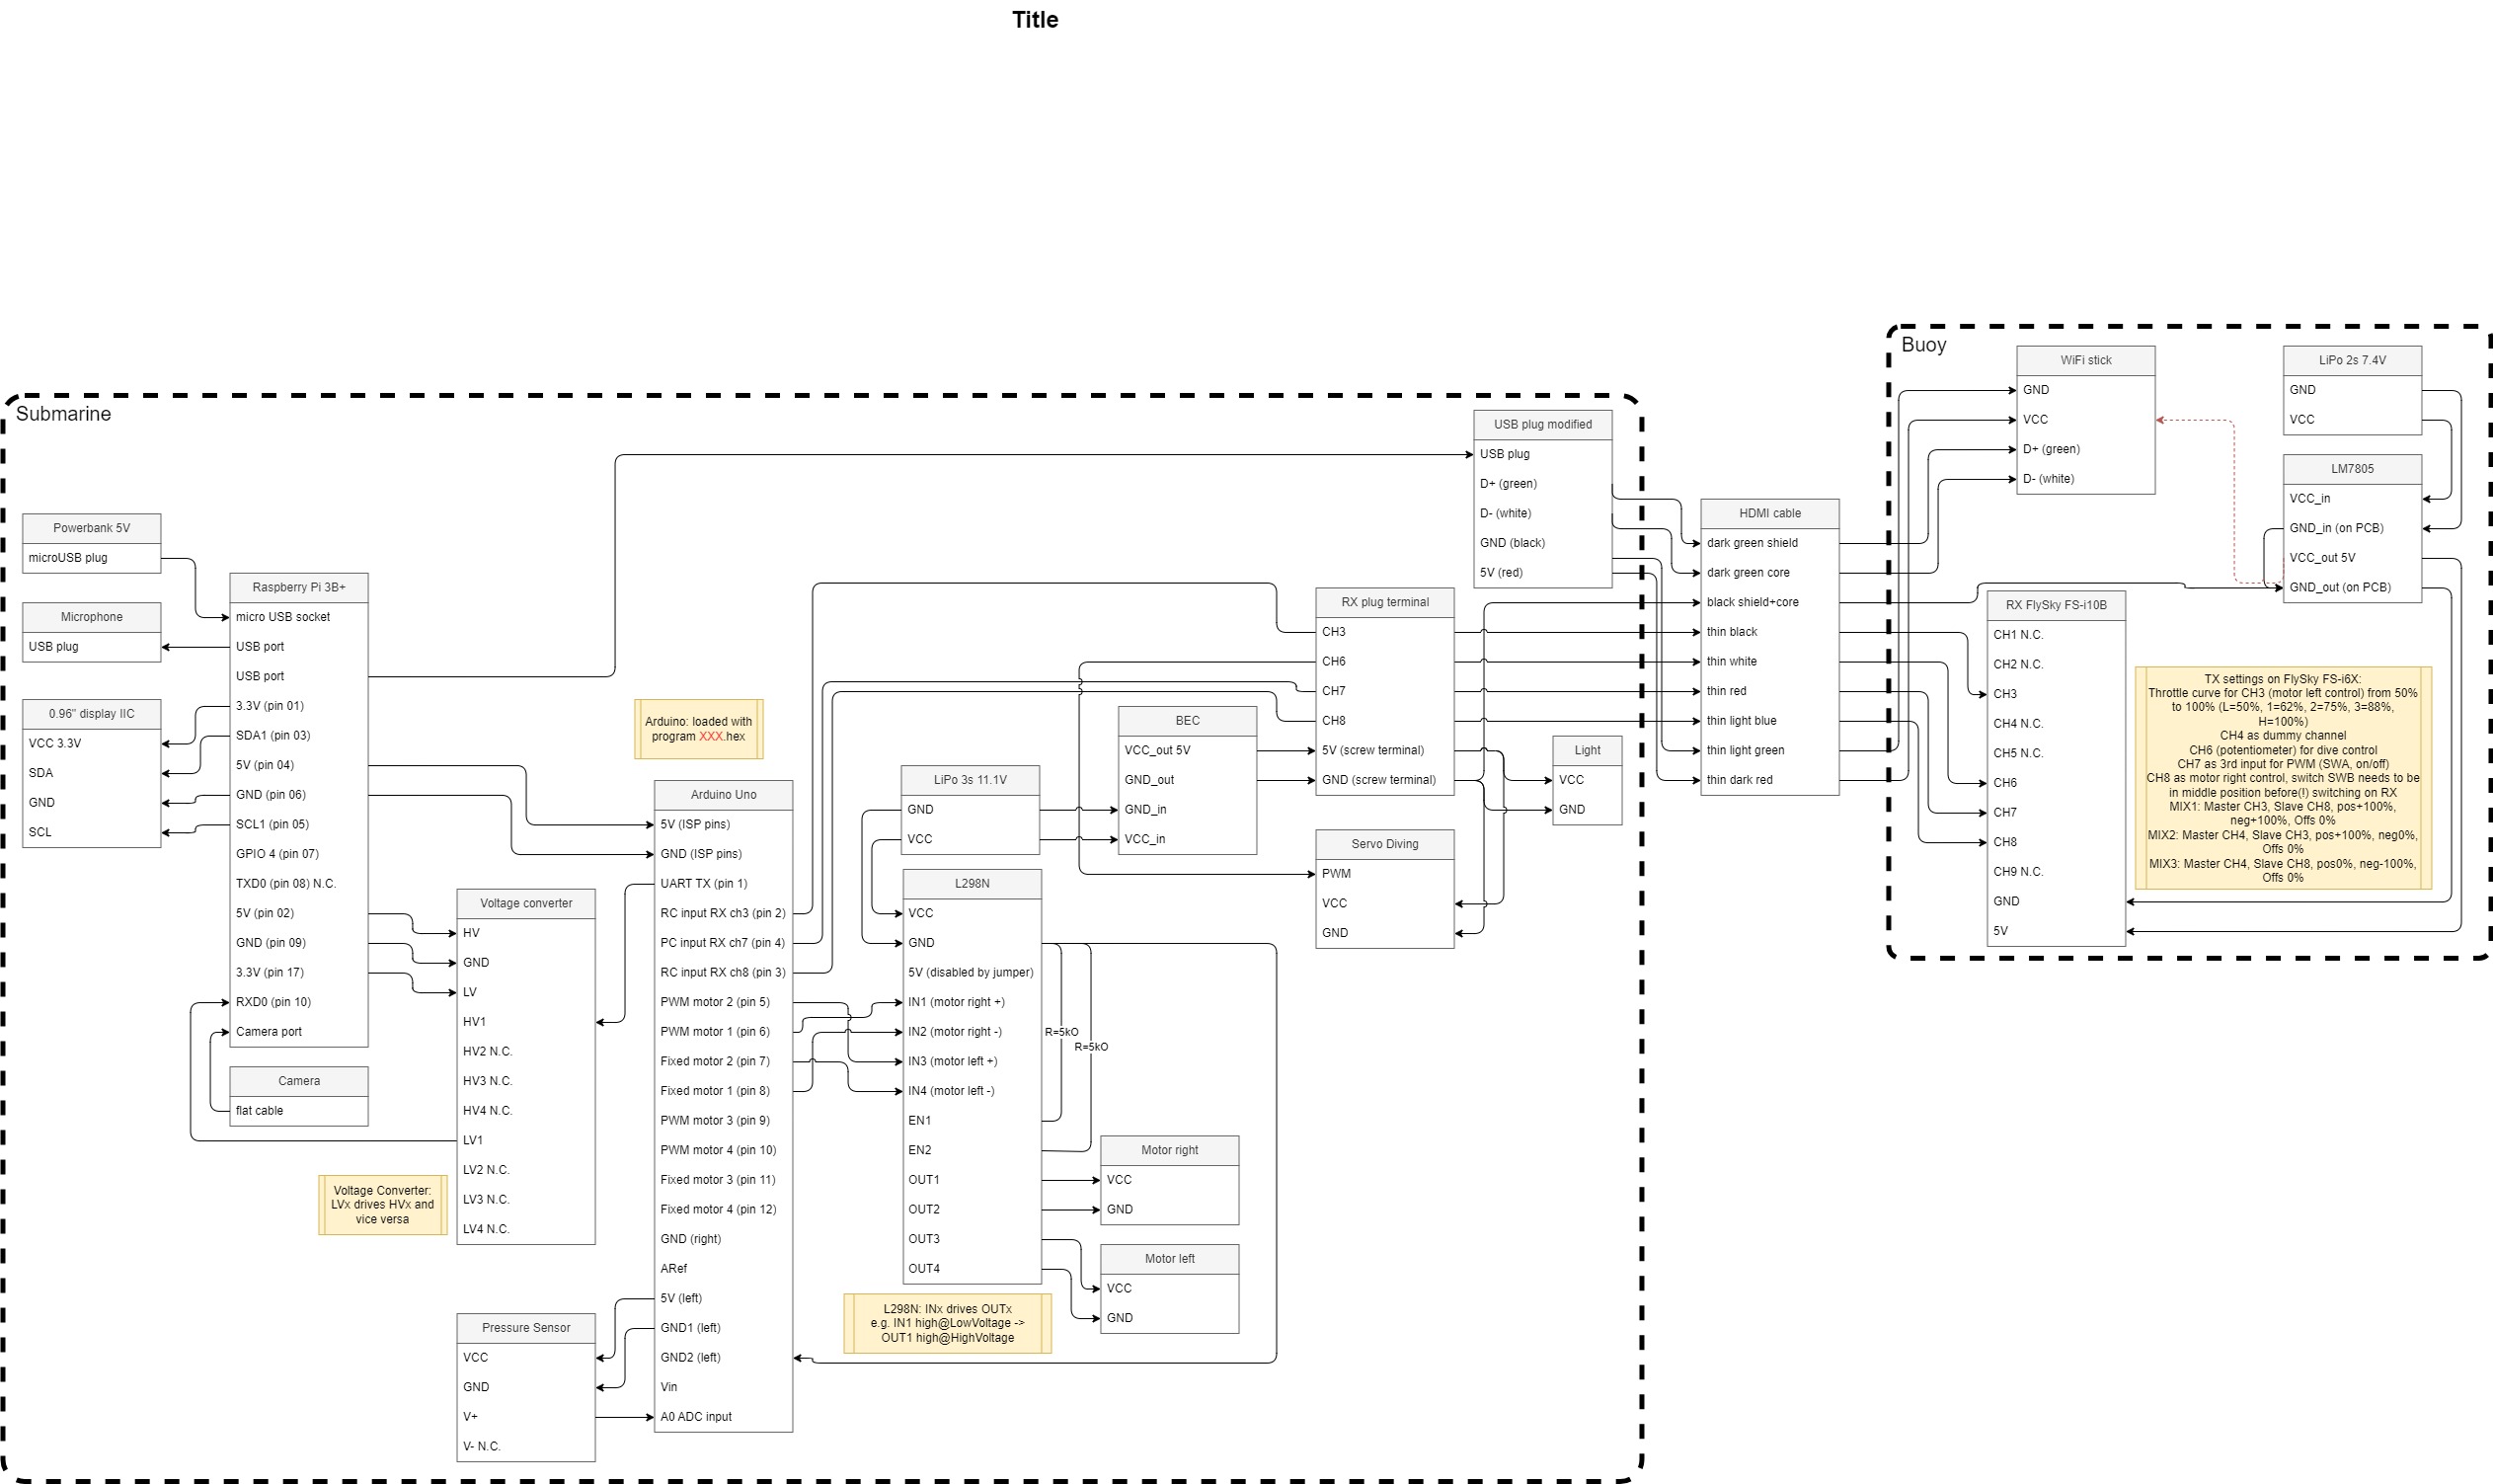
Benötigt werden zwei Ultraschallsender (am besten schlachtet man HC-SR04 Module), ein US-Empfänger, ein L298N-Motortreiber, einen Arduino und ein Oszilloskop. Die beiden US-Sender steuert man mit einem 40 kHz-Signal an und postiert sie in einem Abstand d (bei mir waren es 3.5 cm) voneinander. Dann wandert
Einsatz kommen meine Ultraschallkapseln auf den Arduino-Modulen HC-SR04 und eine Ansteuerung über den L298N-Motortreiber. Dies funktionierte schon bei einigen meiner US-Versuche sehr gut. Zur Kollimierung habe ich mir auf Amazon zwei Solar-Zigarettenanzünderspiegel besorgt. Die US-Kapseln kommen dann genau
man als Grundlage verwenden könnte? 2.) Welche integrierte Vollbrücke wäre für die 10W geeignet? L298 haben wir noch ein paar, aber es darf auch gerne etwas Neues sein ;-) 3.) Welchen größeren Kern könnte man für Versuche nehmen? 4.) Wie sieht es mit der Sekundärwicklung aus? Wenn ich mir übliche
Chris D. schrieb im Beitrag #6633815: > 2.) Welche integrierte Vollbrücke wäre für die 10W geeignet? L298 haben > wir noch ein paar Wie willst Du damit die Spannung regeln? Gute Erfahrungen habe ich mit Gegentaktwandlern gemacht, d.h. Primärseite mit Mittelanzapfung. Dann 2 MOSFETs als Zerhacker und
Natuerlich nicht. Das Projekt fing vor fast 20 Jahren in 1995 an. Damals arbeitet ich mit L297/L298 vom Druckerport gesteuert. Die Maschine wurde in erst 1997 vollkommen einsatzfähig. Mit dem A3977 beschäftigte ich mich erst viel später. In jüngster Zeit hatte ich recht gute Erfolge mit dem ST
Sachen sogar zu verstehen !!!!!!!!!!!!!!!!!!!!!!!!!!!!!! Ich habe da ein Problem mit der H-Brücke, L298 (die ist glaube ich für 2 Motoren ausgelegt und kann dauernd 3A fahren pro Kanal).Die Strommessung mit dem Shunt entfällt, da der Motortrieber bereits Sensoren für die Strommessung besitzt. Aber wie
allerdings nicht besonders elegant ist weis ich bereits) Kommt die Software also auch mit drei einzelnen L298N Treibern (angeschlossen über je vier Pins) klar, ist diese Frage trivial, weil es keinen Unterschied darstellt, oder entstehen dabei größere Probleme?
hatte mir schon voller hoffnung die einkanal treiberplatine bei pollin angeschaut. hat ja auch den L298 drauf...wird aber leider nicht mit takt/richtung angesteuert....schade, die hatte mit 12 tacken einen guten preis und deshalb war ich schon auf einen selbstbau aus....aber nun hast du mich ja wieder

 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild