-
PDF
Avrisp_Schema.pdf
1 2 3 4 5 6 7 8 D D Rs232 uCtrl Rs232.Sch uCtrl.Sch AVR_RxD AVR_TxD AVR_TxD AVR_RxD VCC GND GND VCC C C Mechanics Mechanics.Sch B B ATMEL Norway Vestre Rosten 78, A 7075 TILLER A NORWAY Date: 17-Aug-2001
in „Programmierboard im Selbstbau“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MB1136.pdf
4P0B204 [N/A] AGND 20pF[N/A] 1 P0U5B01 P0U5B112 TD-0341 [RESET/Black] VBAT/VLCD AVDD VBAT/VLCD VSSA PD20PD2 C14 0 L1 13 P0U5B013 P0U55454 C25 2.2uF VDD P0SB45SB45 P0SB4502 C VDD P0L101 BEAD P0L102 P0SB5SB57
in „Mikrocontroller Spannung/Strom“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Nucleo_Board_Schematics.pdf
4P0B204 [N/A] AGND 20pF[N/A] 1 P0U5B01 P0U5B112 TD-0341 [RESET/Black] VBAT/VLCD AVDD VBAT/VLCD VSSA PD20PD2 C14 0 L1 13 P0U5B013 P0U55454 C25 2.2uF VDD P0SB45SB45 P0SB4502 C VDD P0L101 BEAD P0L102 P0SB5SB57
in „Erbitte Hilfe bei Fehlersuche - STM32F446“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
IICTSUS.ASM
setzen movlw (strsensor1&0xFF) movwf StrOffset ;String ausgeben call PrintLCD_ROM ; Temp messen call i2c_start ; Bus aktiv movlw B'10010001' ; Letztes Bit=1 also wird vom Sensor gelesen call i2c_tx ; LM75 zum lesen adressieren call i2c_getack ; ACK vom LM75 empfangen call i2c_rx call i2c_giveack ; ACK
-
Datei
startup.txt
0x33, 0x10 Pipe 2 auch 0x34, 0x10 Pipe 3 0x35, 0x10 Pipe 4 0x36, 0x10 Pipe 5 0x37, 0x00 laut Datenblatt nur ro 0x2a, 0x66, 0x88, 0x68, 0x68, 0x68 Rx Adresse Pipe 0 0x2b, 0x88, 0x66, 0x86, 0x86, 0x86 Rx Adresse Pipe 1
in „Hackbarer(?) 21 EUR Quadcopter“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ASDF.asm
0x0012 jmp PCINT0 ; PCINT0 Handler //.org 0x0014 jmp PCINT1 ; PCINT1 Handler //.org 0x0016 jmp PCINT2 ; PCINT2 Handler //.org 0x0018 jmp WDT ; Watchdog Timeout Handler //.org 0x001A jmp TIM2_COMPA ; Timer2 CompareA Handler //.org 0x001C jmp TIM2_COMPB ; Timer2 CompareB Handler //.org 0x001E jmp TIM2_
in „Kein ACK von PCA9633 auf TWI“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
C_Code.txt
); I2C1ADR = SLA_W; I2C1MTX = BR; I2C1CNT = byte_num; warteTX(); I2C1ADR = SLA_R; warteRX(); for(i=0;i < byte_num; i++) { *(data_p+i)= I2C1MRX; warteTX(); } return (*data_p); } /***************************
in „Impedanzconverter Ad5933 von Analog“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sensor.c
SENSOR_Initialization(void) { // Initialize variables position = 0; bufferSensorTX = 0; bufferSensorRX[0] = 0; bufferSensorRX[1] = 0; bufferSensorRX[2] = 0; // Initialize sensor inputs and outputs RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); // SENCS, SENCLK GPIO_InitStructure.GPIO_Speed = GPIO_Speed
in „STM32 SPI im Halbduplex-Betrieb mit DMA“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SteuerPIC.asm
equ 3 ; read Lcd LcdRs equ 2 ; Daten Lcd (nicht control) Ini_con Equ B'00000000' ; TMR0 -> Intetupt disable Ini_opt Equ B'00000010' ; pull-up ; I2C Initialisieren ; einstellen von RC3 & RC4 auf input bsf STATUS, RP0 ; Bank 1 movlw
in „PIC16F876A rs232 Port Steuern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
USART_RX.txt
;Register für Anzahl der Schiebevorgänge .org 0x000 rjmp Init ; Reset Handler .org $00b rjmp RX_Interr ; IRQ für RX-Empfang Init: ldi temp, LOW(RAMEND) out SPL, temp ldi temp, HIGH(RAMEND) out SPH, temp clr r29 ldi r28,$60 ;Y-Register mit $0060 für internal SRAM laden SEI ;Interrupt-Flag
in „USART Empfang ATmega8535“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CANATMega32.c
Turn mask/filters off of Buffer1 mcp2515_write_register(RXB1CTRL,(1<<RXM1) | (1<<RXM0) ); // Use pin RX0BF and RX1BF for Buffer0/1 interrupt //mcp2515_write_register(BFPCTRL, (1<<B1BFE) | (1<<B0BFE) | (1<<B1BFM) | (1<<B0BFM) ); // Use pin RX0BF for Buffer1 interrupt and RX1BF is an output pin (try out
in „Kommunikationsproblem zwischen ATMega32 und MCP2515 ueber ISP“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.asm
.equ COM2A = 0b11 ; Set OC2A on Compare Match .equ COM2B = 0b00 ; Normal port operation, OC2B disconnected ;.equ COM2B = 0b01 ; Toggle OC2B on Compare Match ;.equ COM2B = 0b10 ; Clear OC2B on Compare Match ;.equ COM2B = 0b11 ; Set OC2B on Compare Match ; ==== Prescaler for timer 2 ==== ;.equ CS2 = 0b000 ; No clock source (Timer/Counter stopped) .equ CS2 = 0b001 ; clkT2S/(No prescaling) -> (62,5ns*256) = 16.000ns
in „Frage: 328p und Timer2/GPIO in assembler“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rfm12b_avr.c
200kHz Bandbreite, Verstärkung je nach Umgebungsbedingungen, DRSSI threshold: -97dBm (-environment*6dB) rf12_setbaud(baudrate); // Baudrate } void rf12_rxmode(void) { rf12_trans(0x82C8); // RX on rf12_trans(0xCA81); // set FIFO mode _delay_ms(.8); rf12_trans(0xCA83); // enable FIFO: sync word search }
in „ST32F103 ---> AVR RFM12B“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Spectroscope_Delphi_Code.txt
Sender: TObject); begin // end; // On EventFlag bei Char 'e' = Ende der Daten procedure TForm1.ComPortRxFlag(Sender: TObject); var a,b,s : string; i : Longword ; j, n , H , code : integer; begin b := ''; i := 0; j := 0; repeat i := i + 1; a := copy(Memo.Text,i,1); if (a <> #10) and (a <> #13) then b := b + a; if a = #13 then begin j := j + 1; wert_string[j] := b; if j > 5 then begin n := StrToInt(wert_string[j]); wert_num[j] := n; //ListBox1.Items.Add(IntToStr(n)); end; b := ''; end; until a = 'e'; /
in „CCD Zeile NEC µPD8872CY“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
hal_dma.h
// } dma_trigact_t; // typedef enum dma_trigsource { DMA_TRIGSRC_SW_EVENT, // DMA_TRIGSRC_SERCOM0_RX, // DMA_TRIGSRC_SERCOM0_TX, // DMA_TRIGSRC_SERCOM1_RX, // DMA_TRIGSRC_SERCOM1_TX, // DMA_TRIGSRC_SERCOM2_RX, // DMA_TRIGSRC_SERCOM2_TX, // DMA_TRIGSRC_SERCOM3_RX, // DMA_TRIGSRC_SERCOM3_TX, // DMA_TRIGSRC_SERCOM4_RX, // DMA_TRIGSRC_SERCOM4_TX, // DMA_TRIGSRC_SERCOM5_RX, // DMA_TRIGSRC_SERCOM5_TX, // DMA_TRIGSRC_TCC0_OVF, // DMA_TRIGSRC_TCC0_MC0, // DMA_TRIGSRC_TCC0_MC1, // DMA_TRIGSRC_TCC0_MC2, // DMA_TRIGSRC_TCC0
in „SAMD21: Selbst geschriebene HAL-Module, Anregungen, Kritik.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Timertest5.asm
schschritt ?berspringt in temp1, tccr1b andi temp1, 0b11111110 ; lds temp2, tccr3b andi temp2, 0b11111110 ; detto für timer3 out tccr1b, temp1 ; Ausschalten von timer1 sts tccr3b, temp2 ; Ausschalten von timer3 (hinkt um 2 Taktzyklen hinterher
in „Input Capture bei ATmega162“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
rtl8309sb.pdf
Shaping 10Base-T or Flow RX+-[0] 100Base-TX 10/100 Control TX+-[0] PHYceiver MAC 0 TX/RX RTL8309SB FIFO Flow RX+-[1] 10Base-T or 10/100 Control TX+-[1] PHYceiverX MAC 1 TX/RX FIFO Flow Look-up Table RX+-[2] 10Base-T or 10/100 Control (1024-entries) TX+-[2] 100Base-TX MAC 2 TX/RX S PHYceiver FIFO w i c Flow h RX+-[3] 10Base-T or 10/100 Control F TX+-[3] 100Base-TX MAC 3 TX/RX b PHYceiver FIFO r Queue c Management V Flow L RX+-[4] 10Base-T or 10/100 Control
-
PDF
Schematic_ATMEGA_CaN_L298_2020-04-23_23-39-20.pdf
5V C6 4 TX0RTS# RX0BF# 11 L78M05 27pF 5 TX1RTS# RX1BF# 10 L78M05ABDT-TR 6 TX2RTS# 1 3 GND 12V IN OUT 5V C4 8 OSC1 GND 27pF 8MHZ 7 OSC2 C1 C8 8MHz 4 100uF 100nF VENTIL GND 18 VDD Header-Male-2.54_2x5 GND 9 VSS 5V 1 2 valveClose valveOpen 3 4 GND L298_OUT1 5 6 L298_OUT2 7 8 L298_OUT4 L298_OUT3 9 10 ATMEGA328 ATMEGA328 5V ATMEGA328P-AU B 1 32 L298_IN4 R4 B L298_ENB 2(PCINT19/OC2B/INT1)PD3 PD2(INT0/PCINT18)31 TX 10K ABSTANDSENSOR C2 WS2812_LED 3(PCINT20/XCK/T0)PD4 PD1
in „atmega328 - arduino bootloader flashen - doppelt belegte Pins“ · Platinen ·
-
PDF
Schematic.pdf
S S S S S F F F F F F F F ( ( ( ( ( ( ( ( - - - - - - - - K K K K K K K K H H H H H H H H 0 - 1 - 2 -3 -4 - 5 - 6 -7 - R 0 B R 0 B R 0 BR 0 BR 0 B R 0 B R 0 BR 0 B A 1 2 3 4 5 6 7 8 9 1 1 A 1 2 3 4 5 6 7 8 9 1 1 A 1 2 3 4 5 6 7 8 9 1 1A 1 2 3 4 5 6 7 8 9 1 1A 1 2 3 4 5 6 7 8 9 1 1 A 1 2 3 4 5 6 7 8
in „CH348 USB zu 8 Port Serial (UART)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
lpc2468board.pdf
4k7 56 max. 3 A C3 V2 C4 V3 C5 47u TGL34-33A 100n SS24 330u R3 2k7 V4 KP-2012SGC GND GND GND GND GND GND GND GND GND N2 2 6 VIN FB B BOOST 3 B 7 C6 ON / OFF 10n L2 4 DR127-470-R 8 GND 1 GND SW 1V5 LM2676S-ADJ C7 R4 R5 1.5
in „NXP verschenkt ARM-Chips“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
startup_stm32f10x_md.s
=_sbss b LoopFillZerobss /* Zero fill the bss segment. */ FillZerobss: movs r3, #0 str r3, [r2], #4 LoopFillZerobss: ldr r3, = _ebss cmp r2, r3 bcc FillZerobss /* Call the clock system intitialization function
in „STM32 Interrupt Rücksprung ins Nirvana“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
- out // PB2 als Input // PB1 als Input // PB0 als Input // PORTB pullup enable fuer Eingänge PORTB = (0<<PB5) | (1<<PB4) | (0<<PB3) | (1<<PB2) | (1<<PB1) | (1<<PB0); // PortB Daten Register: Enable pullup // damit
in „ADC in C unter WinAVR ärgert“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
netgear-fs108-benutzerhandbuch.pdf
Installation Guide Package Contents Model FS104 switch Model FS102 switch or FAST ETHERNET SWITCH LINK Rx FAST ETHERNFS104ITCH LINK Rx 101 2bps 1 2 3 4ps Collision 1 2 Power Collision 1 2 3 4 or Model FS108 switch Universal FAST ETHERN100 MbpsH LINK Rx 1 2 3 4 5 6 7 8 power cord Power Collision 1 2 3 4 5
in „[V] Netgear 8-fach Switch FS 108 + 18 Stk. Netzwerk-/Patchkabel“ · Markt ·
-
PDF
esp32_datasheet_en.pdf
=1, wpd oe=0, ie=1, wpd u b 19 VDD3P3_RTC VDD3P3_RTC supply in m 20 MTCK VDD3P3_RTC ADC2_CH4 TOUCH4 RTC_GPIO14 MTCK I1 HSPID I/O/T GPIO13 I/O/T HS2_DATA3 I1/O/T SD_DATA3 I1/O/T EMAC_RX_ER I 2'd2 oe=0, ie=0 oe=0, ie=1, wpd 21 MTDO
in „LilyGo T-Watch 2020 v1 Micropython“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rf22.c
write(0x09, 0x7f); // xtal load capacitance rf22_write(0x0A, 0x02); // uC CLK: 10MHz rf22_write(0x0b, 0xf2); // GPIO0: TX_ANT - f2 rf22_write(0x0c, 0xf5); // GPIO1: RX ANT - f5 rf22_write(0x0d, 0x00); // GPIO2: uC Clock out rf22_write(0x0e, 0x00); rf22_write(0x0f, 0x70); // ADC Input: GND rf22_write
-
Datei
rf22.c
write(0x09, 0x7f); // xtal load capacitance rf22_write(0x0A, 0x02); // uC CLK: 10MHz rf22_write(0x0b, 0xf2); // GPIO0: TX_ANT - f2 rf22_write(0x0c, 0xf5); // GPIO1: RX ANT - f5 rf22_write(0x0d, 0x00); // GPIO2: uC Clock out rf22_write(0x0e, 0x00); rf22_write(0x0f, 0x70); // ADC Input: GND rf22_write
in „rfm22b Empfänger läuft nicht“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
GD32F350xx_DS_v1.1.pdf
CMP1 CMP a m I2C1 = x 5 = TIMER0 M 4 CTC H H z z USART1 TIMER14 12-bit DAC TIMER15 DAC SPI1 TIMER16 TIMER5 TIMER1 TIMER2 TIMER13 7 / 50 GD32F350xx 2.3 Pinouts and pin assignment Figure 2. GD32F350Rx LQFP64 pinouts B
in „"NUCLEO"-Borads von GigaDevice“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
GD32F350xx_DS_v1.1.pdf
CMP1 CMP a m I2C1 = x 5 = TIMER0 M 4 CTC H H z z USART1 TIMER14 12-bit DAC TIMER15 DAC SPI1 TIMER16 TIMER5 TIMER1 TIMER2 TIMER13 7 / 50 GD32F350xx 2.3 Pinouts and pin assignment Figure 2. GD32F350Rx LQFP64 pinouts B
in „"NUCLEO"-Borads von GigaDevice“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
UB084S01-2.pdf
signal channel 0 6 RxIN0+ 7 GND Ground 8 RxIN1- LVDS receiver signal channel 1 9 RxIN1+ 10 GND Ground 11 RxIN2- LVDS receiver signal channel 2 12 RxIN2+ 13 GND Ground 14 CKIN- LVDS receiver signal clock 15 CKIN+ 16 GND Ground
-
Datei
rf22.c
write(0x09, 0x7f); // xtal load capacitance rf22_write(0x0A, 0x02); // uC CLK: 10MHz rf22_write(0x0b, 0xf2); // GPIO0: TX_ANT - f2 rf22_write(0x0c, 0xf5); // GPIO1: RX ANT - f5 rf22_write(0x0d, 0x00); // GPIO2: uC Clock out rf22_write(0x0e, 0x00); rf22_write(0x0f, 0x70); // ADC Input: GND rf22_write
in „RFM22B Interrupt Empfang“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schematic.pdf
S S S S S F F F F F F F F ( ( ( ( ( ( ( ( - - - - - - - - K K K K K K K K H H H H H H H H 0 - 1 - 2 -3 -4 - 5 - 6 -7 - R 0 B R 0 B R 0 BR 0 BR 0 B R 0 B R 0 BR 0 B A 1 2 3 4 5 6 7 8 9 1 1 A 1 2 3 4 5 6 7 8 9 1 1 A 1 2 3 4 5 6 7 8 9 1 1A 1 2 3 4 5 6 7 8 9 1 1A 1 2 3 4 5 6 7 8 9 1 1 A 1 2 3 4 5 6 7 8
in „CH348 USB zu 8 Port Serial (UART)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AS-I_DMX.pdf
DMP I V 4 0 2 P I V 4 0 7 PIV502 PIV507 DPIX201 B 2µ2 /P I V 3 GND MISO PIV102PB5 (MOSI) PA5 (ADC5) PIV1031 1 In Out 1 RE B DPIX2021 B C2 SCK PIV103PB6 (MISO) PA6 (ADC6) PIV1030 P I V 4 0 3 P I V 4 0 6 PIV503 PIV506
in „AS-i AktorSensor - Interface IC's“ · Haus & Smart Home ·
-
PDF
Si_4322.pdf
dB interferer offset 1 MHz same as above, BR 2MHz Blocking ratio interferer offset 2 MHz 49 dB same as above, BR 5MHz Blocking ratio interferer offset 5 MHz 55 dB same as above, BR 10MHz Blocking ratio
in „RFM01 NIRQ immer high“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sensor.c
[0] = 0; bufferRX[1] = 0; bufferRX[2] = 0; // Initialize sensor inputs and outputs RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); // SENCS GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; GPIO_InitStructure.GPIO_Mode
in „STM32 SPI Clk und DMA“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
p16f15214.inc
EQU H'01E8F' INTPPS EQU H'01E90' T0CKIPPS EQU H'01E91' T1CKIPPS EQU H'01E92' T1GPPS EQU H'01E93' T2INPPS EQU H'01E9C' CCP1PPS EQU H'01EA1' CCP2PPS EQU H'01EA2' ADACTPPS EQU H'01EC3' SSP1CLKPPS EQU H'01EC5' SSP1DATPPS EQU H'01EC6' SSP1SSPPS EQU H'01EC7' RX1PPS EQU H'01ECB' RX1DTPPS EQU H'01ECB' RXPPS
in „PIC MPMASMX PIC-AS“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
toshiba_satellite_l755.pdf
[6] DMI_TXN2 A25 DMI_RX#[2] [6] DMI_TXN3 B24 DMI_RX#[3] PEG_RX#[0] K33 B2A 10/05 U17B PEG_RX#[1] M35 [6] DMI_TXP0 B28 DMI_RX[0] PEG_RX#[2] L34 [6] DMI_TXP1 B26 DMI_RX[1] PEG_RX#[3] J35 CLK_CPU_BCLKP_R [6] DMI_TXP2
-
PDF
Acer_Aspire_5742G_Compal_LA-5893P_Rev0.1_Schematic.pdf
PEG_RX#[1] J34 PEG_GTX_C_HRX_N13 AJ33 RSVD5 RSVD36 AL26 B24 DMI_RX[0] PEG_RX#[2] J33 AG9 RSVD6 RSVD_NCTF_37 AR2 DMI_PTX_HRX_P1 D23 DMI_RX[1] D PEG_RX#[3] G35 PEG_GTX_C_HRX_N12 M27 RSVD7 DMI_PTX_HRX_P2 B23 DMI_RX
in „Laptop Akkus ausbauen und mit Netzteil betreiben“ · PC Hard- und Software ·
-
Datei
stm32f103x6.h
**/ #define USB_ADDR2_RX_ADDR2_RX_Pos (1U) #define USB_ADDR2_RX_ADDR2_RX_Msk (0x7FFFUL << USB_ADDR2_RX_ADDR2_RX_Pos) /*!< 0x0000FFFE */ #define USB_ADDR2_RX_ADDR2_RX USB_ADDR2_RX_ADDR2_RX_Msk /*!< Reception Buffer Address
in „System Workbench für STM32 Anfängerfragen“ · PC Hard- und Software ·
-
 Bild
COM2NET ETU7028 Industrial RS-232/RS-485 Device Server
10/100M Ethernet/PD Reset Link A power Link B Run 6-50VDC 300MA COM2NET ETU7028 Industrial 2XRS-232/RS-485 Device server Road Number P1 RS-232 TX/RX 1 TX/RX 2 P2 RS-485 RX+/RX-/TX+/TX- A+ B- GND VCC+
in „[V] 6x ungebrauchte COM2NET ETU7028 Industrial RS232 / RS485 zu Ethernet Konverter“ · Markt · · Fotos

-
PDF
DS1615.pdf
-40...+85 °C erfassen. Die Auflösung beträgt 0,5 °C, der maximale Temperaturfehler ±2 °C. Der Tempera- turwert wird in einem Byte ausge- drückt, beginnend mit 00000000 b für – 40 °C bis 11111010b für +85 °C. Die aktuelle Temperatur läßt sich nach der Formel T [°C] = 0,5 (Byte) – 40 °C
in „Temperaturlogger+Funk“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Revolution_Manual.pdf
b.RxType k.START SPEED c.NAME l.AUX FUNC SU d.ROAD No. F1 e.MOMENTUM F2 f.DELAY F3 g.MOTOR F4 h.HD DIR F5 i.HD LIGHT F6 37 LOCOMOTIVE:_________________________ DATE:_________________ a.LINK ADDR j.TOP
in „EPL-Antriebe als Weichenstraße ansteuern, nur wie richtig?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Kode_6.txt
TRX_INIT_TIME_US); rval = trx_bit_read(SR_TRX_STATUS); ERR_CHECK(TRX_OFF!=rval); LED_SET_VALUE(1); /* Step 2: setup transmitter * - configure radio channel * - go into RX state, * - enable "receive end" IRQ */ trx_bit_write(SR_CHANNEL,CHANNEL); trx_reg_write(RG_TRX_STATE,CMD_RX_ON); #if defined(TRX_IRQ_TRX_END) trx_reg_write(RG_IRQ_MASK,TRX_IRQ_TRX_END); #elif defined(TRX_IRQ_RX_END) trx_reg_write(RG_IRQ_MASK,TRX_IRQ_RX_END); #else # error "Unknown IRQ bits" #endif sei(); LED_SET_VALUE(2); /* Step 3: Going to receive frames */ rxcnt = 0; LED_SET_VALUE(0); while(1); } #if defined
in „Verknüpfung der Sensordatenabfrage(LTC2498) mit der Funkverbindung(ATmega128RFA1)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usbdrv.c
; #ifdef BIG_ENDIAN_ //LineCoding.s.dwDTERate = htonl(LineCoding.s.dwDTERate); #endif LineCoding.s.bCharFormat = 0; LineCoding.s.bParityType = 0; LineCoding.s.bDataBits = 8; } #endif void usbInit(void) { USB_CTRL = 0; #if(USE_CDC) Init_UsbSerialNo(); Init_LineSettings(); UEP2_3_MOD = bUEP2_RX_EN | bUEP2
in „uC für 0,20€ CH552 / CH554 von WCH Billig Micro mit USB Funktion, Chip vorstellung“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
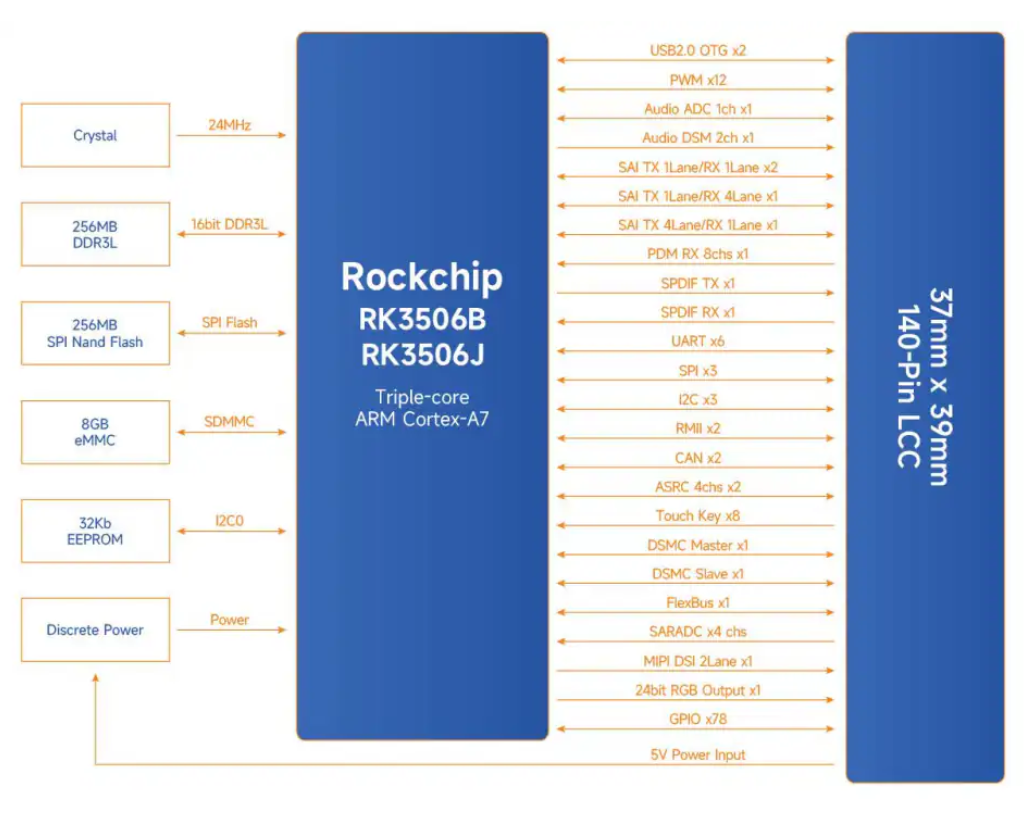
Blockschaltbild Rockchip RK3506B RK3506J
24MHz Crystal 16bit DDR3L 256MB DDR3L SPI Flash 256MB SPI Nand Flash SDMMC 8GB eMMC I2C0 32Kb EEPROM Power Discrete Power Rockchip RK3506B RK3506J Triple-core ARM Cortex-A7 USB2.0 OTG x2 PWM x12 Audio ADC 1ch x1 Audio DSM 2ch x1 SAI TX 1Lane/RX 1Lane x2 SAI TX 1Lane/RX 4Lane x1 SAI TX 4Lane/RX 1Lane x1 PDM RX 8chs x1 SPDIF TX x1 SPDIF RX x1 UART x6 SPI x3 I2C x3 RMII x2 CAN x2 ASRC 4chs x2 Touch Key x8 DSMC Master x1 DSMC Slave x1 FlexBus x1 SARADC x4 chs MPI DSI 2Lane x1 24bit RGB Output
in „Neue Bauteile: robuste SD-Karten, Stromsensoren, Widerstandsarrays uvam“ · Mikrocontroller und Digitale Elektronik · · Diagramme
-
Datei
mpx_2digit_uart.c
#define seg_d B1 #define seg_e B0 #define seg_f A2 #define seg_g A0 #define seg_dp B2 volatile uint32_t millis; /* -------------------------------------------------------- Framebuffer, dieses Bitmuster wird auf der
in „7 Segment Anzeige auf verschiedenen Ports“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usart.c
/ Set baud rate UBRR0H = (unsigned char)(baudrate>>8); UBRR0L = (unsigned char)baudrate; // Enable 2x speed UCSR0A = (1<<U2X0); // Enable receiver and transmitter UCSR0B = (1<<RXCIE0)|(0<<TXCIE0)|(0<<UDRIE0)|(1<<RXEN0)|(1<<TXEN0); // mit Interrupt // Async. mode, kein parity, 1 Stop-Bit, 8bit, async
in „ADC in C unter WinAVR ärgert“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
0001-test-alternative-spnav-axis-mapping.patch
thre = spacenav_prefs.threshold; - const auto values = {e.motion.x, e.motion.y, e.motion.z, e.motion.rx, e.motion.rz}; + const auto values = {e.motion.x, e.motion.y, e.motion.z, e.motion.rx, e.motion.ry}; + printf("x:%d y:%d z:%d rx:%d ry:%d rz:%d\n", e.motion.x, e.motion.y, e.motion.z, e.motion.rx, e.motion.ry
in „Horizon EDA [War: Neues, halbfertiges Elektronik-CAD-Programm]“ · Projekte & Code ·
-
PDF
DS18B20-PAR_TO-92__12_BIT_0_5__Fehler.pdf
taking place (as described in the PARASITE POWER section). 7 of 19 DS18B20-PAR HARDWARE CONFIGURATION Figure 9 VPU Micro- V PU processor Strong Pullup DS18B20-PAR 1-WIRE PORT DQ 4.7K Pin 1-wire bus RX RX 5 µA Typ. TX T X 100 W M OSFET RX= RECEIVE TX= TRANSMIT TRANSACTION
in „Genauigkeitsangabe auf einem Thermometer“ · Mechanik, Gehäuse, Werkzeug ·
-
PDF
Platinfuchs_IIa_Schematic-and-Layout.pdf
4RCC-1R8M-YY C1 2VZK T1 R2 100µF Rubycon GND GND 4 BC857C 35V/130°C RX30-Series 27K D5 PhB 10 6 3 L2 PMEG4010 2 *GND* C4 C5 R3 C6 WMPP77Q55-1u25 10µF 10µF 1,2K 10µF Q1 Q2 Q4 Q3 VZK VZK 1 25V 25V 25V PSMN3R3-40YS PSMN3R3
in „Platinfuchs IIa: Isolierter, bidirektionaler 45W DC/DC Wandler zum Laden/Entladen eines Liion-Akkus“ · Projekte & Code ·
-
Datei
msp430x20x3_ta_uart2400.c
WDTCTL = WDTPW + WDTHOLD; // Stop watchdog timer CCTL0 = OUT; // TXD Idle as Mark TACTL = TASSEL_1 + MC_2; // ACLK, continuous mode P1SEL = TXD + RXD; // P1DIR = TXD; // // Mainloop for (;;) { RX_Ready(); // UART ready to RX one Byte _BIS_SR(LPM3_bits + GIE); // Enter LPM3 w/ interr until char RXed TX_Byte
in „UART und SPI mit MSP430 (MSP430F2013), Pin-Konflikt“ · Mikrocontroller und Digitale Elektronik ·