-
PDF
dip204-4_EAS.pdf
2.2004 EADIP204-4 LCD- MODUL4x20 - 3,73mm INKL. KONTROLLER KS0073 ntage ine Mo rlih ke rorde e EADIP204B-4NLW: Abmessungen 75 x 27 mm EADIP204-4HNLED: Abmessungen 68 x 27 mm TECHNISCHE DATEN * KONTRASTREICHE LCD-SUPERTWIST
in „LCD Beschaltung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
LCD_4x27.inc
------------------------------------------------------------- .equ lcdport=portc ;Port, an dem die 4 Datenleitungen des LCD ;angeschlossen sind. .equ lcddatmsk=$0f ;Maske auf LCD-Datenpins. ;$0f - LCD ist an Bit 0...3 des Ports angeschlossen. ;$f0 - LCD ist an Bit 4...7 des Ports angeschlossen. ;---
in „Nur zwei Zeilen bei 4 Zeilen Display“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
LCD_4x27.asm
------------------------------------------------------------- .equ lcdport=portc ;Port, an dem die 4 Datenleitungen des LCD ;angeschlossen sind. .equ lcddatmsk=$0f ;Maske auf LCD-Datenpins. ;$0f - LCD ist an Bit 0...3 des Ports angeschlossen. ;$f0 - LCD ist an Bit 4...7 des Ports angeschlossen. ;---
in „LCD (4x27) mit 2 Controllern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
tastatur7_4_06.asm
;* Pinbelegung ;* ---------------------------------- ;* PORTA: 0 LED ;* 1 LED ;* 2 LED ;* 3 LED ;* 4 LED ;* PORTB: 0 ;* 1 Keyboard 1 4 7 * ;* 2 Keyboard 2 5 8 0 ;* 3 Keyboard 3 6 9 # ;* 4 ---------I I I I ;* 5 -----------+ I I ;* 6 -------------+ I ;* 7 ---------------+ ;* ;*************************
in „BSF PORTA Probleme“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
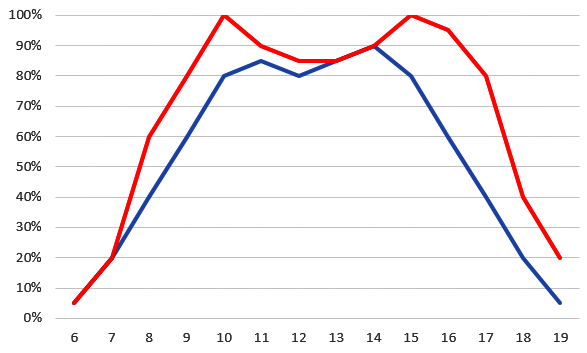
Diagramm mit zwei Kurvenverläufen
100% 90% 80% 70% 60% 50% 40% 30% 20% 10% 0% 6 7 8 9 10 11 12 13 14 15 16 17 18 19
in „Gewerkschaften gegen 4 Tage Woche“ · Ausbildung, Studium & Beruf · · Diagramme
-
PDF
dip204-4_EAS.pdf
2.2004 EADIP204-4 LCD- MODUL4x20 - 3,73mm INKL. KONTROLLER KS0073 ntage ine Mo rlih ke rorde e EADIP204B-4NLW: Abmessungen 75 x 27 mm EADIP204-4HNLED: Abmessungen 68 x 27 mm TECHNISCHE DATEN * KONTRASTREICHE LCD-SUPERTWIST
in „Probleme mit LCD“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
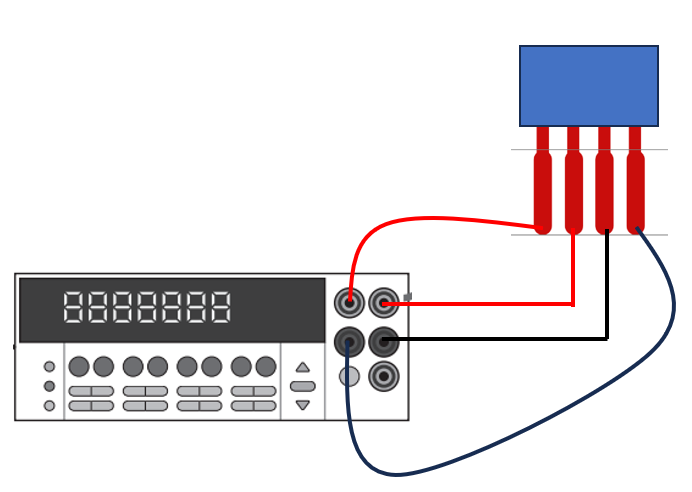
Verbindung eines Labornetzteils mit einem Bauteil
88888888
in „mehrere Widerstände mit MUX“ · Mikrocontroller und Digitale Elektronik · · Diagramme
-
PDF
Optokoppler_4N27.PDF
Pin DIP Optocoupler DEVICETYPES Dimensions in Inches (mm) Part No. CTR, % Min. Part No. CTR % Min. 4N25 20 MCT2 20 3 2 1 pin one ID 4N26 20 MCT2E 20 Anode 1 6 Base 4N27 10 MCT270 50 .256 (6.50) 4N28 10 MCT271 45–90 Cathode2 5 Collector 4N35 100 MCT272 75–150 4 5 6 NC 3 4 Emitter 4N36 100 MCT273 125–
in „Ansteuerung Opto 4N27“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
STM32F4.ld
(.data); .ccmdata : AT ( _siccmdata ) { _sccmdata = .; *(.ccmdata*) . = ALIGN(4); /* All data end */ _eccmdata = .; } > ccm .bss : { . = ALIGN(4); __bss_start__ = .; _sbss = __bss_start__; *(.bss*) *(COMMON) . = ALIGN(4); __bss_end__ = .; _ebss = __bss_end__; __ram_end__ = ABSOLUTE(.); } > ram .ccmbss (NOLOAD) : { . = ALIGN(4); _sccmbss = .; *(.ccmbss*) . = ALIGN(4); _eccmbss = .; } > ccm /* .heap (COPY): { __end__ = .; _end = __end__; end = __end__; *(.heap*) __HeapLimit = .; } > ram */ /* .stack_dummy section doesn't contains
in „GCC STM32F4 -> Wie Variablen auf RAM bereiche verteilen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
diamond1_4_tutor.pdf
Accessing Online Help 2 About the Tutorial Desig2 About the Tutorial Data Flo2 Task 1: Create a New Project4 Task 2: Running Analysis Tool8 Task 3: Inspect Strategy Settin10 Task 4: Examine Resources 11 Task 5: Set Timing and Location Assignment13 Task 6: Running Place and Route 17 Task 7: Examine Post Place
in „Infos zum Umgang mit "Lattice Diamond"?“ · FPGA, VHDL & Co. ·
-
PDF
TeileATxMega4.pdf
XRP7664 SO‐08Pad IC61 1 ENC28J60 SO28W IC81 1 MAX232 SO‐16 IC82 1 1u L0805 L101 1 10u L‐PIS28 L61 1 4u7 L‐EUL0805 L62 1 1u L0805 L81 3 Gelb LED0603 LED101, LED102, LEDSD 4 Rot LED1206 LED41, LED42, LED43, LED44 1 Grün LED1206 LED45 1 12MHz HC49U Q101 1 32kHz TC26V Q21 1 16 MHz HC49U Q61 1 25Mhz HC49U Q81 1 1k R0603 R101 4 10k R0603 R21, R90, R104, R105 2 4k7 R0603 R22, R23 8 330 R0603 R41, R42, R43, R44, R45, R102, R103, R106 1 100k R0603 R61 2 5k6 R0603 R62, R64 2 2k2 R0603 R63, R85 2 47k R0603 R81, R82 2 100 R0603 R83
in „ATxMegaBoard 4“ · Markt ·
-
Datei
Timer4_HighSpeed.ino
(13,HIGH); delay(1000); digitalWrite(13,LOW); delay(1000); digitalWrite(13,HIGH); timer4_ctc_init(); } void loop() { // put your main code here, to run repeatedly: if (Serial.available()>0) intVar_OC4 =Serial.parseInt(); OCR4C= intVar_OC4; Serial.println(intVar_OC4); delay(500); } void timer4
in „Wie baut man eine Endstufe für einen Mittelwellensender (160m Band)?“ · HF, Funk und Felder ·
-
PDF
4x20_Display.pdf
0 C 4.35 4.80 voltage for normal temp. Vdd - V0 25 C 4.30 4.50 4.70 V Version module ___ 50 C 4.20 ___ 4.65 70 C 4.05 4.60 LED forward voltage Vf 25 C 2.9 ___ 3.4 V ___ LED forward current If 25 C ___ 15 _
in „Leerzeichen beim Display“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
4_20mA.pdf
5.3 Die 4-bis-20-mA-Stromschleife Oft müssen die Signale analoger Sensoren über größere Distanz zur Auswerteschaltung über- tragen werden.. In vielen Fällen ist es ratsam, die Spannungsinformation vor der Übertragung
in „IC gesucht: 0..10 V --> 4..20 mA“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CSR_Bluecore4_Manual.pdf
Command Return Argument AT+IPSCAN=<Param1>,<Param2>, OK Param1: inquiry time interval <Param3>, <Param4> Param2:continous poll time AT+IPSCAN? +IPSCAN:<Param1>, Param3: call time interval <Param2>,<Param3>,<P Param4: call continuous time aram4> All above are decimal numbers Default: 1024, 512, 1024, 512
-
Datei
_4.0_User_Setup.h
// 4" Display // USER DEFINED SETTINGS // Set driver type, fonts to be loaded, pins used and SPI control method etc // // See the User_Setup_Select.h file if you wish to be able to define multiple // setups
in „Esp32 Display“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
dip204-4_EAS.pdf
2.2004 EADIP204-4 LCD- MODUL4x20 - 3,73mm INKL. KONTROLLER KS0073 ntage ine Mo rlih ke rorde e EADIP204B-4NLW: Abmessungen 75 x 27 mm EADIP204-4HNLED: Abmessungen 68 x 27 mm TECHNISCHE DATEN * KONTRASTREICHE LCD-SUPERTWIST
in „Datenblatt zu HD44780 1602 LCD Modul Display Anzeigen 2X16 Zeichen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
RGB-Controller.brd__4_.pdf
RGB-Controller.brd__4_.pdf
in „RGB Controller Platine“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan_HEM_4PA.pdf
1 2 3 4 5 6 7 2X1 T1 BR1 80V, 1,5A AC S1 _ 2A mT U1 230 VAC + 78S05 C1 C2 C3 R1 R2 AC 1000uF 100nF 100nF R3 R4 2X2 10 kOhm 10 kOhm 10 kOhm 10 kOhm 1X1 1X2 1X3 A Aus 3bar Temp.1 A 1X4 1X5 1X6 Pri: 2x 115VAC Sek
in „Probleme ATmega8“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
mar_1-4_infos.pdf
beträgt +7.5 V beim MAR-8, +5 V beim Kondensatoren zweckmäßig. Wenn keine tiefen Frequen- MAR-1 bis MAR-4, +4 V beim MAR-7 und +3.5 V beim zenverarbeitetwerdenmüssen,könnenKondensatorenim MAR-6. Wenn die Mindestbetriebsspannung verwendet Bereich von 33 bis 100 pF verwendet werden. wird, d.h. +5 V beim MAR
-
PDF
LiIon_laden4.pdf
werden! Pro 0,1V weniger Ladespannung sinkt die gespeicherte Ladung um etwa 7% 3,6V Nennspannung 4,1V Ladespannung 3,7V Nennspannung 4,2V Ladespannung Maximaler Ladestrom: 1C (Ladedauer ~1h) Einstellen des Netzgerätes: 1. Ladespannung bei NICHT angeklemmten Akku mit Hilfe des Multimeters einstellen
in „Notebook oder Laptop - Li-Ion-Akku extern aufladen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LiIon_laden4.pdf
werden! Pro 0,1V weniger Ladespannung sinkt die gespeicherte Ladung um etwa 7% 3,6V Nennspannung 4,1V Ladespannung 3,7V Nennspannung 4,2V Ladespannung Maximaler Ladestrom: 1C (Ladedauer ~1h) Einstellen des Netzgerätes: 1. Ladespannung bei NICHT angeklemmten Akku mit Hilfe des Multimeters einstellen
in „LiPo-Ladegerät Selbstbau“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
WinAVR_Error_4.txt
Anbei der Output nach Einfügen von avrdude4WinAVR und msys-1.0.dll und rm -------------------------------------------------------------------------------------------------------------- > "make.exe" program make.exe make.exe[1]: Entering directory
-
Datei
al2g4.html
<video src="http://members.chello.at/~igku/AL2G4.mp4" controls> </video>
in „Wassermelder mit ESP8266 realisieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
lpc11cx4.ld
MEMORY { flash : org = 0x00000000, len = 32k ram : org = 0x10000000, len = 4k } SECTIONS { . = ORIGIN(flash); .text : { *(.vectors); /* The interrupt vectors */ *(.text); } >flash . = ORIGIN(ram); .data : { INIT_DATA_VALUES = LOADADDR(.data); INIT_DATA_START = .; *(.data); INIT_DATA_END
in „LPC11C24: Problem mit rand / __aeabi_lmul“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
input_sync_4ch.vhd
std_logic; input_2_inv : out std_logic; input_3 : out std_logic; input_3_inv : out std_logic; input_4 : out std_logic; input_4_inv : out std_logic ); end input_sync_4ch; architecture behave of input_sync_4ch is begin process(clk) begin if rising_edge(clk) then if reset = '0' then input_1 <= input_async
-
PDF
-
PDF
2.4_GHz_Yagi.pdf
MMANA-GAL v. 1.2.0.20 50.0 2.4 GHz Yagi 4.0 Fres: 2440.882 MHz 48.0 2.0 R jX 46.0 0.0 44.0 -2.0 42.0 -4.0 2420.0 2430.0 2440.0 2450.0 2460.0 1.4 SWR Z0: 50.0 1.3 SWR 1.2 1.1 1.0 2420.0 2430.0 2440.0 2450.0 2460.0 15.2 21.5 15.1 21.0
-
PDF
Labornetzteil-Mod-4-SCH.pdf
Labornetzteil-Mod-4-SCH.pdf
in „Labornetzteil/Funktionsgenerator“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
a4s-catalog.pdf
terminals) 14 4.6 2.4 4.0 0 0.15±0.03 16 5.0 2.8 4.4 0 2 0 18 5.4 3.2 4.8 1 2 ) 8 20 5.8 3.6 5.2 3 1 22 6.2 4.0 5.6 ( 24 6.6 4.4 6.0 26 7.0 4.8 6.4 28 7.4 5.2 6.8 l 30 7.8 5.6 7.2 Soldering terminals i r 32 8.2 6.0
in „Handydummy (Attrappe)mit richtigem Display - Sony Ericsson Vivaz“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
nex_4_btn_led.vhd
library IEEE; use IEEE.STD_LOGIC_1164.ALL; use ieee.numeric_std.all; entity nex_4_btn_led is Port( led: out std_logic_vector(15 downto 0); btnL: in std_logic; -- links btnR: in std_logic; -- rechts btnC: in std_logic -- clock ); end nex_4_btn_led; architecture Behavioral of nex_4_
-
Datei
nex_4_pwm_tb.vhd
library IEEE; use IEEE.STD_LOGIC_1164.ALL; use ieee.numeric_std.all; entity nex_4_pwm_tb is end nex_4_pwm_tb; architecture Behavioral of nex_4_pwm_tb is COMPONENT nex_4_pwm Port( clk : in std_logic; -- clock led : out std_logic_vector(15 downto 0); sw : in std_logic_vector(15 downto
-
PDF
LTC4054-4.2.pdf
vs Supply Voltage vs Charge Current vs Temperature 4.26 4.215 4.215 V = 5V V = 5V T = 25°C 4.24 CC CC A TA= 25°C 4.210 RPROG = 10k 4.210 RPROG = 10k RPROG = 1.25k 4.22 4.205 4.205 )4.20 ) ) ( ( ( 4.18 A A L L4.200 L4.200 VF V V 4.16 4.195 4.195 4.14 4.12 4.190 4.190 4.10 4.185 4.185 0 100 200 300 400 500 600 700 –50 –25 0 25 50 75 100 4.0 4.5 5.0 5.5 6.0 6.5 7.0 BAT (mA) TEMPERATURE (°C) VCC (V) 4054 G07 4054 G08 4054 G09 CHRG Pin I-V Curve CHRG Pin Current
in „akku mit solar aufladen, kommt das IC: LT1734L dafür in Frage?“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
Test_4_relais_MCUmode.ino
from * Alexa-powered devices like the Amazon Echo or the Dot. * * 7 devices to be discovered: * * 4 Simple WeMo devices * ==> Light1 ==> Relay 1 ==> NodeMCU D5 * ==> Light2 ==> Relay 3 ==> NodeMCU D7 * ==> Outlet1 ==> Relay 2 ==> NodeMCU D6 * ==> Outlet2 ==> Relay 4 ==> NodeMCU D8 * * 3 Groups of devices
in „MCU Mode Programm mit Taster steuern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CIC4Stage_SM.vhd
0); oNewValue : out std_logic; oCIC : out std_logic_vector (BIT_WIDTH-1 downto 0) ); end entity CIC4Stage; architecture Behaviour of CIC4Stage is type CICStateType is (idle, get_value,fill, int1, int2, int3, int4); type CombStateType is (idle, get_integrator,calc1,calc2,calc3,calc4,output); type IntCombArray
-
Datei
Pluggit_Drucksensorboard_V4.ino
// Ersatzboard Drucksensor für Pluggit V4 // https://www.mikrocontroller.net/topic/477458 // Eingesetzer Controller: ATTINY85 / 1MHz int // Sensoren: 2 Stück Sensirion SDP-810-500Pa // Erstellt: 15.08.21 Daniel F. // neu V2: Testfunktion um
in „Eigenentwicklung Ersatzplatine Drucksensorboard für Pluggit“ · Haus & Smart Home ·
-
Datei
hoymiles-datenformat-r4.txt
"Shockburst" 2.4 GHz \|/ \|/ | | +-------+ +-----------+ | ESP32 | | NRF24LE1E | +-------+ +-----------+ ^ ^ | | | +----------+ | +-----> | GD32F303 | <-----+ (B) +----------+ (C) ABBILDUNG 2: Systemübersicht "DTU" Nordic
in „Wechselrichter Hoymiles HM-xxxx 2,4 GhZ Nordic Protokoll?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mux4x1.vhd
--mux4x1.vhd --Selektive Signalzuweisung ---------------------------------- entity MUX4X1 is port( S: in bit_vector (1 downto 0); E: in bit_vector (3 downto 0); Y: out bit); end MUX4X1; architecture Verhalten of MUX4X1 is begin with S select --Auswahlsignal Y <= E(0) when "00", E(1) when "01", E(2) when "10", E(3) when "11"; end VERHALTEN;
in „Wie schreibe ich eine Tesbench in VHDL für einen Multiplexer4x1? Meine funktioniert nicht!“ · FPGA, VHDL & Co. ·
-
Datei
tb_count4bit.vhd
LIBRARY ieee; USE ieee.std_logic_1164.ALL; USE ieee.numeric_std.ALL; ENTITY tb_count4bit IS END tb_count4bit; ARCHITECTURE behavior OF tb_count4bit IS -- Component Declaration for the Unit Under Test (UUT) COMPONENT count4bit PORT( MLEFT : IN std_logic_vector(1 downto 0); MRIGHT : IN
-
Datei
Sender_V1_4.ino
***** const int S1 = 11; const int S2 = 22; const int S3 = 23; const int S4 = 24; const int S5 = 25; const int S6 = 26; const int S7 = 27; const int S8 = 28; const int S9 = 29; int out_channel[8] = {CH1, CH2, CH3, CH4, CH5, CH6, CH7, CH8}; void setup() { vw_set_ptt_inverted(
in „DMX Auswertung mit Arduino geht nicht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main_F4.c.txt
/* * Pinout STM32F4 Discoveryboard * ------------------------------------------------------------------------- * SPI1 * -------------------- * SPI1_NSS NSS PC5 * SPI1_SCK SCK PA5 * SPI1_MISO MISO PA6 * SPI1_MOSI MOSI PA7
in „STM32F4->SPI->STM32F0 TX/RX 1 Line“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
initialize_F4.c.txt
= SPI_Direction_1Line_Tx; // Only transmitting data SPI_InitStruct.SPI_Mode = SPI_Mode_Master; // F4 is configured as master SPI_InitStruct.SPI_DataSize = SPI_DataSize_16b; // Data is transmitted via 16 bit SPI_InitStruct.SPI_CPOL = SPI_CPOL_Low; SPI_InitStruct.SPI_CPHA = SPI_CPHA_1Edge; SPI_InitStruct.SPI_NSS
in „STM32F4->SPI->STM32F0 TX/RX 1 Line“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Split4_Atmega48.bas
' Split4_Atmega48.bas Parameter vom PC (mit SerialComInstruments) an den MC senden ' Version4 mit 2 Split Befehlen, für Empfang von 1 bis 4 PID-Parameter, +#70, +#71, .... ' UART String Empfang mit Interrupt.
in „Projekt: Virtuelle Instrumente an serielle Schnittstelle“ · Projekte & Code ·
-
Datei
AVR-Studio_4.19.txt
Welcome to AVR Studio 4.19 (09/2011) Prerequisites: Note that the AVR Studio 4.19 is a complete installation and contains all previous service Packs (SP). The following new parts have been added to AVR Studio since 4.18 SP3: -ATtiny84A,ATtiny1634,ATmega3250PA,ATmega325PA,ATmega3290PA,ATXMEGA16A4U,ATXMEGA32A4U, ATXMEGA64A3U,ATXMEGA128A3U,ATXMEGA192A3U,ATXMEGA256A3U,ATXMEGA256A3BU The following additional devices are supported by simulator2 in AVR Studio 4.19: * ATtiny24 / ATtiny24A * ATtiny44
in „AT90S2312 und Atmel Studio 6 ?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MKL25Z4.h
define ADC_CLPS_CLPS(x) (((uint32_t)(((uint32_t)(x))<<ADC_CLPS_CLPS_SHIFT))&ADC_CLPS_CLPS_MASK) /* CLP4 Bit Fields */ #define ADC_CLP4_CLP4_MASK 0x3FFu #define ADC_CLP4_CLP4_SHIFT 0 #define ADC_CLP4_CLP4(x) (((uint32_t)(((uint32_t)(x))<<ADC_CLP4_CLP4_SHIFT))&ADC_CLP4_CLP4_MASK) /* CLP3 Bit Fields */ #define
in „Interrupts bei Keil ARM? (KL25Z)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
4fach_7segment.pdf
3 Internal Circuit Diagram HDSP-B01G and HDSP-B05G (Common Cathode) DIGIT 1 DIGIT 2 DIGIT 3 DIGIT 4 12 9 8 6 B C A B C D E F G DP 11 7 4 2 1 10 5 3 HDSP-B02G and HDSP-B06G (Common Anode) DIGIT 1 DIGIT 2 DIGIT 3 DIGIT 4 12 9 8 6 B C A B C D E F G DP 11 7 4 2 1 10 5 3 4 Internal Circuit Diagram HDSP-B03G, HDSP-B07G, and HDSP-B09G (Common Cathode) DIGIT 1 DIGIT 2 DIGIT 3 DIGIT 4 12 9 8 6 A B C D E F G DP 11 7 4 2 1 10 5 3 HDSP-B04G, HDSP-B08G, and HDSP-B10G (Common Anode) DIGIT 1 DIGIT 2 DIGIT 3 DIGIT 4 12 9 8 6 A B C D E F G DP 11 7 4 2 1 10 5 3 5 Devices HDSP- Description
in „7 Segment Anzeige - SAA1064 + 4stellige Anzeige“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Propeller_v4_Sch.pdf
IC7 LM2574HVN-3.3 5 IN FB 1 L2 3 7 1 2 V OUT + 330uH 1A F I R / D D 1 1 0 6C 0C 0 C 0 C N N N 5 R 4 1V 2V 2 V 2 V 8-20VDC O G G 2 N 3 D 1 IC4P IC2P IC13P IC14P 2 3 4 2 1 C19 D D D D C3 C9 C11 C12C13 C4 V 8G 1G 1 G 1 G 3 470uF 25V 3 V 0.1uF0.1uF0.1uF0.1uF0.1uF 470uF 6V + 3 k 4 k 3 R 1 R 1 0V 3 3 I2C
-
PDF
EA_DIP204-4.pdf
2.2010 EADIP204-4 LCD- MODUL4x20 - 3,73mm e INKL. KONTROLLER KS0073 ontag ineM rlc EADIP204J-4NLW ke rforde e Abmessungen 75 x 27 mm TECHNISCHE DATEN Abmessungen 68 x 27 mm * KONTRASTREICHE LCD-SUPERTWIST ANZEIGE * KONTROLLER
in „Benötige Hilfe bei 4x20 LCD-Display“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
EA_LCD_4_20.pdf
Flexk. --- LP,KF-19G 8 EA DIP204-4NLED DIL 2.0mm 3.73 68.0 27.0 10.8 61.0 19.0 9+9Pin --- 8 EA DIP204-4HNLED Top.-20..+70°C EA DIP204B-4NLW 3.73 75.0 27.0 10.8 61.0 19.0 9+9Pin --- neg. blau 8 EA P204-4N 4.0 77.0 47.0 9.6 60.0 22.0 1x16 017-8U? STNy 9 EA P204-4NLED 4.0 77.0 47.0 14.2 60.0 22.0 1x16 017-8U? LBOX 9 EA P204-N 4.8 98.0 60.0 10.5 76.0 25.2 1x16 017-9U STNbl 9 EA P204-NLED 4.8 98.0 60.0 13.3 76.0 25.2 1x16 017-9U LBOX 9 EA E204-NLW 4.8 98.0 60.0
in „Atmega16 EA DIP204-6 4-line“ · Mikrocontroller und Digitale Elektronik ·