
-
Thread
MCP2515 CAN Für 1,55€?
versand? Klingt irgendwie nach Betrug? Gleiche Module gibt es durchschnittlich für 8 Euro. Selbst der MCP kostet mindestens 0,70€ und der Bustreiber 0,30€ Das ist etwas schwer zu verstehen
Eine verbesserte Version des mcp2515 CAN ist als PIC18F25K80 erhältlich. Da ist auch gleich der Prozessor mit drin, und der kann direkt auf die CAN-Register zugreifen, ohne SPI-Flaschenhals. fchk
-
Thread
MCP2515 - sendet nach Unterbrechung nicht mehr
Hallo, ich verwende einen MCP2515 und einen ATMega128 um unter anderem CAN-Botschaften zu senden. Die Programmierung erfolgt in C und das funktioniert soweit auch ganz gut. Allerdings möchte ich nach einer gewissen Zeit das Programm
Wartezeit sollen keine CAN-Botschaften gesendet werden. Und da liegt mein Problem. Entweder sendet der MCP einfach weiter, oder wenn ich vor dem Programmneustart den MCP neu initialisiere, einen Reset durchführe oder das Senden unterbreche indem ich das ABAT bit im CANCTRL Register setze, sendet er in der
-
Thread
CAN-Bus MCP2515, Empfang bestimmter Identifier
, // damit werden alle Nachrichten empfangen mcp2515_write_register( RXM0SIDH, 0 ); mcp2515_write_register( RXM0SIDL, 0 ); mcp2515_write_register( RXM0EID8, 0 ); mcp2515_write_register( RXM0EID0, 0 ); mcp2515_write_register( RXM1SIDH, 0 ); mcp2515_write_register( RXM1SIDL, 0 ); mcp2515_write_register( RXM1EID8, 0 ); mcp2515_write_register( RXM1EID0, 0 ); /* * Einstellen der Pin Funktionen */ // Deaktivieren der Pins RXnBF
-
Thread
can-bus mcp2515 -----filter-maske-----
Servus Leute, Wie im Betreff schon angekündigt,handelt es sich um einen MCP2515 Can-Controller und dessen Filter/Maskeneinstellung. Ich habe Filter RXF0 und RXF1 auf zwei Extended-IDs gesetzt und entsprechend in der Maske RXM0 alle Bits auf 1, da nur diese zwei IDs gefiltert
-
Thread
Can Controller MCP2515.. seltsamer Spannungspegel
Hallo Freunde, Der o.g. CAN-Controller soll als Empänger dienen. Der angeschlossene AVR ist mit den beiden Pins /RX0BF und /RX1BF verbunden, die auf Low gehen, sobald im jeweiligen Empfangsbuffer eine Nachricht ankommt. Sobald eine Nachricht registriert wurde (Low) wird eine LED angemacht: ------------------------------ warten: sbic PortB, 2 ;skip next if PortB2 Low rjmp warten ;LED anmachen ------------------------------ Aber der Atmel verhält sich komisch. Einmal (jeweils bei Aus und Einschalten der anlage) ist die Abfrage positiv(Led an), anderes mal wieder
-
Thread
Can Controller MCP2515 sendet nicht -> Ratlos
2 Sachen fallen mir direkt auf: void mcp2515_init(void) { // SPI Interface initialisieren spi_init(); // MCP2515 per Software Reset zuruecksetzten, // danach ist der MCP2515 im Configuration Mode PORT_CS &= ~
mcp2515_bit_modify( CANCTRL, 0xE0, (1<<REQOP2) ); //das fehlt //|------------------- Einstellen des Bit Timings -------------------| // CAN Baudrate 125 kBaud // BRP = 7 mcp2515_write_register
-
Thread
S: MCP2515 PDIP (CAN-Controller)
Hallo, ich bin auf der Suche nach Microchip MCP2515 CAN-Controllern im PDIP-Gehäuse (Einzelstückzahlen). Reichelt hat die Teile leider nur noch als SMD. Kennt jemand von Euch zufällig eine Bezugsquelle (oder vielleicht sogar einen Laden im Bereich
-
Thread
MCP2515 und AVR durch PonyProg ISP zerstört
SPI-Interface einen ATMega32. Über das SPI-Interface ist der ATMega32 auch gleichzeitig mit einem MCP2515 und MCP2551 an einen CAN-Bus angeschlossen, etwa wie hier: http://www.mikrocontroller.net/attachment/89702/can.png. (außer, dass bei mir die RESET-Leitungen des AVR und des MCP2515 über einen gemeinsamen
programmieren. Allerdings meldete PonyProg gleich beim ersten Versuch: "No device found". Als ich dann den MCP2515 anfasse, ist dieser sehr (!) heiß. Der MCP2515 ist kaputt gegangen (ich habe ihn in anderen Schaltungen getestet). Der ATMega32 war ebenfalls hin, da bin ich mir aber nicht sicher, ob das sofort
-
Thread
ATmega644PA und MCP2515 SPI Problem
Hallo Ich übe jetzt schon ca. 1 Woche an der Kommunikation zwischen ATmega644PA und MCP2515 mit SPI, herum. Das Programm wurde in Atmel Studio 7 geschrieben und ist eigentlich ein Abbild vom MCP2515-Tutorial, der Seite: http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515
MCP2515 die Kommunikation auf empfängt und verarbeitet. Gruß JackFrost
-
Thread
Takt von ATmega8 für MCP2515 verwenden?
MCP2515 schrieb im Beitrag #1814117: > Na ja, wenn ich mal den Vorteiler für den CLKOUT Pin des MCP2515 > verändern sollte bzw muss, dann beeinflusst das direkt die SPI Frequenz > des ATmega. Na
MCP2515 schrieb im Beitrag #1813895: > Kann ich den XTAL2 Pin des ATmega8 direkt an den OSC1 Pin des MCP2515 > anschließen? Nimm nen ATmega88 und hänge den MCP2515 an PB4 (CLK-Out). Peter
-
Thread
Can Bus Filter funktionen MCP2515
Hallo An alle, Ich benutze Pic18F4580 mit mcp2515 ich kommuniziere zwischen zwei platinen. Es funktioniert alles. Ich würde gerne mehr über Filter und Mask eigenschaften lernen. Ich verstehe aber den Protokoll nicht. kann mir jemand kurz
-
Thread
Beispielcode für atmega 8 und MCP2515
hallo, ich möchte einen canbus aufbauen. der aufbau der hardware ist kein problem nur das programmieren in c. kann bitte jemand ein beispiel in c posten mit folgender funktion: ein angeschlossener taster sendet ein telegramm. eine angeschlossene led ändert den zustand (ein oder aus) bei eingang eines telegramm. ich denke das würde vielen helfen. gruss cnud
-
Thread
Sendefehler MCP2515 / Arduino nur bei 10 kbps
Hallo zusammen, ich habe ein paar MCP2515/TJA1050/8MHz Can-Bus Modul (siehe Google, "MCP2515_CAN", diese blauen Dinger mit zwei Schraubterminals). Angebunden an einen Arduino Nano, nutze PlatformIO + https://github.com/autowp/arduino-mcp2515
Signal zu generieren ist für den ATmega328P aber schwierig, und man müsste das Signal noch zwischen MCP2515 TXCAN und den TJA1050 TXD rein-odern ... LG, Sebastian
-
Thread
MCP2515 Register auslesen im "Normal Mode"
Hallo Forumgemeinde, ich weiß nicht genau ob ich einen Fehler mache. Ich schreibe in der Init- Phase (Configuration Mode) die Werte für Masken und Filter in die Register. Das ganze lese ich dann wieder aus um die Werte zu prüfen. Diese stimmen alle auch. Dann stelle ich den MC2515 auf "Normal Mode" um. Wenn ich jetzt wieder die Register auslese, dann steht überall die "0" drin. Liegt das daran, dass man die Register des MC2515 im "Normal Mode" vielleicht nicht auslesen kann, oder hat sich der MC2515 bei mir ungewollt "resettet"? Hat einer von Euch eine Idee? Grüße, Marcel(",)
-
Thread
Problem mit CAN(MCP2515)-EvalBoard
Microchip auch ein Output/Input Fenster gibt. Nur leider bekomme ich keine Daten vom eingebauten MCP2515. Das Programm sagt mir zwar, dass ich mit dem Board verbunden bin, Einstellungen wie Baudrate und Sample-Point müssten auch stimmen, aber ich lese alle Register mit 0 aus, schreib ich was wo rein
-
Thread
Biete MCP2515 - I/P
Hallo! Habe 4 Stk MCP2515 - I/P übrig, hätten ursprünglich für eine Diplomarbeit gehört, haben jetzt leider das Thema geändert. Falls diese jemand braucht, kann ich diese gerne abgeben. schicke natürlich nach Deutschland
-
Thread
mcp2515: maxSpeed bei TP-Kabel
Hi mein einfaches CAN Netz ist ca. 200m lang mit standard verdrilltem Twisted Pair Kabel (ungeschirmt). Musste halt billig sein. Jetzt weis ich nicht welche Geschwindigkeiten dort schon zu Problemen führen können. Dürfen es "schon" 50kbps sein?
-
Thread
Verständnissproblem beim MCP2515 CAN Controller
Habe folgendes Verständnissproblem bei dem o.g. Controller. Wenn ich ein Register mit folgenden Befehlen auslesen will, dann MUSS ich häufiger die SCK-Leitung takten als eigentlich takten müßte. Befehle: READ RX BUFFER READ STATUS READ RX STATUS Das sind diese "Kurzbefehle". Laut Datenblatt Seite 66&67 muss ich den Befehl senden und kann dann SOFORT mit den nächsten 8 Taktzyklen die Antwort abrufen. ABER führe ich das so aus, also: Befehl senden (8Clks) Daten abrufen (8Clks) ->erhalte ich 0x00 Takte ich aber erneut, also: Befehl senden (8Clks) Daten abrufen (8Clks) Daten abrufen
-
Thread
NAZA CAN BUS mit Arduino und MCP2515 auslesen
filters disabled. if(CAN0.begin(MCP_ANY, CAN_1000KBPS, MCP_8MHZ) == CAN_OK) Serial.println("MCP2515 Initialized Successfully!"); else Serial.println("Error Initializing MCP2515..."); CAN0.setMode(MCP_NORMAL); // Set operation mode to normal so the MCP2515 sends acks to received data. pinMode(CAN0_INT, INPUT); // Configuring pin for /INT input Serial.println("MCP2515 Library Receive Example..."); } void loop
-
Thread
MCP2515 lässt sich nicht konfigurieren sonder geht in Sleep?
Hallo zusammen! Ich versuche gerade einen Mikrochip MCP2515 mit einem STM32G0 zu programmieren. Dazu versuche ich - ganz grundlegend - den MCP2515 in den Configuration Mode zu setzen. Der STM32 sendet dabei die folgenden Kommandos, siehe auch Logic Analyzer
> natürlich MISO So steht's links nebendran. Und sollte ja vom MCP2515 gesteuert werden, was aber offensichtlich nicht der Fall ist - es lassen sich folglich schonmal drei Möglichkeiten vermuten: - MISO ist nicht am MCP2515 angeschlossen - der MCP2515 sieht das /
-
Thread
MCP2515 und TJA1055 Sendet nicht TXD Problem
bißchen differenziell aus)? Liegt denn, wenn Du ein Problem bei der Verbindung vermutest, an TXCAN (MCP2515) und TXD (TJA1055) jeweils das gleiche an? Was ich untersuchen würde: 1. Bekommt der MCP2515 per SPI die richtigen Daten geliefert? 2. Läßt er erkennen, daß er etwas sendet / meint, etwas
ein bißchen differenziell aus)? Liegt denn, wenn Oben bei TXD in der Legende ist der PIN TXCAN am MCP2515 Controller und unten bei RXD der PIN RXCAN am MCP2515 Controller. Also beides sind Daten direkt am CAN Controller zum/vom Transceiver. Ganz unten im Bild ist ein Überblick der kompletten Aufzeichnung
-
 Bild
Schaltplan und Foto eines MCP2515 CAN Moduls
RXD R CANH R CANL R TXD R CANH R CANL R TXD R MCP2515 CAN Module U2 SCK SI CS GND VCC1 VCC R2 R3 C1 C2 C3 C4 C5 C6 C7 R1 U1 CANH CANL P2
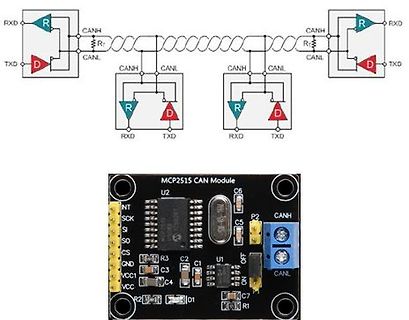
-
Thread
[MSP430] Starthilfe zum MCP2515 CAN-Controller
des MSP's Der SN65HVD230D ist wie folgt verschaltet: 1 - D_TO_TXCAN - verbunden mit TXCAN vom MCP2515 2 - GND - verbunden mit GND 3 - VCC - verbunden mit VCC 4 - R_TO_RXCAN - verbunden mit RXCAN vom MCP2515 5 - VRET - nicht verbunden 6 - CANL - verbunden mit CAN-BUS (CANL) 7 - CANH - verbunden
Ich hatte mal einen F5508 mit einem MCP2515 und TJA1043 verwendet. Da musste noch ein RC-Glied zwischen MCP2515 und TJA1043 RX. Könnte sein, dass Du das auch gebrauchen könntest. Gruß Gunther
-
Thread
Atmega8 kann MCP2515 per SPI nicht ansprechen
Hallo zusammen, Ich habe mein Problem bereits im MCP2515 Tutorial von Kreatives-Chaos gepostet, Eintrag vom 9. Juli 2009 http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Leider konnte dort der Fehler auch nicht gefunden werden (ich habe
Schuß ins Blaue: Du hast die Frequenzen/Baudraten angepaßt, aber die Funktion mcp2515_init() [c] // test if we could read back the value => is the chip accessible? if (mcp2515_read_register(CNF1) != ((1<<BRP2)|(1<<BRP1)|(1<<BRP0))) { return false; } [/c] in der mcp2515
-
Thread
Kommunikationsproblem zwischen ATMega32 und MCP2515 ueber ISP
einem AT90CAN128 und einen ATMega32 aufbauen. Dazu habe ich den ATMega32 mit einem CAN Controller MCP2515 und diesen Controller mit einem MCP2551 verbunden. Den Bus an sich habe ich noch nicht aufgebaut, da ich erstmal den MCP2515 initialisieren will. Dieser ist ueber ISP mit meinem ATMega32 verbunden
stimmt irgendetwas mit dem SPI-Interface nicht. Ich habe aus diesem Grund auch mal einen Pin des MCP2515 als Ausgang konfiguriert und mal ne LED drangehaengt um zu ueberpruefen, ob der MCP2515 initialisiert wurde. Leider ebenfalls ohne erfolg. Hat jemand eine Idee was ich falsch mache? Den Quellcode
-
Thread
Eingehende Nachrichten am MCP2515 CAN Controller handeln
Ich habe eine konzeptionelle Frage. Und zwar habe ich zwei MCP2515 basierende Shields und einen Arduino um damit ein unidirektionales Gateway aufzubauen. Es solleb CAN Botschaften auf einem Bus gelesen (Entstehen auf dem Bus im Intervall von 10 ms), umgerechnet
der Daten vom > SPI dort wieder neue Daten vom Bus reinkommen. Da passiert rein gar nichts, der MCP2515 speichert die und fertig. Das Interrupt-Pin bleibt gesetzt und löst bei der Rückkehr vom Interrupt sofort einen neuen aus.
-
Thread
Atmega88 und MCP2515 > SPI Kommunikation
Genutzt und angepasst wurde folgende Bibl.: http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Soweit so gut, nun tritt folgendes Problem auf: Master sendet, Nachricht kommt am Slave am TX Pin des MCP2515 an, aber dieser reagiert nicht drauf. D.h. kein Int an den Atmega und keine
12345 schrieb im Beitrag #3012522: > Nachricht kommt am Slave am TX Pin des MCP2515 an Wie nochmal? Da kommt was am Sendepin an?
-
Thread
MCP2515: Listen-only geht, normal geht nicht
an, so erzeugt der MCP2515 etwa tausend Acknowledgements, bevor der Bus schweigt. Empfangen tut er aber trotzdem nichts; die Interrupt-Flags bleiben gelöscht und im Empfangspuffer steht nichts. > Stelle doch Deinen Initcode
Weiter probiert: Im Loop-Back-Modus funktioniert es auch, der MCP2515 empfängt seine eigene Nachricht und meldet das an den Interrupt-Leitungen. Nachdem die Kommunikation im Normal-Modus abbricht steht 129 im Fehlerzähler 'REC' des MCP2515, da hat er sich dann
-
Thread
MCP2515-CAN-Controller Ansteuerung mit Spartan 3
Hallo! Ich möchte mit einem Mircochip MCP2515 Can Controller, der über eine SPI-Schnittstelle an einen Spartan 3 FPGA verbunden ist, kommunizieren. Ich habe gelesen, dass in einem Xilinx-Development Board mit Spartan 3 auch der MCP2515 verbaut
Hi Gibt es in der Zwischenzeit neue Erfahrungsberichte, wie man den MCP2515 direkt per VHDL auf dem SP305 Board ansteuern kann? Wäre für jede Hilfe dankbar!
-
Thread
CAN Controller MCP2515 Problem mit SPI ?
Hallo Leute, ich hoffe ihr könnt mir helfen, ich versuche schon seit gut einer Woche den MCP2515 zum laufen zu bekommen, aber es klappt einfach nicht. Natürlich habe ich mir die Internetseite "kreatives Chaos" angeschaut, von der habe ich mir auch den Treiber abgleitet. Mein Problem: Ich weiss
gehst du dahin: http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Meiner Meinung nach die beste Seite zum Thema AVR <-> MCP2515 Wer es damit nicht schafft, sollte die Finger von MCs lassen :-)
-
Thread
Merkwürdige Probleme mit ATmega8 & MCP2515
habe auf einem Steckbrett 2 CAN-Knoten mit je einem ATmega8 (getaktet mit 9,216 MHz Quarz) und einem MCP2515 (getaktet mit 8 MHz Quarz) aufgebaut. Die Kommunktion zwischen den beiden läuft soweit auch ganz gut. Nun hab ich die exakt gleiche Schaltung wie auf dem Steckbrett auf einer selbstgeätzten Platine
funktioniert hier weder die Übertragung zu anderen Busteilnehmern, noch die Kommunktion im Loopback-Modus des MCP2515. Ich habe nun schon alle möglichen Komponenten wie MCP2515, ATmega, Quarze getauscht, doch leider ohne Erfolg. Ein Phänomen das wahrscheinlich von Bedeutung ist: Am CS- und SO-Pin liegt nach
-
Thread
Filter im MCP2515, Socket CAN und der RaspberryPi
Hallo, ich kann erfolgreich mit meinem RaspberryPi über CAN kommunizieren. Dazu verwende ich einen MCP2515. Mit folgender Anleitung zur Implementierung von Socket CAN im Pi habe ich gearbeitet: http://www.mjmwired.net/kernel/Documentation/networking/can.txt Soweit so gut. Nun möchte ich mit
wie ich die Software einstellen kann, um CAN Nachrichten zu filtern. Ich würde aber lieber den MCP2515 über den Pi so konfigurieren können, dass der Pi sich nicht im laufenden Prozess darum kümmern muss, sondern das die Filterung vom MCP2515 erledigt wird. Weiß jemand wie das geht? Gibt es dafür
-
Thread
2 Stk. MCP2515 an einem z.B. ATMega32
Hallo zusammen, ich möchte gerne an einen ATMega32 zwei MCP2515 per SPI anschließen. Ich brauche zur Lösung der Aufgabe 2 CAN-Controller ????!!!!! Auch ein AT90CAN128 und ein MCP2515 wären denkbar. Es soll ein bidirektionaler Datenstrom eingelesen und gefiltert
//CS2 low . . . PORTB |= (1<<SPI_CS1 | 1<<SPI_CS2); // beide CS high steckt in: - mcp2515_read_register - mcp2515_write_register - mcp2515_write_register_f - mcp2515_bit_modify - mcp2515_read_rx_status - mcp2515_init - can_get_message - can_send_message also überall da, wo
-
Thread
Wie MCP2515 CAN Filter und Mask richtig einstellen?
Mega8 über CAN kommunizieren lassen möchte. Dazu habe ich die beiden Controller mit jeweils einem MCP2515 und einem MCP2551 ausgestattet. Die Kommunikation läuft nun soweit auch, dank der CAN-Libary von kreatives-chaos.com Nun möchte ich diese aber gerne auch so konfigurieren können das man verschiedene
leider im Datenblatt nichts gefunden. Wäre nett wenn mir jemand eventuell auch nen Beispielcode zum MCP2515 geben könnte. Ich verwende nicht die Extended ID, sondern die normale, 11 Bit lange ID . MFG Olli
-
Thread
AT90CAN128 und MCP2515-Controller
Hallo Leute, ich versuche gerade einen MCP2515-CAN-Controller in Betrieb zu nehmen. Die Idee dahinter ist, später einen Atmega16 oder etwas kleineres zu nehmen. Habe ein Versuchsboard da, wo diese beiden Controller schon verbaut sind. Also
ich die SPI.h abgeändert das sie auf den Atmega16 passt und der Atmega16 steckt im STK600 und der MCP2515 auf dem Steckbrett.... Der CAN-Ausgang ist dann wieder zurückgeführt auf den CAN-Wandler des STK600 und das funktioniert zum Beispiel nun nicht mehr.... :-(
-
Thread
16MHz Quarz schwingt nur gelegentlich am MCP2515
Hallo miteinander, ich habe eine selbst entworfene CAN-Platine mit einem Microchip MCP2515, die mit einem 4 MHz-Quarz und zwei 27pF-Kondensatoren bisher ohne Probleme lief. Für eine Taktrate von 500 kbit/s am CAN musste ich die Bestückung auf einen 16 MHz Quarz ändern (Schaltplan und
parallel schwingt der Quarz. @ Arduinoquäler: Danke, aber mit Fuses hat das nichts zu tun. Der MCP2515 wird nicht programmiert, sonder über die SPI-Schnittstelle angesprochen.
-
Thread
CAN-Bus: MCP2515 und MCP2551 mit Linux Treiber
oben und das Datenblatt geben aber mir recht. TX ist mit TX, RX mit RX verbunden. Datenblatt: MCP2515 RX: Receive input pin from CAN bus MCP2551 RX: is usually connected to the receiver data input of the CAN controller device
ist "activ low" - ich vermisse den PullUp Widerstan am > INT. Das ist ein Push/Pull Ausgang vom MCP2515 (Siehe Datenblatt bei High level Output Voltage), braucht daher keinen Pullup. Grüße MiWi
-
Thread
AT90CAN128 - MCP2515
CAN-Knoten aufbauen, der in regelmässigen Abständen Daten sendet, dafür will ich einen ATmega32 + MCP2515. Ich habe mir die Codes von microchhip, das Tutorial auf ww.chaos-kreativ.com durchgesehen und meinen Code entsprechend angepasst. Mein Problem ist - wie kann ich kontrollieren, ob mein Atmega
aus. Daraus schliesse ich, das der MCP prinzipiell tut, aber der AT90CAN die Daten ncht quittiert. Irgendjemand eine Idee, wie ich kontrollieren kann, ob der MCP richtig tut? Vielen Dank
-
Thread
MCP2515 schon wieder. Fehlererkennung abschalten o.Ä
Mir scheint, du hast ein grundlegendes Verständnisproblem. Prinzipiell hast du die Möglichkeit, den MCP2515 über die SPI deutlich schneller zu bedienen, als eine CAN-Botschaft dauert (ok, bei 1MBit und 2 MCP2515 kann es je nach MC-Takt eng werden). Das gilt sowohl fürs Lesen einer Botschaft als auch das
Alex S. schrieb im Beitrag #2389310: > Ich benutze 2 Can-Controller vom Typ MCP2515 Das heißt also, Du mußt 2 CAN-Busse bedienen. Jeder MCP2515 kriegt seine eigene Interruptleitung und seine eigenen 2 FIFOs. Ein Empfangsinterrupt liest ein Paket in den FIFO ein und das wars
-
Thread
CAN / mcp2515: rtr bit immer gesetzt
loeschen, // damit werden alle Nachrichten empfangen mcp2515_write_register( RXM0SIDH, 0 ); mcp2515_write_register( RXM0SIDL, 0 ); mcp2515_write_register( RXM0EID8, 0 ); mcp2515_write_register( RXM0EID0, 0 ); mcp2515_write_register( RXM1SIDH, 0 ); mcp2515_write_register( RXM1SIDL, 0 ); mcp2515_write_register( RXM1EID8, 0 ); mcp2515_write_register( RXM1EID0, 0 ); /* * Einstellen der Pin Funktionen */ // Deaktivieren
-
Thread
CAN-Controller MCP2515 per SPI an ATM128
("nop"); SPI_TX(MCP2515_RESET); asm("nop"); SPI_PORT |= (1<<SPI_SS); MCP2515_WRREG(MCP2515_CNF1,5); asm("nop"); test = MCP2515_RDREG(MCP2515_CNF1); testtext[1]=test+48; LCD_TextOut(testtext);
(MCP2515_WRITE); asm("nop"); SPI_TX(Adresse); asm("nop"); SPI_TX(Daten); asm("nop"); SPI_PORT |= (1<<SPI_SS); return 0; } uint8_t MCP2515_RDREG(uint8_t Adresse) { uint8_t
-
Thread
MCP2515 SPI Kommunikation myRIO vs. Arduino
Der MCP2515 hängt an den 5V vom my RIO , oder ? Nimm mal die 3,3V Versorgung wenn die stark genug ist. Die Ports sind ja 3,3V ggf reicht es grad nicht das der MCP die high Flanken sieht. Gruß JackFrost
Bastian W. schrieb im Beitrag #4864118: > Der MCP2515 hängt an den 5V vom my RIO , oder ? > Nimm mal die 3,3V Versorgung wenn die stark genug ist. > Die Ports sind ja 3,3V ggf reicht es grad nicht das der MCP die high > Flanken sieht. Halleluja
-
Thread
MCP2515 - Nachricht empfangen - und dann? :)
mal ohne Bugs betrachtet), zumindest solange der genug Message-Objekte vorgesehen hat. Mit dem MCP2515 muss man sowas dann im MCP-Treiber erledigen. Generell gilt aber für fast FIFO-freie Controller die den MCP: Sofort raus aus dem Buffer. Ob du das dann bereits im Interrupt vgl. CANopen entsprechend
received> aus dem MCP2515 zu holen, bringt Dir nicht viel. Dann kannst Du den MCP2515 auch fast komplett ohne IR pollen. Wenn Du dagegen das msg-holen komplett in den MCP2515-Interrupttreiber verlegst, dann wird der Zugriff
-
Thread
MCP 2515 Leds an RX und TX unterschiedlich hell?
Helas zusammen :-), ich hab mir ein Caninterface aus einem Atmega328, einem MCP 2515, einem MCP 2551 und zwei Optokopplern zusammengebaut. Funktioniert soweit auch, ich kann über den Canbus eine Led wo am Atmega angeschlossen ist ein- und ausmachen. Ich hab mich da bei der Schaltung
-
Thread
Hardware MCP2515 "listen only mode" MIT Filtern und Masken
Hallo zusammen, ich möchte noch dieses Wochenende einen Prototyp mit dem MCP2515 + MCP2551 fertigstellen und stehe vor folgendem "Problem": Der MCP2515 unterstützt keine Filter und Masken im "listen only mode" aber genau dies benötige ich, da ich keine aktive Teilnahme auf
Push: Keiner einen reinen Sniffer mit dem MCP2515 gebaut?
-
Thread
CAN Bootloader für ATTiny + MCP2515
Ports für den MSP430 und für den AVR geschrieben, aber ich meine, das ich imnmer ~5kB brauchte um den MCP2515 zum laufen zu bringen und der Tiny2313 hat ja nur 2 ;)
-
Thread
cansan = esp8266 + mcp2515
hallo http://forum.amperka.ru/attachments/cansan-jpg.16904/ möchte wissen wozu der wiederstand zwischen, D6 & 3v ist? bitte keine laberreien , einfache kurze antwort wäre mir am liebsten danke
-
Thread
ATmega328p (Uno) mit MCP2515 CAN-Shield
mcp2515-can-bus-modul). Mit der Arduino IDE und gegebener Bibliothek stellt sich das versenden/empfangen von Nachrichten nicht als Problem dar. Für mich heißt das zumindest, dass ich Kabel richtig miteinander
#define MCP2515_CS B,10 #define MCP2515_INT D,2 [/code] [code] #elif defined(__AVR_ATmega8__) || defined(__AVR_ATmega48__) || \ defined(__AVR_ATmega88__) || defined(__AVR_ATmega168_
-
Thread
TLC5940 und MCP2515 an SPI (Atmega8)
wollte mal Fragen, wie ich diese beiden ICs an die Hardware-SPI des Atmega8 anschließen muss. Beim MCP2515 ist die Sache ja recht einfach, dieser besitzt ja auch eine CS/SS-Leitung. Doch wie schließe ich nun noch den TLC5940 dazu? Momentan habe ich ihn wie folgt angeschlossen (brauche nur den 12bit
-
Thread
[V]erkaufe MCP2515 PicT Demoboard
Hallo, zum Verkauf steht hier ein MCP2515 PicTDemoboard (Neupreis ca. 50Euro) Node A + B (CAN) Preisvorstellung 25Euro Versand aus Österreich mit der Post. Sollte Interesse bestehen suche ich euch gerne die Versandkosten heraus
