-
Thread
Suche günstige Möglichkeit zum gleichzeitigen Aufzeichnen von Daten von 6 CAN-Bussen.
könnte ich mir vorstellen daß ein einigermaßen fixer µC und sechs über SPI angebundene MCP2515 + MCP2551 und etwas Software den Job erledigen könnten. Problem könnte sein die Daten zügig genug zu speichern bzw. wegschaufeln zu können. Je nach dem was noch so auf den Bussen los ist und was man filtern
-
Artikel
CAN
. 2004 von infineon abgekündigt, ohne Nachfolgeprodukt Bustreiber (CAN-Transceiver). High-Speed. MCP2551. von Microchip PDIP8 und SOIC VCC = 4,5...5,5V kostet rund 1 Datenblatt Eagle-Lib PCA 82C250. ABGEKÜNDIGT! In Produktion: NXP Orderlist von NXP (ex. Philips) PDIP8 und SO8 VCC = 4,5...5,5V V-CAN:
-
Artikel
KiCad
100Pin-Gehäuse von Fred S. (Gast) RFM12-Funkmodul von Dominik C. CAN Controller MCP2515 und Transceiver MCP2551 von Dominik C. STLib für KiCad mit STM32F4x von Markus W. Media:SymbolsSimilarEN60617+oldDIN617-RevB-en.lib VERALTET! Nur aus Kompatibilitätsgründen behalten. Ersetzt für Neuentwicklungen durch Revision
-
 Bild
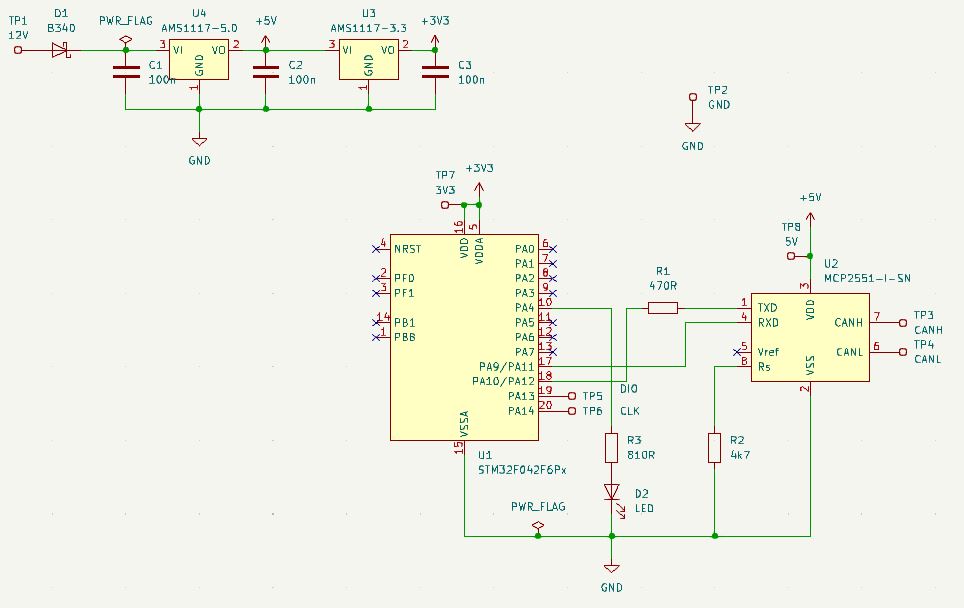
Schaltplan mit STM32F042F6Px und MCP2551-1
GND U4 AMS1117-5.0 +5V 2 C2 100n GND U3 AMS1117-3.3 +3V3 2 C3 100n GND TP2 GND TP7 3V3 TP8 5V U2 MCP2551-1-SN R1 470R TXD RXD CANH CANL Vref Rs VSS PA0 bis PA14 NRST PFD PB1 PBB PA9/PA10 PA13 PA14 U1 STM32F042F6Px DIO CLK R2 4k7 D2 LED R3 810R TP3 TP4 TP5 TP6 GND
-
Thread
[V] Großer Haufen versch. digital- und analog ICs
PIC18FLF2550-I/SP 2 PIC18FLF2680-I/SP 3 ENC28J60-I/SP 2 PIC18F4620-I/P 2 MAX118CPI 2 MCP2551 I/P 9 MCP201 E/P 2 PIC10F200 I/P 2 MAX120CNG 2 MAX1272CPA0 1 MAX202ECPE 1 PIC18F1320 3 dspPIC33FJ256GP506-I/PT 3 PIC18F4685-E/PT 3 PIC18F2480-I/SO 5 LMD1820IT 17 PIC18F1220-I
-
Thread
Ansteuerung einer Anzeigetafel - Federal Vama Traffic Storm
Durch Versorgen des µC direkt mit 3,3V vom Programmierstecker aus werden Signale am µC in Richtung MCP2551 (CAN-Transceiver) ausgegeben, somit ist der µC mal in Ordnung. Nach dem Studieren der Platine wurde herausgefunden, dass die 3,3V-Versorgung über eine Transistor-FET-Kombination eingeschaltet werden
-
Thread
Neuer CAN Bus Analyzer mit billigen Adaptern
Hallo > Damit sollte man doch einen CAN-Transceiver direkt lesen können > (z.B. einen MCP2551). Endlich verstehe ich was du meinst. Wenn du das 3 Postings vorher geschrieben hättest, hätte ich dich gleich verstanden. Du hast wirklich extrem naive Vorstellungen! Ich sehe, du hast dich
Bus fähigen Microprozessor aus der CAN Bus Datenflut das ausfiltern, was interessant ist. Dieser MCP2551 hat keine Filter. Er leifert ALLES was über den Bus läuft in ECHTZEIT. (Die CAN Bus Filter sind auch in meiner Hilfe beschrieben) Was an den TX Pin des MCP2551 geliefert werden muß, um ein Paket
-
Thread
CAN-Nachrichten-ID
Hallo zusammen ich habe ein MCP 2551 Board gekauft, um es mit meinem PIC18F45K80 zu verwenden. Ich möchte eine LED, die mit dem MCP-Board verbunden ist, über das CAN-Protokoll steuern. Eine CAN-Nachricht hat verschiedene Felder in
-
Thread
Can Bus Simulator mit Mcp2515
Typen der jeweiligen Radios nennen? Ich vermute stark, dass für deine Zwecke ein Arduino, ein MCP2551 und ein MCP2515 ausreichen. mfg mf
Funktioniert(e) das Radio denn in besagtem W203? Dann wäre Sniff und Replay wohl das einfachste. MCP2551 am Raspberry Pi nebst Wireshark ergibt ein Netzwerkanalysetool, das dir genau das leisten kann. mfg mf
-
Thread
CAN-Device oder Platine zum üben
angekurbelt. Erster Treffer: https://controllerstech.com/can-protocol-in-stm32/ Anm. dazu: Der MCP2551 tut auch mit 3.3V, die Pegel auf dem Bus sind aber nicht normgerecht. Besser geeignet ist der bereits mehrfach erwähnte MCP2562, den gibt es auch im freundlichen DIL-Gehäuse. Braucht aber 3.3 und
-
Thread
Identifizierung Bauteil
weiß jemand welchen Zweck das rot markierte Bauteil hat? Es ist Teil der Busterminierung eines MCP2551. Die Platine ist ein Hydraulikmodul von Fröling (FRHYU21A). Dennis
relevante Information aus deinem Bild rüberzubringen. > Es ist Teil der Busterminierung eines MCP2551. Das mag vielleicht auf der Platine drauf sein, auf der die Busterminierung aufgebaut ist. CAN hat zwei Leitungen, also müssen die Bauteile zur Busterminierung doppelt vorhanden sein - fail.
-
Thread
Datenbus zwischen 2 Raspberry Pi Pico
irgendwie. Ich würde da wohl einen STM32 mit CAN nehmen. Tranceiver ICs brauchst du für alle noch (z.B. MCP2551). Pures RS485 ist mehr Arbeit und wird nicht billiger.
-
Thread
Von Arbiträr-Funktionsgenerator erzeugtes CAN-Frame in CAN-Bus einspeisen
einem "dummen" > Transceiver mit CAN-Ausgang. Habt Ihr einen Tipp für mich? Alle möglichen? MCP2551 und viele andere.
Hallo Falk, vielen Dank für Eure Tipps. Genau das, nachdem ich ich gesucht habe. Ich mir ein paar MCP2551 bestellt. Mit freundlichen Grüßen Guido
-
Thread
CAN Transceiver nutzen für MOD-BUS
Ich habe einen DSPIC Controller der Software definiertes Pin Mapping hat. Derzeit nutze ich einen MCP2551 Transceiver mit CAN Protokoll in meinem Projekt. Nun möchte ich möglichst ohne Hardware Änderung MOD-Bus unterstützen. Hierzu würde ich einen UART auf die Pins mappen und das Protokoll implemntieren
Transceiver ein und ausgeschaltet werden wenn nur ein Master und ein Slave an der Leitung hängt? Der MCP2551 hat kein Enable Signal!
-
Thread
Sendefehler MCP2515 / Arduino nur bei 10 kbps
versteckt im Datasheet steht, und nicht irgendwo eine minimum usable baud rate oder so etwas. Der MCP2551 scheint auch nur bis auf 40 kbps runter zu können. Hier https://github.com/Neuroquila-n8fall/JunkersControl wird das obige Board empfohlen zur Kommunikation mit einer Junkers Heatronic, dann hat
Moritz M. schrieb im Beitrag #7366089: > Der MCP2551 scheint auch nur bis auf 40 kbps runter zu können. Nö, 16kbit/s, RTFM. "1.5 TXD Permanent Dominant Detection If the MCP2551 detects an extended Low state on the TXD input, it will disable the
-
Thread
CAN als "Open-Drain"?
CAN-Bus als eine Leitung (und GND) mit Open Drain machen? D.h. statt stromfressigen Treiber wie MCP2551 etwa SN74HCS09 mit Widerstand Bus - VCC ca. 1k benutzen? Was spricht dagegen? Genauer: ich möchte zwei (zuerst) PCB mit einem Kabel ca.2-3 Meter verbinden. Als Kabel möchte ich USB-A (beide Buchsen
Maxim B. schrieb im Beitrag #7355183: > D.h. statt stromfressigen Treiber wie MCP2551 etwa SN74HCS09 mit > Widerstand Bus - VCC ca. 1k benutzen? Was spricht dagegen? Es ist arschlangsam. Ein 3m Kabel mit 1k pull up (5mA, exakt die Spezifikation früherer Centronix Druckeranschlüsse
-
Thread
ESD bei Kunststoffgehäuse
Wühlhase schrieb im Beitrag #7318593: > Uwe B. schrieb: >> MCP2551 >> Absolute Maximum Ratings† >> DC Voltage at CANH, CANL -42V to +42V >> (-> sonst Entweichen des magischen Rauches) >> >> Wie will man das sicherstellen wenn die GNDs der Teilnehmer keinen Bezug
Transceivers. Gemeint ist die Spannung zwischen GND des Transceivers und CANH *oder* CANL. Da ein MCP2551 nicht isoliert gibt es nur diese eine Masse. Das ist die gleich Diskussion welche hier regelmäßig und endlos um die RS485 Schittstelle geführt wird. Uwe
-
Thread
STM32F103C8T6 Schaltplanüberprüfung
1. Ich würde den MCP2551 durch einen MCP2562 ersetzen. Der hat einen extra 3.3V Spannungseingang für die Logik. Damit hast Du auch passende Logikpegel am Prozessor. 2. Ich schalte immer einen 1M Widerstand parallel zum
Frank K. schrieb im Beitrag #7260311: > 1. Ich würde den MCP2551 durch einen MCP2562 ersetzen. Ist ne gute Idee.... ist es richtig, dass der STBY nur auf GND gezogen wird? > 2. Ich schalte immer einen 1M Widerstand In den meisten Fällen werden (wenn
-
Thread
Neo Pixel info
differentiellen line driver + receiver > versuchen. Ich werde für die Datenübertragung evtl. den MAX485, MCP2551 o.ä. mal einsetzen. Habe bei ähnlichen Problem mit I2C und Hausbus diese Bausteine schon mit Erfolg verbaut. Danke, Gruß Rolf
differentiellen line driver + receiver >> versuchen. > Ich werde für die Datenübertragung evtl. den MAX485, MCP2551 o.ä. mal > einsetzen. Viel zuviel Aufwand. Aber mach mal.
-
Thread
Atmega168 Programierung ändern Katastrophe
mit anderen worten ist es nicht möglich? auf der plantine sind noch 2 andere bausteine ,MCP2551 8POLIG ,MCP2515-I/P
#7234198: > MCP2515 Das ist ein externer CAN-Controller, da der ATmega168 kein internes CAN hat. MCP2551 ist der Transceiver dazu.
-
Thread
ARM abseits der Mikrocontroller, neuer Einplatinenrechner mit x86-CPU uvm
Seeed Studio gibt es nun ein neues Grove-CAN-Modul, das das bekannte Zweigespann aus MCP2551 und MCP2515 durch einen GD32E103 ersetzt.  (Bildquelle: Seeed, via Instagram: tam.hanna) Das neue Modul enthält dabei eine Firmware, die die CAN FD – to – Serial-Funktionalität
Der Text zum CAN Modul ist etwas irreführend. Nicht das Zweigespann aus MCP2551 und MCP2151 wird durch den GD32E103 ersetzt, sondern das aus Atmega168PA und MCP2151. Wollte man lediglich MCP2551+MCP2151 ersetzen, hätte man auch einen MCP25625 nehmen können. Es wird auch nichts
-
Thread
USB2CAN Adapter aus China - kann der was ?
SPI angeschlossen. das ist exakt mein Board, MCP2515-I/P + 12MHz Quarz + 5V/3.3V/CAN Bus Treiber MCP2551-I/P. Läuft auf Anhieb mit den angehängten Einstellungen unter Raspi-OS. Wenn man den 2. MCP2515 auch aktivert kann man im Loop Nachrichten Senden und Empfangen. Oder halt die eigene Applikation debuggen
-
Thread
CAN Switch / Relais ?
Richtung automatisch erkennen. CAN ist immer Multi-Master. Der Transceiver (z.B. der Klassiker MCP2551) braucht die Richtung nicht zu wissen. Du verwechselst das möglicherweise mit einem RS485-Bus. Uwe
schrieb im Beitrag #7125459: > CAN ist immer Multi-Master. Der Transceiver (z.B. der Klassiker MCP2551) > braucht die Richtung nicht zu wissen. Da Null dominant ist muss er wissen, woher das signal kommt. Beispiel: Null wird erkannt. Und an den "Switch" weitergegeben. Alle anderen Transreceiver
-
Thread
STM32F746G-Discovery CAN Beispiel
Auf dem STM32F746G-Discovery sind CAN Pins allerdings schon belegt. einen CAN Transceiver (MCP2551, MCP2561, TJA1050) an die CAN-RX und CAN-TX Pins hängen reicht. ST UM1725 Seite 90ff für die STM32F7 Familie : CAN konfigurieren: HAL_CAN_Init (CAN_HandleTypeDef * hcan); HAL_CAN_ConfigFilter
-
Thread
Can Bus Treiber defekt/fake
angefangen diese zu bestücken. Bei der Bauteilbeschaffung habe ich auf die Bestellung von MCP2515 und MCP2551 verzichtet da ich hier noch solche Arduino Can Shields aus vergangenen Tagen rumliegen habe und Reichelt weder MCP2551 noch einen TJA2050 am Lager hat. Also war der Plan diese zu schlachten und die
Gibts die denn auch nicht mehr zu kaufen? Zur Not habe ich MCP2551 da.
-
Thread
CAN Bauteile? Gibt es das?
, 1-wire CAN Direkter Anschluß nicht wirklich, es wird zusätzlich ein Transceiver benötigt. (MCP2551) > Letztlich waren das werksprogrammierte Controller. Aber alles recht > unflexibel und umständlich in der Parametrierung. Ja. mit dieser Anleitung aber hinzubekommen: http://liionbms.com
-
Thread
Wer hat schonmal den MCP2551 CAN Transceiver benutzt? Schaltungfrage Pullup an RX-Leitung
Leitung zw. µC und MCP2551 in der Hard-/Software einen Pullup oder ist das sogar contraproduktiv. Ich habe hier aus der Forums Wanderkiste eine Platine mit einem AVR ATMega16M1 dem ein MCP2551 bestückt, die Übertragung läuft
das RS schaltbar ist. Die Bitrate ist sehr langsam 16 kbit/s glaub das war das unterste Ende des MCP2551. Ich könnte aber den 100kOhm Widerstand zum testen mal austauschen.
-
Thread
LIN-CAN Gateway / Bauteilauswahl
wenn nicht, muss das dann noch extra extern übertragen werden. Es gibt High Speed Tranceiver (MCP2551 ggf. Nachfolger MSC2561) die auch Lowspeed können also bis hinter auf 16 kbit/s. Oder geht es dir darum das es noch mit nur einer CAN-Leitung läuft?
nicht, muss das dann noch > extra extern übertragen werden. > > Es gibt High Speed Tranceiver (MCP2551 ggf. Nachfolger MSC2561) die auch > Lowspeed können also bis hinter auf 16 kbit/s. Oder geht es dir darum > das es noch mit nur einer CAN-Leitung läuft? Vielleicht würde ich beim nächsten Projekt
-
Thread
I2C to CAN to I2C: dritter logischer Pegel auf I2C?
ähnliche Steuerung auch über CAN realisiert. Nur bin ich einfach mit der UART des µC auf CAN-Treiber (MCP2551) gegangen und habe mir ein simples Protokoll mit Kollisionserkennung geschrieben. Die genormten CAN-TRX haben halt den Vorteil, dass ich mich um den "physical layer" nicht kümmern muss und ohne Probleme
-
Thread
[V] Schrittmotortreiber ICs + Platine, CAN Treiber und Controller
folgendes: CAN Controller und Treiber --------------------------- 2 Stück MCP2515 2 Stück MCP2551 Preisvorstellung: 5 € für alle vier inkl. Versand per Post Großbrief Schrittmotortreiber + Platine mit fertigem Schrittmotorcontroller ------------------------ 6 Stück L297 3 Stück L298N
-
Thread
Can Transreceiver
251: MCP2551T. 232: TCAN332D. Beide in begrenzter Stückzahl bei Mouser lieferbar. M. S. schrieb im Beitrag #6859823: > Und wer weis was bei den Can Transreceiver die Endung D, DR , DG4 und > DRG4 bedeuten
-
Thread
Kurzmeldungen: RISC-V, mehr .net und Entwickler-Boards
Nachfolgeprodukt an, das Neuerungen im Bereich des CAN-Standards abbildet. Mit dem Seeed Studio MCP2551 and MCP2515 I2C CAN-BUS Module bietet SeeedStudio nun eine Version an, die die „modernisierte“ Variante des Controllers ansprechbar macht. Als PHY kommt ein MCP2551 zum Einsatz, das Board ist auch
-
Thread
Spannungsteiler zw. MCP2515 und MCP2551 liefert falsche Spannung
einem Teensy 3.2 über SPI ansteuern möchte. Die CAN-Ports habe ich jeweils mit einem MCP2515 und MCP2551 realisiert. Ich habe jetzt jedoch den seltsamen Effekt, dass mein Spannungsteiler zwischen dem RXD-Ausgangspin am MCP2551 (5V) und dem RXCAN-Eingangspin (3.3V) eine ganz andere Spannung ergibt
Daniel H. schrieb im Beitrag #6751078: > Können der MCP2515 oder MCP2551 so einen Einfluss auf den Widerstand > gegen GND haben aufgrund deren interner Beschaltung? Im Datenblatt des MCP2551 sind für RXD min 0.7 VDD spezifiziert, das wären 3.5V. Hast du die 5V an RXD
-
Thread
Alternativen zu Bauteilen
Beitrag #6687885: > TJA 1050 (NXP) jeweils ein wenig Vorsicht bei Pin 5: * TCAN1043 (TI) * MCP2551 (Microchip) * ATA6561 (Microchip-ex-Atmel) * NCV7344 (OnSemi) * TLE7250G (Inineon) extra Vorsicht! Christian schrieb im Beitrag #6687885: > eventuell bessere) Alternativen Besser sind
-
Thread
Raspberry Pi 4 2 Port CAN Bus High Speed & Low Speed MCP2515 MCP2551 TJA1055T
Pi 4 HAT 2x CAN (SPI), 1x CAN High Speed, 1x Low Speed High Speed 500 kbits SPI0 > MCP2515 > MCP2551 > Antrieb CAN und Diagnose CAN Low Speed 100 kbits SPI1 > MCP2515 > TJA1055T > Comfort CAN (AUDI/VAG) Wozu: Ich habe mir für meinen T4 Audi A8 4H Multikontur Sitze mit allem was man so haben
zu irgendeiner > Homepage schicken die mir das PCB fertigen? Ja, warum nicht. MCP2515 und MCP2551 in SMD als SO8 und SO14 haben Pinabstand 1,25mm. Das kann man auch ohne viel Übung problemlos von Hand löten. Die Kondensatoren und Widerstände kannst du als SMD in Baugröße 1206 nehmen. Auch die
-
Thread
CAN-BUS - Nur empfangen - Was mache ich mit dem TXD Pin am Tranceiver??
Ohne ext. CAN-Tranceiver geht der MCP2551 sowieso nicht, und dann stellt sich diese Frage erst gar nicht.
Harry L. schrieb im Beitrag #6650575: > Ohne ext. CAN-Tranceiver geht der MCP2551 sowieso nicht, und dann > stellt > sich diese Frage erst gar nicht. Der MCP2551 IST ein CAN Tranceiver. Beim MCP2515 meinst du wohl ;-) Na dann lasse ich den Pin mal offen. Es ist mir klar
-
Thread
USB-CAN Analyzer Linux
Eher so Pi mit CAN-Shield und sowas. Naja, dann geht doch der übliche "Ni Ren" SPI-Adapter mit MCP2551 oder so. SPI beim RasPi anreißen, die Linux-CAN-Tools nachinstallieren und auf gehts. Habe ich seinerzeit für meine Rollo-Steuerungen (...mit einem OrangePi unter OpenWRT) auch so gemacht. Geht gut
-
Thread
ESP32 - CAN-Bus
solchen benötigst Du sowohl beim EPS32 und als auch beim MCP2515. Beim MCP2515 kommt häufig der MCP2551 zum Einsatz. Der MCP2551 ist ein 5V Transceiver. Ohne separate Level-Shifter benötigst Du für den ESP32 einen 3V bzw. 3,3V Transceiver (z.B. SN65HVD233-HT).
hat, aber ich muss so > ~15m überbrücken und hoffe das "zuverlässig" schaffen zu können. Der MCP2551 passt wie schon erwähnt für 5V Mikorcontroller. Für Controller mit niedrigeren Spannungen gibt es den MCP2562. 15m Länge sind für einen CAN-Bus gar nichts.
-
Thread
Aufwand für CAN-Sniffer
abgreifen. Vorhanden ist ein LPC1830-FreeRTOS-System mit 2 UARTs. An denen könnten 2 Transceiver (z.B. MCP2551) angeschlossen werden. Genügt dies, um die heraus zu lesenden Records zu erkennen oder muss jeweils das komplette Protokoll implementiert werden? Ist es sinnvoll oder notwendig, zusätzlich je
Michael B. schrieb im Beitrag #6556286: > 2 UARTs. An denen könnten > 2 Transceiver (z.B. MCP2551) Du hast vermutlich RX und TX gesehen. Das hat aber mit UART nichts zu tun. CAN ist komplett anders aufgebaut.
-
Thread
MCP 2515 Leds an RX und TX unterschiedlich hell?
Helas zusammen :-), ich hab mir ein Caninterface aus einem Atmega328, einem MCP 2515, einem MCP 2551 und zwei Optokopplern zusammengebaut. Funktioniert soweit auch, ich kann über den Canbus eine Led wo am Atmega angeschlossen ist ein- und ausmachen. Ich hab mich da bei der Schaltung an den diversen