-
Datei
Eec.htm
Motorteil) dieses <strong>Reluktanzmotors</strong> besteht aus <strong>Weicheisen</strong> und bildet 3 Polpaare, die jeweils 120° gegeneinader versetzt sind. Jedes Polpaar ist mit einer Wicklung versehen (Strang 1 (blau), Strang2(grün),. Strang 3,( rot) ), so dass jeweils bei Bestromung eines Strangs ein entsprechendes
in „Schrittmotor-Ansteuerung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CANopen_Referenzhandbuch_V2.5.pdf
nehmen und zerstört werden. Ausgabe: V 2.5 11 Technisches Handbuch CANopen Inbetriebnahme Anzahl der Polpaare Aus der Anzahl der Polpaare des Schrittmotors ergibt sich dessen Schrittwinkel. Die Formel zur Umrechnung lautet: Schrittwinkel = 360° / (4 * Anzahl der Polpaare) Somit hat ein Motor mit einem Schrittwinkel von 1,8° 50 Polpaare (Defaulteinstellung bei der Steuerung) und ein 0,9° Motor hat 100 Polpaare. Die Anzahl der Polpaare muss korrekt im Objekt 0x2006 Subindex 0 eingetragen werden. Auflösung des Drehgebers Wird ein Drehgeber
in „TIA Nanotec Schrittmotoren über CANopen einbinden“ · Analoge Elektronik und Schaltungstechnik ·
-
 Bild
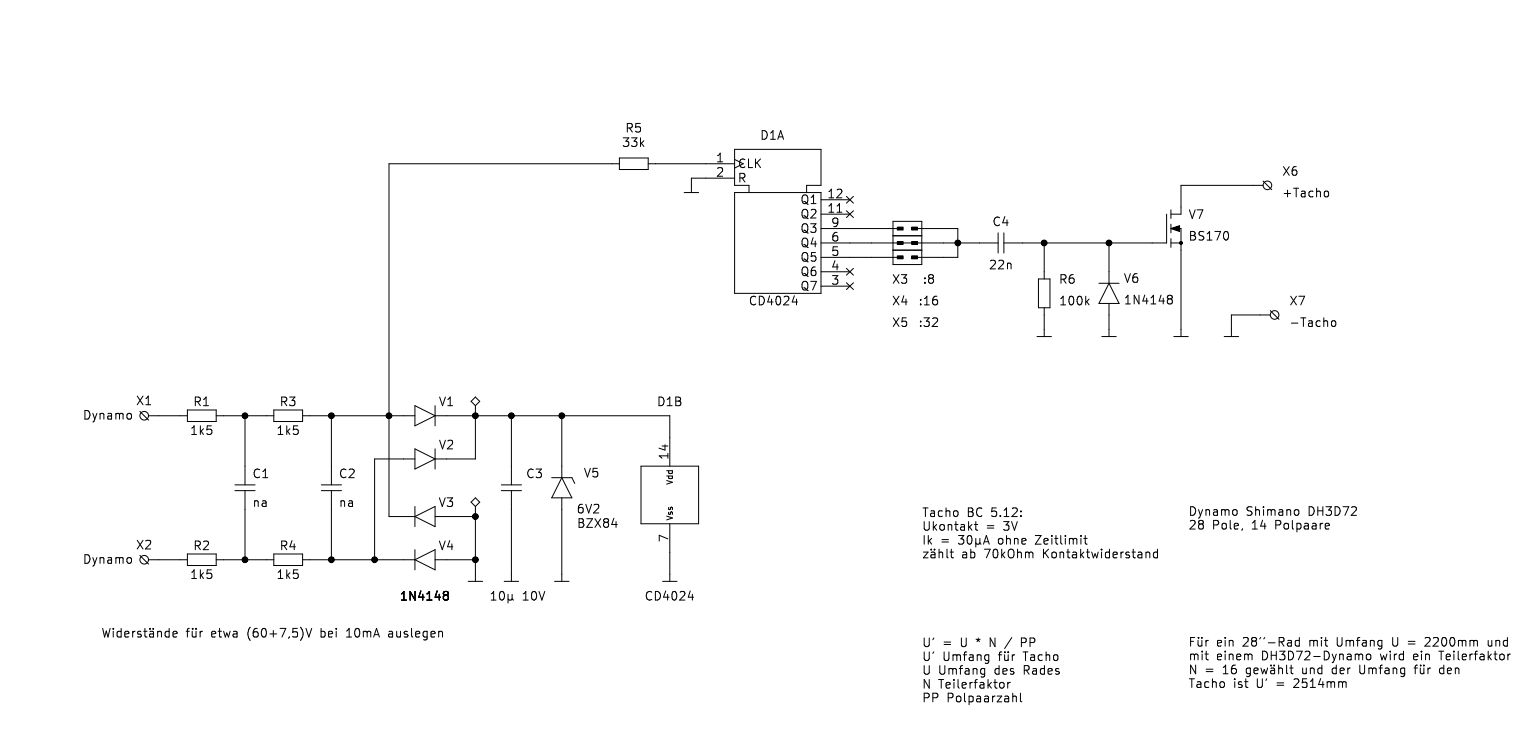
Schaltplan für einen Tacho-Impulsgeber
: Ik = 30uA ohne Zeitlimit zählt als 70kOhm Kontaktwiderstand Dynamo Shimano DH3D72 28 Pole, 14 Polpaare U' = U + N / PP Umfang = Tacho Umfang des Rades N = 16 Tacho ist U' = 251mm Widerstände für etwa (60+7,5)V bei 10mA auslegen
in „Wechselspannung Nabendynamo begrenzen“ · Analoge Elektronik und Schaltungstechnik · · Schaltpläne
-
PDF
DASM_als_Generator.pdf
im normalen Bereich (230/400 V 50 Hz) befindet, muss folgendes gelten: [ f]=Hz −1 [n]=min [ p]=Polpaare f∗60sek 2 f∗60sek nWellen Stator Schlupf +n Schlupfn Typenschild p p Das benötigte Drehmoment an der Welle berechnet man wie folgt: [M]=Nm −1 [n]=min [η]=% P mech M= n Welle 2π 60sek Berechnung der
in „DASM als Generator - theoretische Grundlagen“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
DASM_als_Generator.pdf
Phasen werden sich nun allmählich auf 230/400 V 50 Hz erhöhen. Dabei gilt: [f ]=Hz −1 [n]=min [p]=Polpaare n =n +n = f⋅60sek +n = 2 f⋅60sek −n Welle StatorSchlupf p Schlupf p Typenschild Das benötigte Drehmoment an der Welle berechnet man wie folgt: [M]=Nm −1 [n]=min [P]=W [η]=% P el Pmech η P mech M=
in „DASM als Generator - theoretische Grundlagen“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Panel_116_ID_184.pdf
ausgewählten Motors: 3 Phasig, Permanetmagnet-Synchronmotor mit axialen Luftspalt 8-Pole-Motor (4 Polpaare) Wicklungswiderstand: 0,013 Ohm Empfohlene Maximale Rotordrehzahl: 5000 RPM Spannung: 0 bis 72 VDC Input Drehmomentkonstante: 0,13 Nm pro Ampere Induktivität: 0,10 Milli-Henry Dauerstrom
in „E-Kart selber bauen ink. (Elektronik)“ · Fahrzeugelektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „L298 - Richtige Wahl von Vss und Rs?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „schrittmotor - H-Brücke wird sehr heiss“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Schrittmotor läuft max 140 u/min“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Schrittmotor und ATmega8“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Simple Schrittmotor-Ansteuerung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Taster LED Änfägerfrage“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Schrittmotor-Driver bauen.“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Bipolarer Schrittmotor an L293D“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Kombination L297 u. L298“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „L293E nimmt zu viel strom auf“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Schrittmotorfragen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Frage zur Schrittweite beim Schrittmotor“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Strombegrenzung für H-Brücke“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Chopperbetrieb Schrittmotor“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
auszug_stepper.pdf
verhindern geht man bei handelsüblichen Motoren zu einer Ausführung mit 8 Statorpolen (für jede Phase 2 Polpaare) über, bei der die Kräfte in Bezug auf die Welle symmetrisch sind. Abbildung 3 auf der nächsten Seite zeigt den Ablauf einer Schrittsequenz des Motors. Zunächst ist Phase A erregt (Zustand 1), und
in „Schrittmotor ansteuerung max Drehmoment“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ASM1_Theorie.pdf
2 1 el 1 2 1 r 1 Diese Gleichung beschreibt ein räumlich sinusförmig verteiltes Drehfeld mit p Polpaaren, das im Luftspalt mit der synchronen mechanischen Winkelgeschwindigkeit Ω Sumläuft: Ω S ω 1 (3.9) p Abb. 7: Entstehung des Drehfeldes aus drei Wechselfeldern. 4 Wirkungsweise der Asynchronmaschine
in „Einschaltströme am Asynchronmotor“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
gruppenlaufzeitentzerrung.pdf
2α p + γ 2 schreiben. Hierbei sind p 0σ = −α σeelle Pole und p o = −α ± jβ konjugiert komple- xe Polpaare. Jeder einzelne Faktor der Produktdarstellung in Gleichung (5.19) lasst¨sich wegen der beiderseitigen Reflexionsfreiheit der Allpas¨e, bei Anpassung der Torbezugswi- derstande, durch einen einzelnen
in „Gruppenlaufzeit“ · Digitale Signalverarbeitung / DSP / Machine Learning ·
-
PDF
asynchronmaschine.pdf
Asynchronmaschine Der mechanische Winkel kann über die Polpaarzahl verändert werden. Je höher die Anzahl der Polpaare ist, umso langsamer dreht sich der Läufer. Polpaarzahl p Drehfelddrehzahl bei 50Hz n Sy 1 3000 U/min 2 1500 U/min 3 1000 U/min 4 750 U/min : : Abb. 4 Konstruktion des Drehfeldes bei einer vierpoligen
in „was ist das und warum ist es kaputt? (Drehstrom)“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Schrittmotor.pdf
Reihe permanentmagnetischer Pole (Dauermagnete). Im obigen Bild wurde zur Verdeutlichung nur ein Polpaar dargestellt. Die beiden - sich kreuzenden – Statorzangen sind als Elektromagnete ausgeführt. Die vier Statorpole werden jeweils von zwei Spulen mit Mittelanzapfung ummagnetisiert, so dass die Statorpole
in „schrittmotor Steuerung“ · Platinen ·
-
PDF
NanoCAN_Benutzerhandbuch_V2.2.pdf
Auswahlfeld „Motor Model“ Auswahl des Motor-Modells zur Serie Eingabefeld „Polepairs“ Eingabe der Polpaare Auswahlfeld „Wiring“ Auswahl der Verschaltung der Motorwicklungen. Es können folgende Werte eingestellt werden: • Serial • Parallel Hinweis: Die Art der Verschaltung bestimmt, welcher Strom für den
in „TIA Nanotec Schrittmotoren über CANopen einbinden“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Book_of_Knowledge_german.pdf
S-Domäne mit typischen Wellenformen Nullen liegen immer auf der realen Achse. Komplex konjugierte Polpaare in der linken Hälfte der s-Ebene werden kombiniert, um eine Reaktion zu erzeugen, die eine abklingende sinusförmige Schwingung der Form ist. 80 Ein Polpaar, das auf der imaginärenAchse ±jω liegt (
in „Eingangsfilter DC-DC-Wandler - mal wieder“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
RECOM_de_Buch.pdf
S-Domäne mit typischen Wellenformen Nullen liegen immer auf der realen Achse. Komplex konjugierte Polpaare in der linken Hälfte der s-Ebene werden kombiniert, um eine Reaktion zu erzeugen, die eine abklingende sinusförmige Schwingung der Form ist. 80 Ein Polpaar, das auf der imaginärenAchse ±jω liegt (
in „Schaltnetzteil Grundlage“ · Analoge Elektronik und Schaltungstechnik ·