Reglerdimensionierung für dieses System

OP #2210763
Lesenswert?
• ▲
▼
Hallo Leute,
obwohl ich ein Semester Grundlagen der Regelungstechnik hatte und auch 
erfolgreich bestanden habe sehe ich mich nicht in der Lage einen Regler 
in einem µC zu dimensionieren.
Es geht darum eine Spannung 0..2.5kV über eine PWM (Steuerbereich 
0..65535) zu regeln. Der Regler soll nach Möglichkeit ohne Überschwinger 
ans Ziel kommen, also asymptotischer Grenzfall war das glaube ich.
Ich habe es zuerst mit Bestimmung der Reglelparameter nach 
Ziegler-Nichols probiert, also auf Basis der Sprungantwort. Der Regler 
war instabil und am schwingen.
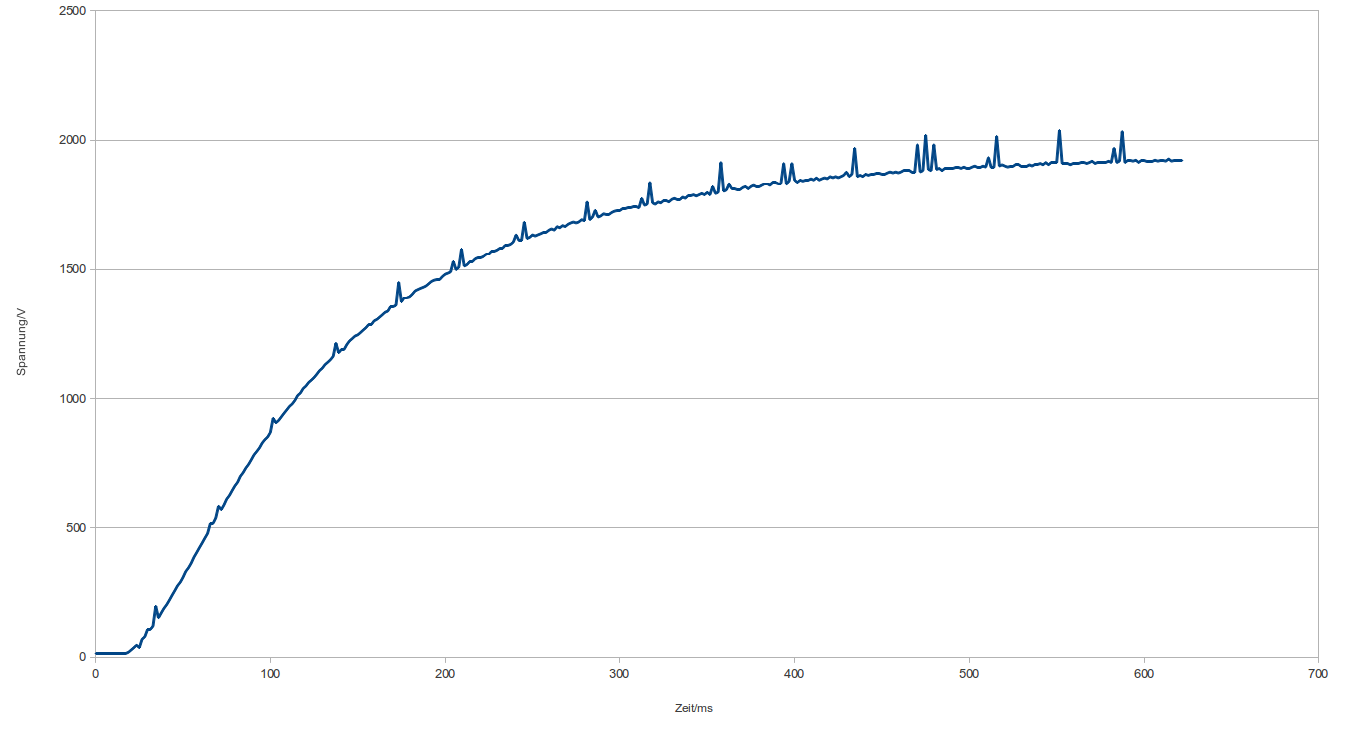
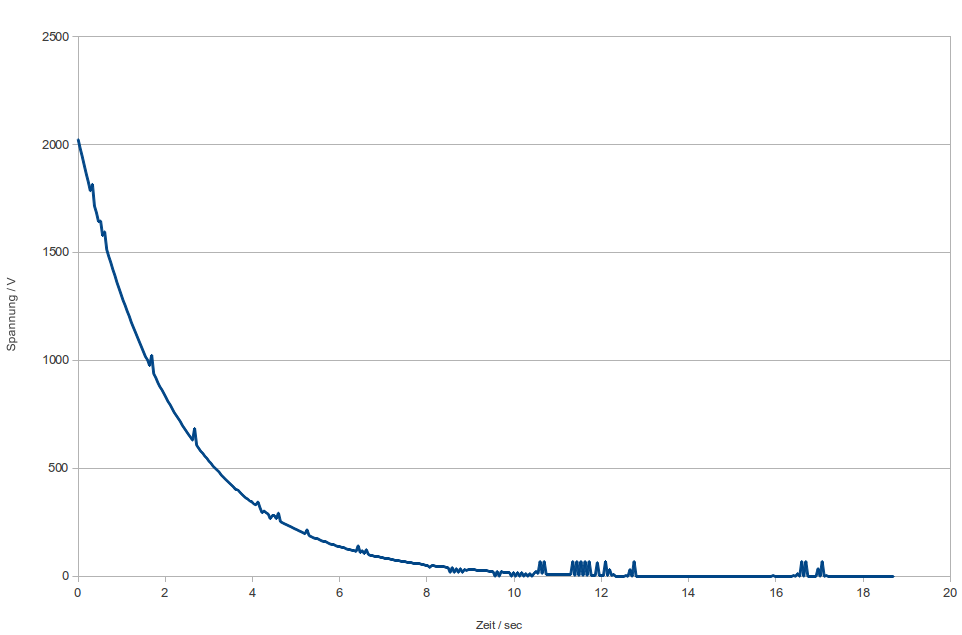
Dann habe ich herausgefunden, dass die Sprungantwort stark davon 
abhängig ist ob ich einen positiven oder einen negativen Sprung mache. 
Im Anhang sind die beiden Bilder, die ich dazu aufgenommen habe (man 
beachte die krassen Unterschiede in der Zeitachse!).
Kann man einen Regler der so unterschiedliches Verhalten hat überhaupt 
so ohne Weiteres dimensionieren oder müsste ich da anders ran gehen?
Angehängte Dateien:
Gast #2210770
Lesenswert?
• ▲
▼
da braucht's einen nichtlinearen Regler, der zumindest für 
positiv/negativ unterschiedliche Koeffizienten hat. Für solch ein System 
können dann die klassischen Entwurfsverfahren erst verwendet werden, 
nachdem die Strecke abschnittsweise linearisiert wurde ...

Gruss
OP #2210779
Lesenswert?
• ▲
▼
Ahh ok, sowas hatte ich mir schon gedacht.
Also wenn ich jetzt zwei Regler nehme in Abhängigkeit davon ob ich 
gerade nach oben oder nach unten will, wie dimensioniere ich denn den 
für den Weg nach unten? Ziegler Nichols funktioniert da ja nicht direkt, 
weil das ne e-Funktion ist, da gibts keinen Wendepunkt und auch keine 
Totzeit.
Alleine wenn ich die Totzeit zu 0 annehme lösen sich alle Formeln in 
Luft auf, weil ich durch diese Zeit teile :P
Gast #2210796
Lesenswert?
• ▲
▼
na, nun sieht das ja fast nach einem System erster Ordnung aus. Nach 
Vorlesung: Was kommt da für ein Regler in Frage ?!

Wenn man einen geschlossen Reglerentwurf durchführen möchte, dann geht 
das bei nichtlinearen Strecken sehr schwer. Um das zu vereinfachen, 
linearisiert man die Sprungantwort abschnittsweise und führt 
entsprechend abschnittsweise den Entwurf durch. Die gefundenen Parameter 
gelten dann in den jeweiligen Abschnitten. Man muss sich nur noch einige 
Tricks zum Umschalten der Parameter einfallen lassen (der Einfachste ist 
hier z.B. mit dem Vorzeichen von e die Parameter umzuschalten) ...
OP #2210801
Lesenswert?
• ▲
▼
Regeltechniker schrieb:
> na, nun sieht das ja fast nach einem System erster Ordnung aus. Nach
> Vorlesung: Was kommt da für ein Regler in Frage ?!
System 1. Ordnung? Bei nem negativen Sprung vielleicht, beim positiven 
entspricht das System ja wohl eher einem PT2-Glied.

Wie auch immer, das klingt alles viel zu kompliziert. Entweder wird 
meine linear angenäherte Ein/Ausgangskennlinie des Systems reichen 
müssen oder ich hau da noch nen 2-Punkt Regler rein :P Der lief bislang 
am besten, hat kein Fehler gehabt, war nur extrem langsam.

Antwort schreiben

Hinweis: der ursprüngliche Beitrag ist mehr als 6 Monate alt. Bitte hier nur auf die ursprüngliche Frage antworten, für neue Fragen einen neuen Beitrag erstellen.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.