Gast
#4066893
Hallo Leute,

ich habe eine Frage:

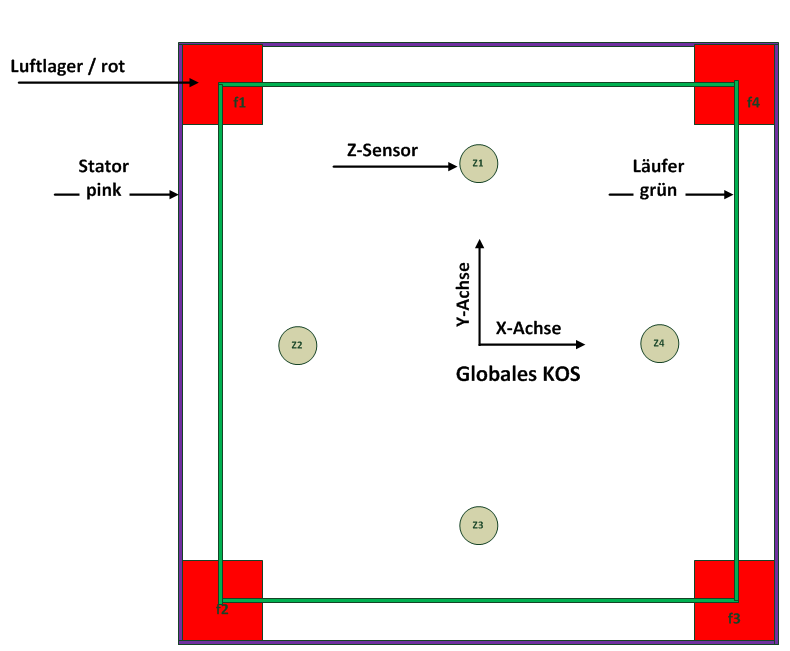
Ich habe einen Motor, der von Luftführungen frei levitiert.

Und zwar ist mein Problem folgendes:

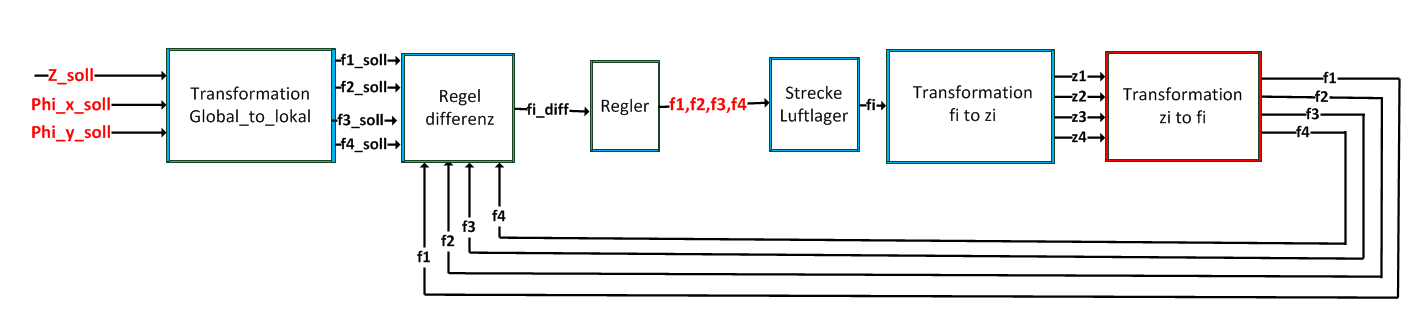
Ich möchte den Läufer Regeln, d.h. ich gebe die Sollwerte vor,
transformiere diese in die vier lokalen Größen, d.h. die vier
tatsächlichen Höhen (Luftspalte) zwischen Führung und Läufer, regle
diese vier Höhen und trans. dann zurück, wie im Bild dargestellt.

Mit den Sensoren messe ich die Höhe zi, und durch die Geometrie berechne
ich die tatsächlichen höhen zwischen fi und Läufer (in einem anderen
Thread bereits besprochen).

Mein Problem ist, dass ich nicht genau weiß, wie die regelung
zurücktransformiert wird, d.h. mit den gemessenen zi_ist trans. ich
diese zu fi_ist, das klappt. Die Sollwerte transformiere ich ebenfalls
in diesen Koordinaten. Das klappt auch. Nur wie transformiere ich zurück
? Problem nämlich ist, dass das Gleichungssystem überbestimmt ist. Bzw.
wie regle ich die tatsächlichen Höhen ?

Ich hoffe mein Problem ist etwas verständlich?!