Hallo Leute,

vorab: Ist zwar vll. ein mechanisches Problem, aber auch
elektrotechnisch, daher in diesem Forum.


und zwar habe ich folgende Anwendung:

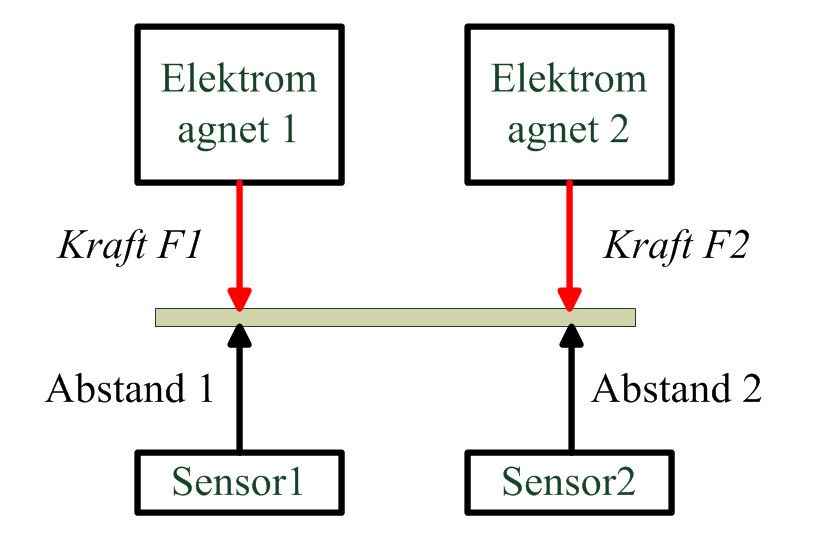
Mittels zwei Elektromagneten halte ich die platte in der Luft bei einem
definierten bzw. vorgegebenen Abstand.

Siehe Bild.

Mittels zwei Sensoren messe ich auch die zwei Abstände, um mittels einer
regelung entsprechend einzugreifen.

Nun ist es so, dass die regelung total entkoppelt mache, d.h. ich messe
mit sensor 1 und sensor 2 die abstände und regele dann beide
elektromagneten unabhängig voneinander.

Die Regelung klappt auch, nur um das ganze auf Modellebene zu
übertragen, muss ich doch auch die kopplung betrachten, d.h. die Kraft
F1 hat aber auch einen Einfluss auf den Luftspalt von ELektrmagnet 2 und
umgekehrt.

Wie kann man das mit berücksichtigen ?

Bzw. gibt es suchbegriffe, wonach ich schauen kann ?

Bin leider nicht der modelliertexperte...
Joachim schrieb:> sorry, das bild natürlich noch.
Um es zusammenzufassen: Ich möchte gerne wissen, wie man die
Abhängigkeiten von F1 zu Luftspalt von Elektromagnet 2 und von F2 zu
Luftspalt von Elektrmagnet 1 modelliert, da beide ja sich ebenfalls
beeinflussen.
So mein Gedankengang:

Durch anheben um "Wert" auf Seite 1 wird gleichzeitig um "geringer Wert"
auf Seite 2 angehoben.

Nun ist Seite 2 um "geringer Wert" zu hoch und wird um diesen "geringer
Wert" herabgelassen, wodurch nun aber Seite 1 auch um "geringer geringer
Wert" herunter geht.


Mein Gedankengang sagt, dass das System sich nach kürzester Zeit
"einschwingen" und somit in "Ruhe" liegen sollte, wenn man die
"Kopplung" nicht beachtet.
Besonders da "Wert" auf Seite 1 sich über eine bestimmte Zeit einstellt,
in welcher aber bereits auf Seite 2 dem sich über die Zeit einstellenden
"geringer Wert" entgegen gewirkt wird.


*Kann mich aber natürlich auch komplett irren.
Michael D. schrieb:> Durch anheben um "Wert" auf Seite 1 wird gleichzeitig um "geringer Wert"> auf Seite 2 angehoben.
Ich würde eher erwarten, dass sich die Platte um ihren Schwerpunkt
bewegt, also dass bei Anhebung der Seite 1 die Seite 2 abwärts bewegt
wird, falls diese Änderung relativ schnell erfolgt. Um dieses Verhalten
zu kontrollieren, sollte man sein Augenmerk wahrscheinlich auf den D
Anteil der beiden PID Regler richten... sonst versucht ein Regelkreis,
dem anderen etwas vorzutanzen.
MaWin schrieb:> Joachim schrieb:>> Bzw. gibt es suchbegriffe, wonach ich schauen kann ?>> Earnshaw's Theorem
Was hat das damit zu tun ? Das Theorem ist mir bekannt, und hat doch
damit leider gar nichts zu tun.
Ernst Oellers schrieb:> Ich würde eher erwarten, dass sich die Platte um ihren Schwerpunkt> bewegt, also dass bei Anhebung der Seite 1 die Seite 2 abwärts bewegt> wird, falls diese Änderung relativ schnell erfolgt.
Richtig, meine Frage ist halt, wie ich die Gegenseitige Beeinflussung
berücksichtigen kann ?
D.h. doch eig, dass das Modell mechanisch bzw. über irgendwelche
mechanischen Gleichungen gekoppelt ist.
Also noch einmal:

Die Regelung funktioniert und das ganze klappt auch super.

Nur möchte ich für die Reglerauslegung nun die Strecke simulieren.

Derzeit habe ich ein Simulationsmodell, jedoch stimmen die
Messergebnisse nicht mit den Simulationen überein.

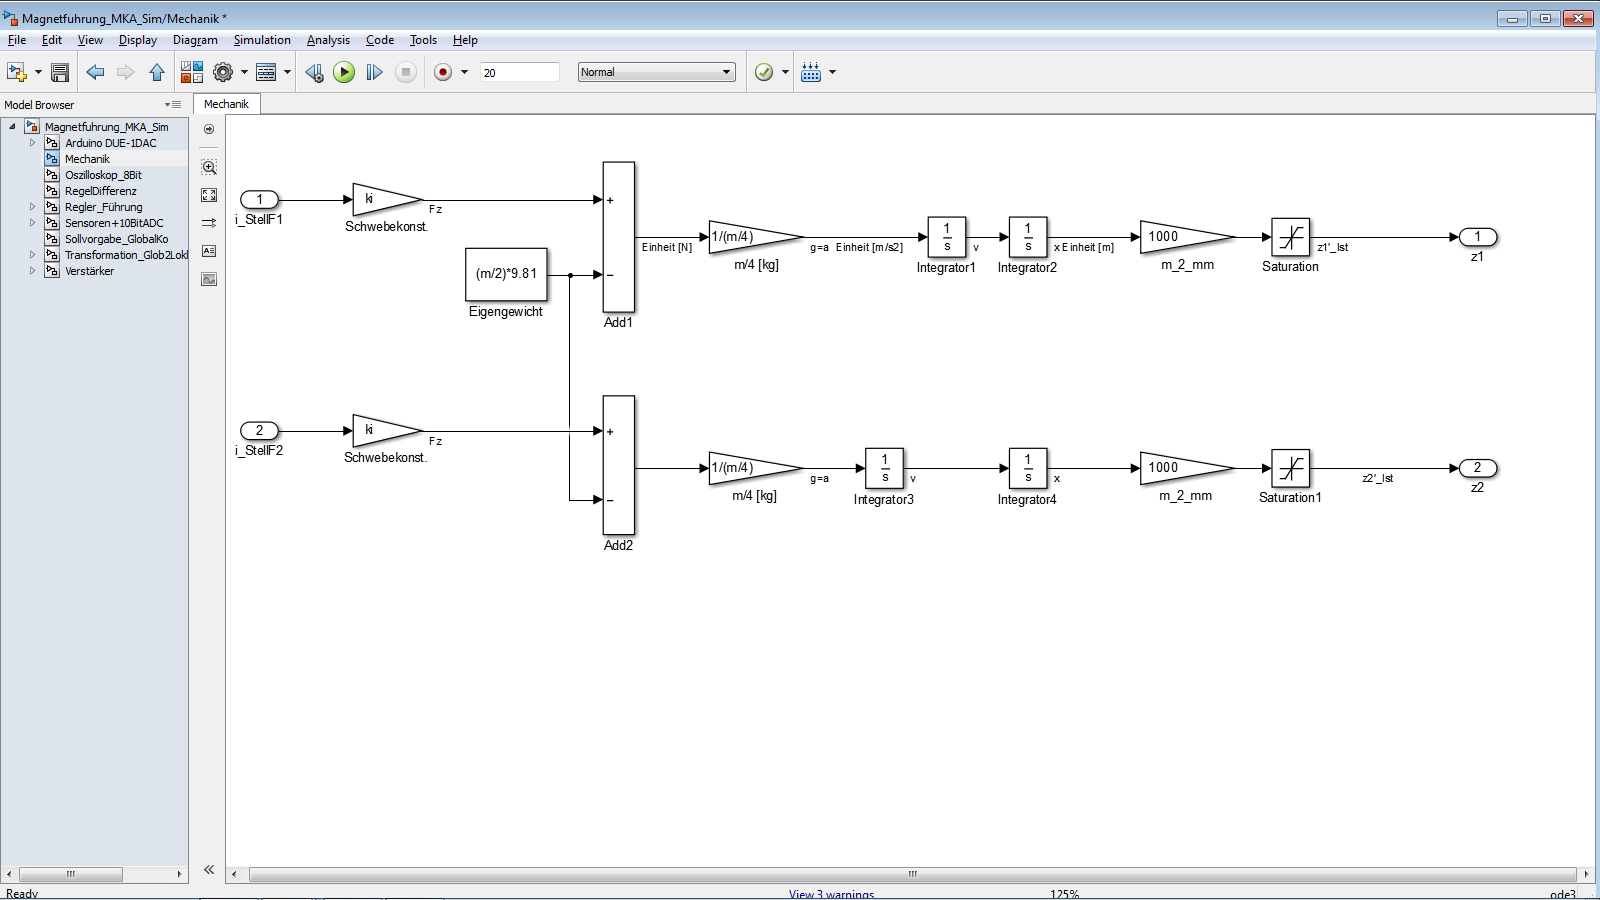
Hier ist mein Simulationsmodell. Wie man sieht, werden beide Strecken
unabhängig von einander geregelt. Leider fehlt wohl da noch die
Kopplung..
Mir erschließt sich nicht, warum du hier eine Koppelung herstellen
willst.

Die Position jeder Seite der Platte wird ja über den (unabhängigen)
Sensor erfasst, insofern kann jede Seite genau die Änderung ausgleichen,
die durch die andere Seite erfolgt ist.

Im Prinzip ist es ja egal, ob die Lageänderung der Platte durch Wind,
Gravitationsschwankung, Erschütterung, Anfassen oder eben den anderen
Magneten erfolgt.

Ich kann mir eher vorstellen, dass sich das ganze System aufschaukeln
kann, wenn keine Dämpfung eingebaut wird.
also wenn ich es richtig verstehe hast du ein regler und brauchst jetzt
ein mechanisches simulationsmodell von deiner platte? ein ansatz wäre
die platte freischneiden, bewegunsgleichungen aufstellen und dann in
zustandsraum transformieren. des zustandsraummodell kannst dann einbauen
in deine simulation
Joe F. schrieb:> Gravitationsschwankung
Ja, die insbesondere. Ist schon enorm, was da in letzter Zeit so für
Abweichungen vom Normal passiert sind...;-)
0815 schrieb:> Joe F. schrieb:>> Gravitationsschwankung>> Ja, die insbesondere. Ist schon enorm, was da in letzter Zeit so für> Abweichungen vom Normal passiert sind...;-)
Ich konnte es nicht unerwähnt lassen... ;-)
technische mechanik schrieb:> also wenn ich es richtig verstehe hast du ein regler und brauchst jetzt> ein mechanisches simulationsmodell von deiner platte? ein ansatz wäre> die platte freischneiden, bewegunsgleichungen aufstellen und dann in> zustandsraum transformieren. des zustandsraummodell kannst dann einbauen> in deine simulation
genau das habe ich vor. aber habe ich denn etwa da die kopplungen drin
im Zustandsraum ??
Von der mechanischen Seite her betrachtet, würde ich z.B. ein Brett
sehen (nicht magnetisch) und die Hebelwirkung der beiden Punkte
gegeneinander nach dem Hebelgestz untersuchen von Fall zu Fall. Wenn F1
keine Kraft hat muß ja F2 bedingt durch die Hebelwirkung eine vielfache
Kraft aufbringen um das Brett möglichst in der Waage zu halten. Das
könnte man mit 2 Federwaagen bestimmt mal experimentell nachbilden und
dabei das Brettgewicht als Gegenkraft mit betrachten.
Also mit meinen Regelparametern kommt es zb in der Simulation zum
Überschwingen, während es bei der realen Messung nicht zum Überschwingen
kommt.

Ansonsten passt das Modell soweit ganz gut.

Wie gesagt, meinem Modell "Mechanik" fehlt noch wohl etwas.
Was für Regler hast du denn? PID? hardware oder software?

Überschwinger sind oft auf falsch dimensionierte D-Regelanteile zurück
zu führen. Ich kann in deinem Modell aber keine D-Regelglieder
entdecken.
Ernst Oellers schrieb:> Was für Regler hast du denn? PID? hardware oder software?
PID Software.
Ernst Oellers schrieb:> Überschwinger sind oft auf falsch dimensionierte D-Regelanteile zurück> zu führen. Ich kann in deinem Modell aber keine D-Regelglieder> entdecken.
Der Regelkreis ist auch an anderer Stelle aufgebaut. Lediglich die
verstärkte Ausgangsgröße des Reglers wirkt dann als Eingangsgröße auf
die Mechanik. Ich denke eher, dass ich irgendwo noch dämpfende Faktoren
in meinem Mechanik-Modell einbauen sollte.
Typ schrieb:> Hier seid zwei Dissertationen, die ganz gut geeignet sind für das> Verständnis
Danke ich werde reinschauen.
technische mechanik schrieb:> in dem zustandsraum ist die 'kopplung' drin, ich würd auch erst mal den> D-Anteil auf 0 setzen.
also die ganze mechanik einzeln in den zustandsraum transformieren ist
kein problem und das bekomme ich auch hin, nur wo ist dann die Kopplung
?
du hast ein körper mit zwei freiheitsgraden, wenn du die newton euler
bewegungsgleichungen hast ist die kopplung nachher in der A Matrix bzw B
über impuls und drallsatz
tech mech schrieb:> du hast ein körper mit zwei freiheitsgraden, wenn du die newton> euler> bewegungsgleichungen hast ist die kopplung nachher in der A Matrix bzw B> über impuls und drallsatz
Ohje, das wird doch dann komplizierter als erwartet...
tech mech schrieb:> du hast ein körper mit zwei freiheitsgraden, wenn du die newton euler> bewegungsgleichungen hast ist die kopplung nachher in der A Matrix bzw B> über impuls und drallsatz
gibt es vll. ein Beispiel oder ähnliches für ein System mit bis zu six
freiheitsgraden ?
Prinzipiell hast du ein ähnliches Model wie ein zweidimensional
betrachteter Quadrocopter (dazu sollte einiges zu finden sein).
Ansosnten eventuell noch den Drallsatz betrachten! Darüber erhälst du
definitiv eine Kopplung. Durch eine Kraft F1 erhälst du ja nicht nur
eine lineare Verschiebung sondern ein Moment, fgl. eine Drehbewegung.

MFG