Gast
#4221241
Hallo zusammen,

Es existieren ähnliche Threads, ich möchte hier nur eine grundsätzliche
Frage stellen. Habe momentan etwas zu viel Zeit und würde gerne auf
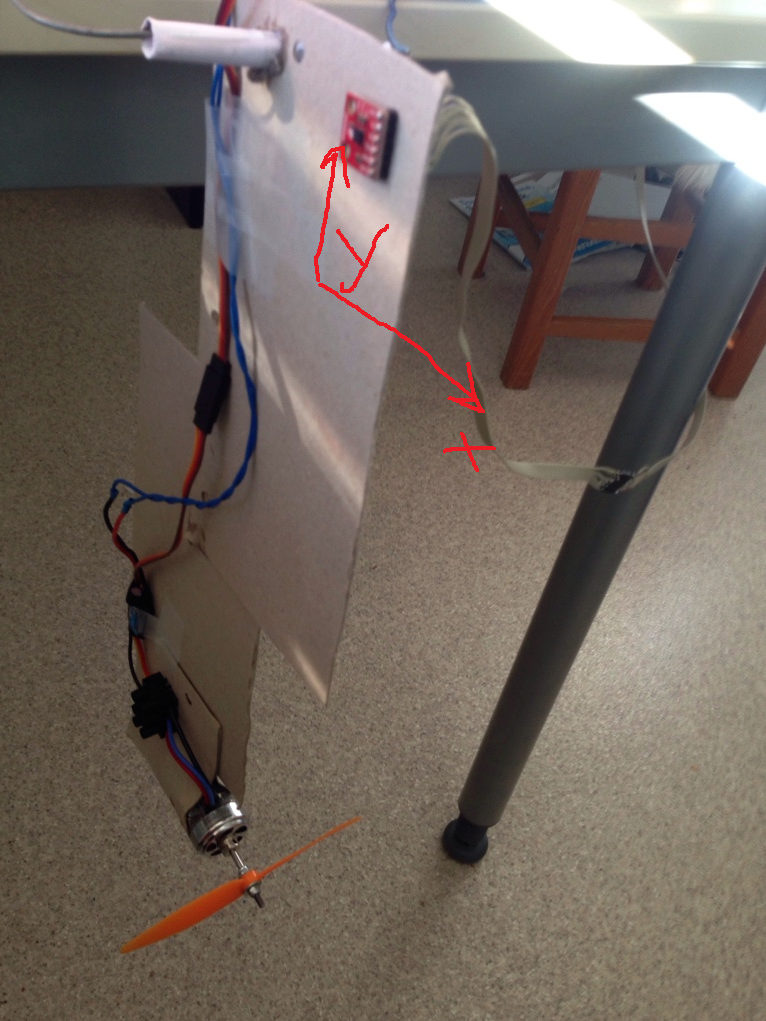
einem Arduino eine Regelung implementieren, welche die Pappe durch den
Propeller (Bild) in einen gewünschten Winkel bringt.

Zur Neigungsmessung wollte ich einen Beschleunigungssensor MMA8152
einsetzten (Achsen im Bild eingezeichnet). Den Winkel bestimme ich mit
atan(gy/gx) was im Falle wenn der Motor nicht dreht auch bestens
funktioniert.

Leider schwingt die Pappe ganz schön mit wenn der Motor dreht, was den
Beschleunigungssensor völlig aus dem Konzept bringt. Bei einer
konstanten Neigung von ca. 10 Grad kommen die unwahrscheinlichsten Werte
raus.

Nun zur Frage. Würde ein Low-Pass auf Softwarebasis reichen um diese
Probleme in den Griff zu kriegen oder muss auch ein Gyro eingesetzt
werden (oder halt wieder ein Poti....)?

Vielen Dank für jegliche konstruktiven Antworten

Gruss,
Sam
Angehängte Dateien:
-
 setup.png
(910 KB)