
Hallo,

folgendes vereinfachtes Szenario:
Mit dem PWM-Ausgang eines µCs soll die Drehzahl eines Motors geregelt
werden. Stellgröße und Rückführgröße sind der Einfachheit halber gleich
skaliert. Die Zeit von Ausgabe einer neuen Stellgröße bis zum Einlesen
einer neuen Rückführgröße ist so groß, dass die Strecke im neuen
Arbeitspunkt eingeschwungen ist.

Der Algorithmus soll möglichst einfach sein und mit wenigen Abtastungen
des Ist-Werts auskommen. Man könnte jetzt also einen P-Regler
implementieren. Der hat aber bekanntlich den Nachteil, dass es eine
nennenswete Regelabweichung gibt (Verstärkung klein) oder dass das
System schwingt (Verstärkung groß).
Ich habe mir folgenden Algorithmus ausgedacht (vermutlich gibt es diese
Vorgehensweise schon, ich kenne sie nur nicht). Denken wir uns folgende
Betriebsfälle:

- Die Stellgröße beträgt 20, die Motordrehzahl ist 20 --> Alles prima,
nichts zu tun.

- Die Stellgröße wird geändert und beträgt jetzt 30, die Motordrehzahl
ist nach wie vor 20 --> Die Stellgröße muss um den Faktor 30/20=1,5
erhöht werden. Also ergibt sich als neue Stellgröße 1,5*20=30

- Die Stellgröße beträgt 30, die Motordrehzahl ist 30 --> Alles prima,
nichts zu tun.

- Die Stellgröße beträgt 30, die Motordrehzahl ist 25, weil sich die
Belastung erhöht hat --> Die Stellgröße muss um den Faktor 30/25=1,2
erhöht werden. Also ergibt sich als neue Stellgröße 1,2*30=36

Ich habe das mal im Excel getestet, funktioniert. Aber was ist das für
eine Art von Regler?
Welche Nachteile hätte diese Art von Regler?

Danke
Third Eye
Gast
#4729911
Servus,
wow, Nobelpreis trächtig.

So wie sich das anhört versuchst du zu Fuß einen PD-Regler nachzubilden.
Das geht in die Hose, weil eine Regeländerung sehr scharf angefahren
wird und somit ein ständiges nervöses Überschwingen hervorgerufen wird.

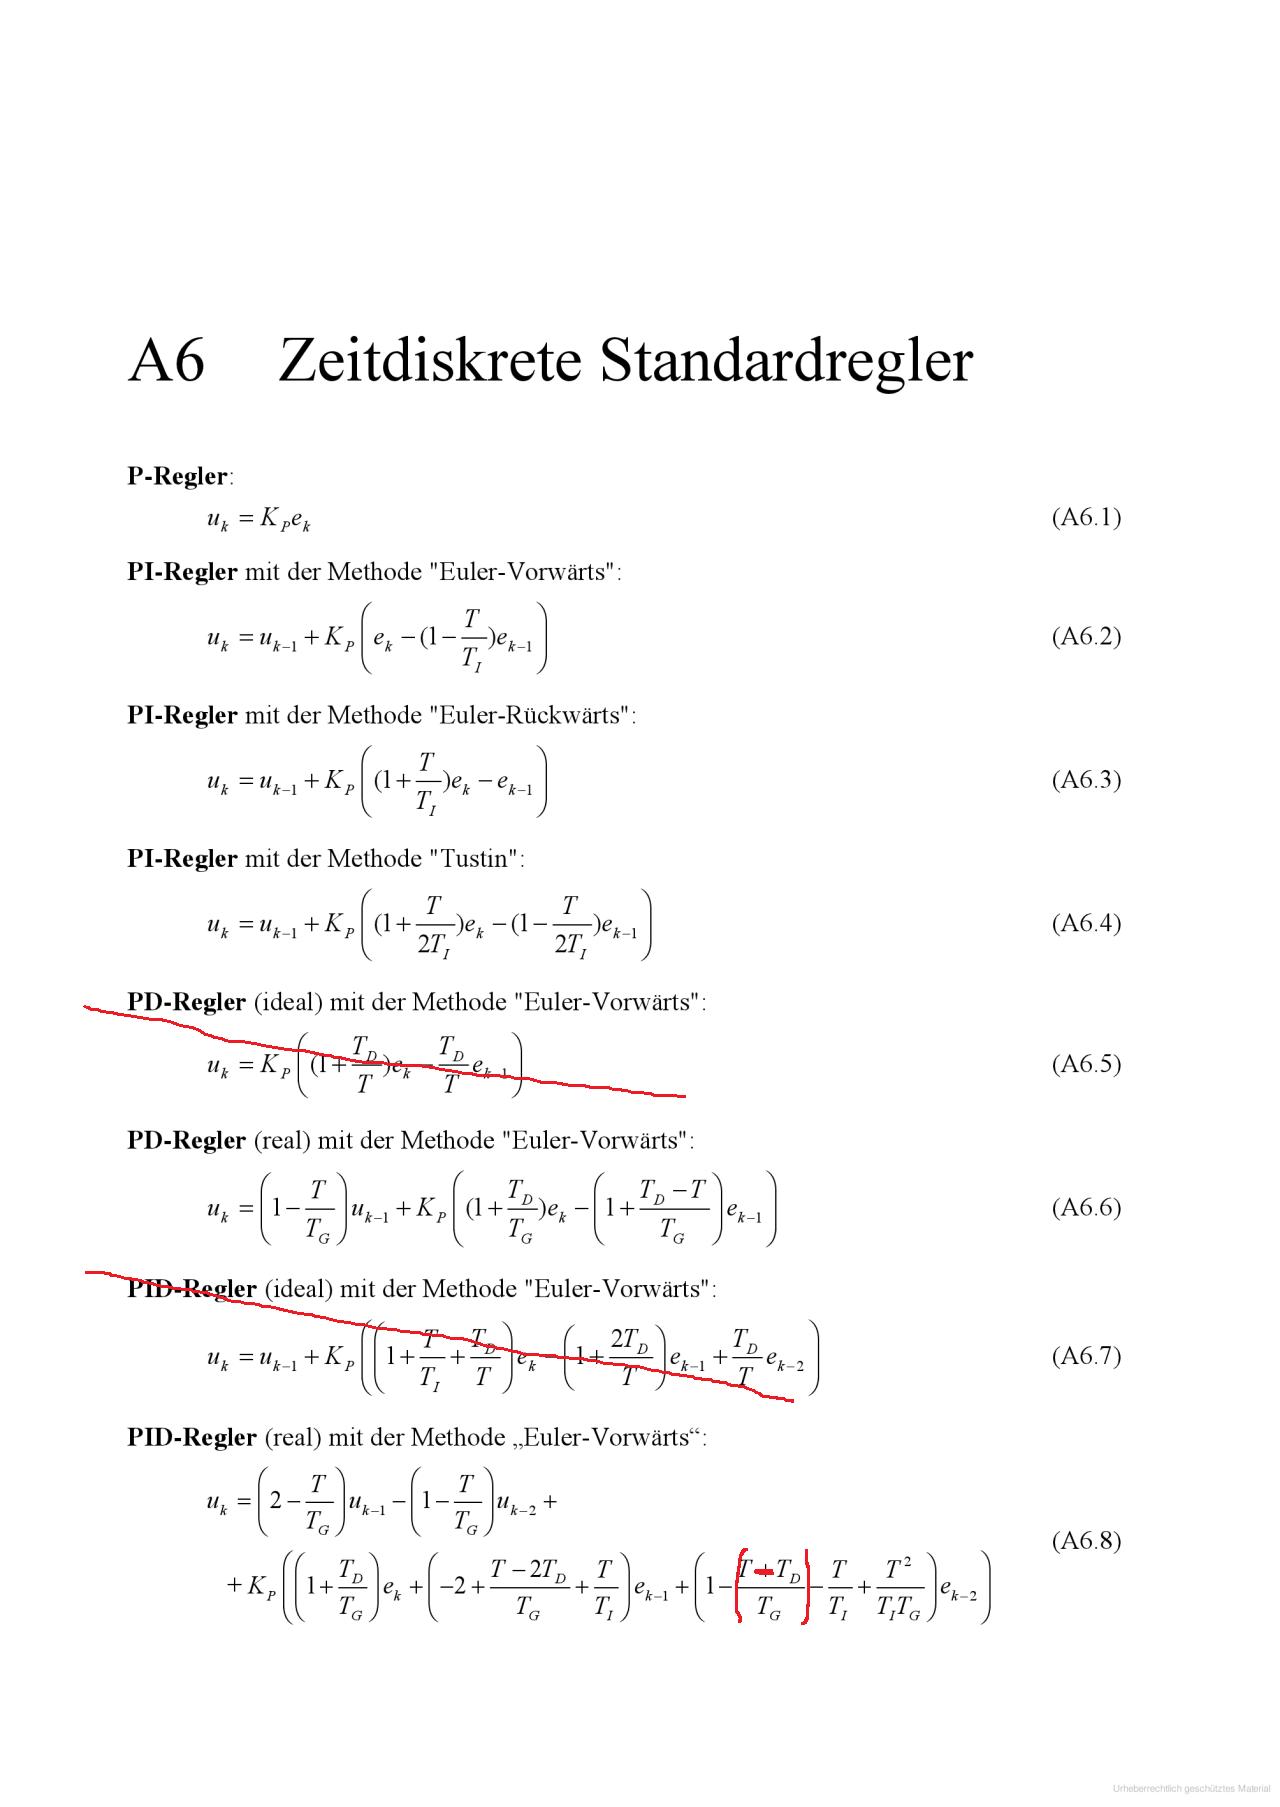
Mein Rat an dich: nehme einen klassischen PI-Regler.

Achte daraf, dass die Abtastzeit hier "T" konstant ist...
Angehängte Dateien:
-
 books_002_korrektur.png
(200 KB)
Das Verhältnis von deiner Regelgröße y(t)  zu deiner Stellgröße u(t) ist
deine Regelstrecke.

z.b. Stellgröße = Spannung U [V]
     Regelgröße = Drehzahl n [U/min]

Die Regelstrecke ist dein Motor. Der Motor kann durch Gleichungen
modelliert werden, sodass ein Term y(t) = f(u(t)) existiert.

Was du hast ist auch nur ein P-Regler, da du/dein Regler nicht mit
Ableitungen oder Integralen der Regelabweichung arbeitet. Dann wäre es
ein PID, ein PI, ein PD, ein I oder ein D Regler, wobei D-Regler
eigentlich nicht existieren.
Gast
#4730007
Schau mal das hier: https://www.youtube.com/watch?v=dPkFMeiUni4
War auch mein Einstieg in die Regelungstechnik.
Gast
#4730018
Third E. schrieb:
> Die Stellgröße muss um den Faktor 30/20=1,5
> erhöht werden

Das ist nicht die richtige Art eines P-Reglers: der P-Faktor, mit dem
die Regelabweichung(!) multipliziert wird, sollte einstellbar sein - das
ist auch die einzige Stellschraube, an der man bei einem P-Regler drehen
kann. Die bleibende Regelabweichung und die Stabilität hängen davon ab.

Es ist übrigens egal, ob die Regelabweichung von einem neuen Sollwert
oder einer geänderten Belastung verursacht wird, das "weiss" der Regler
garnicht.

Natürlich ist es besser, gleich einen PID-Regler zu programmieren, man
kann ja den I- und D-Faktor immer noch auf Null stellen, wenn man mit
dem P-Verhalten schon zufrieden ist.

Georg
Gast
#4730025
meiner Meinung nach baust Du einen Regler mit einem feed-forward zweig.
Im Prinzip eine Steuerung und darauf eine Störgrössen Regelung
Gast
#4730144
Third E. schrieb:

> Ich habe das mal im Excel getestet, funktioniert. Aber
> was ist das für eine Art von Regler?

Irgendwas Nichtlineares :)

Du bildest Quotienten von variablen Größen, und das
sprengt den Rahmen der klassischen linearen Systemtheorie.
Dort sind nur Plus, Minus und konstante Faktoren erlaubt.
(Integrale und Ableitungen natürlich auch noch.)

> Welche Nachteile hätte diese Art von Regler?

Das Zeitverhalten ist unklar.

Der Motor reagiert nicht unendlich schnell; man muss
verhindern, dass der Regler immer weiter aufdreht.
Guck mal hierhin auf Seite 30
https://www.samson.de/pdf_de/l102de.pdf

Du mußt einen sog. Offset auf die Stellgröße addieren.

mfG Paul