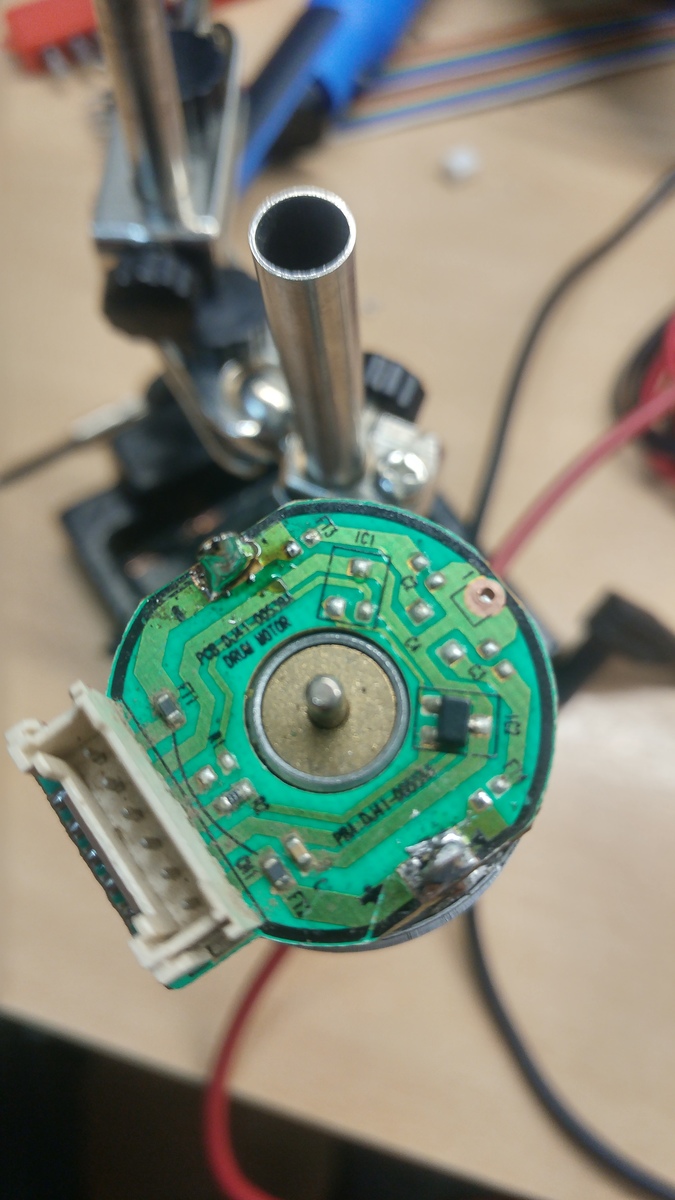
Encoder Überprüfen

#5424739
Nun, er muss beim Drehen Impulse abgeben, wenn mechanisch kann man 
einfach auf Durchgang messen, wenn hallsensorbasiert müssen die 
Hallsensoren eine Versorgungsspannung bekommen, wenn photoelektrisch 
müssen die LEDs und Phototransistoren mit Strom versorgt werden.
Gast #5424756
kbvzxcjc schrieb:
> Auf dem Buerstenmotor? Eher nicht. Da ist die genaune Position
> unwichtig.

Ach....
Viele Servos sind Bürstenmotoren mit irgendeiner Form von Drehwinkel 
Sensor. So viele, dass ich behaupte, die Hersteller haben einen Markt 
für ihre Ware gefunden.
Gast #5424800
Michael B. schrieb:
> Und wie meinst du sollen wir das von hier sehen ?
>
> Glaskugel und so ?

Und ausserdem, welcher Motor? Der der saugt, oder der den Roboter 
bewegt?

Eine Bezeichnung wäre nicht schlecht, und/oder ein ausreichend scharfes 
Foto.

Georg
#5424883
oder aber Bürstenmotor als Gegensatz zu bürstenlosem Motor. Also 
klassischer permanenterregter DC-Motor oder BLCD.
Bei den Radantrieben dient der Encoder (oder auch nur 1 Kanal Impuls) 
zur Wegmessung. Da optische Sensoren an den Rädern wegen Verschmutzung 
ungeeignte sind, sind hier Hall-Sensoren direkt an der Motorwelle von 
Vorteil.
#5425457
der untere (1) und obere (6) Pin geht zum Motor (oben -, unten + , das 
dürfte aber nur für eine Vorzugedrehrichtung gelten).

Die üblichen Verdächtigen bei den Hall-Sensoren von Micronas, Honeywell 
oder Allegro haben die Anschlussbelegung + - Signal.
Daher ist vermutlich der 2. Pin von unten die Versorgung des 
Hall-Sensors (erstmal mit 5V probieren), der 3. Pin ist das 
Ausgangssignal (der Serienwiderstand ist etwas ungewöhnlich, da der 
Ausgang Open-Collector ist), der 4. Pin wäre für den unbestückten Sensor 
(liefert dann ein um 90° phasenversetztes Signal) und Pin 5 ist Masse 
für den Sensor.
Also an 2 und 5 Spannung anlegen, an 3 einen Pull-Up Widerstand gegen 5V 
und beim Drehen des Motors muss ein Signal messbar sein.
#5425610
Lukas schrieb:
> Habe hier ein Bild vom Encoder

Offenkundig ein Hallsensor und zwar nur einer, nicht zwei wie für 
Erkennung der Drehrichtung nötig wäre.

Also Versorgungsspanung anlegen und gucken ob beim Drehen ein Impuls am 
Ausgang erscheint.

Welche Pins Versorgung und Puls sind ?

Motor -
Versorgung -
unbenutz
Taktausgang (ggf 4k7 pull up nach 5V nötig)
Versorgung +
Motor +

Antwort schreiben

Eine eigene Frage? Dieser Thread ist über 8 Jahre alt. Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.

Neuen Thread starten

Eine Lösung, Ergänzung oder Rückmeldung zu diesem Thread? Dann antworte hier.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.