Hi,

Ich verbaue gerade auf einem PCB einen TMC2130 Schrittmotortreiber und
die Einstellungsmöglichkeiten sind sehr groß im Gegensatz zu einem
normalen Schrittmotortreiber.

https://www.trinamic.com/fileadmin/assets/Products/ICs_Documents/TMC2130_datasheet_Rev1.10.pdf

Mir sind da ein paar Fragen gekommen, die vielleicht Jemand beantworten
kann:

Ich möchte den Treiber im Standalone Mode mit dem DIR/STEP Interface
verwenden und auf SPI verzichten. Nun ist auf Seite 6 eine
Beispielschaltung gegeben, wobei jedoch der SPI_MODE Pin floating ist.
Auf Seite 85 hingegen heisst es: "To activate standalone mode, tie pin
SPI_MODE to GND". Ein Schreibfehler?

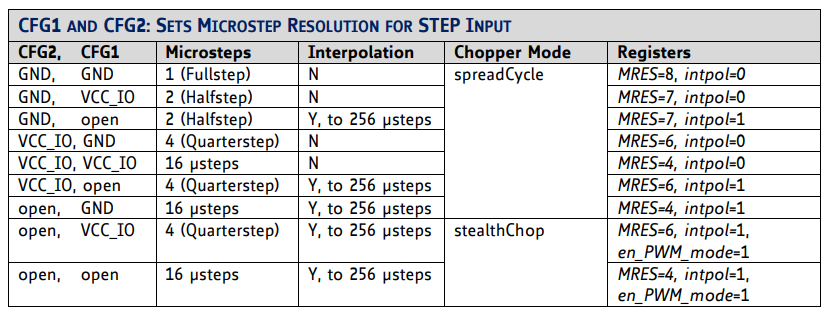
Weiter sind auf Seite 86 die Pinconfigurationen für den
Mikroschrittbetrieb abgebildet. Verstehe ich das richtig, dass der
Chopper Mode (spreadCycle, stealthChop) auch gleich damit eingestellt
werden?

Weiter kann man ja nur bis 16 uStepps/Step Auflösung einstellen, wobei
aber von 256uStepps gesprochen wird. Wie genau ist das mit der
Interpolation gemeint? Stellt der Controller die Schrittauflösung gemäß
Drehmoment ein?

Grüsse Bert
Angehängte Dateien:
-
 CFG.png
(73 KB)