Hallo zusammen,

ich benötige eure Hilfe für eine Konstruktion bei welcher ich zwar einen
genauen Plan habe aber selbst  keine Ahnung von der elektronischen
Umsetzung.

Also ich möchte einen Hebelarm ein Gewicht hochziehen lassen. Zusätzlich
sollte der Hebelarm von einem Servomotor unterstützt werden, sobald man
von extern mithilft das Gewicht hoch zu ziehen. Beispielsweise so wie
bei einem E-Bike, dass die Bewegung unterstützt, sobald ich mit
reintrete.

Eckdaten:

1. Das Gewicht sollte in circa 1 Sekunde angehoben werden.
2. Der Hebelarm soll nur in eine Richtung (nach oben) vom Servomotor
unterstützt werden.
3. Der Hebelarm beträgt circa 20-30cm


Fragen:

Ist es wichtig, ob ich AC oder DC im System benutze (für den
Servomotor)?
Wie stark muss der Motor sein und wie viel Strom muss ich anlegen, damit
das Gewicht in der Zeit bewegt werden kann?
Welche Komponenten benötige ich und wo kann ich diese am besten kaufen,
damit ich das ganze zusammen basteln kann?
David E schrieb:> bei welcher ich zwar einen> genauen Plan habe aber selbst keine Ahnung von der elektronischen> Umsetzung.
Dein Problem ist erst einmal die Mechanik.
50 kg Gewicht an 20-30 cm Hebelarm ergibt 100-150 Nm Drehmoment.
Das geht mit "Bastelei" nicht wirklich.
wendelsberg
David E schrieb:> Was und wie kann man den ein solch großes Drehmoment erzeugen?
Getriebe oder allgemein Untersetzung.
Beispiele:
Schneckenantrieb, Gewindespindel, Flaschenzüge, ...
Ich dachte du hättest zumindest mechanisch:
David E schrieb:> eine Konstruktion bei welcher ich zwar einen> genauen Plan habe
?
David E schrieb:> 1. Das Gewicht sollte in circa 1 Sekunde angehoben werden.Udo S. schrieb:> Beispiele:> Schneckenantrieb, Gewindespindel, Flaschenzüge, ...wendelsberg schrieb:> 50 kg Gewicht an 20-30 cm Hebelarm ergibt 100-150 Nm Drehmoment.
Das sind schon mal Zahlen, mit denen man rechen könnte,
Wenn man den prinzipiellen mechanischen Aufbau kennen würde.
Daher lieber TO:
Mach mal ne Skizze, wie das Gerät aussehen soll
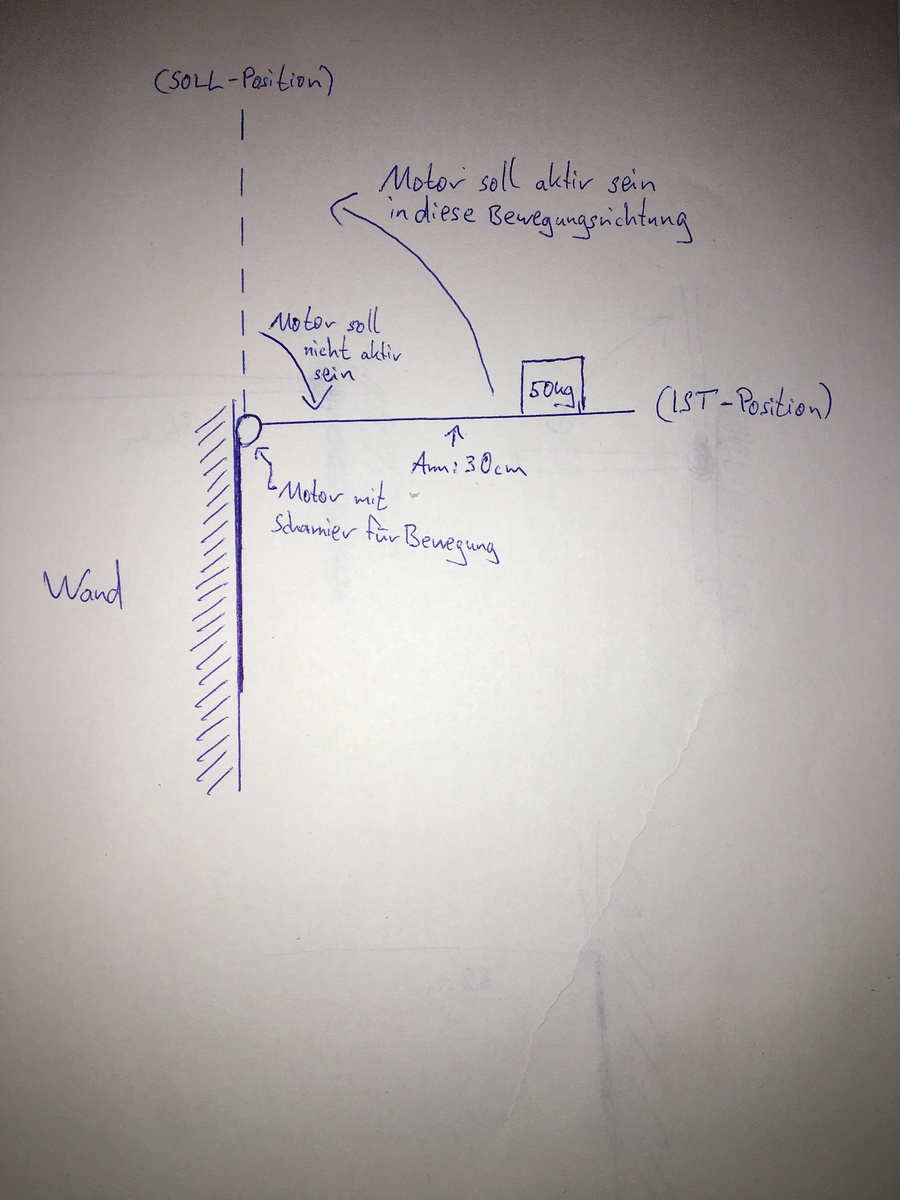
Hier habt ihr eine Skizze/Plan von meiner Idee.

Ein Arm (30cm) soll mit Hilfe eines „Motors“ ein Gewicht von 50 kg in
eine Bewegungsrichtung (nach oben) heben. In die andere
Bewegungsrichtung (nach unten) soll der Motor nicht aktiv sein.

Ich rede die ganze Zeit von einem „Servomotor“, und verzeiht mir wenn
ich das alles so Laienhaft ausdrücke, weil ich gerne möchte, dass der
Arm erst dann von dem Motor angetrieben wird, wenn ich den Arm mit einer
externen Kraft (meine Hand beispielsweise) anhebe. Ich denke, da würde
man noch einen Sensor oder ähnliches benötigen, der merkt, dass wenn Max
Mustermann den Arm mit dem Gewicht anheben möchte, dass er den Motor als
Unterstützung einschaltet.

Wie kann man sowas umsetzen ?
Wenn ich den Motor mit Elektrizität betreiben möchte, welche Komponenten
benötige ich und welche Leistungen müssen Sie aufbringen um das Gewicht
zu heben? Vielleicht könnt ihr mir ein paar genaue Hilfestellungen und
Zahlen geben.

Sehr kompliziert, ich weiß. Ich Danke euch allen sehr für die
zahlreichen antworten und freue mich, wenn wir zusammen eine Lösung
finden können.

Ich selber bin leider nicht all zu tief mit der Mathematik hierbei
vertraut und bin auf eure Hilfe angewiesen.

Gruß!
Dieses manuelle Anheben zu erkennen ist alles andere, als trivial.
Wenn du willst, dass der Motor über den kompletten Weg unterstützt, dann
überlege dir mal, wie sich die aufzubringende Kraft ändert. Denn die ist
aufgrund der Drehbewegung nicht konstant.
In der Ausgangslage musst du maximale Kraft aufbringen. Kurz vor dem
Endpunkt fast gar keine mehr.

Man könnte theoretisch die Durchbiegung des Hebels erfassen. Ist diese
nimmt diese ab, dann hebt offenbar jemand an und der Motor unterstützt.
Aber diese Biegung aufgrund des Gewichts wird immer geringer, je näher
man an die Endlage kommt.
Genau so verhält es sich, wenn man das Drehmoment an der Achse irgendwie
erfassen wollte.

Ich denke, das ist kein triviales Thema. Und für jemanden, der
eigentlich keine Ahnung hat, ein vermutlich fast unlösbares Problem.

Einfacher wäre es, wenn es einen Schalter gäbe, den man betätigt, der
den Motor einschaltet und der Motor drückt das Gewicht alleine nach
oben.
Oben angekommen, deaktiviert sich der Motor von selbst.

Das nächste Problem:
Beim Absenken soll der Motor aus bleiben.
Bei dem nötigen Drehmoment ist ein Getriebe mit großer Untersetzung
nötig.
Beim Absenken musst du manuell gegen die Hemmung des Getriebes arbeiten.
Da könnte es sein, dass du das dann gar nicht oder nur sehr schwer
bewegen kannst.

Alles in Allem würde ich sagen:
Schlag dir die Idee aus dem Kopf.

Aber kann natürlich auch sein, dass ich grad die zündende triviale Idee
nicht sehe :-)


Was soll das ganze denn werden? Vielleicht gibt es auch noch einen ganz
anderen Ansatz.
David E schrieb:> weil ich gerne möchte, dass der> Arm erst dann von dem Motor angetrieben wird, wenn ich den Arm mit einer> externen Kraft (meine Hand beispielsweise) anhebe
Wenn ich das richtig verstehe ist das so etwas wie eine "Servolenkung",
ein Lenkkraftverstärker.
David E schrieb:> In die andere> Bewegungsrichtung (nach unten) soll der Motor nicht aktiv sein.
Das wird nicht gehen. Wenn 100Nm nötig sind, um den Arm in einer
bestimmten Position zu halten, der "Mensch" aber nur 10 liefert, dann
muß der Motor immer 90Nm zusteuern, selbst wenn der Arm steht.
Mann könnte in den Arm einen Biegebalken einbauen. Wenn der mehr als die
von mir oben als Beispiel genannten 10Nm misst, wird der Motor so
gesteuert, daß nur noch 10Nm am Hebel bleiben. Das kann jeder
Getriebemotor. Und da ein Mensch nicht furchtbar schnell ist, kann die
Untersetzung groß und der Motor (und sein Strom) klein sein. Also die
maximal Geschwindigkeit des Hebels bestimmen, sie in eine Drehzahl
umrechnen und zusammen mit den 150Nm von oben einen passende
Getriebemotor suchen. Es darf aber kein selbstsperrendes Getriebe sein,
sonst kommt die Kraft des "Menschen" gegen die Sperrung des Getriebes
nicht an.
MfG Klaus
Schlumpf schrieb:> Dieses manuelle Anheben zu erkennen ist alles andere, als trivial.
Da hätte ich noch eine Idee:
Eine versenkte Leiste unter der Platte mit Mikroschaltern.
Der Rest gäbe wegen dem Riesen-Drehmoment ziemlicher Overkill.
@TO:
Mein Vorschlag: ein Gegengewicht das das Gewicht auf 2-5 kg reduziert.
Braucht halt entsprechende Mechanik und Platz "in" der Wand.
Dafür aber keinen Strom.
David E schrieb:> Wenn ich den Motor mit Elektrizität betreiben möchte, welche Komponenten> benötige ich und welche Leistungen müssen Sie aufbringen um das Gewicht> zu heben? Vielleicht könnt ihr mir ein paar genaue Hilfestellungen und> Zahlen geben.
Ich hatte dir oben mehrere Links gepostet wie man das ausrechnet. Es
waren extra KEINE Links zu Wikipedia oder andere hochmathematische
Seiten, sondern zu Hilfeseiten für SCHÜLER!
Warum hast du da nicht wenigstens mal versucht die Mechanik und die
(vereinfachte) Mathematik zu verstehen? Ich unterstelle dir daß du nicht
zu dumm bist, also warum versuchst du nicht mal das selbst zu rechnen.
ES IST DEIN PROJEKT!
Oder böse ausgedrückt: Keine Arme, keine Kekse.
ich fass mal zusammen:

- Winkelgeschwindigkeit von 4s^-1
- Drehmoment: min 150 Nm

solche Beschleunigungen, Massen und Momentesind nicht Ohne. "Basteln"
sollte man da nicht mehr. Solche Kräfte scheren Finger ab.

Bei Hebe-Senke Mechanismen oder reversible Torsionsmomente kann man
prima
mechanische Energiespeicher einsetzen und viel Antriebskraft sparen
- sprich: Federn.
http://www.sodemann-federn.de/online-shop/drehfedern/pianodraht

Federn haben konstantes Drehmoment.
Das erforderliche Drehmoment über die Bewegung ist aber nicht konstant,
sondern eine Trigonomifunktion - es braucht also noch einen
Torsionsdämpfer.
Mal dir mal die Kinematik auf.


Die Erkennung von Hilfsantrieben (wohl gerne auch stetig und nicht nur
2-Punkt) ist ne richtig lustige Sache. Für 2-Punkt Überwachung kann man
das mit einem Mikroschalter / Riegel machen.
Wenn das Drehmoment des Antriebs stetig je nach manuel aufgebrachten
manuellem Moment geregelt werden soll wird es komplizierter. Dann
brauchst du eine Kraft/Momentmessung. Da aber die meiste
Antriebseenergie eh aus der Feder kommen sollte, ist der Regelbereich
gering.
Ich kann Sebastian nur zustimmen.
Das ist einfach ne Nummer zu groß, wenn man wenig bis keine Ahnung hat.

Ich hab auf die Schnelle mal gesucht, in welcher Liga da die Motoren
sein müssen:
https://www.elektromotorenmarkt.de/elektromotoren/ShopDetailPage.shtml?catsku=228&produktsku=6939&SelectedPage=2

Die 14rpm werden sicher nicht benötigt, das kann noch etwas langsamer
und daher kleiner ausfallen.
Aber man sieht zumindest mal, in welchen Größenordungen sich dann so ein
Motor bewegt.
>Das Problem könnte man auch pneumatisch lösen.

Also Kompressor, Regelung, Tank, Verbindungen, Ventile usw.

Na ja! Viel geringer, als mit einem Motor, ist der Aufwandt auch nicht.


Mit 'ner Stange Dynamit bekommt man aber das meiste hoch!